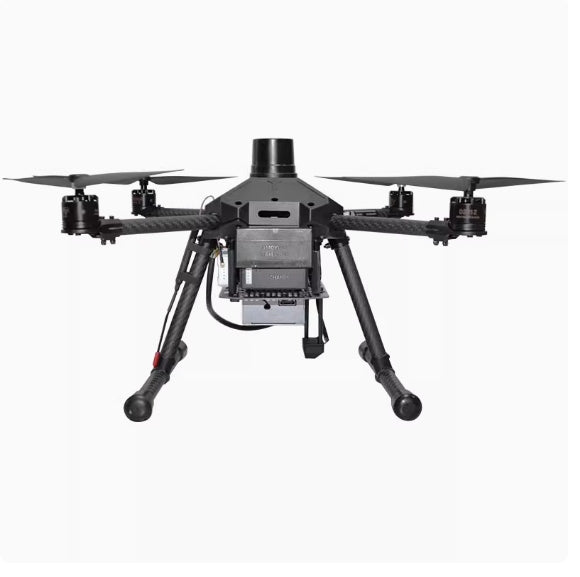
EasyDrone Z410 ड्रोन - वैज्ञानिक अनुसंधान प्रतियोगिता के लिए उन्नत Ardupilot औद्योगिक स्तर का ओपन सोर्स ड्रोन विकास मंच
EasyDrone Z410 ड्रोन - वैज्ञानिक अनुसंधान प्रतियोगिता के लिए उन्नत Ardupilot औद्योगिक स्तर का ओपन सोर्स ड्रोन विकास मंच
RCDrone
पिकअप उपलब्धता लोड नहीं की जा सकी


विशेष विवरण
उड़ान प्लेटफार्म
| पैरामीटर | विनिर्देश |
|---|---|
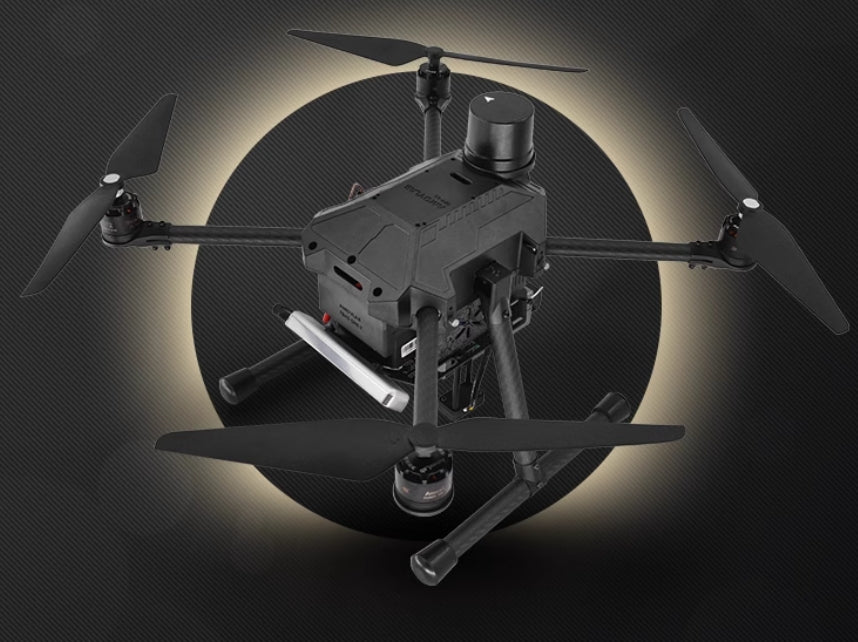
| DIMENSIONS | लंबाई: 290 मिमी, चौड़ाई: 290 मिमी, ऊंचाई: 247 मिमी, व्हीलबेस: 410 मिमी |
| अधिकतम टेकऑफ़ वजन | 2200 ग्राम |
| अधिकतम आरोही गति | 1.5मी./सेकेंड |
| अधिकतम अवरोही गति | 0.7मी/सेकेंड |
| अधिकतम क्षैतिज गति | 10मी/सेकेंड |
| अधिकतम होवरिंग समय | 21 मिनट |
| अधिकतम झुकाव कोण | 30° |
| तापमान रेंज आपरेट करना | 6° सेल्सियस–40° सेल्सियस |
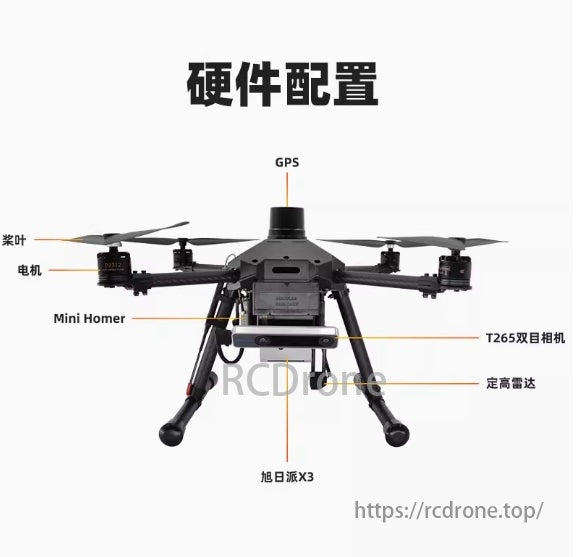
| उपग्रह नेविगेशन प्रणाली | एम8एन जीपीएस |
| होवरिंग सटीकता | ऊर्ध्वाधर: ±0.1m, क्षैतिज: ±0.15m |
ऑप्टिकल फ्लो डिस्टेंस मापन मॉड्यूल
| पैरामीटर | विनिर्देश |
|---|---|
| वज़न | 5.09 ग्राम |
| DIMENSIONS | लंबाई: 29मिमी, चौड़ाई: 16.5मिमी, ऊंचाई: 15मिमी |
| माप श्रेणी | 0.01–8मी |
| दूरी माप FOV | 6° |
| ऑप्टिकल फ्लो FOV | 42° |
| बिजली की खपत | 500 मेगावाट |
| ऑपरेटिंग वोल्टेज | 4.0–5.5 वी |
| ऑप्टिकल फ्लो कार्य सीमा | >80मिमी |
| आउटपुट विधि | यूएआरटी |
दृश्य जड़त्वीय ओडोमेट्री
| पैरामीटर | विनिर्देश |
|---|---|
| वज़न | 559 ग्राम |
| बिजली की खपत | 1.5 वाट |
| DIMENSIONS | लंबाई: 108मिमी, चौड़ाई: 24.5मिमी, ऊंचाई: 12.5मिमी |
| गहराई संकल्प | 848 × 800 |
| देखने के क्षेत्र | डी: 163° |
| गहराई प्रौद्योगिकी | ट्रैकिंग |
| आउटपुट इंटरफ़ेस | यूएसबी 3 |
खदास X3 कंप्यूटिंग मॉड्यूल
| पैरामीटर | विनिर्देश |
|---|---|
| बिजली की आपूर्ति | यूएसबी टाइप-सी, 5V–3A |
| DIMENSIONS | 85मिमी × 56मिमी × 20मिमी |
| CPU | क्वाड-कोर ARM कॉर्टेक्स-A53 @ 1.2GHz |
| बीपीयू | डुअल-कोर @ 1.0GHz, कम्प्यूटेशनल पावर: 5 TOPS |
| टक्कर मारना | 4जीबी एलपीडीडीआर4 |
| भंडारण | TF कार्ड समर्थन |
| प्रदर्शन इंटरफ़ेस | HDMI ×1 (1920× तक)1080@60Hz) |
| MIPI-DSI ×1 (1920× तक)1080@60Hz) | |
| यूएसबी होस्ट | यूएसबी टाइप-ए 3.0 ×1 |
| यूएसबी टाइप-ए 2.0 ×2 | |
| यूएसबी डिवाइस | माइक्रो यूएसबी 2.0 ×1 |
| वायर्ड नेटवर्किंग | गीगाबिट ईथरनेट ×1, RJ45 |
| वायरलेस नेटवर्किंग | 2.4G वाई-फाई ×1, 802.11 बी/जी/एन, ब्लूटूथ 4 का समर्थन करता है।1 |
| परिचालन तापमान | 25°C–95°C (X3M चिप तापमान) |
डेटा ट्रांसमिशन
| पैरामीटर | विनिर्देश |
|---|---|
| डेटा समाधान | मिनी होमर |
| परिचालन आवृत्ति | सब-1G बैंड |
| ऑपरेटिंग वोल्टेज | 12 वी |
| अधिकतम सिग्नल रेंज | 1200मी |
बैटरी
| पैरामीटर | विनिर्देश |
|---|---|
| आयाम (लम्बाई×चौड़ाई×ऊंचाई) | 130मिमी × 65मिमी × 40मिमी |
| वज़न | 470 ग्राम |
| चार्जिंग कटऑफ वोल्टेज | 16.8 वोल्ट |
| नाममात्र वोल्टेज | 14.8 वी |
| निर्धारित क्षमता | 5300एमएएच |
अभियोक्ता
| पैरामीटर | विनिर्देश |
|---|---|
| इनपुट वोल्टेज | डीसी: 9V–12V |
| अधिकतम आउटपुट पावर | 25डब्ल्यू |
| अधिकतम आउटपुट करंट | 1500एमए |
| प्रदर्शन सटीकता | ±10एमवी |
| आयाम (लम्बाई×चौड़ाई×ऊंचाई) | 81मिमी × 50मिमी × 20मिमी |
| वज़न | 76 ग्राम |
दूरवर्ती के नियंत्रक
| पैरामीटर | विनिर्देश |
|---|---|
| आवृति सीमा | 2.4 गीगाहर्ट्ज |
| ऑपरेटिंग वोल्टेज | 4.5 वी–9 वी |
| चैनल | 10 |
| ट्रांसमिशन पावर | <20डीबीएम |
| वज़न | 410 ग्राम |
| आयाम (लम्बाई×चौड़ाई×ऊंचाई) | 179मिमी × 81मिमी × 161मिमी |
रिसीवर
| पैरामीटर | विनिर्देश |
|---|---|
| वज़न | 4.5 ग्राम |
| आयाम (लम्बाई×चौड़ाई×ऊंचाई) | 36मिमी × 22मिमी × 7.5मिमी |
| आवृति सीमा | 2.4 गीगाहर्ट्ज |
| ऑपरेटिंग वोल्टेज | 4वी–8.4वी |
| चैनल | 6 (पीडब्लूएम), 8 (पीपीएम), 18 (आई-बस) |
| ट्रांसमिशन पावर | <20डीबीएम |
| डेटा आउटपुट | पीपीएम/पीडब्लूएम/आई-बस |
| एंटीना लंबाई | 93मिमी (दोहरी एंटीना) |
पैकेज में शामिल है
आउटडोर संस्करण: 410 बेस संस्करण (Ardupilot) + X3 + GPS
| वस्तु | नमूना | तादाद की इकाई |
|---|---|---|
| चौखटा | सत्ता स्थापित | 1 सेट |
| उड़ान नियंत्रक | पिक्सहॉक 2.4.8 | 1 इकाई |
| दूरवर्ती के नियंत्रक | i6s | 1 इकाई |
| रिसीवर | एक्स6बी | 1 इकाई |
| डेटा ट्रांसमिशन | मिनी होमर | 1 सेट |
| GPS | एम8एन | 1 इकाई |
| मोटर (प्रोपेलर के साथ) | 2312 960केवी | 4 यूनिट |
| X3 मॉड्यूल | / | 1 इकाई |
| X3 बाहरी सामग्री | धातु | 1 इकाई |
| मेमोरी कार्ड | 64जी | 1 इकाई |
| कस्टम बैटरी | एफबी45 | 1 इकाई |
| अभियोक्ता | बीसी-4एस15डी | 1 इकाई |
| बैलेंस केबल | 4एस (पुरुष से पुरुष) | 1 इकाई |
| नेटवर्क केबल | 1.5मी | 1 टुकड़ा |
| सुरक्षा रस्सी | 30 मिनट | 1 टुकड़ा |
| पेचकस | बहु-कार्यात्मक | 1 इकाई |
| डेटा केबल | टाइप-सी डेटा केबल | 1 टुकड़ा |
| टक्कर रोधी फ्रेम | रिवाज़ | 1 सेट |
| एए बैटरी | / | 4 यूनिट |
| एए बैटरी चार्जर | / | 1 इकाई |
| फ़ाइट सिम्युलेटर | / | 1 सेट |
| सिमुलेशन डिस्क | / | 1 इकाई |
विवरण
Z410 उन्नत संस्करण
EasyDrone एक प्रवेश-स्तर का ओपन-सोर्स UAV है जिसे शुरुआती उपयोगकर्ताओं के लिए डिज़ाइन किया गया है। इसमें उपयोग में आसान SDK, प्रतियोगिता परिदृश्य डेमो की एक विस्तृत श्रृंखला और विस्तृत संचालन मार्गदर्शिकाएँ शामिल हैं। अपेक्षाकृत कम लागत के साथ, यह उपयोगकर्ताओं को बुनियादी से लेकर उन्नत स्तर तक, चरण दर चरण मार्गदर्शन करता है, जिससे उन्हें UAV विकास तकनीकों में महारत हासिल करने में मदद मिलती है।
विकास शुरू करना आसान
ड्रोन के द्वितीयक विकास के लिए केवल सी भाषा की बुनियादी समझ और विकास मैनुअल को सरलता से पढ़ने की आवश्यकता होती है।
सी++
Easyrobot सॉफ्टवेयर फ़ंक्शन पैकेज
इसमें SDK, विज़न फ़ंक्शन, पथ नियोजन फ़ंक्शन शामिल हैं, तथा यह ROS और गज़ेबो पर आधारित सिमुलेशन प्रणाली प्रदान करता है।
ईज़ीरोबोट सॉफ्टवेयर फ़ंक्शन पैकेज का आरेख:
SDK | ROS | गज़ेबो
Easyrobot-एसडीके
Easyrobot-sdk एक व्यापक ड्रोन नियंत्रण SDK है जो mavros पर आधारित है। यह ड्रोन डेटा अधिग्रहण, मोड स्विचिंग, सिंगल-पॉइंट फ़्लाइट कंट्रोल, ट्रैजेक्टरी प्लानिंग, रिमोट कंट्रोलर ऑपरेशन और बहुत कुछ जैसी सुविधाएँ प्रदान करता है। मानकीकृत पैकेजिंग के साथ, यह विभिन्न ड्रोन कार्य कार्यों को तेज़ी से साकार करने की अनुमति देता है। Easyrobot-sdk एक साथ नियंत्रण के लिए 20 ड्रोन तक का समर्थन करता है और कुशल विकास के लिए प्रीसेट कॉन्फ़िगरेशन फ़ाइलें प्रदान करता है। परीक्षणों में, SDK बुनियादी बहु-ड्रोन सहयोगी कार्यों को पूरा करने के लिए एक दिन में 200,000 से अधिक लाइनों के कोड को संभाल सकता है।
Easyrobot-sdk आरेख:
डेटा अधिग्रहण | मोड स्विचिंग | एकल-बिंदु उड़ान नियंत्रण | स्थिति नियंत्रण | पथ योजना | रिमोट कंट्रोल | रवैया नियंत्रण
प्रीसेट कॉन्फ़िगरेशन फ़ाइलें
प्रीसेट कॉन्फ़िगरेशन फ़ाइलों का उपयोग करके, SDK पैरामीटर को रीसेट या आयात करने की कोई आवश्यकता नहीं है। उदाहरण के लिए, एकल बिंदुओं या क्षेत्रीय निर्देशांक की स्थिति में त्वरित समायोजन कुशलतापूर्वक किया जा सकता है।
अर्दुपायलट फ्लाइट कंट्रोलर
अर्दुपायलट फ्लाइट कंट्रोलर का उपयोग करता है, जो स्वायत्त ड्रोन के लिए एक मुख्य मॉड्यूल है जो उड़ान नियंत्रण सटीकता निर्धारित करता है। अर्दुपायलट जटिल वातावरण की जरूरतों को पूरा करते हुए स्वायत्त होवरिंग और स्वायत्त क्रूजिंग जैसे उड़ान मोड के बीच त्वरित स्विचिंग का समर्थन करता है। परीक्षणों में, अर्दुपायलट ने स्थिर प्रदर्शन का प्रदर्शन किया है, जो न केवल एकल ड्रोन के उच्च-सटीक संचालन का समर्थन करता है, बल्कि बहु-ड्रोन सहयोगी कार्यों का भी समर्थन करता है।

सिस्टम आर्किटेक्चर
विमान प्लेटफार्म
इसमें ड्रोन हार्डवेयर प्लेटफॉर्म बनाने के लिए ड्रोन फ्रेम, पावर सिस्टम, मोटर्स, प्रोपेलर और रिमोट कंट्रोलर जैसे हार्डवेयर मॉड्यूल शामिल हैं।
उड़ान नियंत्रण प्रणाली
इसमें उड़ान नियंत्रण बोर्ड, जीपीएस मॉड्यूल और डेटा ट्रांसमिशन लिंक हार्डवेयर मॉड्यूल शामिल हैं।
सॉफ्टवेयर सिस्टम ओपन-सोर्स फ्लाइट कंट्रोल सिस्टम APM का उपयोग करता है, जो मुख्य रूप से बुनियादी ड्रोन नियंत्रण को सक्षम बनाता है। इसमें अनलॉकिंग, कई फ्लाइट मोड, सेंसर डेटा फ़्यूज़न और कंट्रोल इंटरफ़ेस जैसी कार्यक्षमताएँ शामिल हैं।
हार्डवेयर फ्रेमवर्क
ईज़ीड्रोन
-
एमएफपी पावर किट
- चौखटा
- मोटर्स
- विद्युत वितरण बोर्ड
- इलेक्ट्रॉनिक गति नियंत्रक (ईएससी)
- बैटरी
-
पिक्सहॉक 2.4.8 फ्लाइट कंट्रोलर
- एपीएम
-
अतिरिक्त हार्डवेयर
- जीपीएस मॉड्यूल
- दूरवर्ती के नियंत्रक
- बैटरी चार्जर
- मिनी होमर
-
Xilinx एज डिवाइस
- उबंटू 20.04 → ROS
- मावरोस
- ईज़ीरोबोट
- यूएसबी_कैम
- realsense2_कैमरा
-
T265 कैमरा