


ZeroErr eRob 90 I Motore Giunto Robot, EtherCAT/CANopen, Rapporto di Riduzione 50–120
ZeroErr eRob 90 I Motore Giunto Robot, EtherCAT/CANopen, Rapporto di Riduzione 50–120
ZeroErr
Prezzo di listino
$2,025.00 USD
Prezzo di listino
Prezzo scontato
$2,025.00 USD
Prezzo unitario
per
Imposte incluse.
Spese di spedizione calcolate al check-out.
Impossibile caricare la disponibilità di ritiro


Panoramica
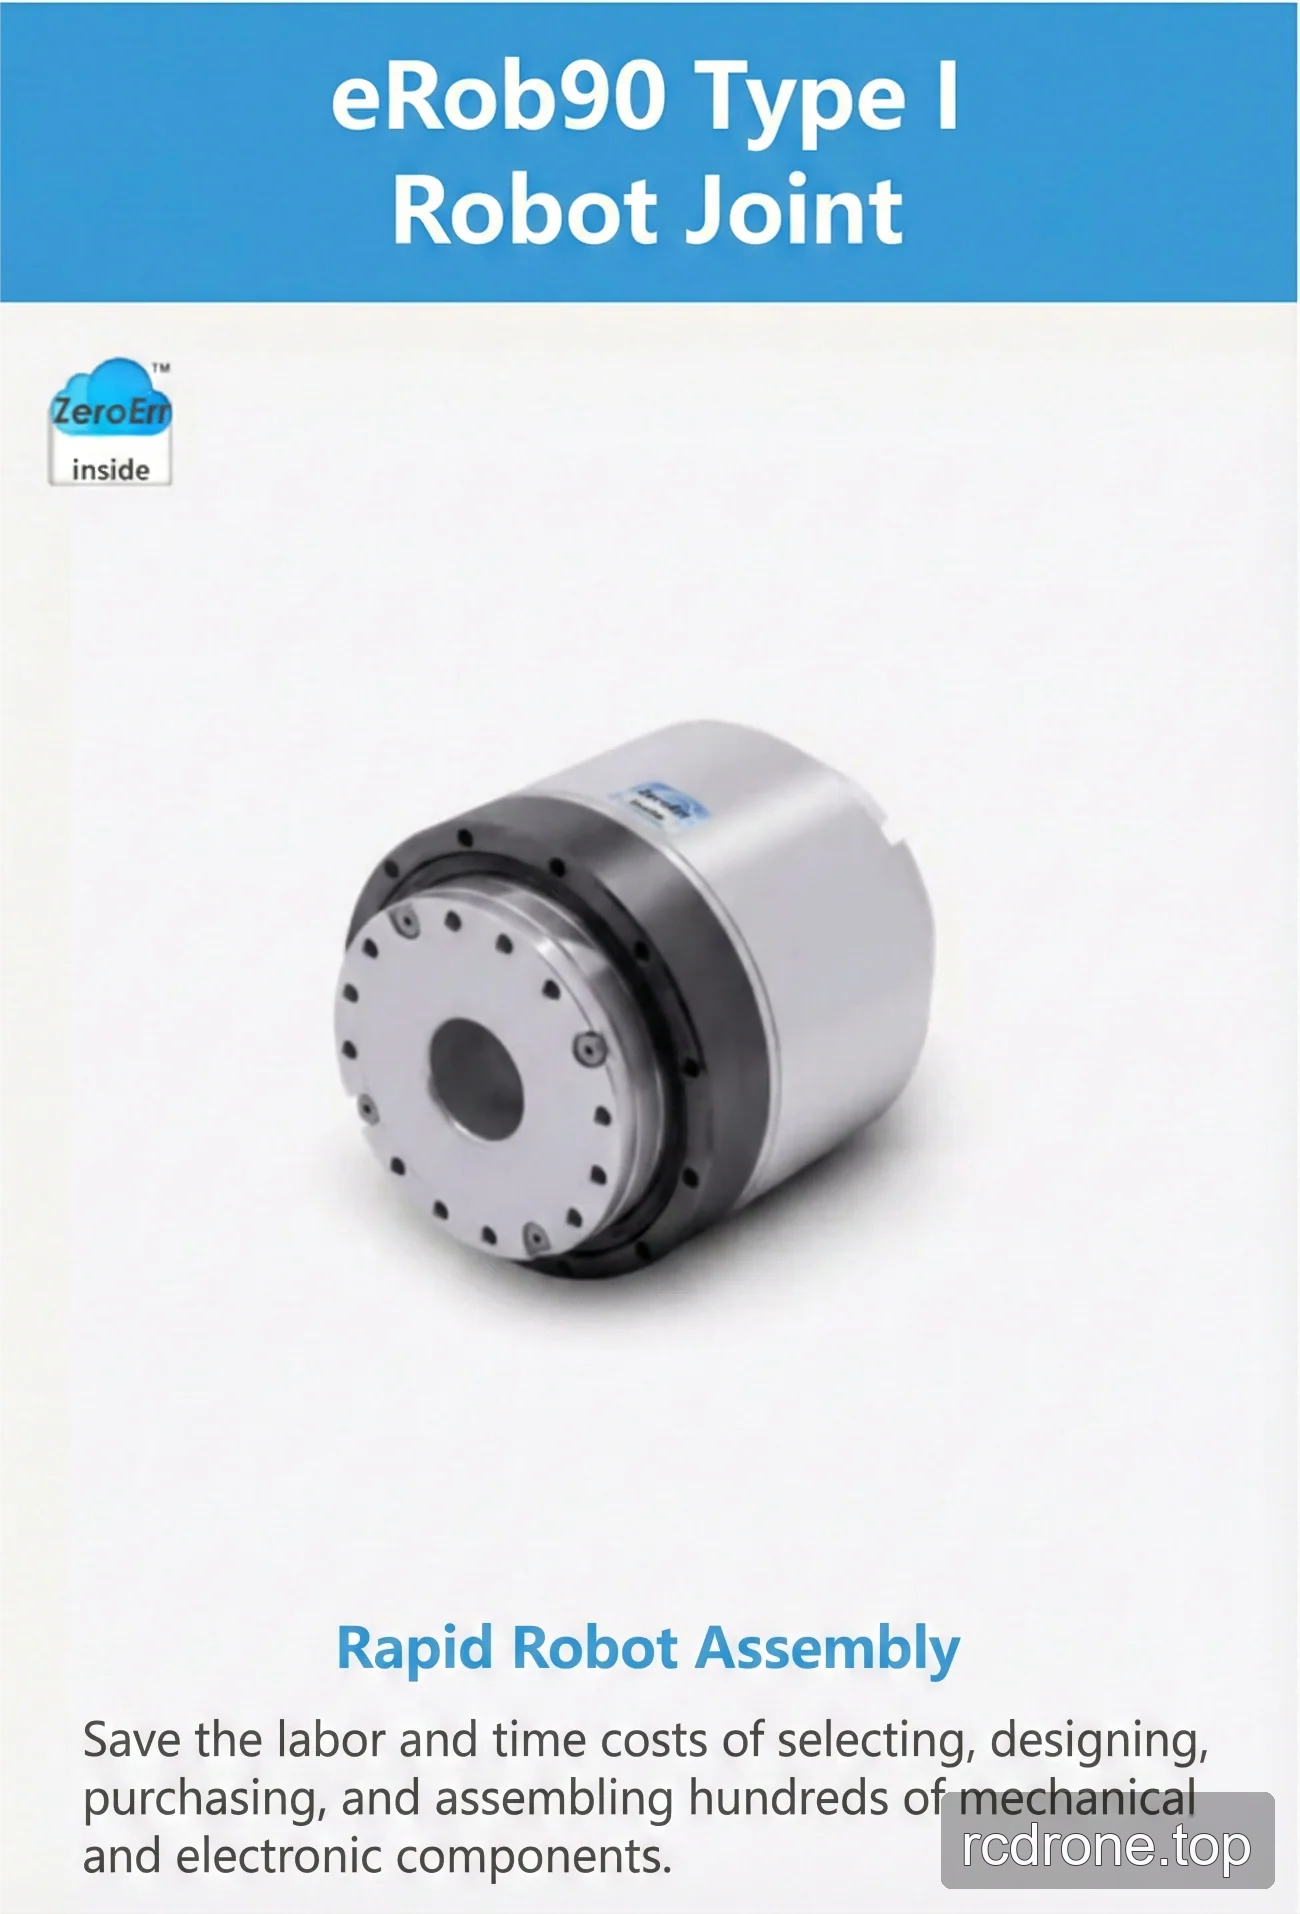
Il motore articolato ZeroErr eRob 90 I motor è offerto nelle versioni CANopen ed EtherCAT, con o senza freno, per configurazioni di giunti robotici e assemblaggio rapido dei robot.
Caratteristiche e Configurazione
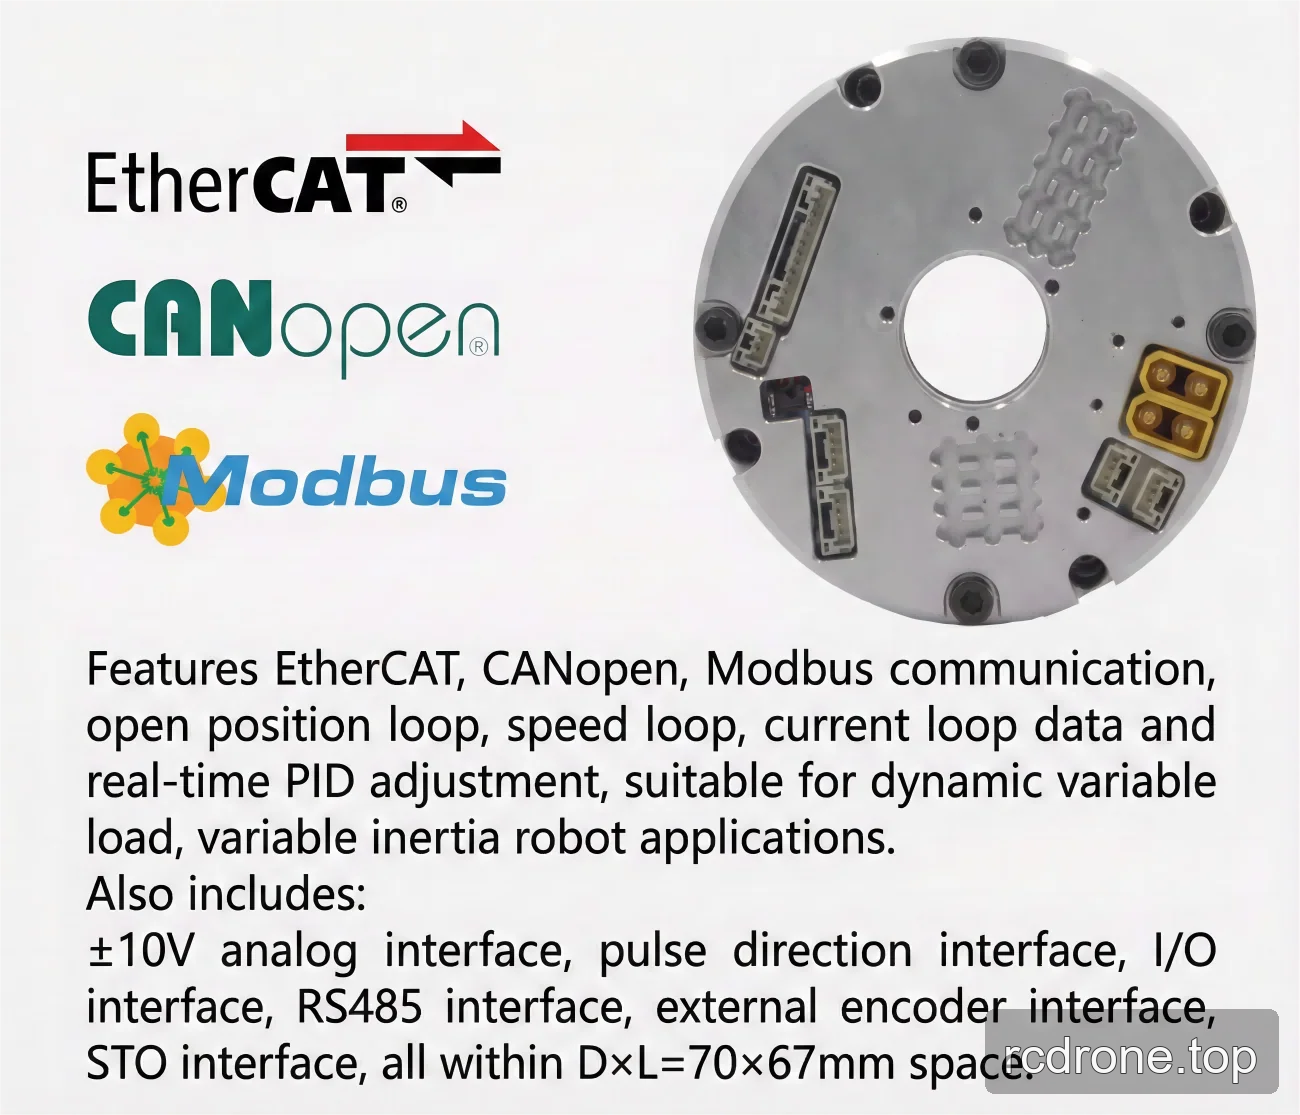
- Versioni di comunicazione: CANopen o EtherCAT.
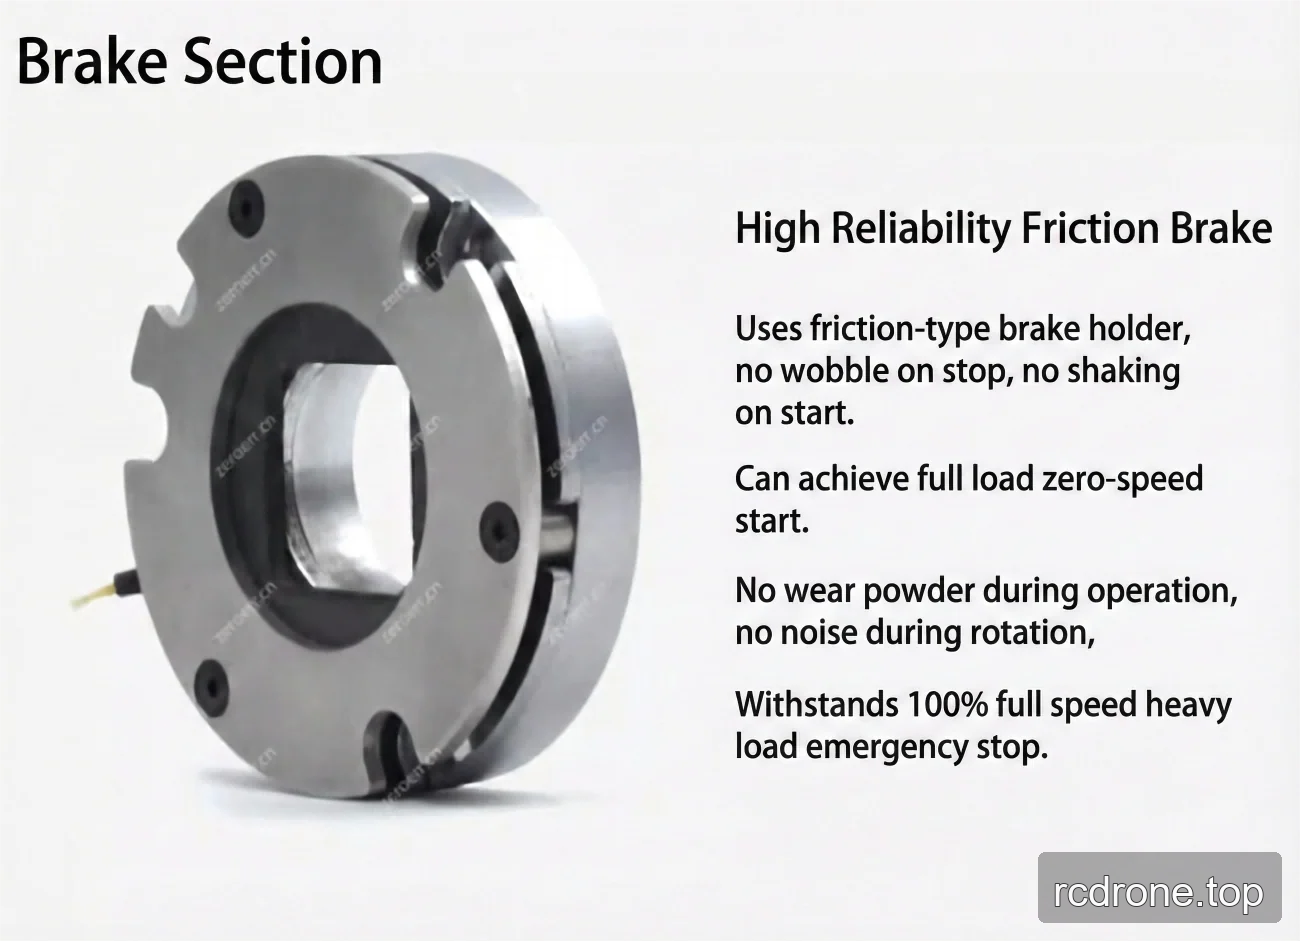
- Configurazioni del freno: con freno o senza freno. Il modello di freno elencato è un freno a attrito.
- Selezioni del rapporto di riduzione: 50, 80, 100 e 120.
- Selezioni multi-giro e coppia: Senza Multi-giro e Senza Coppia; Senza Multi-giro e Con Coppia; Con Multi-giro e Senza Coppia; Con Multi-giro e Con Coppia.
- Tensione di alimentazione specificata: 48 V (±10%).
- Diametro del foro cavo specificato: 18 mm.
- Metodi di installazione specificati: Stesso, Compatibile.
Specifiche
Rapporto di riduzione dell'ingranaggio a onda di deformazione
| Rapporto di riduzione dell'ingranaggio a onda di deformazione | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Momento torcentale massimo per avvio e arresto (Nm) | 73 | 96 | 107 | 113 |
| Valore massimo ammissibile a coppia di carico medio (Nm) | 44 | 61 | 64 | 64 |
| Coppia nominale (Nm) | 33 | 44 | 52 | 52 |
| Momento torcentale massimo ammissibile (Nm) | 127 | 165 | 191 | 191 |
| Max. velocità di rotazione in uscita (RPM) | 60 | 37.5 | 30 | 25 |
| Voltaggio di ingresso (V) | 48 V (±10%) | |||
| Diametro del foro cavo | 18 mm | |||
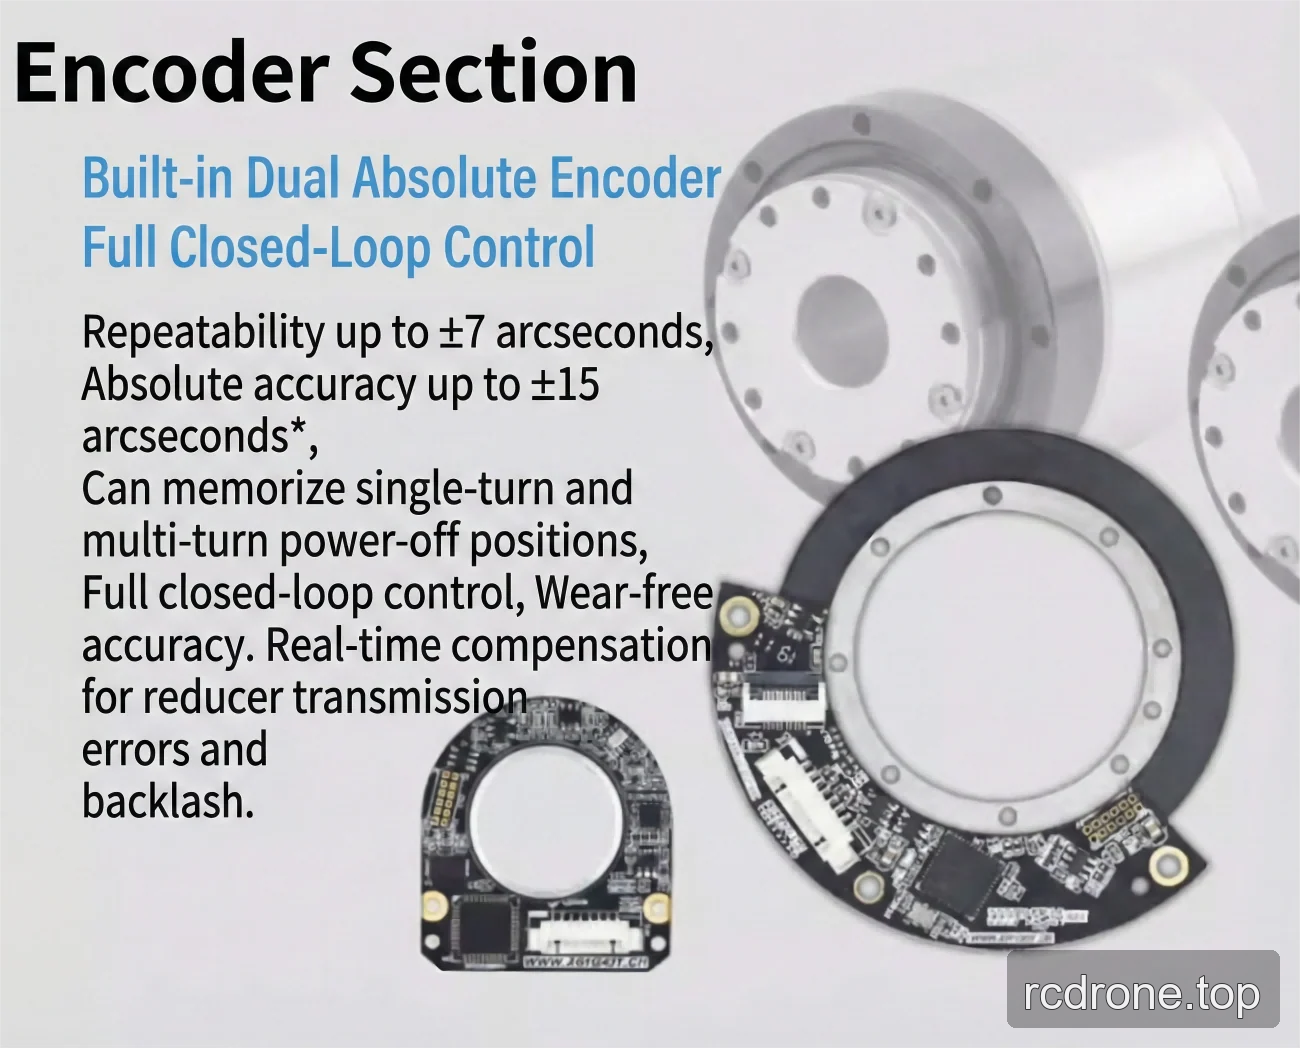
| Precisione | Ripetibilità/Precisione Assoluta: ±7/±15 arc sec o ±10/±25 arc sec* | |||
| Interfaccia elettrica | Protocollo di comunicazione: EtherCAT/CANopen/Modbus; Risoluzione dell'encoder lato uscita: 19/20 Bit | |||
| Metodi di installazione | Stesso, Compatibile | |||
Confronto V3/V6
| Versione | V3 | V6 |
|---|---|---|
| Potenza del motore (W) | 300 | 314 |
| Inerzia lato uscita SWG (g-mm2) | 297466 | 273391 |
| Massa lato uscita SWG (kg) | 0.36 | 0.321 |
| Inerzia del lato di ingresso SWG (g·mm²), senza freno | 139067 | 95791 |
| Massa del lato di ingresso SWG (kg), senza freno | 0.41 | 0.257 |
| OD × lunghezza (mm), senza freno | Φ90 × 98.9 | Φ90 × 75.9 |
| Massa totale (kg), senza freno | 1.75 | 1.506 |
| Inerzia del lato di ingresso SWG (g·mm²), con freno | 147025 | 110213 |
| Massa del lato di ingresso SWG (kg), con freno | 0.43 | 0.292 |
| OD × lunghezza (mm), con freno | Φ90 × 98.9 | Φ90 × 75.9 |
| Massa totale (kg), con freno | 1.87 | 1.639 |
| Rapporto diametro-lunghezza | D/L = 0.91 (meno di 1) | — |
| Parametri comuni | ID: 18 mm; Grado di protezione IP: IP54*; Modello del freno: freno a attrito | |
| Dispositivo opzionale | Tipo di comunicazione: EtherCAT/CANopen/Modbus; Risoluzione dell'encoder di uscita: 19 Bit; Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. | |
Applicazioni
- Robot umanoidi
- Bracci robotici
- esoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
- Robot collaborativi
- Robot medici
- Attrezzature per automazione
Download
Download & Risorse
- EROB70F I Series CANopen EROB90I — Disegno di installazione (PDF)
- EROB90I I Series EtherCAT — Modello 3D (STEP)
- EROB90I I Series CANopen — Modello 3D (STEP)
- EROB90I I Series EtherCAT disegno di installazione — Disegno di installazione (PDF)
- EROB90I I Series CANopen disegno di installazione — Disegno di installazione (PDF)
Dettagli visivi
Video del prodotto
Visualizzazioni del Prodotto
Dimensioni e Costruzione

Caratteristiche e Design

Interfacce e Connessioni
Esempi di Applicazione
