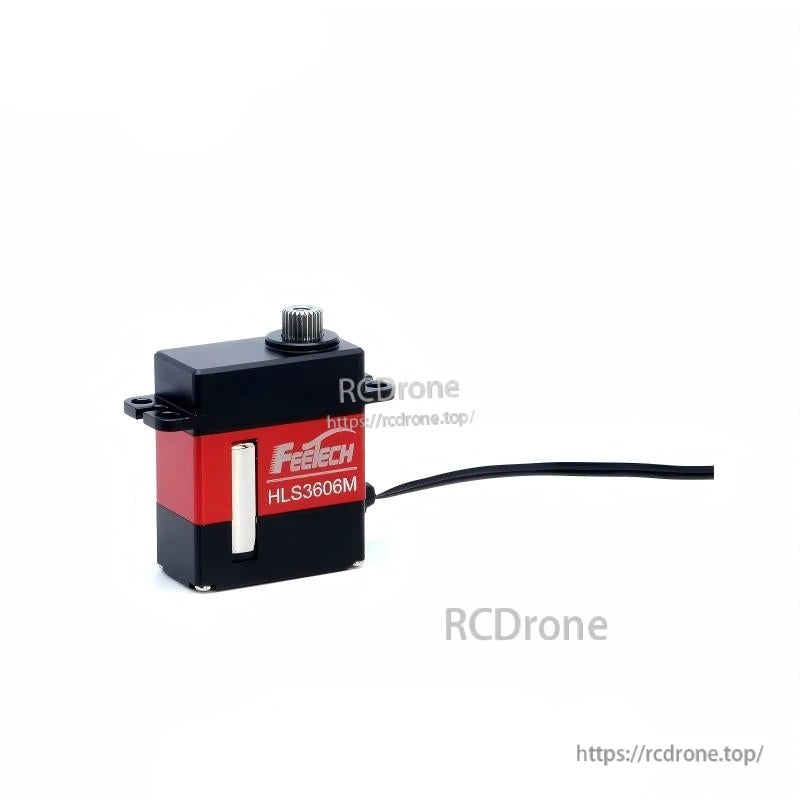
FEETECH HL-3606 서보 모터, TTL 더블 샤프트, 6V 6kg.cm, 코어리스, 0–360° PID, 하프 듀플렉스 (ST-3006-C001/C002)
FEETECH HL-3606 서보 모터, TTL 더블 샤프트, 6V 6kg.cm, 코어리스, 0–360° PID, 하프 듀플렉스 (ST-3006-C001/C002)
Feetech
정가
$65.00 USD
정가
판매 가격
$65.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
주요 특징
- TTL 이중 축 디지털 서보, 반이중 비동기 직렬 통신
- 코어리스 모터 구동 및 구리+강철 기어 트레인과 볼 베어링
- 0–360° 제어 가능한 각도 (모드 0), 모터 일정 속도 (모드 1) 및 일정 전류 (모드 2)
- 지속적인 힘 출력: 목표 토크를 설정하면 서보가 이 토크를 유지합니다 (주소 44)
- 넓은 전압 범위 4.5–7.4V; 최대 정지 토크 6kg.cm@6V; 무부하 속도 0.09초/60° (111RPM)@6V
- 고해상도 위치 감지: 0.088° (360°/4096); 중립 위치 180°(2048)
- 피드백 텔레메트리: 하중, 위치, 속도, 입력 전압, 전류, 온도
- 25T/OD4.95mm 혼 기어 스플라인; 알루미늄 케이스; 커넥터 와이어 15CM
사양
| 매개변수 | 값 (C001) | 값 (C002) |
|---|---|---|
| 모델 | ST-3006-C001 | ST-3006-C002 |
| 제품명 | 6V 6kg 일정 힘 더블 샤프트 TTL 서보 | 6V 6kg 일정 힘 더블 샤프트 TTL 서보 |
| 저장 온도 범위 | -30℃~80℃ | -30℃~80℃ |
| 작동 온도 범위 | -20℃~60℃ | -20℃~60℃ |
| 온도 범위 | 25℃ ±5℃ | 25℃ ±5℃ |
| 크기 | A:23mm B:12mm C:27.5mm | A:23mm B:12mm C:27.5mm |
| 무게 | 20.6± 1g | 22.7± 1g |
| 기어 유형 | 구리+강철 | 구리+강철 |
| 제한 각도 | 제한 없음 | 제한 없음 |
| 베어링 | 볼 베어링 | 볼 베어링 |
| 혼 기어 스플라인 | 25T/OD4.95mm | 25T/OD4.95mm |
| 기어 비율 | 1/205 | 1/205 |
| 로커 팬텀 | 0° | 0° |
| 케이스 | 알루미늄 | 알루미늄 |
| 커넥터 와이어 | 15CM | 15CM |
| 모터 | 코어리스 모터 | 코어리스 모터 |
| 정격 입력 전압 | 4.5-7.4V | 4.5-7.4V |
| 무부하 속도 | 0.09초/60°(111RPM)@6V | 0.09초/60°(111RPM)@6V |
| 무부하에서의 동작 전류 | 150mA@6V | 150mA@6V |
| 최대 정지 토크 | 6kg.cm@6V | 6kg.cm@6V |
| 정지 전류 | 1.3A@6V | 1.3A@6V |
| 정격 하중 | 1.5kg. cm@6V | 1.5kg. cm@6V |
| 정격 전류 | 350mA@6V | 350mA@6V |
| KT | 4.5kg. cm/A | 4.5kg. cm/A |
| 단자 저항 | 2.8 Ω | 2.8 Ω |
| 작동 모드 | 모드 0: 각 서보 모드 (기본 모드, 0-360도 위치 제어 가능); 모드 1: 모터 일정 속도 모드 (부하가 증가해도 속도가 변하지 않음); 모드 2: 모터 일정 전류 모드 (부하가 증가해도 전류가 감소하지 않음) | 모드 0: 각 서보 모드 (기본 모드, 0-360도 위치 제어 가능); 모드 1: 모터 일정 속도 모드 (부하가 증가해도 속도가 변하지 않음); 모드 2: 모터 일정 전류 모드 (부하가 증가해도 전류가 감소하지 않음) |
| 일정한 힘 출력 | 위치 제어는 낮은 정밀도에서 ±7회전 이내로 가능하지만, 전원이 꺼지면 회전 수는 저장되지 않습니다 (해상도를 높이면 회전 수가 두 배로 증가할 수 있습니다) | 위치 제어는 낮은 정밀도에서 ±7회전 이내일 수 있지만, 전원 손실 후 회전 수는 저장되지 않습니다 (해상도를 높이면 회전 수가 두 배로 증가할 수 있습니다). |
| 지속적인 힘 출력 | 출력 토크 값을 설정하면 서보가 이 토크를 유지할 수 있습니다 (주소 44에 해당하는 목표 토크 값을 입력하면 서보가 이 토크를 유지할 수 있습니다). | 출력 토크 값을 설정하면 서보가 이 토크를 유지할 수 있습니다 (주소 44에 해당하는 목표 토크 값을 입력하면 서보가 이 토크를 유지할 수 있습니다). |
| 명령 신호 | 디지털 패킷 | 디지털 패킷 |
| 프로토콜 유형 | 반이중 비동기 직렬 통신 | 반이중 비동기 직렬 통신 |
| ID 범위 | 0-253 | 0-253 |
| 통신 속도 | 38400bps ~ 1 Mbps | 38400bps ~ 1 Mbps |
| 제어 알고리즘 | PID | PID |
| 중립 위치 | 180°(2048) | 180°(2048) |
| 운전 각도 | 360° (0~4096일 때) | 360° (0~4096일 때) |
| 해상도 [도/펄스] | 0.088°(360°/4096) | 0.088°(360°/4096) |
| 회전 방향 | 시계 방향(0→4096) | 시계 방향(0→4096) |
| 피드백 | 부하, 위치, 속도, 입력 전압, 전류, 온도 | 부하, 위치, 속도, 입력 전압, 전류, 온도 |
응용 분야
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
매뉴얼
- HL-3606-C001-PRODUCT_SPECIFICATION.pdf
- HL-3606-C001_Product_structure_diagram.pdf
- HL-3606-C002-PRODUCT_SPECIFICATION.pdf
- HL-3606-C002_Product_structure_diagram.pdf
- SC-0090-C001 직렬 통신 사양
세부 사항