


ZeroErr eRob 90 I 로봇 조인트 모터, EtherCAT/CANopen, 50–120 감속비
ZeroErr eRob 90 I 로봇 조인트 모터, EtherCAT/CANopen, 50–120 감속비
ZeroErr
정가
$2,025.00 USD
정가
할인가
$2,025.00 USD
단가
단위
세금이 포함된 가격입니다.
배송료는 결제 시 계산됩니다.
픽업 사용 가능 여부를 로드할 수 없습니다.


개요
ZeroErr eRob 90 I 로봇 조인트 모터 는 로봇 조인트 구성 및 신속한 로봇 조립을 위해 브레이크 유무에 따라 CANopen 및 EtherCAT 버전으로 제공됩니다.
특징 및 구성
- 통신 버전: CANopen 또는 EtherCAT.
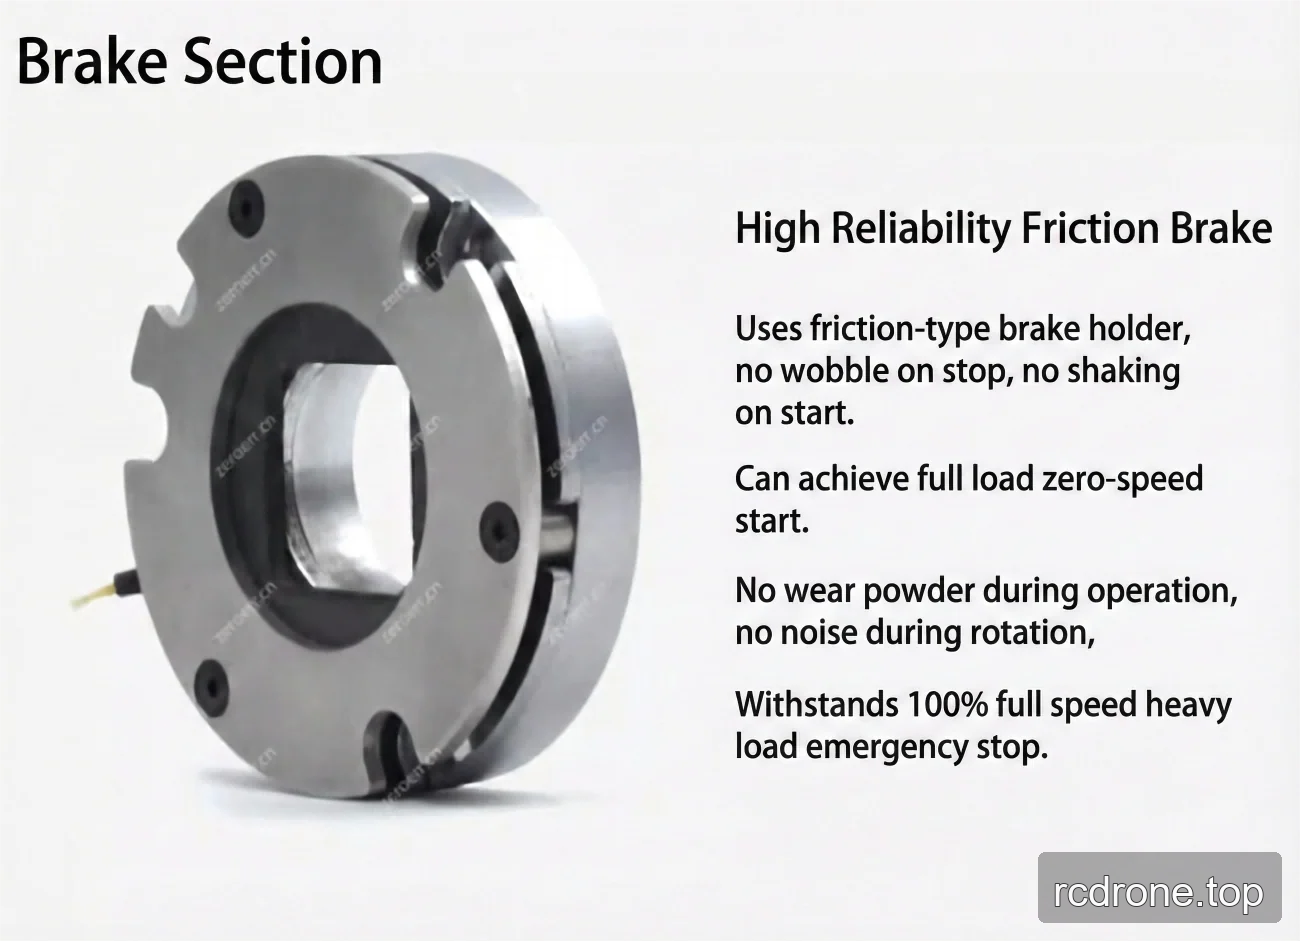
- 브레이크 구성: 브레이크 있음 또는 브레이크 없음. 나열된 브레이크 모델은 마찰 브레이크입니다.
- 감속비 선택: 50, 80, 100 및 120.
- 다중 회전 및 토크 선택: 다중 회전 없음 및 토크 없음; 다중 회전 없음 및 토크 있음; 다중 회전 있음 및 토크 없음; 다중 회전 있음 및 토크 있음.
- 지정된 전원 입력 전압: 48 V (±10%).
- 지정된 중공 보어 직경: 18 mm.
- 지정된 설치 방법: 동일, 호환 가능.
사양
변형파 기어 비율
| 변형파 기어 비율 | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| 시작 및 정지 시 최대 토크 (Nm) | 73 | 96 | 107 | 113 |
| 평균 하중 토크에서 허용 가능한 최대 값 (Nm) | 44 | 61 | 64 | 64 |
| 정격 토크 (Nm) | 33 | 44 | 52 | 52 |
| 허용 가능한 최대 순간 토크 (Nm) | 127 | 165 | 191 | 191 |
| 최대 출력 회전 속도 (RPM) | 60 | 37.5 | 30 | 25 |
| 전원 입력 전압 (V) | 48 V (±10%) | |||
| 홀 보어 직경 | 18 mm | |||
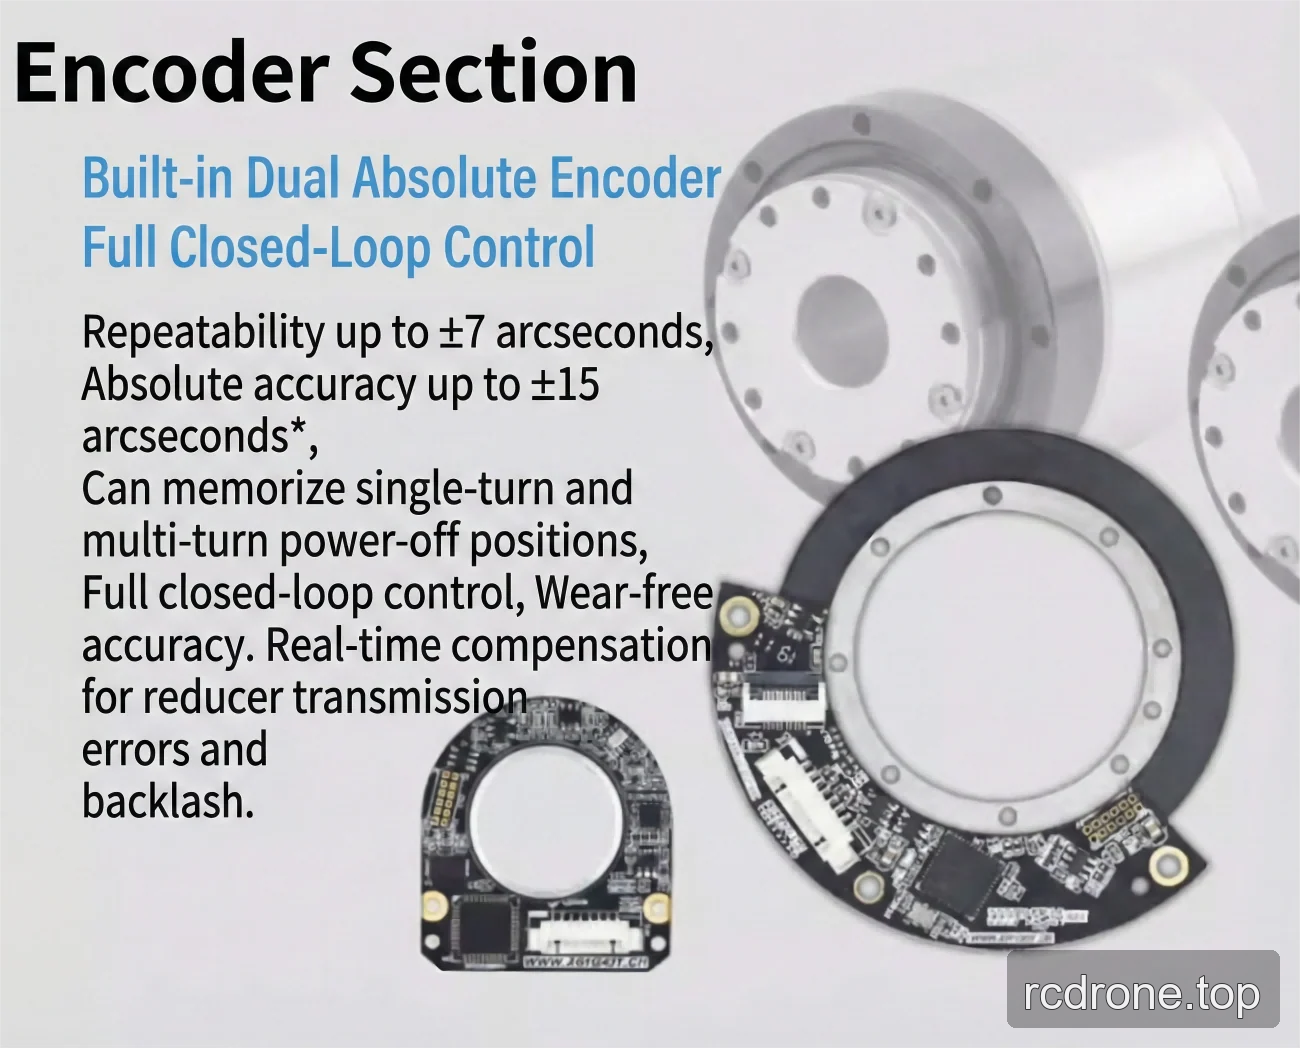
| 정밀도 | 재현성/절대 정확도: ±7/±15 아크 초 또는 ±10/±25 아크 초* | |||
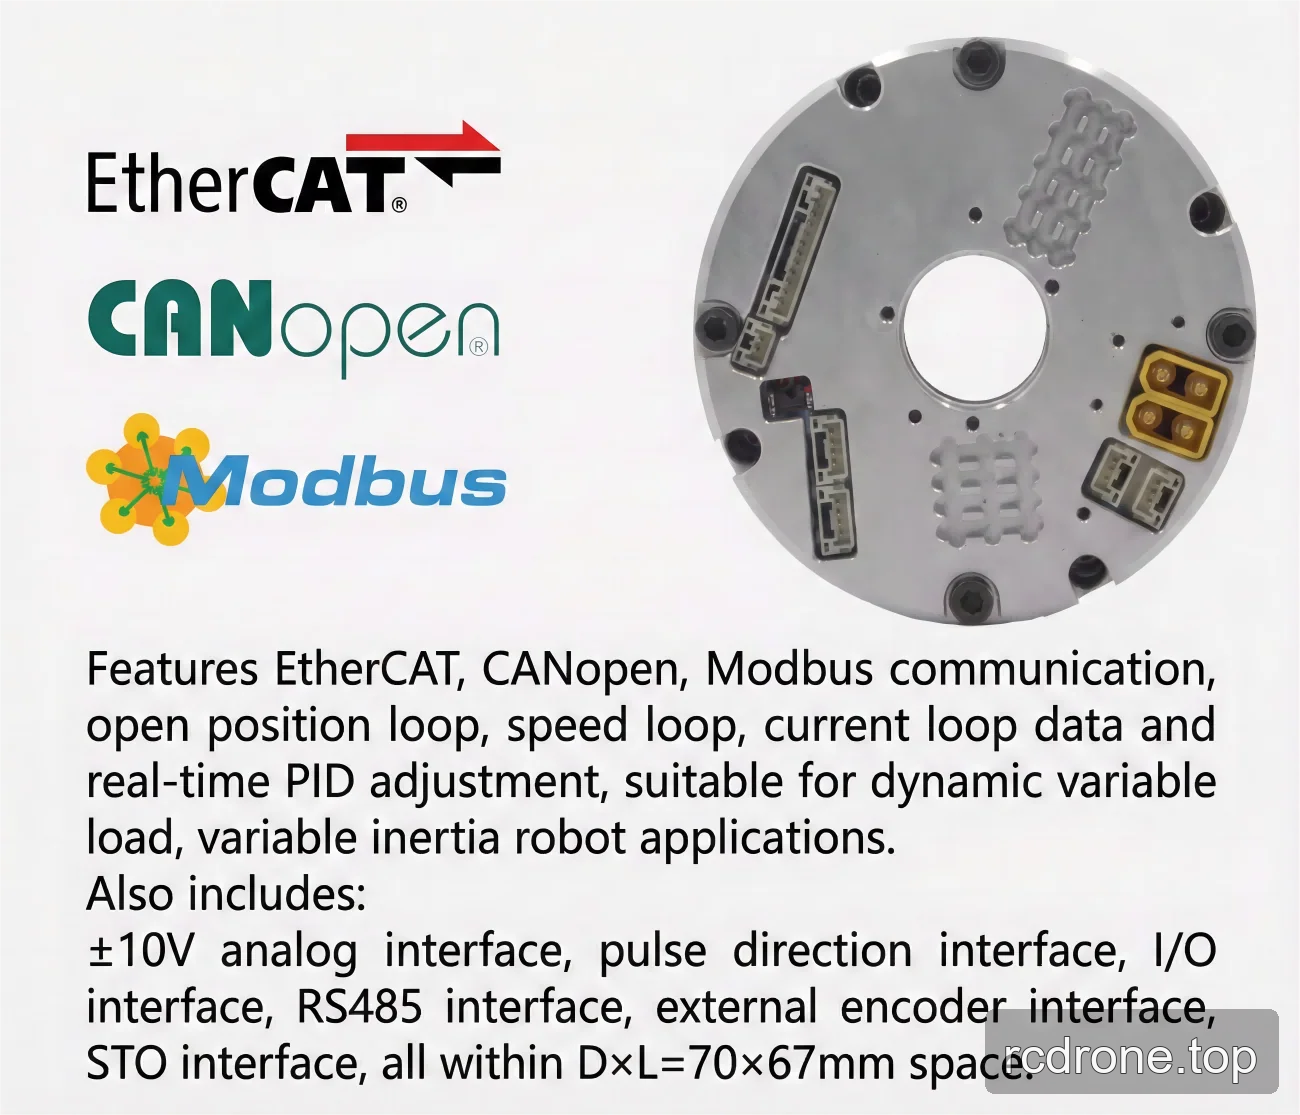
| 전기 인터페이스 | 통신 프로토콜: EtherCAT/CANopen/Modbus; 출력 측 엔코더 해상도: 19/20 비트 | |||
| 설치 방법 | 동일, 호환 가능 | |||
V3/V6 비교
| 버전 | V3 | V6 |
|---|---|---|
| 모터 전력 (W) | 300 | 314 |
| SWG 출력 측 관성 (g-mm2) | 297466 | 273391 |
| SWG 출력 측 질량 (kg) | 0.36 | 0.321 |
| SWG 입력 측 관성 (g·mm²), 브레이크 없음 | 139067 | 95791 |
| SWG 입력 측 질량 (kg), 브레이크 없음 | 0.41 | 0.257 |
| OD × 길이 (mm), 브레이크 없음 | Φ90 × 98.9 | Φ90 × 75.9 |
| 총 질량 (kg), 브레이크 없음 | 1.75 | 1.506 |
| SWG 입력 측 관성 (g·mm²), 브레이크 있음 | 147025 | 110213 |
| SWG 입력 측 질량 (kg), 브레이크 있음 | 0.43 | 0.292 |
| OD × 길이 (mm), 브레이크 있음 | Φ90 × 98.9 | Φ90 × 75.9 |
| 총 질량 (kg), 브레이크 포함 | 1.87 | 1.639 |
| 직경-길이 비율 | D/L = 0.91 (1 미만) | — |
| 일반 매개변수 | ID: 18 mm; IP 등급: IP54*; 브레이크 모델: 마찰 브레이크 | |
| 옵션 장치 | 통신 유형: EtherCAT/CANopen/Modbus; 출력 인코더 해상도: 19 비트; 반복성/정확도: ±7/±15 아크초 또는 ±10/±25 아크초. | |
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
- 협동 로봇
- 의료 로봇
- 자동화 장비
다운로드
다운로드 & 리소스
- EROB70F I 시리즈 CANopen EROB90I — 설치 도면 (PDF)
- EROB90I I 시리즈 EtherCAT — 3D 모델 (STEP)
- EROB90I I 시리즈 CANopen — 3D 모델 (STEP)
- EROB90I I 시리즈 EtherCAT 설치 도면 — 설치 도면 (PDF)
- EROB90I I 시리즈 CANopen 설치 도면 — 설치 도면 (PDF)
시각적 세부사항
제품 비디오
제품 보기
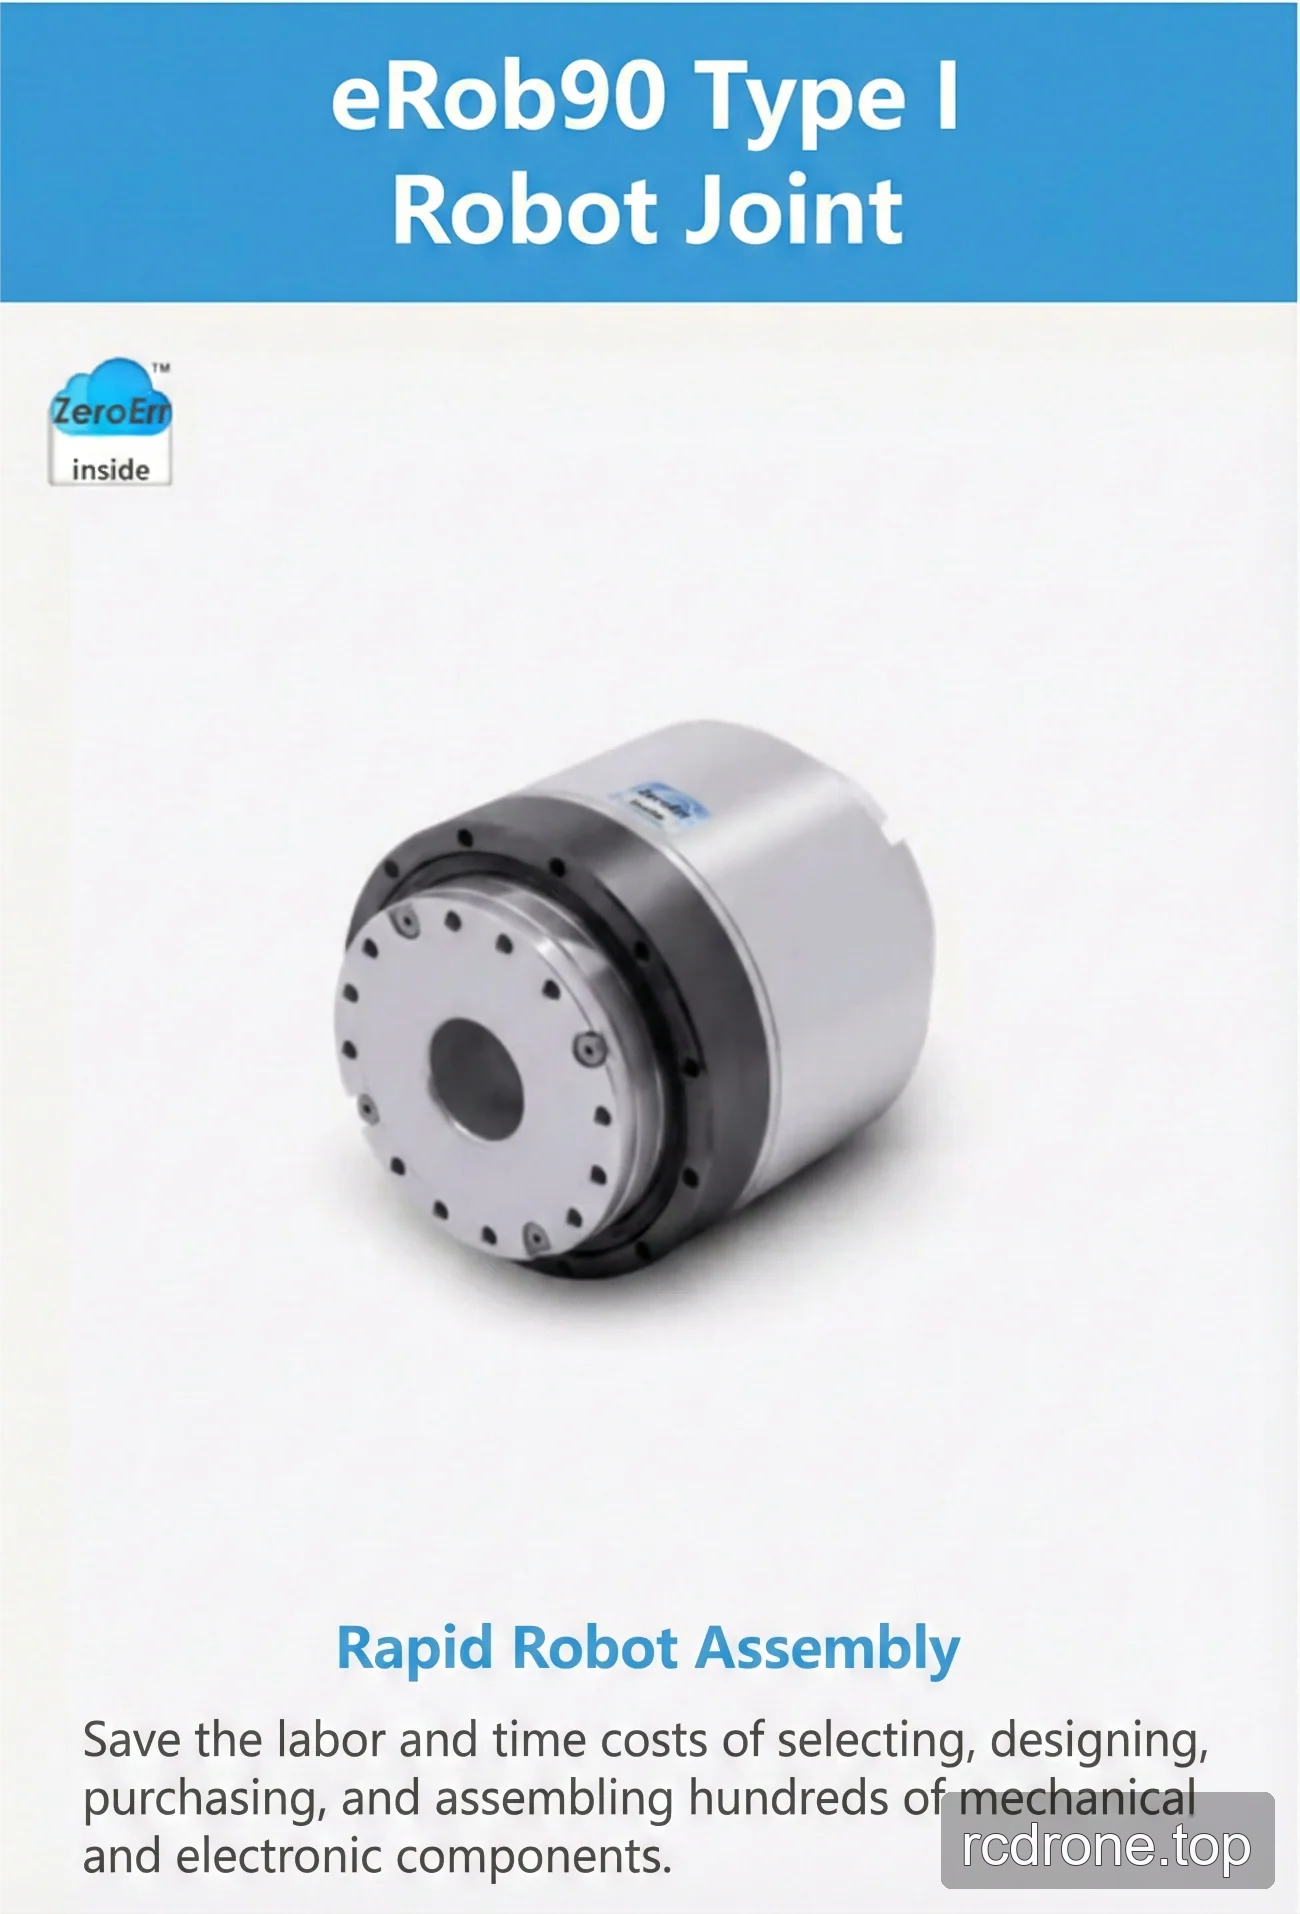
치수 및 구조

특징 및 디자인

인터페이스 및 연결
응용 예
