NVIDIA Jetson Nano 4GB B01 Zestaw deweloperski do Edge AI/ROS - A57 1,43GHz, 128-rdzeniowy GPU Maxwell
NVIDIA Jetson Nano 4GB B01 Zestaw deweloperski do Edge AI/ROS - A57 1,43GHz, 128-rdzeniowy GPU Maxwell
Yahboom
Nie udało się wczytać dostępności odbioru


Przegląd
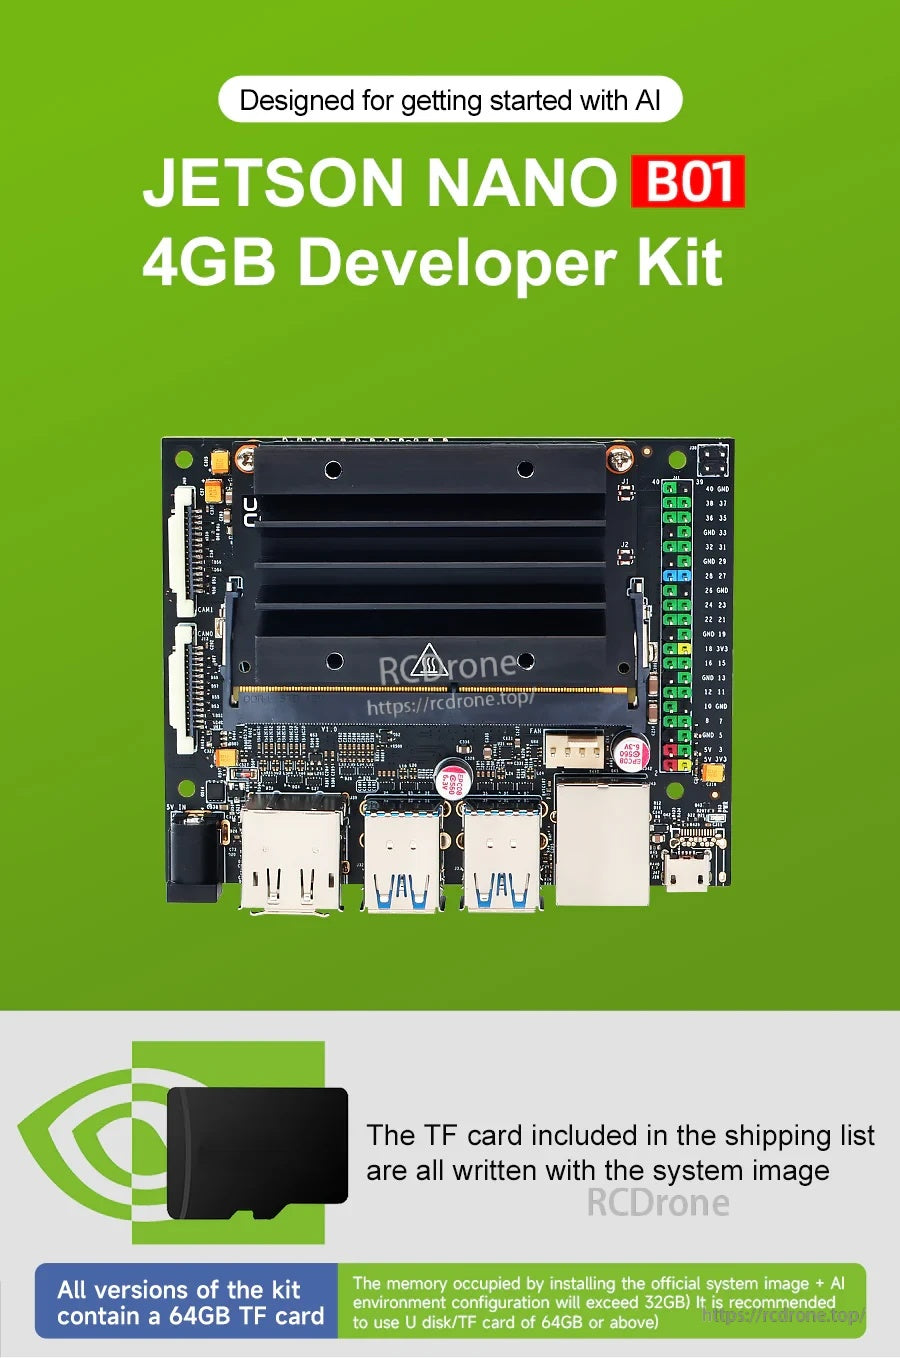
Jetson NANO 4GB B01 AI Large Model Developer Kit to kompaktowy zestaw deweloperski (platforma płyty deweloperskiej) zaprojektowany do rozpoczęcia pracy z AI. Może uruchamiać wiele sieci neuronowych równolegle do zastosowań takich jak klasyfikacja obrazów, wykrywanie obiektów, segmentacja i przetwarzanie mowy, a jego zużycie energii może wynosić zaledwie 5 watów.
Ta platforma Jetson Nano wykorzystuje czterordzeniowy procesor ARM Cortex-A57 oraz 128-rdzeniowy procesor graficzny Maxwell z 4 GB pamięci LPDDR i obsługuje popularne frameworki i algorytmy AI, takie jak TensorFlow, PyTorch, Caffe/Caffe2, Keras i MXNet.
Kluczowe cechy
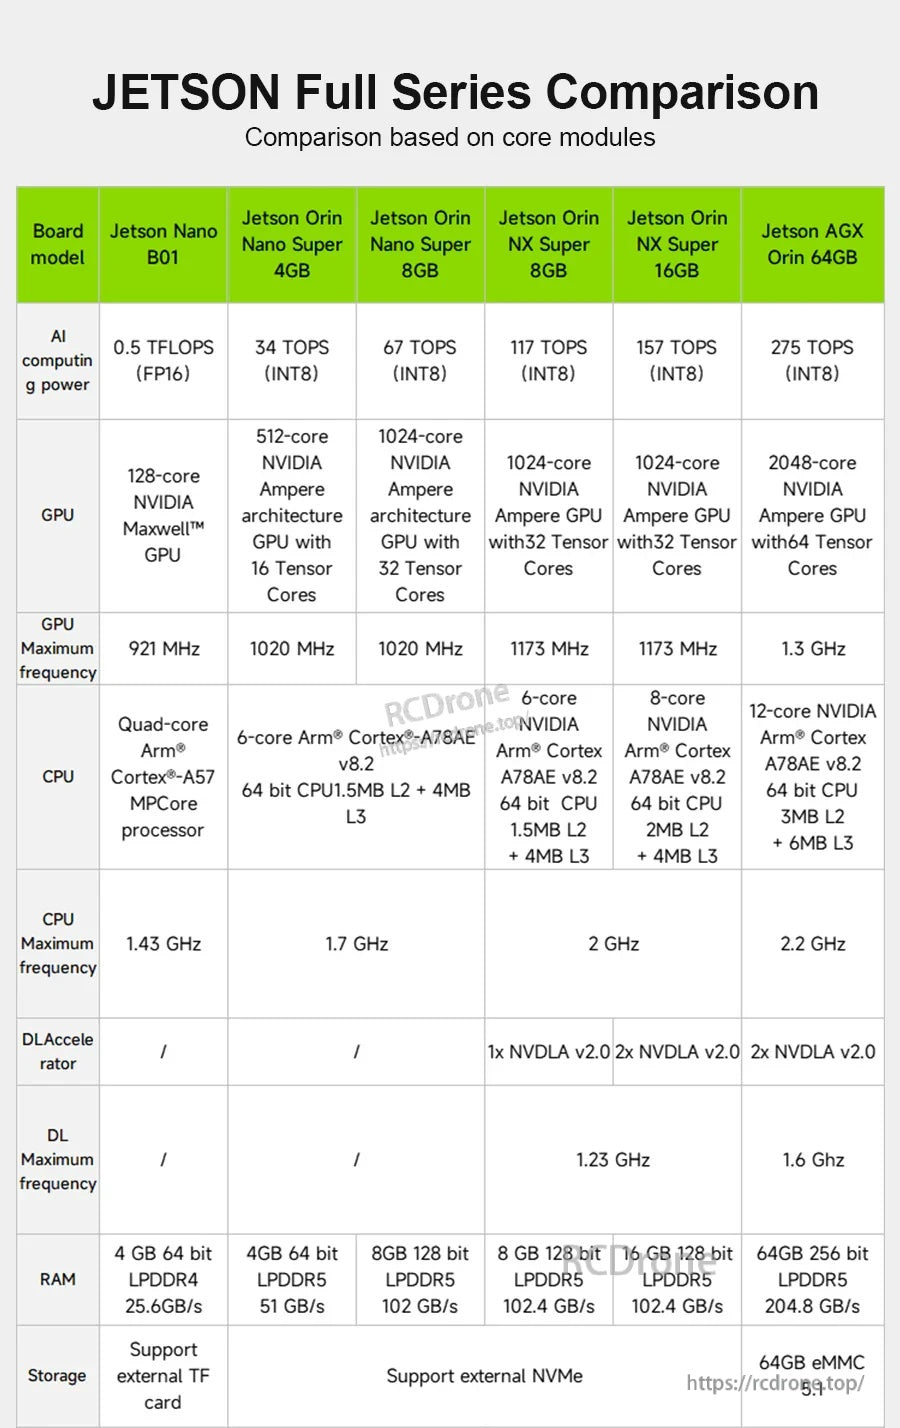
- CPU: Czterordzeniowy ARM A57 @ 1,43 GHz
- GPU: 128-rdzeniowy Maxwell
- Moc obliczeniowa AI: 473 GFLOPS (również podana jako 472 GFLOP w dostarczonym tekście)
- Niskie zużycie energii: zaledwie 5 W (również pokazane jako 5 W–10 W w dostarczonym materiale porównawczym)
- Kodowanie wideo: 4K @ 30; 4x 1080p @ 30; 9x 720p @ 30 (H.264/H.265)
- Odtwarzanie wideo: 4K @ 60; 2x 4K @ 30; 8x 1080p @ 30; 18x 720p @ 30 (H.264/H.265)
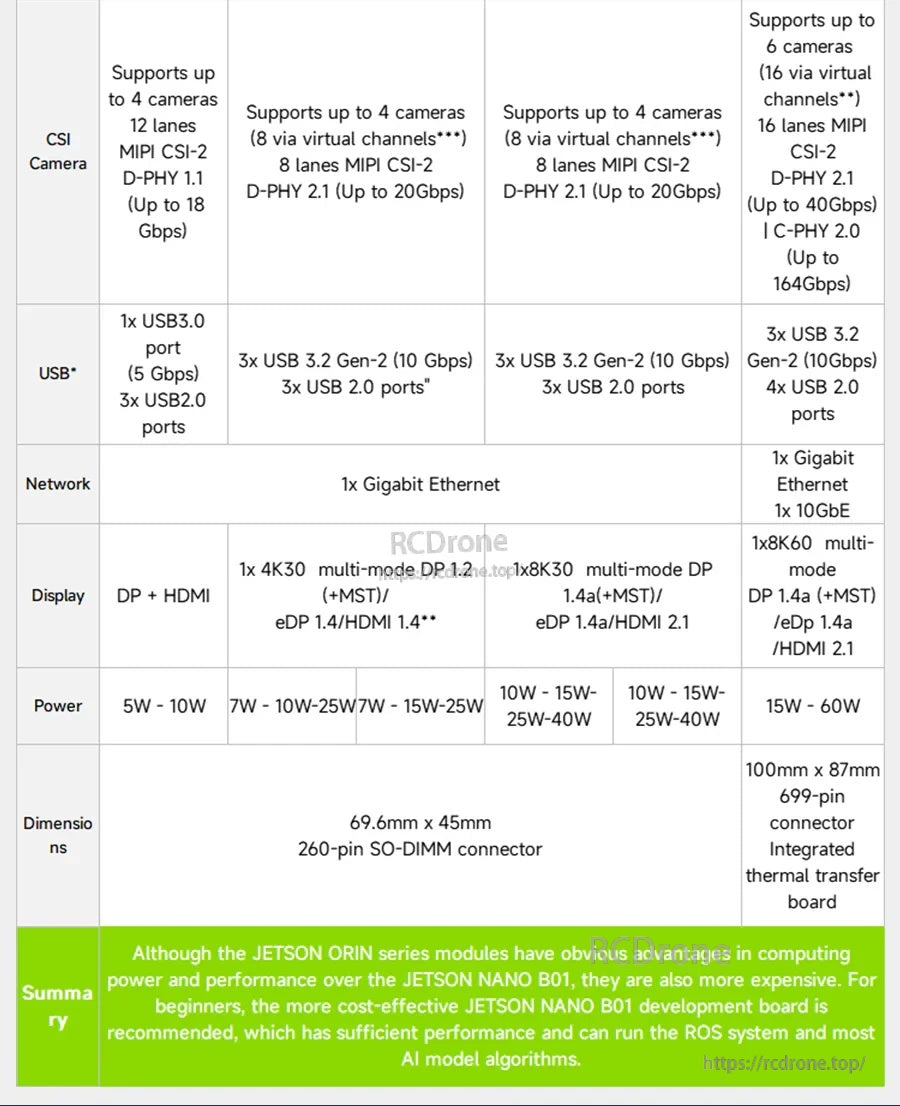
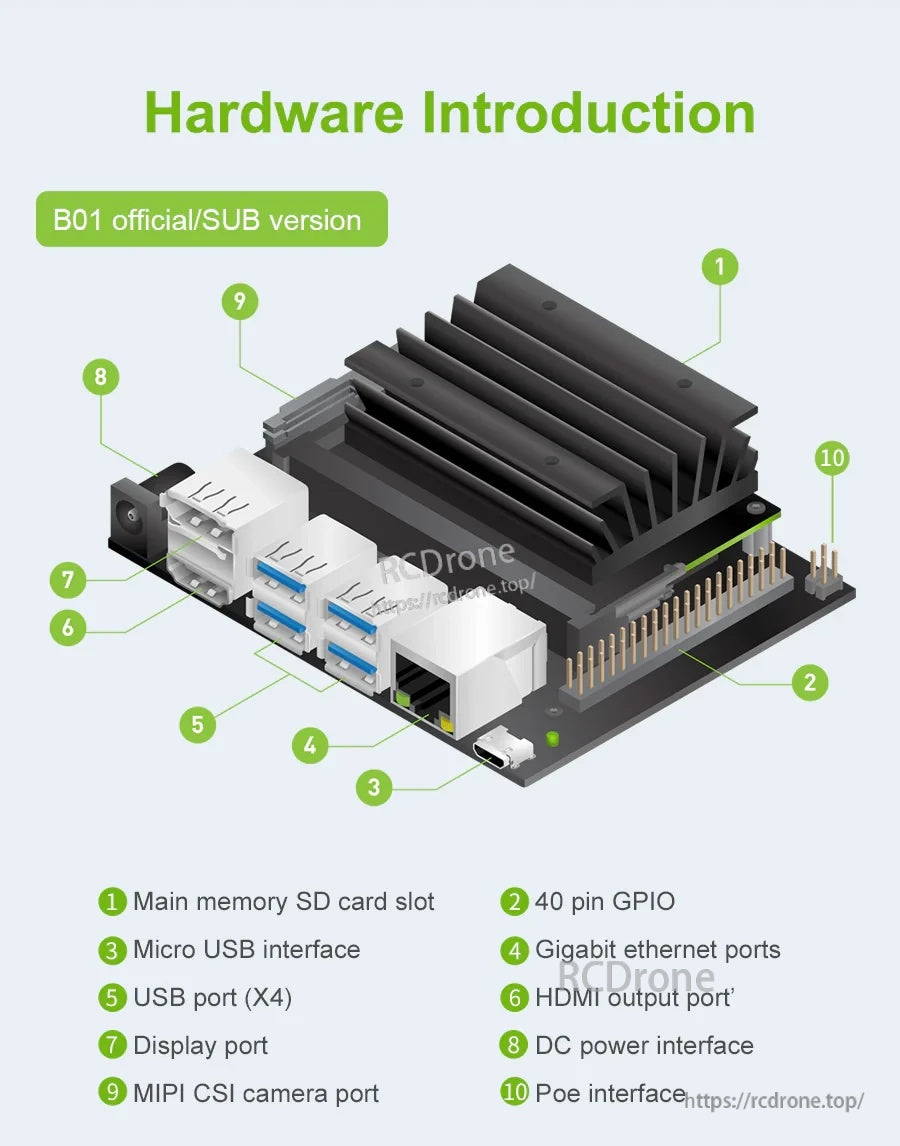
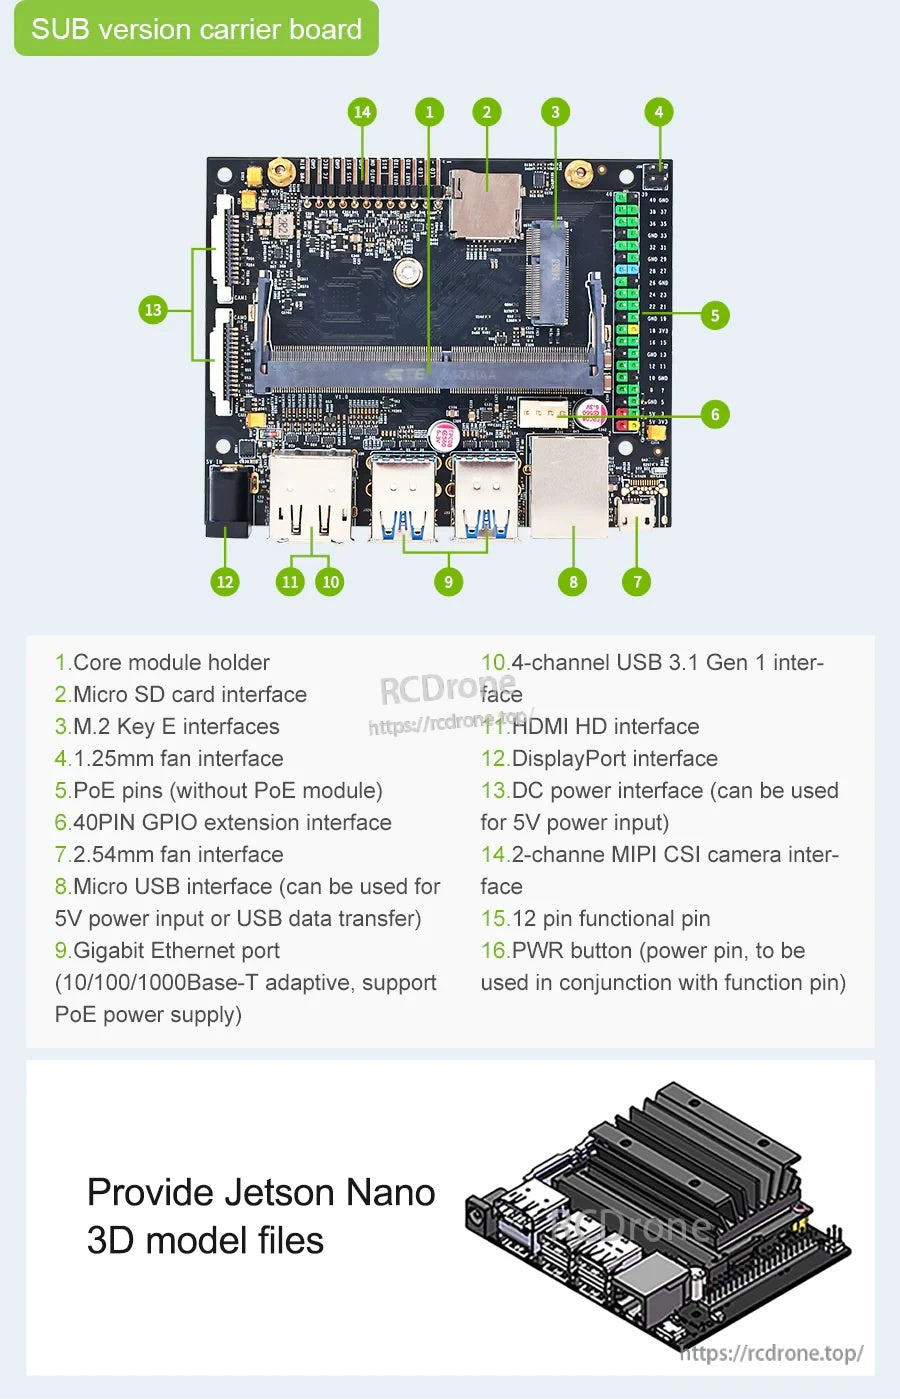
- Interfejs kamery: MIPI CSI-2 DPHY channel *2
- Wyświetlacz: HDMI i DP
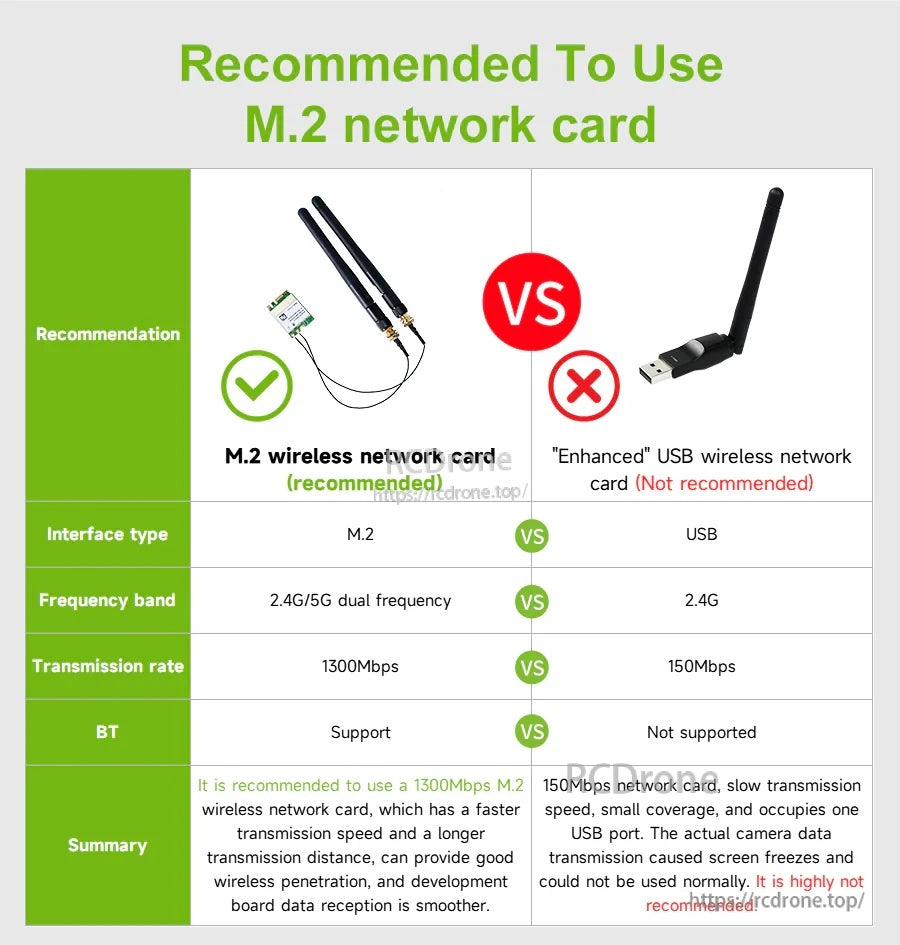
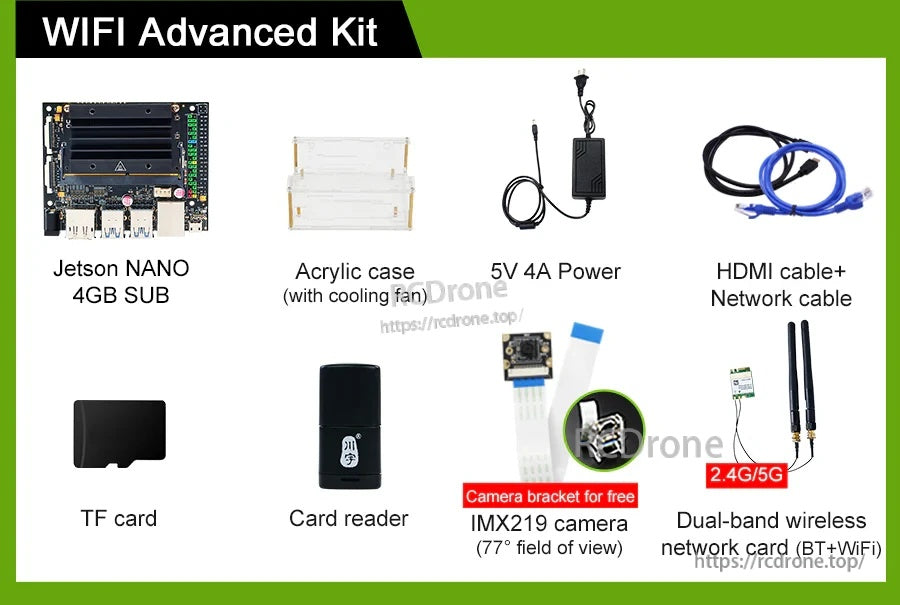
- Sieć / rozszerzenie: Gigabit Ethernet; M.2 Key E; obsługuje podwójny pasmowy kartę sieciową M.2; obsługuje kartę sieciową USB o wysokiej prędkości
- USB: 4x USB 3.0; USB 2.0 Micro-B
- Inne złącza I/O: GPIO, I2C, I2S, SPI, UART
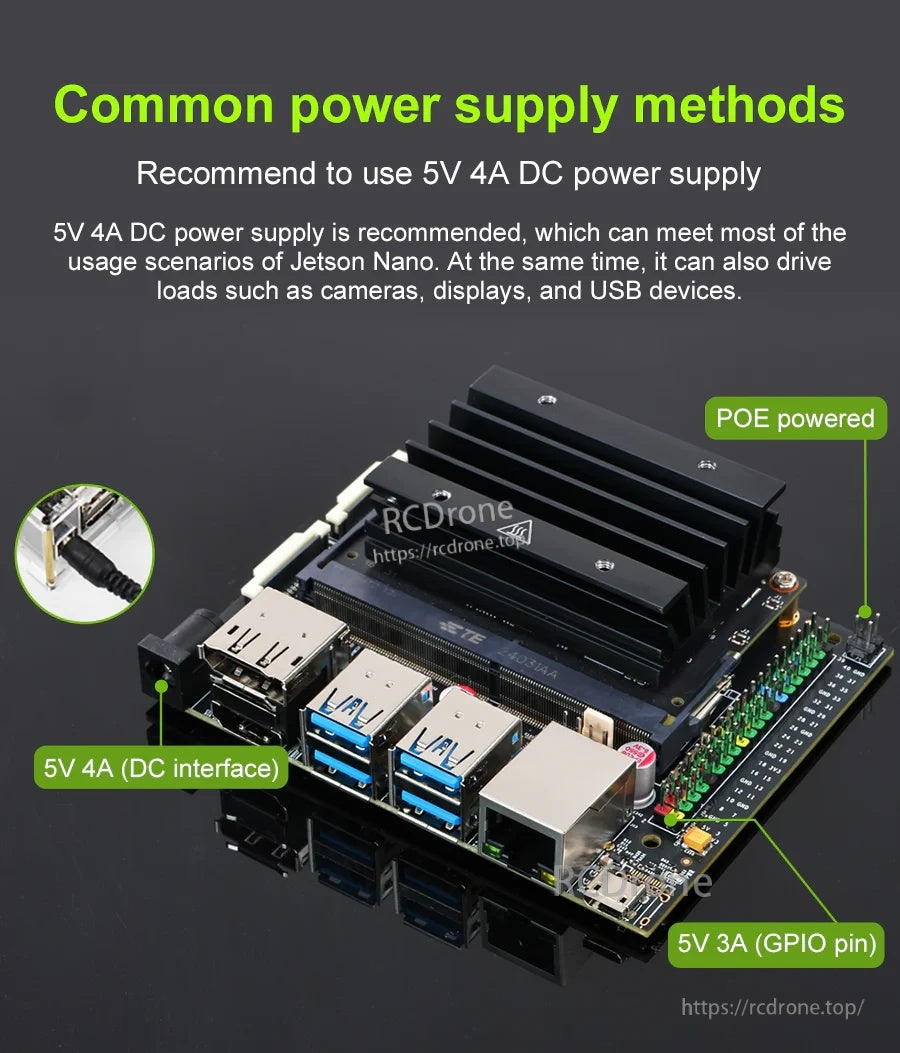
- Wspomniane zasilania: micro USB, zasilanie DC i PoE (zgodnie z podanym tekstem)
Specyfikacje
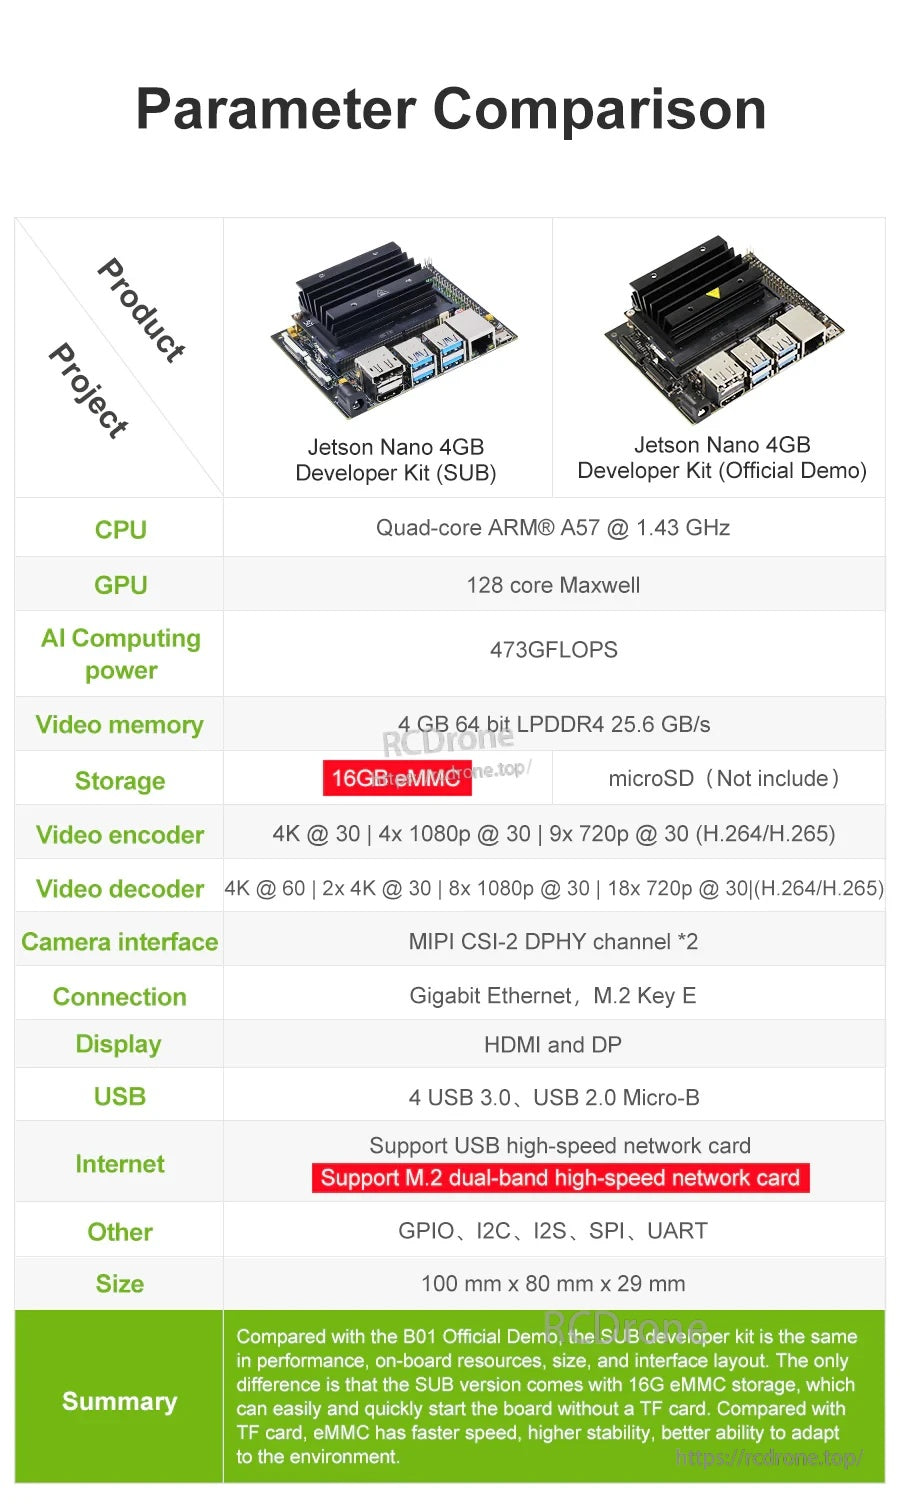
| CPU | Quad-core ARM A57 @ 1.43 GHz |
| GPU | 128 rdzeni Maxwell |
| Moc obliczeniowa AI | 473 GFLOPS |
| Pamięć | 4 GB 64 bit LPDDR4 25.6 GB/s |
| Kodowanie wideo | 4K @ 30 | 4x 1080p @ 30 | 9x 720p @ 30 (H.264/H.265) |
| Dekoder wideo | 4K @ 60 | 2x 4K @ 30 | 8x 1080p @ 30 | 18x 720p @ 30 (H.264/H.265) |
| Interfejs kamery | MIPI CSI-2 DPHY channel *2 |
| Połączenie | Gigabit Ethernet, M.2 Key E |
| Wyświetlacz | HDMI i DP |
| USB | 4 USB 3.0, USB 2.0 Micro-B |
| Internet (jak podano) | Wsparcie dla karty sieciowej USB o wysokiej prędkości; Wsparcie M.2 podwójne pasmo karta sieciowa |
| Inne | GPIO, I2C, I2S, SPI, UART |
| Rozmiar | 100 mm x 80 mm x 29 mm |
Uwagi dotyczące pamięci (oficjalna wersja demonstracyjna vs wersja SUB)
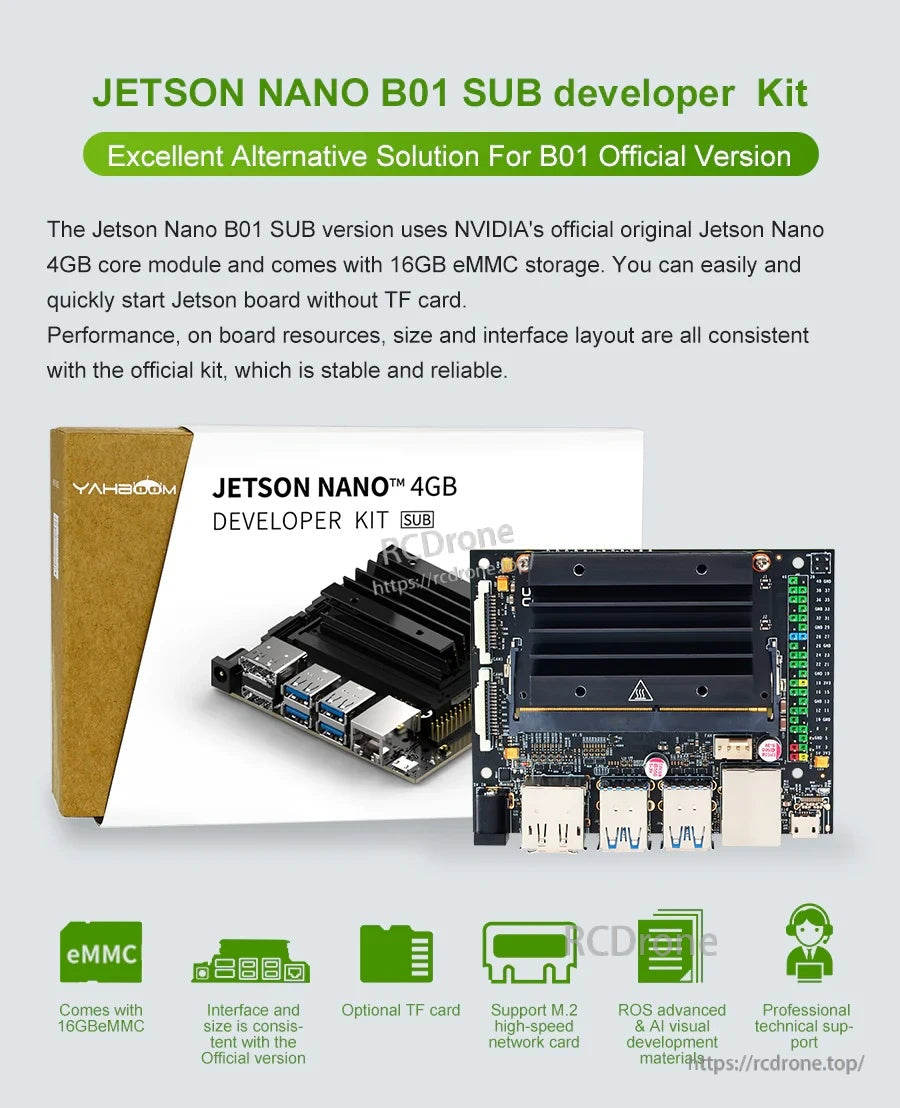
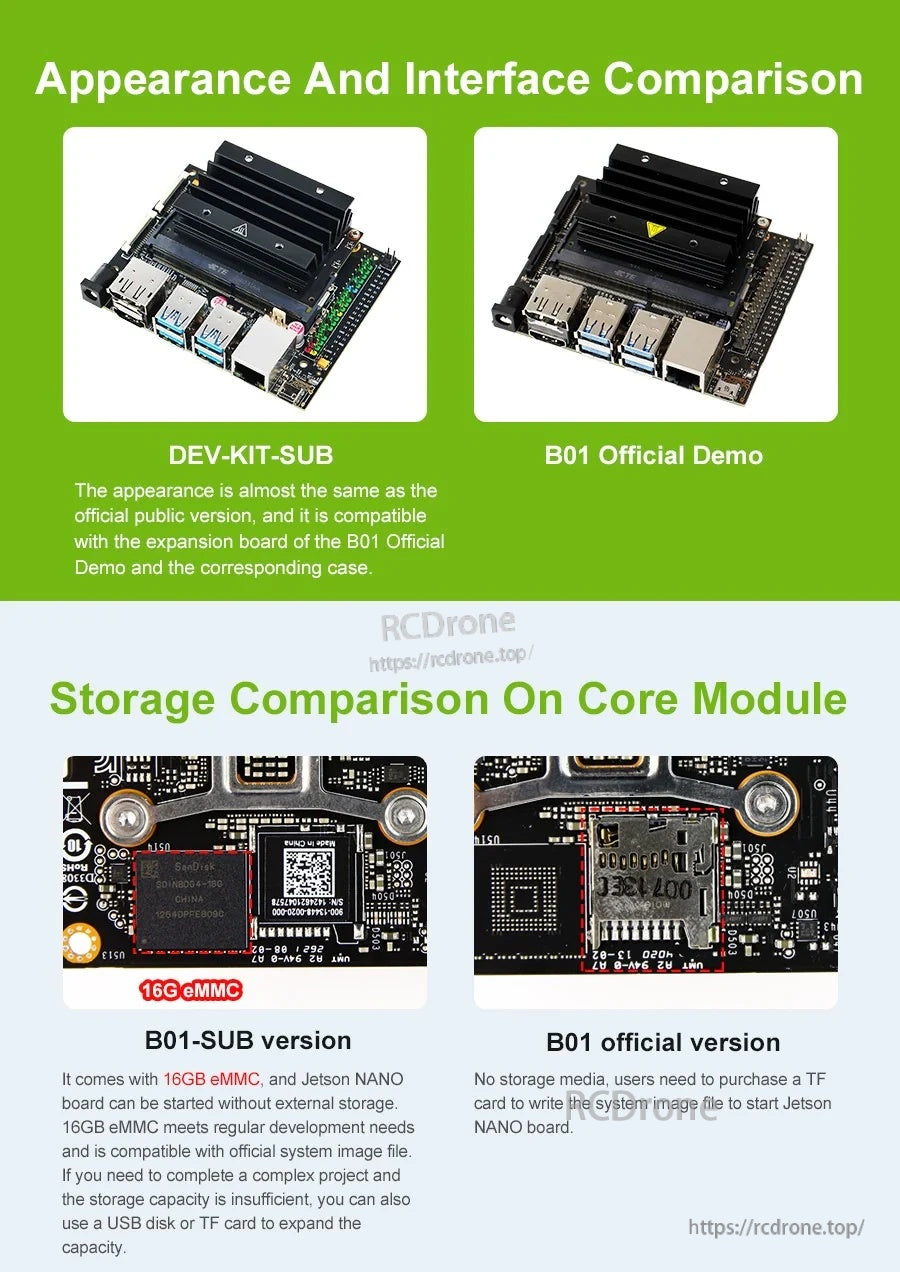
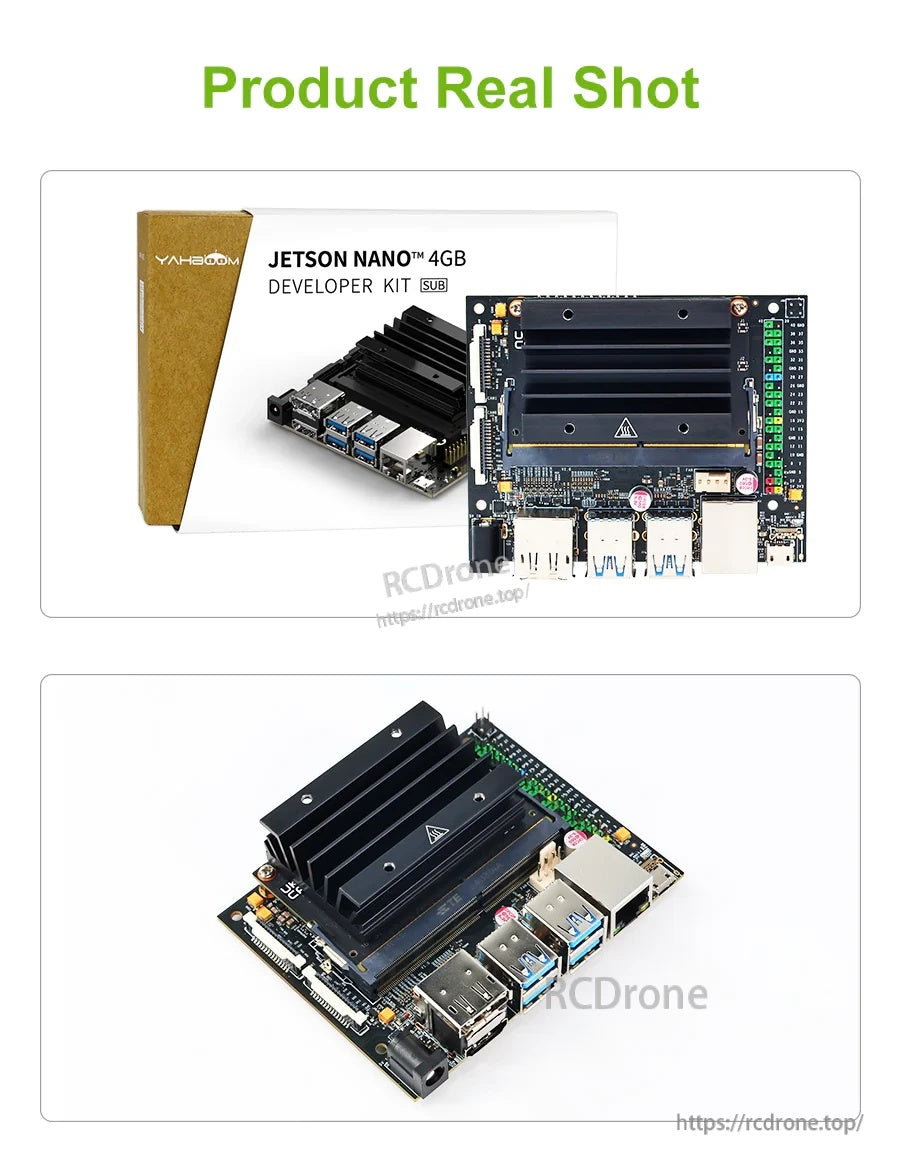
- Podane materiały porównawcze wymieniają dwie wersje: Jetson Nano 4GB Developer Kit (SUB) oraz Jetson Nano 4GB Developer Kit (oficjalna wersja demonstracyjna).
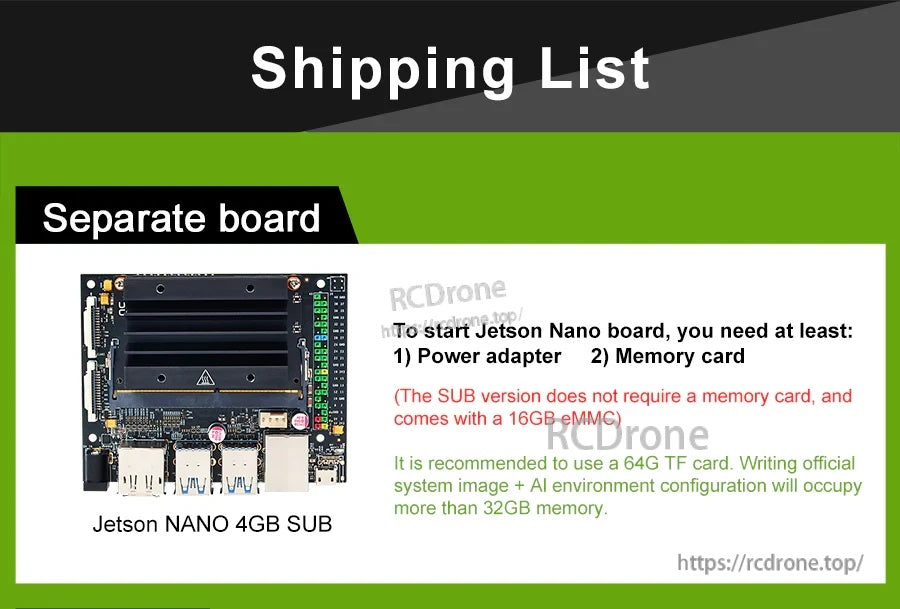
- Pamięć SUB (pokazana): 16GB eMMC. Materiał stwierdza, że płytę można uruchomić bez zewnętrznej pamięci, a 16GB eMMC spełnia regularne potrzeby rozwojowe i jest kompatybilne z oficjalnym plikiem obrazu systemu.
- Pamięć oficjalnej wersji demonstracyjnej (pokazana): microSD (nie w zestawie). Materiał stwierdza, że użytkownicy muszą zakupić kartę TF (microSD) i zapisać plik obrazu systemu, aby uruchomić płytę.
- Jeśli pojemność pamięci jest niewystarczająca dla projektu, materiał stwierdza, że pojemność można rozszerzyć za pomocą dysku USB lub karty TF.
Uwaga dotycząca karty TF / obrazu systemu
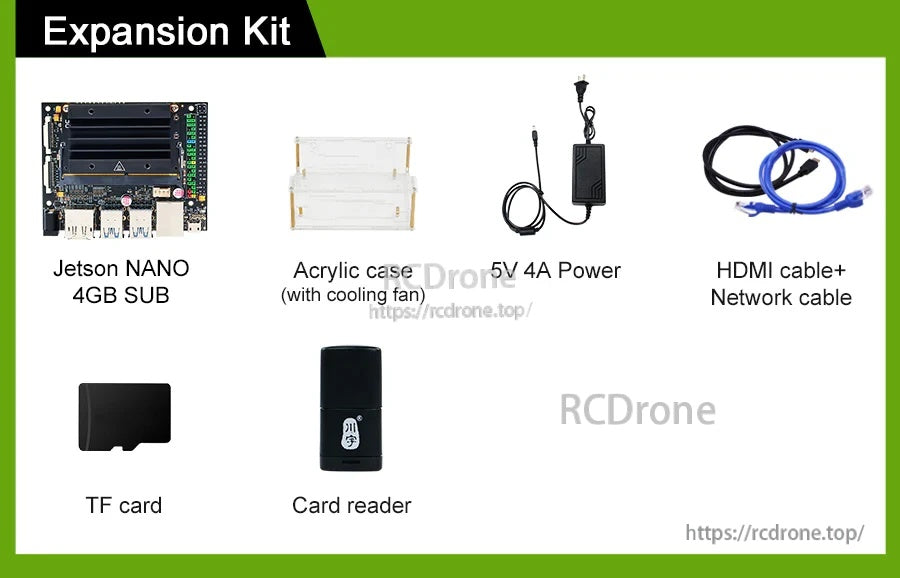
- Podany materiał stwierdza: „Karta TF dołączona do listy wysyłkowej jest zapisana z obrazem systemu.”
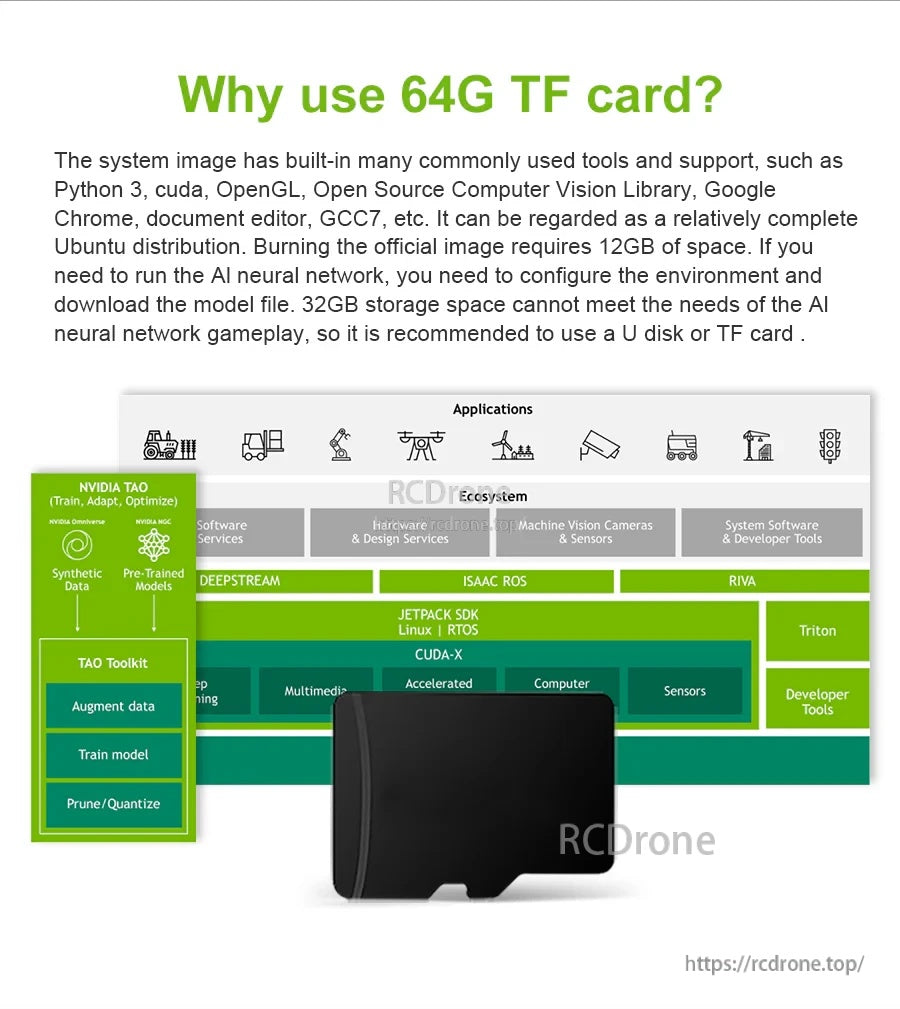
- Podany materiał stwierdza również: „Wszystkie wersje zestawu zawierają kartę TF o pojemności 64 GB.”
- Inna uwaga stwierdza, że zainstalowanie oficjalnego obrazu systemu + konfiguracja środowiska AI może przekroczyć 32 GB, dlatego zaleca się użycie dysku U/karty TF o pojemności 64 GB lub większej.
Filmy instruktażowe
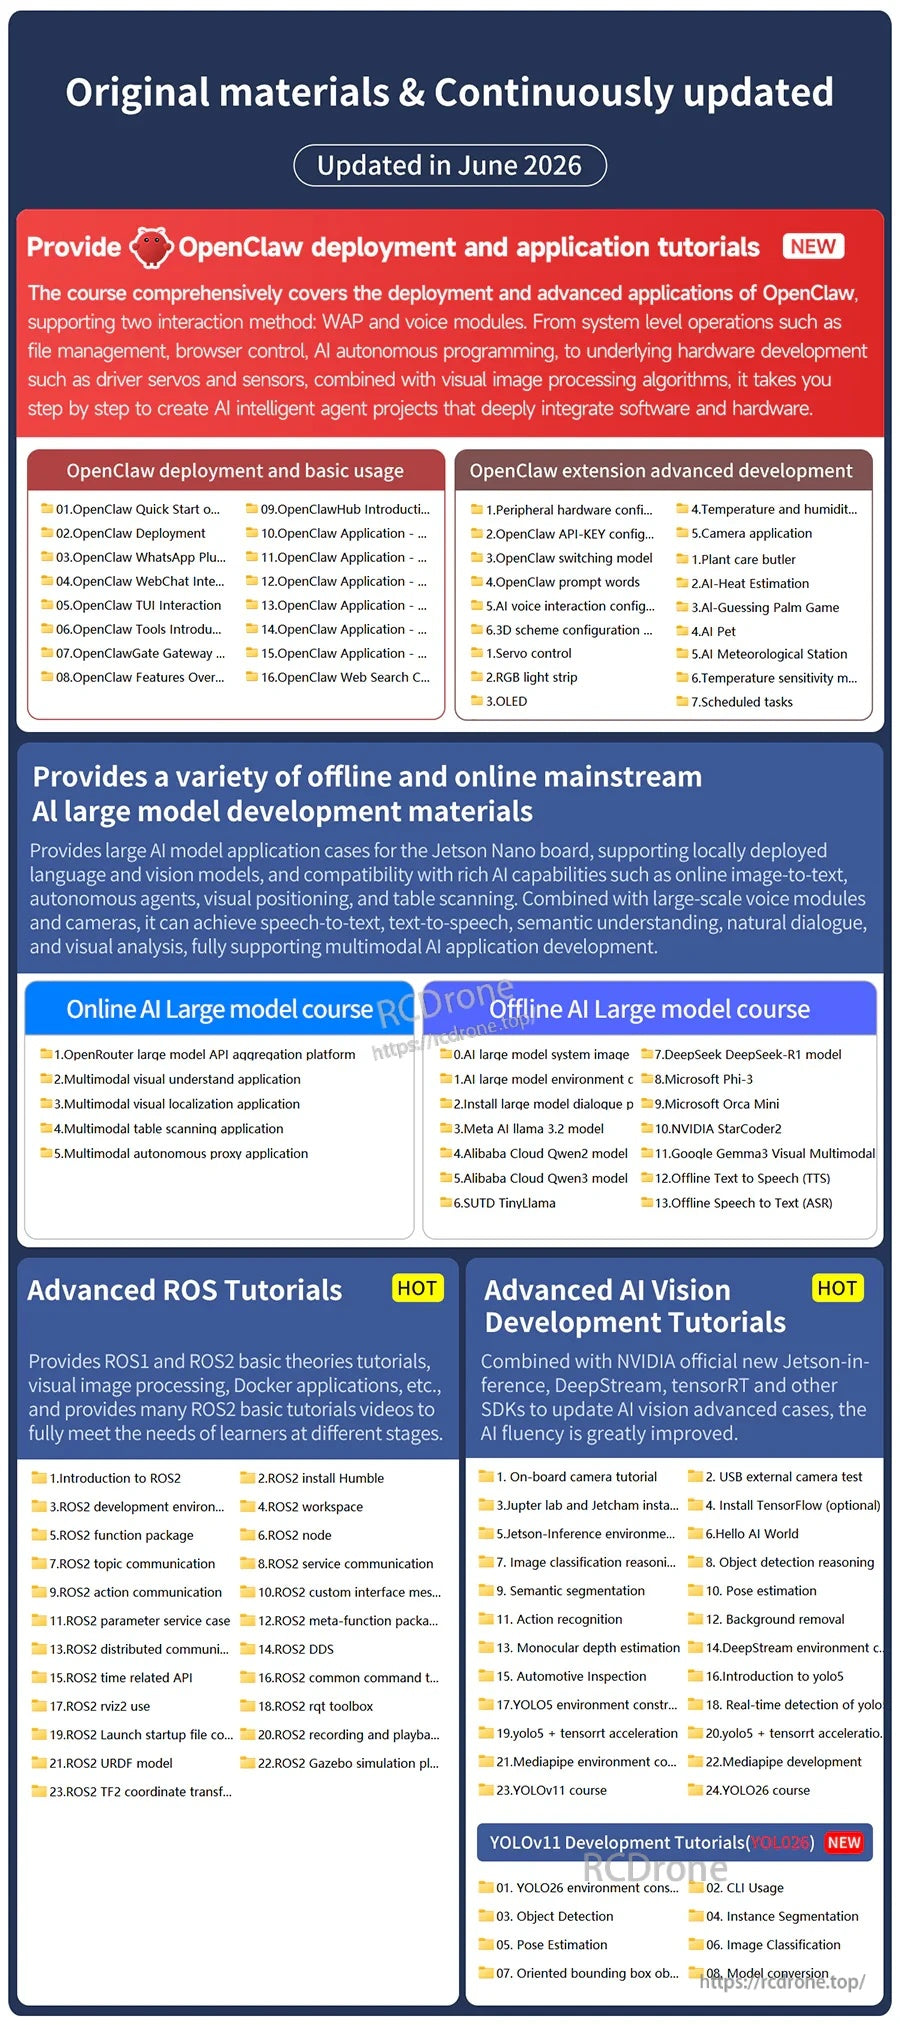
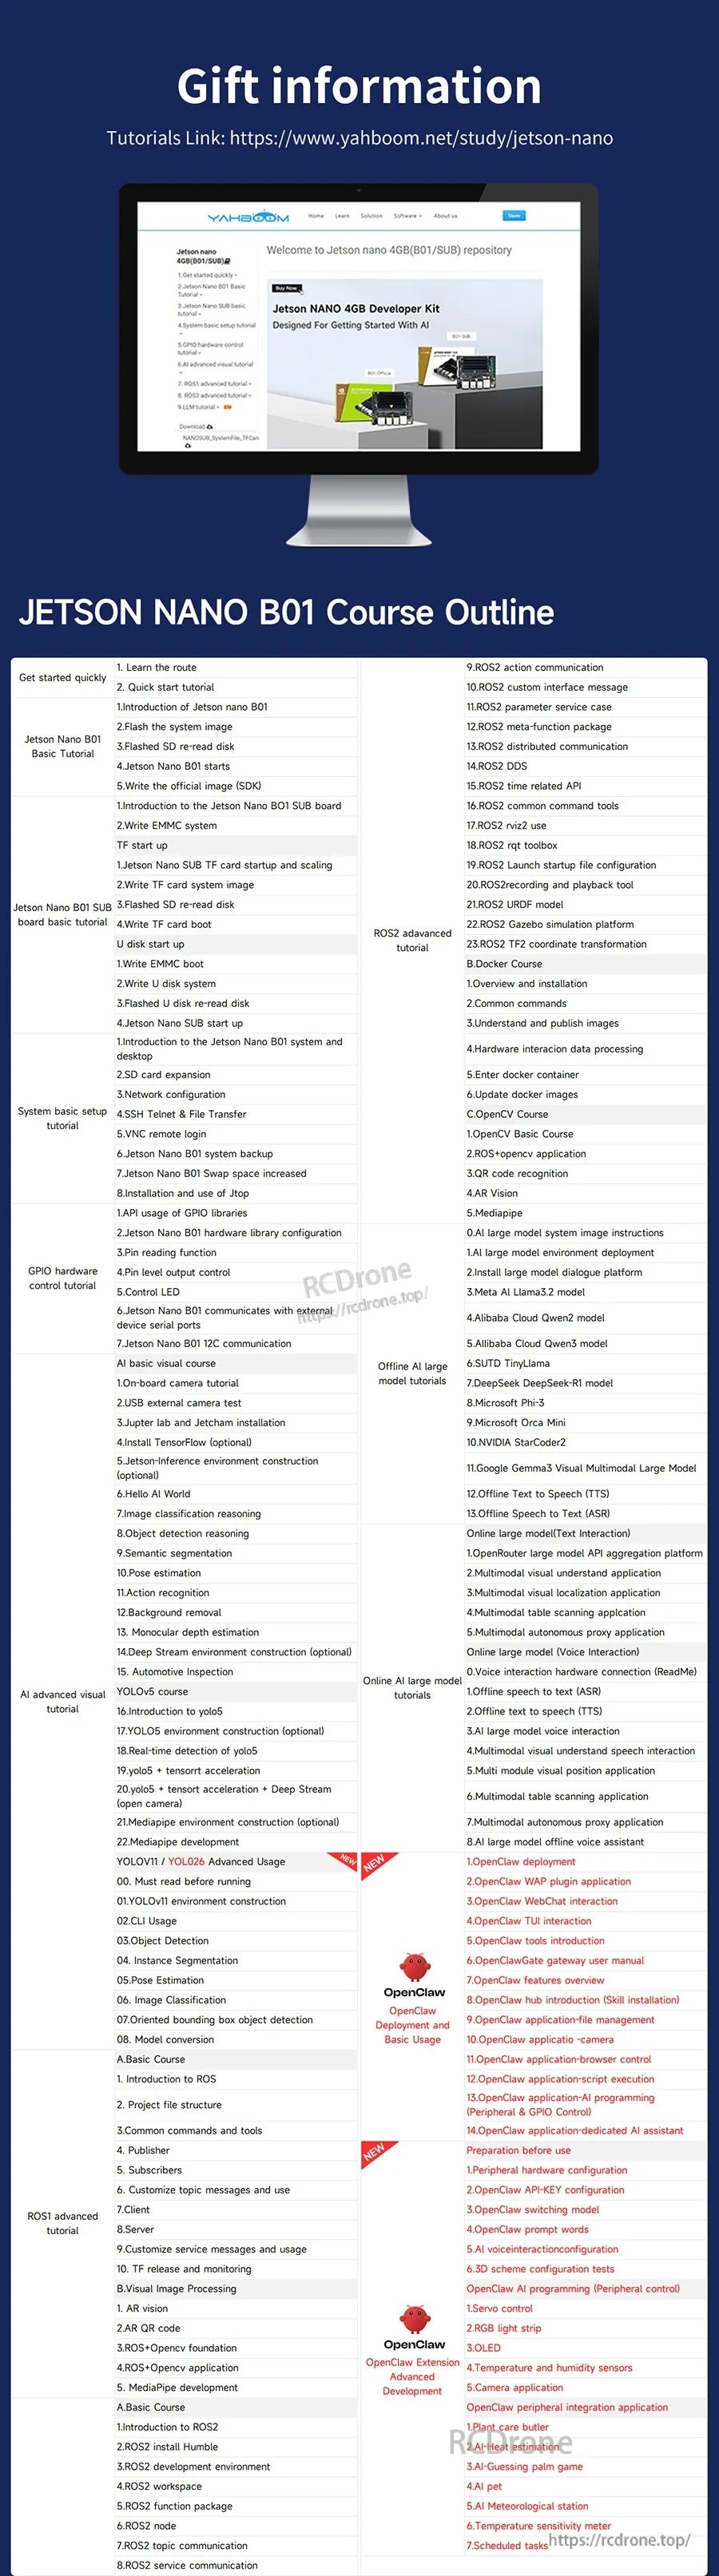
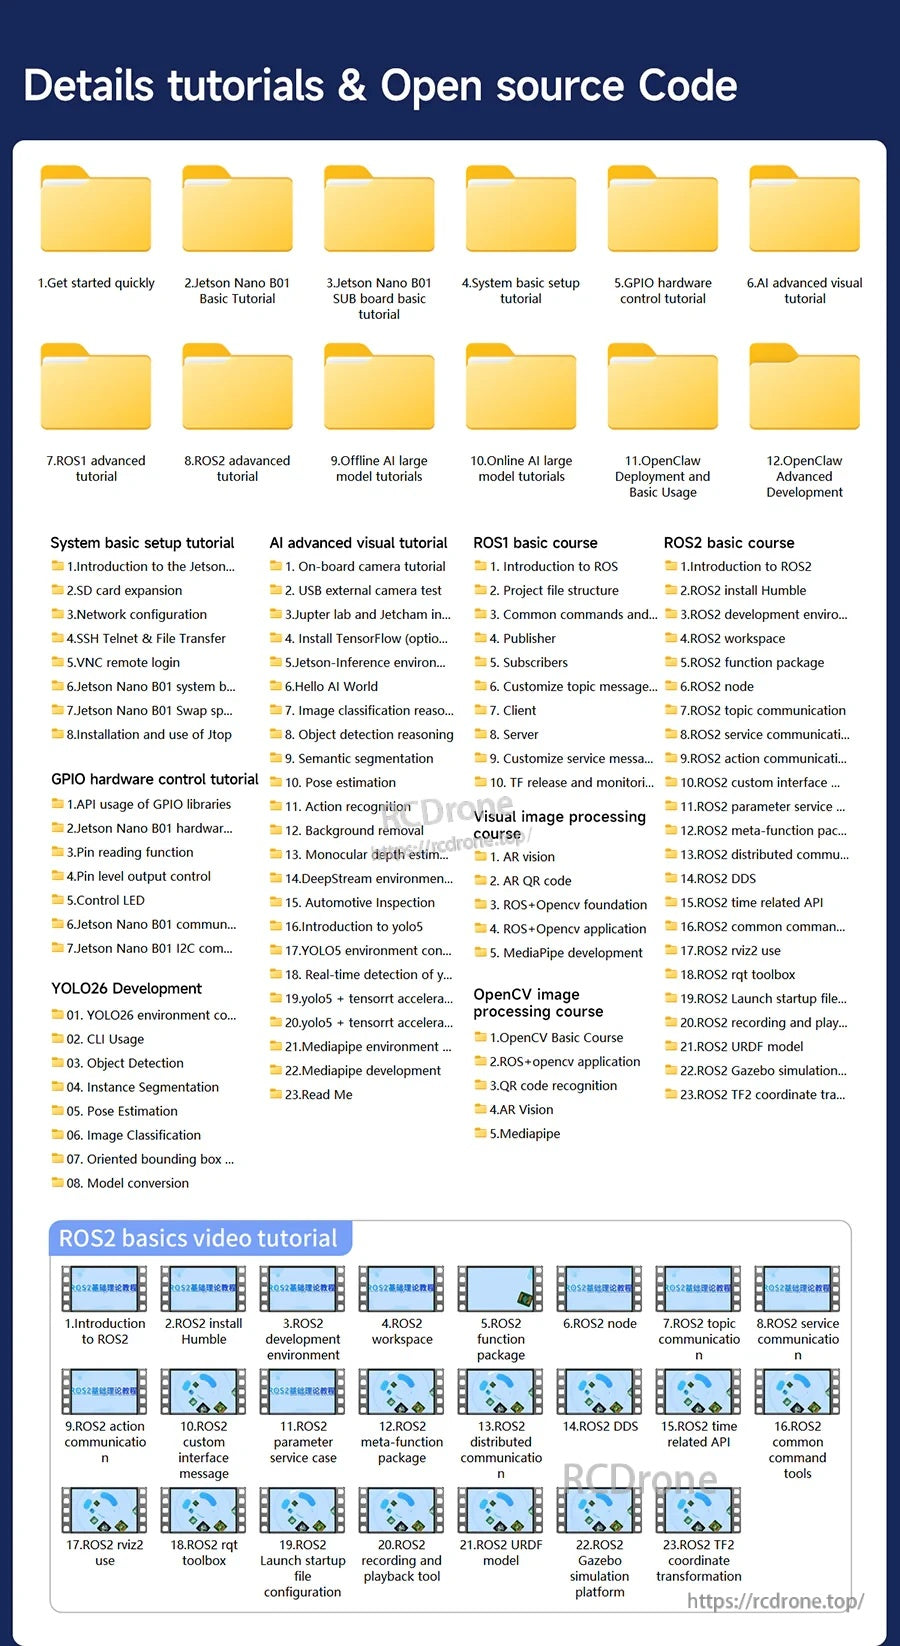
Zawartość kursu / tutorialu (zgodnie z dostarczonymi)
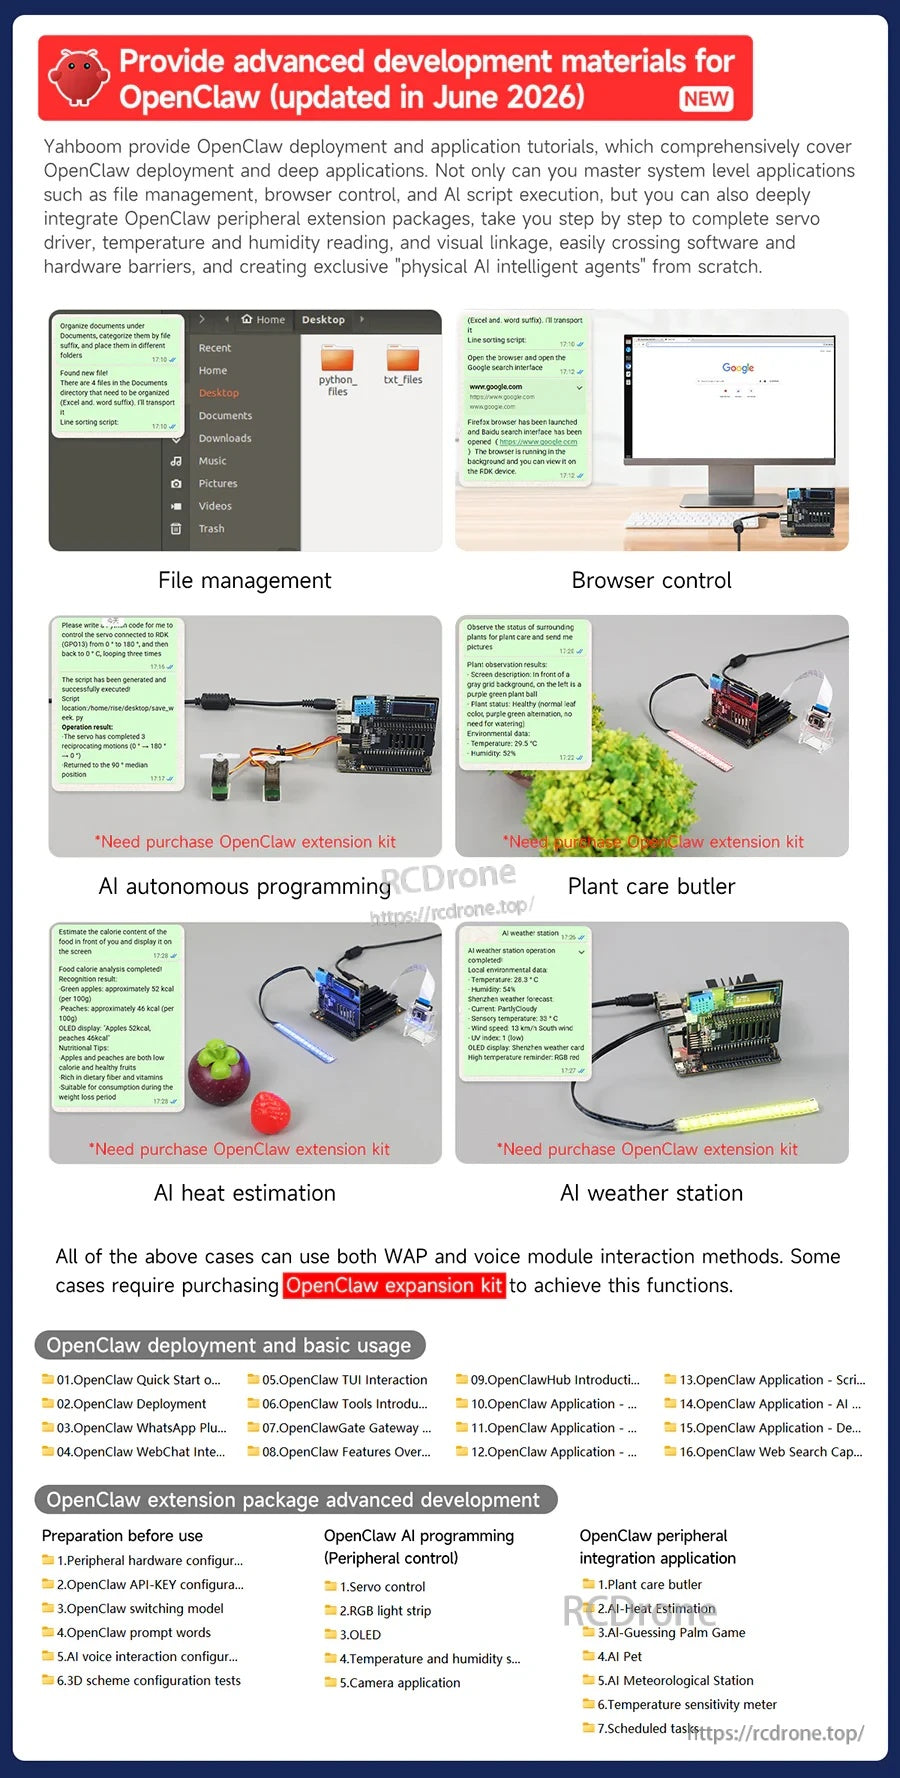
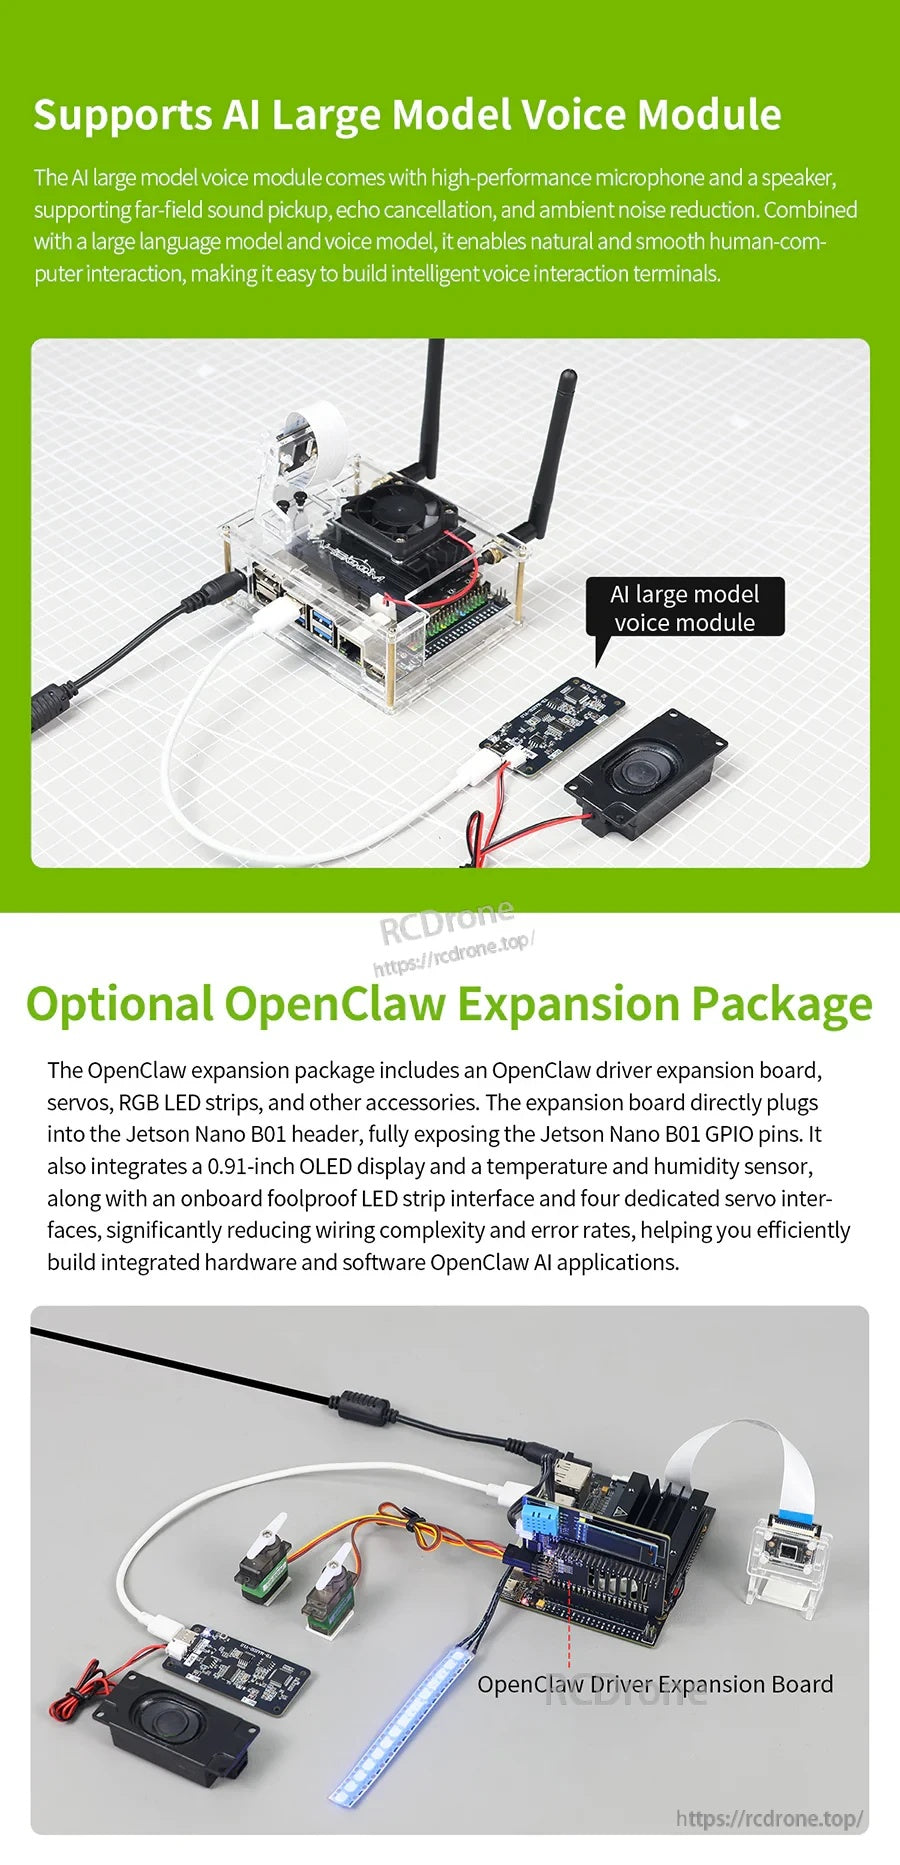
- Zaktualizowano w czerwcu 2026: Samouczki dotyczące wdrażania i aplikacji OpenClaw (NOWOŚĆ). Podano dwie metody interakcji: moduły WAP i głosowe.
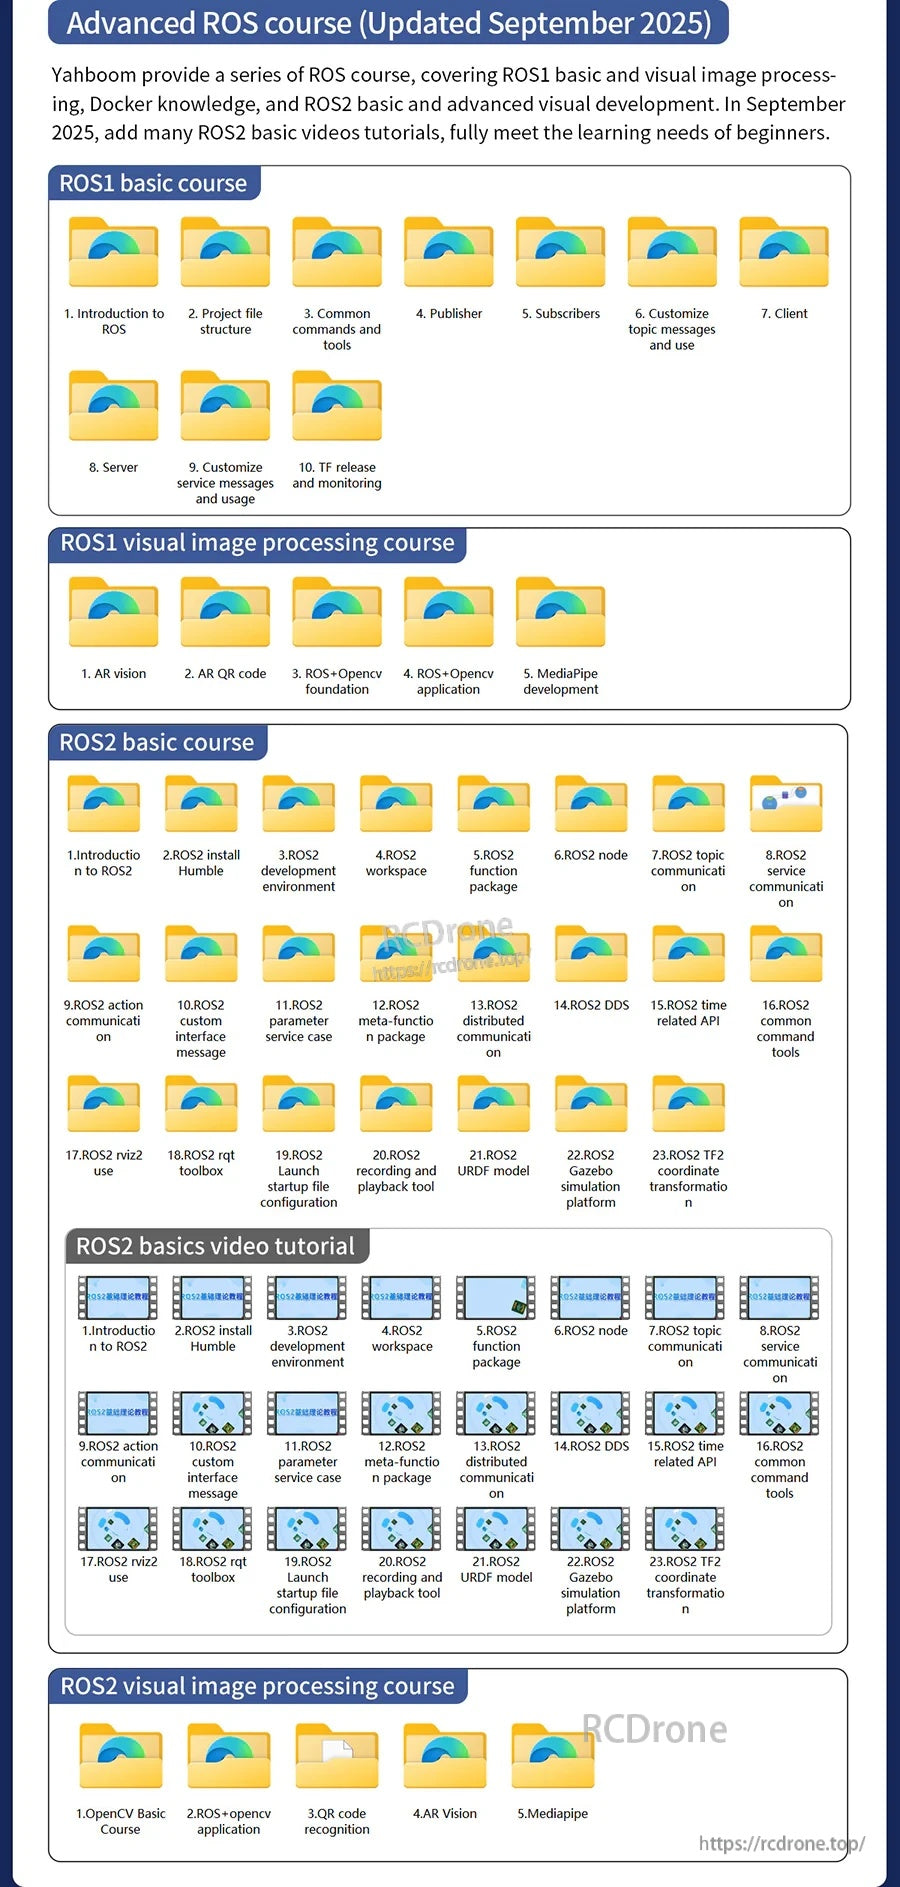
- Zaawansowane samouczki ROS (Gorące): podstawy ROS1 i ROS2 oraz związane materiały edukacyjne są pokazane.
- Zaawansowane samouczki rozwoju AI Vision (Gorące): obejmuje elementy takie jak samouczek kamery pokładowej, test zewnętrznej kamery USB, budowa środowiska Jetson-Inference, budowa środowiska DeepStream i inne (jak wymieniono w poniższym zarysie).
Zarys kursu Jetson Nano B01 (wyciąg)
- Rozpocznij szybko: 1. Poznaj trasę; 2. Szybki samouczek startowy
- Podstawowy samouczek Jetson Nano B01: 1. Wprowadzenie do Jetson nano B01; 2. Zainstaluj obraz systemu; 3. Ponownie odczytaj dysk z obrazem; 4. Jetson Nano B01 uruchamia się; 5. Napisz oficjalny obraz (SDK)
- Podstawowy samouczek płyty SUB Jetson Nano B01: 1. Wprowadzenie do płyty SUB Jetson Nano B01; 2. Napisz obraz systemu EMMC
- Uruchamianie TF: 1.Jetson Nano SUB karta TF uruchamianie i skalowanie; 2. Napisz obraz systemu na karcie TF; 3. Ponownie odczytaj dysk z wgranym SD; 4. Napisz kartę TF do uruchomienia
- Uruchomienie dysku U: 1. Napisz uruchomienie EMMC; 2. Napisz system na dysku U; 3. Ponownie odczytaj dysk z wgranym dyskiem U; 4. Uruchomienie Jetson Nano SUB
- Podstawowy samouczek dotyczący systemu: 1. Wprowadzenie do systemu Jetson Nano B01 i pulpitu; 2. Rozszerzenie karty SD; 3. Konfiguracja sieci; 4. SSH Telnet & Transfer plików; 5. Zdalne logowanie VNC; 6. Kopia zapasowa systemu Jetson Nano B01; 7. Zwiększona przestrzeń wymiany Jetson Nano B01; 8. Instalacja i użycie Jtop
- Samouczek dotyczący kontroli sprzętu GPIO: 1. Użycie API bibliotek GPIO; 2. Konfiguracja biblioteki sprzętowej Jetson Nano B01; 3. Funkcja odczytu pinów; 4. Kontrola poziomu wyjścia pinów; 5. Kontrola LED; 6. Jetson Nano B01 komunikuje się z zewnętrznymi portami szeregowych urządzeń; 7. Komunikacja I2C Jetson Nano B01
- Zaawansowany samouczek wizualny AI: 1.Tutorial kamery na pokładzie; 2. Test zewnętrznej kamery USB; 3. Instalacja Jupyter lab i Jetcham; 4. Instalacja TensorFlow (opcjonalnie); 5. Budowa środowiska Jetson-Inference (opcjonalnie); 6. Witaj świecie AI; 7. Rozumowanie klasyfikacji obrazów; 8. Rozumowanie detekcji obiektów; 9. Segmentacja semantyczna; 10. Estymacja pozy; 11. Rozpoznawanie akcji; 12. Usuwanie tła; 13. Estymacja głębokości monokularnej; 14. Budowa środowiska DeepStream (opcjonalnie); 15. Inspekcja motoryzacyjna; 16. Wprowadzenie do yolo5; 17. Budowa środowiska YOLO5 (opcjonalnie); 18. Wykrywanie w czasie rzeczywistym yolo5; 19. yolo5 + przyspieszenie tensorrt; 20. yolo5 + przyspieszenie tensorrt + Deep Stream (otwórz kamerę); 21. Budowa środowiska Mediapipe (opcjonalnie); 22. Rozwój Mediapipe; 23. Przeczytaj mnie
- Zaawansowane użycie YOLOv11 / YOLO26 (NOWE): 00. Musisz przeczytać przed uruchomieniem; 01. Budowa środowiska YOLOv11; 02. Użycie CLI; 03. Detekcja obiektów; 04. Segmentacja instancji; 05. Estymacja pozy; 06.Klasyfikacja obrazów; 07. Wykrywanie obiektów z użyciem zorientowanego prostokątnego obszaru; 08. Konwersja modelu
- Podstawowy kurs ROS1: 1. Wprowadzenie do ROS; 2. Struktura plików projektu; 3. Wspólne polecenia i narzędzia; 4. Publikator; 5. Subskrybenci; 6. Dostosowanie wiadomości tematycznych i użycie; 7. Klient; 8. Serwer; 9. Dostosowanie wiadomości serwisowych i użycie; 10. Wydanie TF i monitorowanie
- Kurs przetwarzania obrazów w ROS1: 1. Wizja AR; 2. Kod QR AR; 3. Podstawy ROS+OpenCV; 4. Aplikacja ROS+OpenCV; 5. Rozwój MediaPipe
- Podstawowy kurs ROS2: 1. Wprowadzenie do ROS2; 2. Instalacja ROS2 Humble; 3. Środowisko deweloperskie ROS2; 4. Przestrzeń robocza ROS2; 5. Pakiet funkcji ROS2; 6. Węzeł ROS2; 7. Komunikacja tematyczna ROS2; 8. Komunikacja serwisowa ROS2; 9. Komunikacja akcji ROS2; 10. Dostosowana wiadomość interfejsu ROS2; 11. Przypadek serwisu parametrów ROS2; 12. Pakiet meta-funkcji ROS2; 13. Komunikacja rozproszona ROS2; 14. ROS2 DDS; 15.API związane z czasem ROS2; 16. Narzędzia poleceń ogólnych ROS2; 17. Użycie ROS2 rviz2; 18. Narzędzie ROS2 rqt; 19. Konfiguracja pliku startowego ROS2 Launch; 20. Narzędzie do nagrywania i odtwarzania ROS2; 21. Model URDF ROS2; 22. Platforma symulacyjna ROS2 Gazebo; 23. Transformacja współrzędnych ROS2 TF2
- Kurs Docker: 1. Przegląd i instalacja; 2. Polecenia ogólne; 3. Zrozumienie i publikowanie obrazów; 4. Przetwarzanie danych interakcji z hardwarem; 5. Wejście do kontenera docker; 6. Aktualizacja obrazów docker
- Kurs przetwarzania obrazów OpenCV: 1. Podstawowy kurs OpenCV; 2. Aplikacja ROS+opencv; 3. Rozpoznawanie kodów QR; 4. Wizja AR; 5. Mediapipe
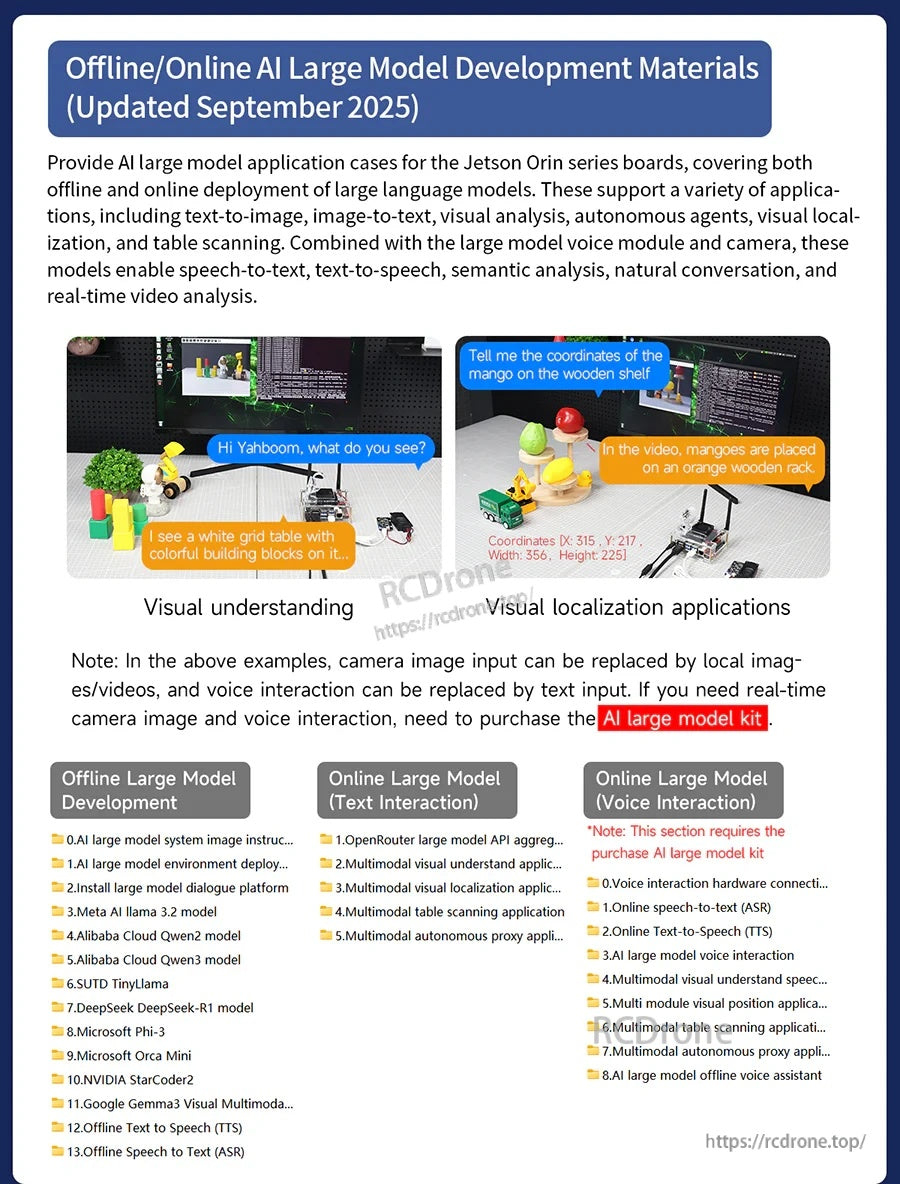
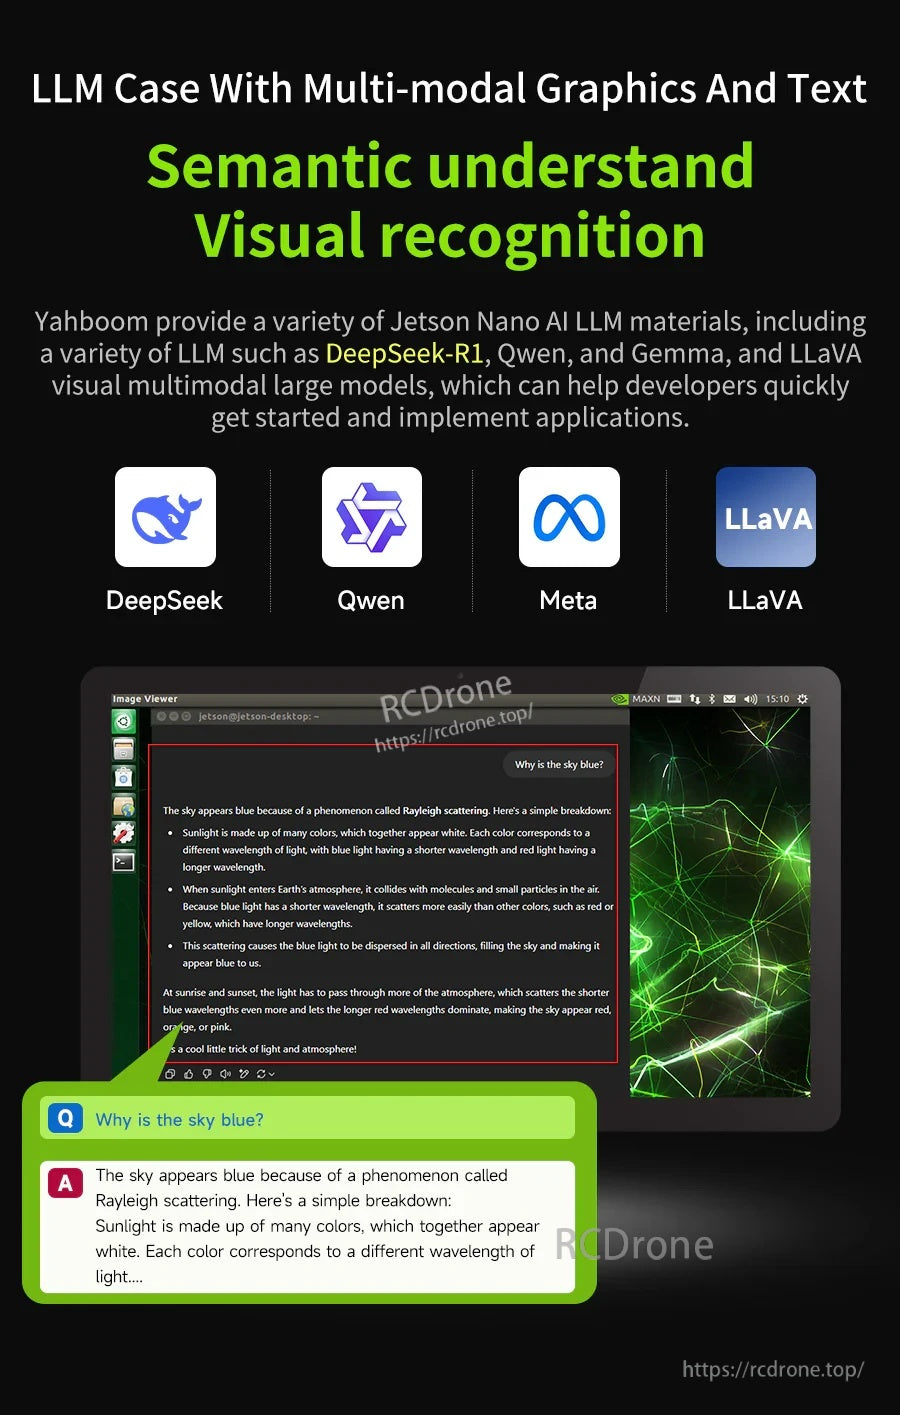
- Offline AI duże modele tutoriale: 0. Instrukcje dotyczące systemu obrazów dużych modeli AI; 1. Wdrożenie środowiska dużego modelu AI; 2. Instalacja platformy dialogowej dużego modelu; 3. Model Meta AI Llama 3.2; 4. Model Alibaba Cloud Qwen2; 5. Model Alibaba Cloud Qwen3; 6. SUTD TinyLlama; 7. Model DeepSeek DeepSeek-R1; 8.Microsoft Phi-3; 9. Microsoft Orca Mini; 10. NVIDIA StarCoder2; 11. Google Gemma3 Visual Multimodal Large Model; 12. Offline Text to Speech (TTS); 13. Offline Speech to Text (ASR)
- Online duże modele samouczki: 1. OpenRouter platforma agregacji API dużych modeli; 2. Aplikacja do multimodalnego rozumienia wizualnego; 3. Aplikacja do multimodalnej lokalizacji wizualnej; 4. Aplikacja do skanowania tabel multimodalnych; 5. Aplikacja do autonomicznych proxy multimodalnych
- Online duży model (Interakcja głosowa): 0. Połączenie sprzętowe interakcji głosowej (ReadMe); 1. Offline rozpoznawanie mowy (ASR); 2. Offline syntezator mowy (TTS); 3. Interakcja głosowa dużego modelu AI; 4. Interakcja mowy multimodalnego rozumienia wizualnego; 5. Aplikacja do pozycji wizualnej multimodalnej; 6. Aplikacja do skanowania tabel multimodalnych; 7. Aplikacja do autonomicznych proxy multimodalnych; 8. Offline asystent głosowy dużego modelu AI
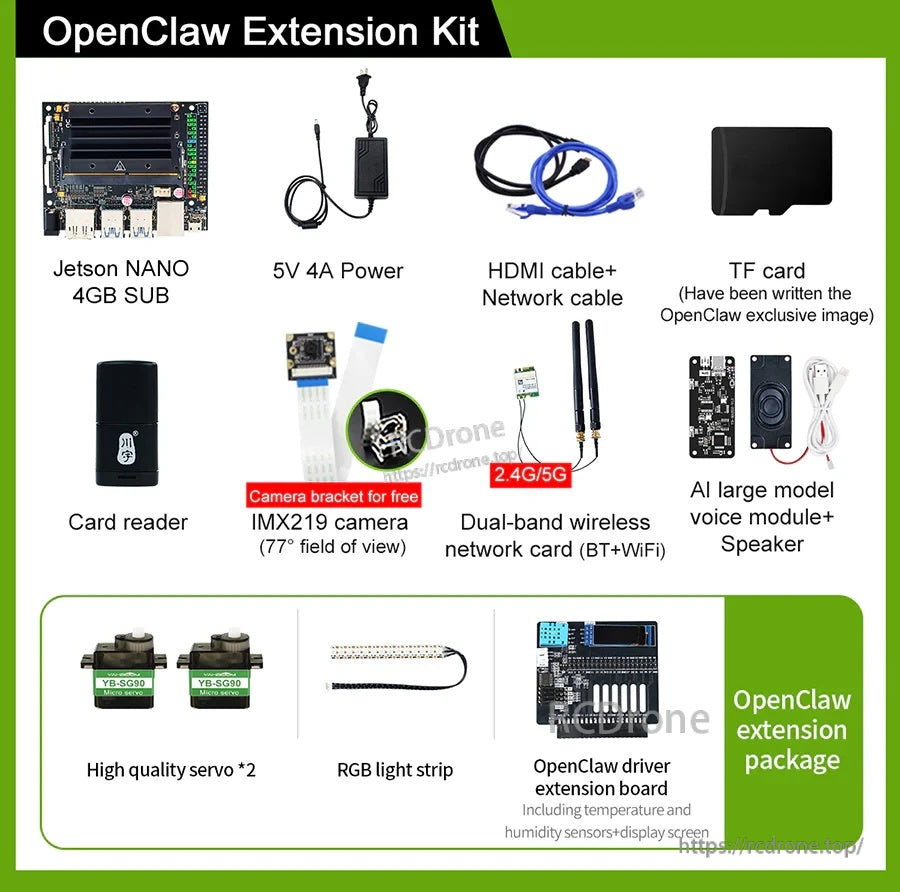
- Wdrożenie OpenClaw i podstawowe użycie: 1.OpenClaw Wdrożenie; 2. Aplikacja wtyczki OpenClaw WAP; 3. Interakcja OpenClaw WebChat; 4. Interakcja OpenClaw TUI; 5. Wprowadzenie do narzędzi OpenClaw; 6. Podręcznik użytkownika bramy OpenClaw Gate; 7. Przegląd funkcji OpenClaw; 8. Wprowadzenie do hubu OpenClaw (Instalacja umiejętności); 9. Zarządzanie plikami aplikacji OpenClaw; 10. Aplikacja OpenClaw-kamera; 12. Wykonanie skryptu aplikacji OpenClaw; 13. Programowanie aplikacji OpenClaw (Kontrola GPIO &); 14. Aplikacja OpenClaw-dedykowany asystent AI
- Przygotowanie OpenClaw przed użyciem: 1. Konfiguracja sprzętu peryferyjnego; 2. Konfiguracja klucza API OpenClaw; 3. Model przełączania OpenClaw; 4. Słowa wywołujące OpenClaw; 5. Konfiguracja interakcji głosowej AI; 6. Testy konfiguracji schematu 3D
- Programowanie działania peryferyjnego OpenClaw (Kontrola peryferyjna): 1. Kontrola serwomechanizmu; 2. Taśma świetlna RGB; 3. OLED
- Zaawansowany rozwój rozszerzenia OpenClaw: 1.Czujniki temperatury i wilgotności; 2. Aplikacja kamery; 1. Butler do pielęgnacji roślin; 2. Szacowanie ciepła AI; 3. Gra w zgadywanie AI Palm; 4. Zwierzak AI; 5. Stacja meteorologiczna AI; 6. Miernik wrażliwości na temperaturę; 7. Zaplanowane zadania
Lista pakowania (pokazane notatki)
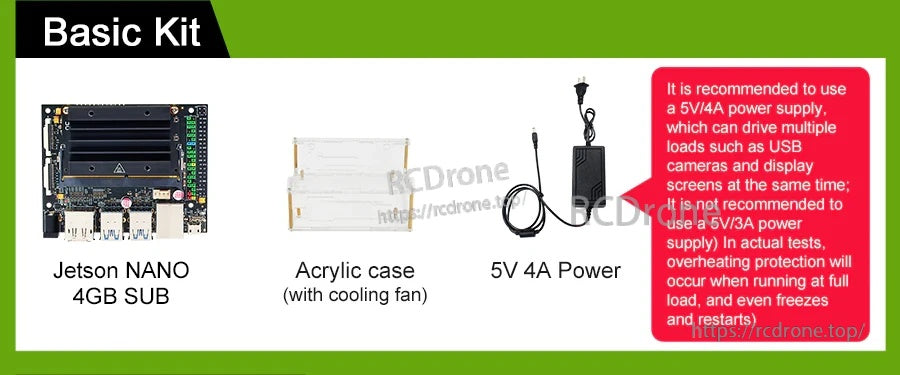
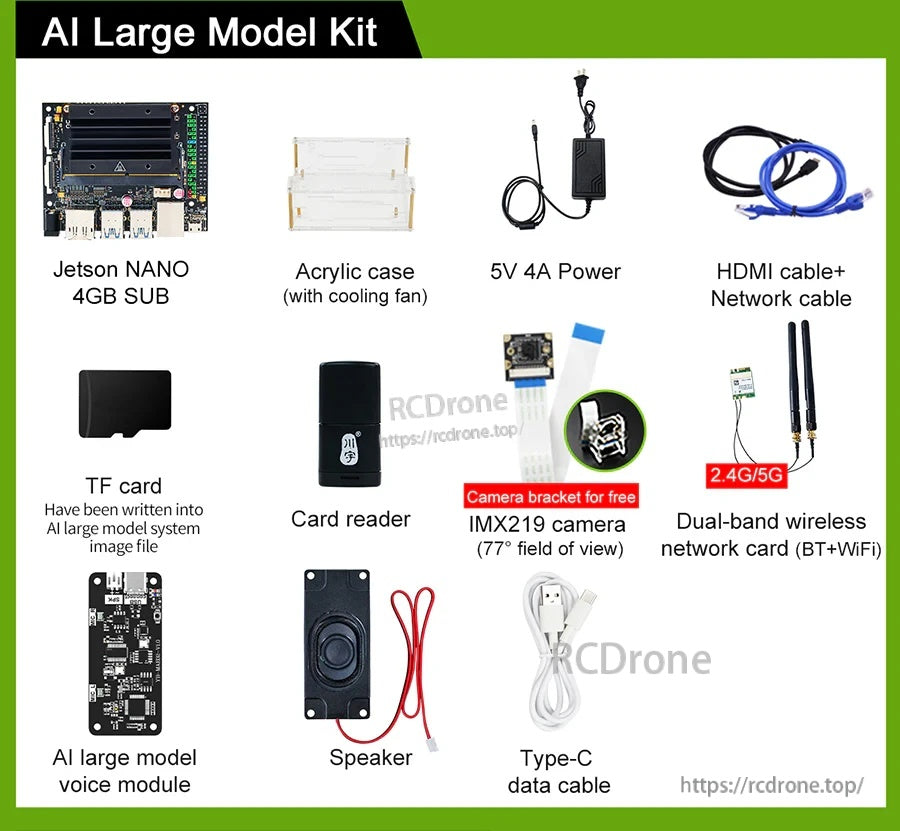
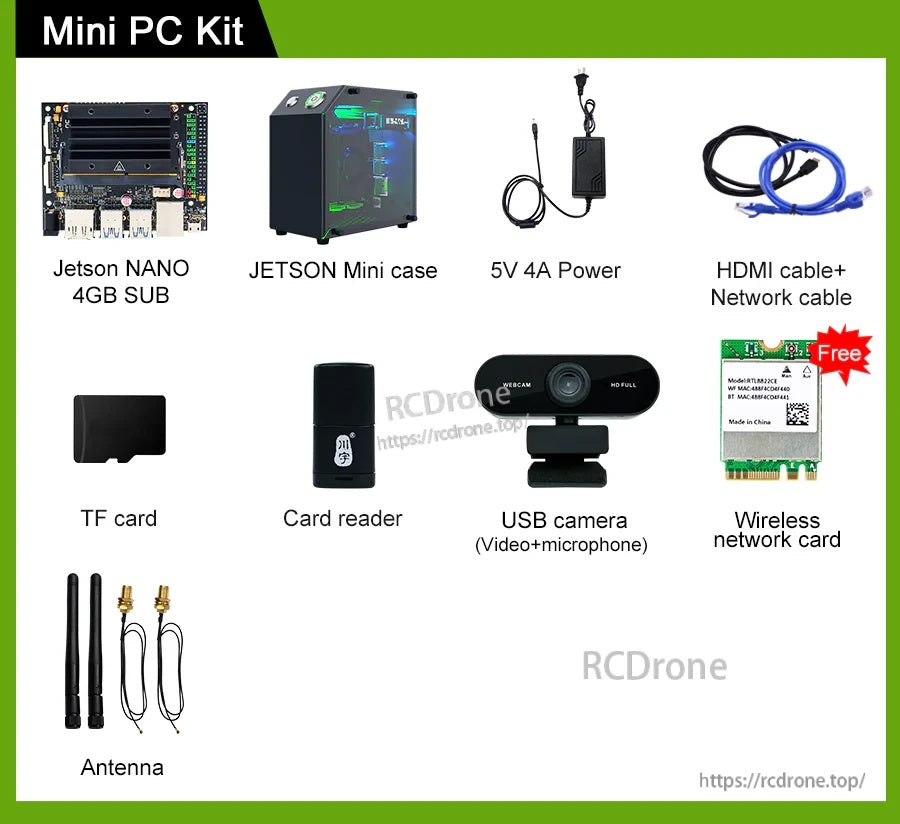
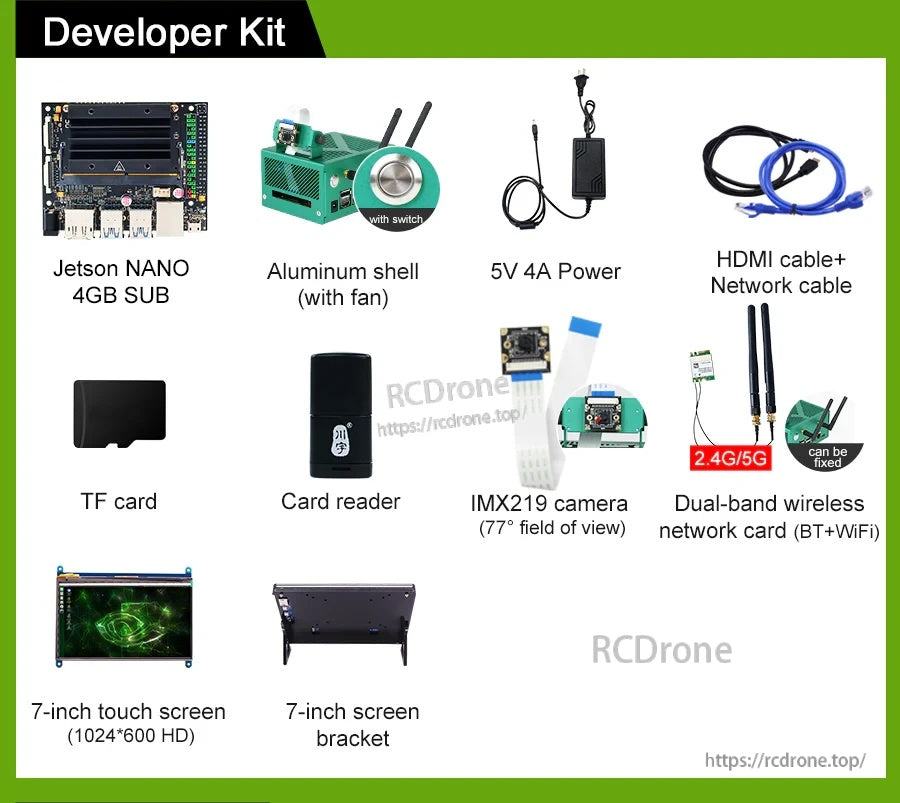
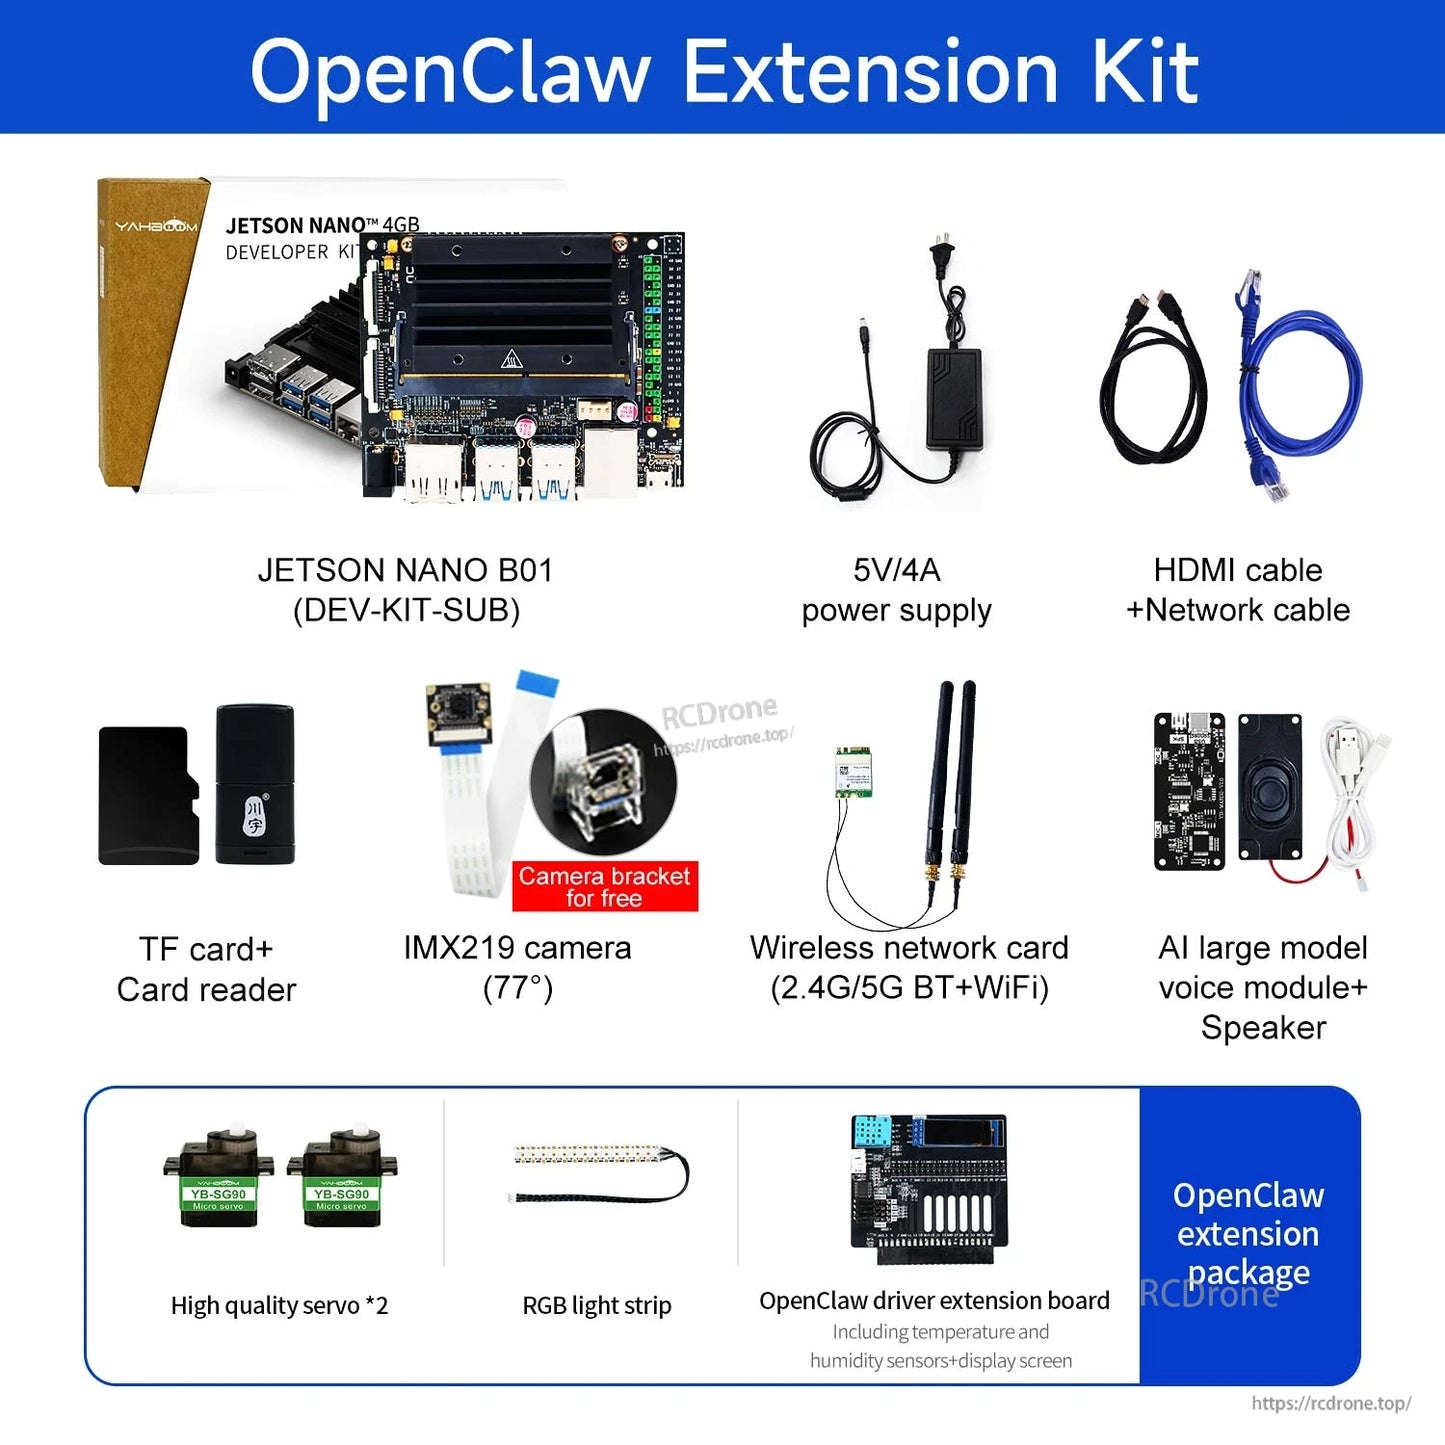
- Dostarczony materiał stwierdza: oddzielna operacja płyty wymaga zasilacza i karty pamięci 64G.
Aplikacje
- Prototypowanie Edge AI: klasyfikacja obrazów, wykrywanie obiektów, segmentacja, przetwarzanie mowy
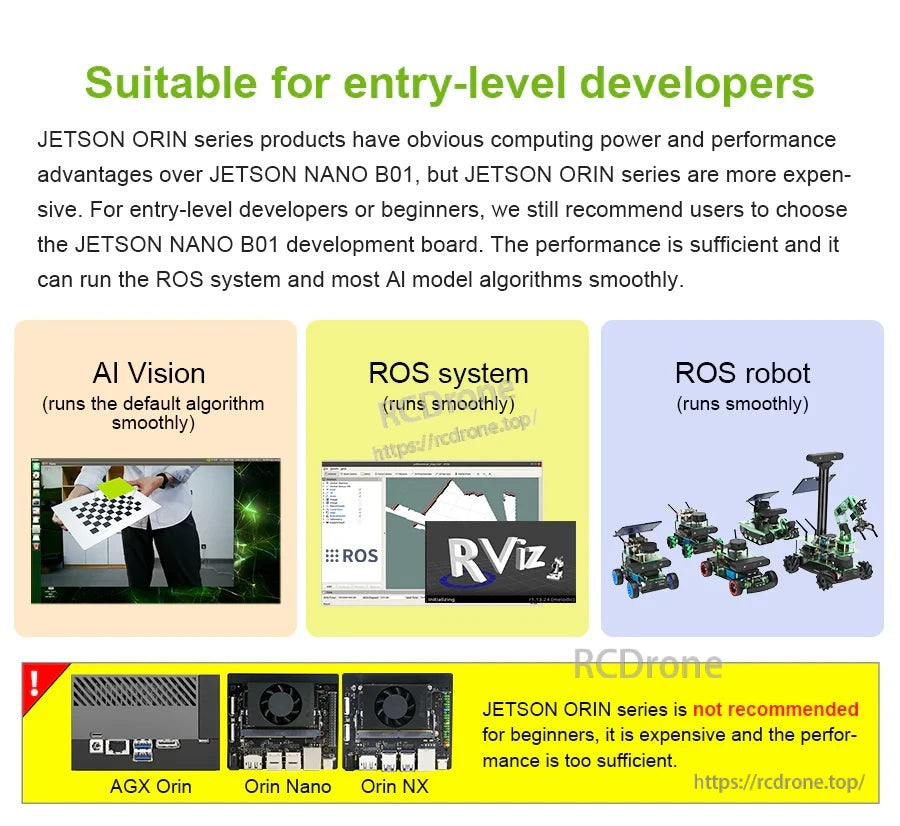
- Uczenie się ROS i rozwój robotyki (system ROS / robot ROS są pokazane jako wspierane cele nauki w dostarczonym materiale)
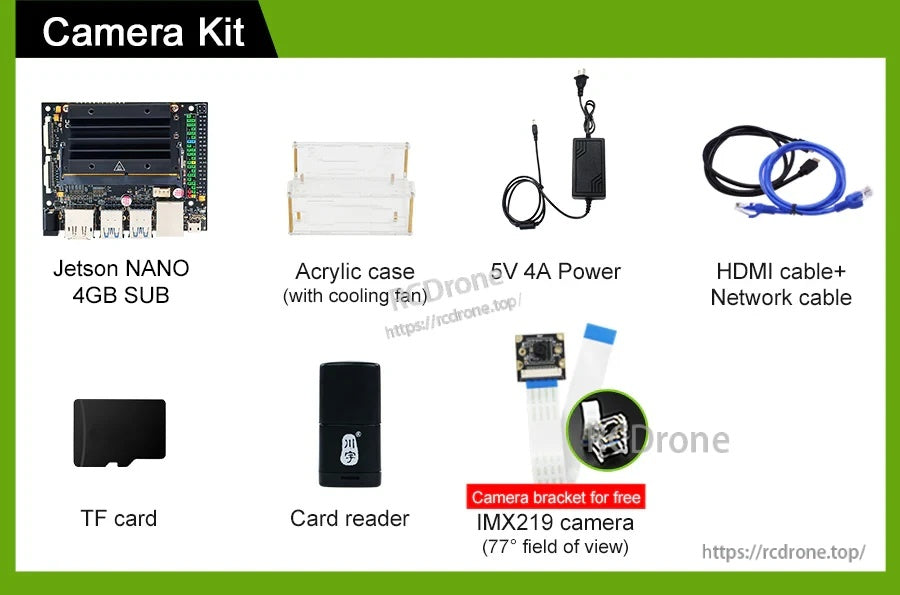
- Wizja komputerowa i projekty oparte na kamerach za pośrednictwem MIPI CSI-2 (2 kanały) lub kamer USB (jak odniesiono w zarysie kursu)
W celu potwierdzenia zamówienia (wariant przechowywania, dołączone akcesoria) lub pytań dotyczących integracji (M.2 kluczowe karty E WiFi, kamery, zasilanie), skontaktuj się z [email protected] or odwiedź https://rcdrone.top/ .
Szczegóły