


SITO DRIVE HS-32-IV Reduktor, przełożenia 50-120 do robotyki
SITO DRIVE HS-32-IV Reduktor, przełożenia 50-120 do robotyki
SITO DRIVE
Cena regularna
$495.60 USD
Cena regularna
Cena promocyjna
$495.60 USD
Cena jednostkowa
na
Z wliczonymi podatkami.
Koszt wysyłki obliczony przy realizacji zakupu.
Nie można załadować gotowości do odbioru


Przegląd
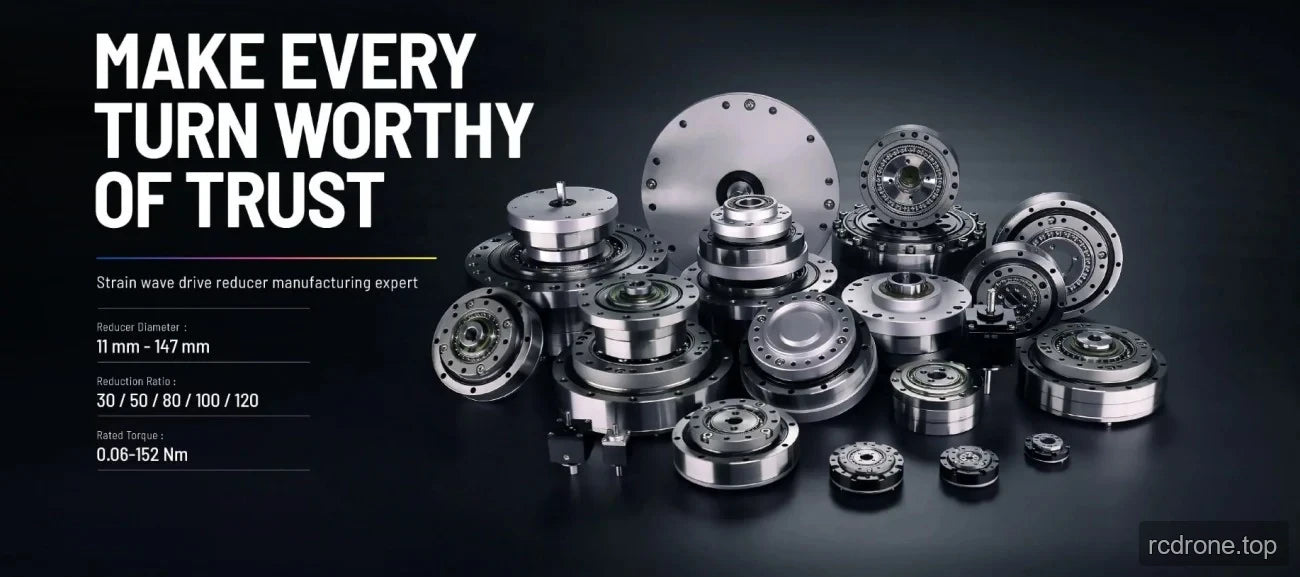
Reduktor SITO DRIVE HS-32-IV jest oferowany z opcjami przełożenia 50, 80, 100 lub 120 dla zastosowań robotyki , w tym robotów humanoidalnych, ramion robotycznych, egzoszkieletów, robotów czworonożnych, pojazdów AGV oraz robotów ARU. Wybierz przełożenie zgodnie z wymaganymi wartościami momentu obrotowego i luzu: nominalny moment obrotowy przy 2000 obr/min wynosi od 76 do 137 Nm, podczas gdy luz wynosi ≤20 arcsec lub ≤10 arcsec w zależności od opcji.
Funkcje
- Cztery wybieralne przełożenia: 50, 80, 100 i 120.
- Maksymalna dopuszczalna prędkość wejściowa wynosi 4800 obr/min, a dopuszczalna średnia prędkość wynosi 3500 obr/min dla wszystkich opcji przełożenia.
- Moment bezwładności wynosi 1,69 × 10⁻⁴ kg·m² dla wszystkich opcji przełożenia.
Specyfikacje
| Parametr | Stosunek 50 | Stosunek 80 | Stosunek 100 | Stosunek 120 |
|---|---|---|---|---|
| Model | HS-32-IV | HS-32-IV | HS-32-IV | HS-32-IV |
| Stosunek przekładni | 50 | 80 | 100 | 120 |
| Nominalny moment obrotowy przy 2000 obr/min wejścia | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| Maksymalny moment obrotowy dozwolony podczas startu/stopu | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| Maksymalny dozwolony średni moment obrotowy | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| Natychmiastowy maksymalny moment obrotowy | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| Maksymalna dozwolona prędkość wejściowa | 4800 obr/min | 4800 obr/min | 4800 obr/min | 4800 obr/min |
| Dozwolona średnia prędkość | 3500 obr/min | 3500 obr/min | 3500 obr/min | 3500 obr/min |
| Moment bezwładności | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² |
| Luzy | ≤20 arcsec | ≤20 arcsec | ≤10 arcsec | ≤10 arcsec |
SITO HS 32 IV Reduktor — Model 3D (STEP)
SITO HS 32 IV Rysunek instalacji — Rysunek instalacji (PDF)
Zastosowania
- Roboty humanoidalne i egzoszkielety: wybierz stosunek prędkości i odpowiadające wartości momentu obrotowego dla projektowania napędu stawowego.
- Ramiona robotyczne: użyj podanych wartości prędkości wejściowej, momentu obrotowego i luzu przy wyborze reduktora do ruchu artykułowanego.
- Roboty czworonożne, pojazdy AGV i roboty ARU: wybierz spośród dostępnych przełożeń na podstawie wymaganego przełożenia i dopuszczalnego momentu obrotowego.
Szczegóły wizualne
Film produktowy
Specyfikacje i wydajność
Dodatkowe szczegóły produktu
Cechy i projekt
Przykłady zastosowań
