Yahboom DOFBOT AI Zestaw ramienia robotycznego z dużym modelem wizyjnym dla Raspberry Pi 5, ROS2 Humble, Python3, kamera USB
Yahboom DOFBOT AI Zestaw ramienia robotycznego z dużym modelem wizyjnym dla Raspberry Pi 5, ROS2 Humble, Python3, kamera USB
Yahboom
Nie udało się wczytać dostępności odbioru


Przegląd
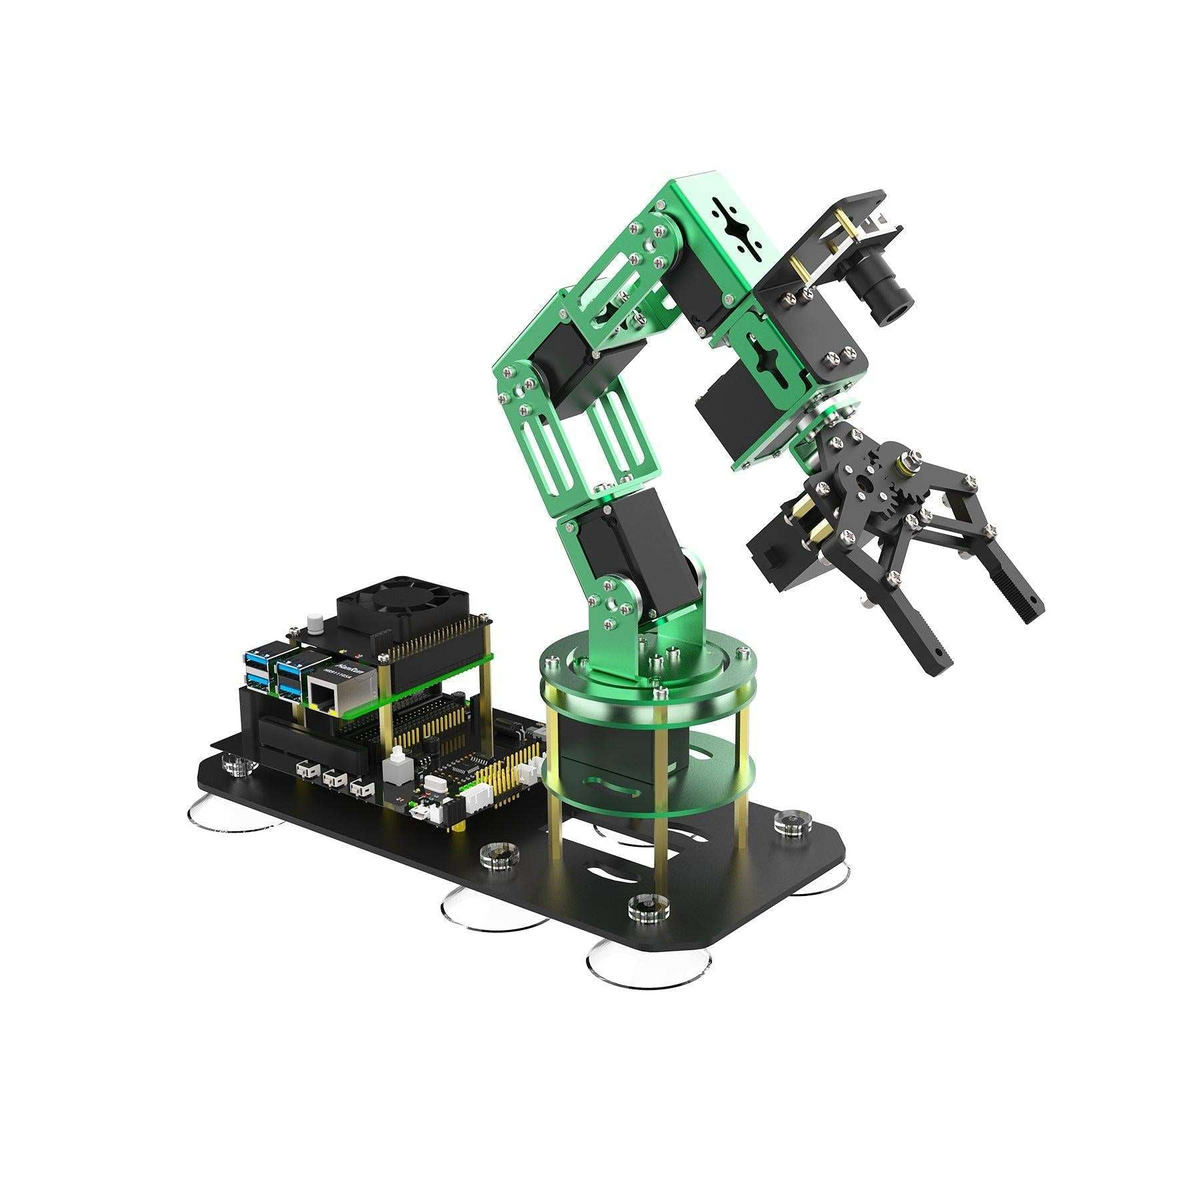
Yahboom DOFBOT AI Large Model Vision Robotic Arm to zestaw robotycznego ramienia na biurko zaprojektowany do rozwoju ROS2 i nauki wizji AI na Raspberry Pi 5. Łączy 6-stopniowe ramię robotyczne z kamerą USB do chwytania opartego na wizji, śledzenia i interaktywnych aplikacji AI, wspiera programowanie w Python3, OpenCV i ROS2 Humble (określono Docker + ROS2 Humble).
Obsługuje kontrolę międzyplatformową, w tym aplikację mobilną (iOS/Android), kontrolę z komputera PC, kontrolę za pomocą kontrolera/uchwytu oraz programowanie w oparciu o JupyterLab.
Wideo
Kluczowe cechy
- 6 stopni swobody z integracją kamery + ramienia robotycznego ("6-DOF Camera and Robotic Arm 2 in 1").
- Funkcje dużego modelu AI (jak opisano): fuzja multimodalna, dialog naturalnej mowy, rozumienie semantyki tekstu, rozumienie scen wizualnych i skalowalna baza wiedzy RAG.
- Interakcje wizji AI: śledzenie rozpoznawania kolorów, śledzenie obiektów, interakcje związane z gestami, demonstracje chwytania/sortowania i więcej.
- Stos rozwojowy ROS2: ROS2 Humble (oznaczony jako „ROS2 Humble” i „Docker+ROS2 Humble”), z planowaniem ruchu MoveIt i symulacją robota RViz wymienionymi.
- Wymienione ramy algorytmów: algorytm kinematyki odwrotnej, YOLOv11, OpenCV, MediaPipe; wspomniana jest akceleracja TensorRT dla wnioskowania w czasie rzeczywistym na poziomie milisekund.
- Przyjazny dla użytkownika design sprzętu: wyświetlacz OLED dla adresu IP i informacji o CPU Raspberry Pi; podwozie z przyssawkami dla stabilności; adapter 12V 5A dla ciągłego zasilania.
- Rozszerzalność: płyta rozszerzeń kompatybilna z Jetson NANO, Raspberry Pi, Arduino i Micro:bit; zarezerwowane interfejsy obejmują 6 serwomechanizmów magistrali + 6 serwomechanizmów PWM, odbiornik kontrolera bezprzewodowego, moduł WiFi/Bluetooth, I2C oraz interfejsy modułu ultradźwiękowego.
Specyfikacje
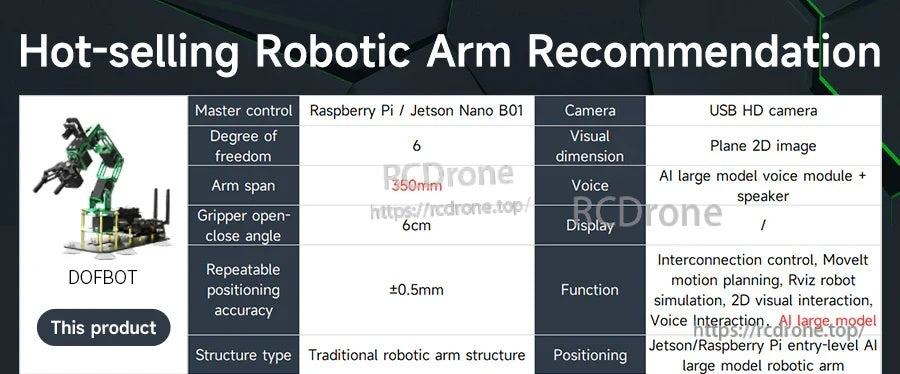
| Produkt | DOFBOT AI Duży Model Wizualny Ramienia Robotycznego |
| Stopień swobody | 6 |
| Zasięg ramienia | 350 mm |
| Otwieranie-zamykanie chwytaka | 6 cm |
| Powtarzalna dokładność pozycjonowania | ±0,5 mm |
| Typ struktury | Tradycyjna struktura ramienia robotycznego |
| Kamera | USB kamera HD (a 0.3MP kamera jest wymieniona w dostarczonym tekście samouczka) |
| Wizualny wymiar | Płaski obraz 2D |
| Głos | Moduł głosowy AI dużego modelu + głośnik (wymieniony w tabeli rekomendacji/specyfikacji) |
| Wyświetlacz | / |
| Wymienione funkcje | Sterowanie interkonekcyjne; Planowanie ruchu MoveIt; Symulacja robota RViz; Interakcja wizualna 2D; Interakcja głosowa; AI duży model |
Raspberry Pi 5 (wymieniony w materiałach produktowych)
| CPU | Broadcom BCM2712, 64-bit, 2.4GHz, Czterordzeniowy Cortex A76 |
| GPU | VideoCore VII @ 800MHz |
Raspberry Pi 5 vs Raspberry Pi 4B (tabela porównawcza)
| CPU | Raspberry Pi 5: Broadcom BCM2712; Czterordzeniowy Cortex-A76 (ARM v8/64 bit SoC) Raspberry Pi 4B: Broadcom BCM2711; Czterordzeniowy Cortex-A72 (ARM v8/64 bit SoC) |
| GPU | Raspberry Pi 5: 800 MHz VideoCore VII; Obsługa OpenGLES3.1, Vulkan 1.2 Raspberry Pi 4B: 600 MHz VideoCore VI; Obsługa OpenGLES3.0 |
| Pamięć | Raspberry Pi 5: LPDDR4X-4267 SDRAM Raspberry Pi 4B: LPDDR4-3200 SDRAM |
| UART | Raspberry Pi 5: Dedykowany interfejs UART (3 piny JST) Raspberry Pi 4B: Nie |
| Interfejs wentylatora | Raspberry Pi 5: Sterowanie PWM i sprzężenie zwrotne tacho (4 piny JST) Raspberry Pi 4B: Nie |
| Interfejs USB | Raspberry Pi 5: 2xUSB Obsługa 5Gbps Praca synchroniczna; 2xUSB2.0 (pozycja symetryczna do PI4B) Raspberry Pi 4B: 2xUSB 3.0, 2x USB 2.0 |
| Interfejs CSI | Raspberry Pi 5: 2x4lane MIPI Kamera lub Wyświetlacz Raspberry Pi 4B: 1x2lane MIPI Kamera 15-pinowy port |
| Interfejs DSI | Raspberry Pi 5: Dwukierunkowy interfejs transmisji 22-pinowy port Raspberry Pi 4B: 1x2lane MIPI Wyświetlacz 15-pinowy port |
| HDMI | Oba: 2 mikro HDMI porty Raspberry Pi 5: Może obsługiwać dwukanałowy 4Kp60 i HDR Raspberry Pi 4B: Może obsługiwać jednokanałowy 4Kp60 lub dwukanałowy 4Kp30 |
| PCIe | Raspberry Pi 5: 1PCS PCIe2.0X1 interfejs FPC złącze Raspberry Pi 4B: Brak |
| Interfejsy audio i wideo | Raspberry Pi 5: Brak (Zapewnia 0.1-pitch pads) Raspberry Pi 4B: Tak |
| Zasilanie wejściowe | Raspberry Pi 5: 5V/5A DC przez interfejs USB-C (obsługuje PD); 5V/5A DC przez interfejs GPIO Raspberry Pi 4B: 5V/3A DC przez interfejs USB-C (PD nieobsługiwane); 5V/3A DC przez interfejs GPIO |
| Inne interfejsy | Raspberry Pi 5: POE przechodzi przez oddzielny nowy POEHAT (zmiana lokalizacji portu sieciowego) Raspberry Pi 4B: POE przez niezależny POE HAT |
Różnice w konfiguracji ROS (Wersja Standardowa vs Wersja Wyższa)
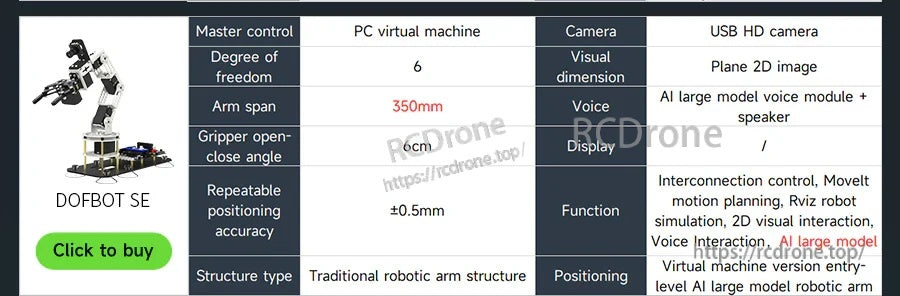
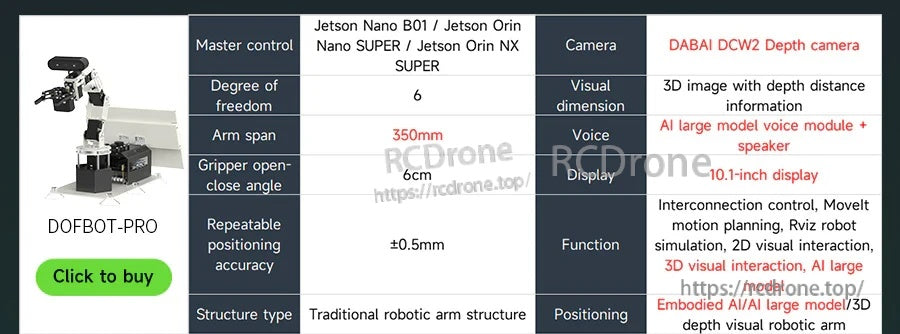
| Moduł głosowy dużego modelu AI | Standard: / Wyższa: ✓ |
| Odtwarzanie dużego modelu AI | Standard: / Wyższa: ✓ |
| Wizualna interakcja AI | Standard: ✓ Wyższa: ✓ |
| System ROS | Docker + ROS2 Humble |
| Zalecane | Standard: Odpowiedni do nauki funkcji wizji AI Zaawansowany: Odpowiedni do nauki dużych modeli AI, interakcji głosowej AI i aplikacji funkcji wizji AI |
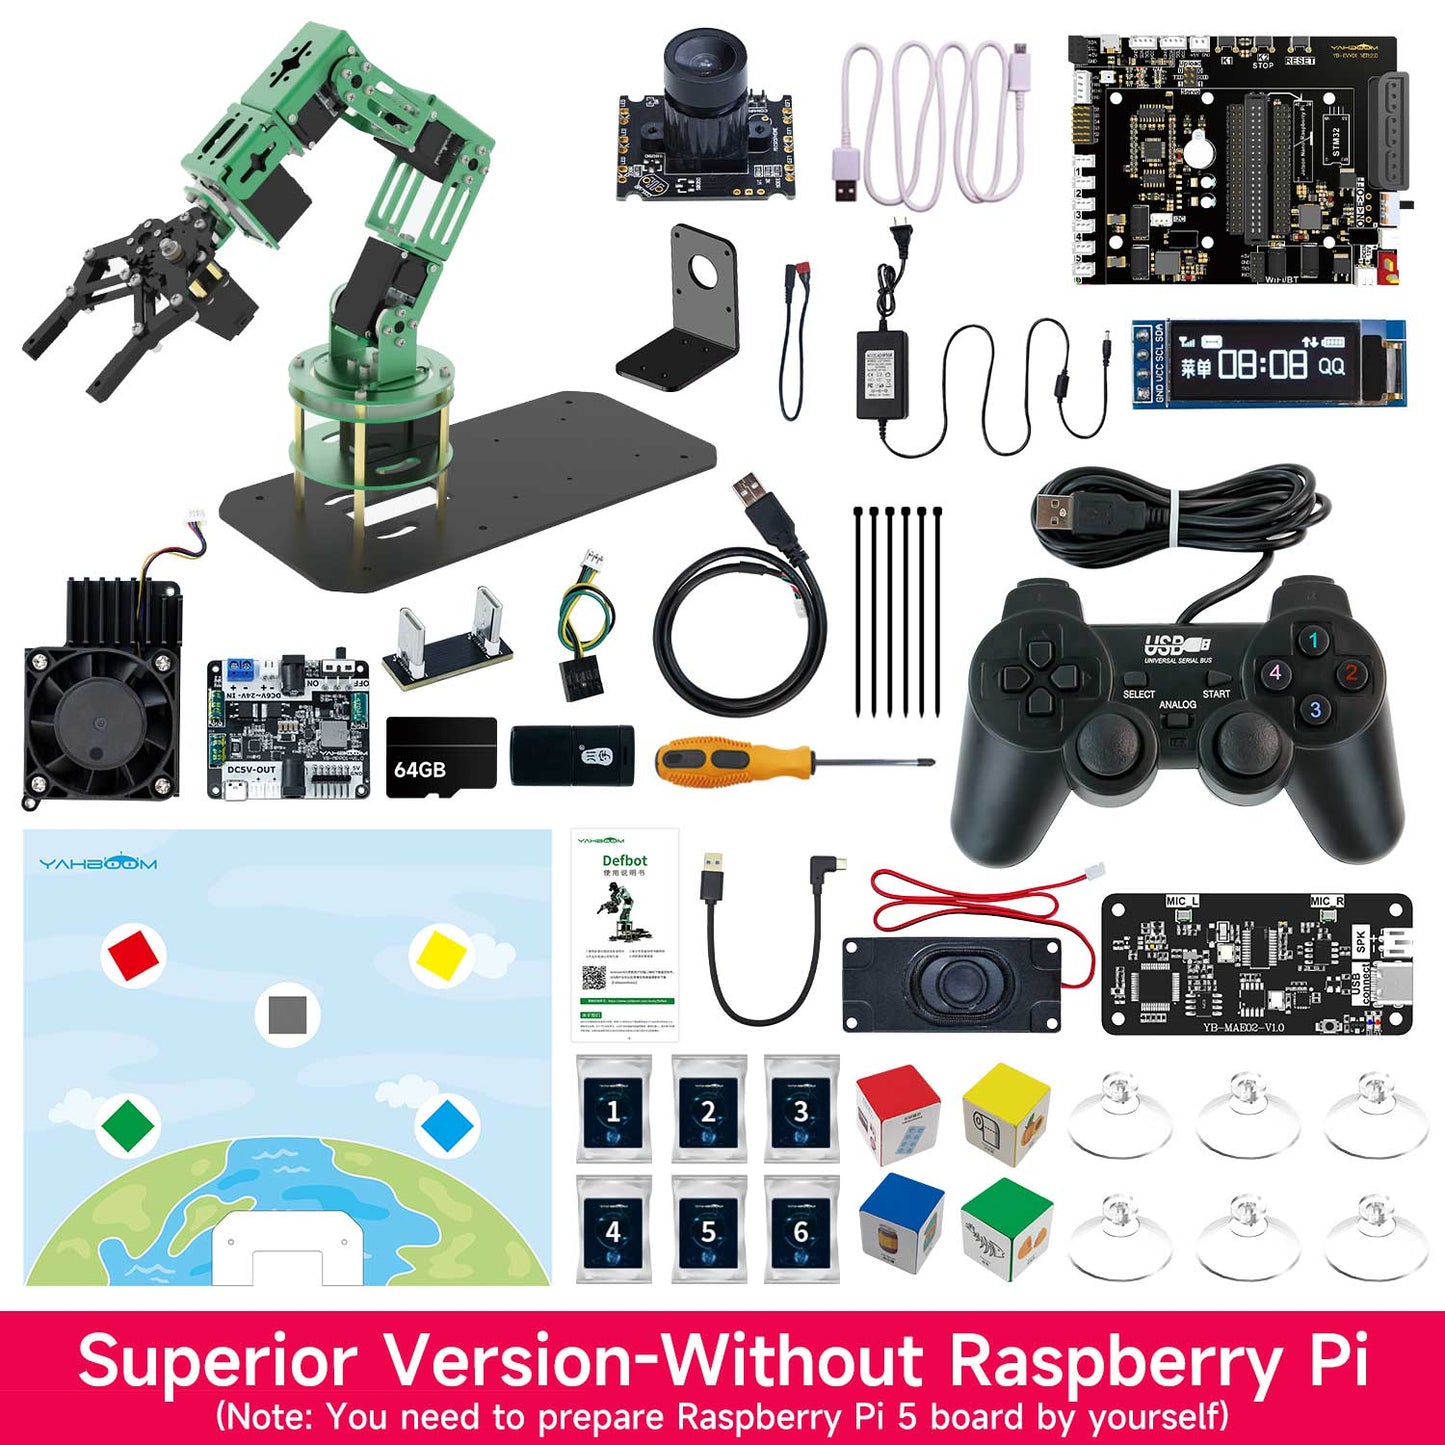
Co jest w zestawie
- Zmontowane ramię robotyczne
- Dopasowana kolorowa mapa
- 4 różne kolorowe bloki
- Gamepad PS2
- Karta TF z systemem obrazów
- Specjalny radiator Yahboom
- Zasilacz 12V 5A
Uwaga: Notatka demonstracyjna wskazuje „Kosz na śmieci jest rekwizytem wystawowym i nie znajduje się na liście wysyłkowej.””
Zastosowania
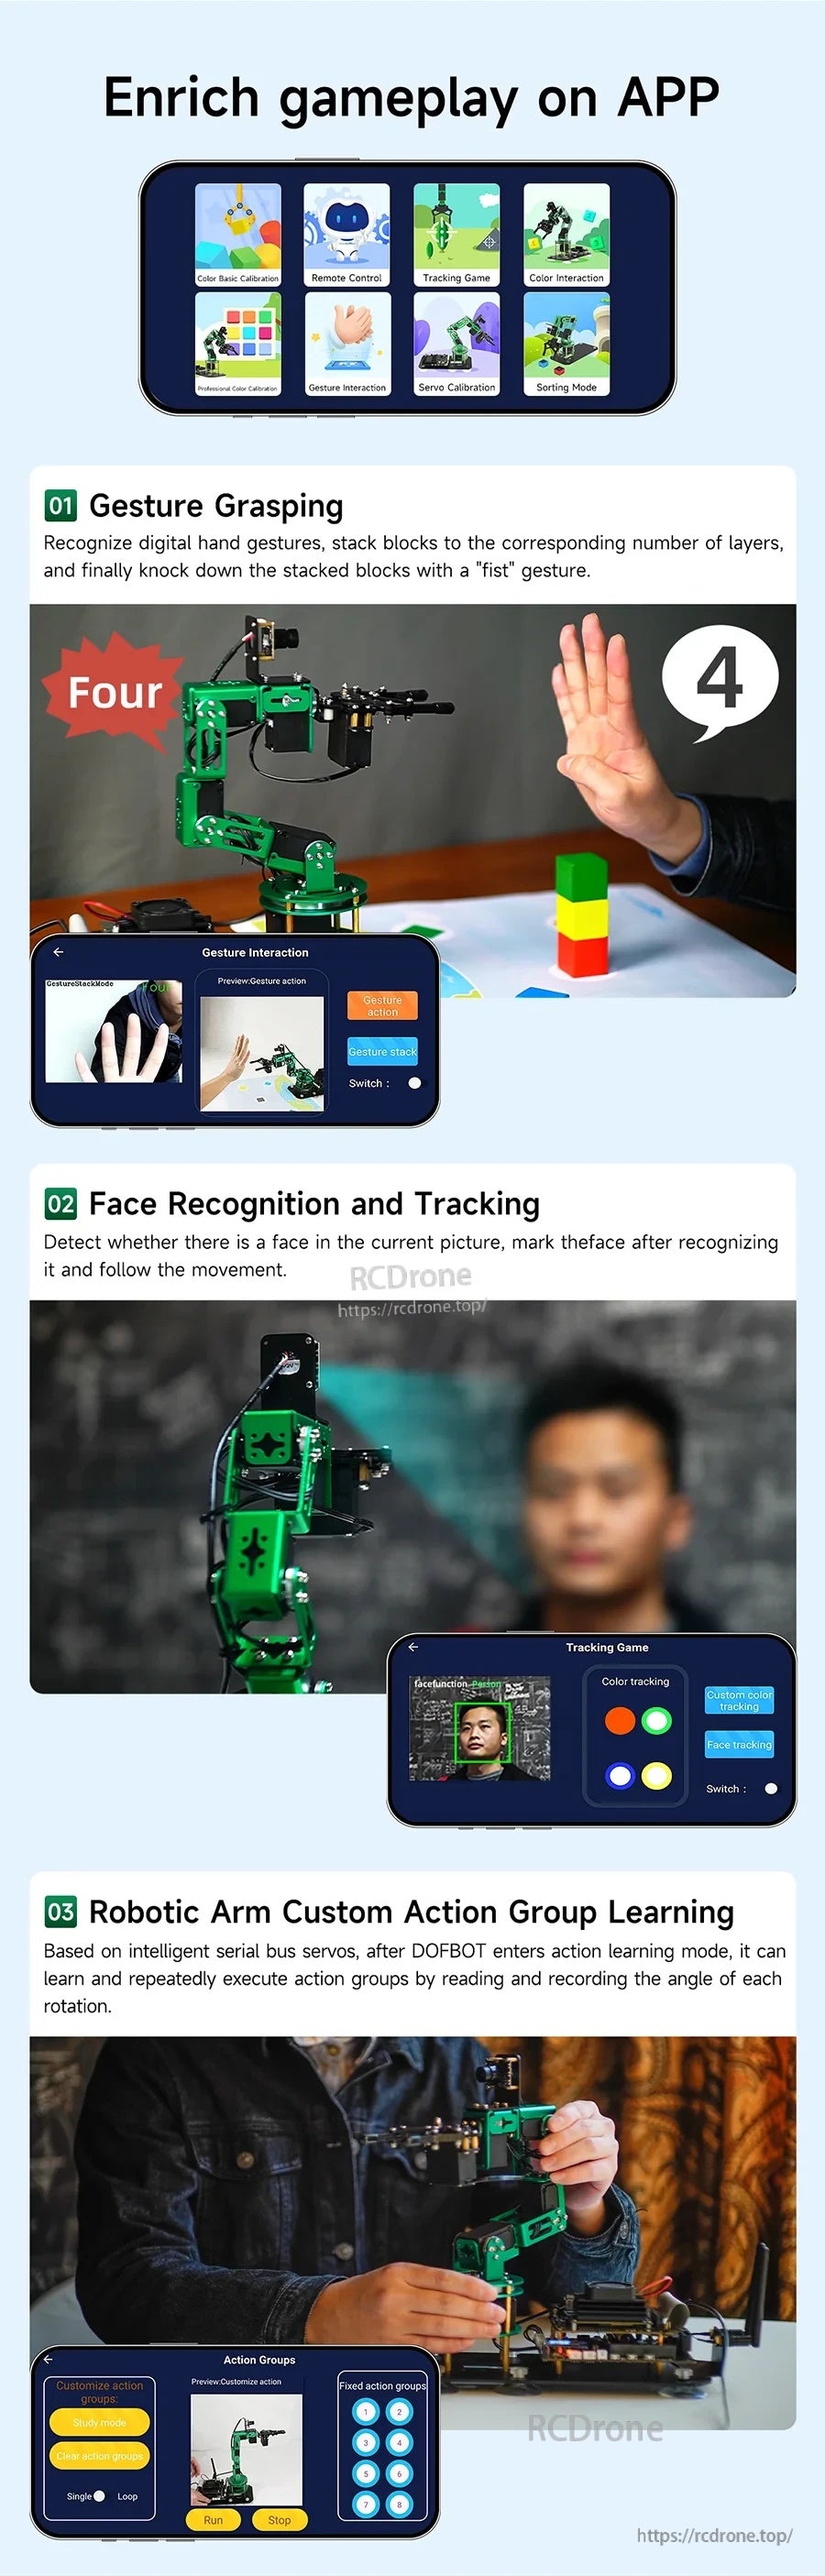
- Wymienione funkcje wizji AI i przykłady rozgrywki: rozpoznawanie gestów, rozpoznawanie kolorów, pozycjonowanie wizualne, sortowanie śmieci, gra w łapanie, śledzenie twarzy i układanie klocków.
- Opisane interaktywne funkcje wizji AI: śledzenie rozpoznawania kolorów; gra w łapanie (rozpoznawanie obszaru mapy); chwytanie kolorowych bloków; interakcja kolorów; sortowanie śmieci; układanie kolorowych bloków.
- Wymienione przykłady zastosowań dużych modeli multimodalnych: analiza wideo; sterowanie ruchem na długie komendy; inteligentne manipulowanie; sortowanie w przestrzeni 3D.
- Wymienione są symulacja MoveIt i planowanie trajektorii (z wykrywaniem kolizji i chwytaniem przestrzennym) do weryfikacji wirtualnego środowiska.
- Wspierane jest szkolenie modeli głębokiego uczenia; uwaga wskazuje, że szkolenie modelu musi być wykonane przez użytkownika.
Instrukcje
W przypadku pytań przedzakupowych, wyboru wersji zestawu lub wsparcia technicznego, skontaktuj się [email protected] or odwiedź https://rcdrone.top/.
Szczegóły
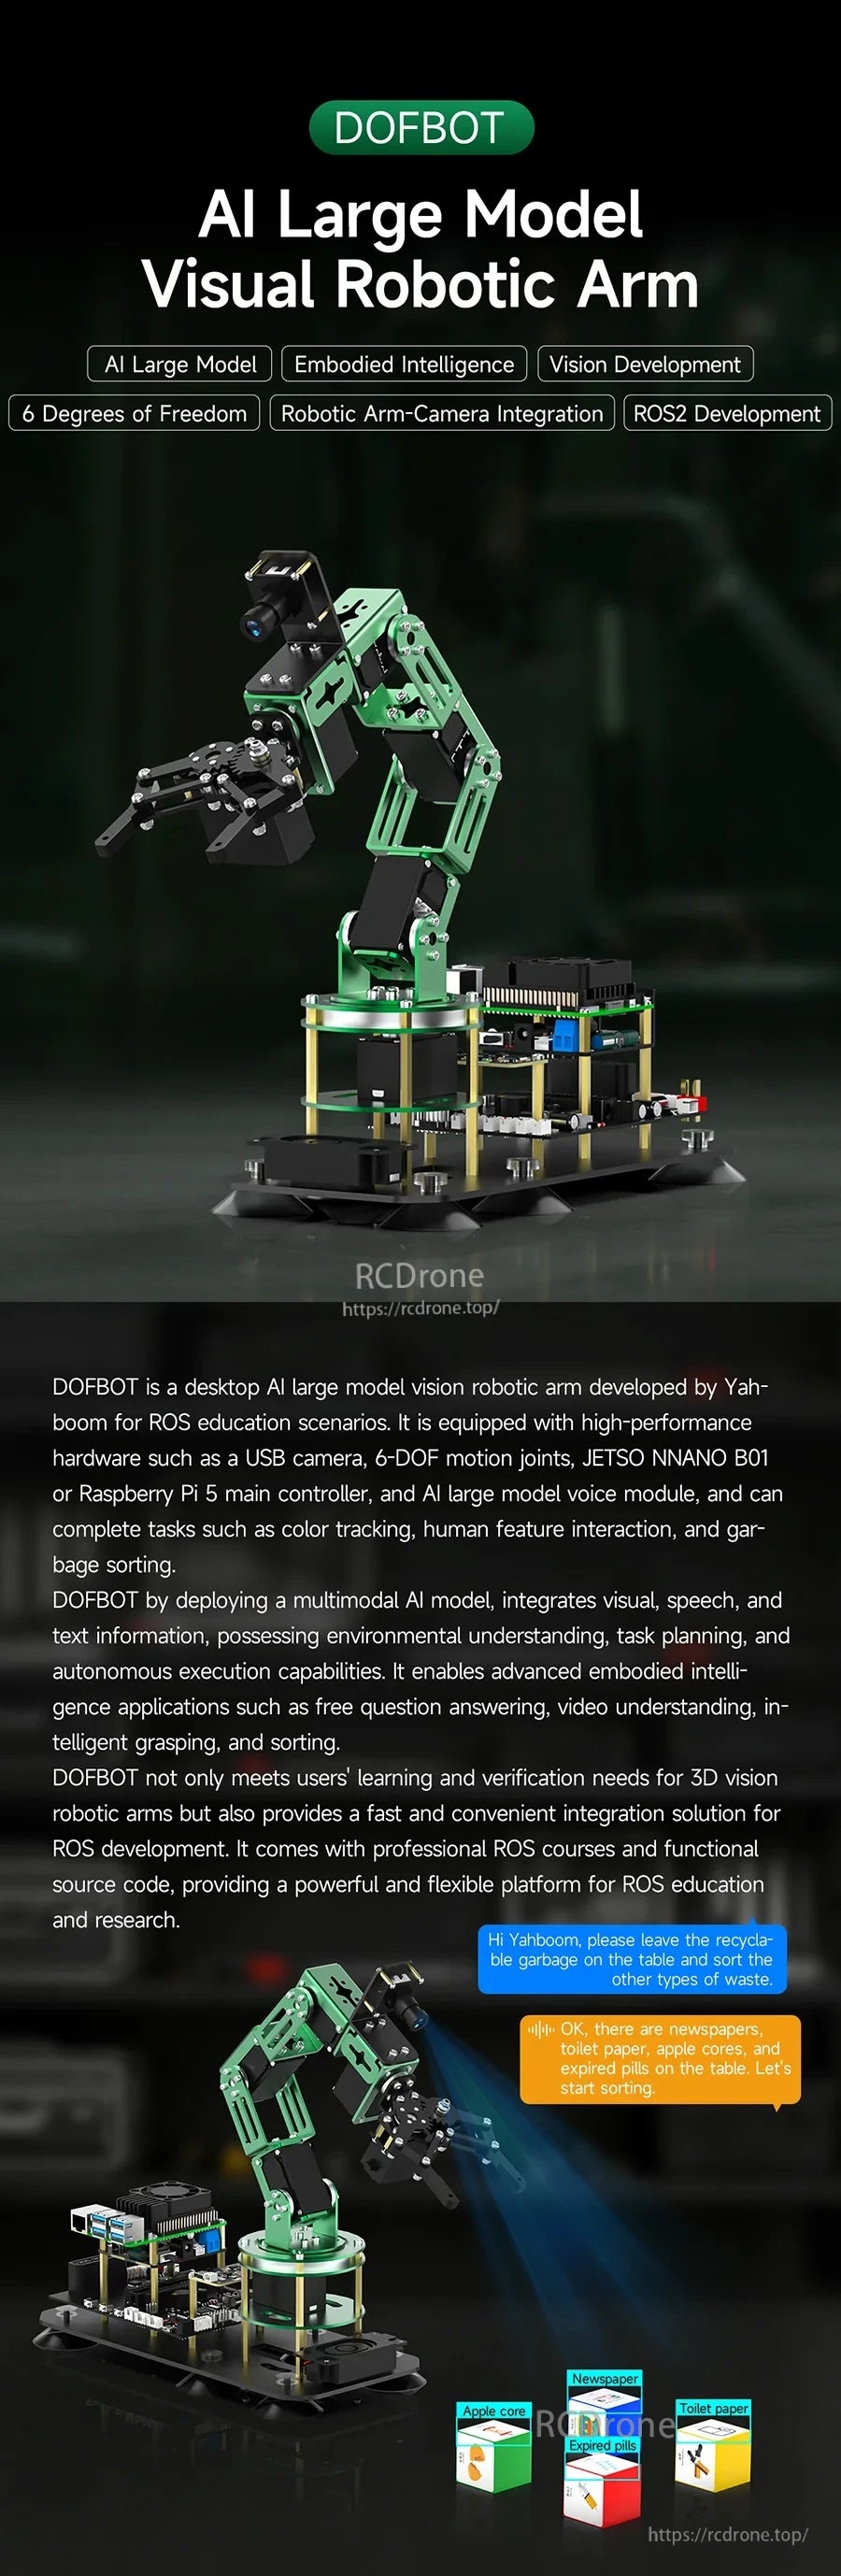
DOFBOT łączy 6‑DOF ramię robotyczne i kamerę USB do projektów wizji Raspberry Pi 5, demonstracji chwytania i rozwoju ROS2.
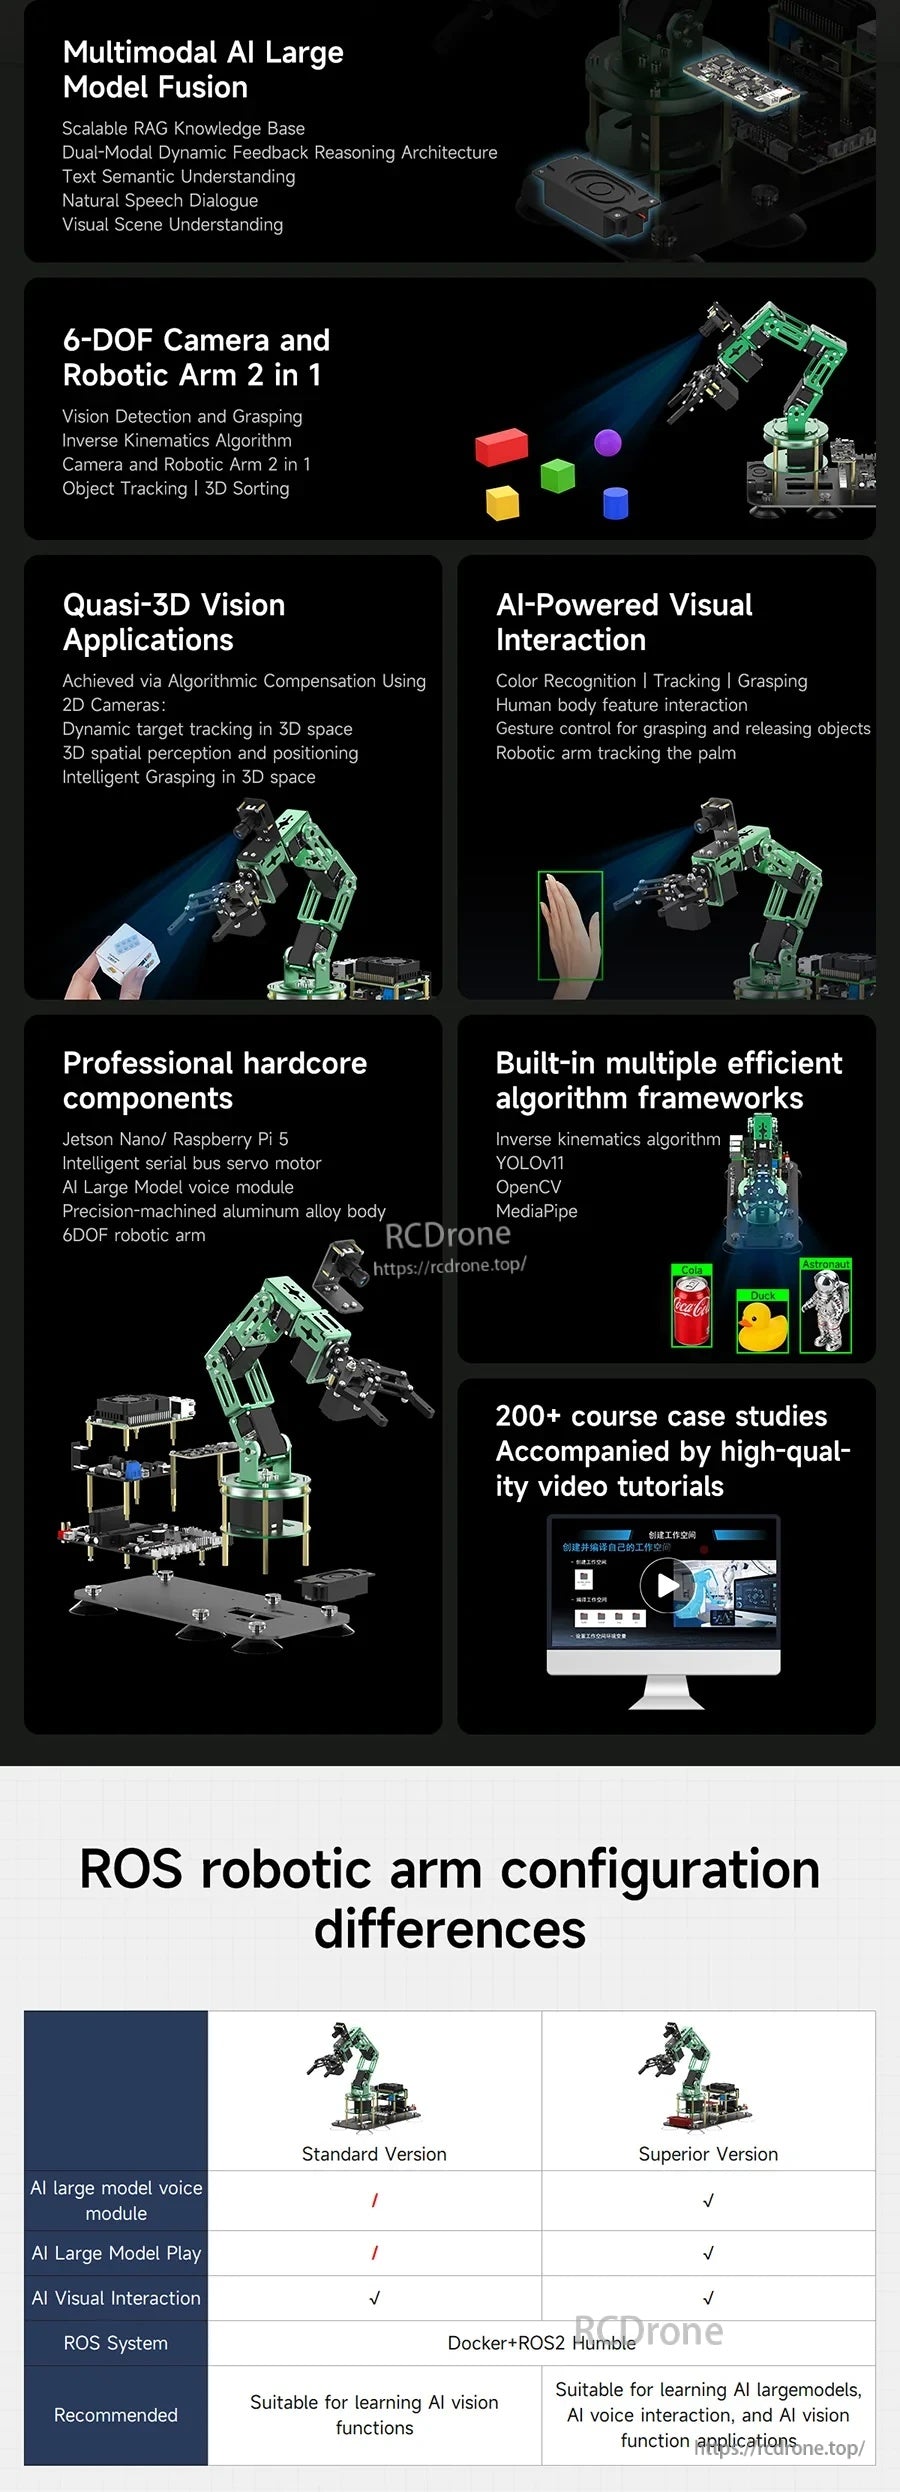
Wiele opcji sterowania i wbudowane demonstracje algorytmów pomagają przejść od podstawowej kontroli serwomechanizmów do interakcji wizji i przepływów pracy AI.
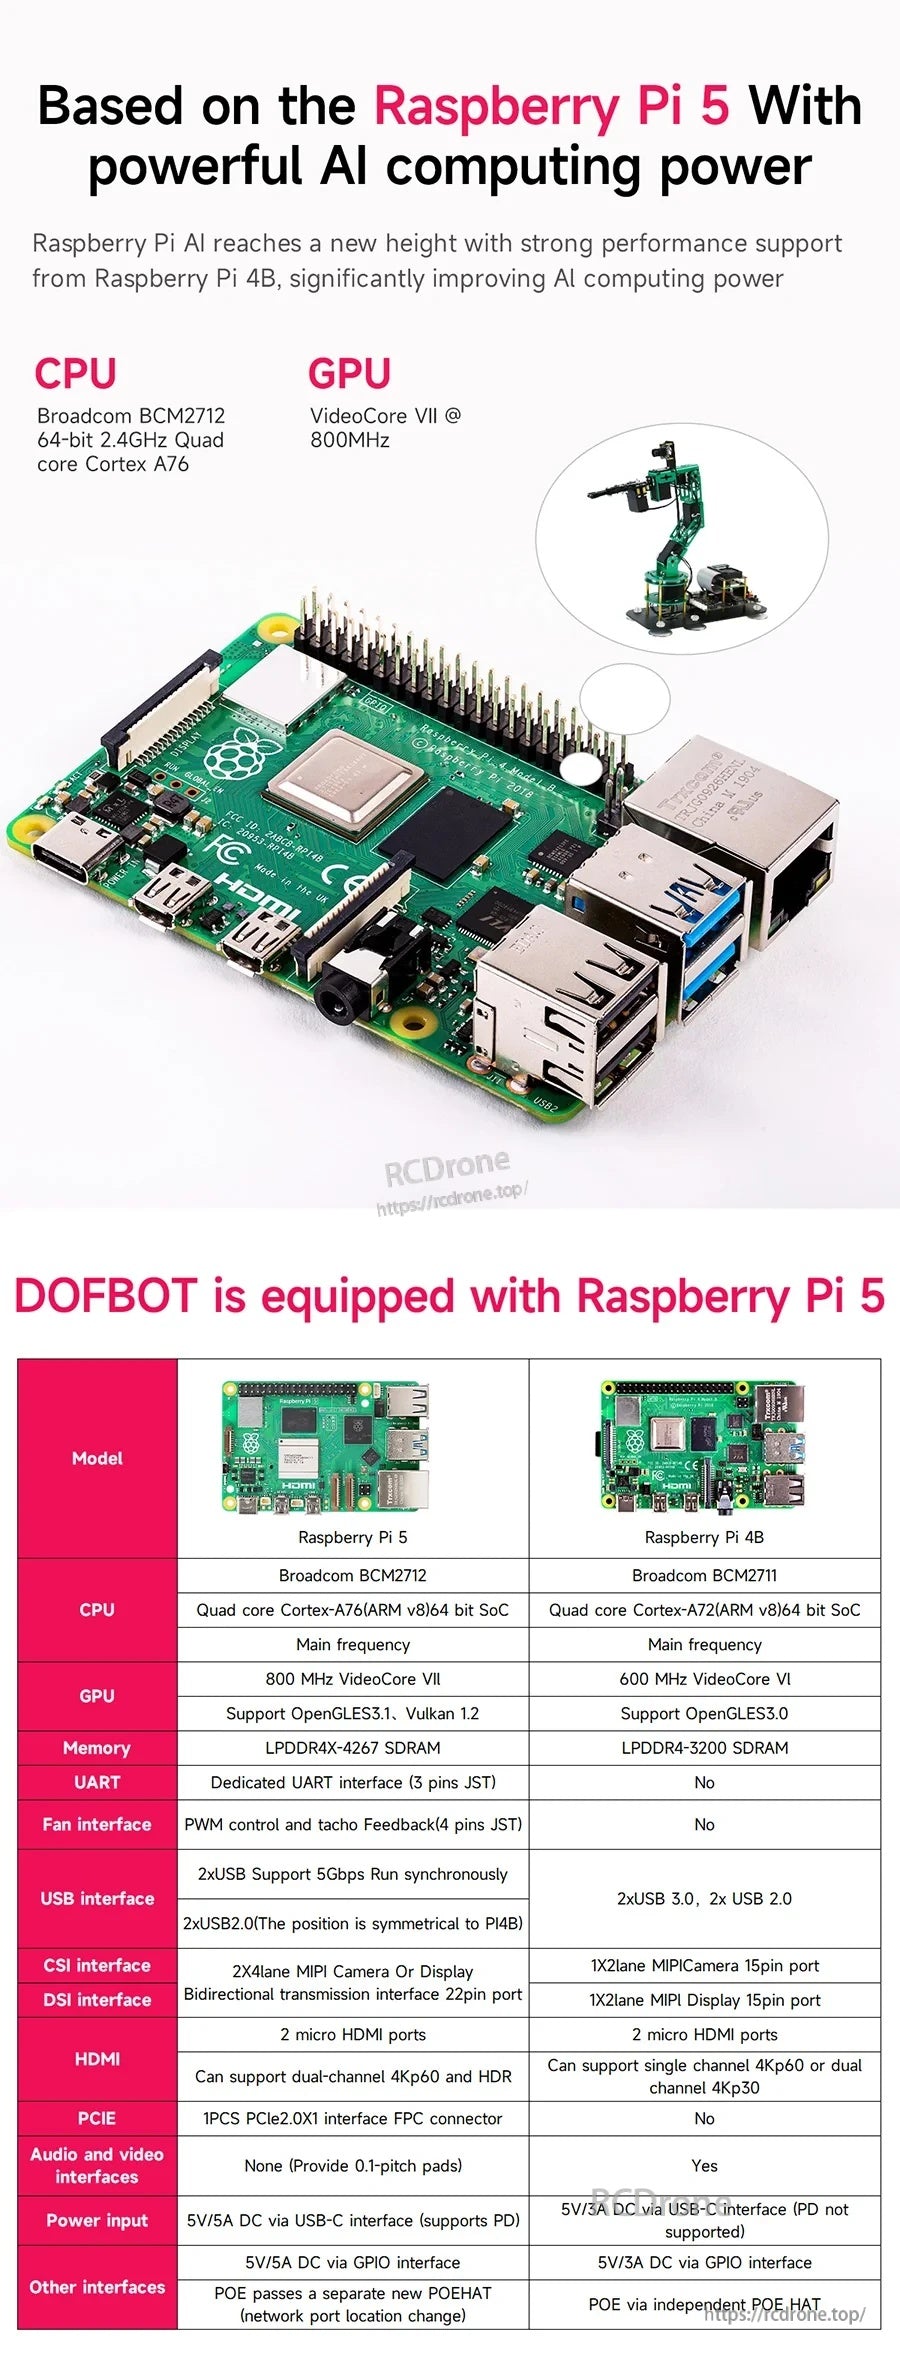
Zaprojektowany wokół mocy obliczeniowej Raspberry Pi 5 dla ROS2 Humble, Python3 i przepływów pracy z wnioskowaniem wizji w czasie rzeczywistym.
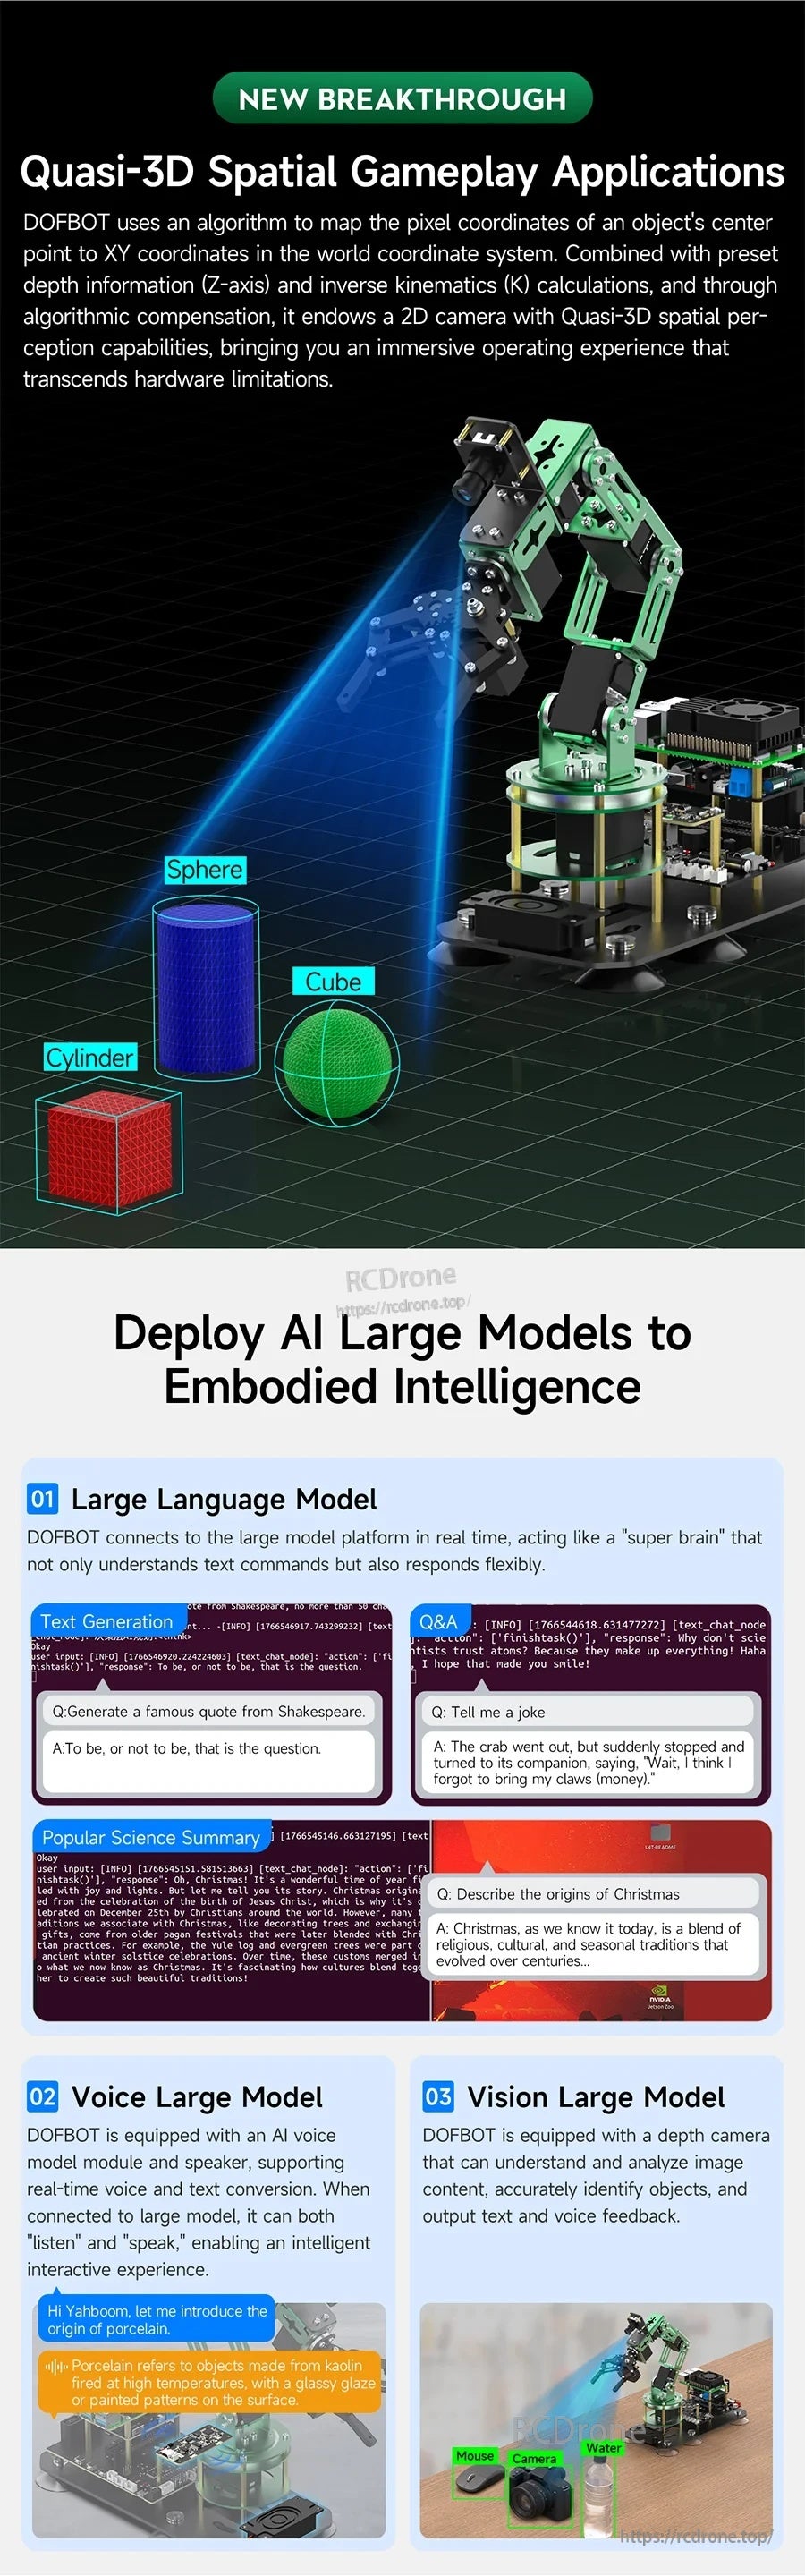
Pokazy quasi-3D łączą percepcję kamery z ruchem ramienia dla aplikacji inteligencji ucieleśnionej.
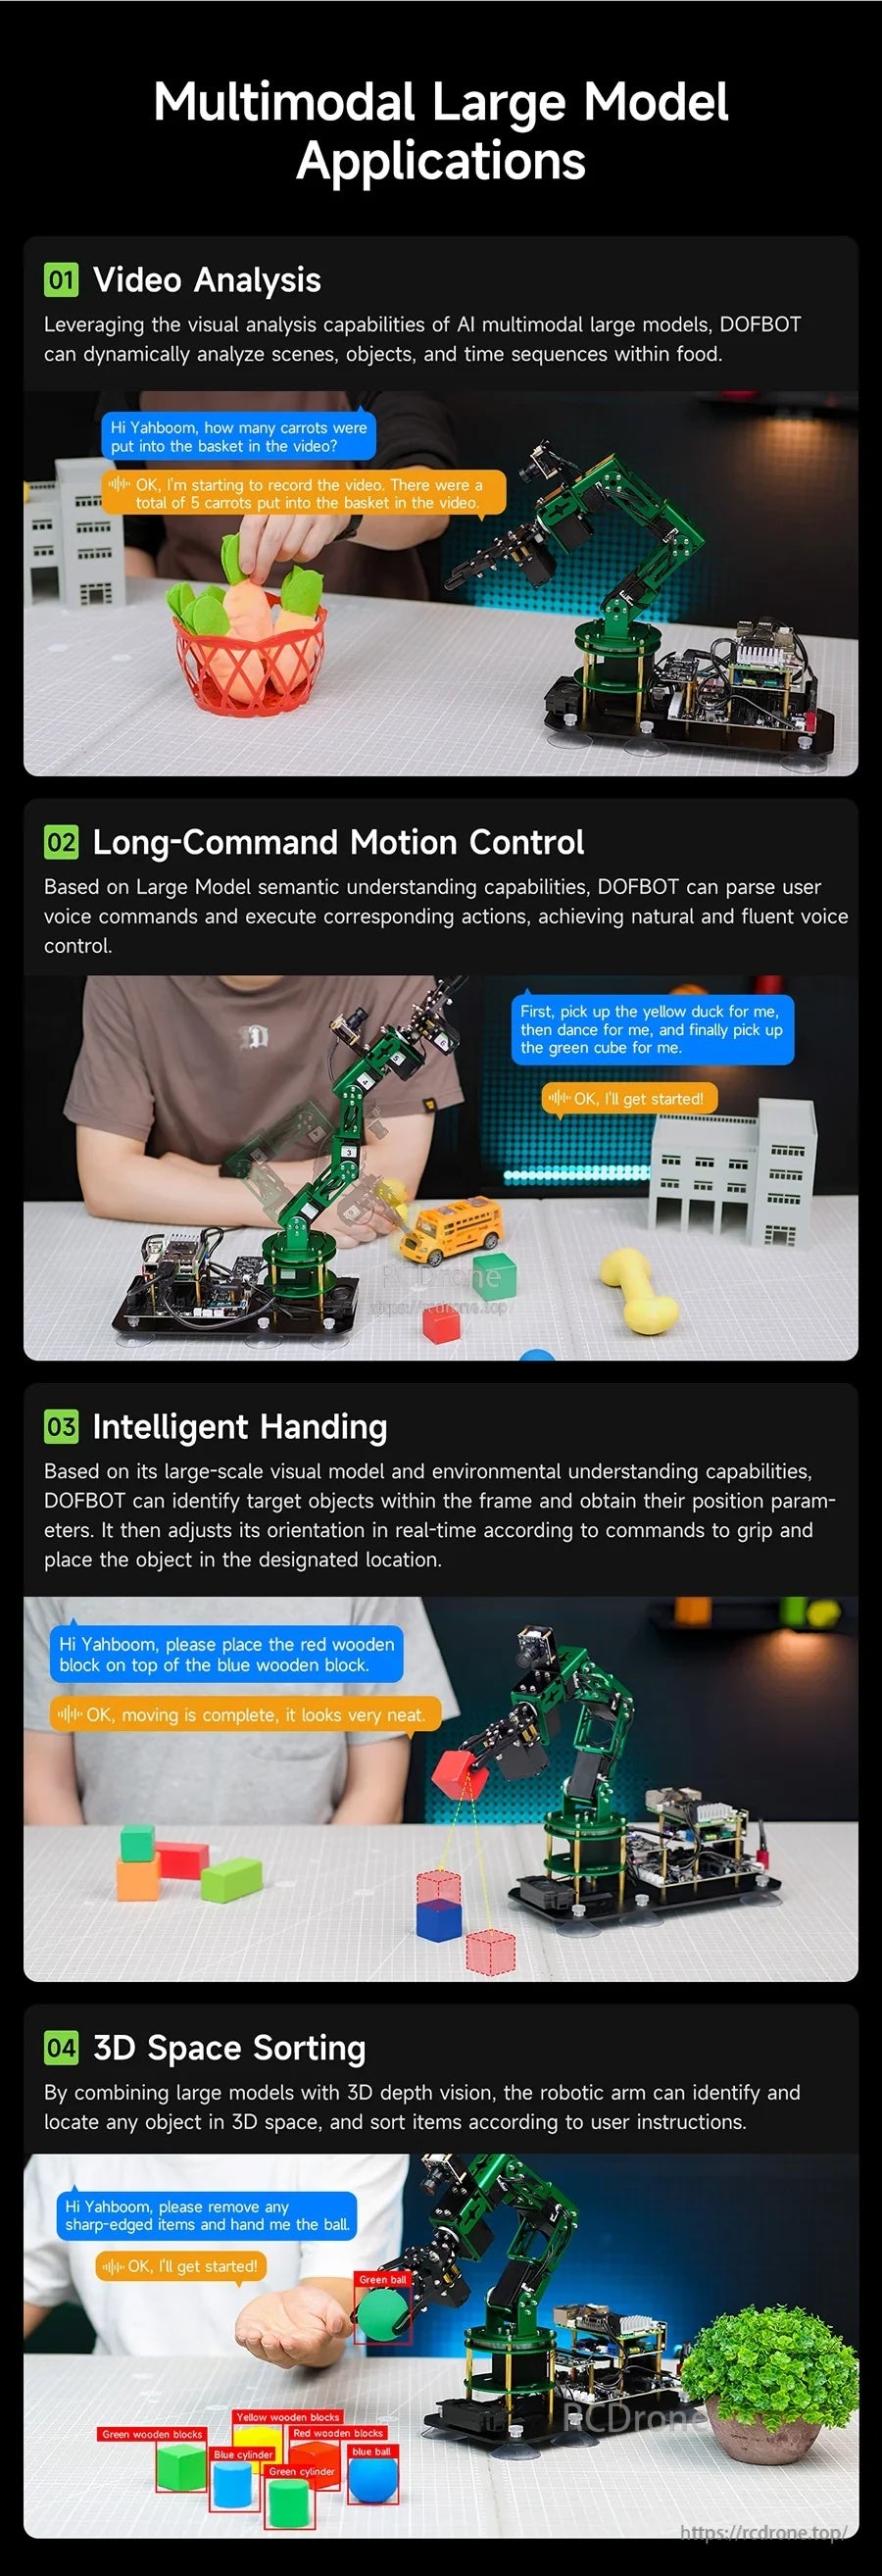
Pokazy multimodalne obejmują sterowanie ruchem na długie komendy, inteligentne manipulacje i zadania sortowania napędzane wizją i podpowiedziami.
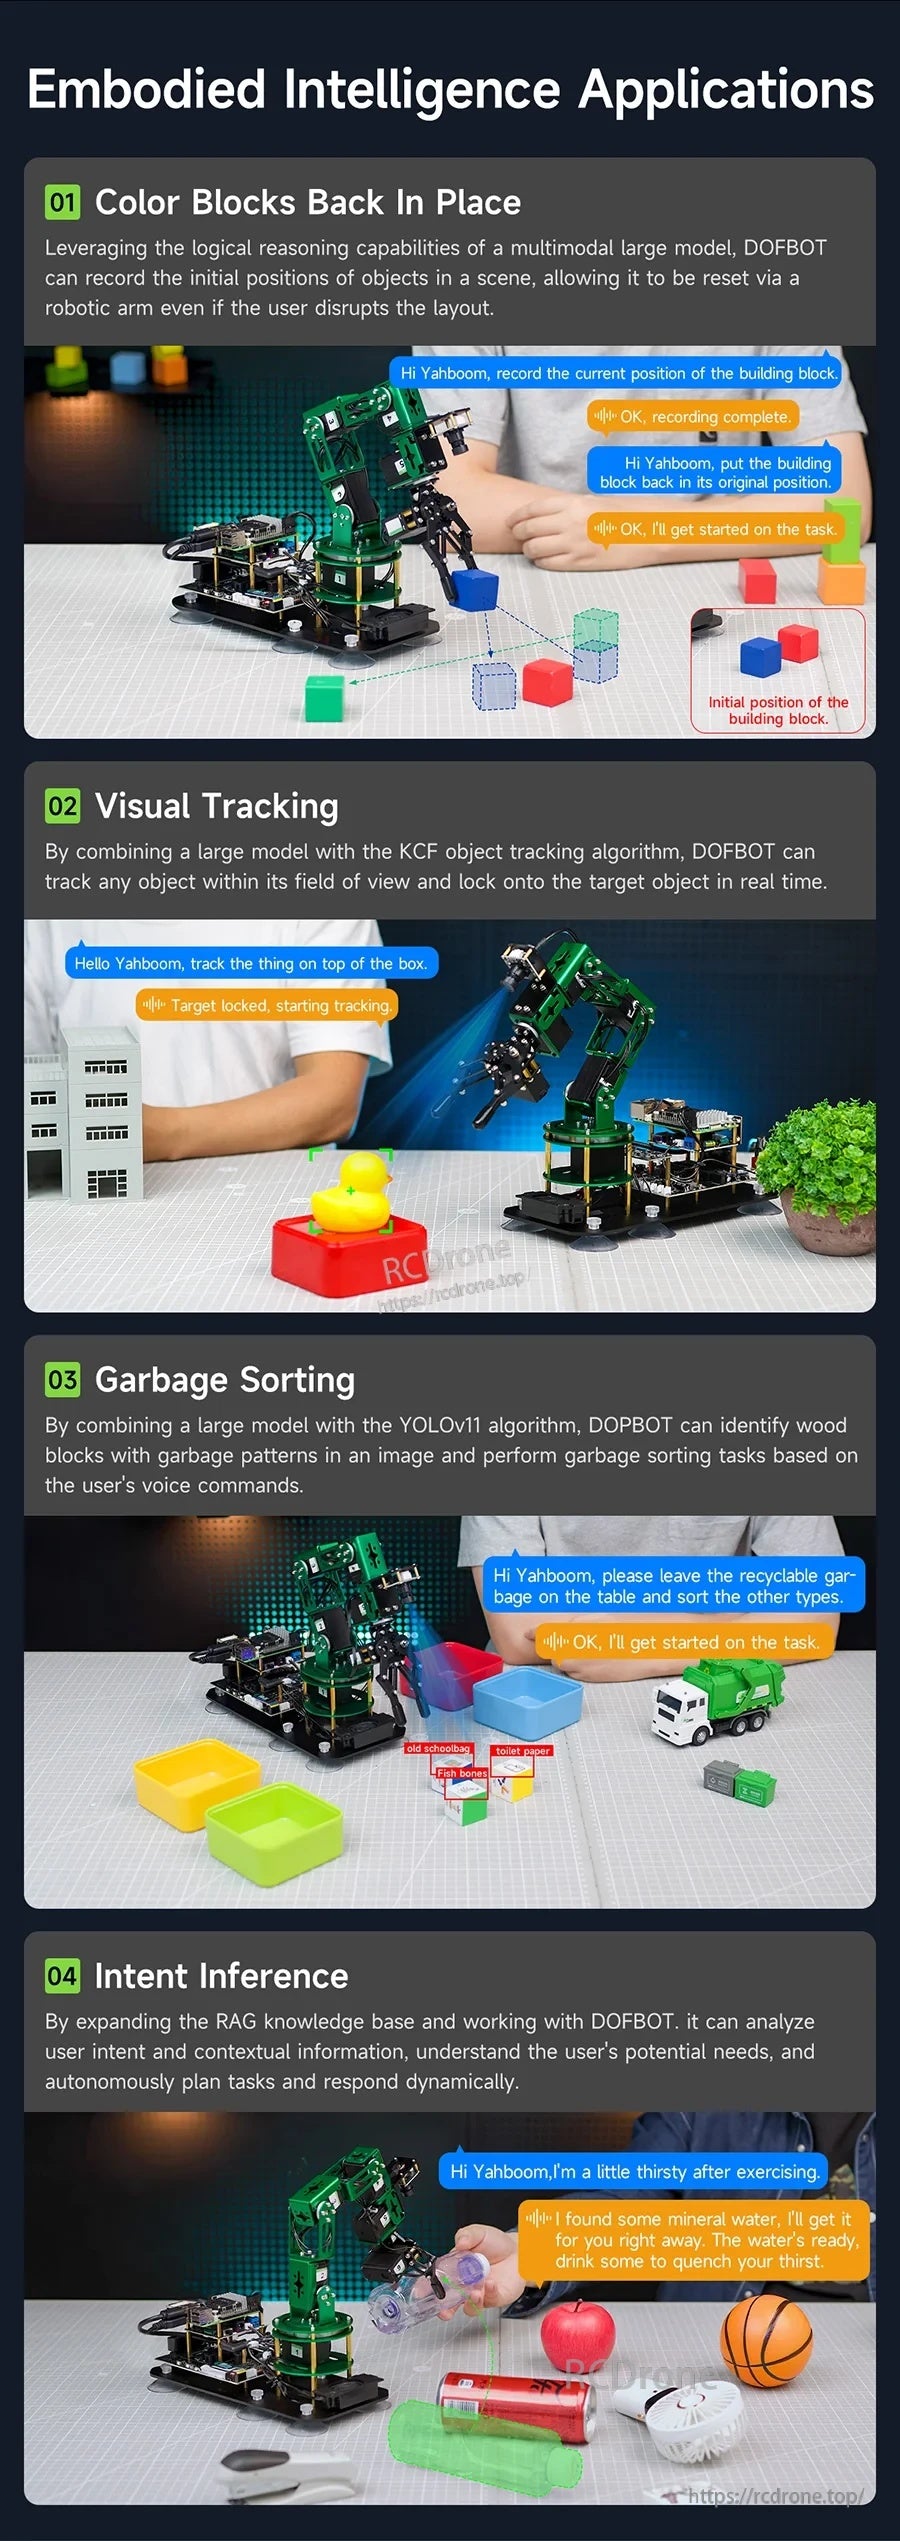
Używaj wbudowanych zadań, takich jak śledzenie wizualne, sortowanie kolorów i wnioskowanie intencji, aby prototypować własną interaktywną logikę robotyki.
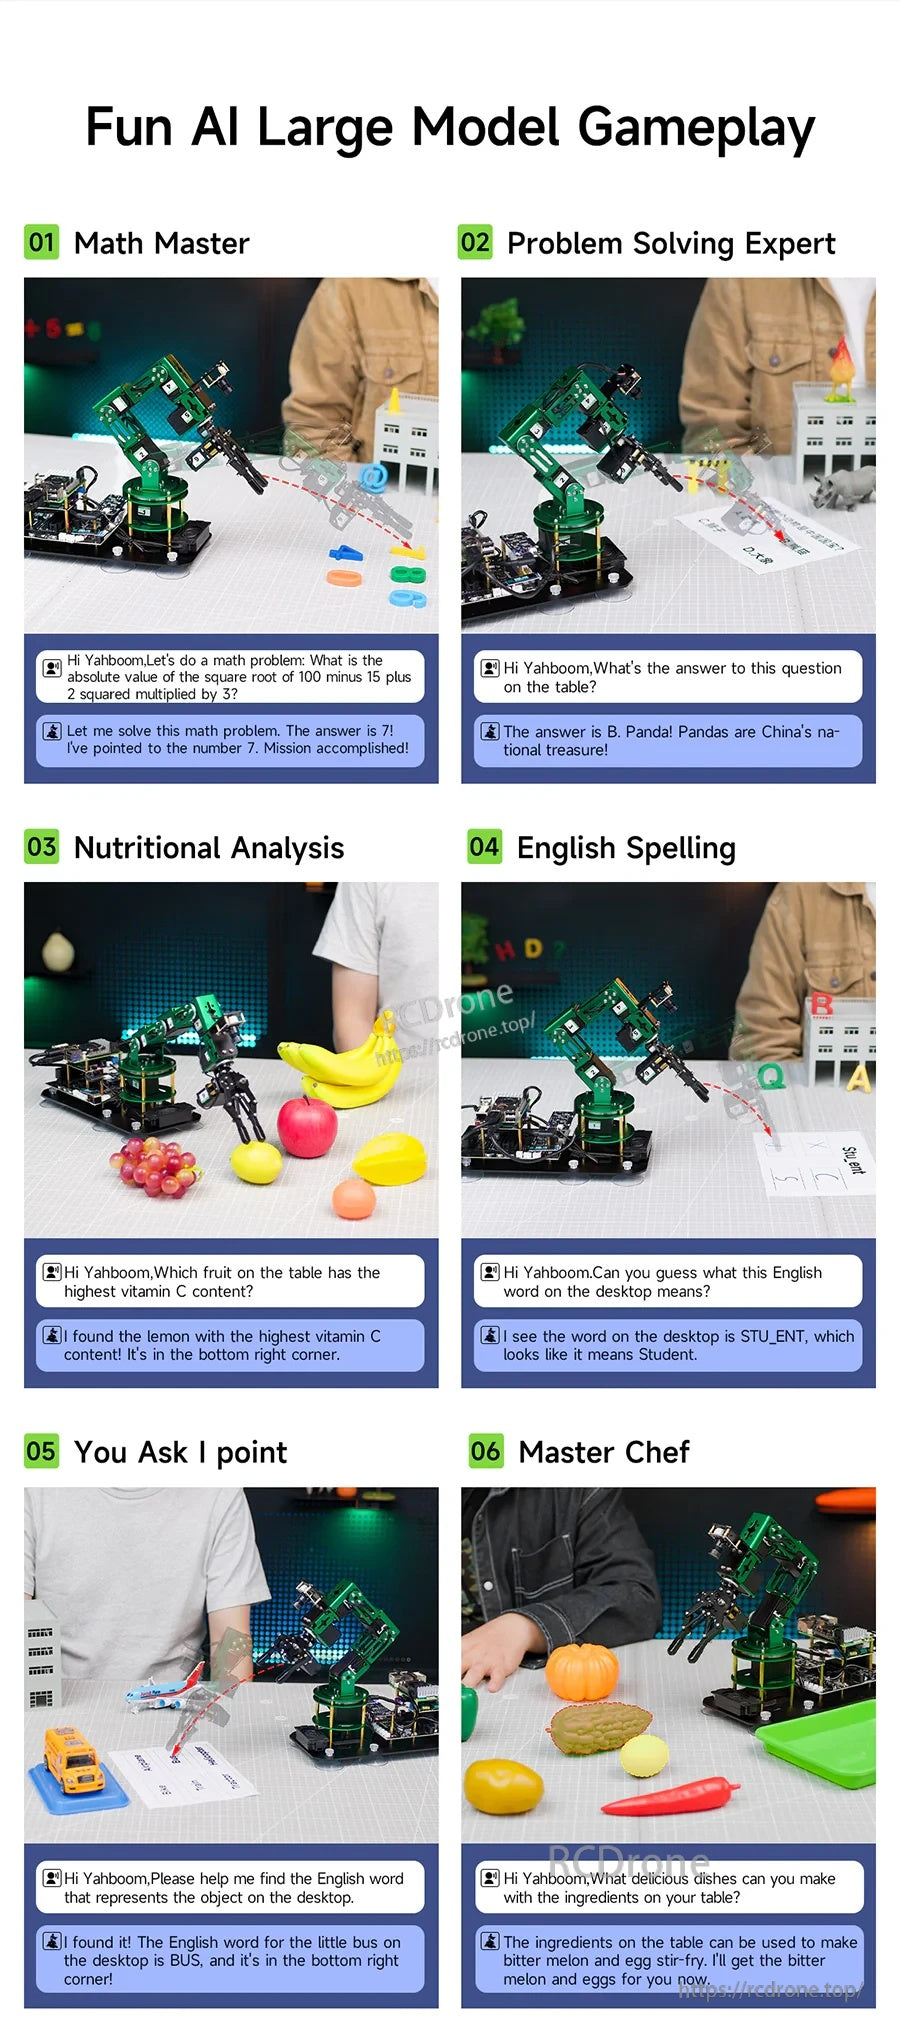
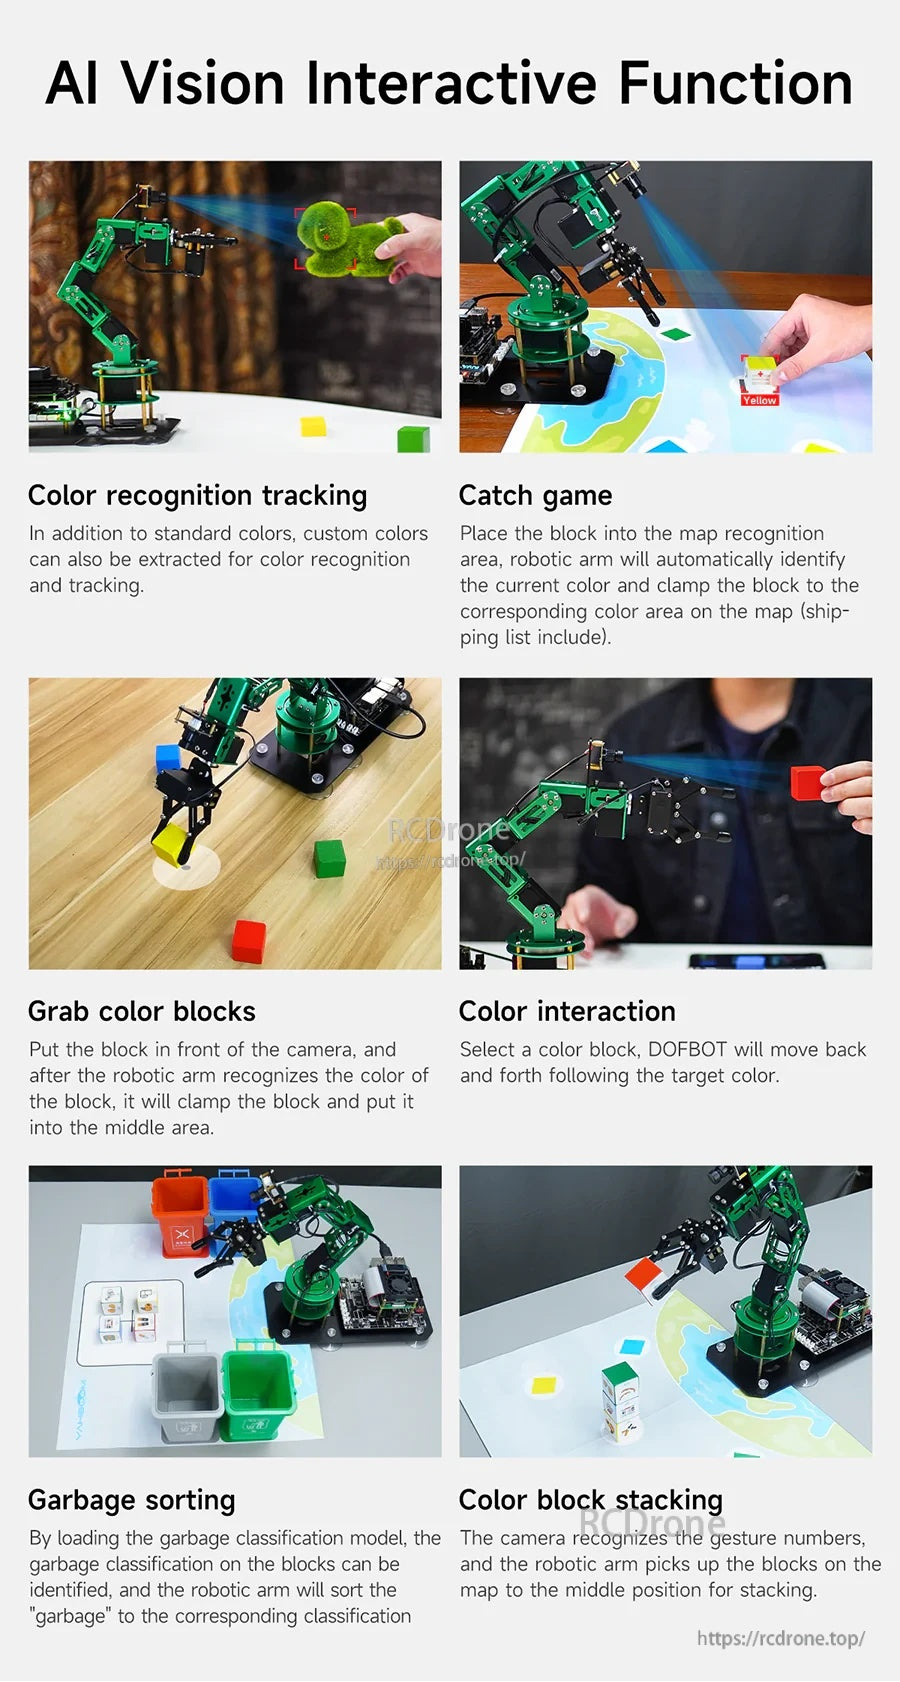
Interakcje wizji w stylu OpenCV obejmują rozpoznawanie kolorów, śledzenie i rutyny chwytania dla praktycznej nauki.
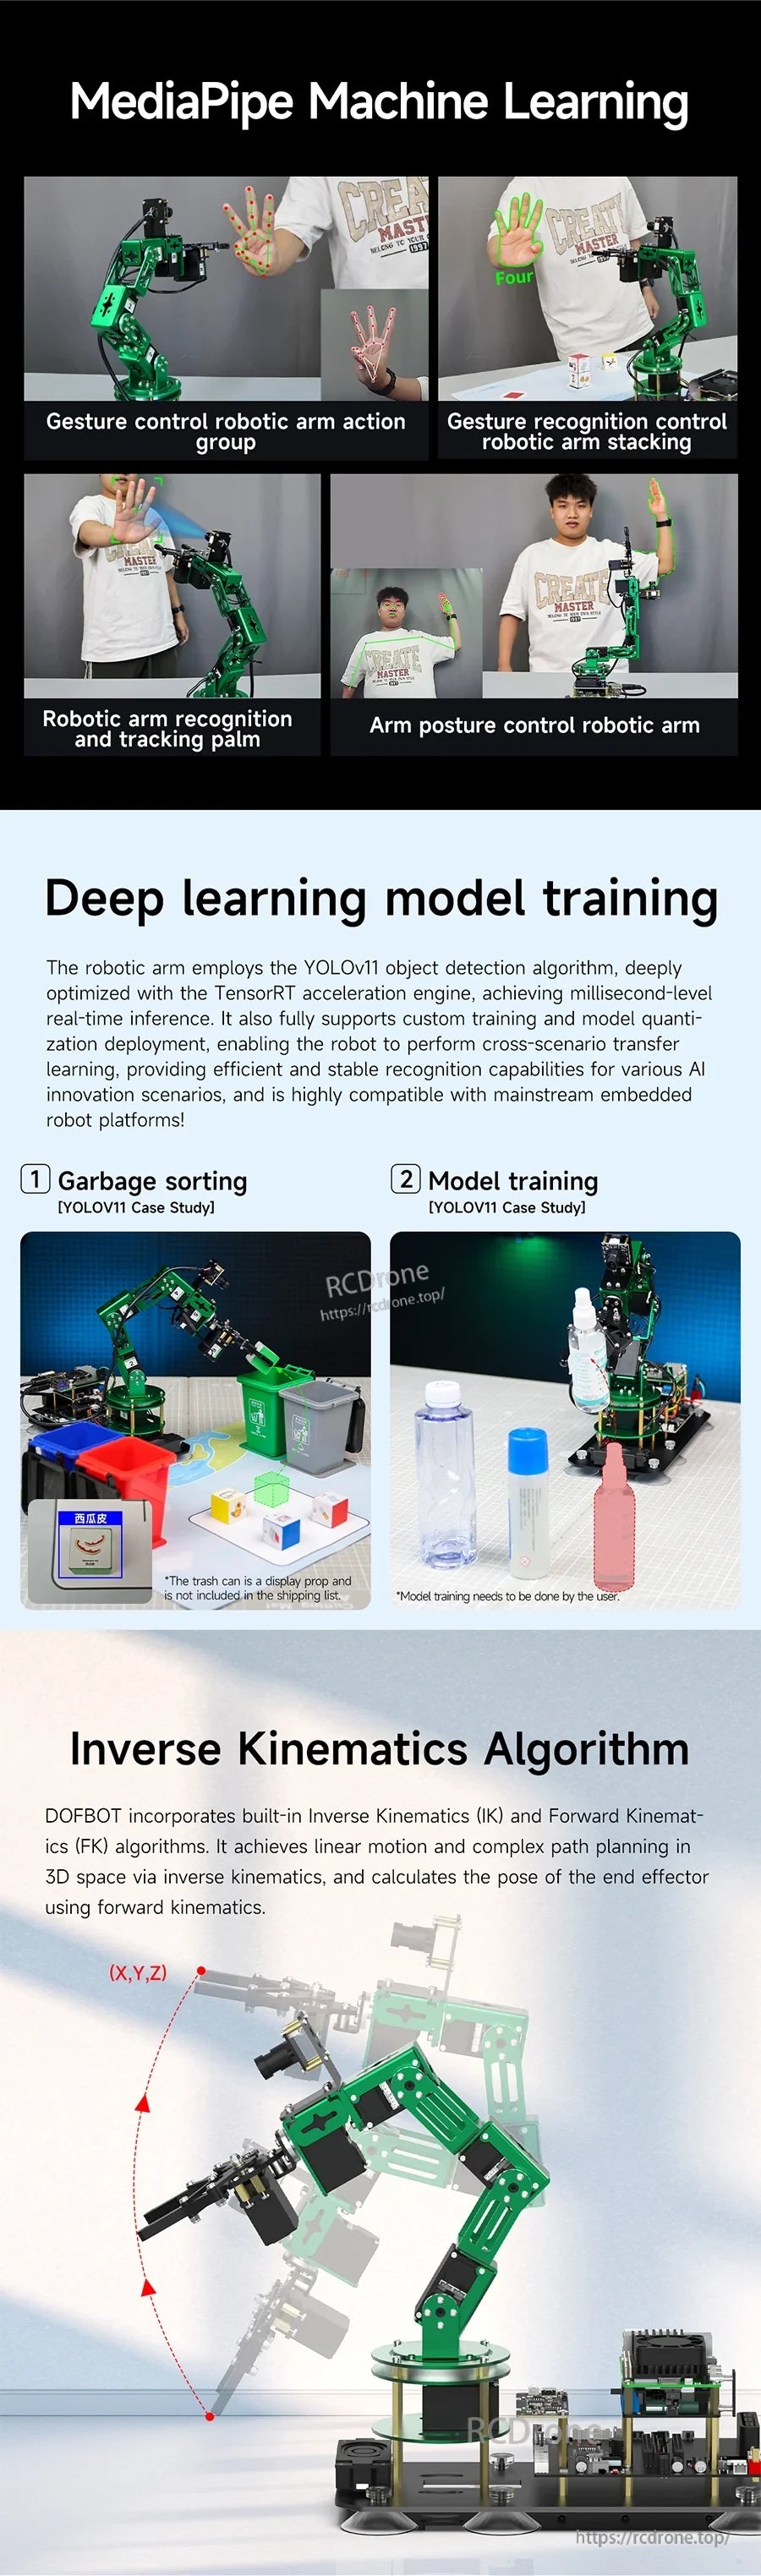
MediaPipe i przykłady szkoleniowe łączą się z kinematyką odwrotną, dzięki czemu wyniki wizji przekładają się na dokładny ruch stawów.
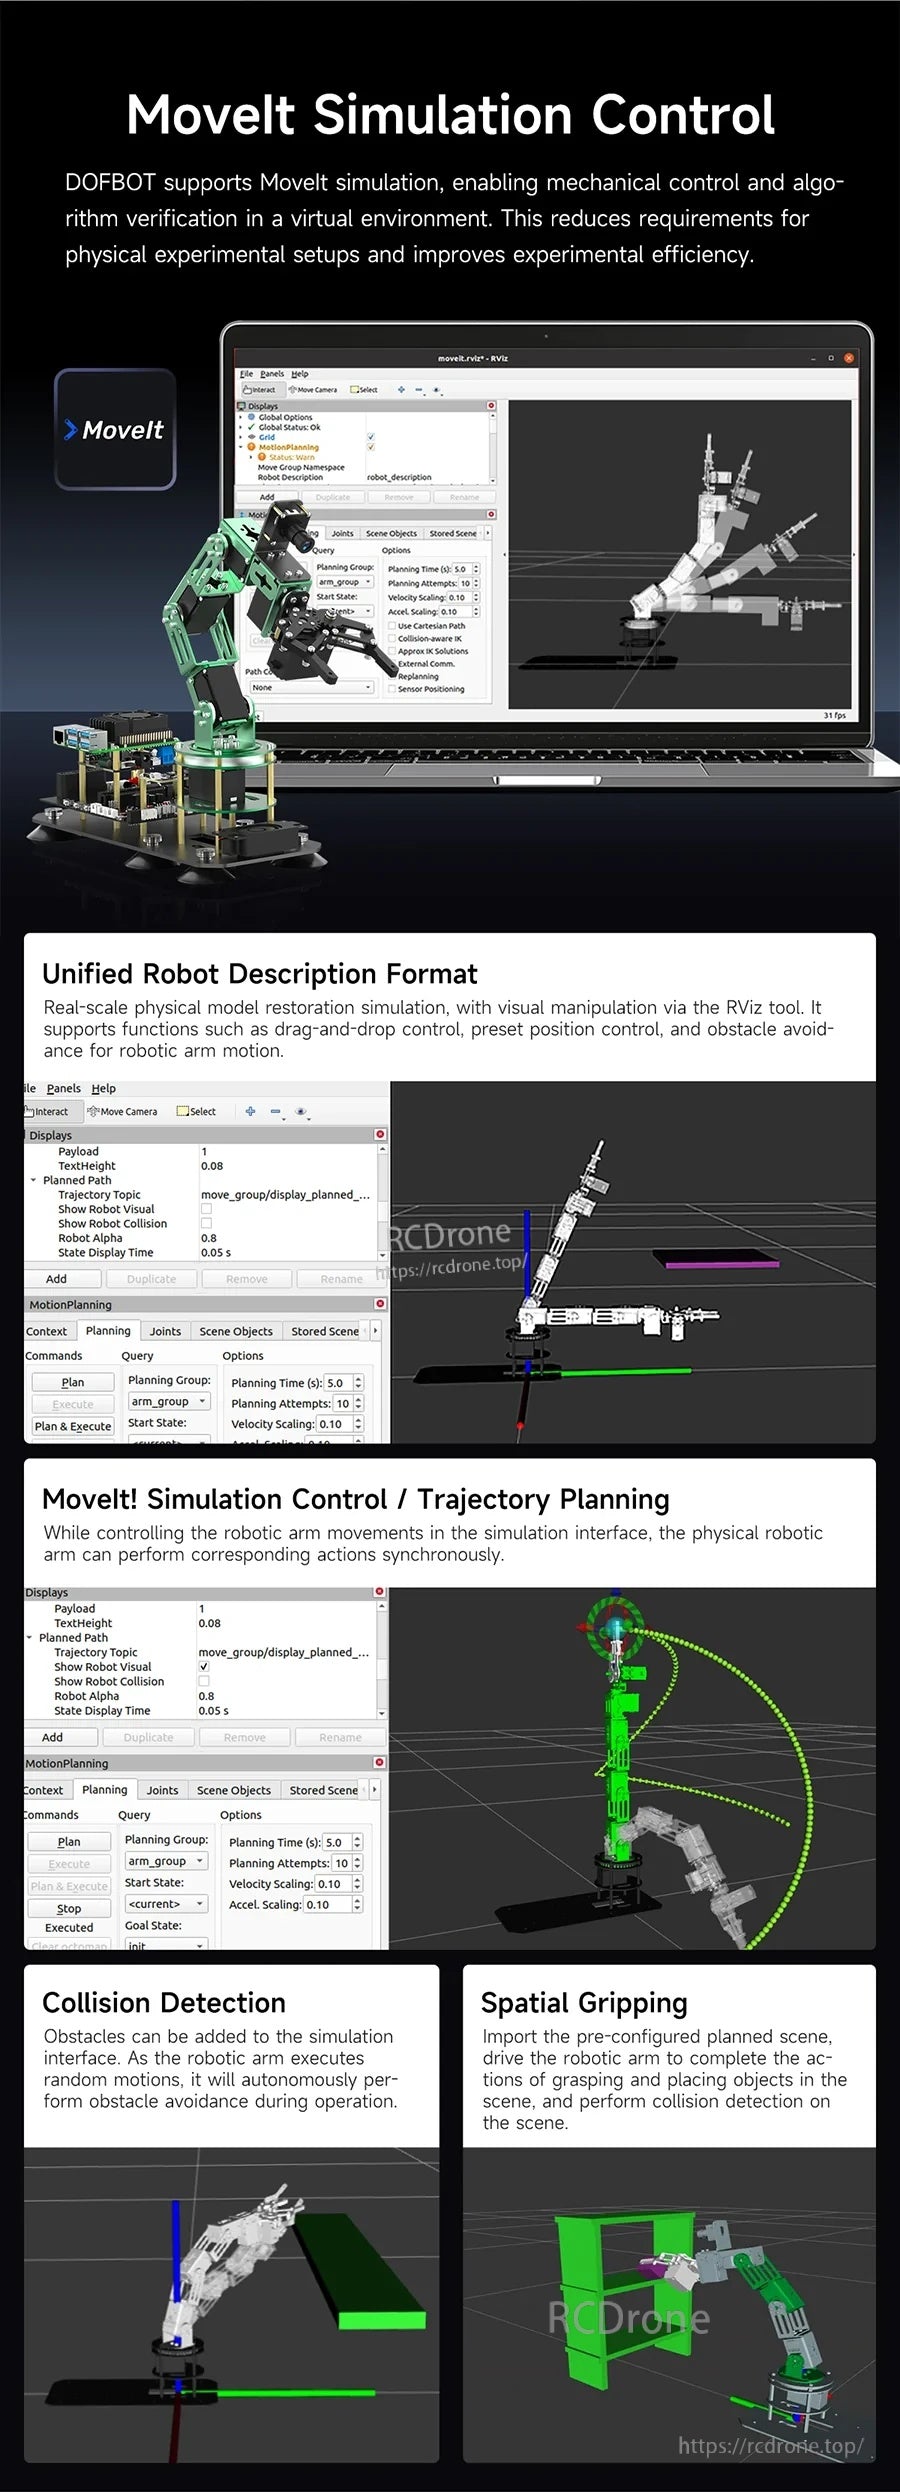
Opracuj i zweryfikuj ruch z MoveIt i RViz przed uruchomieniem trajektorii na fizycznym ramieniu.
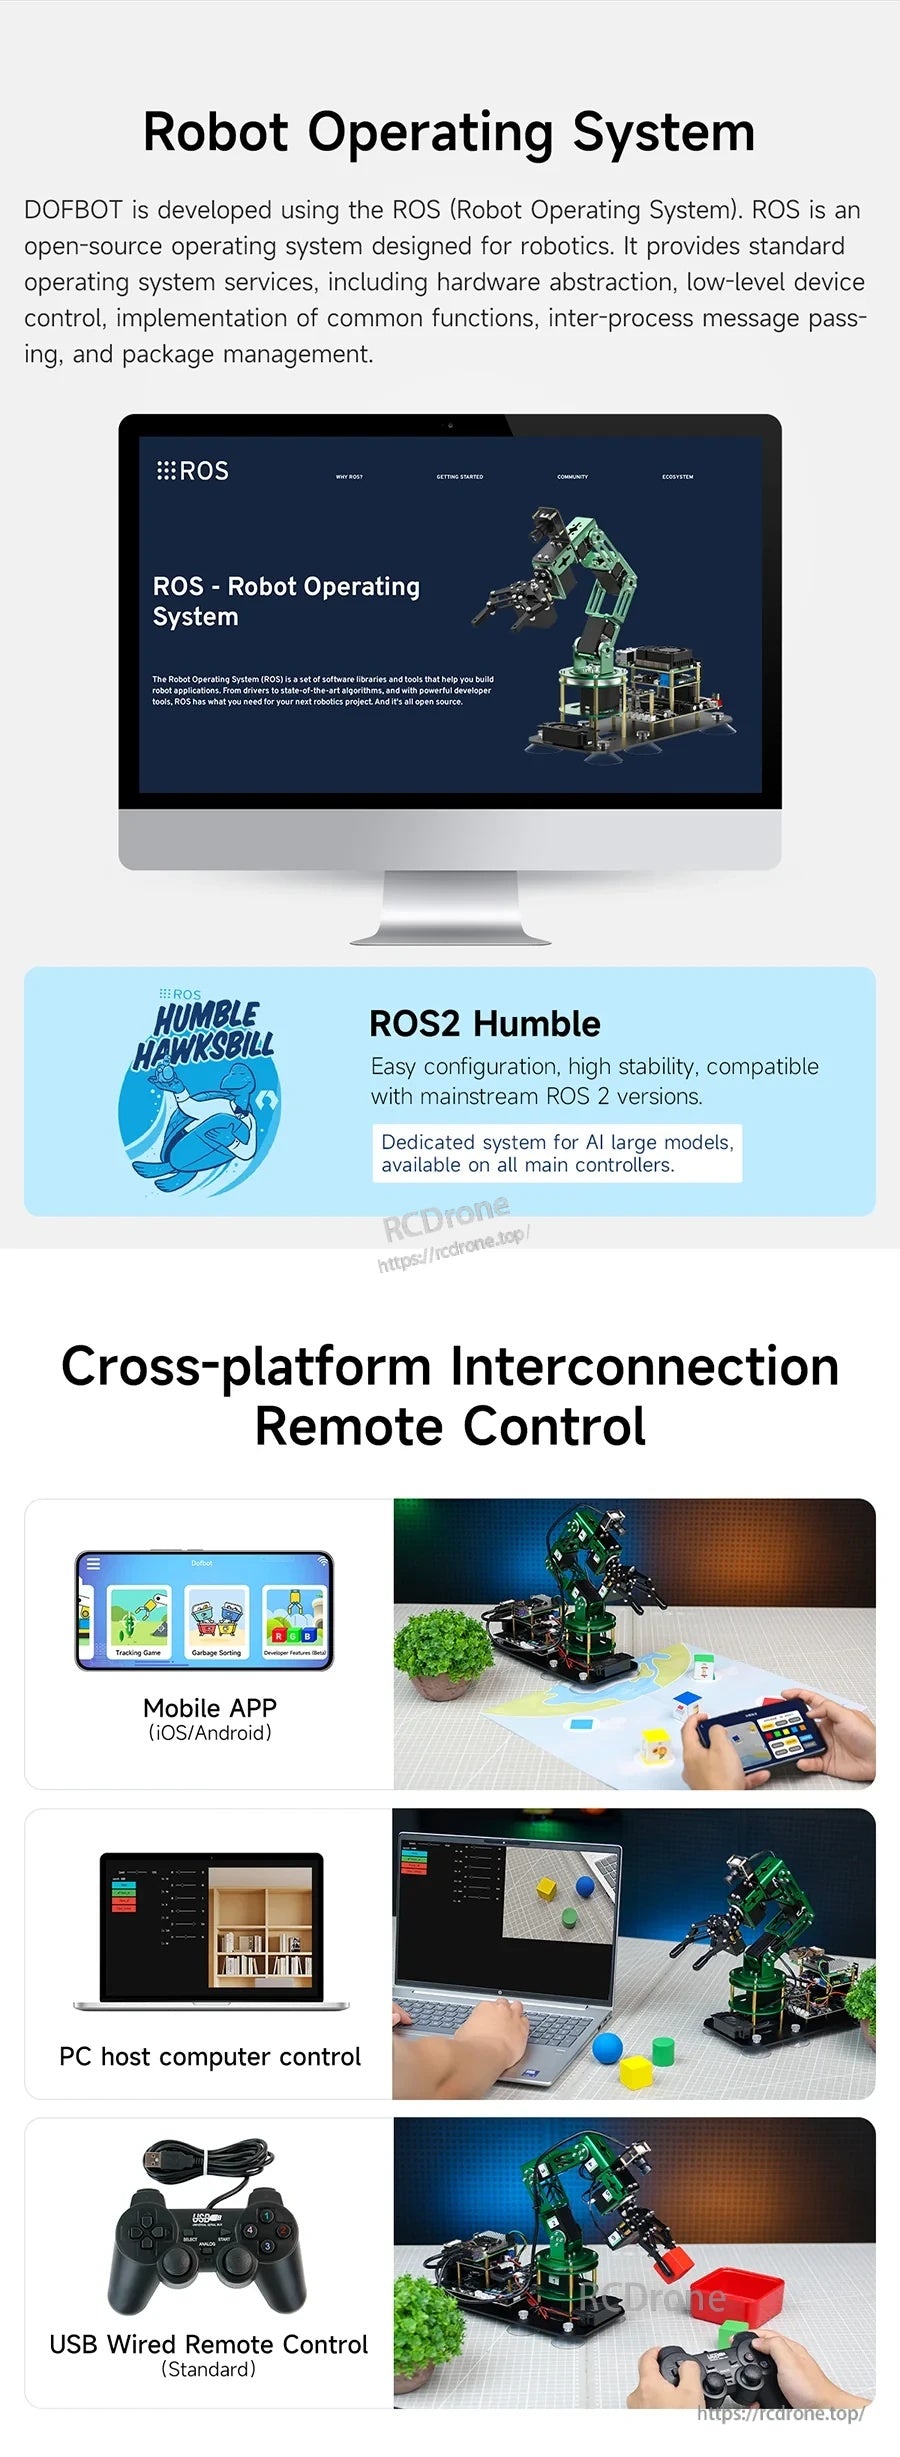
Opcje sterowania międzyplatformowego obejmują aplikację mobilną, sterowanie z poziomu komputera PC i przewodowy pilot USB, wraz z obsługą ROS2 Humble.
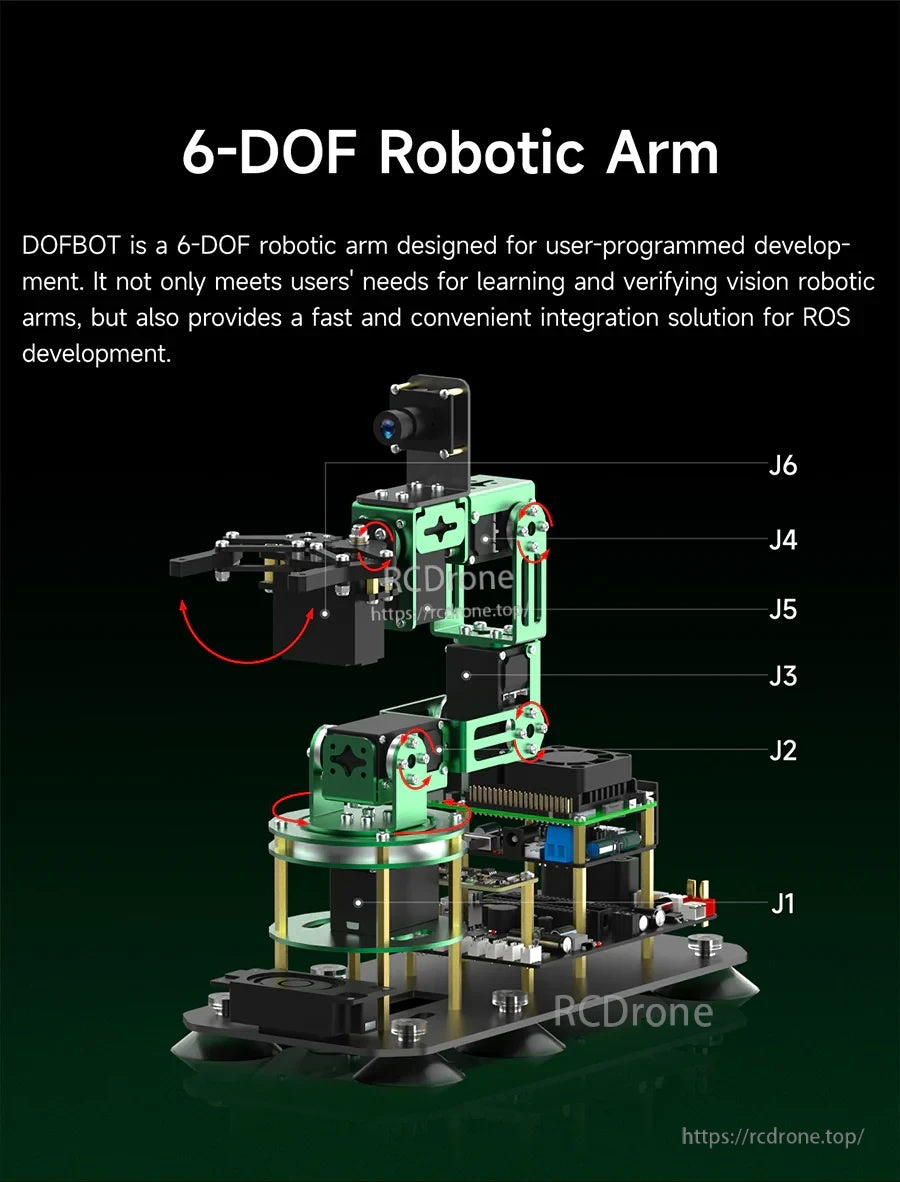
Układ przegubów 6-DOF (J1–J6) wspiera elastyczne ścieżki pick-and-place oraz interakcję kierowaną kamerą.
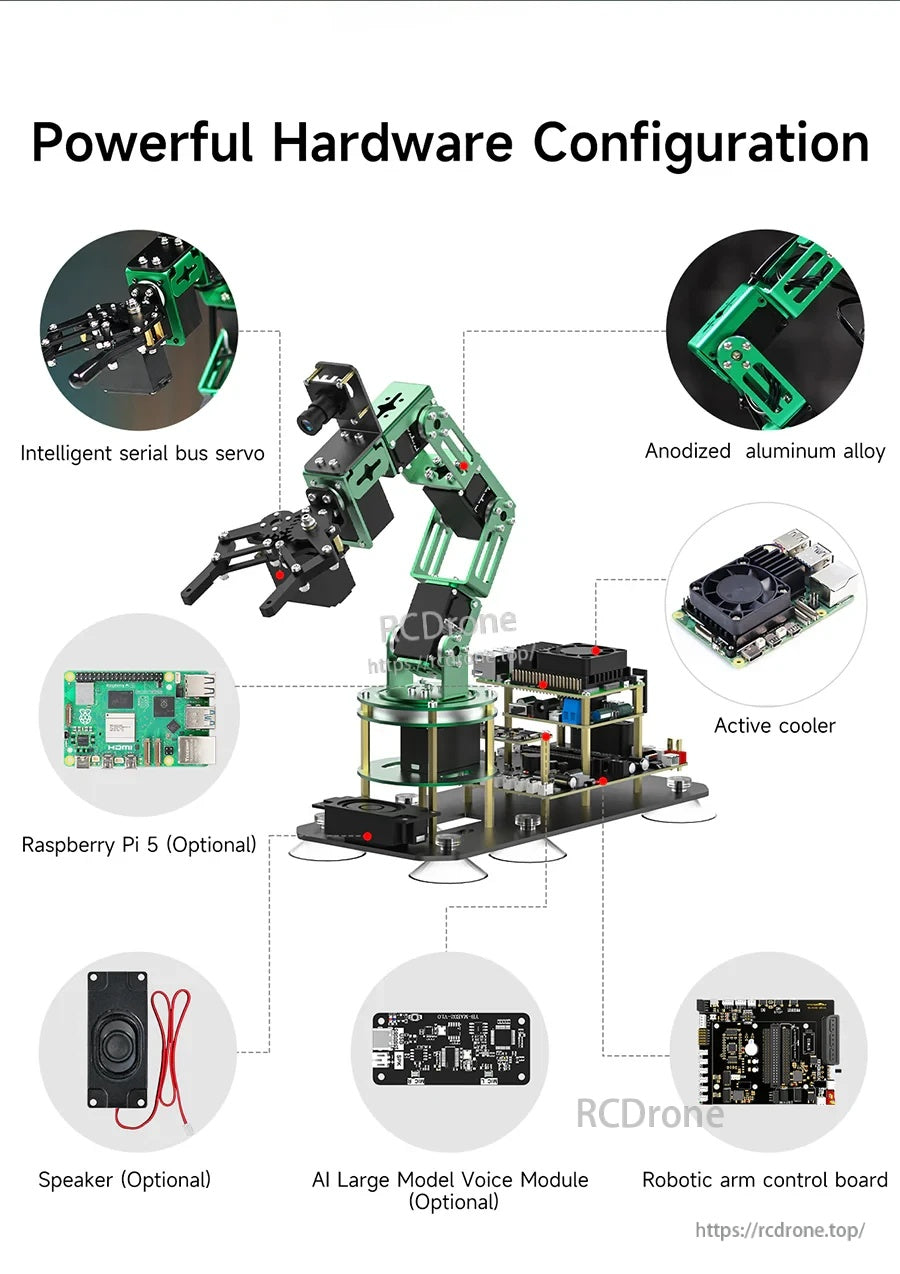
Rozszerzalny sprzęt obejmuje płytę sterującą ramieniem, serwomechanizmy magistrali, opcjonalny moduł głosowy i głośnik, a także montaż Raspberry Pi 5.
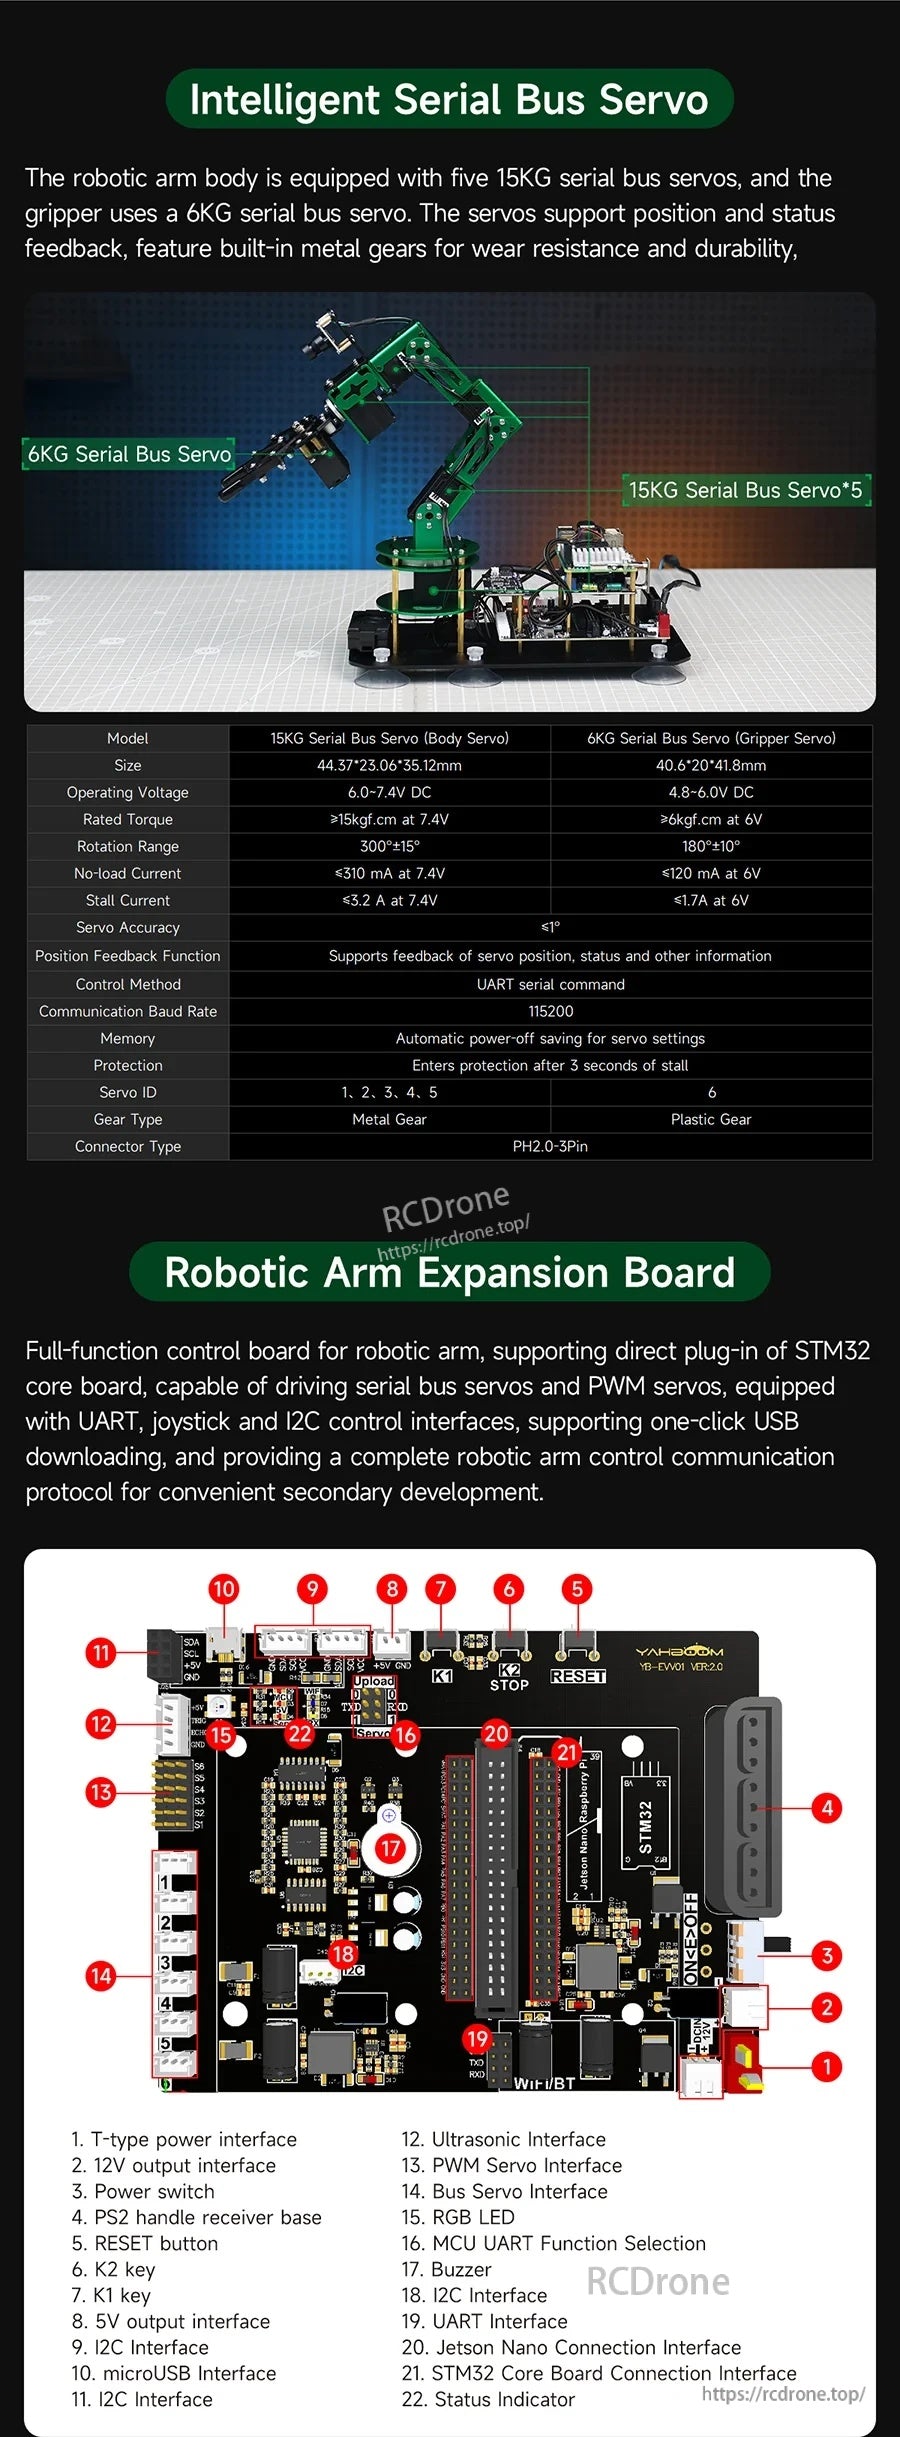
Płytka rozszerzeń ramienia robotycznego DOFBOT wykorzystuje oznaczone porty i obsługę serwomechanizmów szeregowych, aby uprościć okablowanie i konfigurację sterowania.
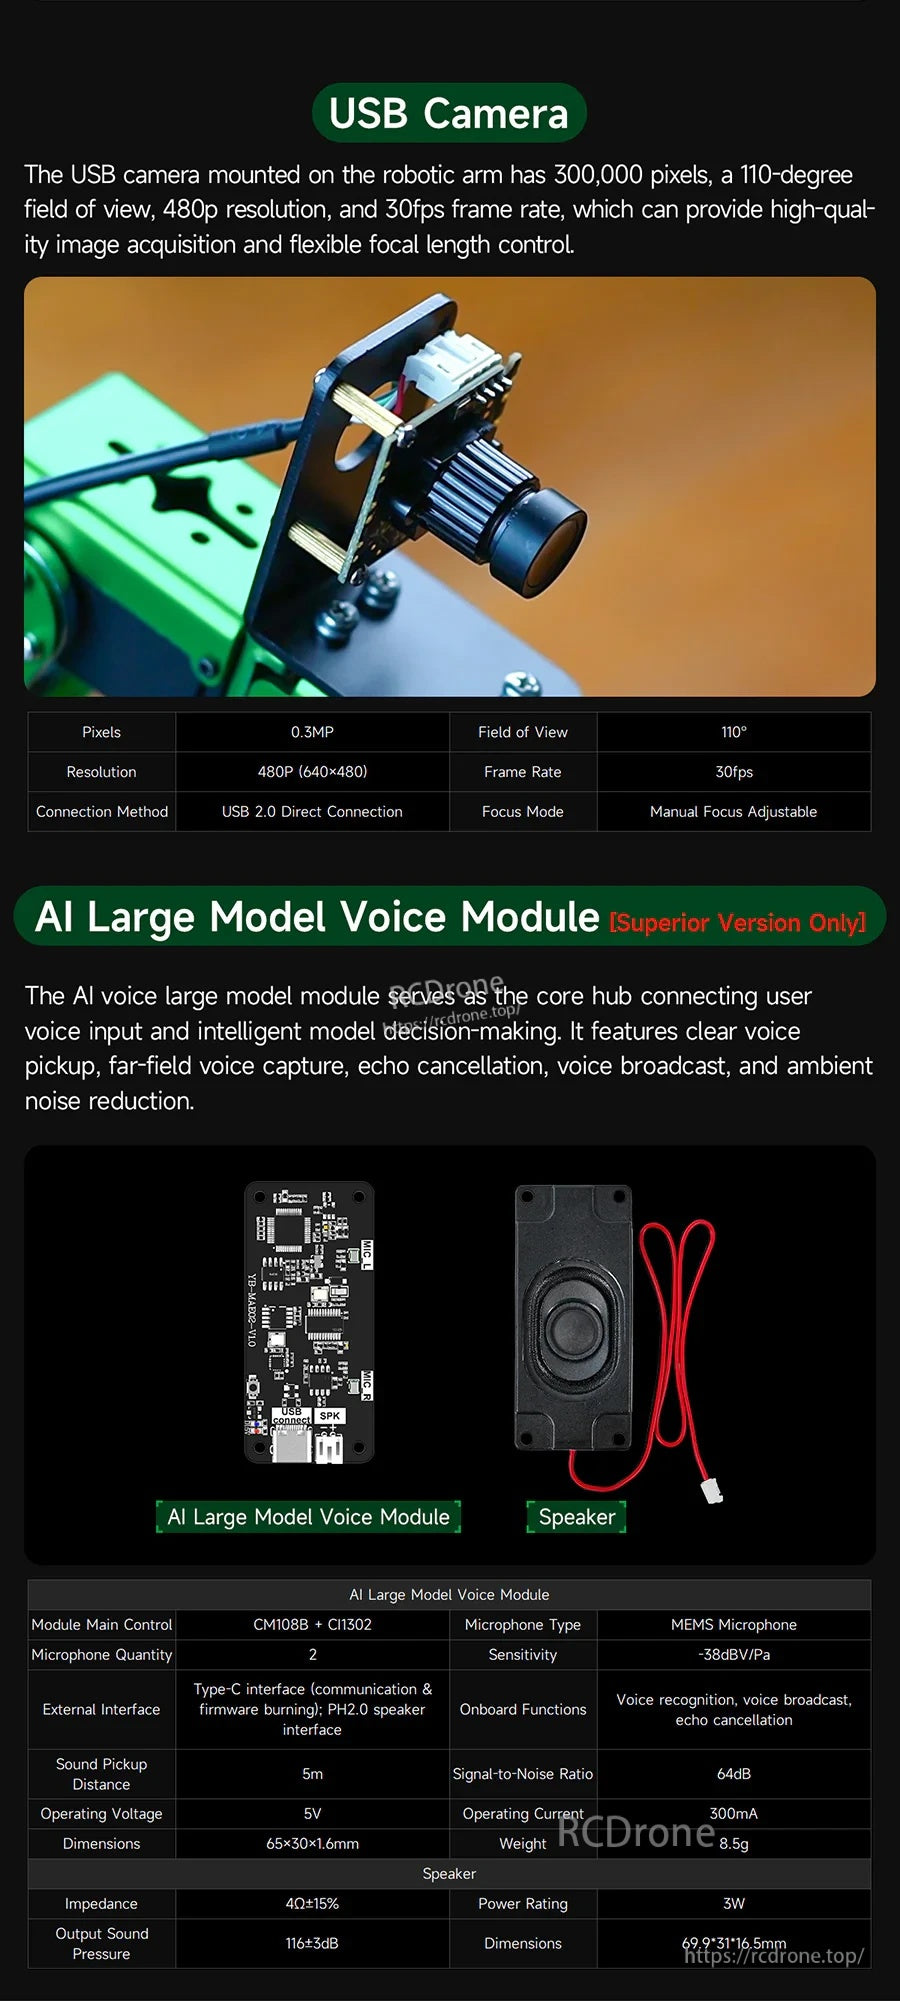
Kamera USB montowana na ramieniu robotycznym obejmuje pole widzenia 110° z rozdzielczością 480p przy 30 klatkach na sekundę, a także moduł głosowy AI (wersja zaawansowana) z płytką, głośnikiem i okablowaniem.
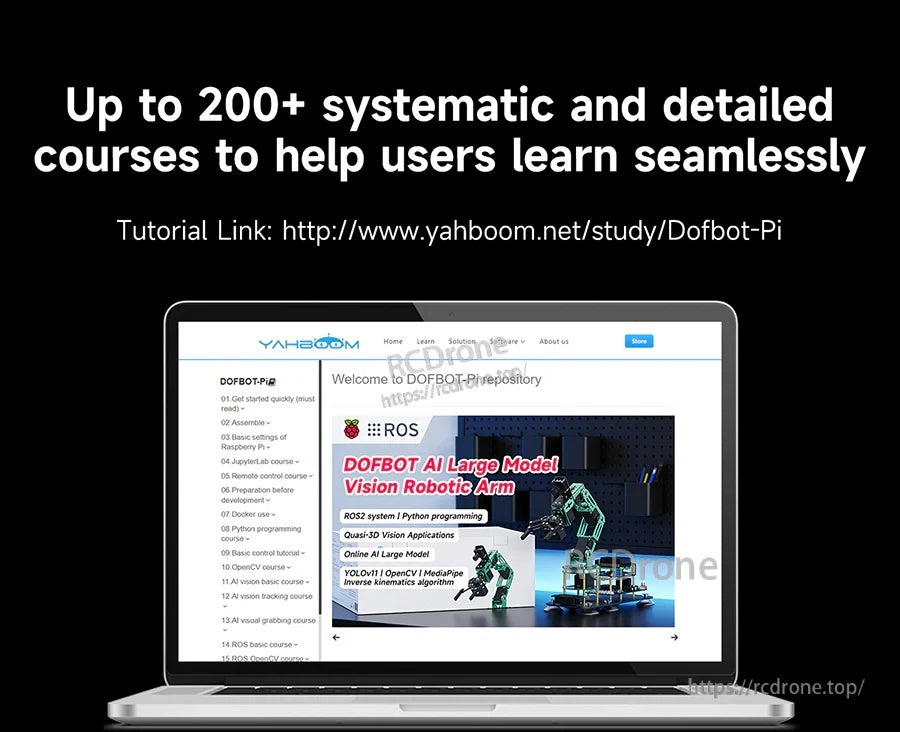
Repozytorium tutoriali DOFBOT-Pi firmy Yahboom oferuje link do tutoriali oraz ponad 200 uporządkowanych kursów do nauki ramienia robotycznego DOFBOT.
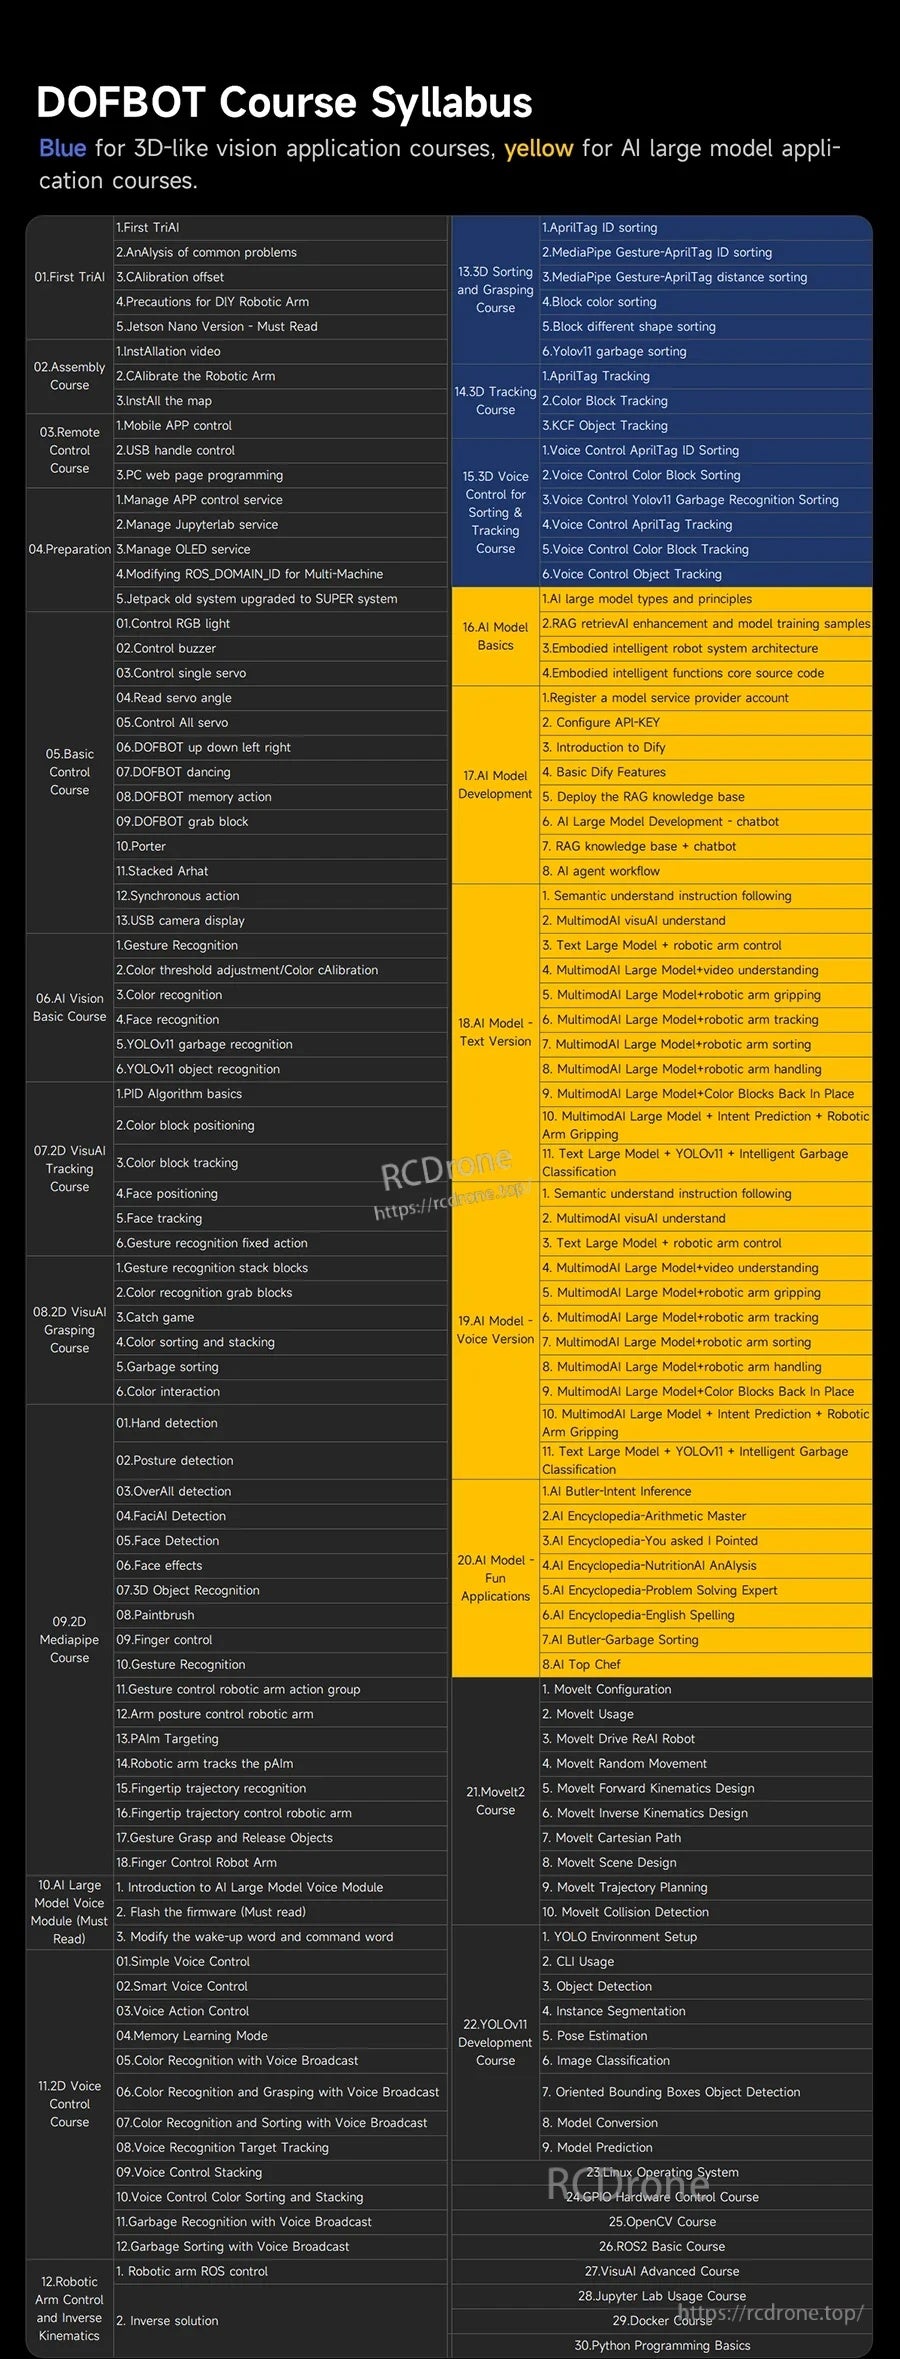
Program kursu DOFBOT zawiera lekcje krok po kroku obejmujące konfigurację Raspberry Pi, ROS2 Humble, programowanie w Pythonie oraz projekty wizji oparte na kamerze.
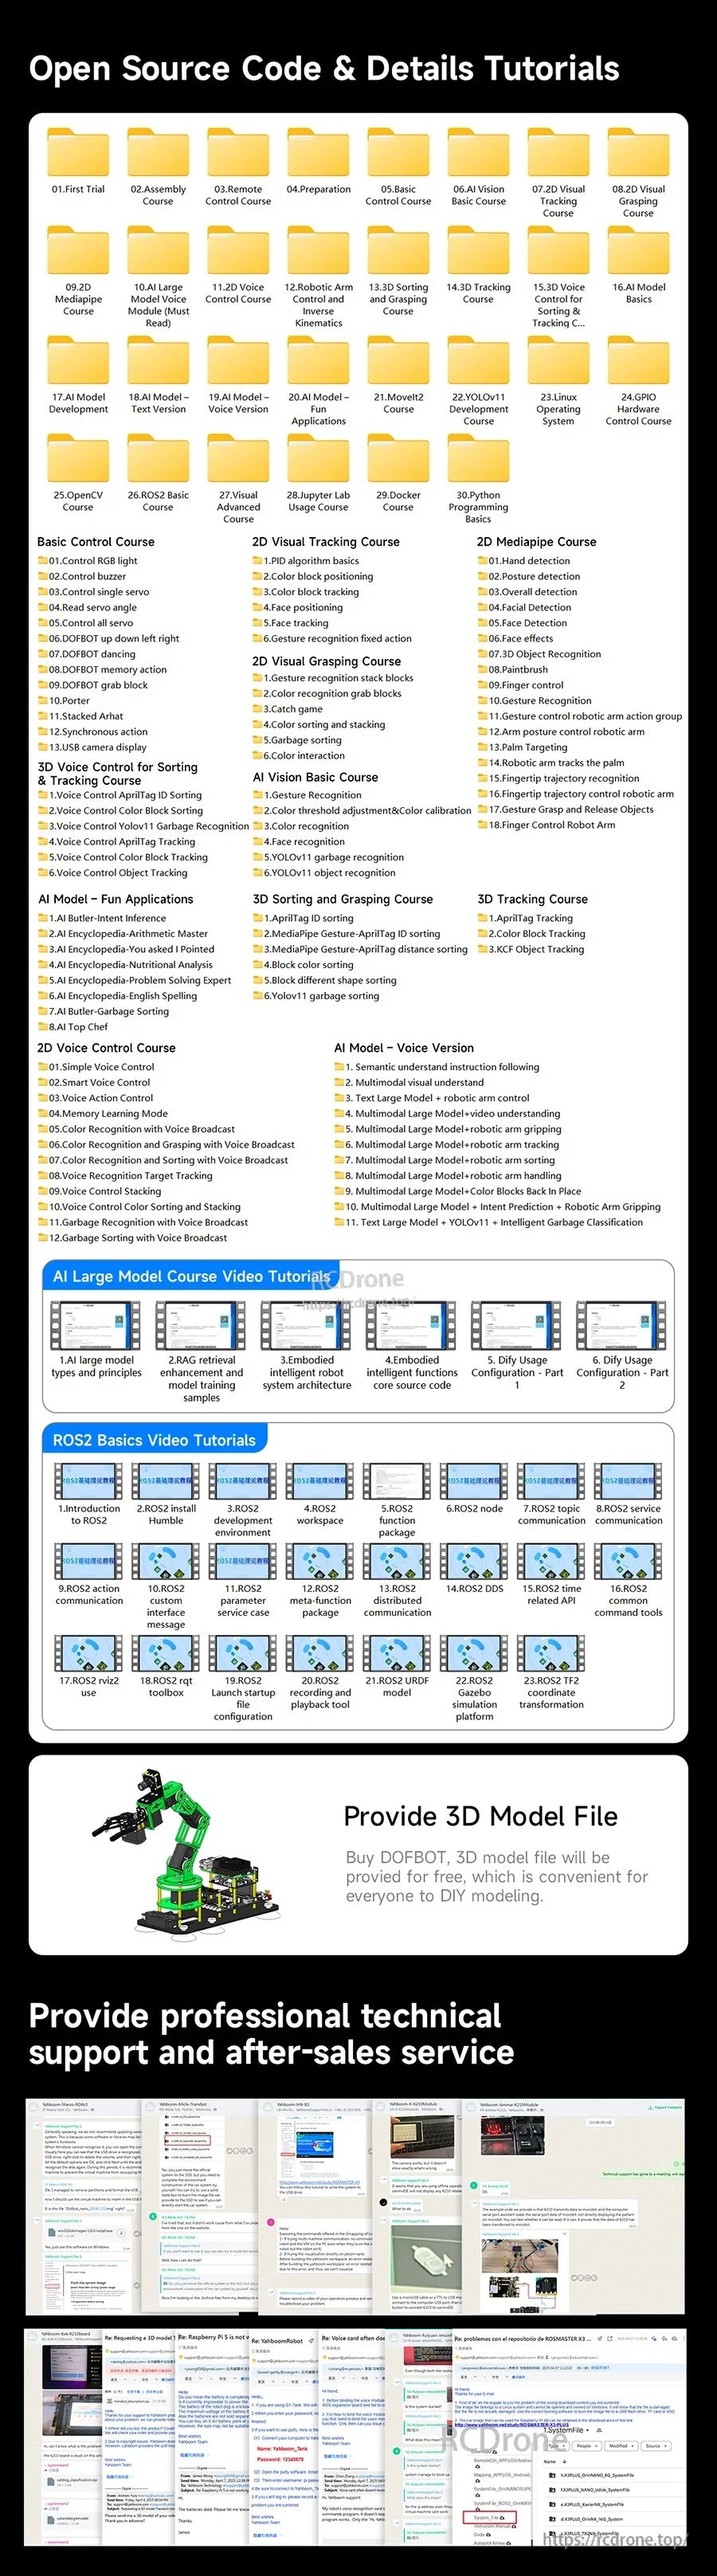
Otwarte foldery z kodem źródłowym i szczegółowe samouczki wideo pomagają w konfiguracji i programowaniu ramienia robotycznego DOFBOT w Pythonie i ROS2.
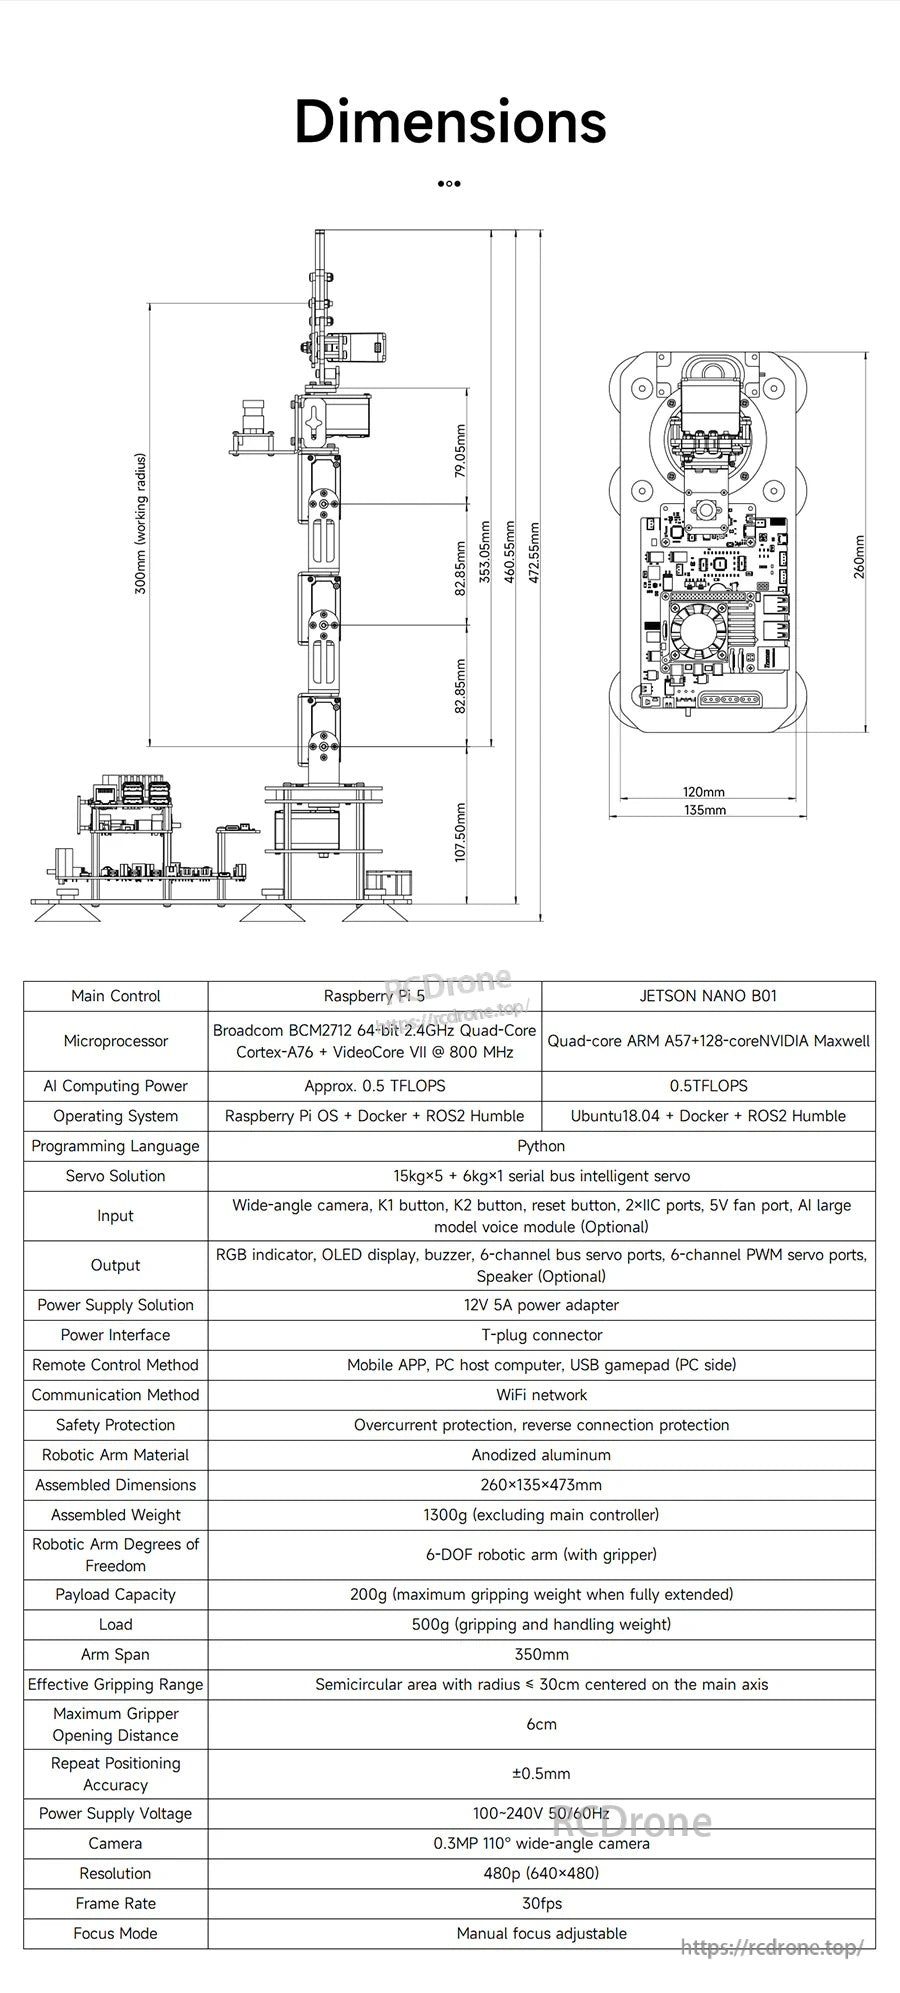
DOFBOT zawiera szczegółowy układ wymiarów i kluczowe specyfikacje, aby pomóc w planowaniu przestrzeni montażowej i integracji systemu.
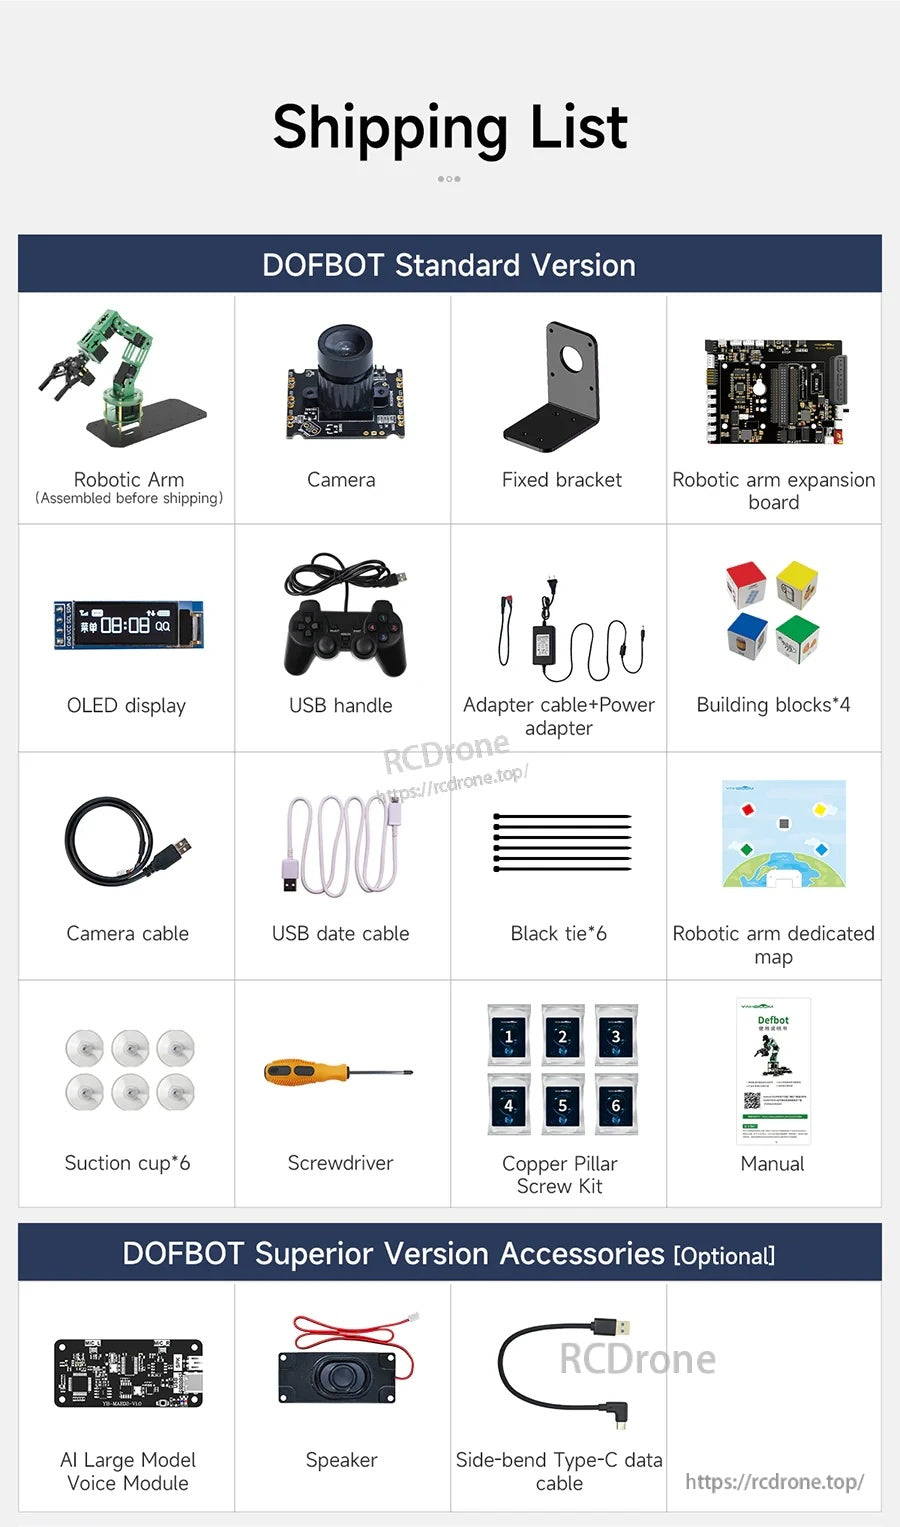
Zestaw DOFBOT zawiera zmontowane ramię robotyczne, kamerę USB, płytę rozszerzeń, wyświetlacz OLED, kable, adapter zasilania, narzędzia i instrukcję, z opcjonalnymi akcesoriami wymienionymi osobno.
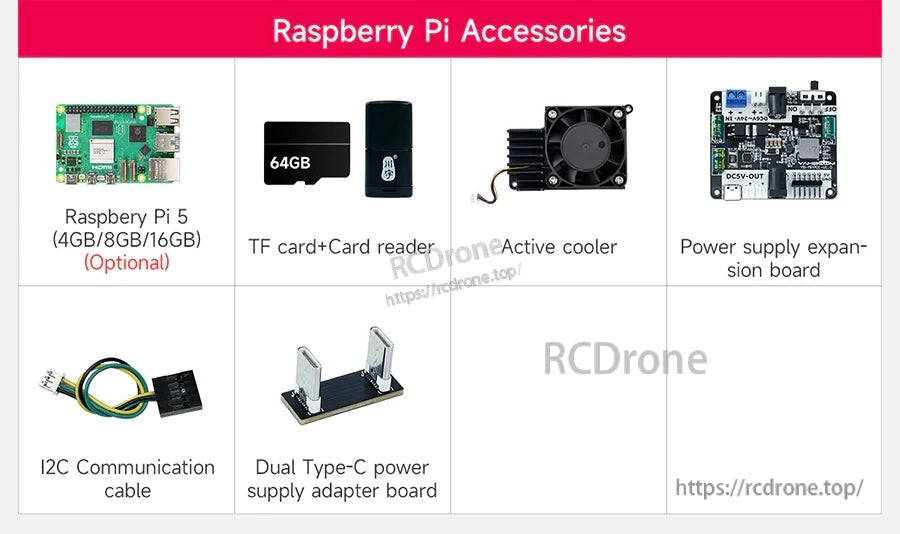
Zestaw akcesoriów Raspberry Pi 5 zawiera kartę TF 64GB z czytnikiem, aktywny chłodnicę, płytę rozszerzeń zasilania, kabel komunikacyjny I2C oraz płytę adaptera zasilania dual Type‑C.