

Yunshis TOFCAM660 ToF Stała Kamera LiDAR 320×240 QVGA 24V GigE/USB do Robotyki
Yunshis TOFCAM660 ToF Stała Kamera LiDAR 320×240 QVGA 24V GigE/USB do Robotyki
Yunshis
Nie można załadować gotowości do odbioru

Przegląd
Yunshis TOFCAM660 to kamera głębokości LiDAR typu ToF zaprojektowana do zastosowań w robotyce i wizji maszynowej. Generuje mapy głębokości, chmury punktów oraz obrazy w odcieniach szarości/amplitudy, o rozdzielczości 320 × 240 (QVGA) i zasilaniu 24 VDC.
Kluczowe cechy
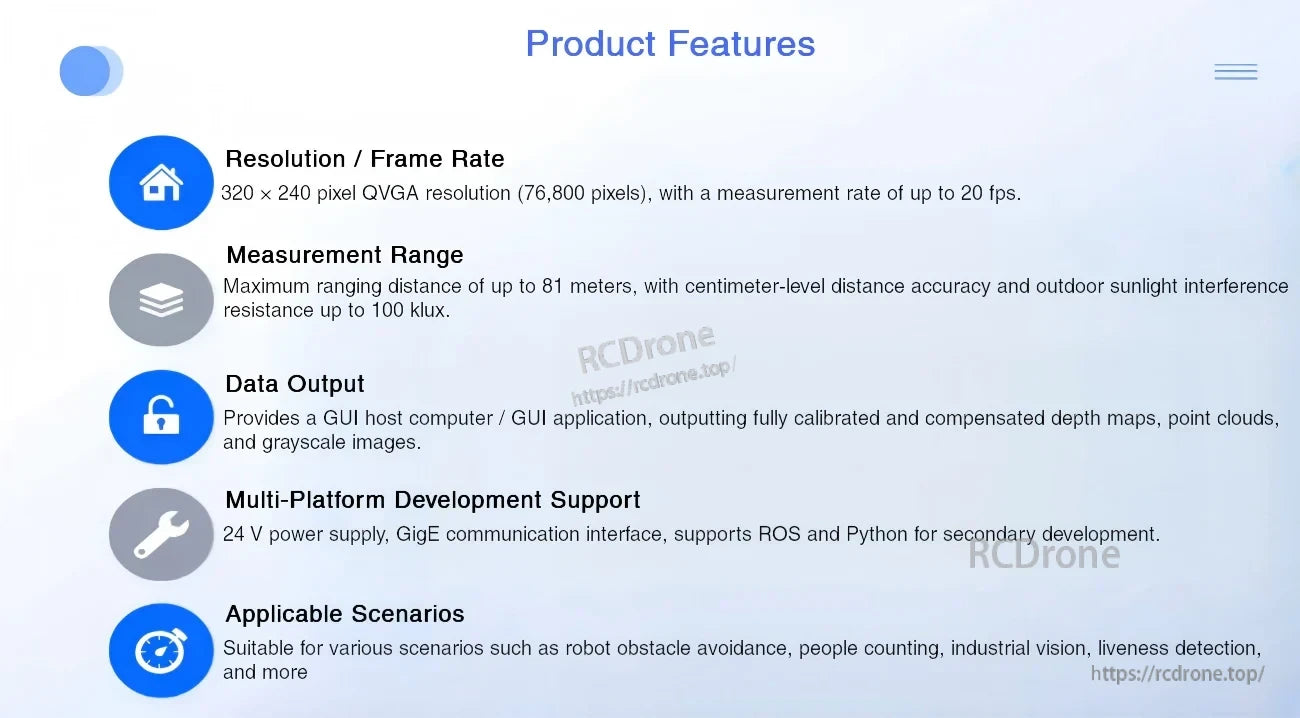
- Czujnik głębokości LiDAR typu ToF: 320 × 240 pikseli QVGA (76 800 pikseli).
- Wskaźnik pomiaru: do 20 fps.
- Maksymalny zasięg (slajd funkcji): do 81 m.
- Odporność na światło dzienne: tłumienie światła otoczenia > 100 kLux (pośrednie, na celu); slajd funkcji wskazuje odporność na zakłócenia światła słonecznego na zewnątrz do 100 klux.
- Interfejsy (slajd funkcji): Interfejs danych GigE / USB; rysunek mechaniczny pokazuje gniazdo RJ45 (złącze LAN) z diodą LED statusu oraz złączem zasilania/GPIO.
- Wsparcie oprogramowania (slajd funkcji): SDK dla Ubuntu / Windows; wspiera ROS i Pythona dla rozwoju wtórnego.
- Wyjścia danych (slajd funkcji): w pełni skalibrowane i skompensowane mapy głębokości, chmury punktów oraz obrazy w odcieniach szarości (amplituda pokazana jako logarytmiczna skala szarości w przykładach).
W przypadku pytań dotyczących integracji, pomocy w dokumentacji lub wskazówek dotyczących kompatybilności projektu, skontaktuj się z pomocą techniczną pod https://rcdrone.top/ lub wyślij e-mail na [email protected].
Aplikacje
- Roboty humanoidalne
- Ramiona robotów
- Egzoszkielety
- Roboty czworonożne
- Pojazdy AGV
- Roboty ARU
- Unikanie przeszkód przez roboty
- Liczenie ludzi
- Wizja przemysłowa
- Wykrywanie żywotności (zgodnie z funkcjami produktu)
Specyfikacje
Elektrotechnika / Optika
| Główne napięcie zasilania (VCO) | Typowe 24 VDC (szum < 50 mVPP) |
| Prąd zasilania (ICO) | Jednostki: A (wartość nieokreślona) |
| Długość fali roboczej (λ) | 940 nm |
| Rozdzielczość obrazu (RES_RANGE) | 320 × 240 Pikseli (QVGA) |
Kąt widzenia (FoV)
| Wersja NF | 31 × 24° |
| Wersja SF | 70 × 51° |
| Wersja WF | 108 × 77° |
| Wersja UWF | 125 × 93° |
| Uwaga FoV (slajd funkcji) | Zmienna w zależności od zasięgu |
Zakres pomiaru
| Zakres pomiaru w ciemności (DR), Wersja NF | Min 0.5 m, Max 96 m (2% dokładności na 90% refleksywnym celu, w ciemności) |
| Zakres pomiaru w ciemności (DR), Wersja SF | Min 0.3 m, Max 38 m (2% dokładności na 90% refleksywnym celu, w ciemności) |
| Zakres pomiaru w ciemności (DR), Wersja WF | Min 0.2 m, Max 18 m (2% dokładności na 90% refleksywnym celu, w ciemności) |
| Zakres pomiaru w ciemności (DR), Wersja UWF | Min 0.2 m, Max 12 m (2% dokładności na 90% refleksywnym celu, w ciemności) |
| Zakres pomiaru w pełnym świetle słonecznym (DM), Wersja NF | Min 0.5 m, Max 38 m (2% dokładności na 90% refleksywnym celu, 100 kLux światła otoczenia) |
| Zakres pomiaru w pełnym świetle słonecznym (DM), Wersja SF | Min 0.2 m, Max 10 m (2% dokładności na 90% refleksywnym celu, 100 kLux światła otoczenia) |
| Zakres pomiaru w pełnym świetle słonecznym (DM), Wersja WF | Min 0.2 m, Max 5 m (2% dokładności na 90% refleksywnym celu, 100 kLux światła otoczenia) |
| Zakres pomiarowy w pełnym świetle słonecznym (DM), Wersja UWF | Min 0.2 m, Max 4 m (2% dokładności na 90% refleksywnym celu, 100 kLux światła otoczenia) |
| Maksymalny zasięg (slajd funkcji) | 81 m |
| Zakres roboczy (slajd funkcji) | 11 m / 25 m / 81 m |
Dokładność
| Dokładność, zakres pomiarowy min ... 2 m (Acc) | ±4 cm (średnia z 100 próbek) |
| Dokładność, 2 m ... maksymalny zakres pomiarowy (Acc) | ±2 % |
| Dokładność (slajd funkcji) | < 0.05% |
Modulacja / Ambiguity / Unikanie zakłóceń z wieloma kamerami
| Częstotliwość modulacji do wyboru (fMOD) | Min 0.75 MHz, maks. 24 MHz (odniesienie do zakresu niejednoznaczności) |
| Zakres niejednoznaczności (DUnambiguity) @ fMOD = 24 MHz | 6,25 m |
| Zakres niejednoznaczności (DUnambiguity) @ fMOD = 12 MHz | 12,5 m |
| Zakres niejednoznaczności (DUnambiguity) @ fMOD = 6 MHz | 25 m |
| Zakres niejednoznaczności (DUnambiguity) @ fMOD = 3 MHz | 50 m |
| Zakres niejednoznaczności (DUnambiguity) @ fMOD = 1,5 MHz | 100 m |
| Zakres niejednoznaczności (DUnambiguity) @ fMOD = 0.75 MHz | 200 m |
| fSHIFT Channel | Wartość | Komentarz |
|---|---|---|
| Kanał 0 | 0 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 1 | -fMOD / 30 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 2 | -fMOD / 34 w przybliżeniuMHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 3 | -fMOD / 40 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 4 | -fMOD / 48 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 5 | -fMOD / 60 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 6 | -fMOD / 80 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 7 | -fMOD / 120 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 8 | -fMOD / 240 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 9 | +fMOD / 240 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 10 | +fMOD / 120 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 11 | +fMOD / 80 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 12 | +fMOD / 60 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 13 | +fMOD / 48 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 14 | +fMOD / 40 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 15 | +fMOD / 34 w przybliżeniuMHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
| Kanał 16 | +fMOD / 30 MHz | Aby uniknąć zakłóceń w środowisku pracy z wieloma kamerami |
Czas synchronizacji
| Czas integracji wybierany dla odległości (tINT) | Min 1 us, Max 4'000 us |
| Czas integracji wybierany dla skali szarości (tINT) | Min 1 us, Max 100'000 us |
| Czas cyklu pomiarowego dla pełnego obrazu TOF (tCYCLE) | Jednostki: s; wartość nieokreślona (@ tINT = 1'000 us) |
| Czas uruchamiania do akceptacji poleceń (tPWR_UP) | Max 1.5 s |
| Czas rozgrzewania do momentu, gdy dane wyjściowe są w tolerancji (tWARM_UP) | Jednostki: s; wartość nieokreślona |
Środowisko / Niezawodność / Zgodność
| Tłumienie światła otoczenia (ΦAL) | Typowe > 100 kLux (pośrednie, na celu) |
| Zakres temperatury otoczenia (TA) | Min -20 °C, Max 60 °C (praca i przechowywanie) |
| Wilgotność względna (RH) | Min 15%, Max 90% (bez kondensacji) |
| Ocena ESD | Klasa 1C HBM JEDEC (1 kV do < 2 kV), model ciała ludzkiego |
| Emisja EMC | EN 61000-6-3:2011-09 |
| Bezpieczeństwo oczu | IEC 62471:2006 |
Mechaniczne
| Waga (W) | Typowe 600 g (bez kabla) |
| Cechy mechaniczne (oznaczone) | Okno oświetleniowe (Tx); Okno soczewki (Rx); Obudowa kamery i radiator; Ramka dekoracyjna |
| Montaż | Otwory montażowe z tyłu (4x); otwory na śruby montażowe: 4 × ø 3.5 mm |
| Śruby montażowe (uwaga) | Śruby samowiercące M5; zasięg gwintu min. = 10 mm |
| Złącza / kontrolki (oznaczone) | Złącze zasilania i GPIO; złącze LAN z diodą LED statusu; gniazdo RJ45; gniazdo J 6 pin; Pin 1; reset IP; Zielona dioda LED statusu; Żółta dioda LED statusu |
| Kluczowe wymiary pokazane na rysunku | 136; 89; 46; 50 (jednostki nieokreślone na obrazie rysunku) |
Podręczniki
- Yunshis TOFCAM660 LiDAR-Drawing.pdf
- Podręcznik produktu Yunshis TOFCAM660 LiDAR (PDF)
- Podręcznik produktu Yunshis DME660 LiDAR (PDF)
Wideo
Szczegóły
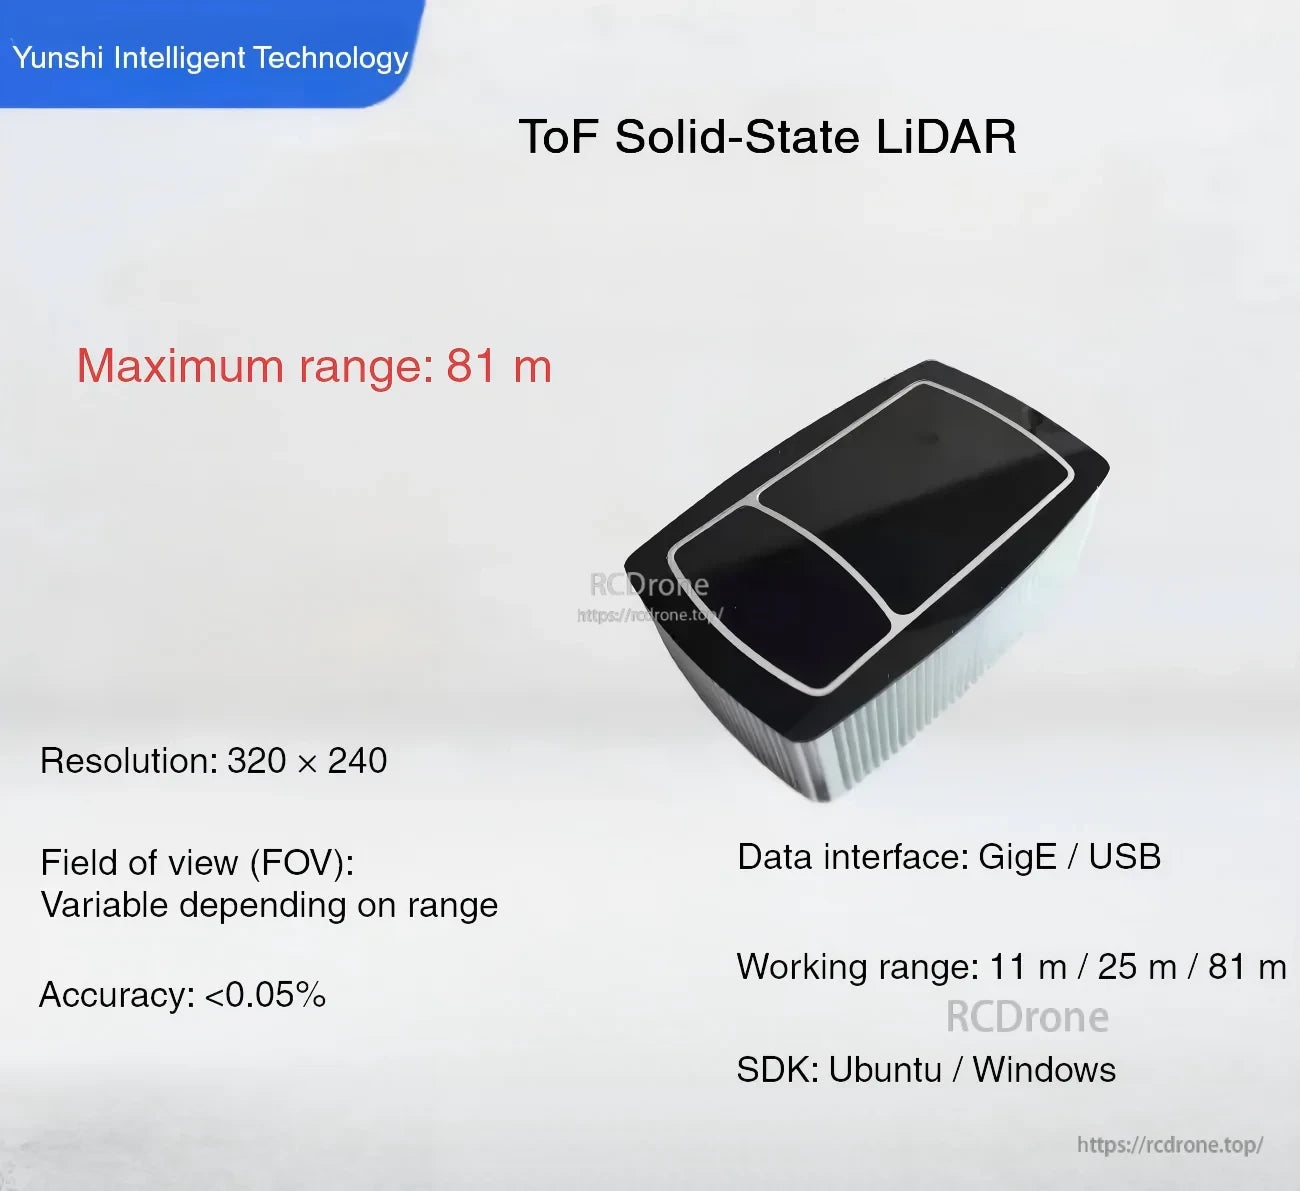
TOFCAM660 to kompaktowa kamera głębokości LiDAR typu ToF z solid‑state, przeznaczona do robotyki i wizji maszynowej, z wyjściem 320×240 oraz łącznością GigE/USB.
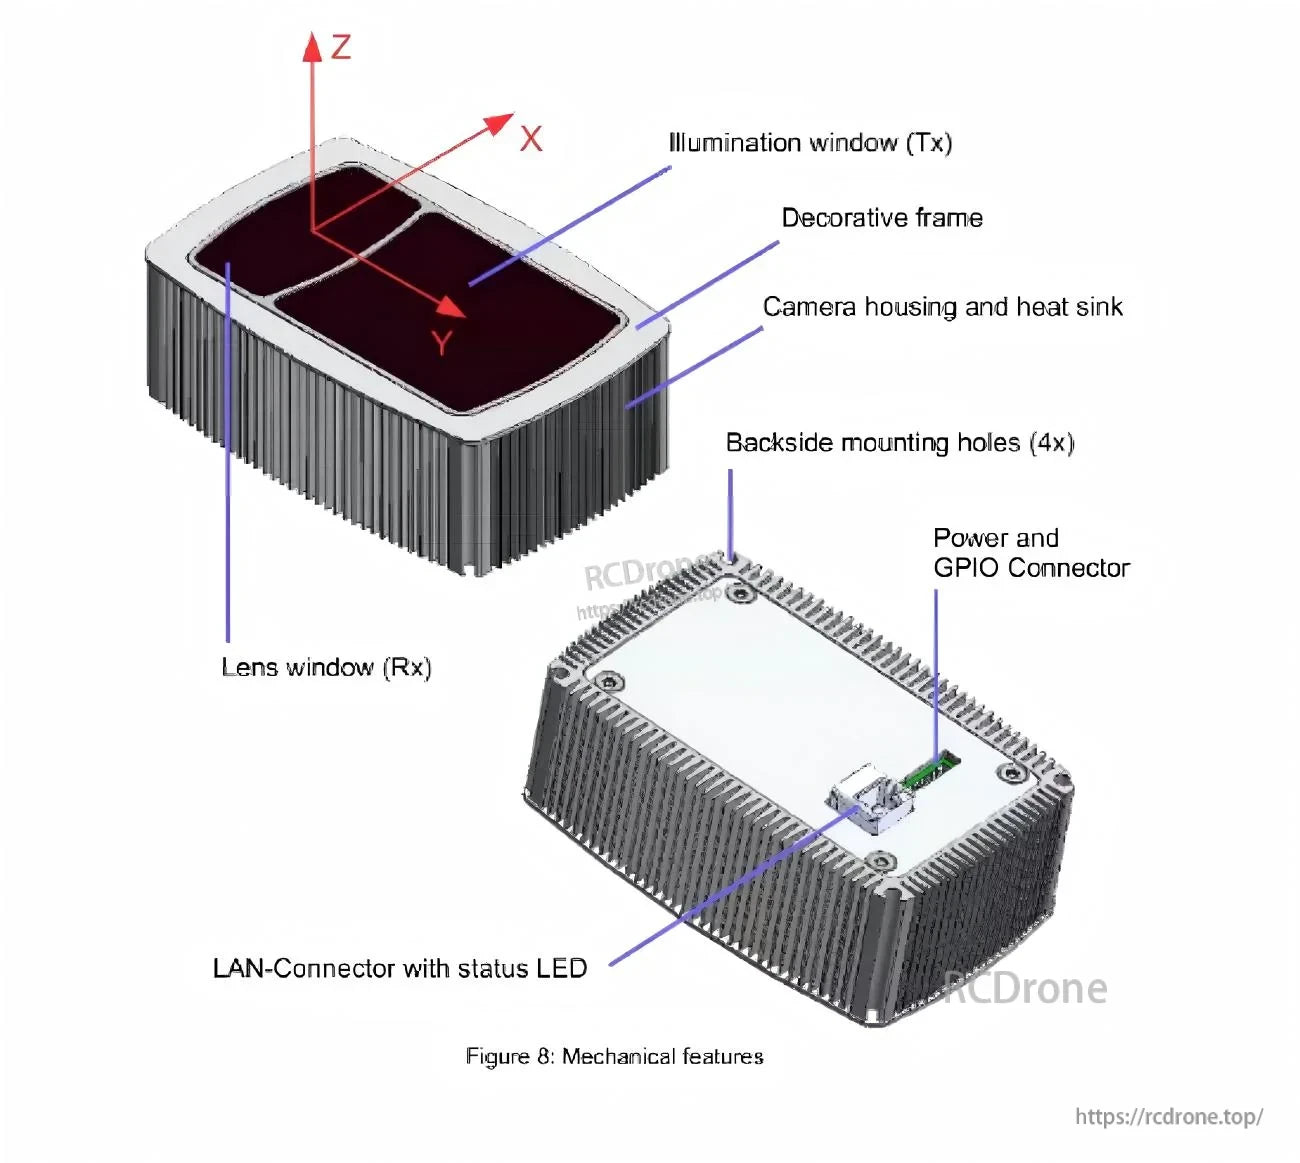
Wielokrotne punkty montażowe oraz port LAN (RJ45) i złącze zasilania/GPIO ułatwiają integrację z robotami i systemami automatyzacji.
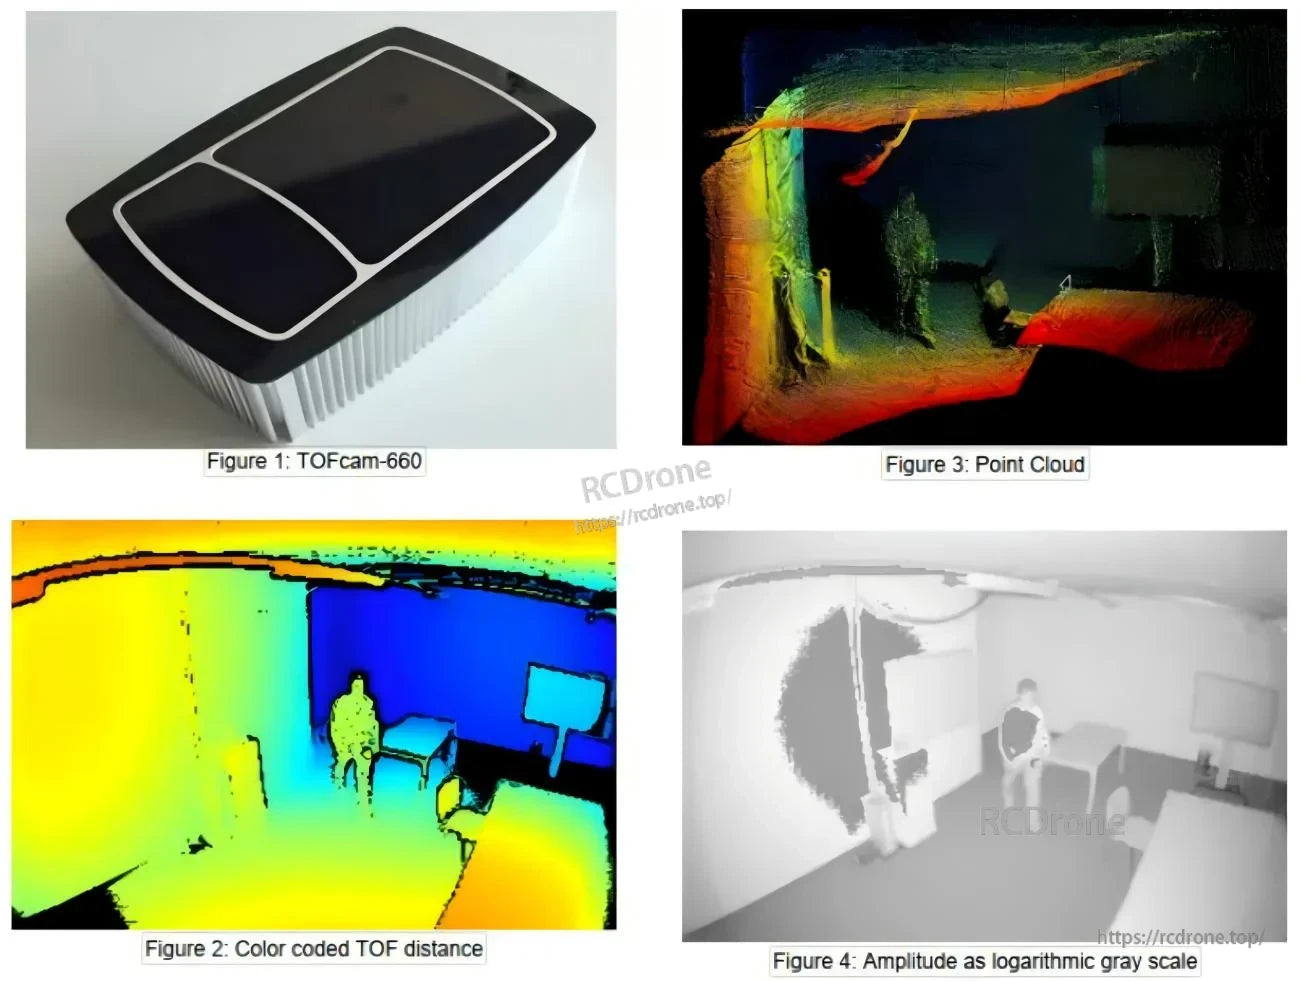
Mapy głębokości, chmury punktów i obrazy amplitudy (w odcieniach szarości) wspierają zadania unikania przeszkód, pomiarów i rozumienia sceny.
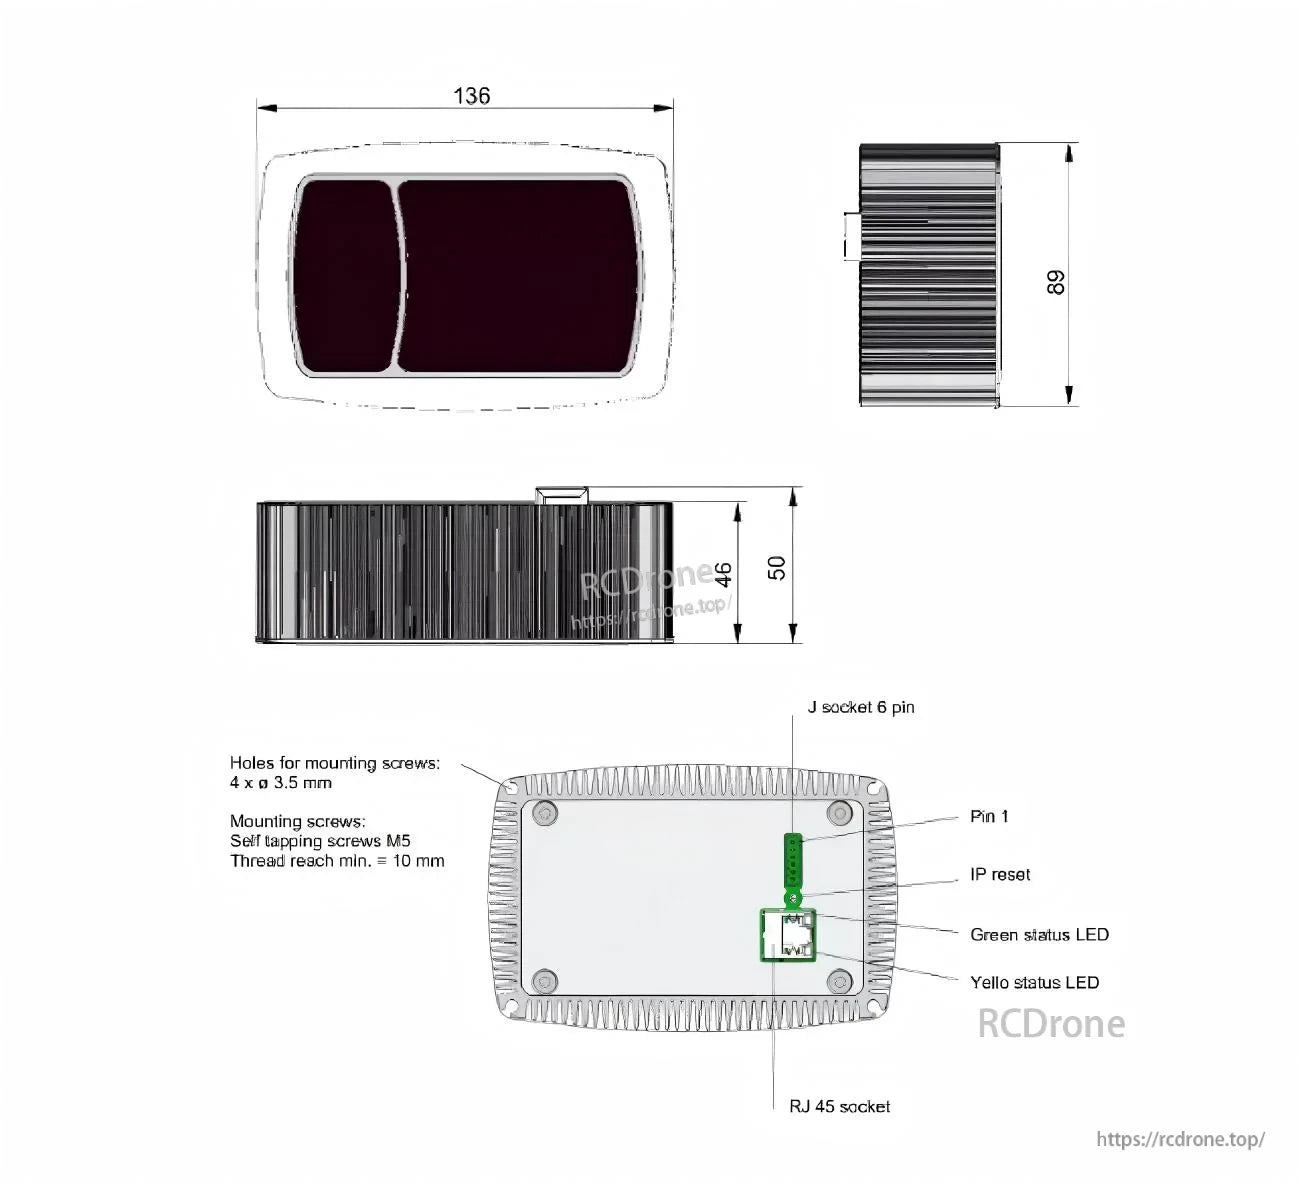
Użyj rysunku mechanicznego i oznaczeń złączy, aby zaplanować przestrzeń obudowy, rozmieszczenie otworów montażowych i trasowanie kabli.