


Yahboom Muto RS 18DOF ROS2 Hexapod Robot Kit med AI-stor modell, LiDAR & Djupkamera för Raspberry Pi 5
Yahboom Muto RS 18DOF ROS2 Hexapod Robot Kit med AI-stor modell, LiDAR & Djupkamera för Raspberry Pi 5
Yahboom
Det gick inte att ladda hämtningstillgänglighet


Översikt
Yahboom Muto RS är en AI-baserad bionisk hexapodrobot på skrivbordsnivå byggd på operativsystemet ROS2 och designad för att fungera med Raspberry Pi (inklusive Raspberry Pi 5-alternativ). Den använder en kropp av aluminiumlegering och en 18 DOF-ledstruktur driven av 18PCS 35KG seriella bussservon, och integrerar sensorer som en djupkamera och LiDAR plus en röstinteraktionsmodul. Med Python3-programmering och inbyggda algoritmer (inklusive invers kinematik) stöder den AI-visuell interaktion, SLAM-kartläggning/navigering, röstinteraktion, djupinlärning och RViz-simulering för ROS-utveckling och utbildning.
Viktiga Funktioner
- 18 DOF rörelseleder med strukturella delar av aluminiumlegering; tre leder per ben; 18 högpresterande servon.
- 18PCS 35KG metall seriella bussservon för stabil, koordinerad rörelsestyrning.
- Invers kinematik algoritm precisionskontroll; stöder triangulär gång och justerbar stegfrekvens.
- Rörelsejusterbarhet: X/Y-översättning, 360° självrotation, kroppshöjdsjustering, hållningsöverlagring (hög/medium/låg hållning vid gång), och justerbar gånghastighet (linjär hastighet, vinkelhastighet, höjd, steghöjd, steglängd).
- Multimodal AI stor modellintegration: skalbar RAG kunskapsbas, dubbelmodal dynamisk återkopplingsresoneringsarkitektur, textsemantisk förståelse och naturlig taldialog.
- Djupkamera + visuell igenkänning: djupkamera hinderdetektion, 3D realtidskartläggning, djupavståndsmätning och 3D punktmolnigenkänning.
- LiDAR-baserad miljöuppfattning: 360° omnidirektionell avkänning, kartläggning och navigering, vägplanering, dynamisk hinderundvikelse, multipunktsnavigering och vägnätsplanering.
- Stödda ramverk/algoritmer (listade): MediaPipe, OpenCV; Gmapping, Cartographer; slam_toolbox; Radar odometer RF2O; DWA vägplanering.
- AI visuella interaktionsfunktioner (listade): KCF objektspårning, färgspårning, QR-kod kommando kontroll, visuell linjespårning.
- Röstinteraktiv kontroll: röstkommandon kan styra rörelsetillstånd; stöder funktioner som färgspårning, färgigenkänning och visuell linjepatrull.
- Plattformsoberoende kontroll: iOS/Android fjärrkontrollapp, iOS/Android kartläggningsnavigeringsapp, PC värddatorstyrning och 2.4G/USB trådlös handtagskontroll.
- FPV realtidsvideotransmission: anslut till ett lokalt nätverk via mobilapp för att se realtids-HD-video som fångats av roboten.
- Multi-maskin interkonnektionskontroll: stöder multi-robot samtidig navigering med dynamisk hinderundvikelse på samma karta, och synkron styrning via en enda värddator.
- Undervisningsläge: manuell enbensrörelse på värdroboten kan speglas av en slavrobot som utför samma handling.
- Lärresurser: ”200+ kurs exempel” refereras; medföljande ROS-kurser och AI stora språkmodellapplikationsexempel beskrivs (handlednings-URL borttagen för efterlevnad).
För hjälp med förval inför köp eller installationssupport, kontakta https://rcdrone.top/ eller mejla [email protected] .
Specifikationer
| Modell | Muto RS |
| Robottype | AI Large Model ROS Hexapod Robot |
| DOF | 18 DOF-led |
| Kroppsmaterial | Aluminiumlegering (hela kroppen i aluminiumlegering refererad) |
| Servon | 18PCS 35KG seriell buss servon (metall) |
| Operativsystem / utveckling | ROS2; Python3; stöder RViz-simulering; docker container utveckling (refererad) |
| Sensorer / moduler (refererad) | Djupkamera; LiDAR; röstinteraktionsmodul; högkapacitetsbatteripaket |
| Djupkamera (listad) | Astra Pro Plus Djupkamera |
Konfigurationsskillnader (som listade)
| Artikel | Ultimate kit [A1 Lidar] | Ultimate kit [4ROS Lidar] |
|---|---|---|
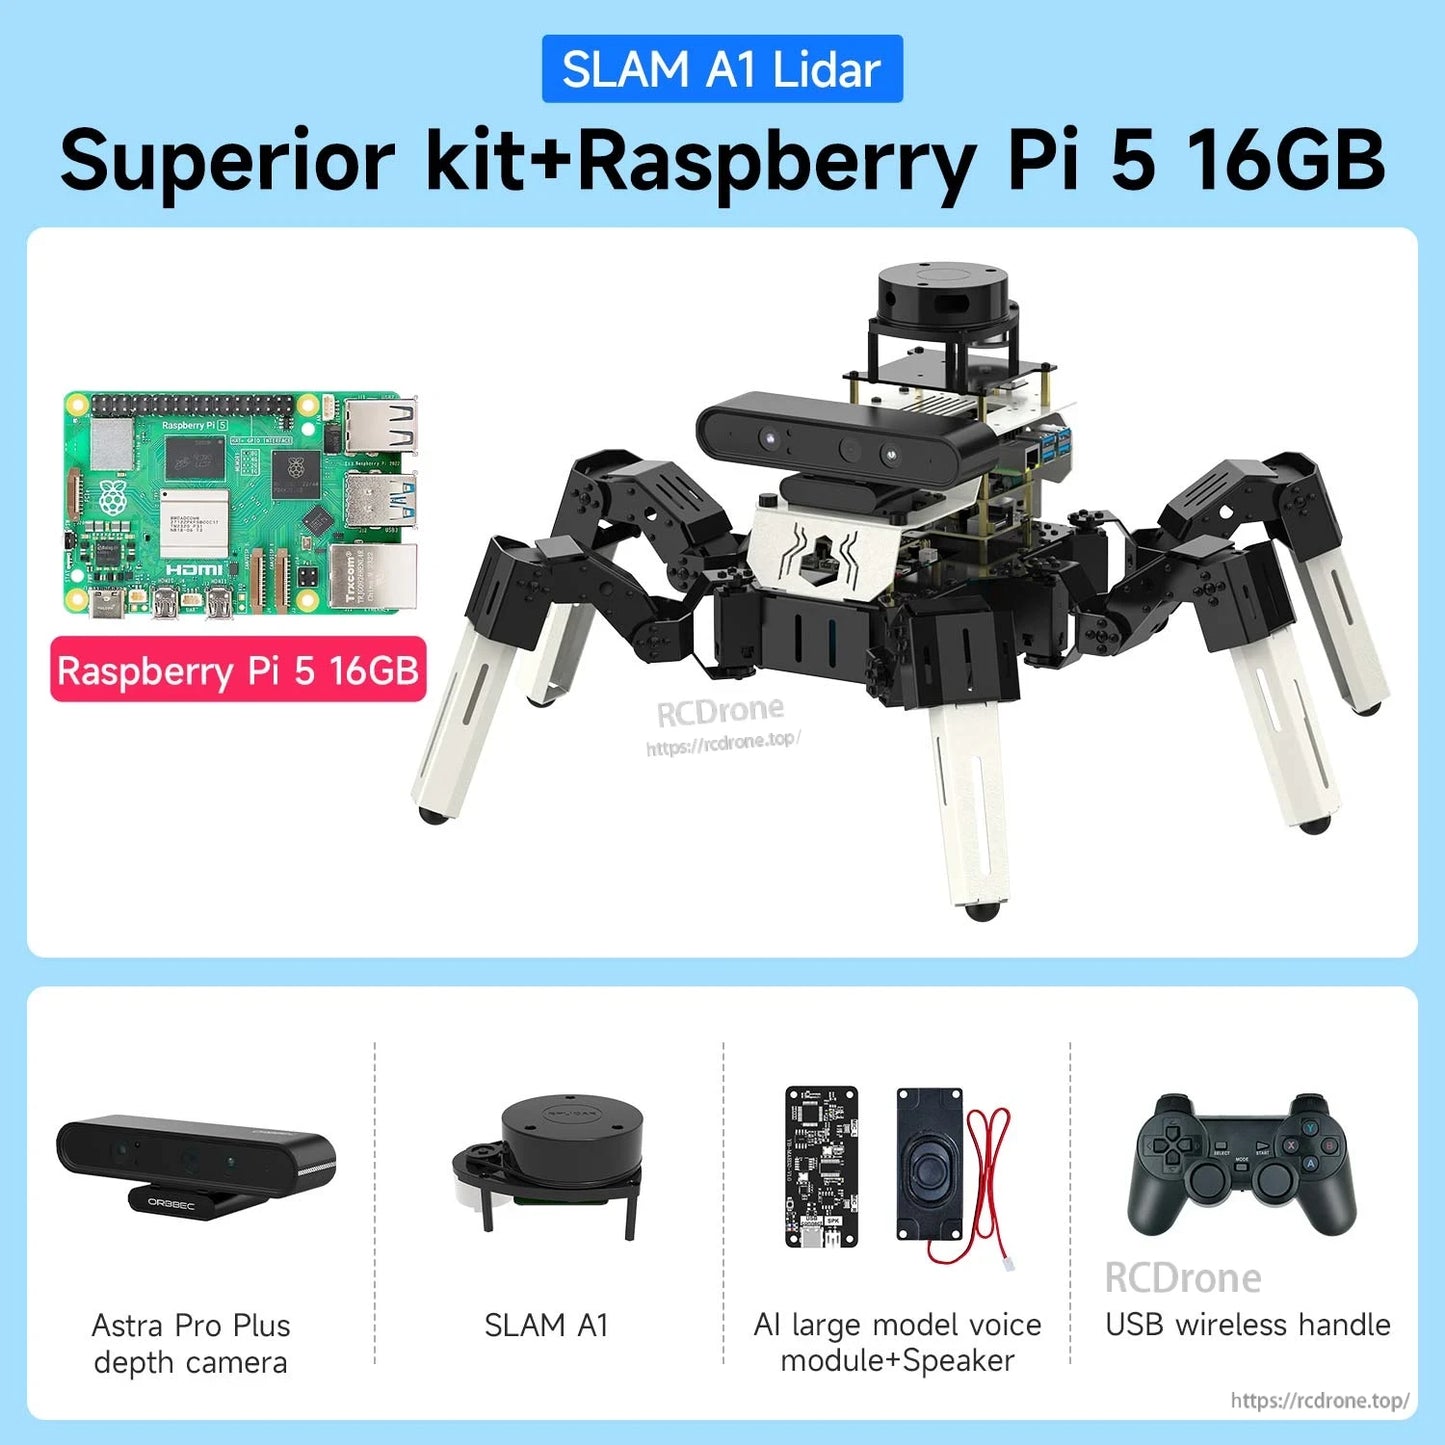
| Valfri huvudkontroller | Raspberry Pi 5 8GB | Raspberry Pi 5 8GB–16GB |
| Notering (listad) | Om du väljer en version utan kort, förbered en Raspberry Pi 5 med minst 8GB RAM. | |
| Röstmodul | Standardkonfiguration: AI stor modell röstmodul | |
| Djupkamera | Astra Pro Plus Djupkamera | |
| LiDAR | SLAM A1 | EAI YDLIDAR 4ROS |
Raspberry Pi 5 (information visas)
| RAM (visas) | 8GB RAM |
| Beräkningskraft (visas) | Ungefär 500GFLOPS |
| GPU (visas) | Broadcom Videocore VII |
| CPU (visas) | 64 bit 2.4GHz Quad-core |
| Prestanda uttalande (visas) | 2–3 gånger prestandan av Raspberry Pi 4B (enligt uppgift) |
Applikationer
- ROS2 lärande och utveckling för flerbent (hexapod) rörelse och invers kinematik.
- SLAM-kartläggning/navigeringsexperiment: enpunkts- och flerpunktnavigering, vägnätsplanering och dynamisk hinderundvikning.
- Datorseende och perceptionsprojekt med djupkamera och AI visuell igenkänning (OpenCV / MediaPipe refererade).
- Röstinteraktion och multimodala storskaliga modellpresentationer (text/röst/visuell integration refererad).
- Multi-robot synkroniseringskontroll och multi-robot navigering (multi-maskin interkonnektionskontroll refererad).
Manualer
Handboksresurser är refererade för denna produkt (tillverkarens studiesida nämnd i källan; extern URL borttagen för efterlevnad).
Detaljer
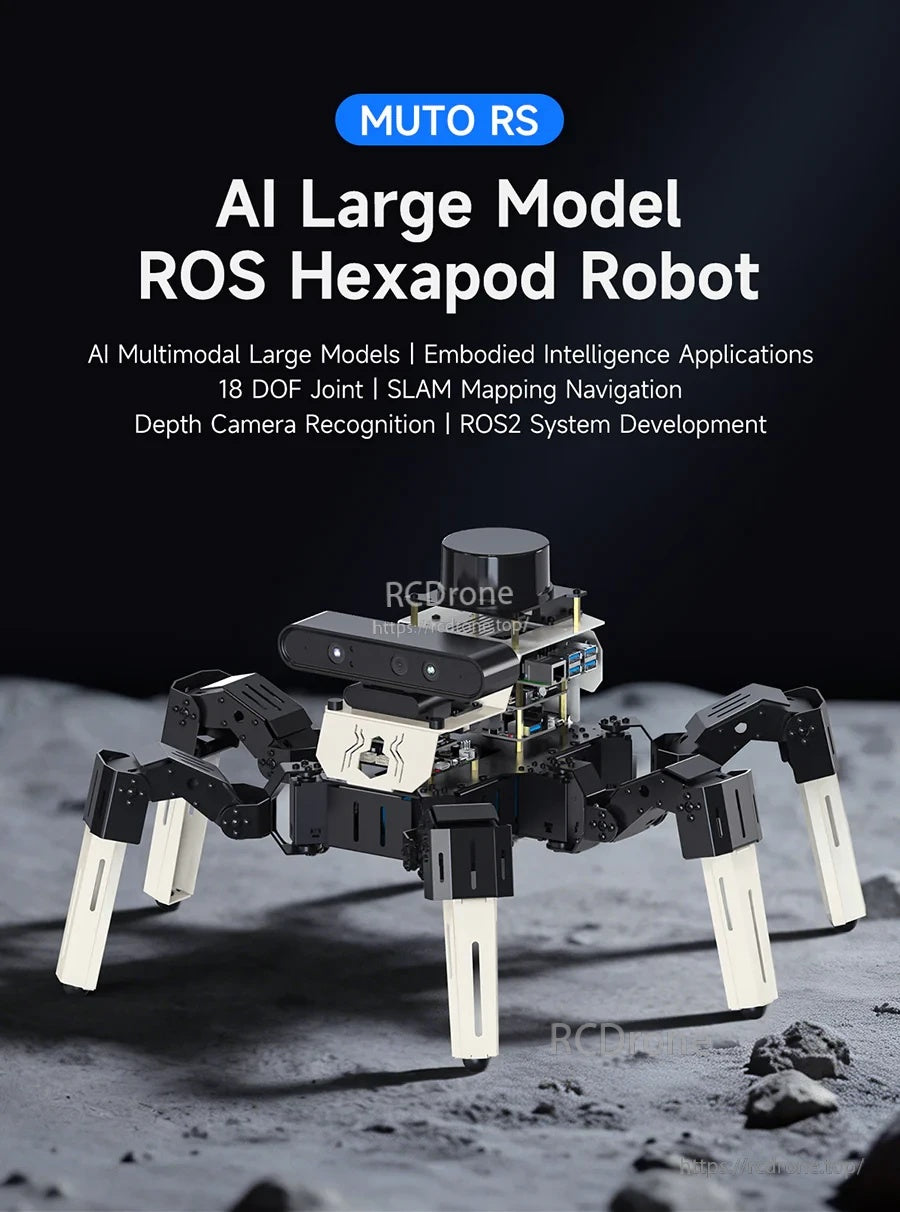
Byggd på ROS2 för Raspberry Pi, Muto RS kombinerar 18-DOF hexapod-mobilitet med AI-perception för skrivbordsrobotikslärande.
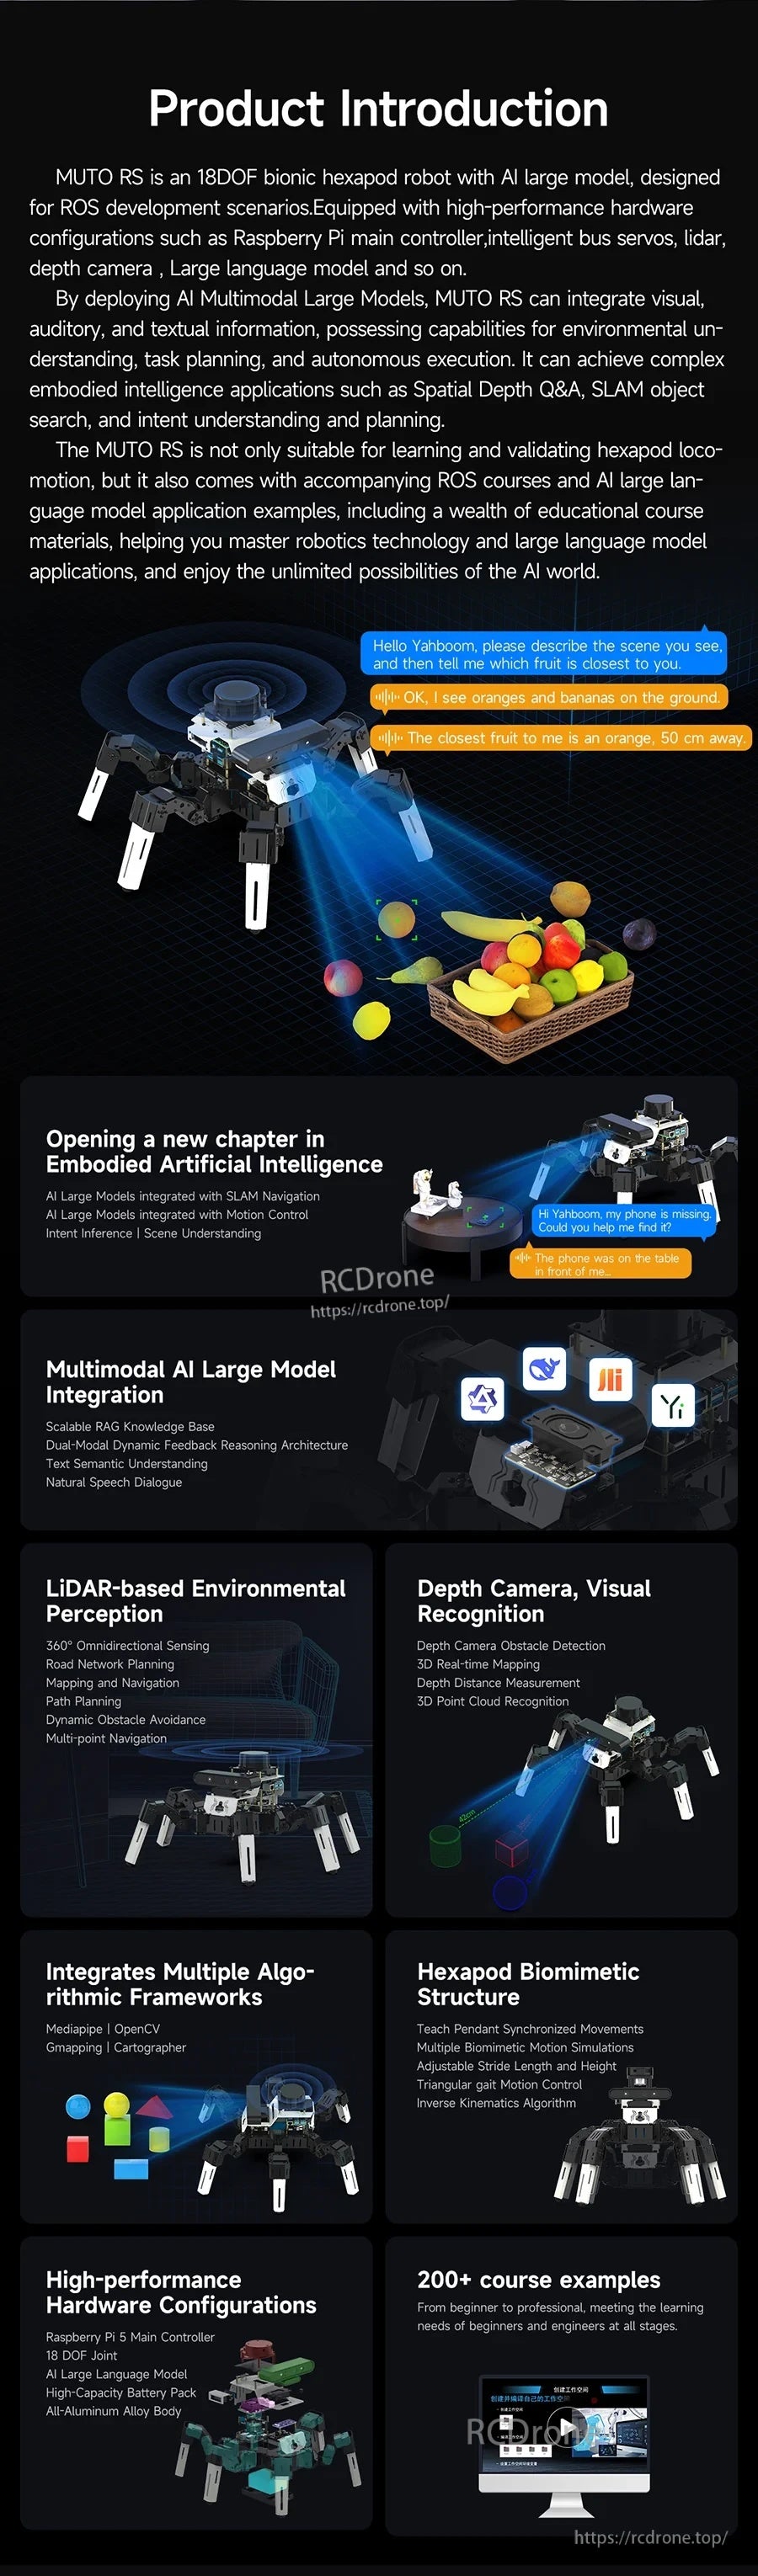
Från SLAM-kartläggning och navigering till vision och röstinteraktion, är plattformen utformad som ett allt-i-ett ROS2-utvecklingskit.
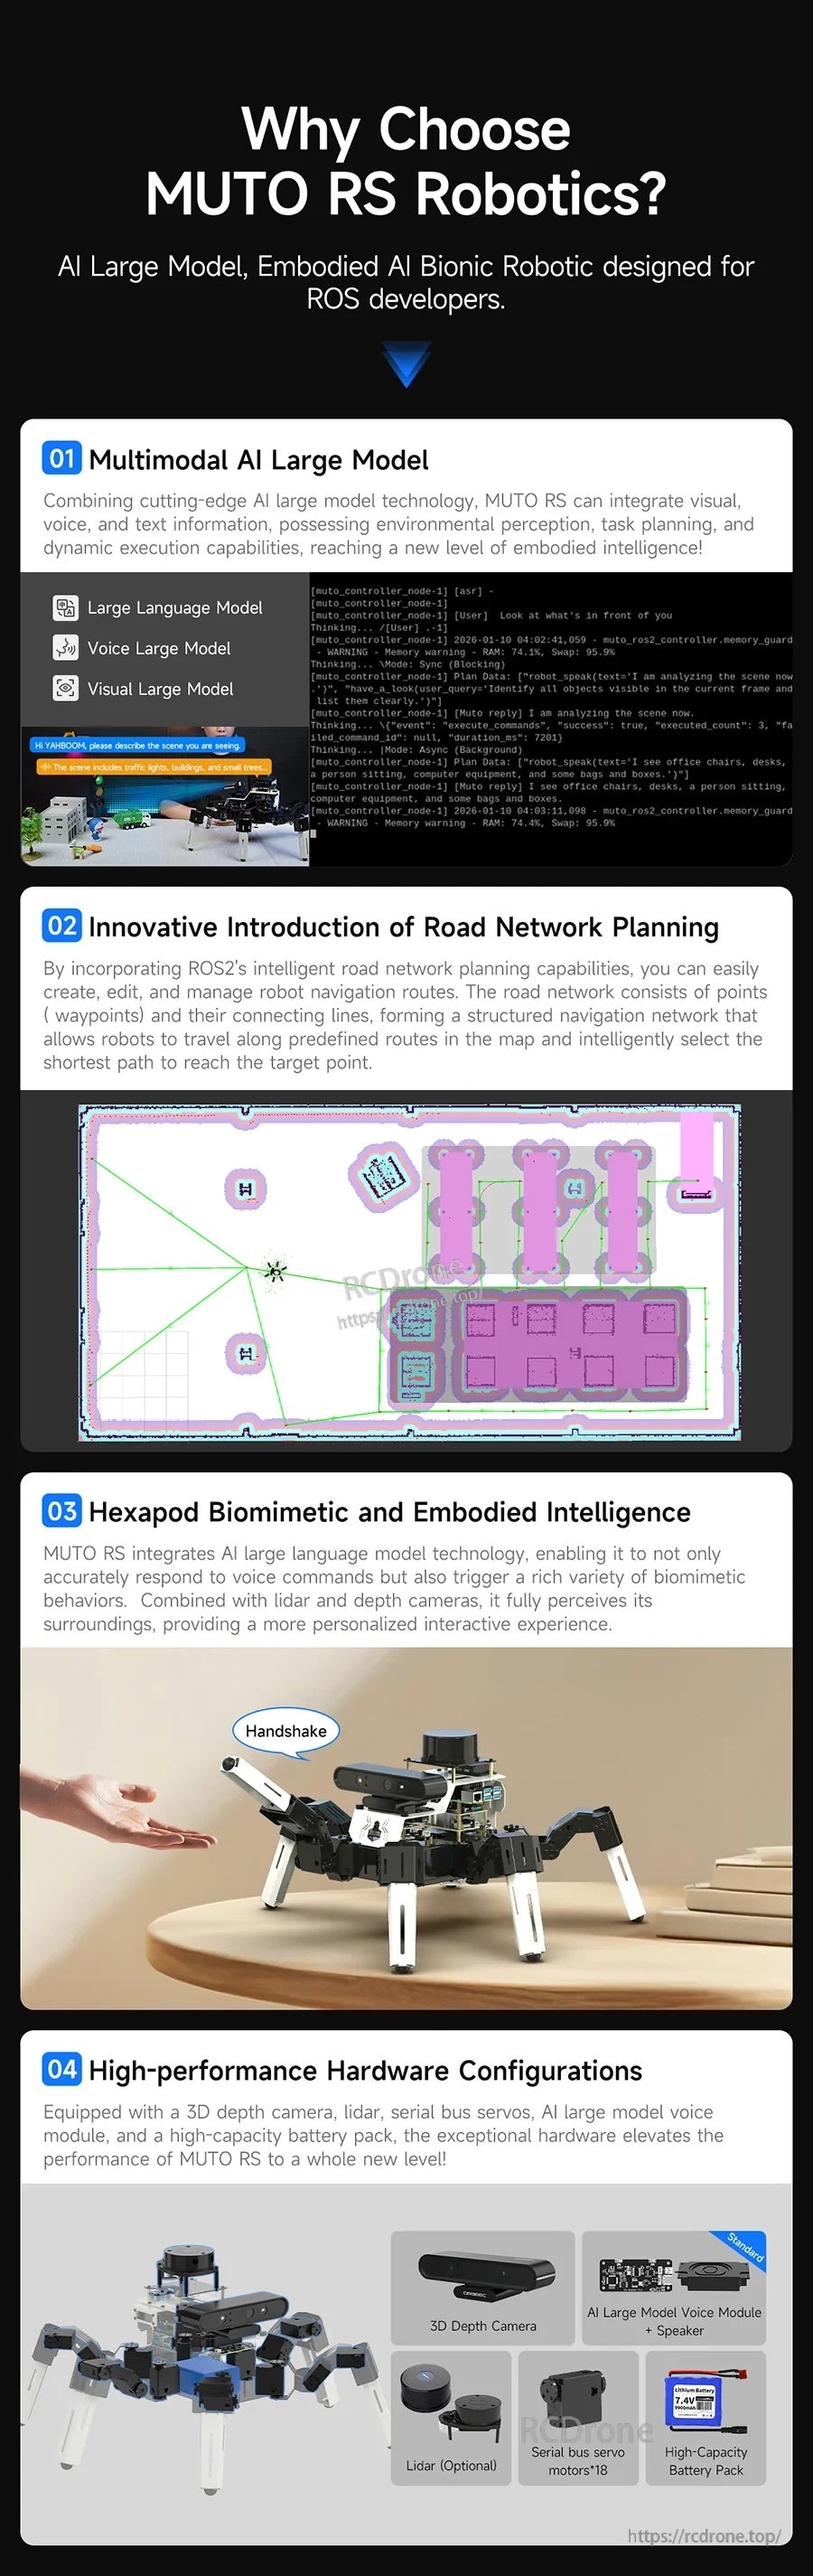
Multimodala AI-arbetsflöden kombineras med väg-nätverksplaneringskoncept för att stödja forskningsdemonstrationer och klassrumsundervisning.
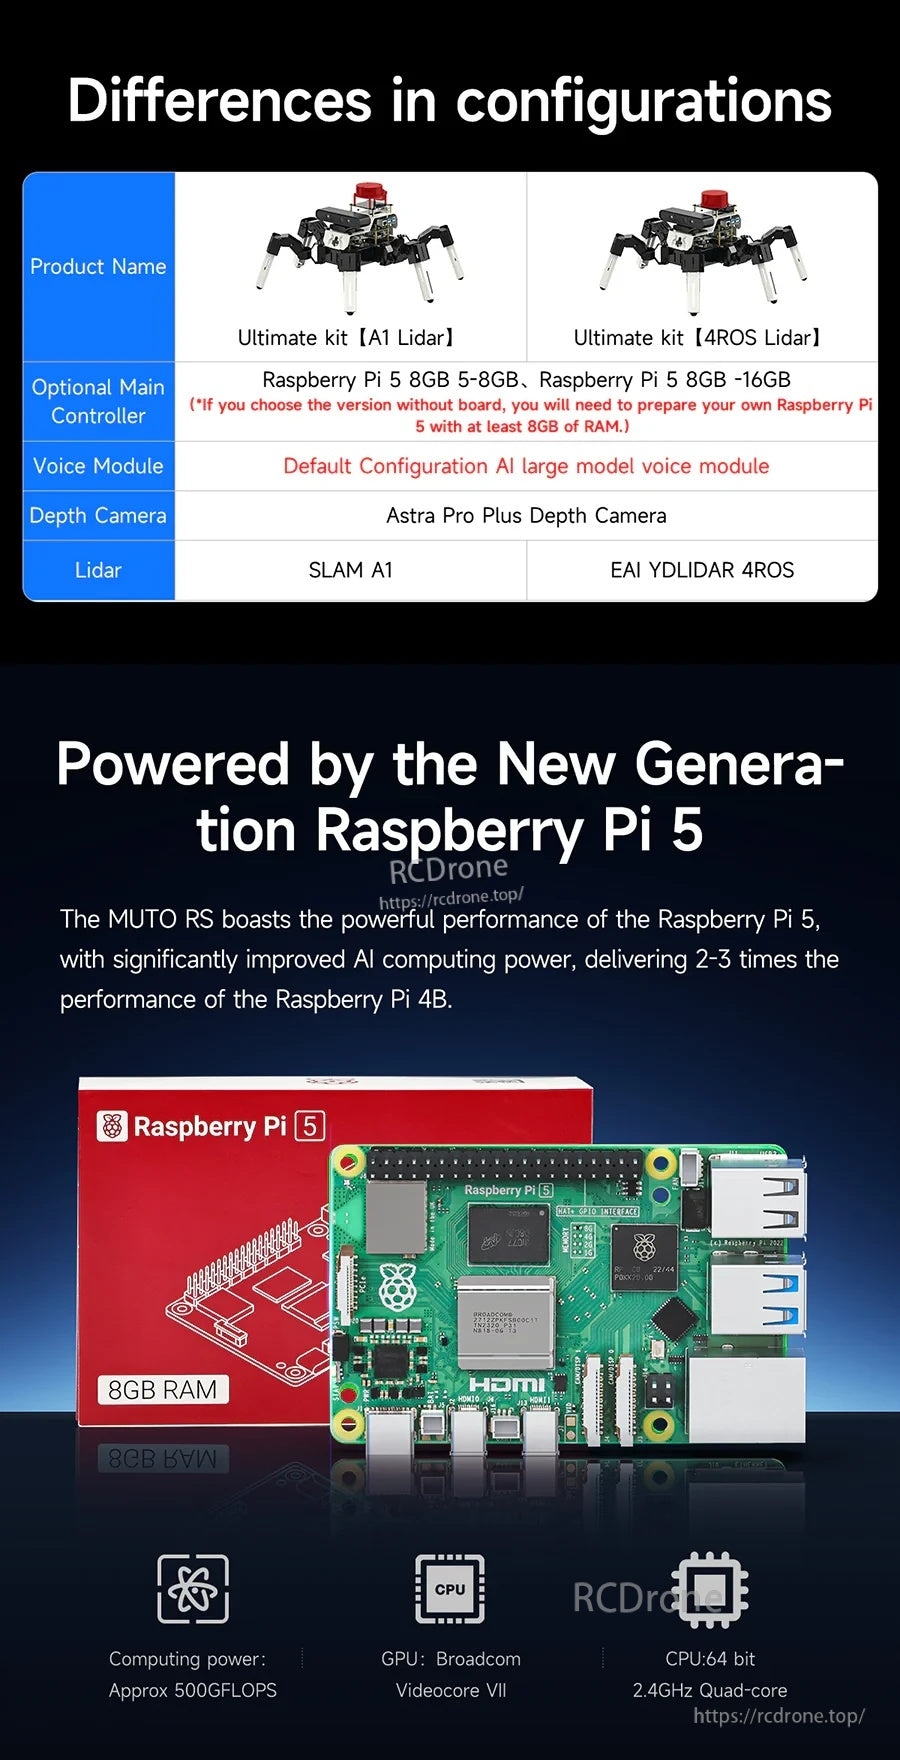
Välj en konfiguration som matchar dina behov av kontroller och sensorer, med alternativ centrerade på Raspberry Pi-beräkning.
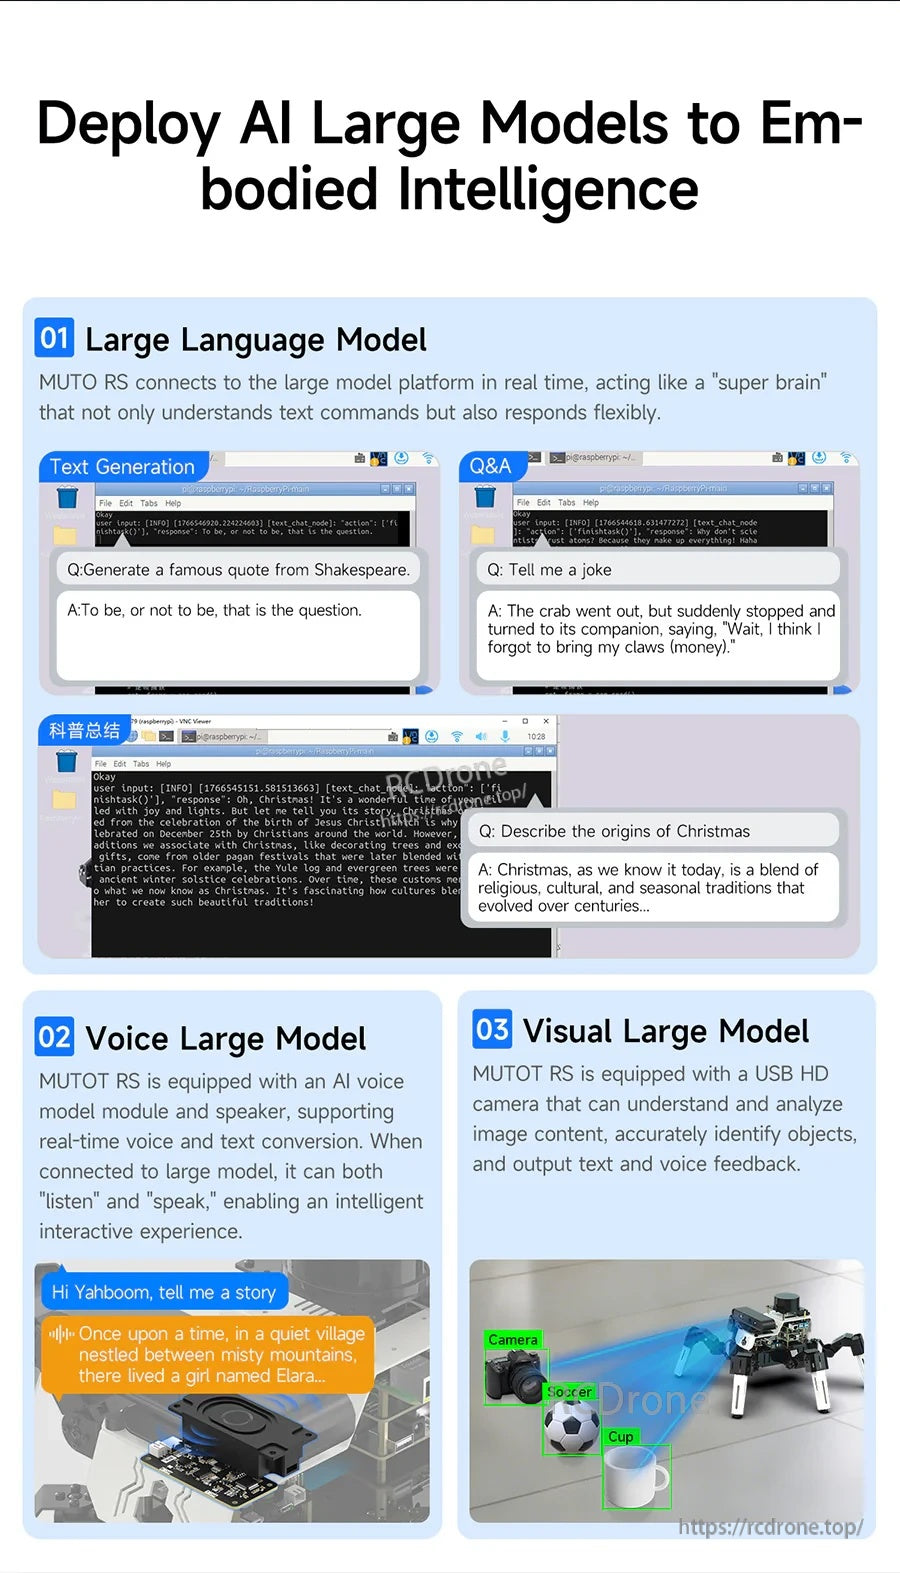
Text-, röst- och visionsmodeller kan integreras för att bygga inkarnerade intelligensbeteenden i Python och ROS2.
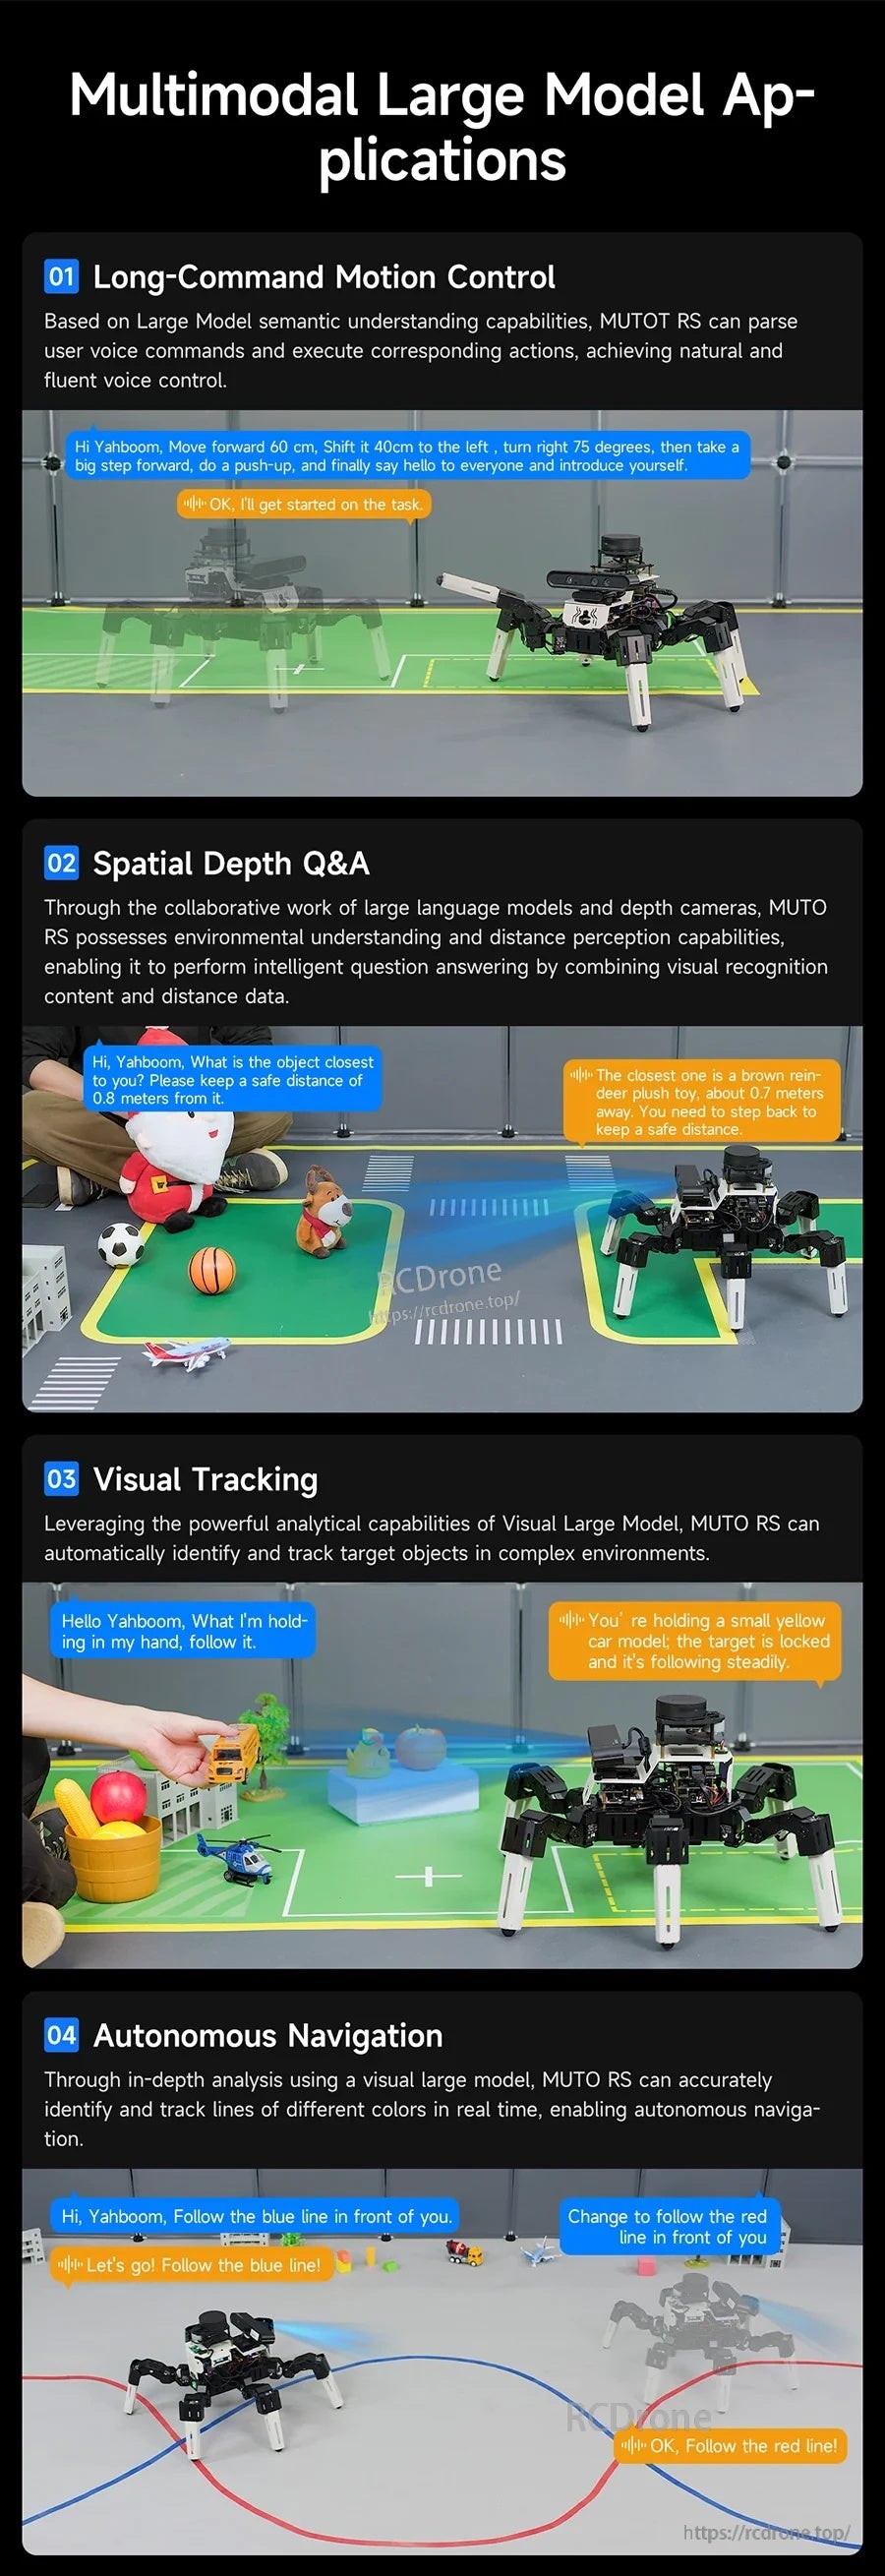
Använd hög-nivå kommandon för rörelse, perception Q&A, målföljning och autonoma navigeringsuppgifter.
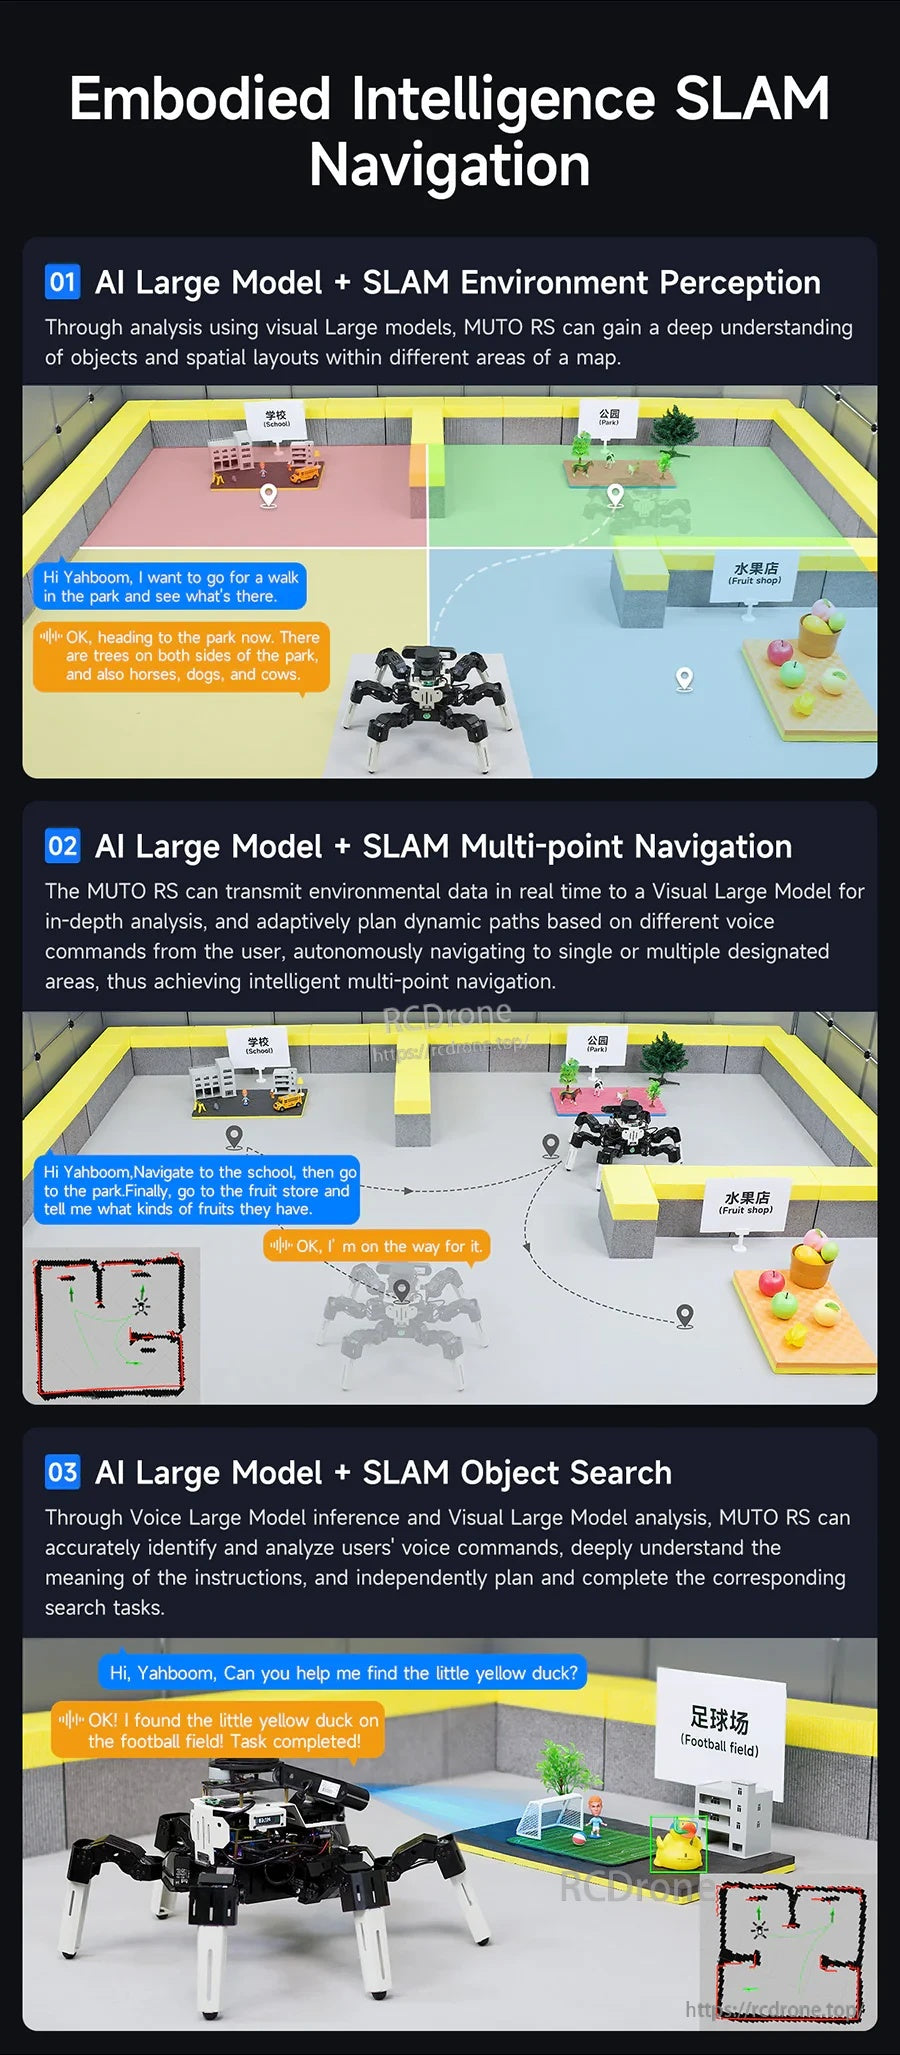
SLAM-baserad perception stöder flerpunktnavigering och målsökningsbeteenden över kartlagda miljöer.
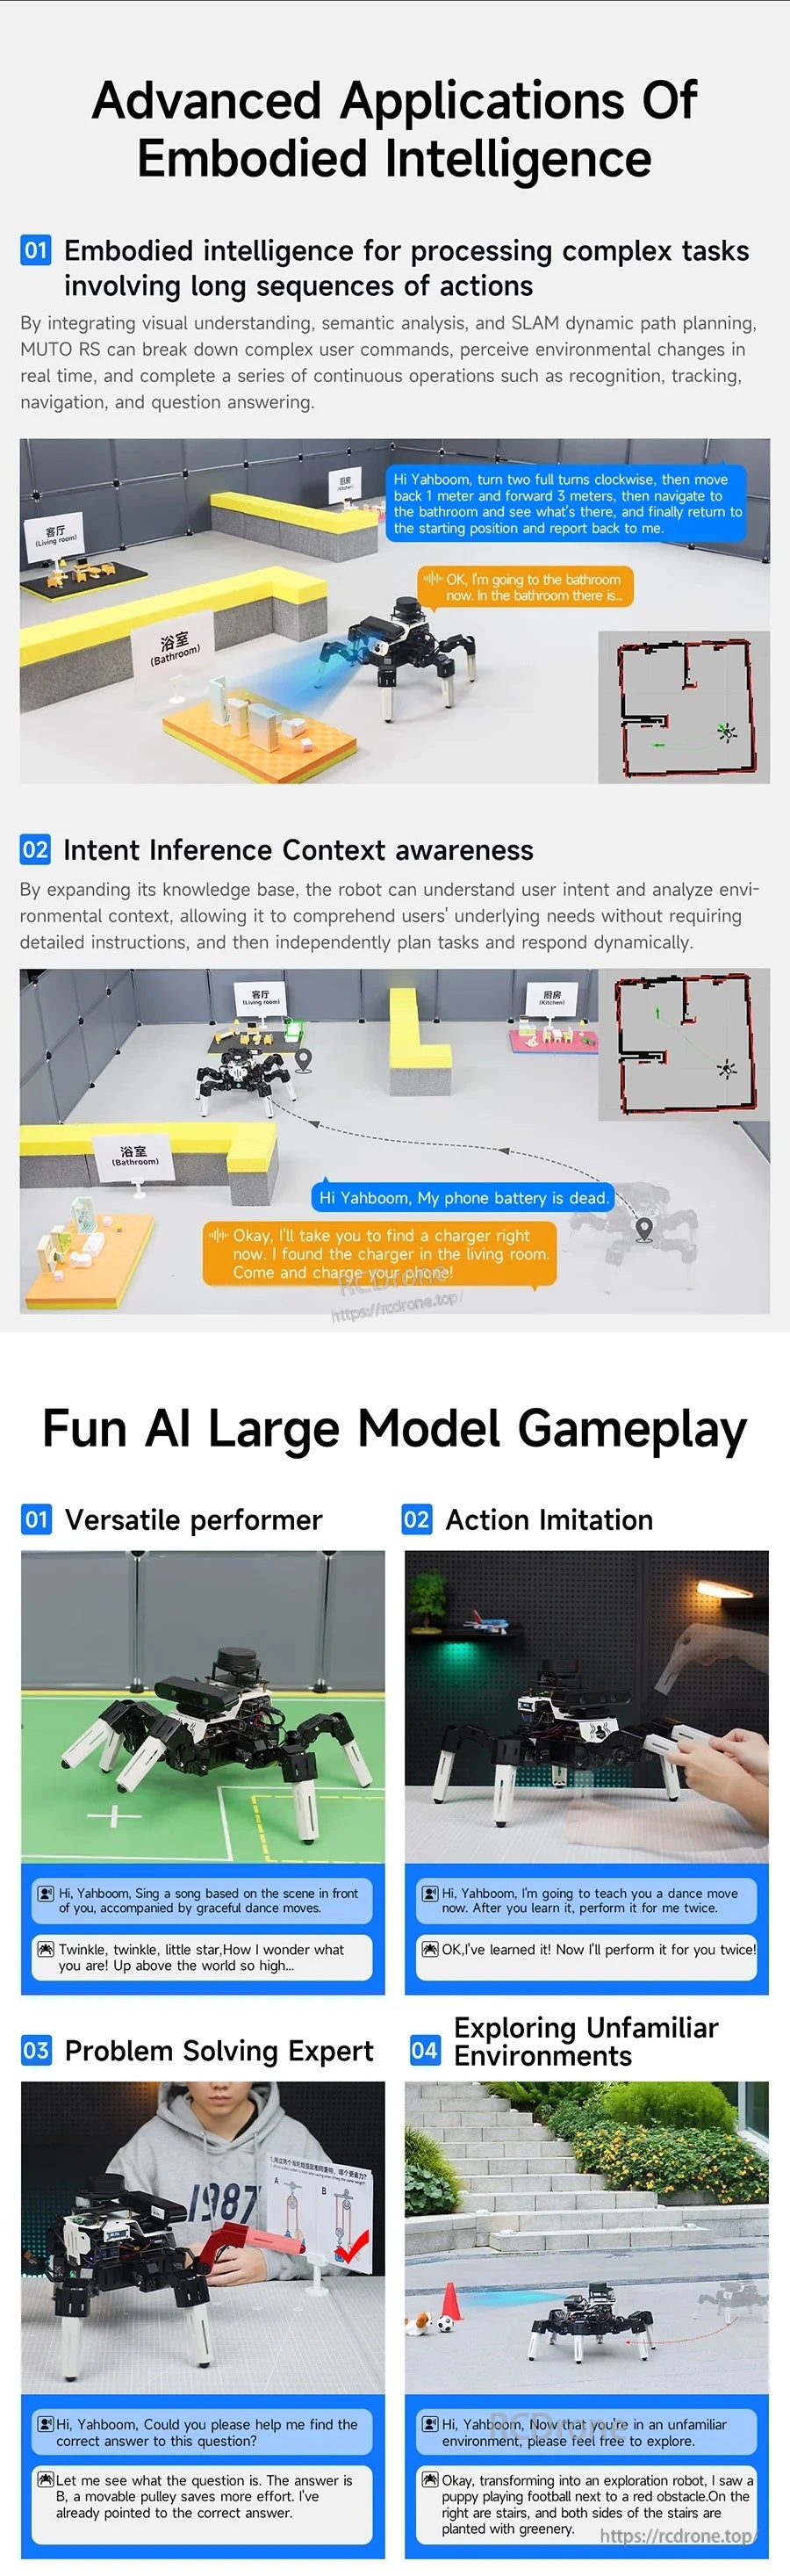
Högre-nivå interaktionsdemonstrationer inkluderar avsiktsförståelse, imitationsinlärningsbeteenden och miljöutforskning.
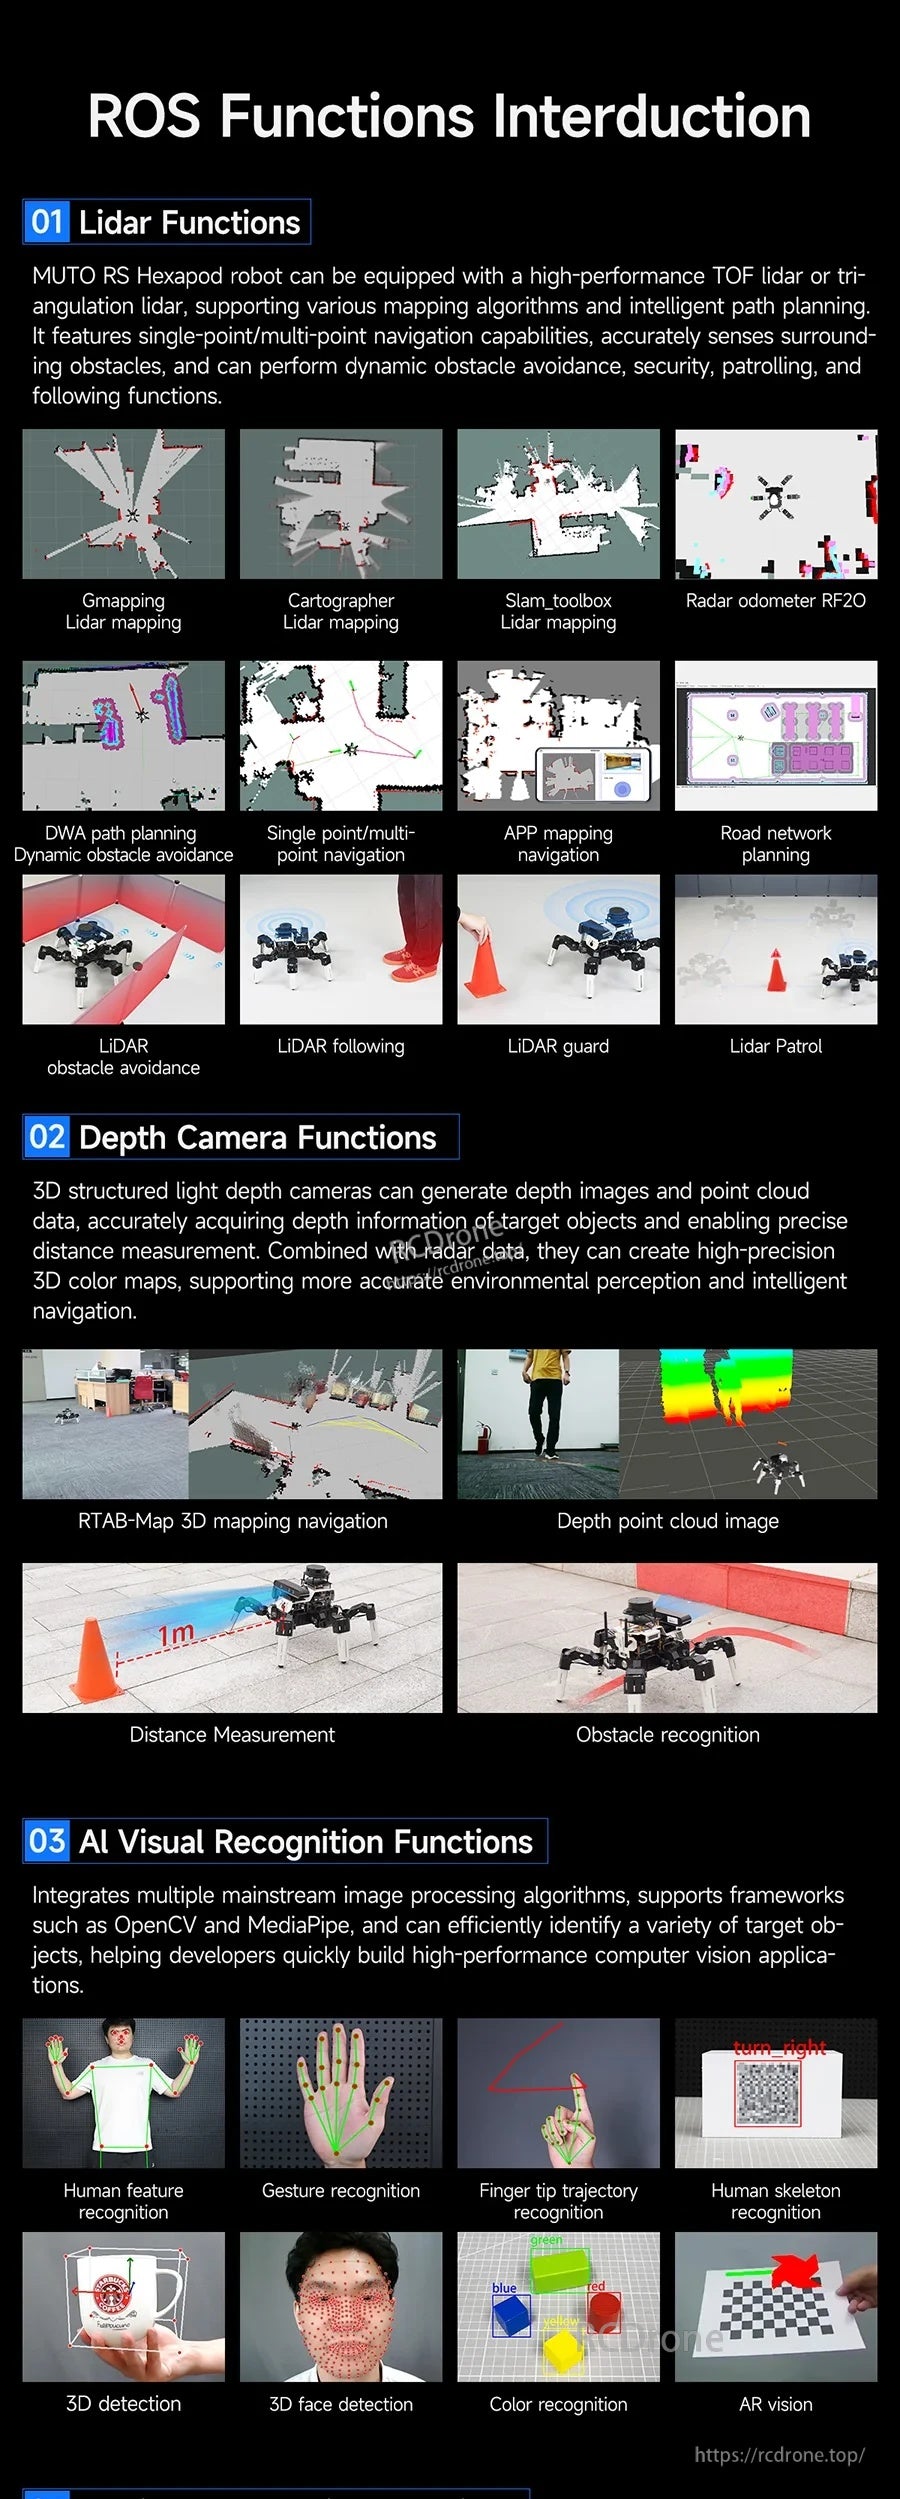
Inbyggda ROS2-paket kopplar LiDAR och djupkameradata för kartläggning, punktmoln och hinderigenkänning.
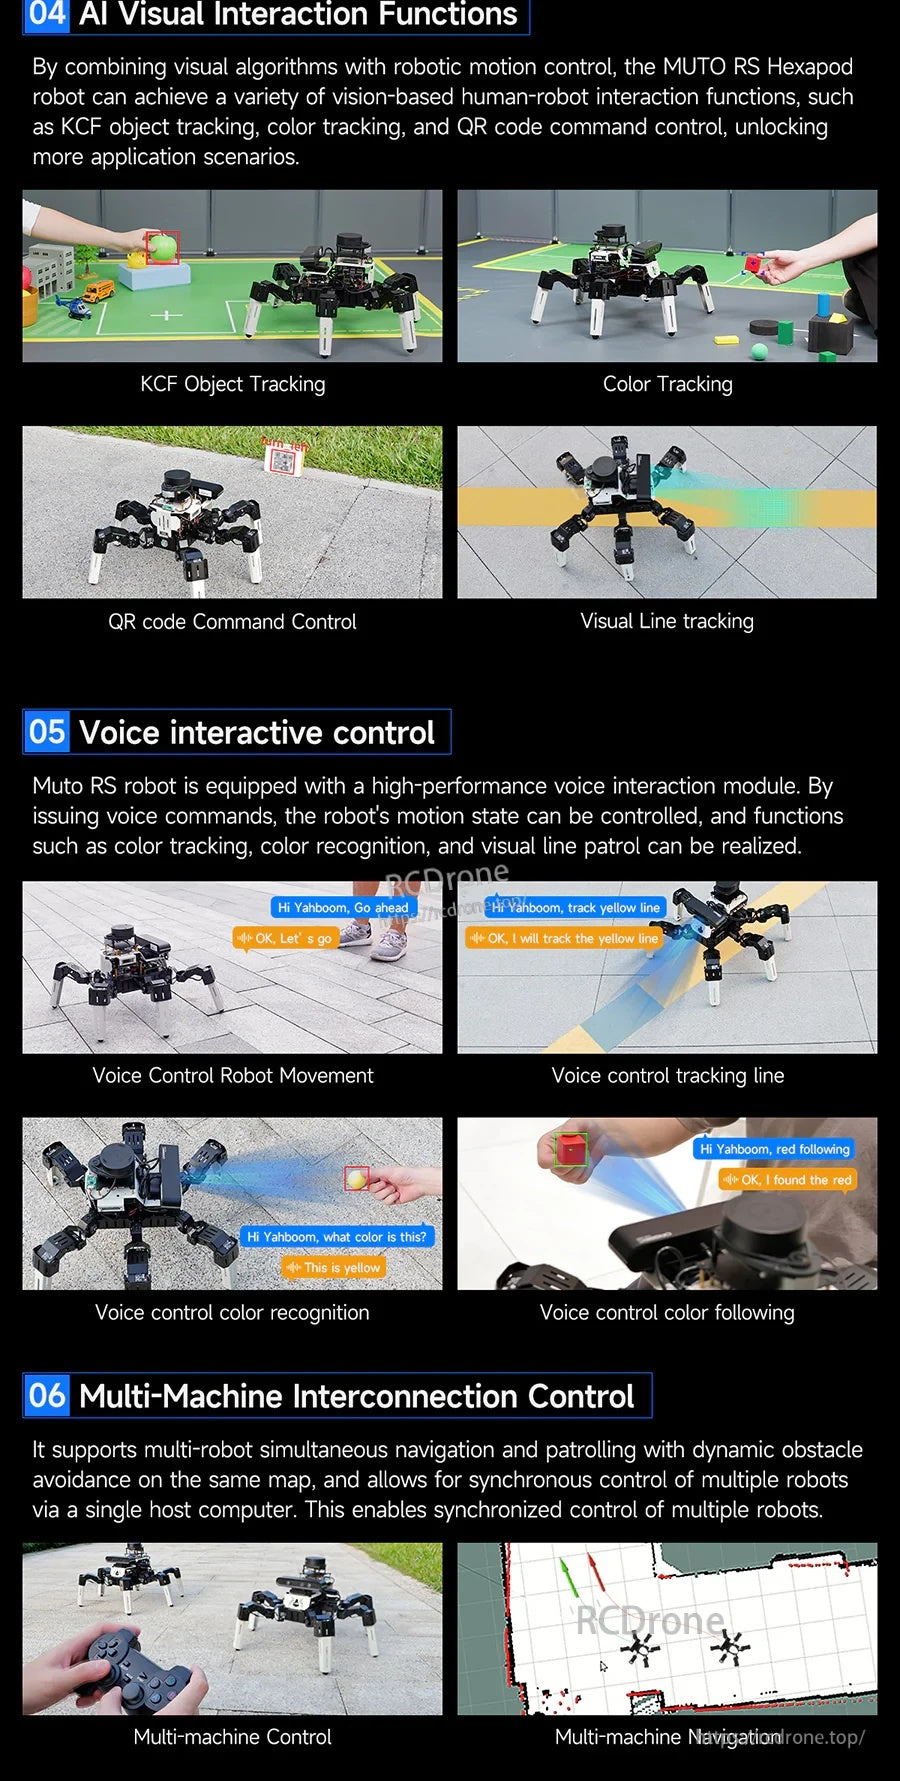
Visionsalgoritmer och röstkommandon möjliggör handsfree-kontroll, med stöd för funktioner för samordning av flera robotar.
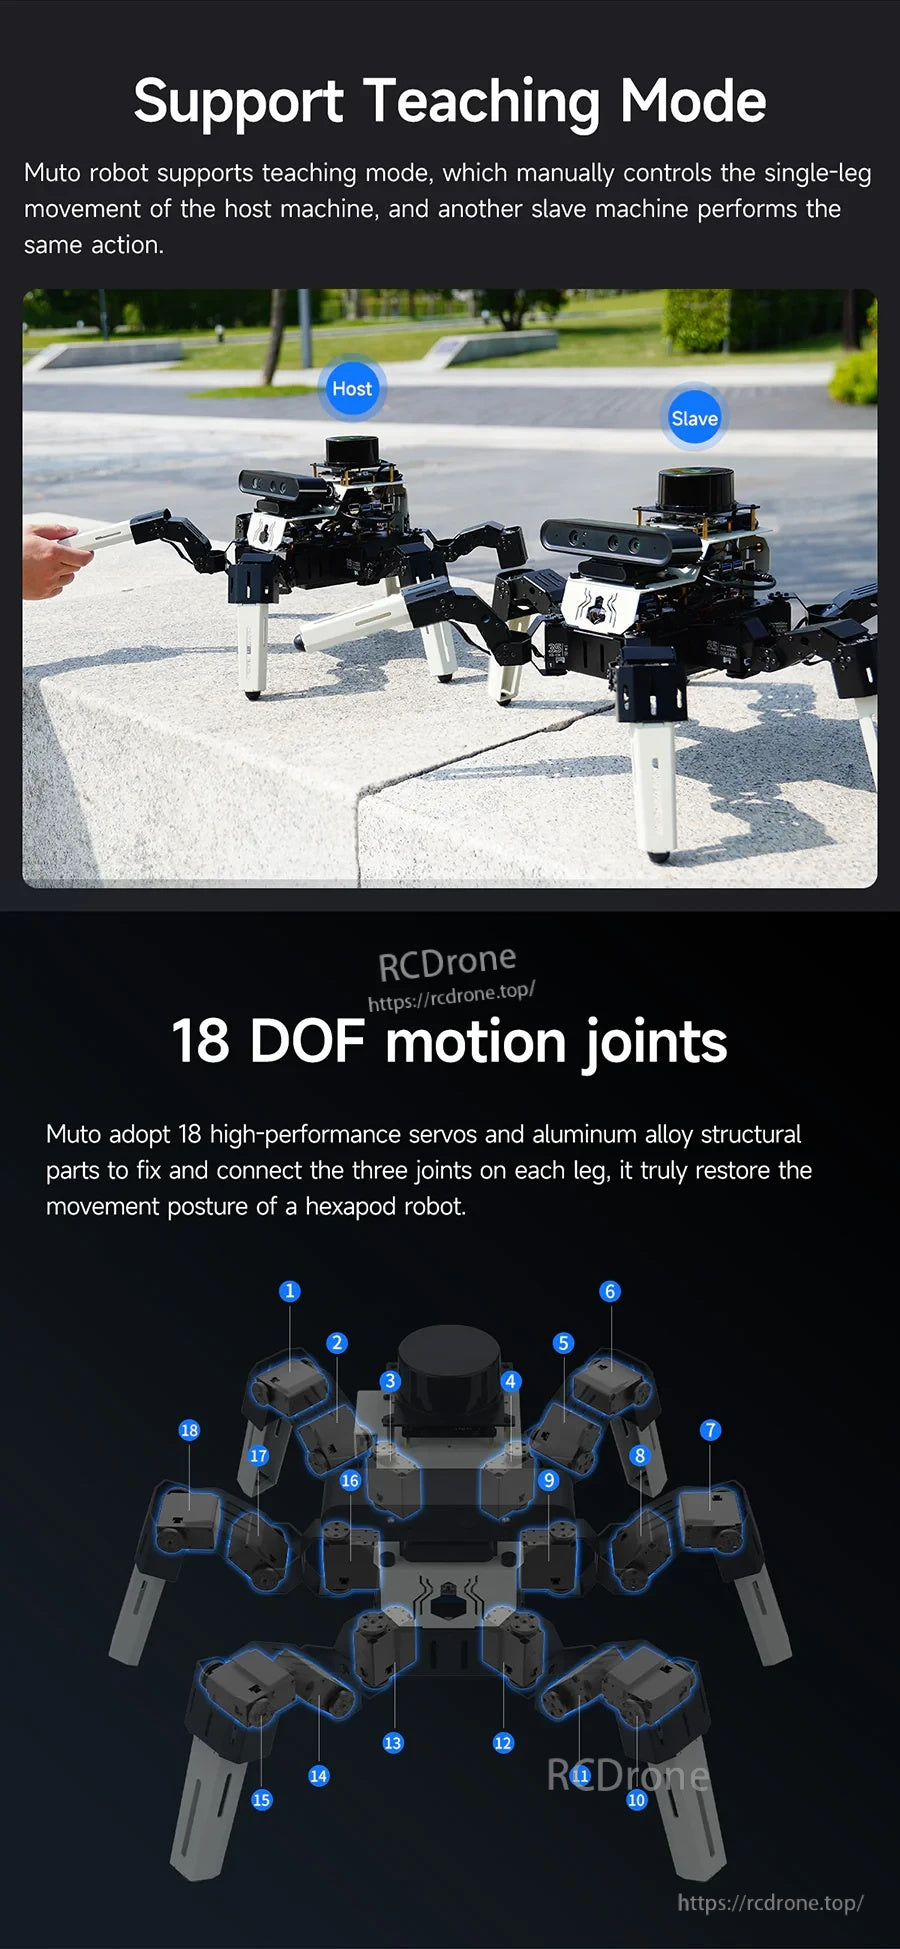
Läget för undervisning och en fullständig 18-DOF-ledlayout gör det enklare att demonstrera gångarter och koordinerad benrörelse.
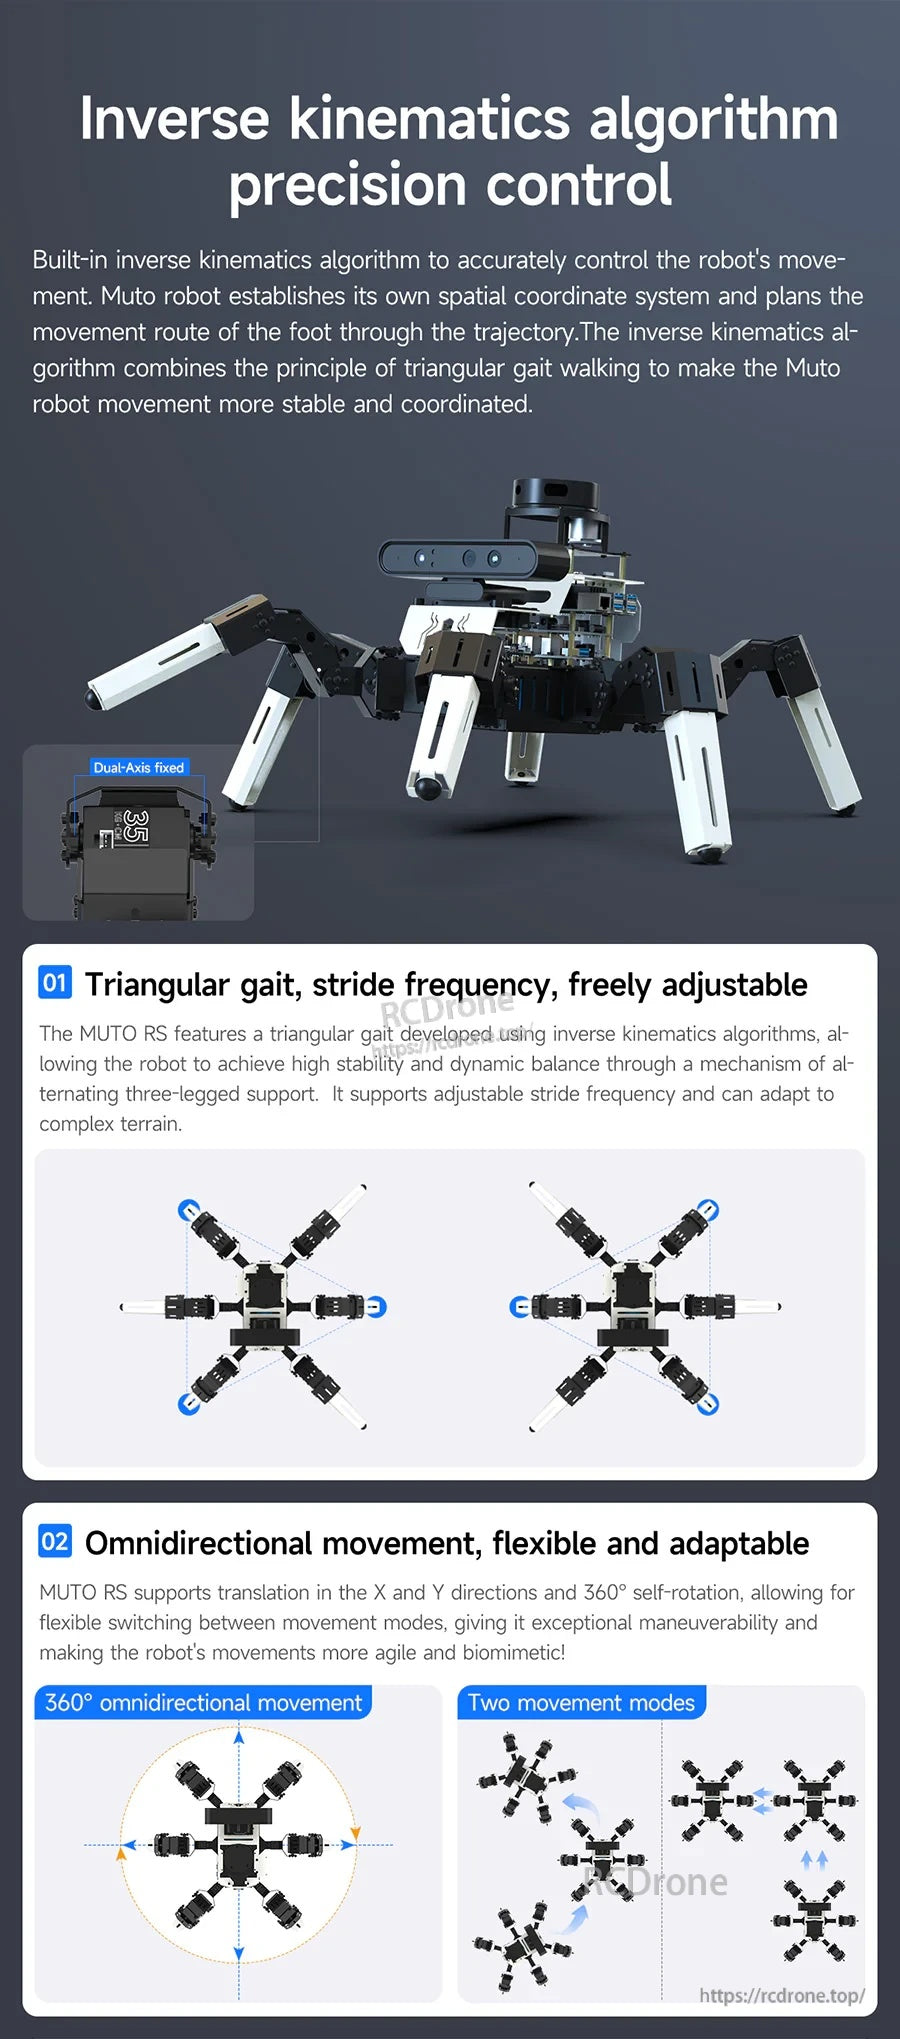
Invers kinematik och gångplanering hjälper till att översätta hållnings- och steginställningar till stabil hexapodrörelse.
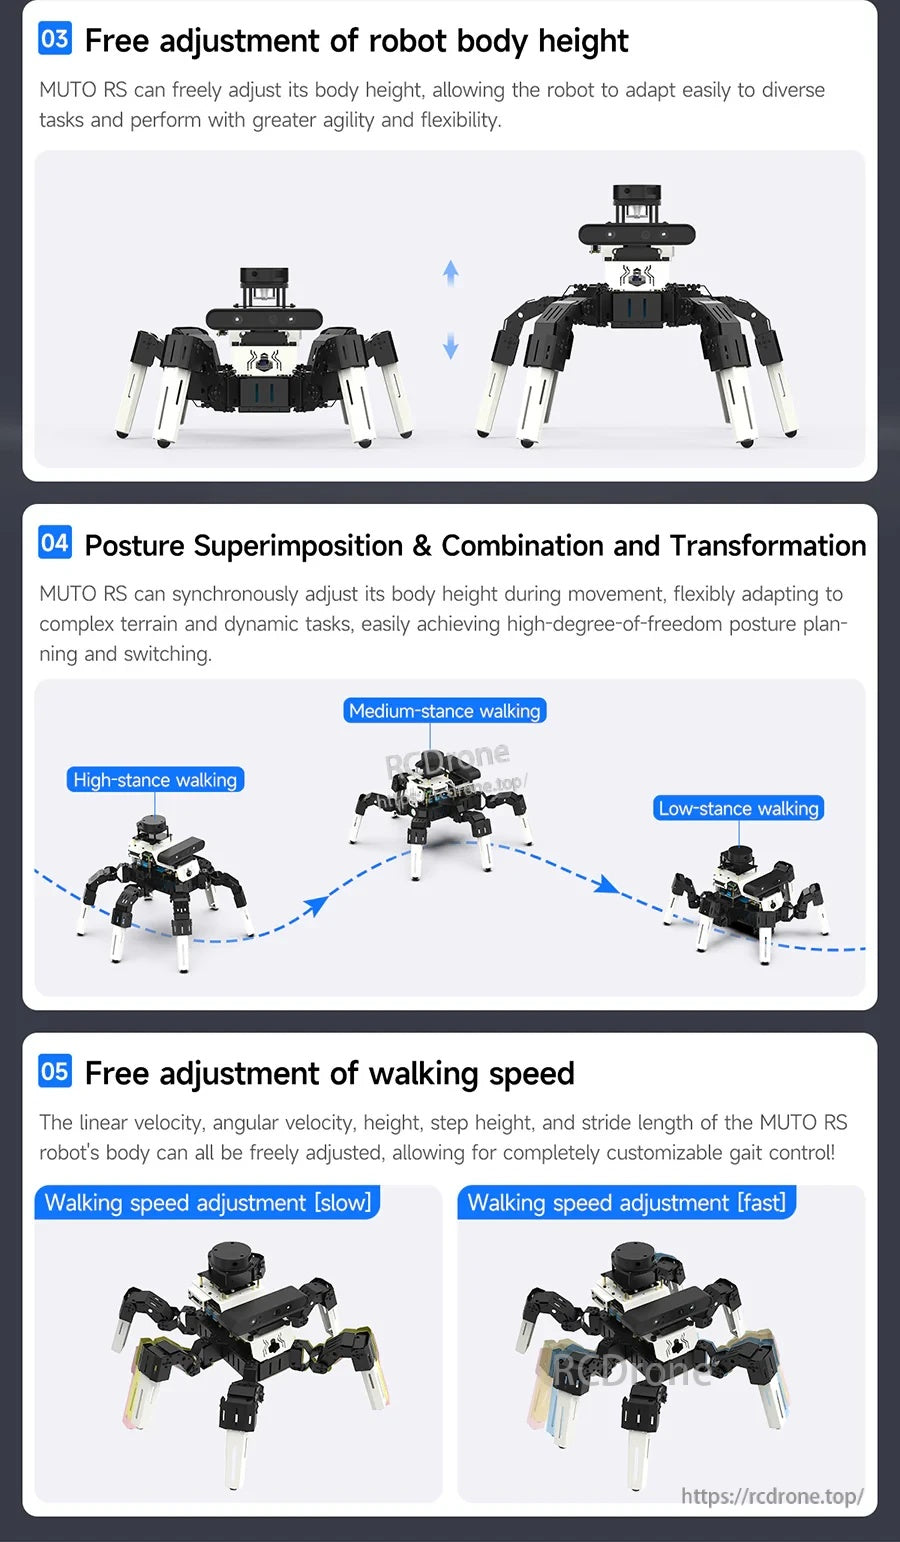
Justera kroppshöjd, hållning och gånghastighet för att matcha olika ytor, demonstrationer och navigeringsscenarier.
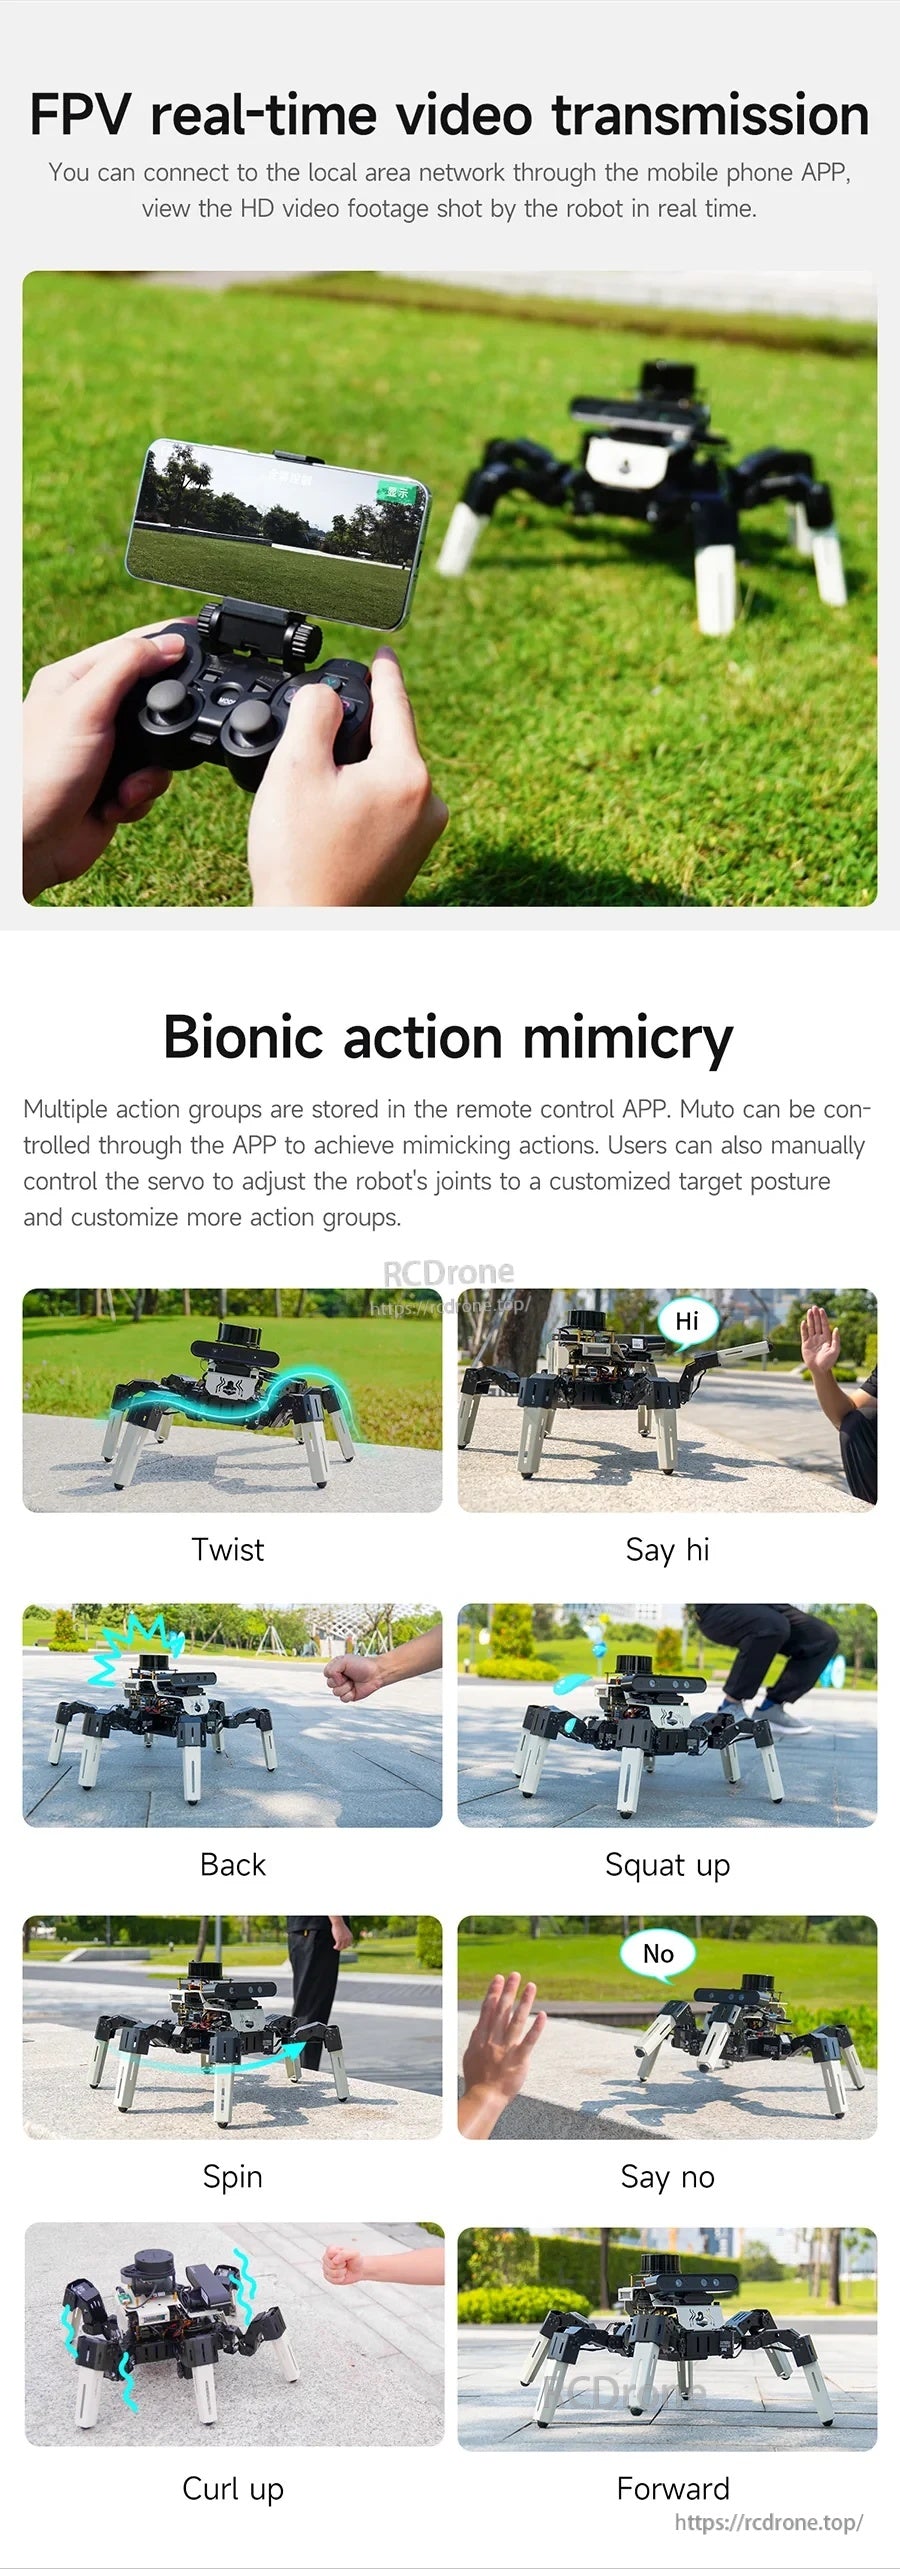
FPV-video och beteenden som efterliknar handlingar gör demonstrationer mer interaktiva för laboratorier, klubbar och presentationer.
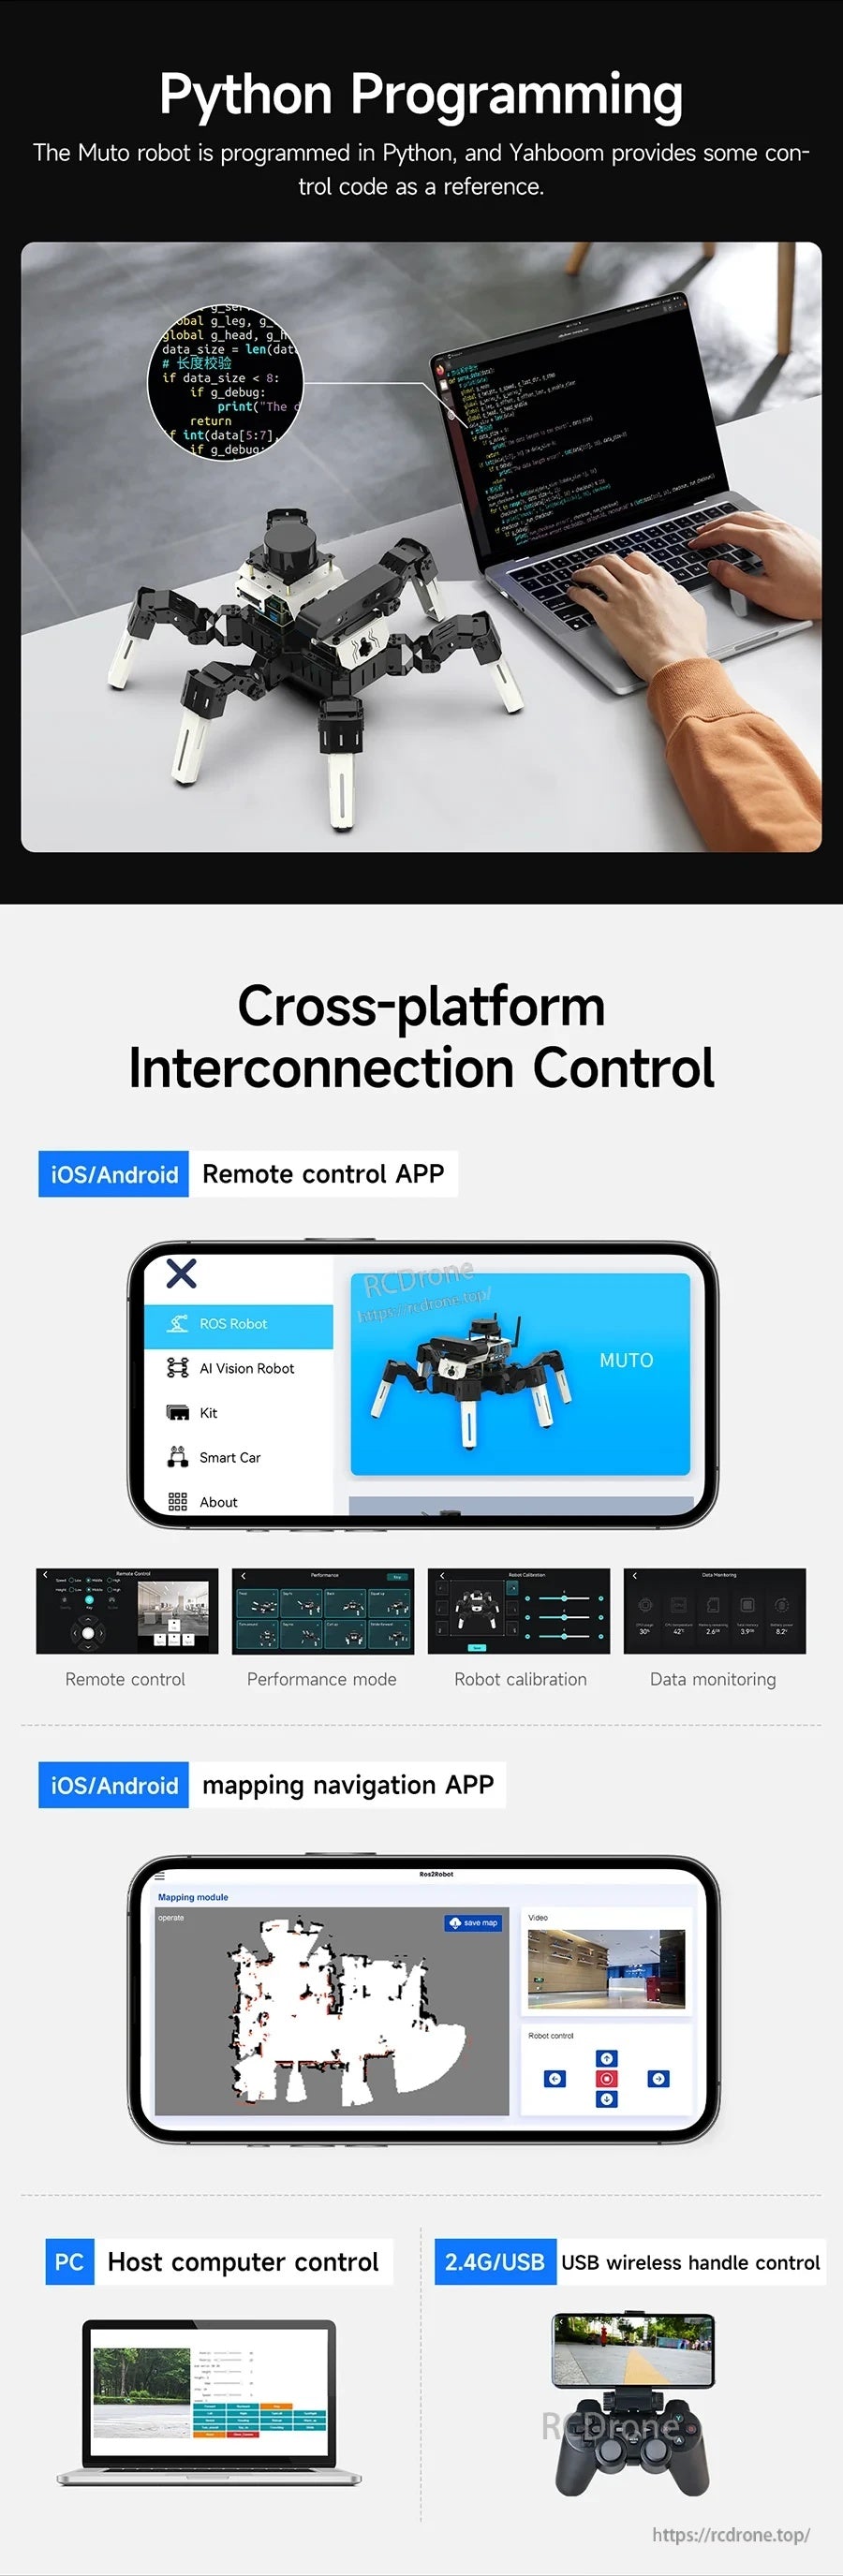
Programmera i Python och kontrollera roboten från mobilappar, en PC-värd eller ett trådlöst handtag beroende på din setup.
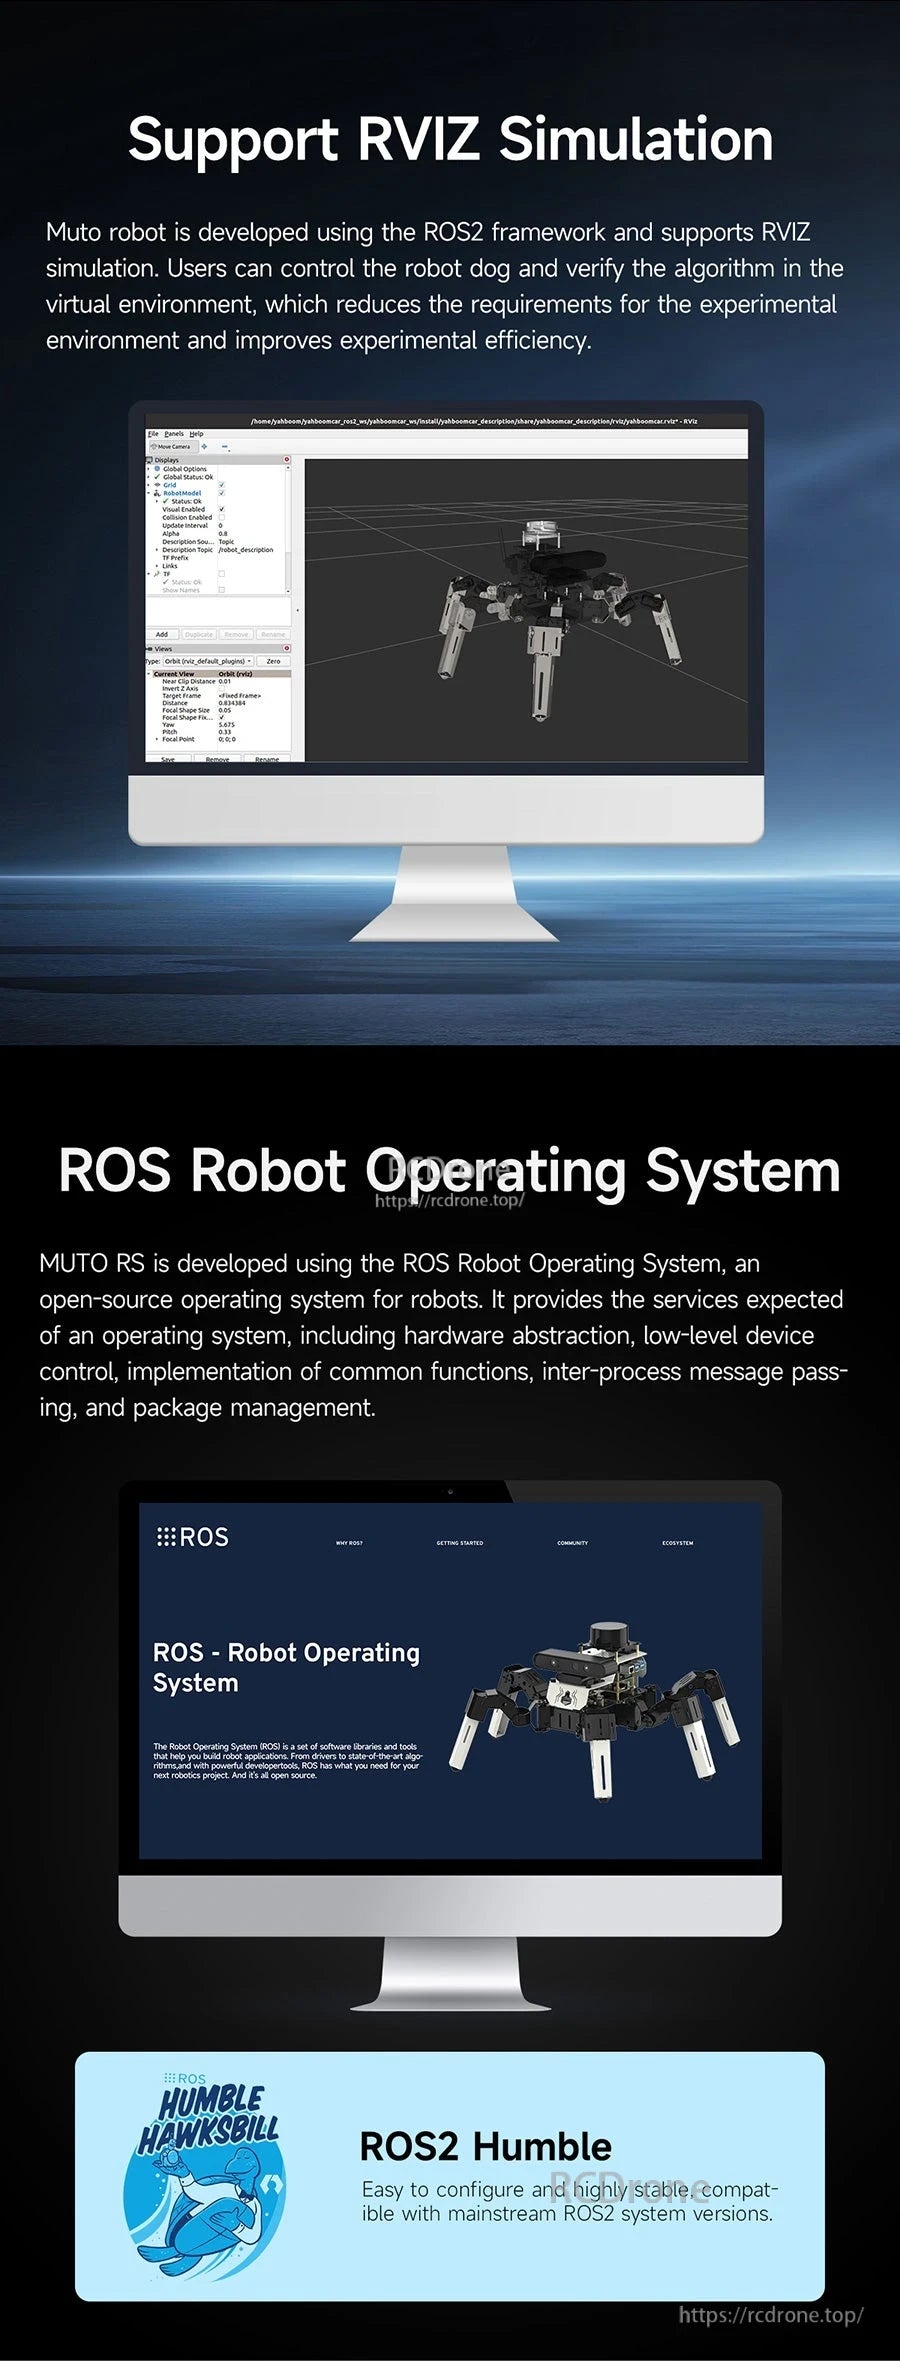
Utveckla och testa i RViz-simulering, distribuera sedan till ROS2-stacken för upprepbara robotikexperiment.
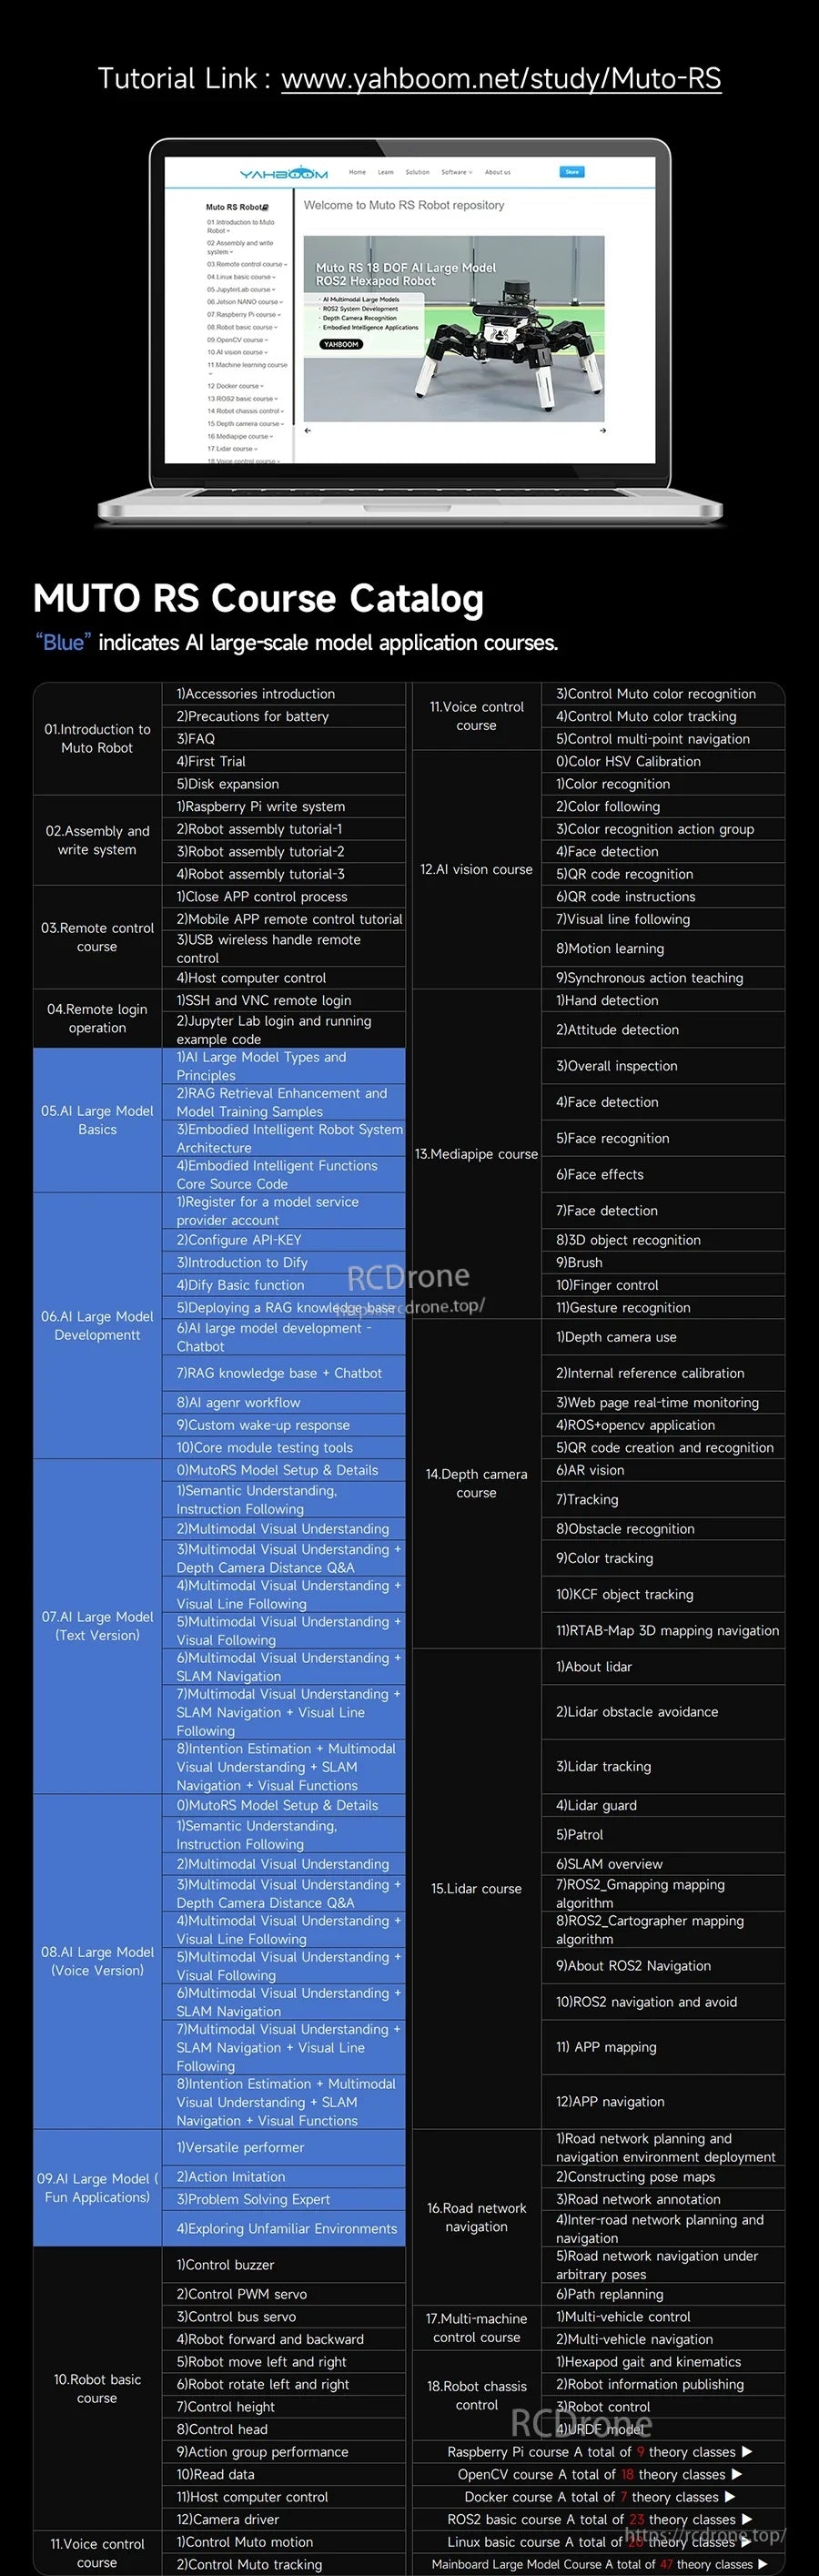
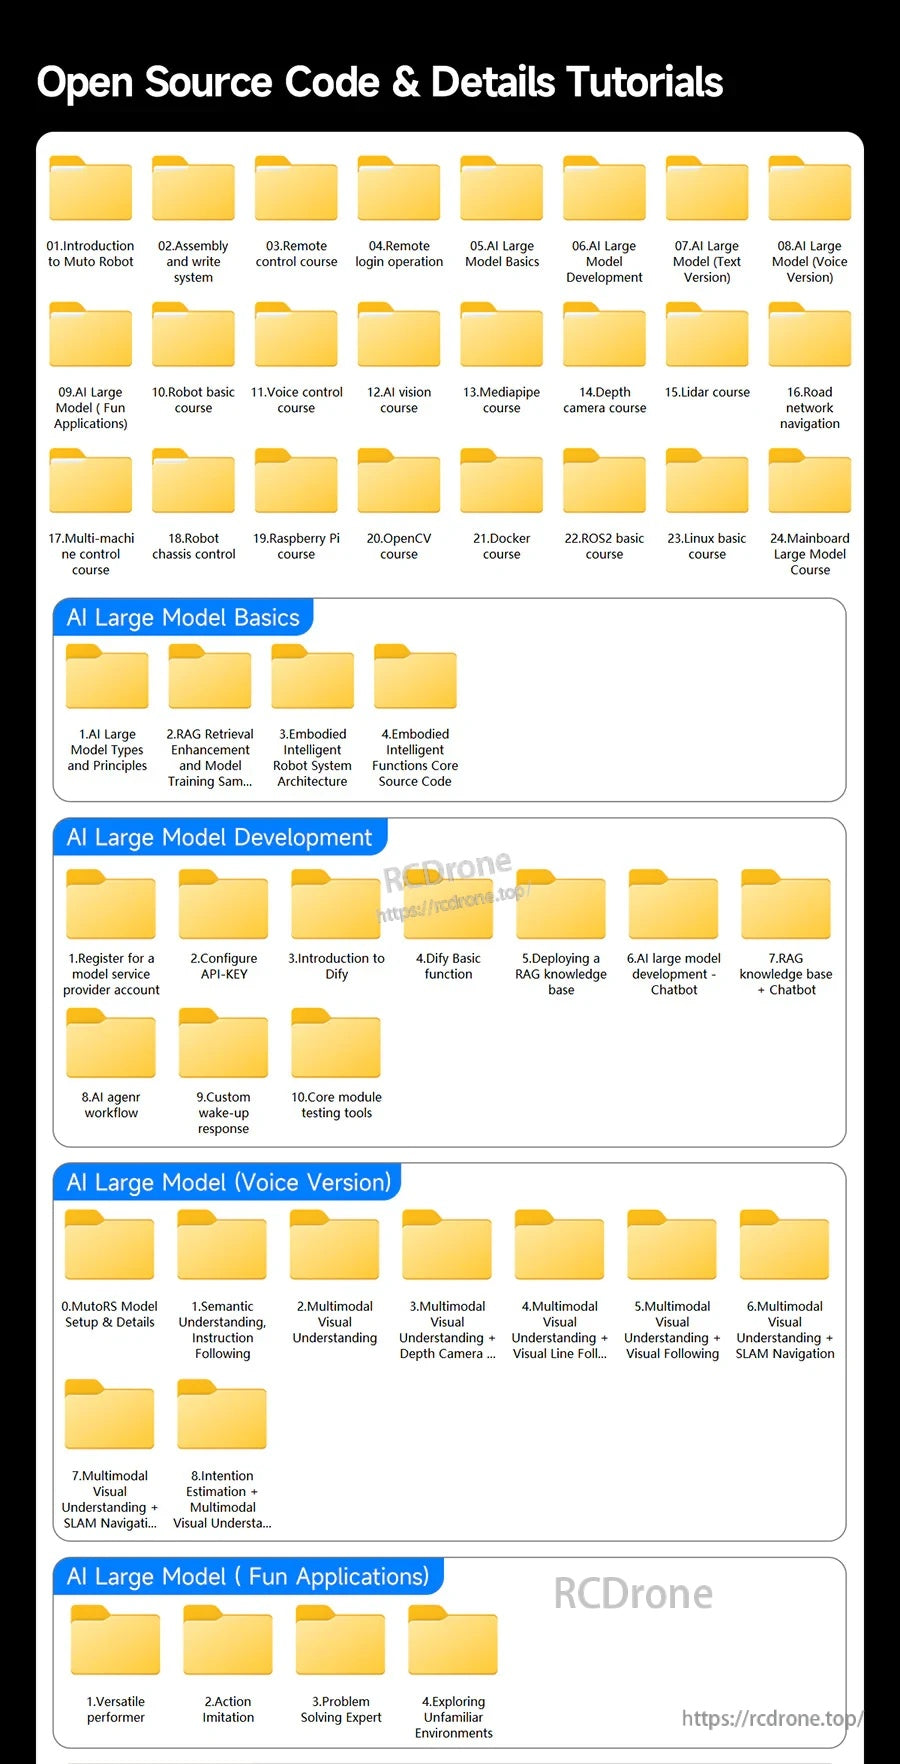
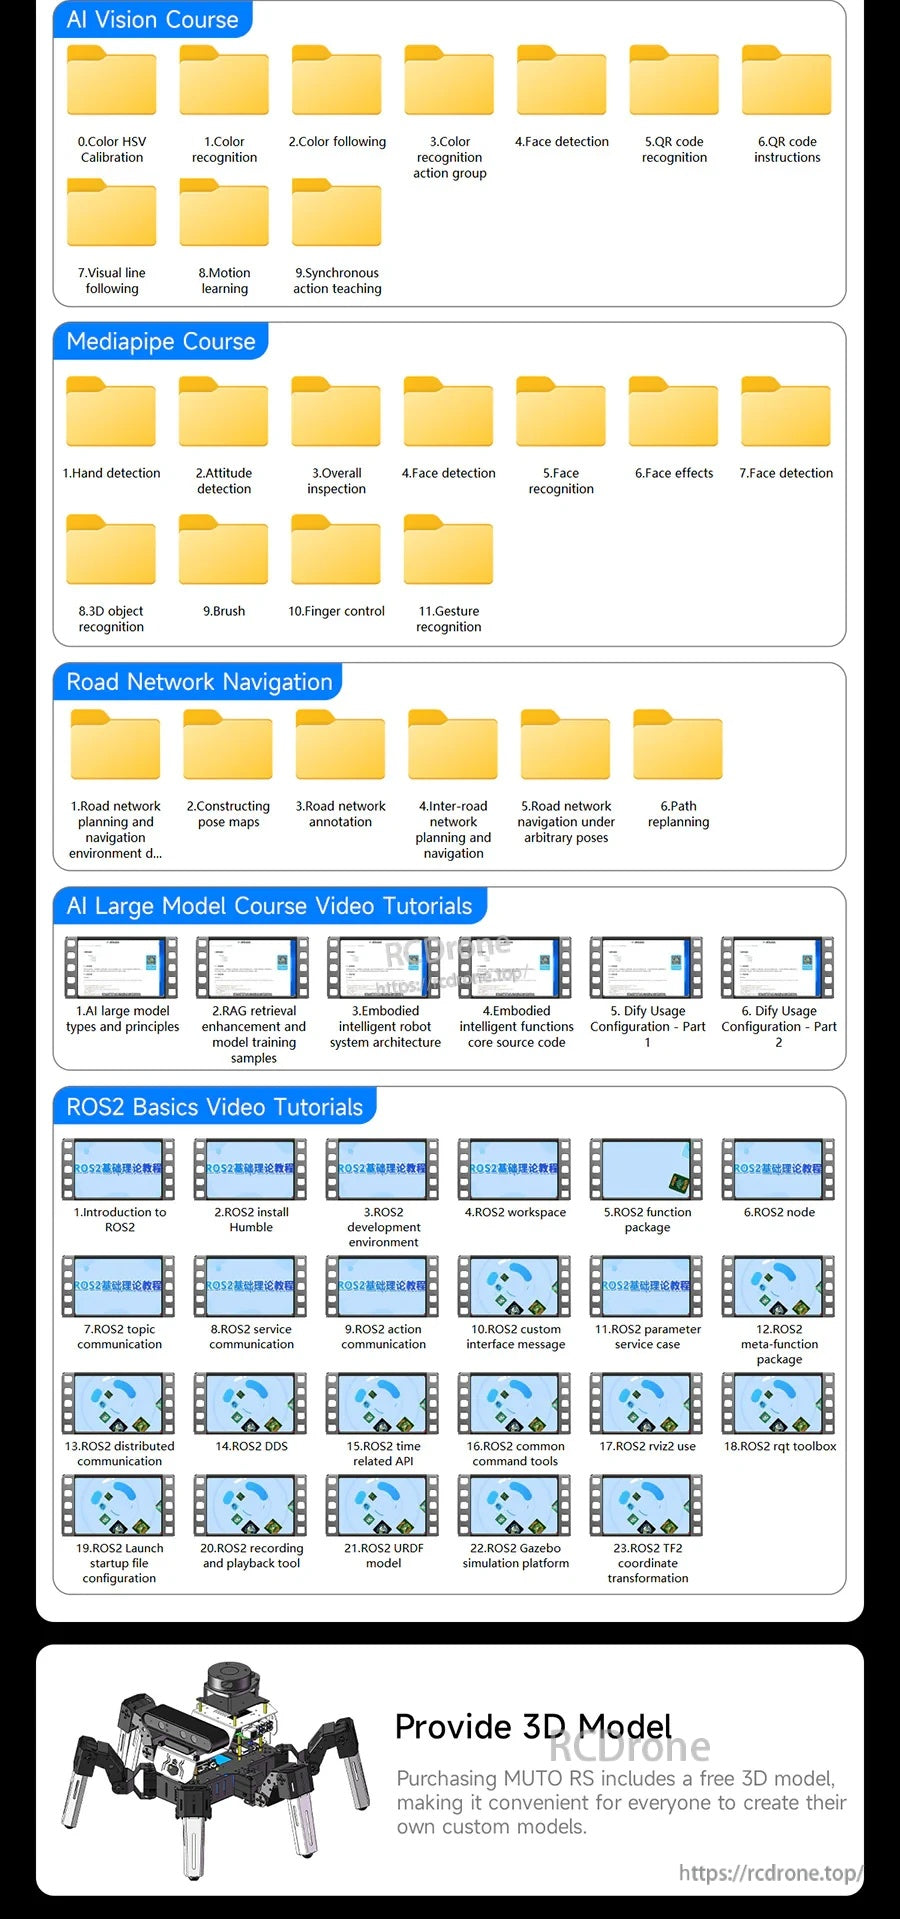
Yahboom Muto RS ROS2-lärmaterial täcker AI-vision, Mediapipe, vägnätsnavigering och grundläggande ROS2-videotutorials.
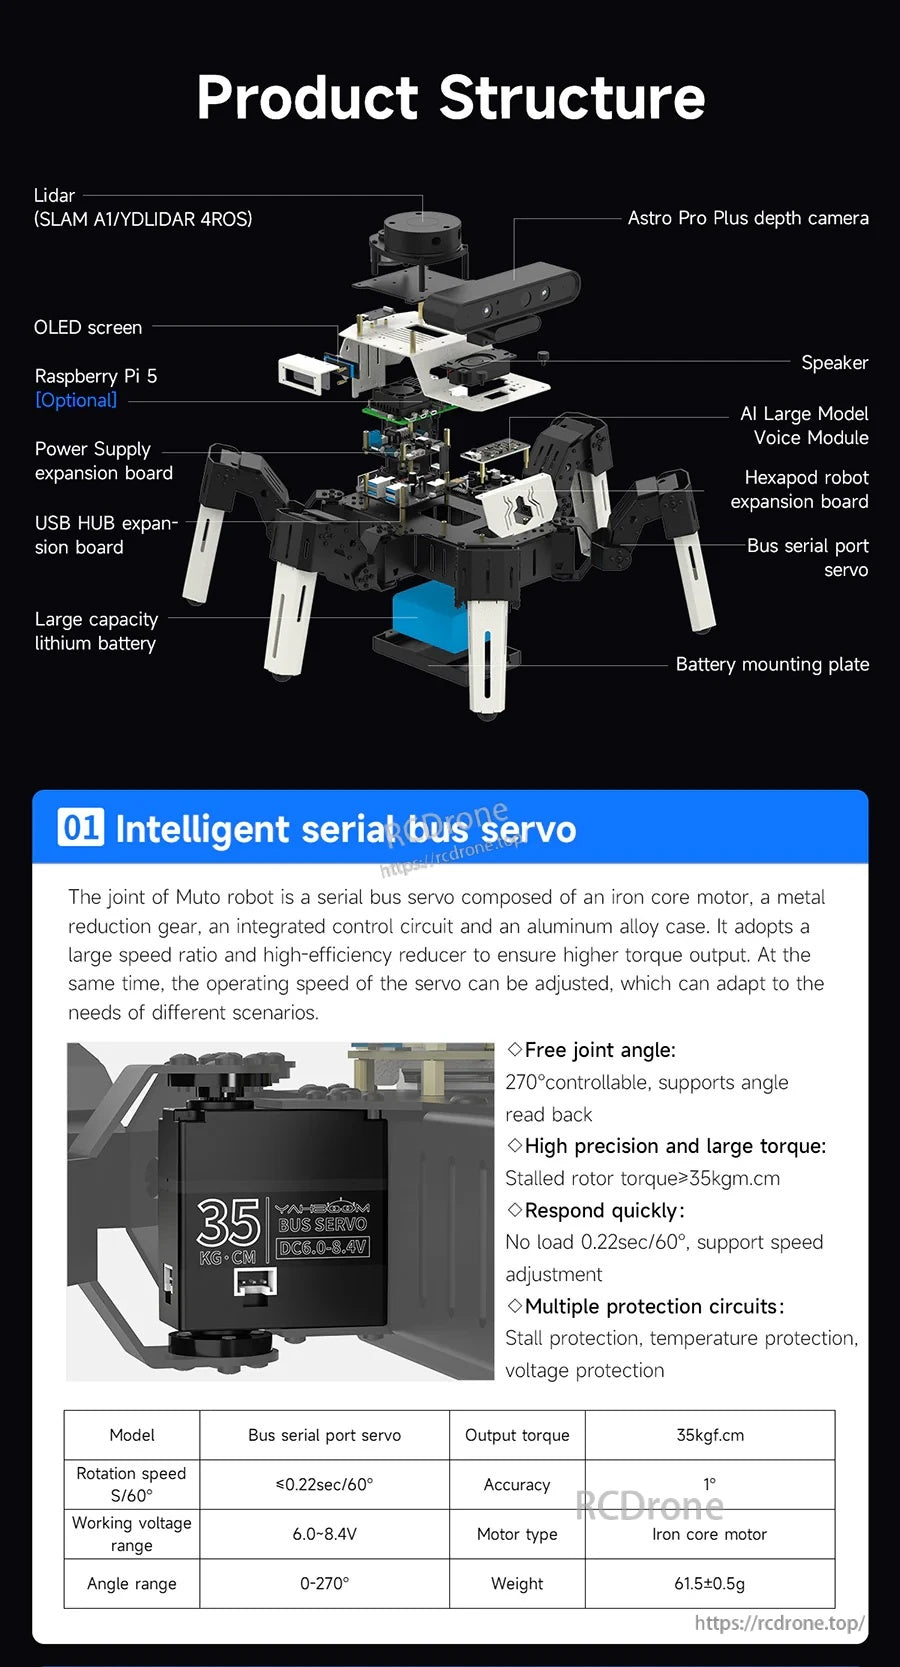
Muto RS hexapod använder en modulär stack med komponenter som lidar, en djupkamera, Raspberry Pi-kontroller och seriell buss-servon för koordinerad benrörelse.
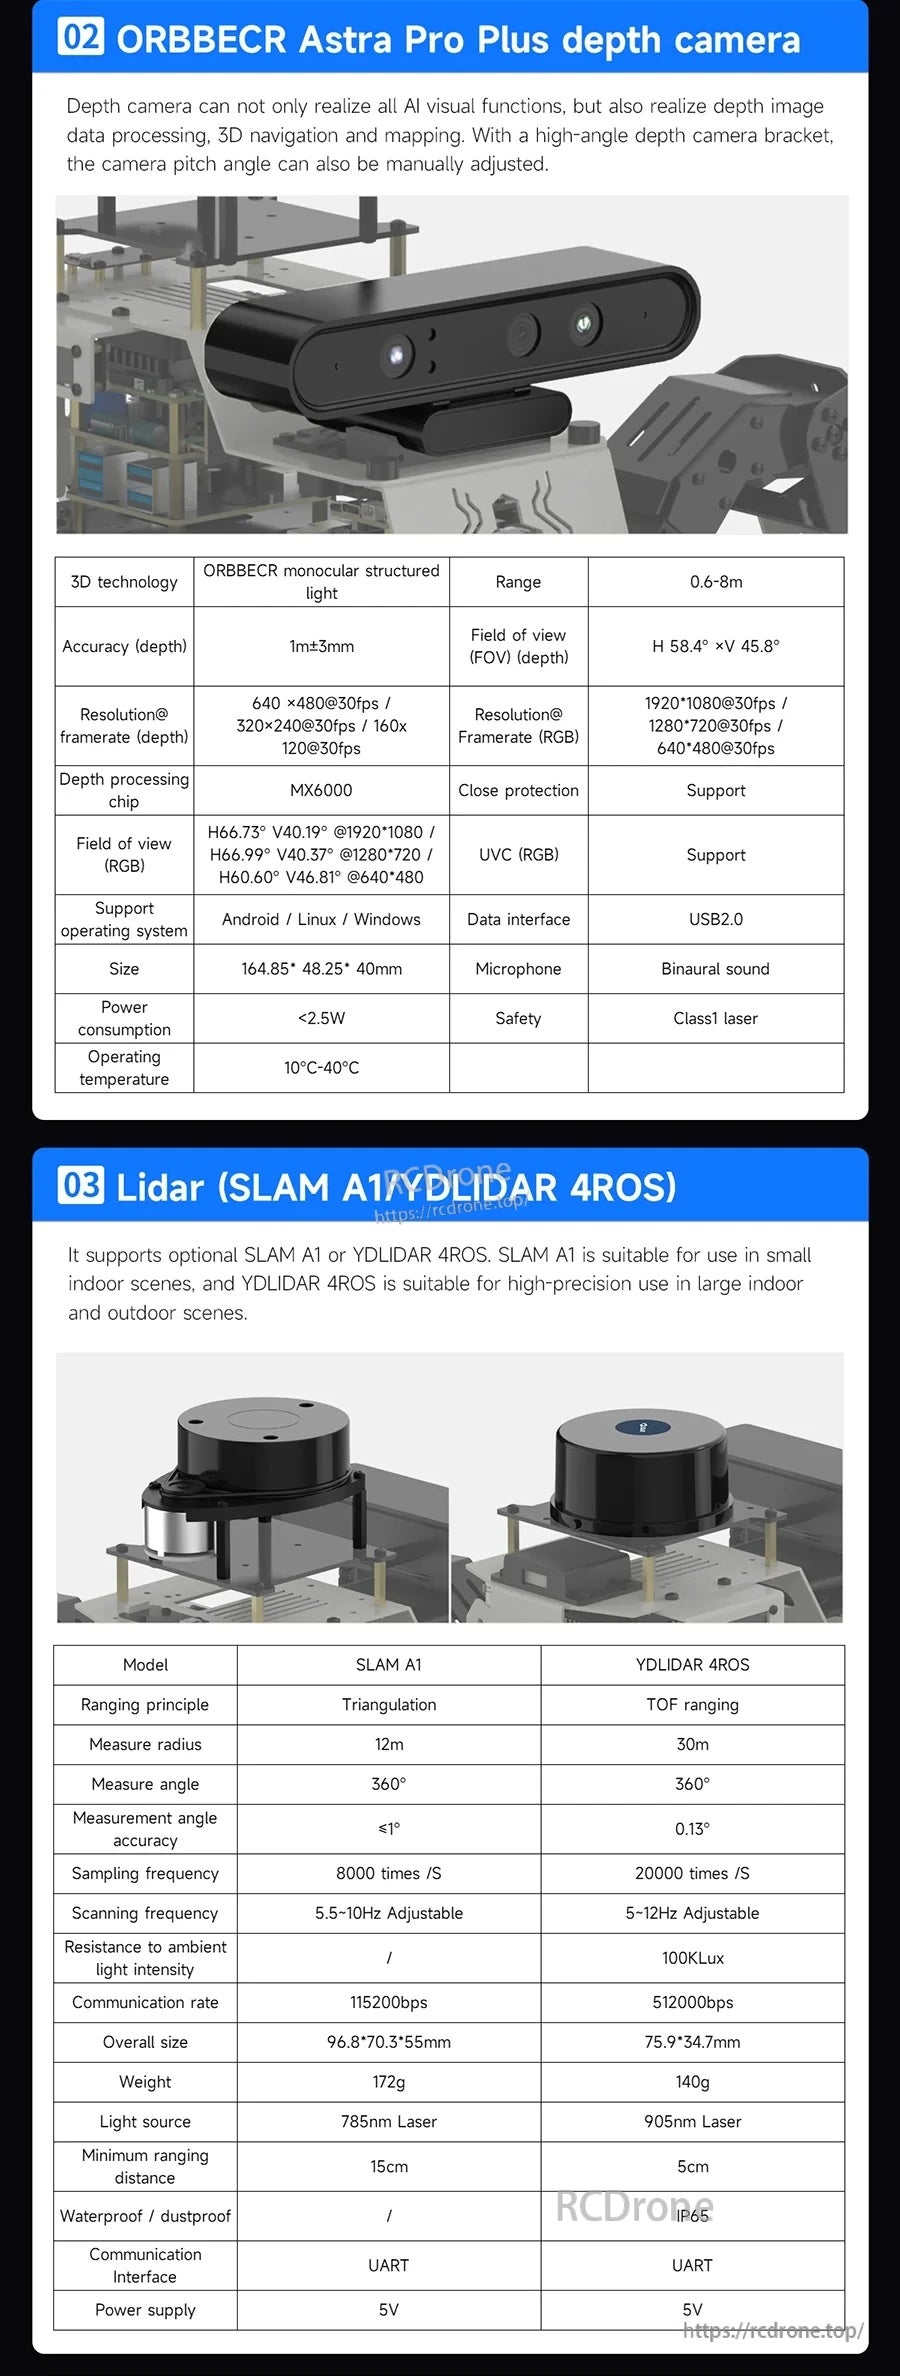
Orbbec Astra Pro Plus djupsensor och en 2D LiDAR SLAM-modul ger djup- och kartläggningsingångar för ROS2-robotikprojekt.
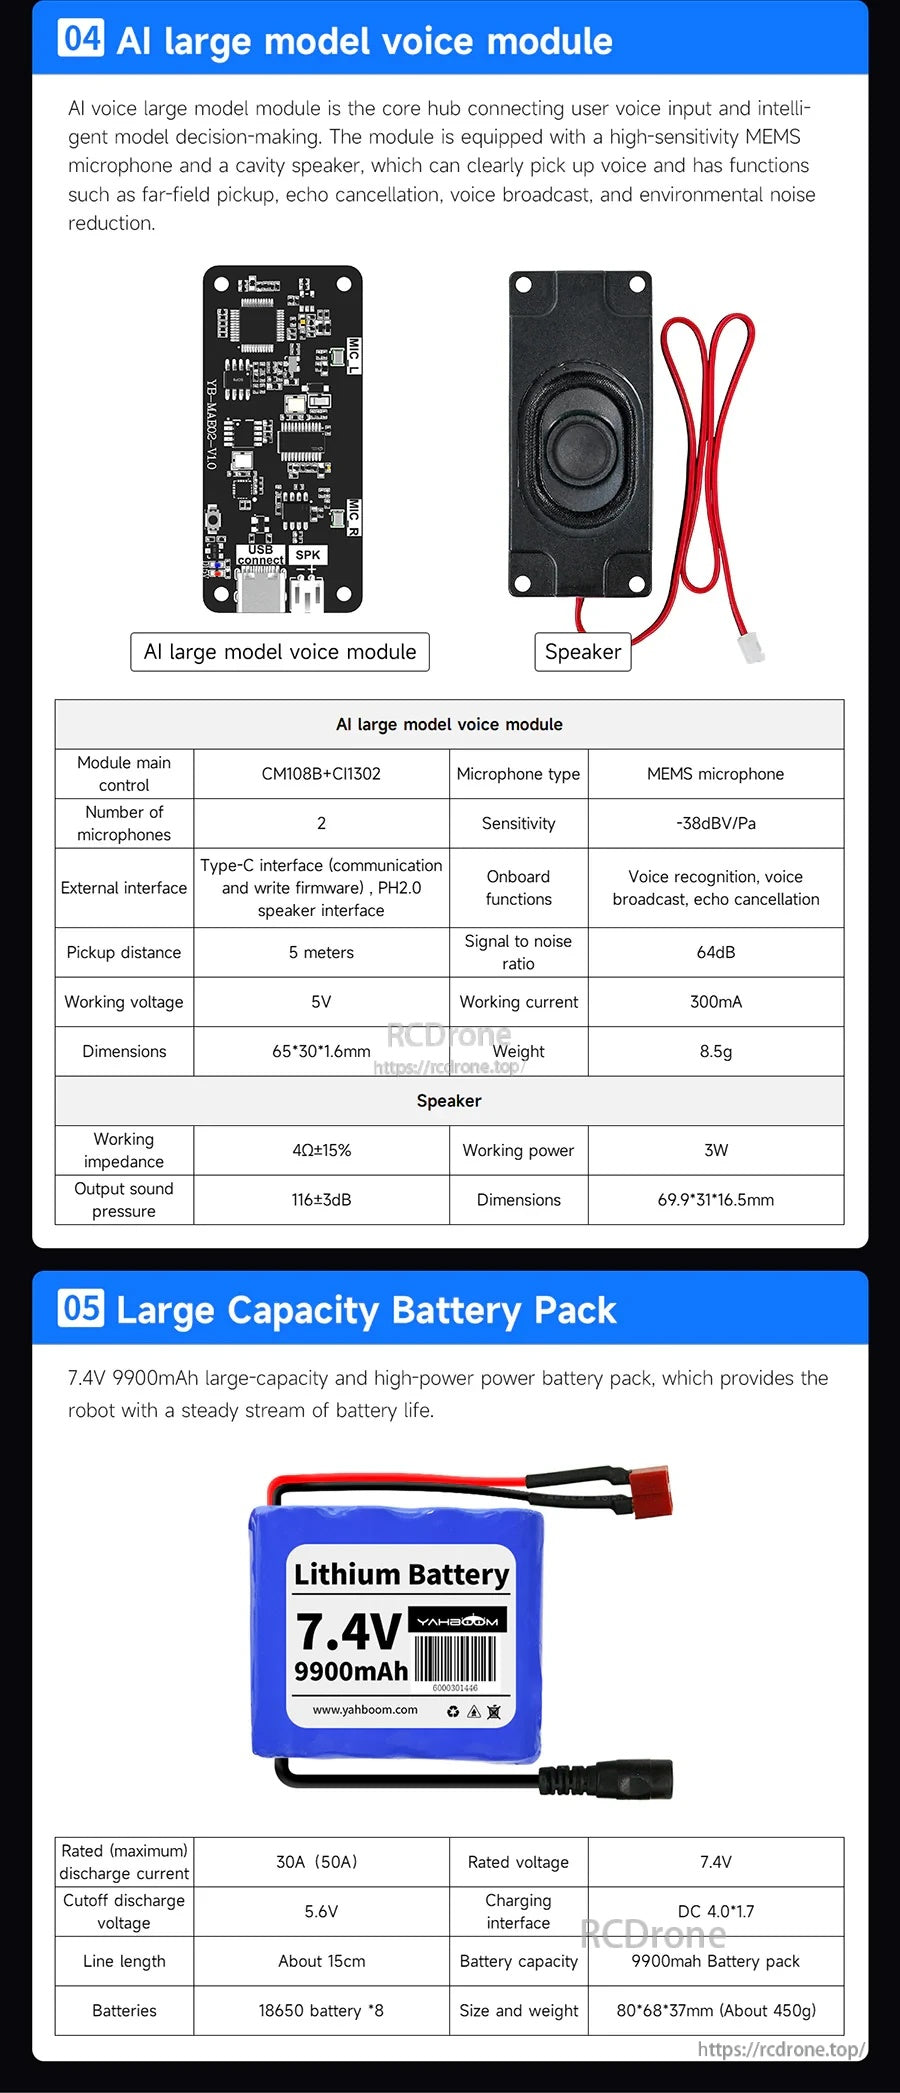
Satsen inkluderar en AI-röstmodul med en trådbunden högtalare plus ett 7,4V 9900mAh litiumbatteripaket för ström ombord.
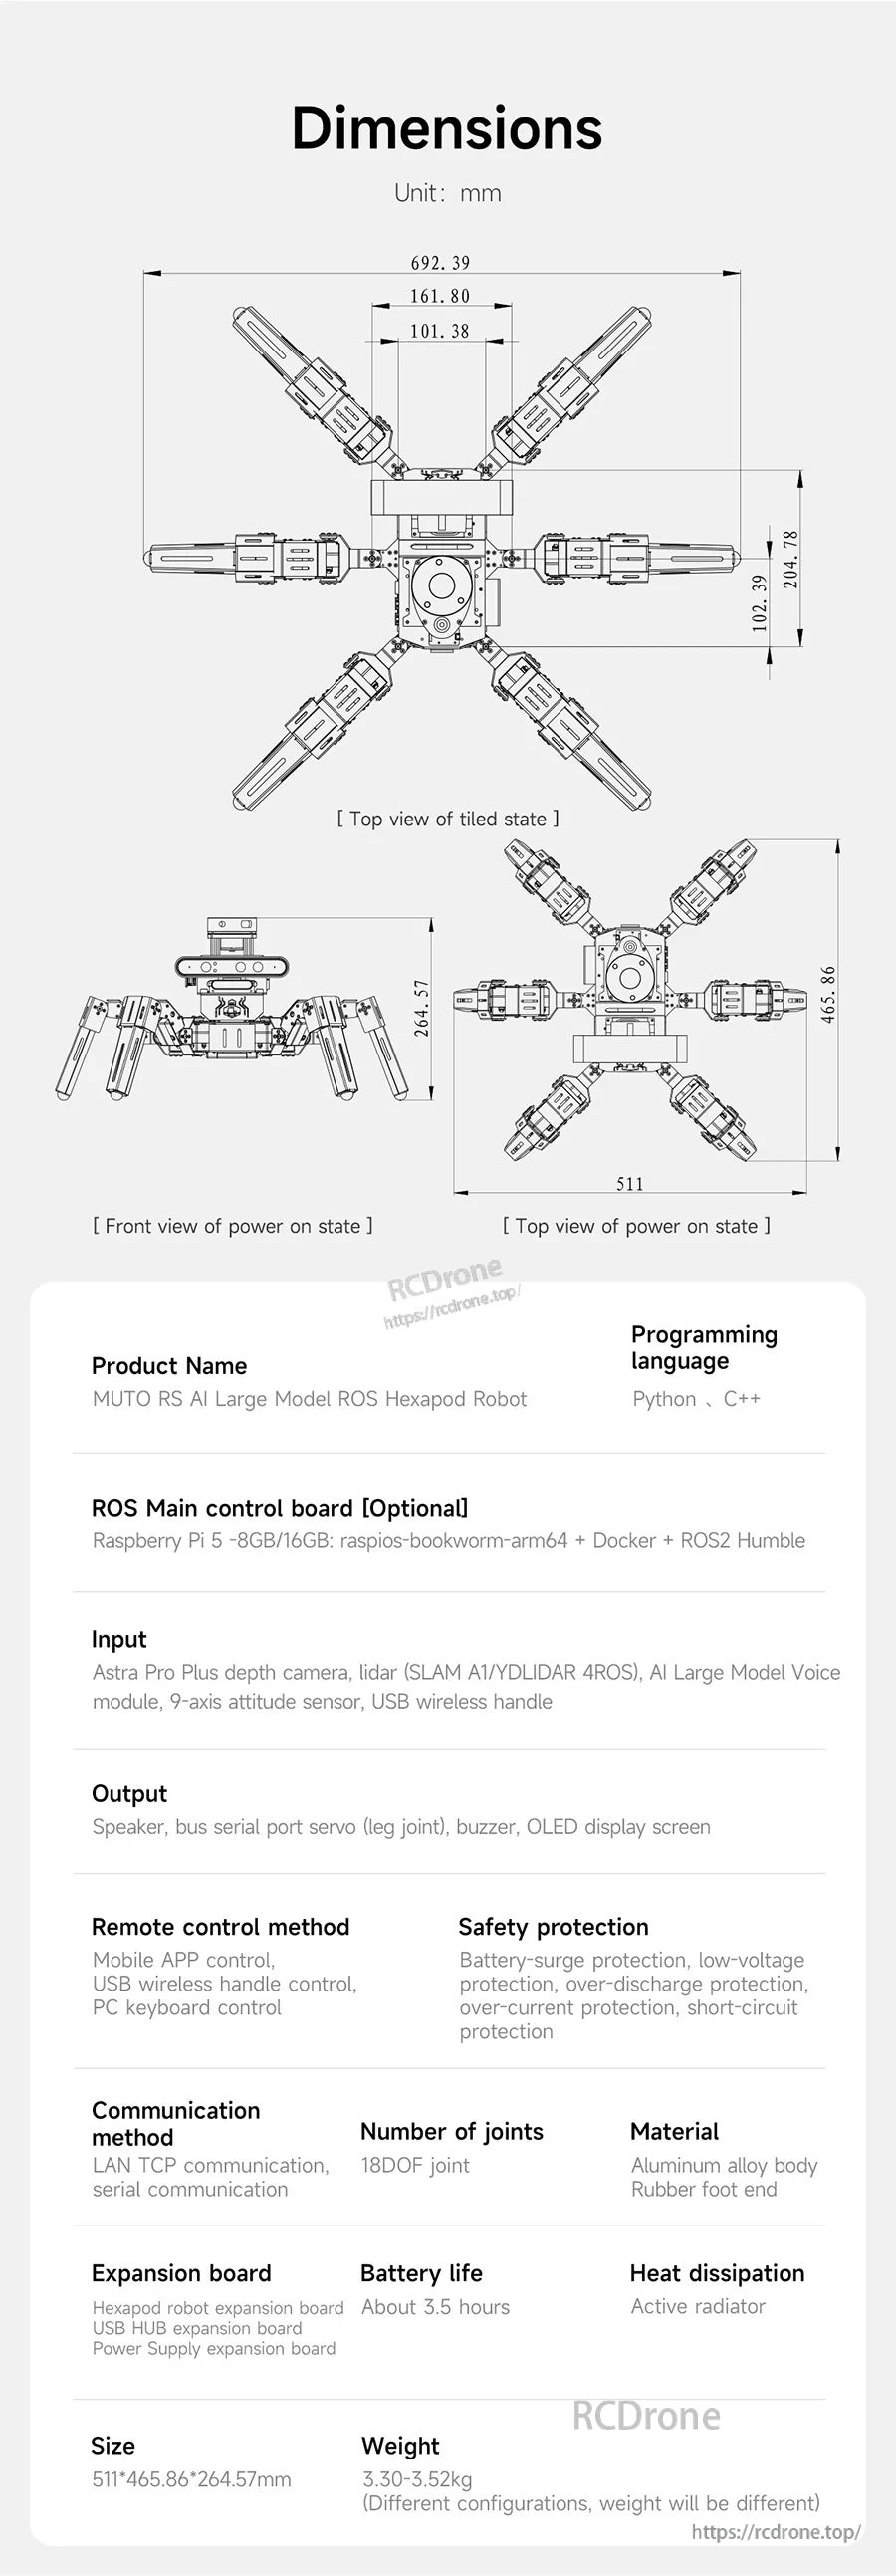
Yahboom Muto RS ROS2 hexapod inkluderar en multi-vy mm dimensionsreferens för att hjälpa till att planera monteringsutrymme och placering.
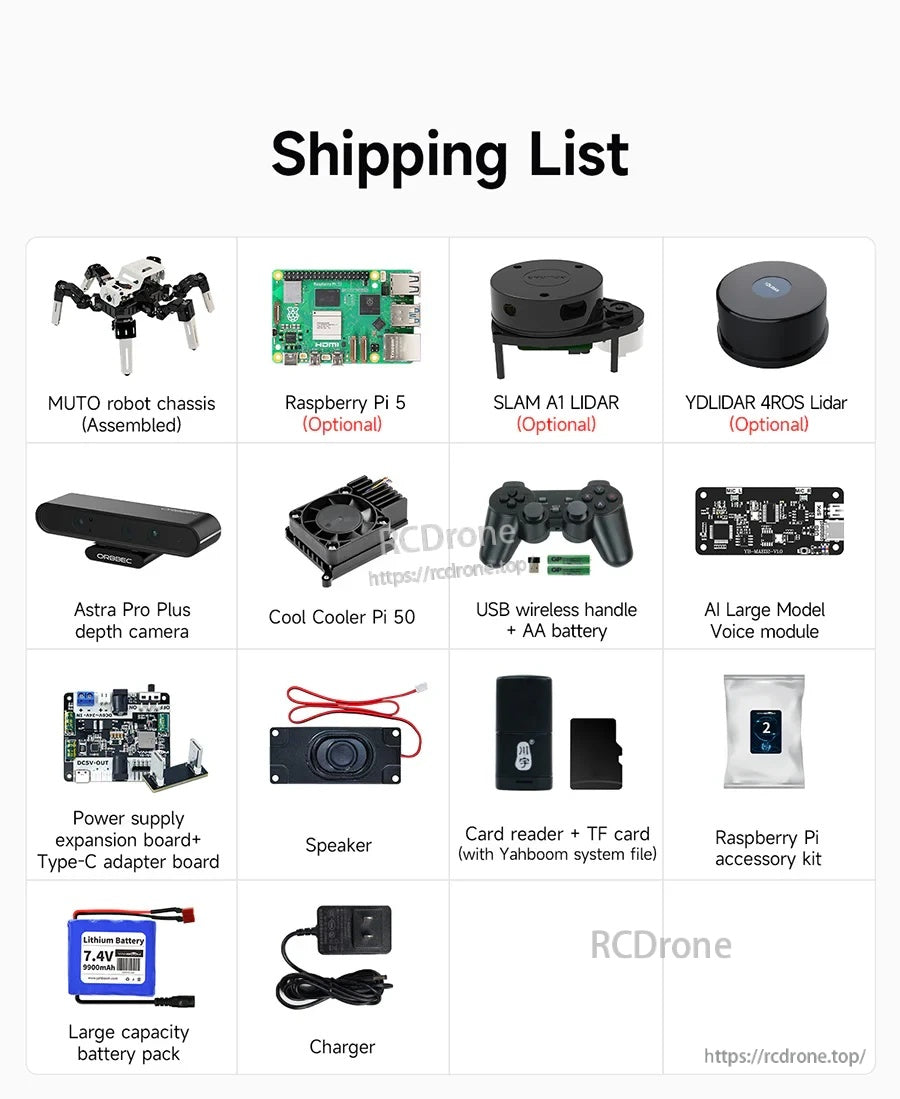
Paketlistan inkluderar det monterade MUTO-robotchassit plus valfria tillägg som en Raspberry Pi 5, SLAM Lidar och djupkamera, tillsammans med ström- och ljudtillbehör.