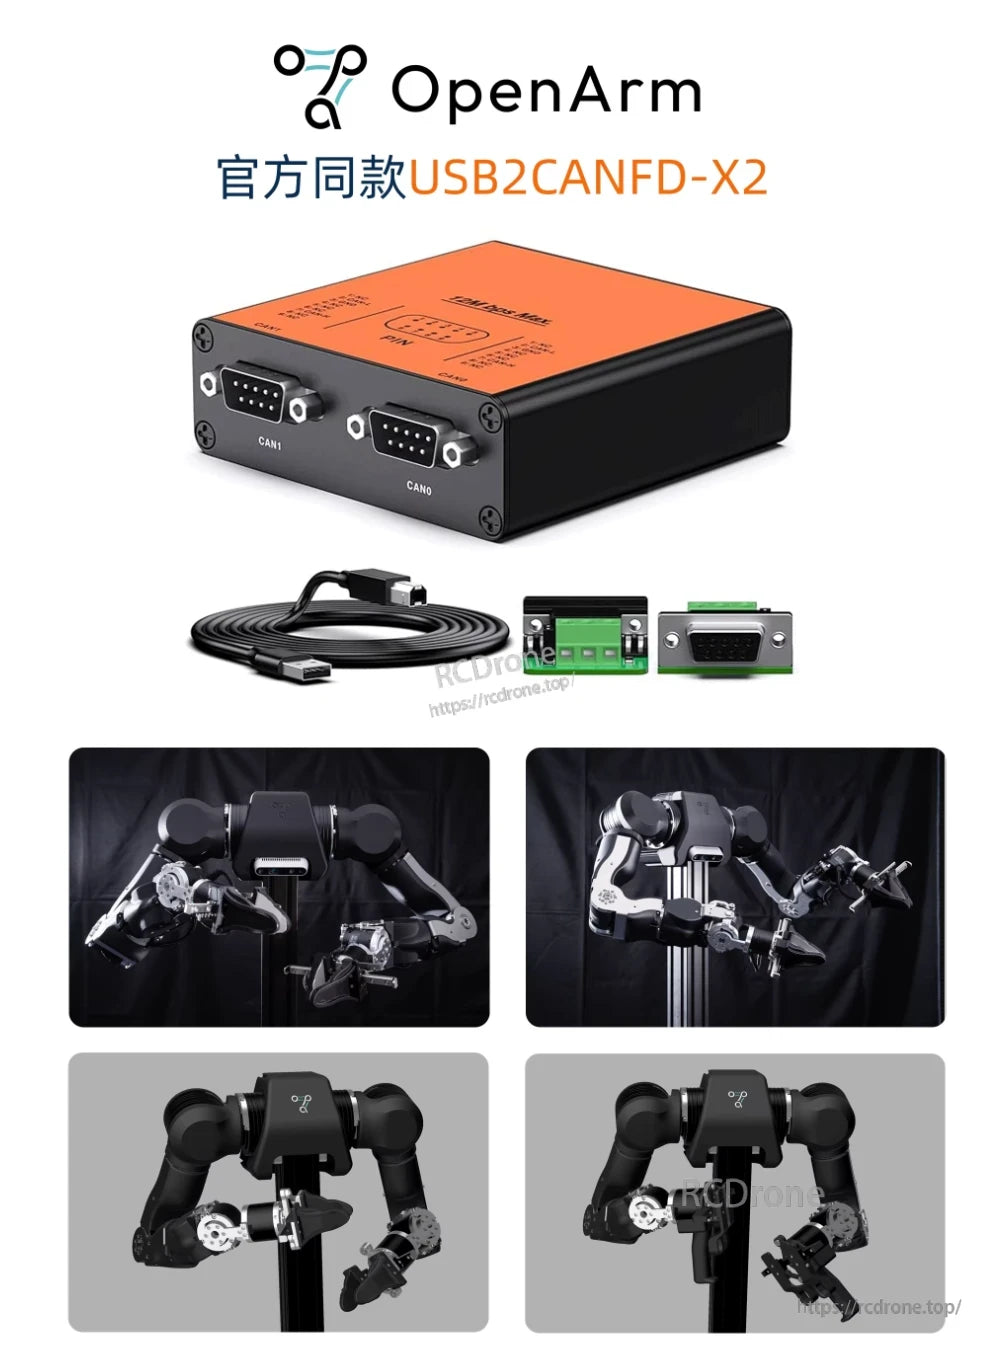
CEREBOTO OpenArm 7DOF রোবোটিক আর্ম কিট – DIY বা প্রস্তুত, ওপেন-সোর্স ROS/পাইথন কন্ট্রোল
CEREBOTO OpenArm 7DOF রোবোটিক আর্ম কিট – DIY বা প্রস্তুত, ওপেন-সোর্স ROS/পাইথন কন্ট্রোল
CEREBOTO
পিকআপের উপলভ্যতা লোড করা যায়নি


Overview
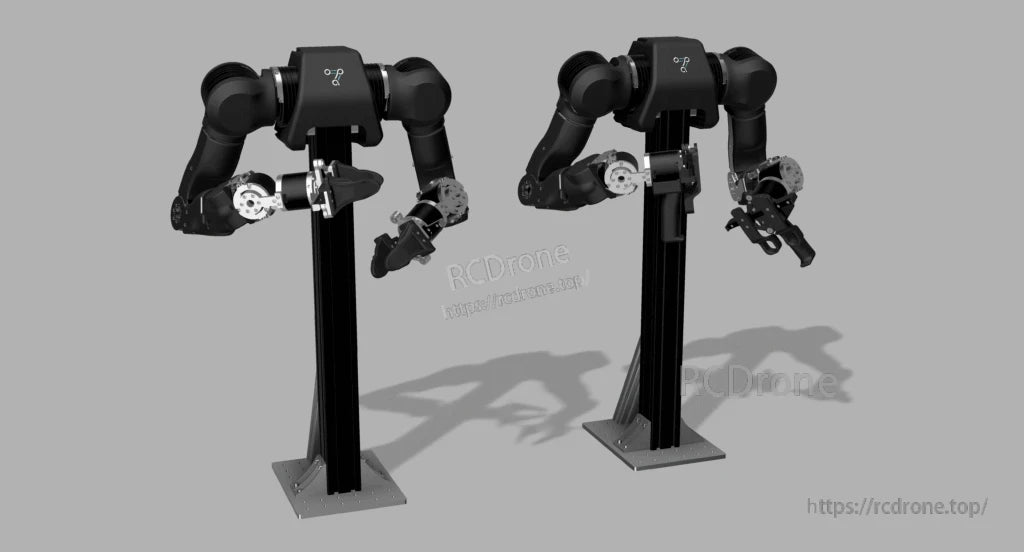
সিরেবোটো ওপেনআর্ম 7DOF রোবটিক আর্ম একটি গবেষণা-গ্রেড, মানব-মাপের রোবটিক আর্ম যা বিশ্ববিদ্যালয়, ল্যাব, স্টার্টআপ এবং গম্ভীর নির্মাতাদের জন্য ডিজাইন করা হয়েছে। 7 ডিগ্রি অব স্বাধীনতা, 633 মিমি আর্ম রিচ, সাধারণ পে লোড 4.1 কেজি এবং প্রতি আর্মে সর্বোচ্চ পে লোড 6.0 কেজি সহ, ওপেনআর্ম উচ্চ-নির্ভুল গতিবিধি, নিরাপদ শারীরিক ইন্টারঅ্যাকশন এবং সমৃদ্ধ ওপেন-সোর্স টুলস প্রদান করে।
আপনি সম্পূর্ণ হাতে-কলমে সমাবেশের জন্য একটি DIY হার্ডওয়্যার কিট নির্বাচন করতে পারেন, অথবা একটি কারখানা-ক্যালিব্রেটেড, ব্যবহারের জন্য প্রস্তুত সমাপ্ত আর্ম। একক-আর্ম, ডুয়াল-আর্ম এবং কোয়াড-আর্ম কনফিগারেশন উপলব্ধ।
মূল বৈশিষ্ট্য
-
7DOF মানব-মাপের রোবটিক আর্ম – প্রাকৃতিক ম্যানিপুলেশন এবং টেলিওপারেশনের জন্য 160–165 সেমি মানব হাতের দৈর্ঘ্যের সাথে মেলানোর জন্য ডিজাইন করা হয়েছে।
-
উচ্চ পে লোড &এবং স্থিতিশীলতা – সাধারণ পে লোড 4.1 কেজি, সর্বোচ্চ পে লোড 6.0 কেজি প্রতি আর্ম, 5.5 কেজি হালকা আর্ম ওজন সহ।
-
ব্যাকড্রাইভেবল মোটর &এবং সম্মত কাঠামো – মানব-রোবট সহযোগিতা এবং শক্তি-নিয়ন্ত্রিত কাজের জন্য নিরাপদ, মসৃণ ইন্টারঅ্যাকশন।
-
1 কিলোহার্জ CAN-FD নিয়ন্ত্রণ লুপ – উচ্চ-কার্যকারিতা গবেষণা এবং শিল্প-গ্রেড অ্যাপ্লিকেশনের জন্য বাস্তব-সময়, নিম্ন-লেটেন্সি নিয়ন্ত্রণ।
-
সম্পূর্ণ ধাতব নির্মাণ – শক্তিশালী অ্যালুমিনিয়াম-অ্যালয় এবং স্টেইনলেস-স্টিল প্রধান কাঠামো কঠোরতা এবং স্থায়িত্বের জন্য।
-
ওপেন-সোর্স হার্ডওয়্যার &এবং সফটওয়্যার – গভীর কাস্টমাইজেশনের জন্য ওপেন CAD, PCB, ফার্মওয়্যার এবং নিয়ন্ত্রণ সফটওয়্যার।
-
ROS, পাইথন এবং C++ সমর্থন – দ্রুত অ্যালগরিদম উন্নয়নের জন্য অফিসিয়াল ROS ইন্টিগ্রেশন এবং পাইথন/C++ API।
-
সমৃদ্ধ ইকোসিস্টেম এবং সম্প্রসারণ – সম্পূর্ণ রোবটিক প্ল্যাটফর্মের জন্য দক্ষ রোবটিক হাত, মোশন-ক্যাপচার গ্লাভস এবং মোবাইল বেস সমর্থন করে।
প্রযুক্তিগত স্পেসিফিকেশন
-
স্বাধীনতার ডিগ্রি: 7 DOF প্রতি হাত
-
হাতের পৌঁছানো: 633 মিমি
-
সাধারণ পে-লোড: 4.1 কেজি
-
শীর্ষ পে-লোড: 6.0 কেজি প্রতি হাত
-
হাতের ওজন: প্রায় 5.৫ কেজি প্রতি হাত
-
উপকরণ: অ্যালুমিনিয়াম-অ্যালয় এবং স্টেইনলেস-স্টীল কাঠামোগত অংশ
-
নিয়ন্ত্রণ ইন্টারফেস: CAN / CAN-FD, UART (ডুয়াল/কোয়াড-আর্ম সংস্করণে অন্তর্ভুক্ত USB2CANFD-X2 অ্যাডাপ্টারের মাধ্যমে)
-
নিয়ন্ত্রণ ফ্রিকোয়েন্সি: ১ কেজি হার পর্যন্ত CAN-FD লুপ
-
সফটওয়্যার সমর্থন: ROS ফ্রেমওয়ার্ক, পাইথন API, C++ API
-
আনুকূল্য: ১৬০–১৬৫ সেমি শরীরের উচ্চতার ব্যবহারকারীদের জন্য হাতের দৈর্ঘ্য উপযুক্ত
সফটওয়্যার &এবং ওপেন-সোর্স ইকোসিস্টেম
OpenArm একটি সম্পূর্ণ ওপেন-সোর্স রোবটিক আর্ম প্ল্যাটফর্ম। অফিসিয়াল রিসোর্সগুলির মধ্যে রয়েছে:
-
ওয়েবসাইট: openarm.dev
-
ডকুমেন্টেশন: docs.openarm.dev
-
গিটহাব: github.com/enactic/openarm
-
টিউটোরিয়াল ভিডিও: অফিসিয়াল ইউটিউব গাইড শুরু করার জন্য
ওপেন CAD, PCB এবং ফার্মওয়্যার ফাইলগুলির সাথে, আপনি যান্ত্রিক, ইলেকট্রনিক্স এবং নিয়ন্ত্রণ সফ্টওয়্যার পরিবর্তন করতে পারেন, অথবা আপনার নিজস্ব গবেষণা বিষয়গুলির জন্য নতুন সেন্সর এবং এন্ড-এফেক্টর দিয়ে আর্মটি সম্প্রসারিত করতে পারেন।
সাধারণ আবেদন পরিস্থিতি
OpenArm একটি বহুমুখী, উচ্চ-নির্ভুল গবেষণা এবং শিক্ষা প্ল্যাটফর্ম হিসেবে ডিজাইন করা হয়েছে:
-
বিশ্ববিদ্যালয়ের রোবটিক্স কোর্স এবং ল্যাব পরীক্ষাগুলি
-
গবেষণা প্রতিষ্ঠান এবং ল্যাবরেটরি প্রকল্পগুলি
-
রিইনফোর্সমেন্ট লার্নিং এবং পদার্থবিজ্ঞান ভিত্তিক AI গবেষণা
-
মানুষ-রোবট ইন্টারঅ্যাকশন এবং সহযোগী রোবট অধ্যয়ন
-
মেকারস্পেস এবং ওপেন-সোর্স হার্ডওয়্যার টিমগুলি
-
ইঞ্জিনিয়ারিং শিক্ষা এবং প্রশিক্ষণ প্ল্যাটফর্মগুলি
মানুষের আকারের আকার এবং নমনীয় কার্যকরীতা সহ, OpenArm ম্যানিপুলেশন, টেলিওপারেশন, নকল শেখা, সহায়ক রোবটিক্স এবং আরও অনেক কিছুর জন্য আদর্শ।
পণ্য সংস্করণ &এবং কনফিগারেশন
সংস্করণ ১ – DIY হার্ডওয়্যার কিট
-
যাদের হাতে কাজ করার দক্ষতা শক্তিশালী, তারা যান্ত্রিক কাঠামো গভীরভাবে বুঝতে চান।
-
সমস্ত যান্ত্রিক, বৈদ্যুতিক এবং 3D-প্রিন্টেড অংশ অন্তর্ভুক্ত; আপনি ম্যানুয়াল অনুসরণ করে নিজেই হাতটি সংযোজন এবং ক্যালিব্রেট করেন।
সংস্করণ ২ – সম্পন্ন রোবোটিক হাত
-
গবেষণা প্রতিষ্ঠান, ল্যাব, কোম্পানি এবং শিক্ষকদের জন্য যারা একটি প্লাগ-এন্ড-প্লে প্ল্যাটফর্ম প্রয়োজন।
-
শিপিংয়ের আগে সম্পূর্ণরূপে সংযোজিত, টিউন করা এবং ক্যালিব্রেট করা; বাক্স থেকে বের করেই ব্যবহারের জন্য প্রস্তুত।
উপলব্ধ আর্ম কনফিগারেশন (তালিকার উপর নির্ভর করে):
-
DIY কিট – একক আর্ম
-
সম্পন্ন আর্ম – একক আর্ম
-
DIY কিট – ডুয়াল আর্ম
-
সম্পন্ন আর্ম – ডুয়াল আর্ম
-
DIY কিট – কোয়াড আর্ম
-
সম্পন্ন আর্ম – কোয়াড আর্ম
প্যাকেজের বিষয়বস্তু
প্রতিটি OpenArm কিট বা সম্পন্ন সিস্টেম সাধারণত অন্তর্ভুক্ত করে:
-
অ্যালুমিনিয়াম-অ্যালয় এবং স্টেইনলেস-স্টীল প্রধান কাঠামোগত উপাদান
-
মোটর, ড্রাইভার বোর্ড, পাওয়ার সাপ্লাই এবং কেবল
-
3D-প্রিন্টেড অংশ এবং স্ক্রু সেট
ডুয়াল-আর্ম এবং কোয়াড-আর্ম সংস্করণ: একটি অফিসিয়াল BOM-সঙ্গত USB2CANFD-X2 ডিভাইস (CEREBOTO হল অনুমোদিত দেশীয় এজেন্ট) PC থেকে CAN-FD যোগাযোগের জন্য।
সমর্থিত হার্ডওয়্যার এক্সটেনশন
OpenArm একাধিক হার্ডওয়্যার অ্যাড-অন সমর্থন করে (অলাদা বিক্রয়ের জন্য), যা আপনাকে একটি সম্পূর্ণ রোবোটিক সিস্টেম তৈরি করতে সক্ষম করে:
-
ডেক্সটারাস রোবোটিক হাত – সূক্ষ্ম পরিচালনা এবং গ্রাস করার গবেষণার জন্য।
-
মোশন-ক্যাপচার গ্লাভ সেট – স্বতঃস্ফূর্ত টেলিওপারেশন এবং অনুকরণ শেখার জন্য।
-
মোবাইল বেস – OpenArm-কে একটি মোবাইল ম্যানিপুলেটর প্ল্যাটফর্মে পরিণত করতে।
প্রশ্ন ও উত্তর
প্রশ্ন: রোবোটিক হাত কি অবিলম্বে ব্যবহার করা যাবে?
উত্তর: সম্পন্ন-হাত সংস্করণটি কারখানায় সম্পূর্ণভাবে টিউন এবং ক্যালিব্রেট করা হয়েছে—শুধু এটি চালু করুন এবং কাজ শুরু করুন। DIY হার্ডওয়্যার কিট আপনাকে নির্দেশাবলী অনুসরণ করে সিস্টেমটি একত্রিত এবং সেট আপ করতে হবে।
প্রশ্ন: OpenArm কি ROS বা অন্যান্য মিডলওয়্যারের সাথে সামঞ্জস্যপূর্ণ?
উত্তর: হ্যাঁ। OpenArm আনুষ্ঠানিকভাবে ROS ফ্রেমওয়ার্ক সমর্থন করে, এবং আপনি Python এবং C++ API এর মাধ্যমে হাতটি নিয়ন্ত্রণ করতে পারেন।
প্রশ্ন: এই পণ্যটি কাদের জন্য?
উত্তর: বিশ্ববিদ্যালয় এবং প্রতিষ্ঠান গবেষক, AI &এবং রোবটিক্স ল্যাব, পাঠ্যক্রম শেখানো, প্রকৌশল প্রশিক্ষণ কেন্দ্র, এবং উন্নত শখের জন্য।
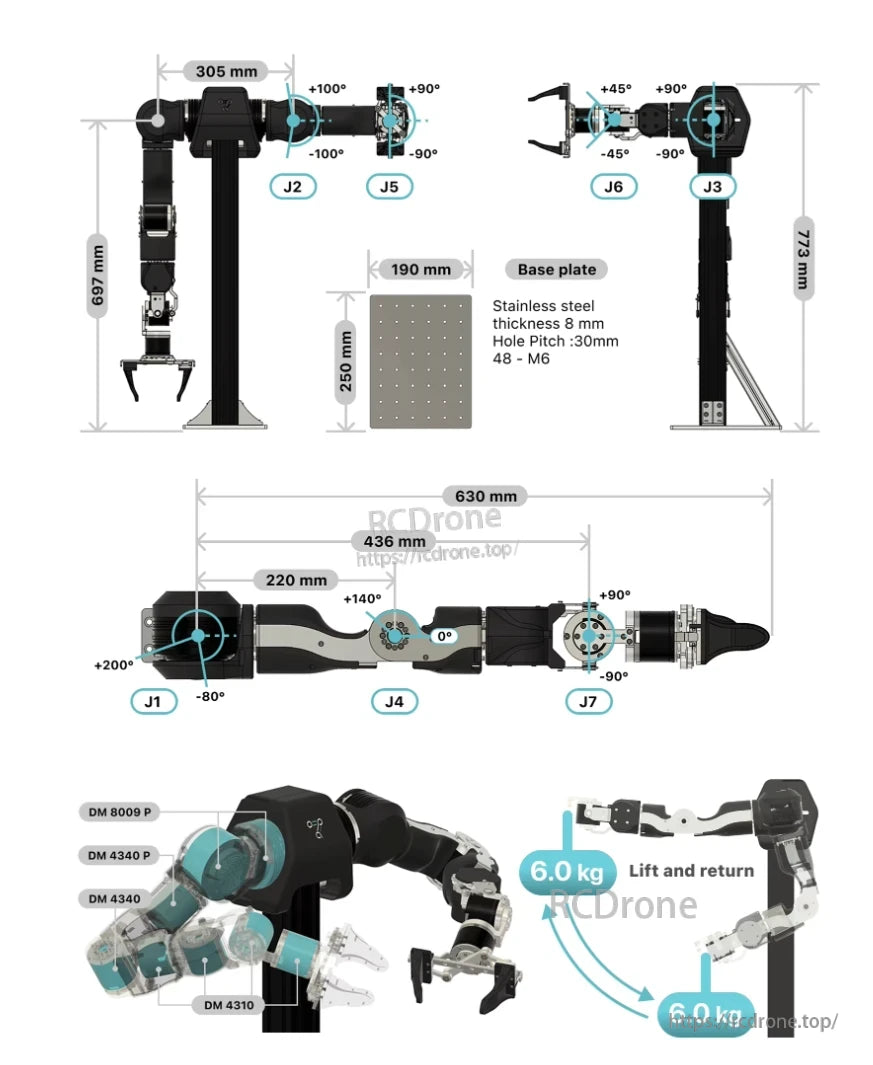
Cereboto OpenArm 7DOF রোবট আর্মে সাতটি জয়েন্ট (J1–J7) রয়েছে যার নির্ধারিত কোণীয় পরিসীমা রয়েছে। এর উচ্চতা 697 মিমি বা 773 মিমি, পৌঁছায় 630 মিমি, এবং এটি 190×250 মিমি স্টেইনলেস স্টিলের বেস প্লেটে মাউন্ট করা হয়—৮ মিমি পুরু এবং ৩০ মিমি পিচে ৪৮টি M6 গর্ত রয়েছে। DM8009P, DM4340P, DM4340, এবং DM4310 মোটর দ্বারা চালিত, এটি 6.0 কেজি পে-লোড সঠিকভাবে পরিচালনা করে। শিল্প এবং গবেষণার ব্যবহারের জন্য ডিজাইন করা হয়েছে, এটি কাঠামোগত দৃঢ়তা এবং সঠিক গতির নিয়ন্ত্রণের মধ্যে ভারসাম্য রক্ষা করে।