


Yahboom ROSMASTER M3 ROS2 এআই বড় মডেল রোবট কার মেকানাম হুইলসহ Orin Nano/NX SUPER, RDK X5, Pi 5-এর জন্য
Yahboom ROSMASTER M3 ROS2 এআই বড় মডেল রোবট কার মেকানাম হুইলসহ Orin Nano/NX SUPER, RDK X5, Pi 5-এর জন্য
Yahboom
পিকআপের উপলভ্যতা লোড করা যায়নি


ওভারভিউ
Yahboom ROSMASTER M3 হল একটি ROS2 রোবট কার প্ল্যাটফর্ম যা Jetson Orin Nano/Orin NX SUPER, Raspberry Pi 5, এবং RDK X5 এর জন্য ডিজাইন করা হয়েছে। এটি মাল্টিমোডাল AI (টেক্সট/ভিশন/ভয়েস) এর সাথে SLAM নেভিগেশনকে সংহত করে এবং একটি মেকানাম হুইল চ্যাসিস সহ একটি পেন্ডুলাম-স্টাইলের স্বাধীন সাসপেনশন কাঠামো বৈশিষ্ট্যযুক্ত যা 360° সর্বদিকীয় গতিবিধি প্রদান করে। কনফিগারেশনের উপর নির্ভর করে, এটি ঐচ্ছিক একক/ডুয়াল TOF LiDAR সমর্থন করে এবং 3D ভিশন অ্যাপ্লিকেশনের জন্য DaBai DCW2 ডেপথ ক্যামেরা ব্যবহার করে।
মূল বৈশিষ্ট্যসমূহ
- এআই মাল্টিমোডাল বড় ভাষার মডেল অ্যাপ্লিকেশন: অর্থবোধক বোঝাপড়া, বক্তৃতা সংলাপ, এবং দৃশ্য বোঝাপড়া
- ডিফাই ওয়ার্কফ্লো ডেভেলপমেন্ট প্ল্যাটফর্ম বড়-মডেল ওয়ার্কফ্লো উন্নয়ন এবং স্থাপনার জন্য সমর্থন প্রদান করে
- ডুয়াল-মডেল ইনফারেন্স আর্কিটেকচার ডায়নামিক ফিডব্যাক ইনফারেন্স এবং কথোপকথন বাধা সমর্থন সহ
- LiDAR + এনকোডার + IMU (জাইরোস্কোপ) ফিউশন ম্যাপিং এবং নেভিগেশনের জন্য; একাধিক ম্যাপিং অ্যালগরিদম সমর্থন করে
- DaBai DCW2 গভীরতা ক্যামেরা: গভীরতা চিত্র + পয়েন্ট ক্লাউড 3D ভিশন ম্যাপিং, পরিমাপ, এবং স্বীকৃতির জন্য
- প্রফেশনাল-গ্রেড মেকানাম চাকা + পেন্ডুলাম সাসপেনশন এনকোডার স্বীকৃতিতে চাকার স্লিপ প্রভাব কমাতে এবং ওডোমিটার ত্রুটি কমাতে সহায়তা করে
- ইন্টিগ্রেটেড RGB হেডলাইট/LED স্ট্রিপ প্রবাহিত, শ্বাসপ্রশ্বাস, এবং মার্কি লাইটিং প্রভাব সহ; কাস্টমাইজযোগ্য রং/উজ্জ্বলতা
- AI vision stack support: OpenCV / MediaPipe / YOLOv11; includes functions such as gesture recognition, QR code recognition, pose estimation, image segmentation, and object detection
- মাল্টি-রোবট গঠন এবং আন্তঃসংযোগ নিয়ন্ত্রণ: একই মানচিত্রে মাল্টি-রোবট নেভিগেশন এবং গতিশীল বাধা এড়ানো; এক হোস্ট দ্বারা একাধিক রোবট নিয়ন্ত্রিত
বিশেষ উল্লেখ
| রোবটের আকার | ২৭৬.97 x 212.4 x 199.18 mm |
| চ্যাসিস | মেকানাম হুইল চ্যাসিস (সর্বদিকগামী গতি) |
| সাসপেনশন | পেন্ডুলাম স্বাধীন সাসপেনশন কাঠামো |
| ডেপথ ক্যামেরা | DaBai DCW2 ডেপথ ক্যামেরা |
| LiDAR | T-MINI PLUS LiDAR (ঐচ্ছিক একক/যুগ্ম TOF LiDAR; যুগ্ম পয়েন্ট ক্লাউড ফিউশন আলটিমেট ভার্সনের জন্য) |
| আলোকসজ্জা | সমন্বিত RGB হেডলাইট/LED স্ট্রিপ |
| ব্যাটারি | 6000mAh ব্যাটারি প্যাক |
| ঐচ্ছিক ডিসপ্লে | 7-ইঞ্চি ডিসপ্লে (ঐচ্ছিক; সংস্করণের উপর নির্ভরশীল) |
| OS / ROS (নিয়ন্ত্রক দ্বারা) | Raspberry Pi OS + Docker + ROS2 Humble; Ubuntu 22.04 + ROS2 Humble; Ubuntu 22.04 LTS + ROS2 Humble |
| স্টোরেজ (কনফিগারেশন দ্বারা) | 128GB / 256GB (e.g. , 128GB TF কার্ড; 256GB SSD) |
সংস্করণ বিকল্প (কনফিগারেশন নির্বাচন)
| আইটেম | স্ট্যান্ডার্ড কিট | সুপিরিয়র কিট | আলটিমেট সংস্করণ |
|---|---|---|---|
| সমর্থিত প্রধান নিয়ন্ত্রণ | Raspberry Pi 5 8GB; RDK X5 8GB; ORIN-NANO-8GB | Raspberry Pi 5 8GB; ORIN-NANO-8GB; ORIN-NX-8GB | Raspberry Pi 5 8GB; ORIN-NANO-8GB; ORIN-NX-8GB; ORIN-NX-16GB |
| ভয়েস মডিউল | সব সংস্করণে AI বড় মডেল ভয়েস মডিউল অন্তর্ভুক্ত | ||
| ক্যামেরা | DaBai DCW2 গভীরতা ক্যামেরা | DaBai DCW2 গভীরতা ক্যামেরা | DaBai DCW2 গভীরতা ক্যামেরা |
| LiDAR | T-MINI PLUS LiDAR | T-MINI PLUS LiDAR | T-MINI PLUS LiDAR *2 |
| ডিসপ্লে | / | 7-ইঞ্চি ডিসপ্লে | ৭-ইঞ্চি ডিসপ্লে |
দ্রষ্টব্য: শুধুমাত্র আলটিমেট সংস্করণটি ডুয়াল টি-মিনি প্লাস লিডার দিয়ে কনফিগার করা হয়েছে।
কন্ট্রোলার নির্বাচন পরামর্শ (তথ্যসূত্র)
বড় মডেলের অপারেশন মসৃণতা এবং কার্যকর ফলাফল উন্নত করতে, Jetson Orin Nano/NX SUPER নির্বাচন করার পরামর্শ দেওয়া হয়। বোর্ড ছাড়া একটি সংস্করণ নির্বাচন করলে, কমপক্ষে 8GB RAM সহ একটি Raspberry Pi 5 প্রস্তুত করুন।
| কন্ট্রোলার | কম্পিউটিং ক্ষমতা | CPU | GPU | RAM | স্টোরেজ | পাওয়ার | প্রদত্ত ROS সিস্টেম |
|---|---|---|---|---|---|---|---|
| Raspberry Pi 5 8GB | প্রায় 0.5 TFLOPS (FP16) | Cortex-A76 | VideoCore VII | 8GB | 128GB TF কার্ড | 10W | Raspberry Pi OS + Docker + ROS2 Humble |
| RDK X5 8GB | 10 TOPS | 8-core Cortex-A55 @ 1.5GHz | 32Gflops | 8GB | / | 25W | Ubuntu 22.04 + ROS2 Humble |
| Jetson Orin Nano SUPER 8GB | 67 TOPS | 6-কোর Arm Cortex-A78AE v8.2 64-বিট CPU 1.5MB L2 + 4MB L3 |
1024-কোর NVIDIA Ampere আর্কিটেকচার GPU 32 টেনসর কোর সহ | 8GB 128-বিট LPDDR5 102 GB/s | 256GB SSD | 7W, 15W, 25W | Ubuntu 22.04 LTS + ROS2 Humble |
| Jetson Orin NX SUPER 8GB | 117 TOPS | 6-কোর NVIDIA Arm Cortex-A78AE v8.2 64-বিট CPU 1.5MB L2 + 4MB L3 |
1024-কোর NVIDIA Ampere আর্কিটেকচার GPU 32 টেনসর কোর সহ | 8GB 128-বিট LPDDR5 102 GB/s | 256GB SSD | 10W, 15W, 25W, 40W | Ubuntu 22.04 LTS + ROS2 Humble |
| Jetson Orin NX SUPER 16GB | 157 TOPS | 8-কোর NVIDIA Arm Cortex-A78AE v8.2 64-বিট CPU 2MB L2 + 4MB L3 |
1024-কোর NVIDIA Ampere আর্কিটেকচার GPU 32 টেনসর কোর সহ | 16GB 128-বিট LPDDR5 102 GB/s | 256GB SSD | 10W, 15W, 25W, 40W | উবুন্টু 22.04 LTS + ROS2 Humble |
পারফরম্যান্স রেফারেন্স (কার্যকরী কেস টেস্ট তুলনা)
| পরীক্ষার আইটেম | Raspberry Pi 5 8GB | RDK X5 8GB | Orin Nano SUPER 8GB | Orin NX SUPER 8GB | Orin NX SUPER 16GB |
|---|---|---|---|---|---|
| YOLO V11 অবজেক্ট ডিটেকশন | 4fps | 12fps | 30fps | 30fps | 30fps |
| মিডিয়াপাইপ | 12fps | 13fps | 30fps | 30fps | 30fps |
| এপ্রিলট্যাগ মেশিন কোড ট্র্যাকিং | 30fps | 20fps | 30fps | 30fps | 30fps |
| KCF অবজেক্ট ট্র্যাকিং | 12fps | 15fps | 30fps | 30fps | 30fps | AI বড় মডেল ভিজ্যুয়াল ট্র্যাকিং | ২০fps | ১০fps | ২০fps | ৩০fps | ৩০fps |
| ভিজ্যুয়াল স্বয়ংক্রিয় ড্রাইভিং (অফলাইন মডেল) | সমর্থন করে না | ২২fps | ২৫fps | ৩০fps | ৩০fps |
| AI বড় মডেল ফিউশন স্বয়ংক্রিয় ড্রাইভিং | সমর্থন করে না | ১৮fps | ২৫fps | ৩০fps | ৩০fps |
ফাংশন (LiDAR / গভীরতা ক্যামেরা / ভিশন)
LiDAR ফাংশন
- উচ্চ-নির্ভুলতা TOF LiDAR এনকোডার এবং IMU (জাইরোস্কোপ) ফিউশন ডেটা সহ উচ্চ-নির্ভুলতা ম্যাপিং এবং নেভিগেশনের জন্য
- একাধিক ম্যাপিং অ্যালগরিদম এবং আর্কাইভ ম্যাপিং সমর্থন করে
- একক-পয়েন্ট এবং বহু-পয়েন্ট নেভিগেশন সমর্থন করে; একটি অ্যাপের মাধ্যমে পরিচালনা করা যেতে পারে
- স্থানান্তর নেভিগেশন প্রযুক্তি অবস্থান ড্রিফট কমায়, নেভিগেশন স্থিতিশীলতা এবং নির্ভরযোগ্যতা উন্নত করে
- ম্যাপিং এবং নেভিগেশন মোড প্রদর্শিত: Gmapping LiDAR ম্যাপিং, Cartographer LiDAR ম্যাপিং, slam_toolbox LiDAR ম্যাপিং, IMU LiDAR ফিউশন ফিল্টারিং, APP ম্যাপিং নেভিগেশন
- উদাহরণ আচরণ প্রদর্শিত: LiDAR বাধা এড়ানো, LiDAR অনুসরণ, LiDAR অভিভাবক, রাস্তা নেটওয়ার্ক পরিকল্পনা
গভীরতা ক্যামেরা ফাংশন
- 3D গঠিত আলো গভীরতা ক্যামেরা গভীরতা চিত্র এবং পয়েন্ট ক্লাউড ডেটা তৈরি করে
- গভীরতা দূরত্ব এবং ভলিউম গণনা; রাডার ডেটার সাথে মিলিত হলে উচ্চ-নির্ভুলতা 3D রঙের মানচিত্র তৈরি করে
- উদাহরণ অ্যাপ্লিকেশন প্রদর্শিত: RTAB-Map 3D ভিশন ম্যাপিং এবং নেভিগেশন, কাঠের ব্লক ভলিউম পরিমাপ, প্রান্ত সনাক্তকরণ, গভীরতা ক্যামেরা দূরত্ব পরিমাপ
YOLOv11 মডেল সনাক্তকরণ
- চিত্র বিভাজন, ভঙ্গি নির্ধারণ, চিত্র শ্রেণীবিভাগ, এবং অভিমুখী বস্তু সনাক্তকরণ সমর্থন করে
এআই ভিজ্যুয়াল স্বীকৃতি / ইন্টারঅ্যাকশন
- OpenCV এবং MediaPipe এর মত ফ্রেমওয়ার্ক সমর্থন করে
- স্বীকৃতি উদাহরণ প্রদর্শিত: মানব বৈশিষ্ট্য স্বীকৃতি, অঙ্গভঙ্গি স্বীকৃতি, আঙুলের ডগার গতিপথ স্বীকৃতি, QR কোড স্বীকৃতি, 3D সনাক্তকরণ, 3D মুখ সনাক্তকরণ, রঙ স্বীকৃতি, এআর ভিশন
- ইন্টারঅ্যাকশন উদাহরণ প্রদর্শিত: অঙ্গভঙ্গি নিয়ন্ত্রণ, MediaPipe ভঙ্গি অনুসরণ, মেশিন কোড নিয়ন্ত্রণ, ভিজ্যুয়াল লাইন ট্র্যাকিং, রঙ ট্র্যাকিং, মুখ ট্র্যাকিং, KCF বস্তু অনুসরণ, গভীর শিক্ষণ বস্তু ট্র্যাকিং
স্বয়ংক্রিয় ড্রাইভিং (স্যান্ডবক্স) নোট
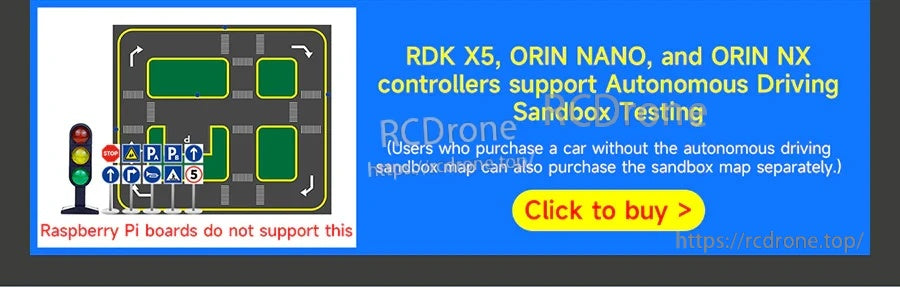
স্বয়ংক্রিয় ড্রাইভিং স্যান্ডবক্স পরীক্ষণ সমর্থিত হিসাবে প্রদর্শিত: RDK X5, Orin Nano, এবং Orin NX।Raspberry Pi বোর্ডগুলি এই ফাংশন সমর্থন করে না বলে দেখানো হয়েছে। প্রদর্শিত ফাংশনগুলির মধ্যে রয়েছে রাস্তার চিহ্ন সনাক্তকরণ, লেন রাখা, স্বয়ংক্রিয় পার্কিং এবং স্টিয়ারিং সিদ্ধান্ত।
অ্যাপ্লিকেশনসমূহ
- SLAM ম্যাপিং এবং নেভিগেশন
- রাস্তা নেটওয়ার্ক পরিকল্পনা, রুট পরিকল্পনা এবং মাল্টিপয়েন্ট নেভিগেশন
- দৃশ্য বোঝাপড়া, ভিজ্যুয়াল ফলোয়িং, গভীর দূরত্ব Q&A, এবং স্বয়ংক্রিয় ক্রুজ প্রদর্শনীগুলি
- মাল্টি-রোবট সিঙ্ক্রোনাস মোশন কন্ট্রোল এবং ফর্মেশন কন্ট্রোল
টিউটোরিয়ালস
কনফিগারেশন সহায়তার জন্য ক্রয়ের আগে (ভার্সন, কন্ট্রোলার নির্বাচন এবং আনুষাঙ্গিক), যোগাযোগ করুন https://rcdrone.top/ অথবা ইমেইল [email protected].
বিস্তারিত
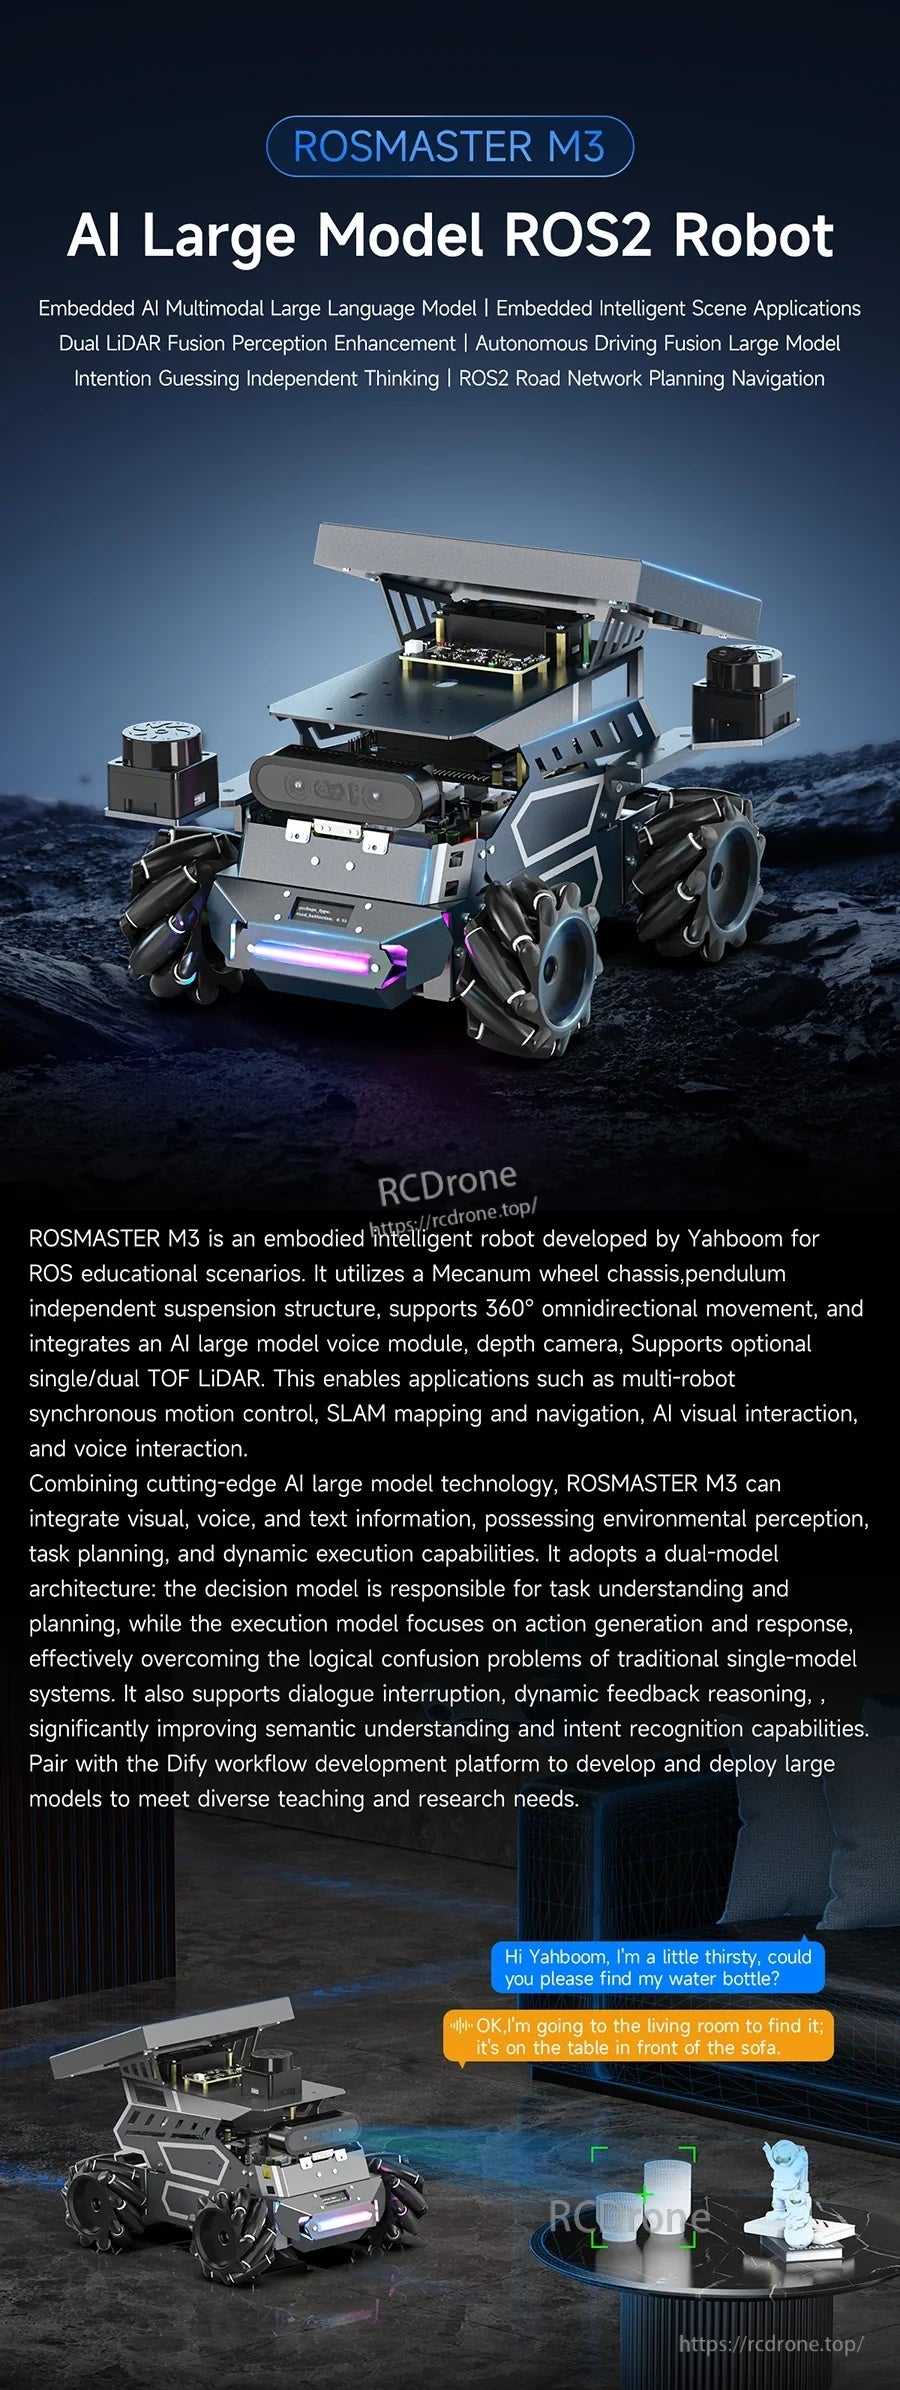
ROSMASTER M3 এর সাথে পরিচিত হন: একটি ROS2-প্রস্তুত রোবট কার প্ল্যাটফর্ম যা জনপ্রিয় এজ কন্ট্রোলারগুলিতে মাল্টিমোডাল AI এবং SLAM নেভিগেশনের জন্য নির্মিত।
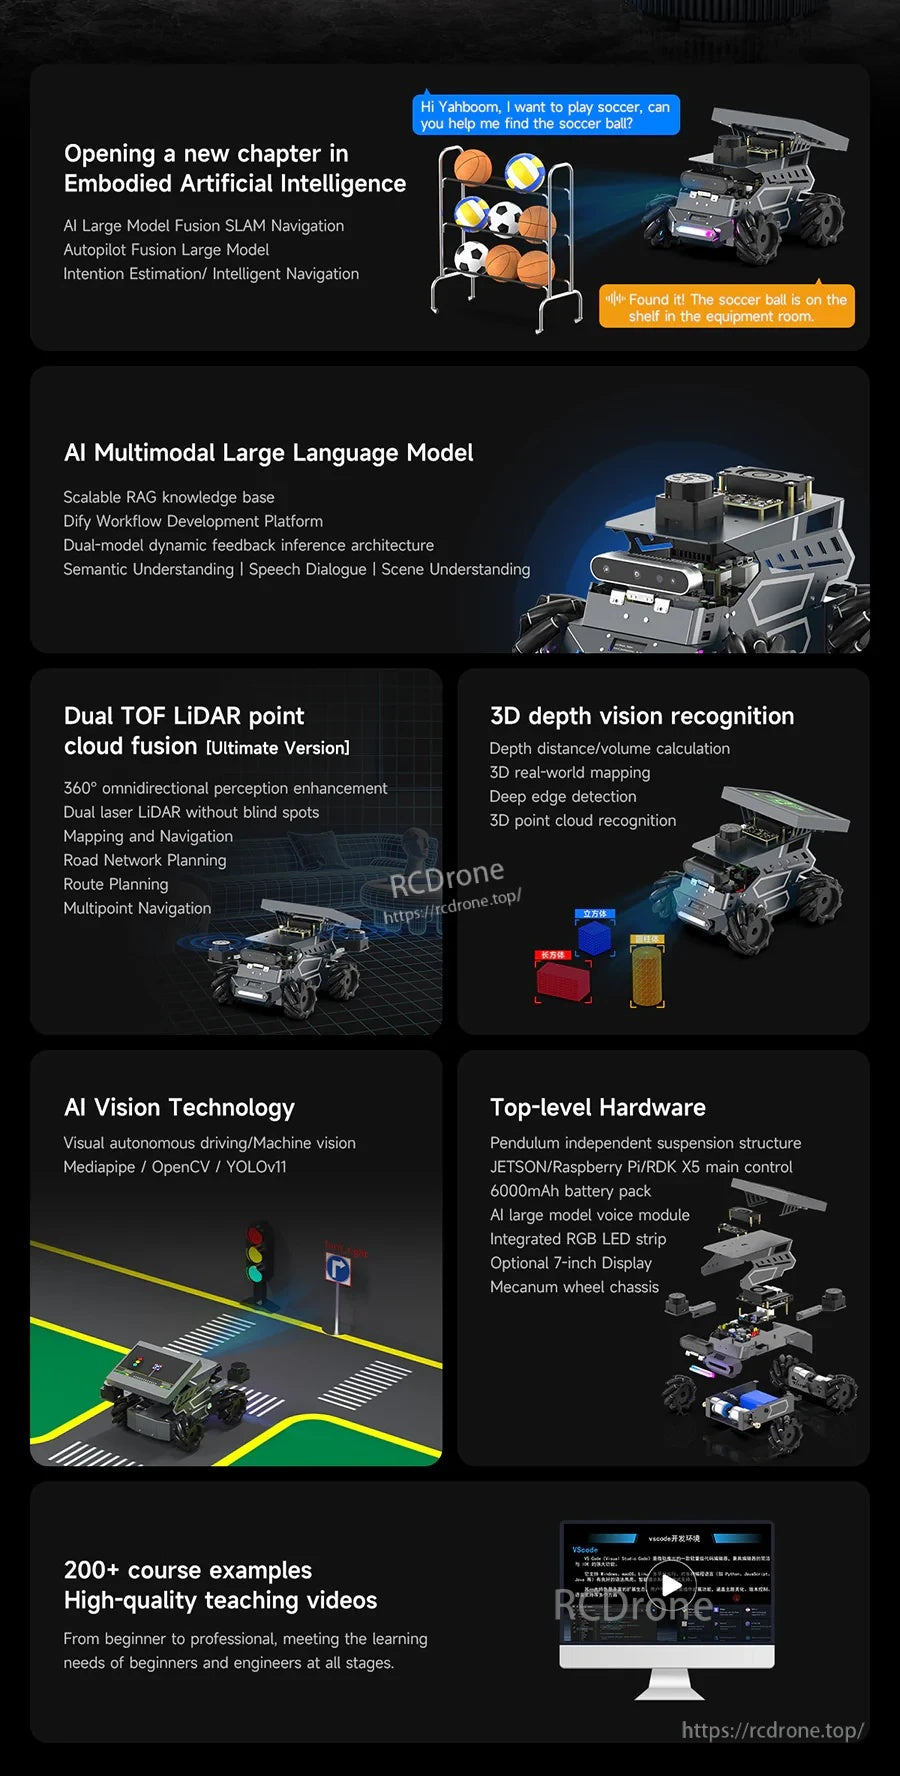
একক সমন্বিত প্ল্যাটফর্মে মাল্টিমোডাল ইন্টারঅ্যাকশন, 3D উপলব্ধি এবং সর্বদিকীয় গতিশীলতা একত্রিত হয়েছে।
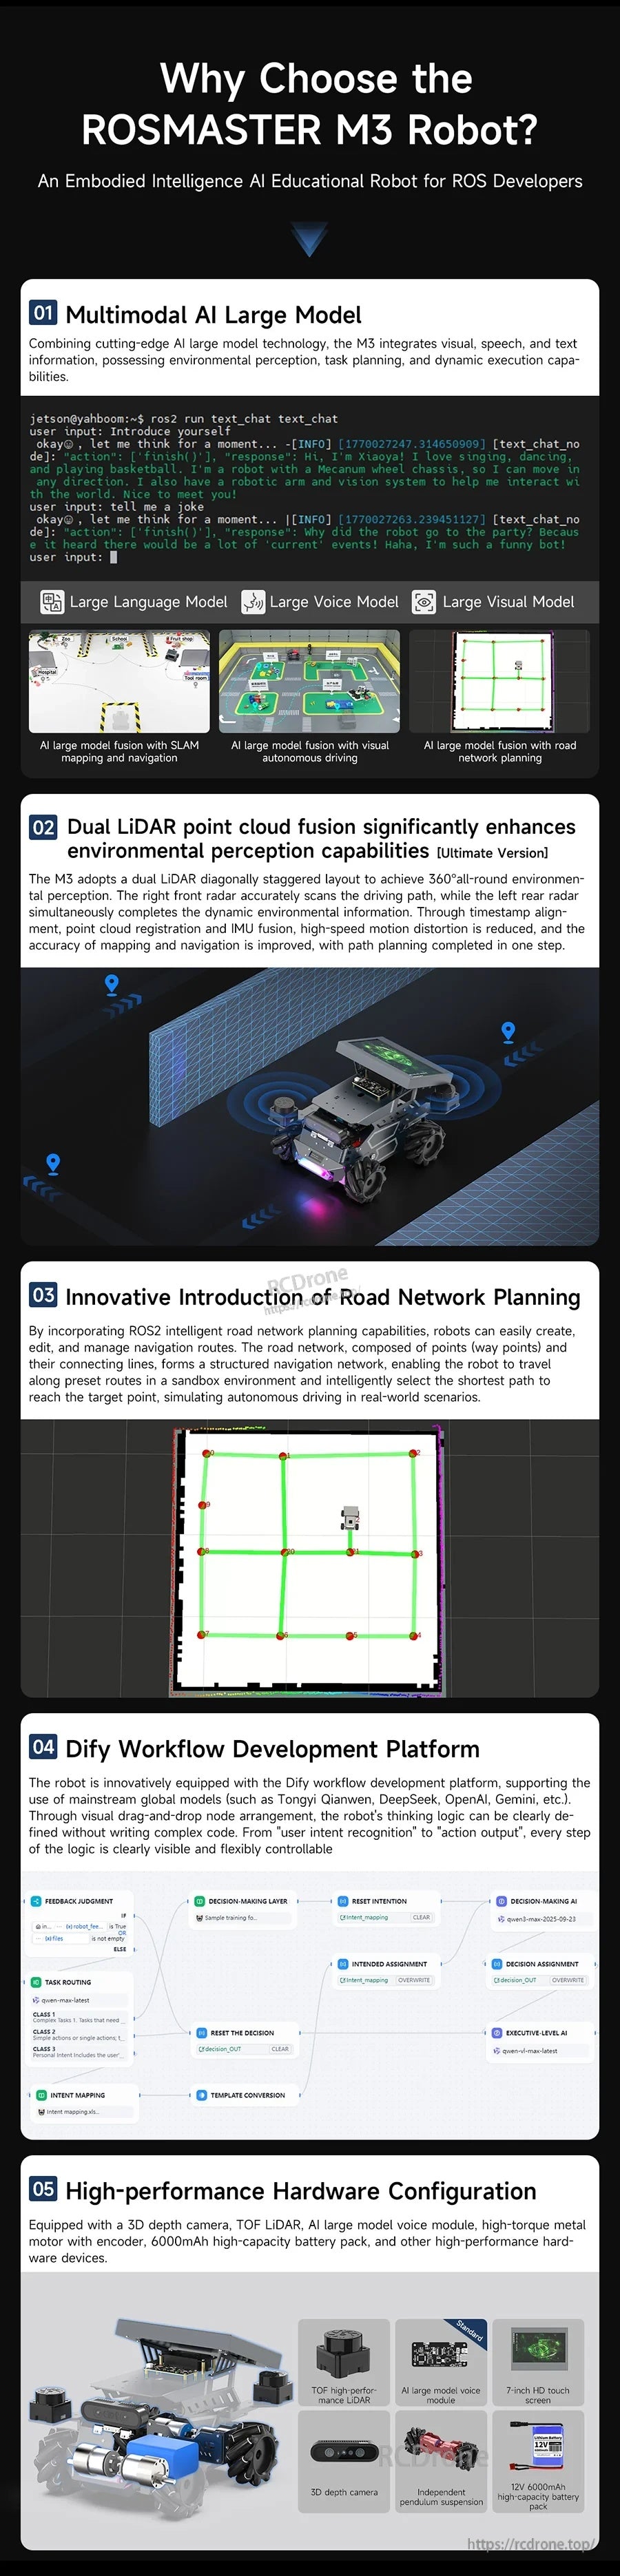
ডিফাই ওয়ার্কফ্লো সাপোর্ট এবং একাধিক ম্যাপিং অপশন ডেমো থেকে মোতায়েনযোগ্য রোবোটিক্স অ্যাপ্লিকেশনে স্থানান্তর করতে সহায়তা করে।
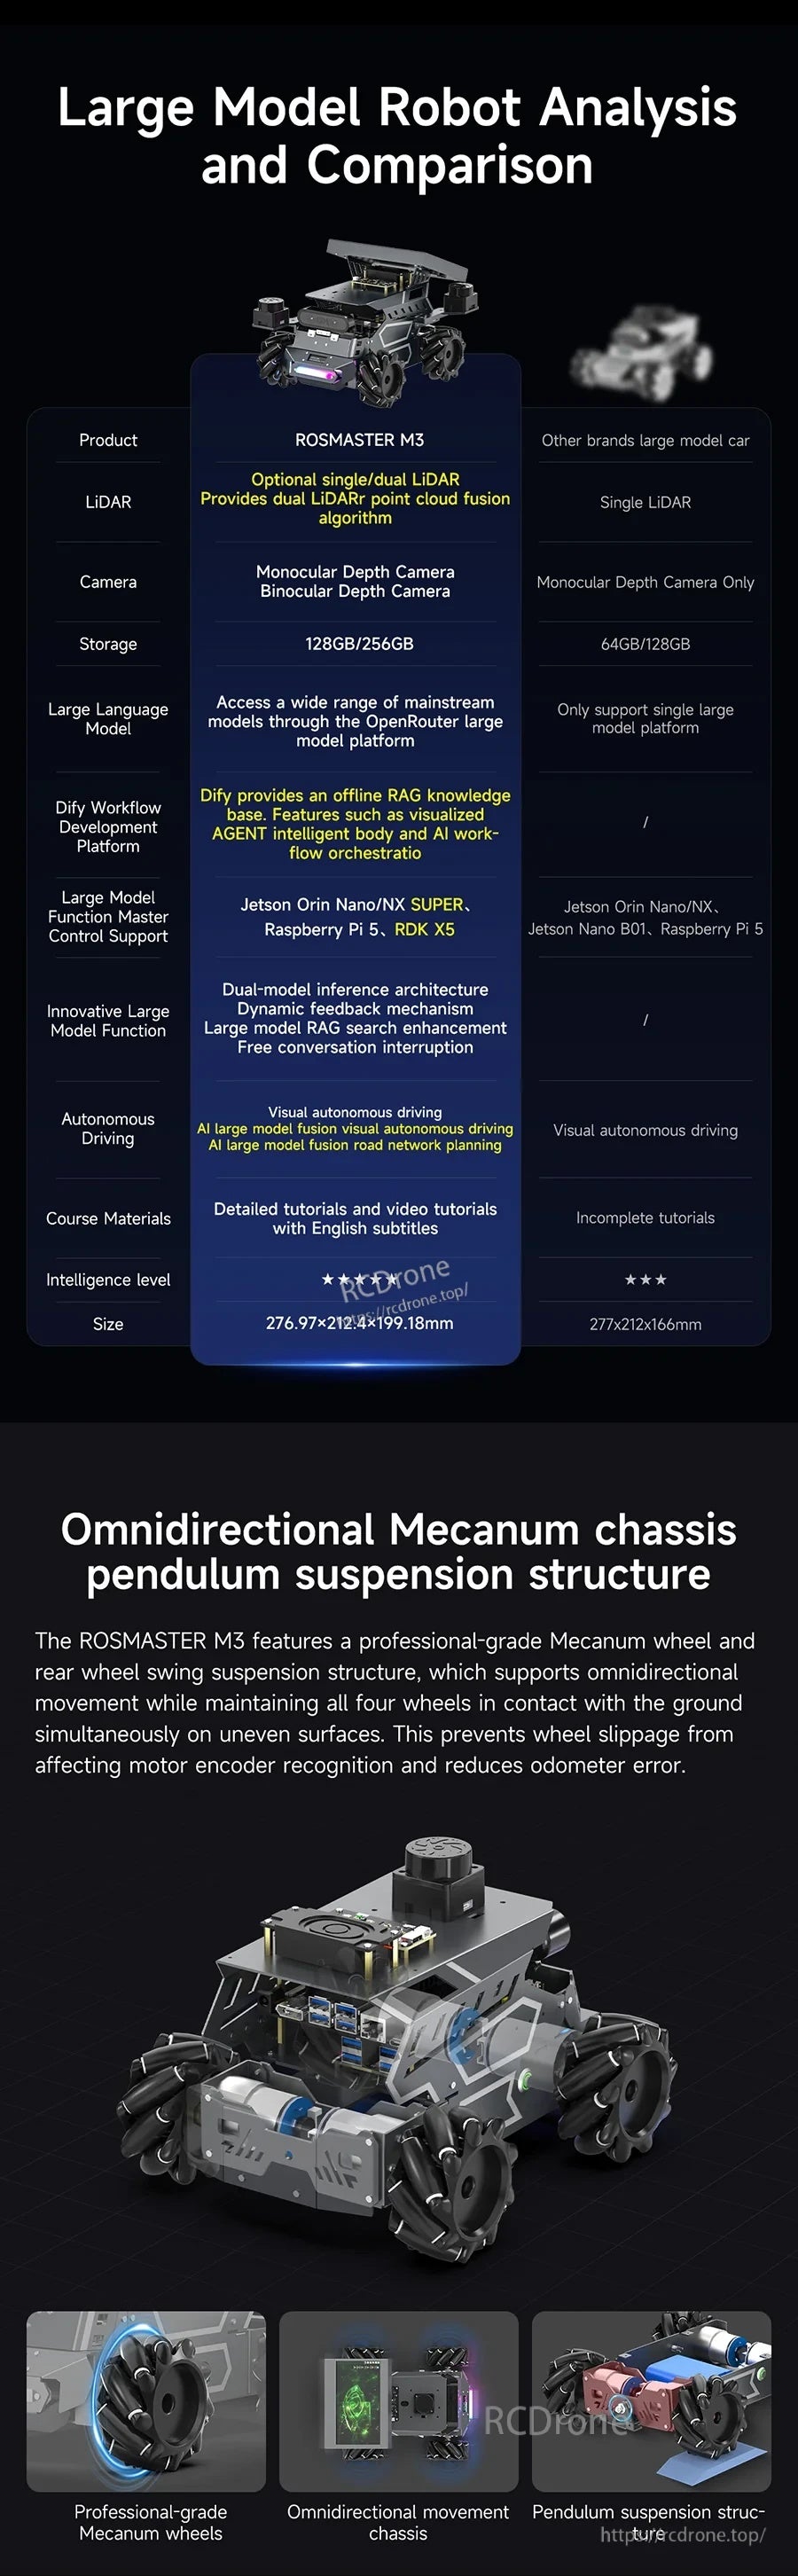
উপলব্ধি সেন্সর, কন্ট্রোলার সামঞ্জস্যতা এবং চ্যাসিস পারফরম্যান্স তুলনা করে সঠিক কিট স্তর নির্বাচন করুন।
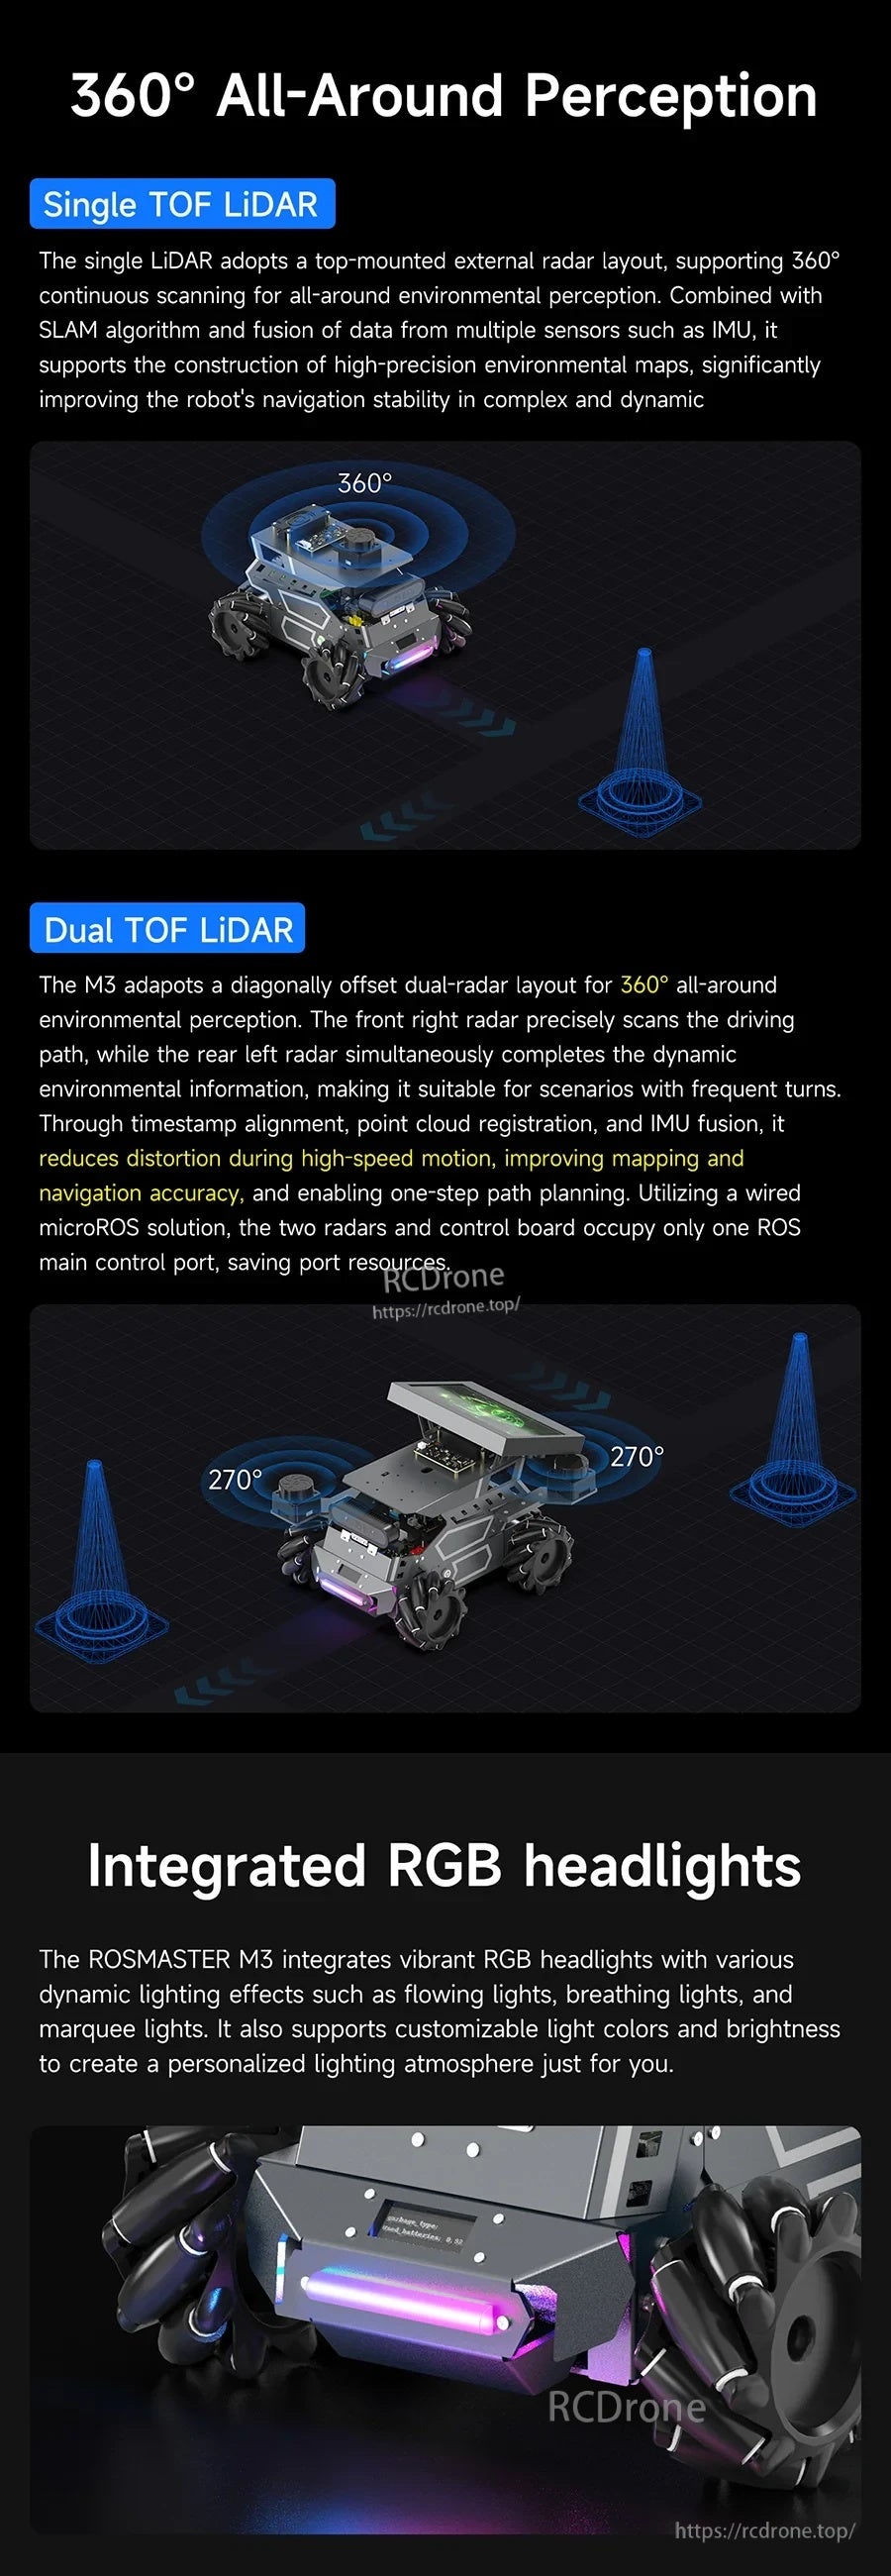
ঐচ্ছিক একক/দ্বৈত TOF LiDAR এবং প্রোগ্রামেবল RGB লাইটিং নেভিগেশন এবং উপস্থাপনা ব্যবহারের ক্ষেত্রে প্রসারিত করে।
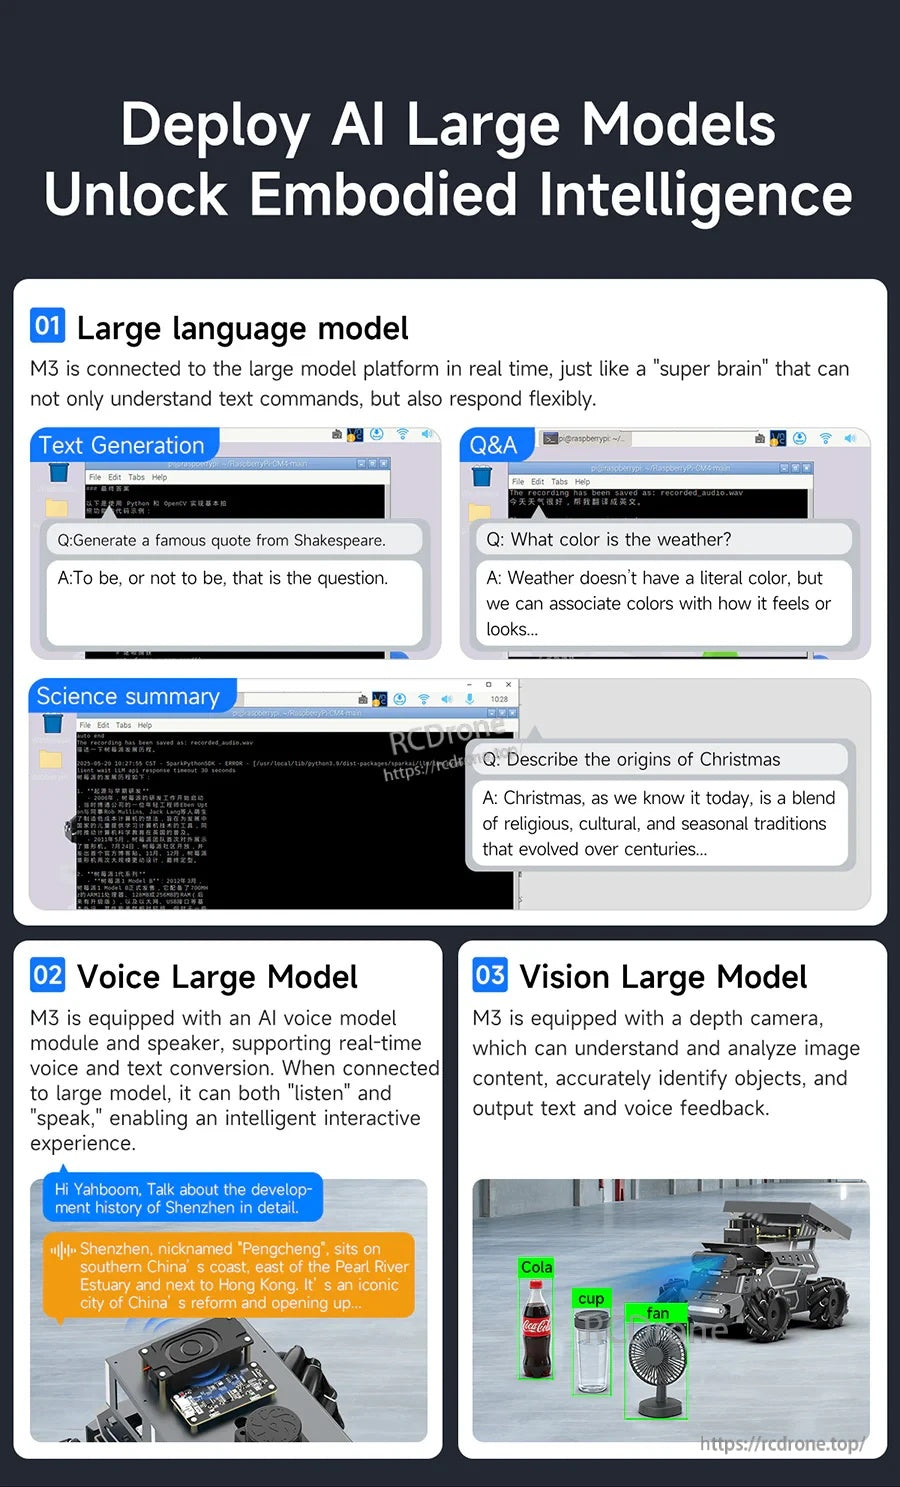
সমৃদ্ধ সেমান্টিক বোঝাপড়া এবং ইন্টারেক্টিভ রোবোটিক্সের জন্য একসাথে টেক্সট, ভয়েস এবং ভিশন মডেল চালান।
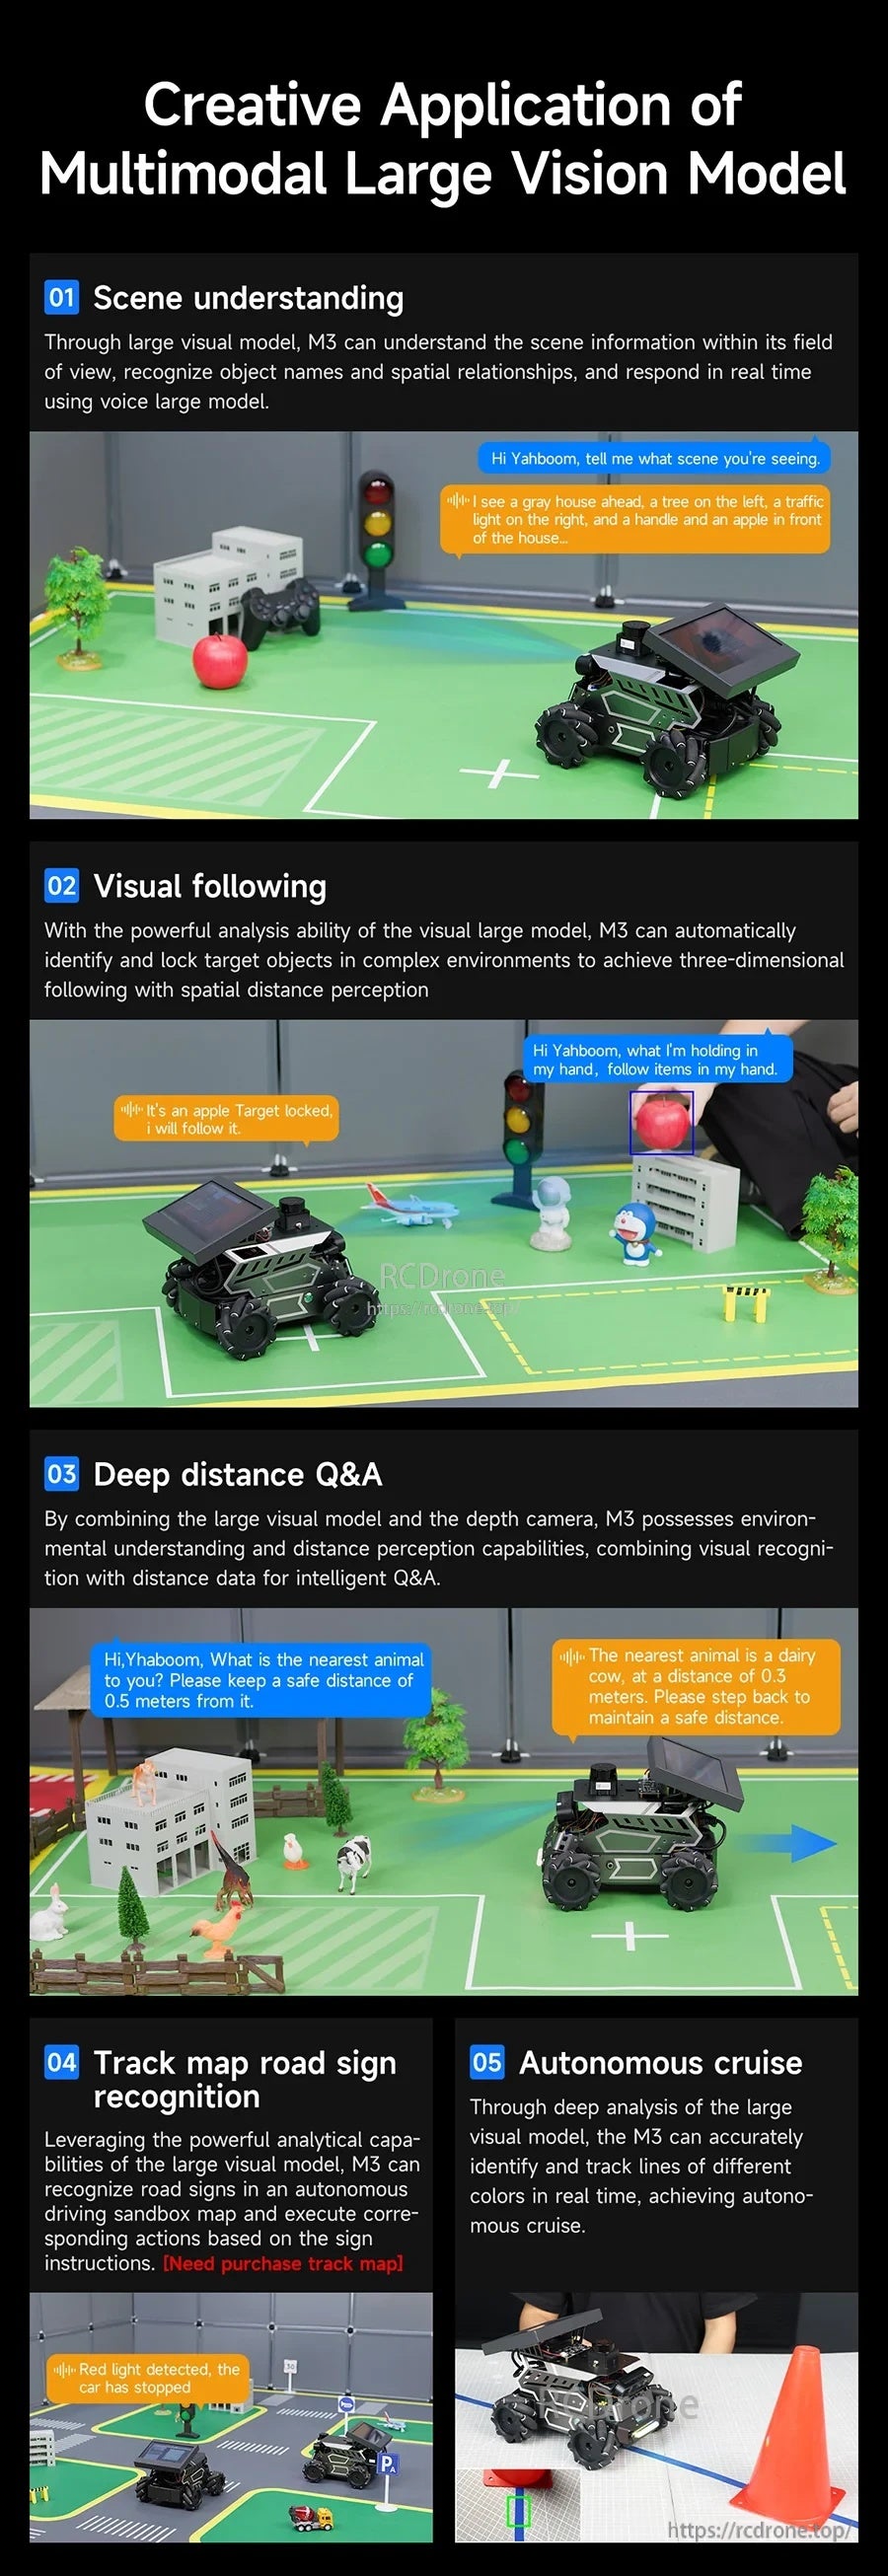
বাস্তব-বিশ্বের পরিস্থিতির জন্য ট্র্যাকিং, স্বীকৃতি এবং ইন্টারেক্টিভ প্রশ্নোত্তর সমর্থনকারী একটি ব্যবহারিক ভিশন স্ট্যাক।
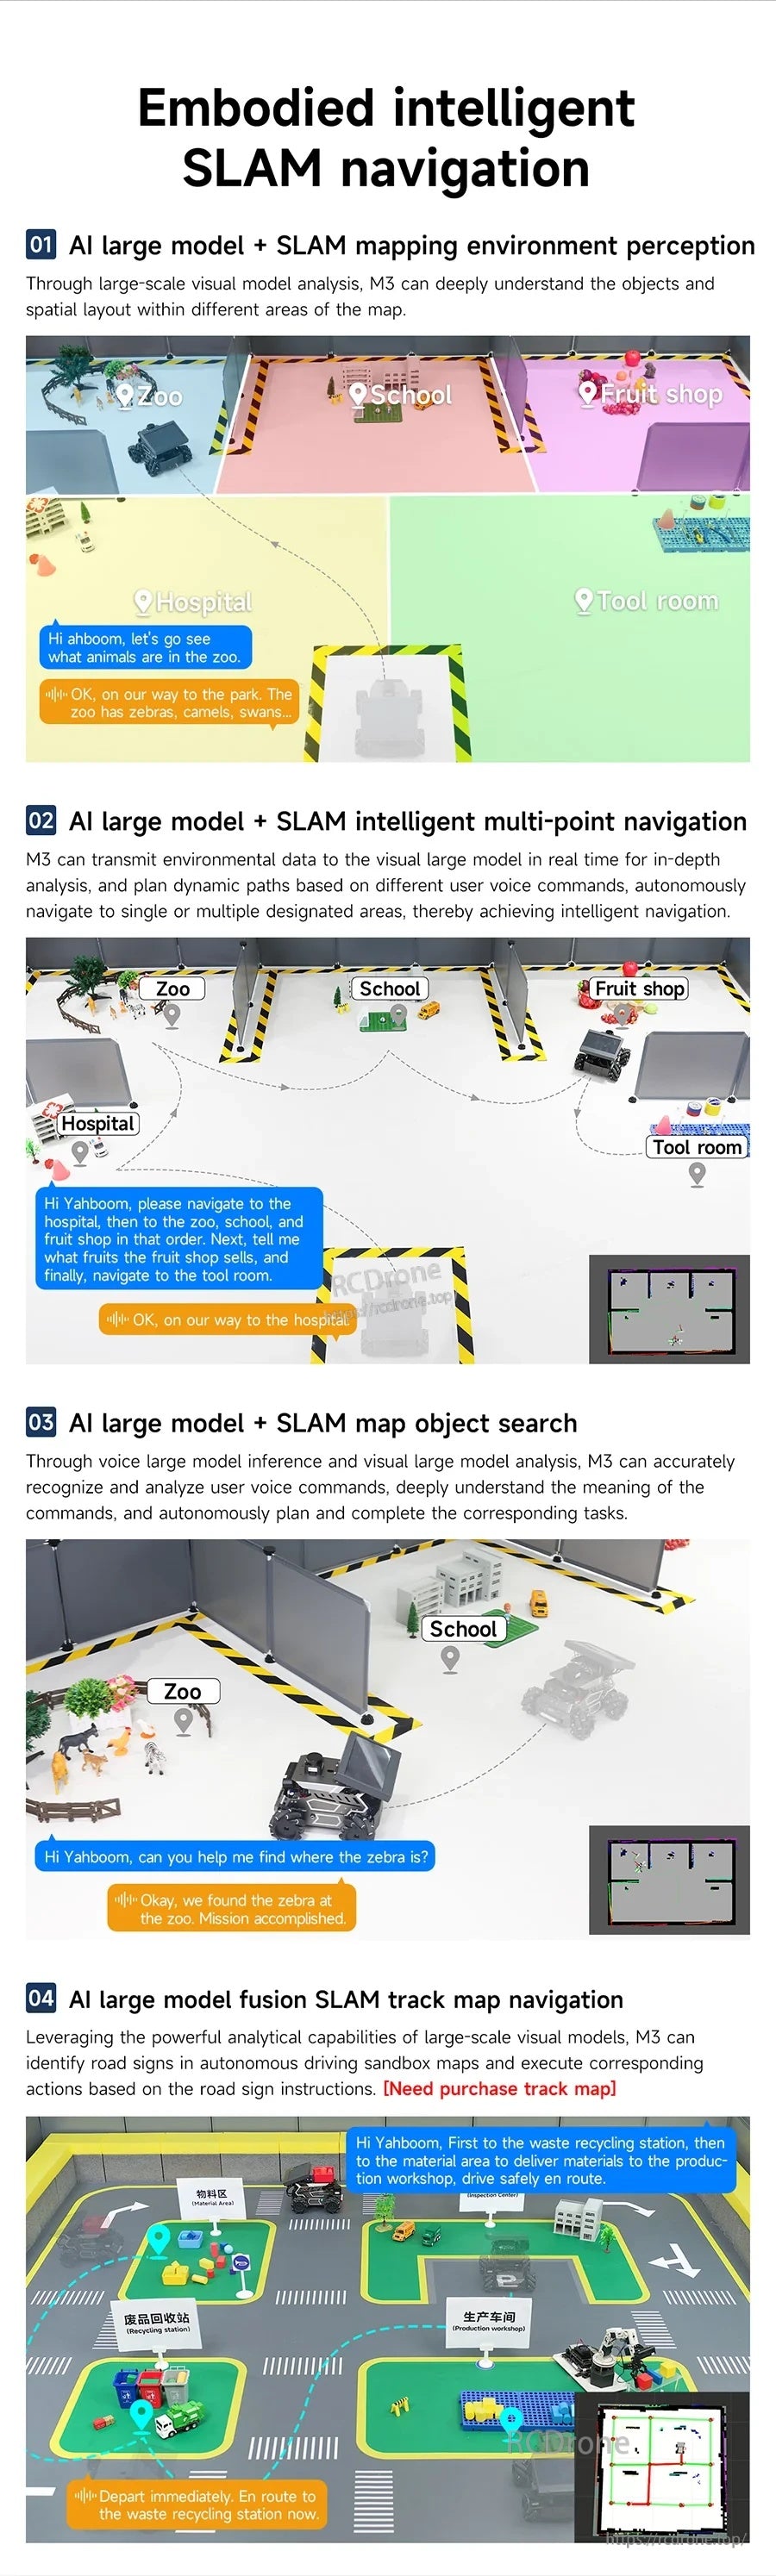
SLAM ওয়ার্কফ্লো ম্যাপিং, পয়েন্ট-টু-পয়েন্ট নেভিগেশন এবং টাস্ক-ওরিয়েন্টেড এক্সপ্লোরেশন কভার করে।
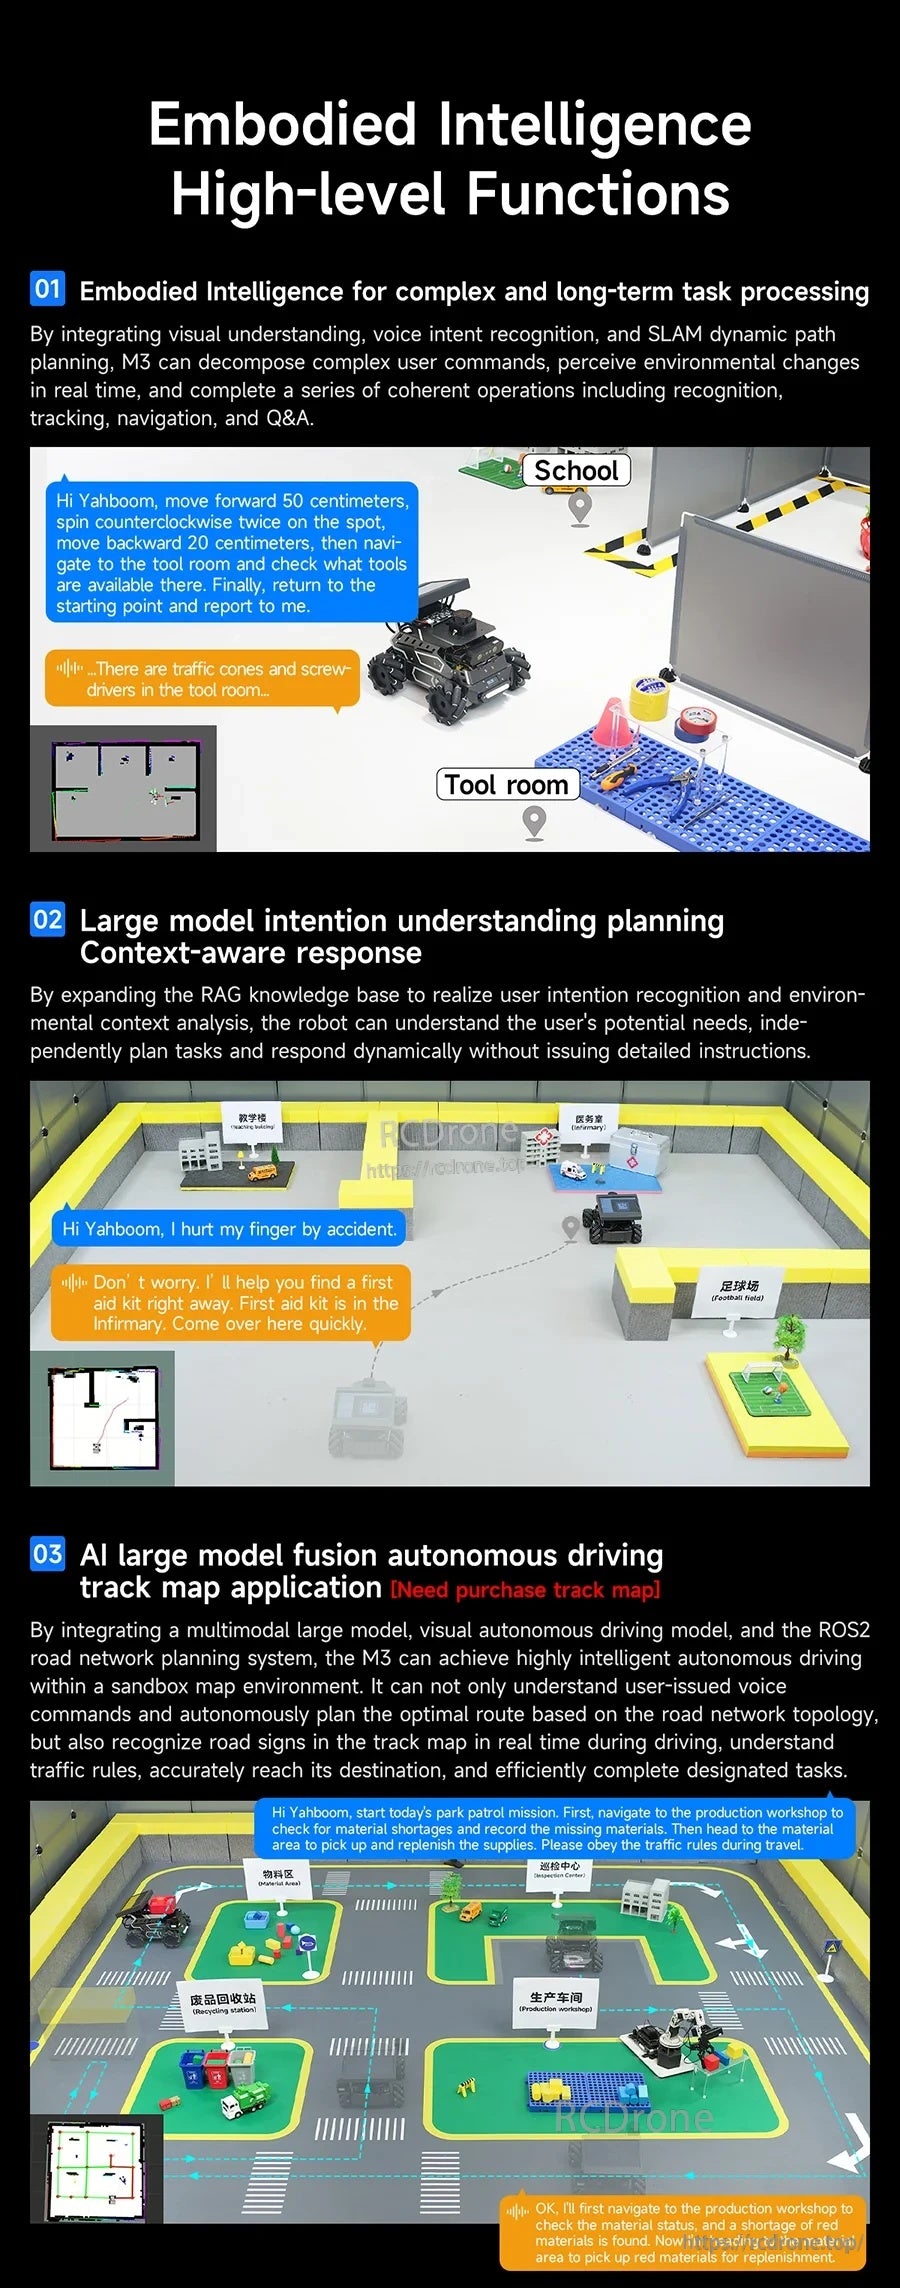
উচ্চ-স্তরের পরিকল্পনা উপলব্ধি এবং মানচিত্রায়ণকে একত্রিত করে ধাপে ধাপে কাজগুলি আরও নির্ভরযোগ্যভাবে সম্পাদন করে।
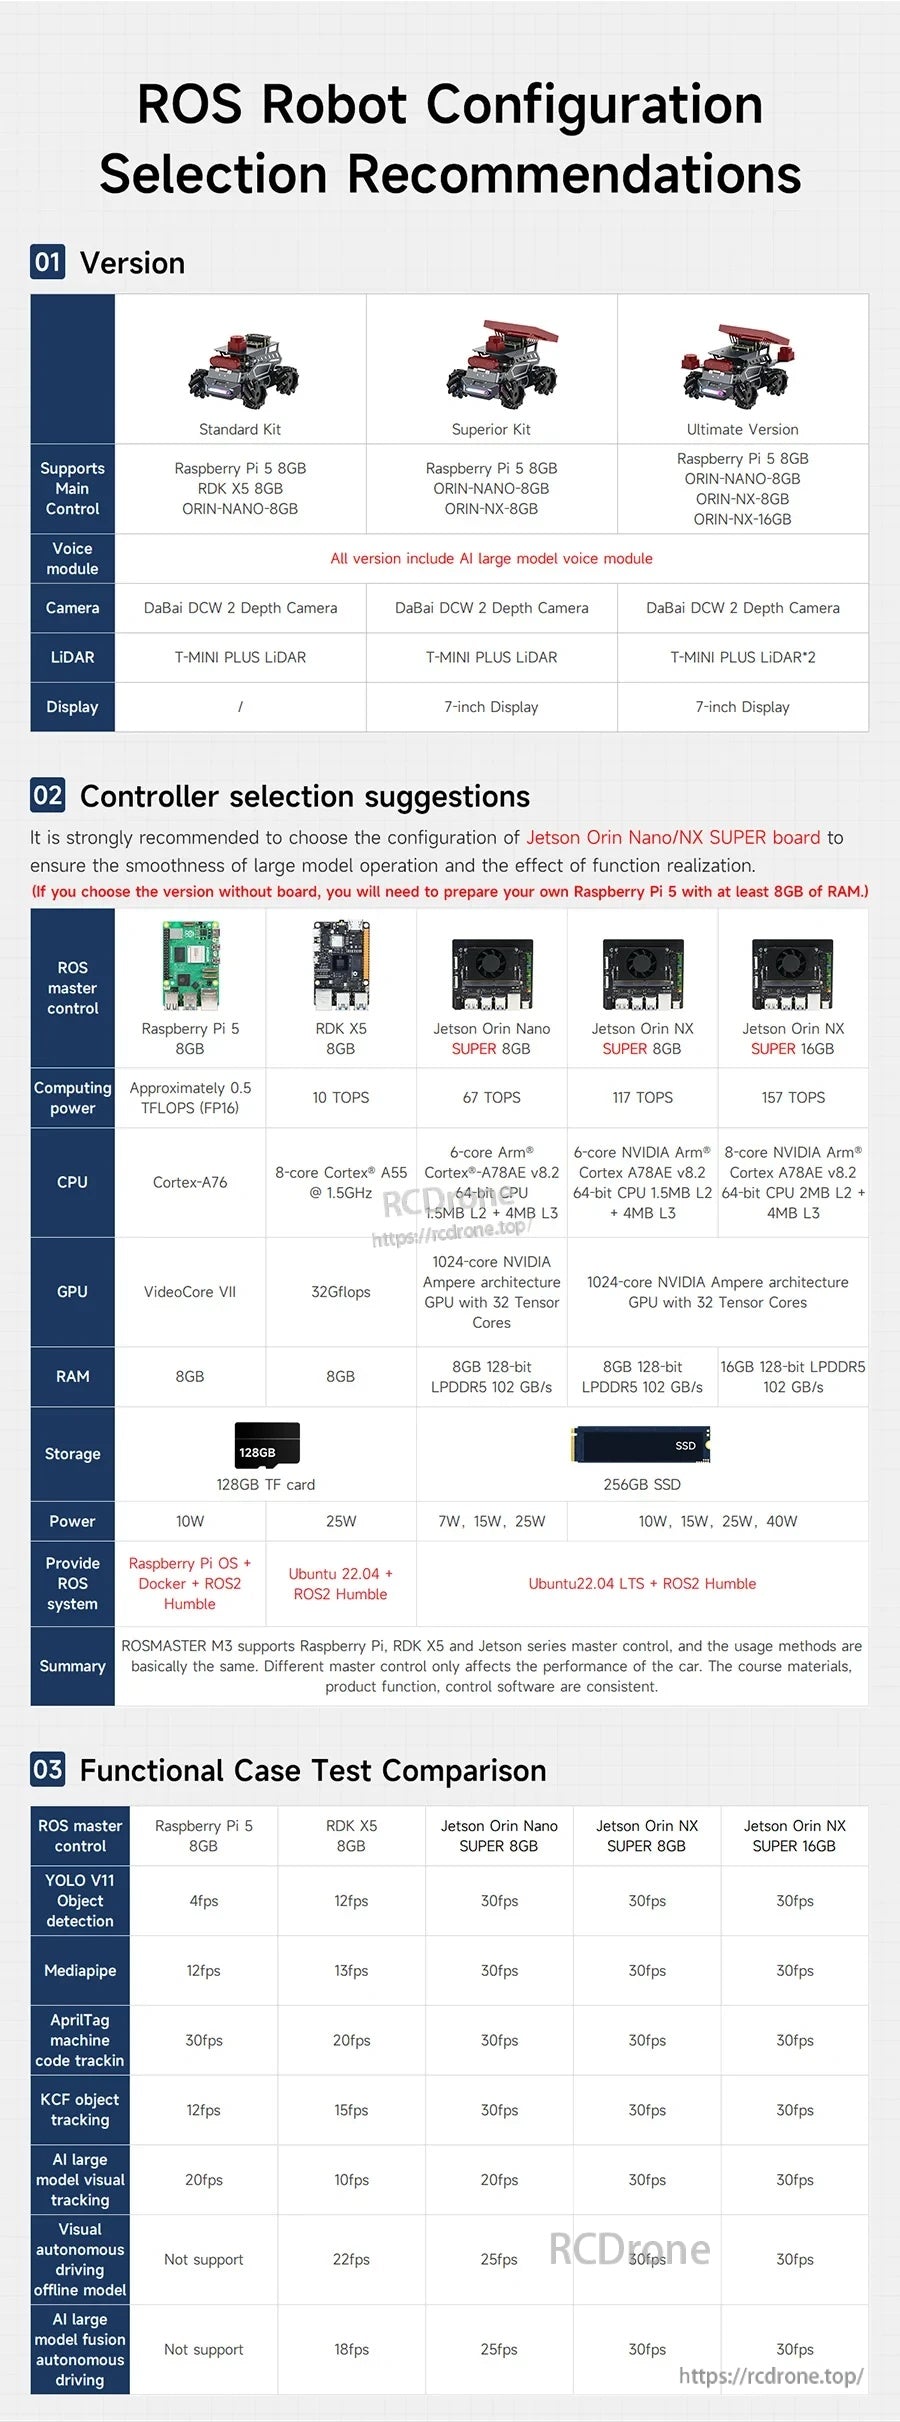
আপনার কন্ট্রোলার এবং সেন্সর প্রয়োজনীয়তাগুলি স্ট্যান্ডার্ড, সুপিরিয়র এবং আলটিমেট বিকল্পগুলির মধ্যে মেলানোর জন্য নির্বাচন গাইড ব্যবহার করুন।
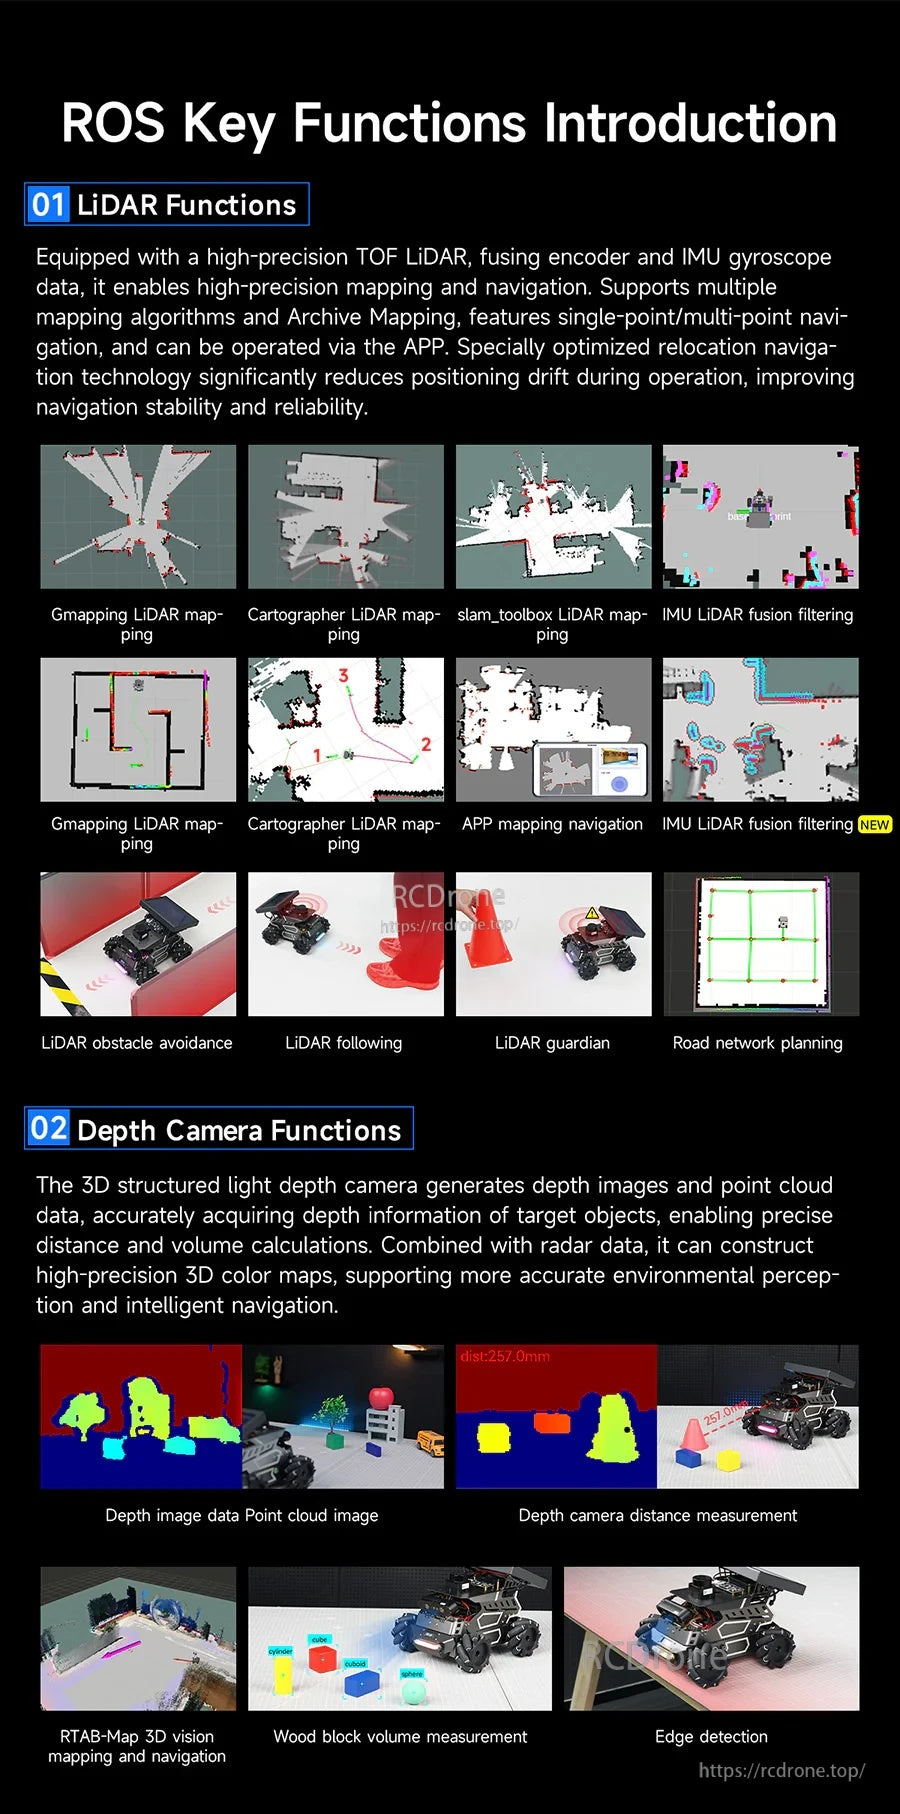
সেন্সর ফিউশন এবং ROS টুলিং মানচিত্রায়ণ, বাধা এড়ানো এবং গভীরতা-ভিত্তিক পরিমাপকে সমর্থন করে।
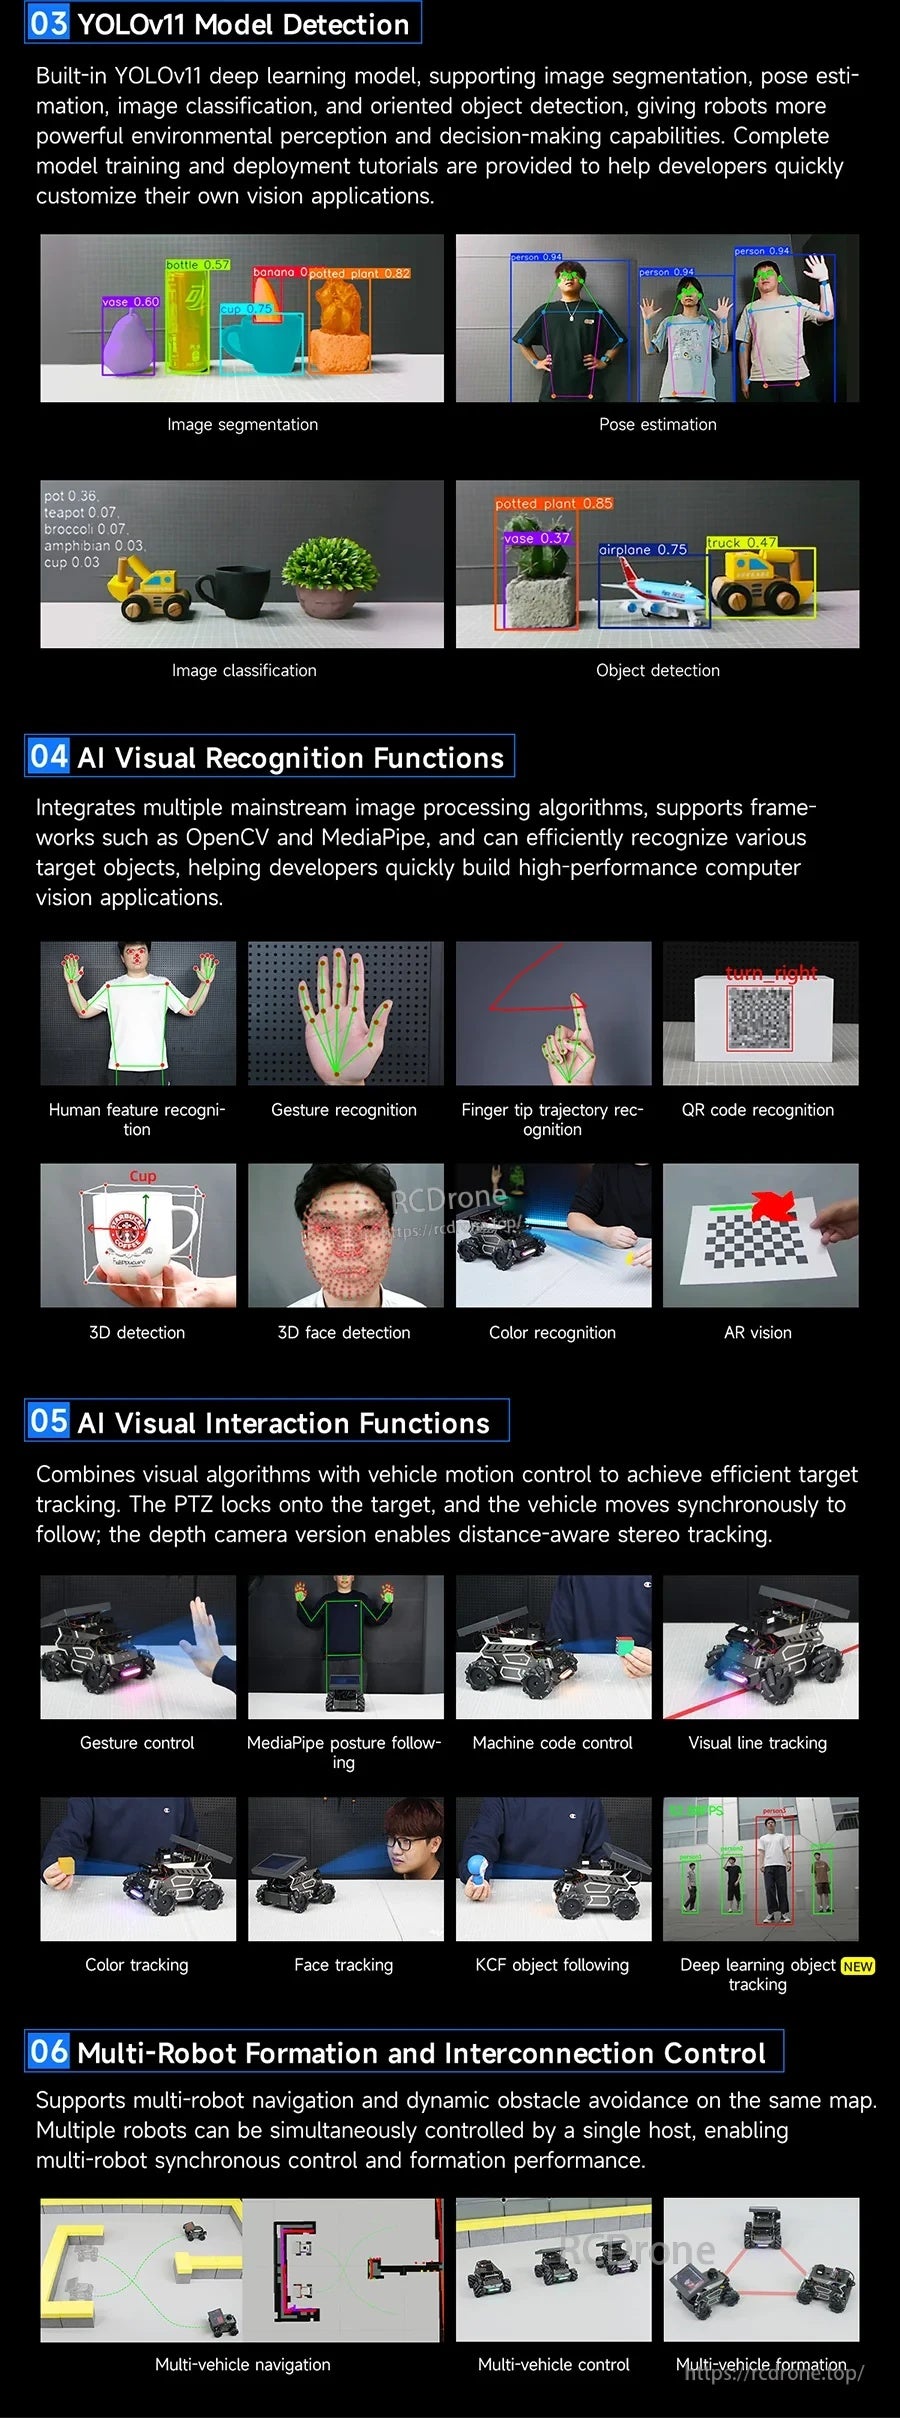
ভিশন বৈশিষ্ট্যগুলির মধ্যে সনাক্তকরণ, ট্র্যাকিং, অঙ্গভঙ্গি স্বীকৃতি এবং বহু-রোবট গঠন নিয়ন্ত্রণ অন্তর্ভুক্ত।
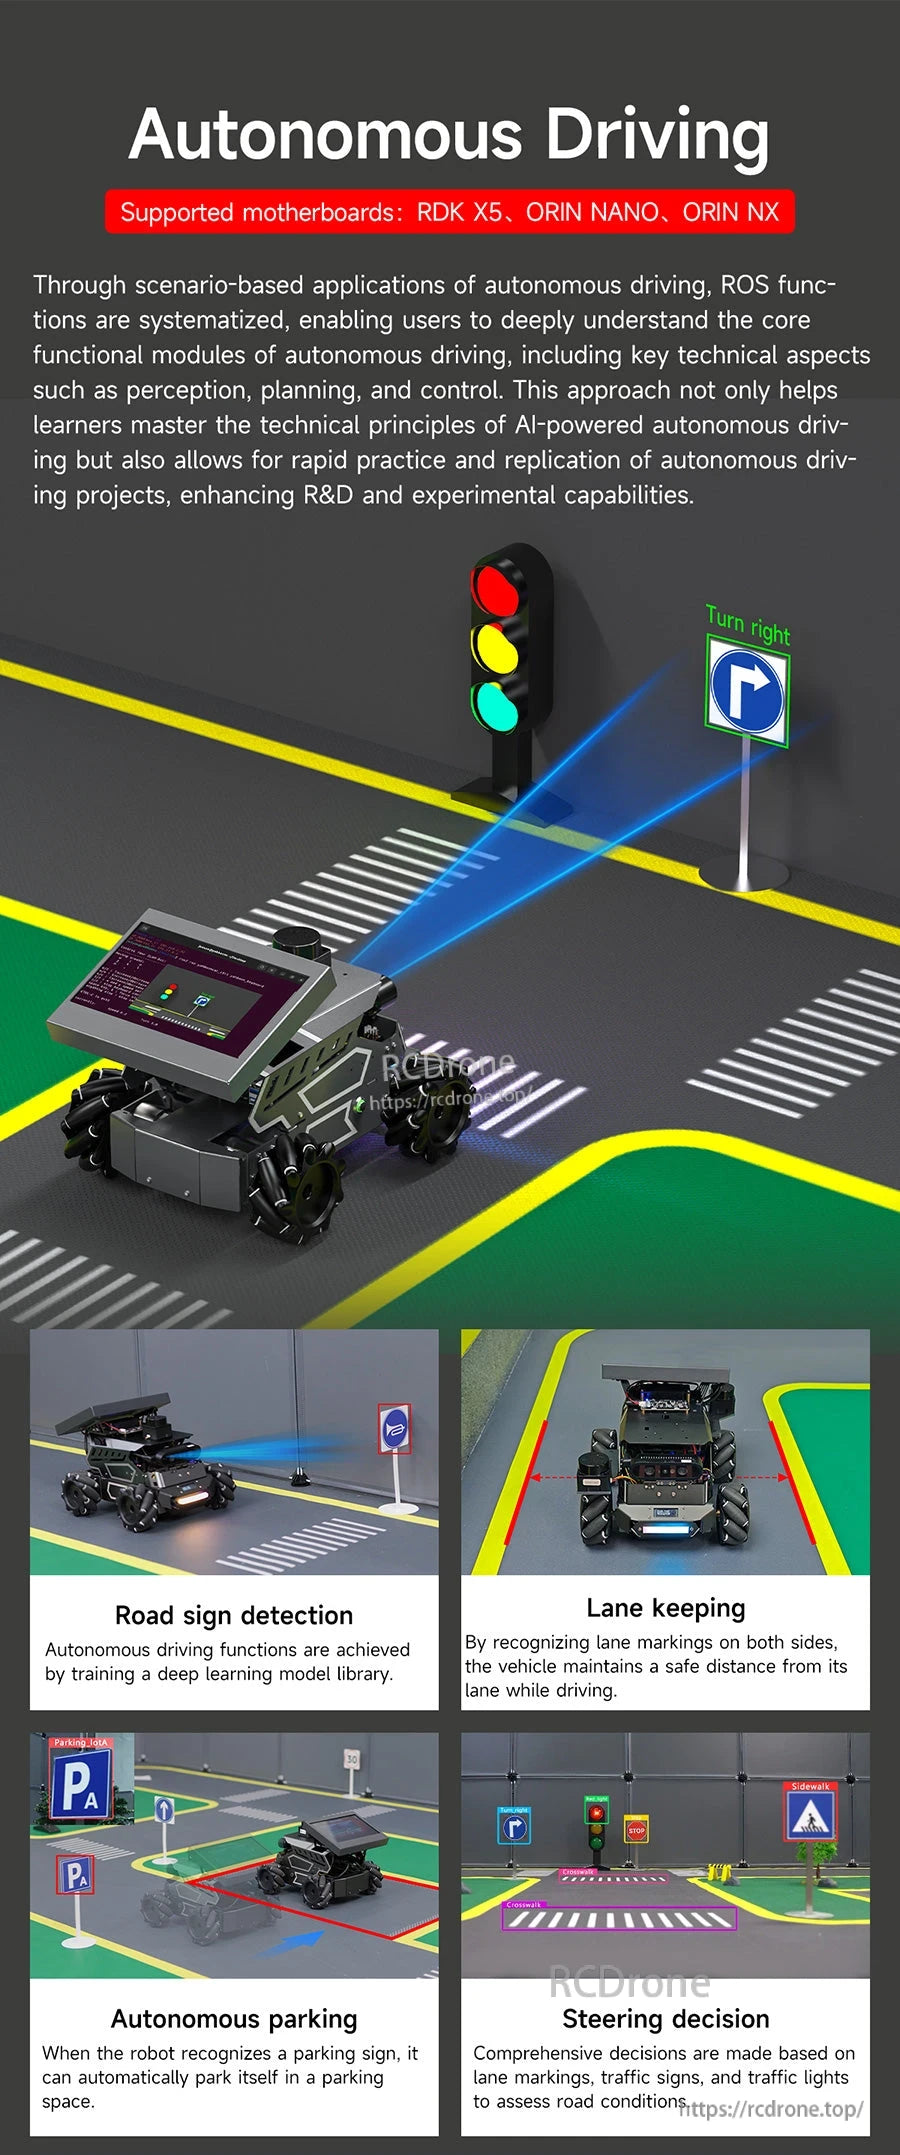
স্বায়ত্তশাসিত ড্রাইভিং আচরণের মধ্যে লেন রাখা, সাইন স্বীকৃতি, পার্কিং রুটিন এবং স্টিয়ারিং সিদ্ধান্ত অন্তর্ভুক্ত।
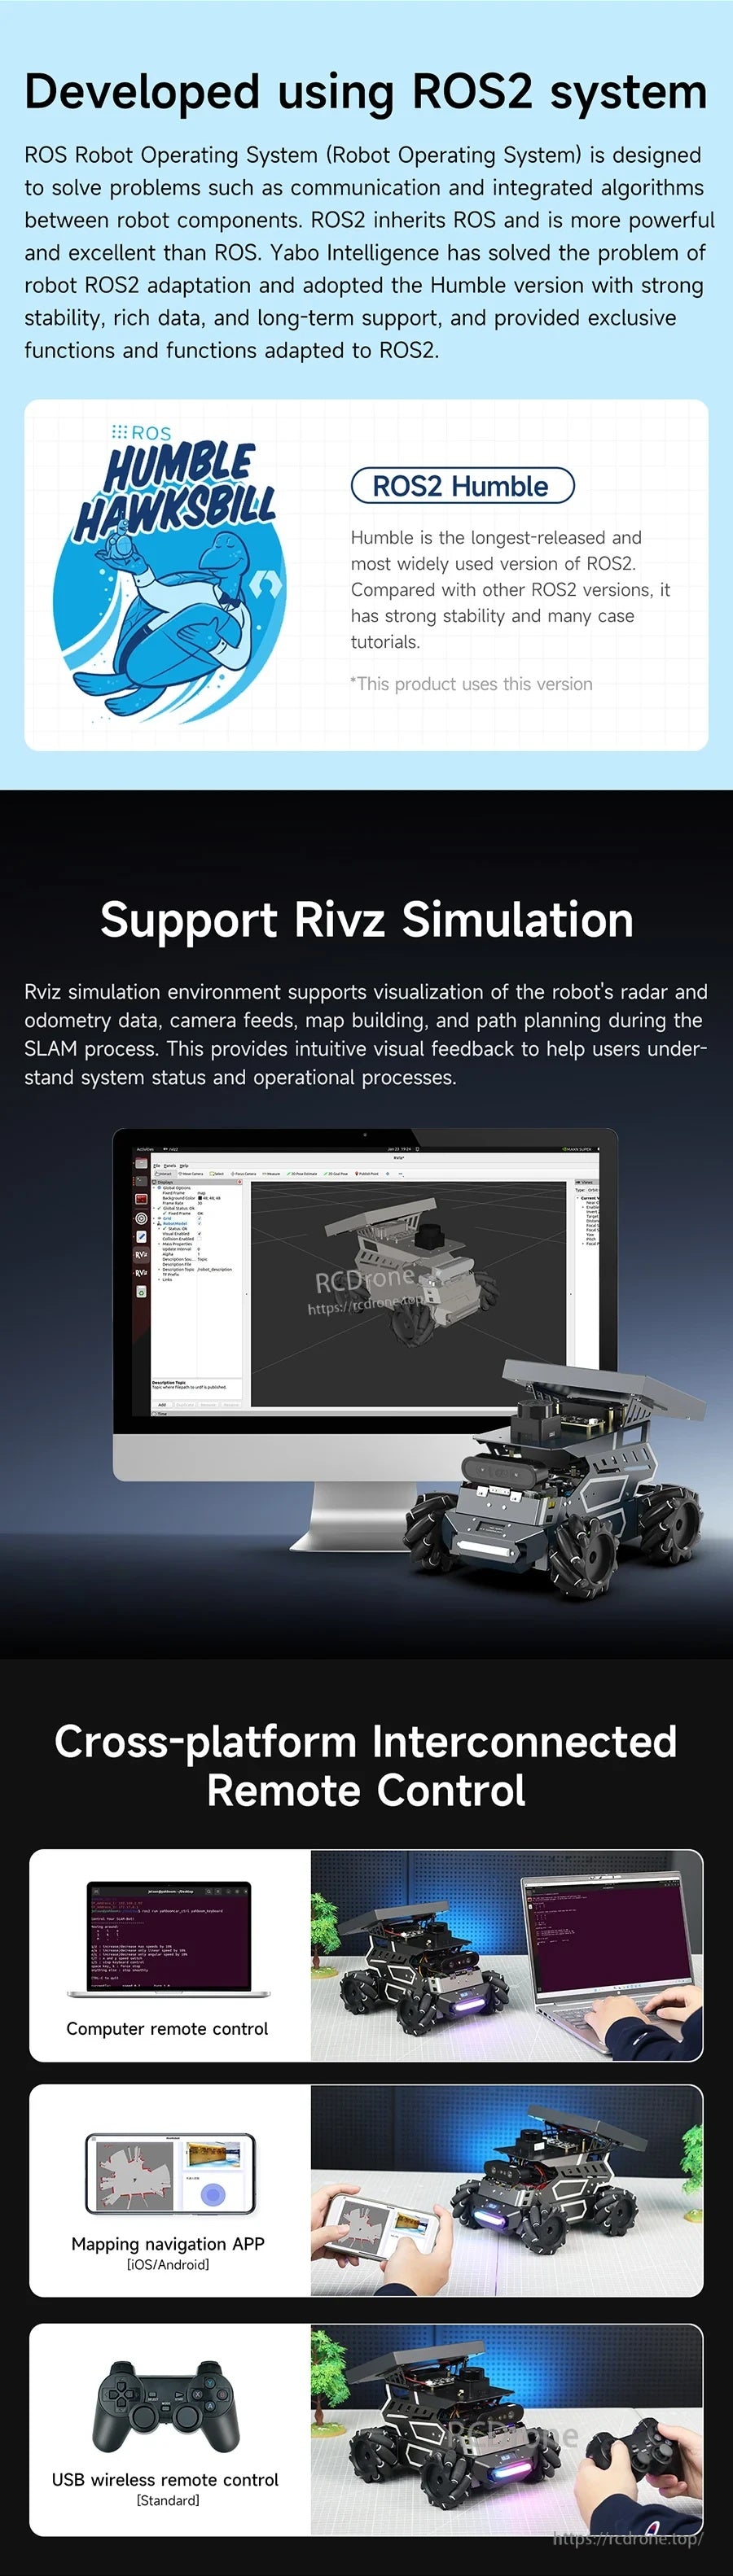
ROS2 Humble ডেভেলপমেন্ট RViz সিমুলেশন এবং পরীক্ষার জন্য নমনীয় রিমোট-কন্ট্রোল বিকল্পগুলির সাথে জোড়া দেয়।
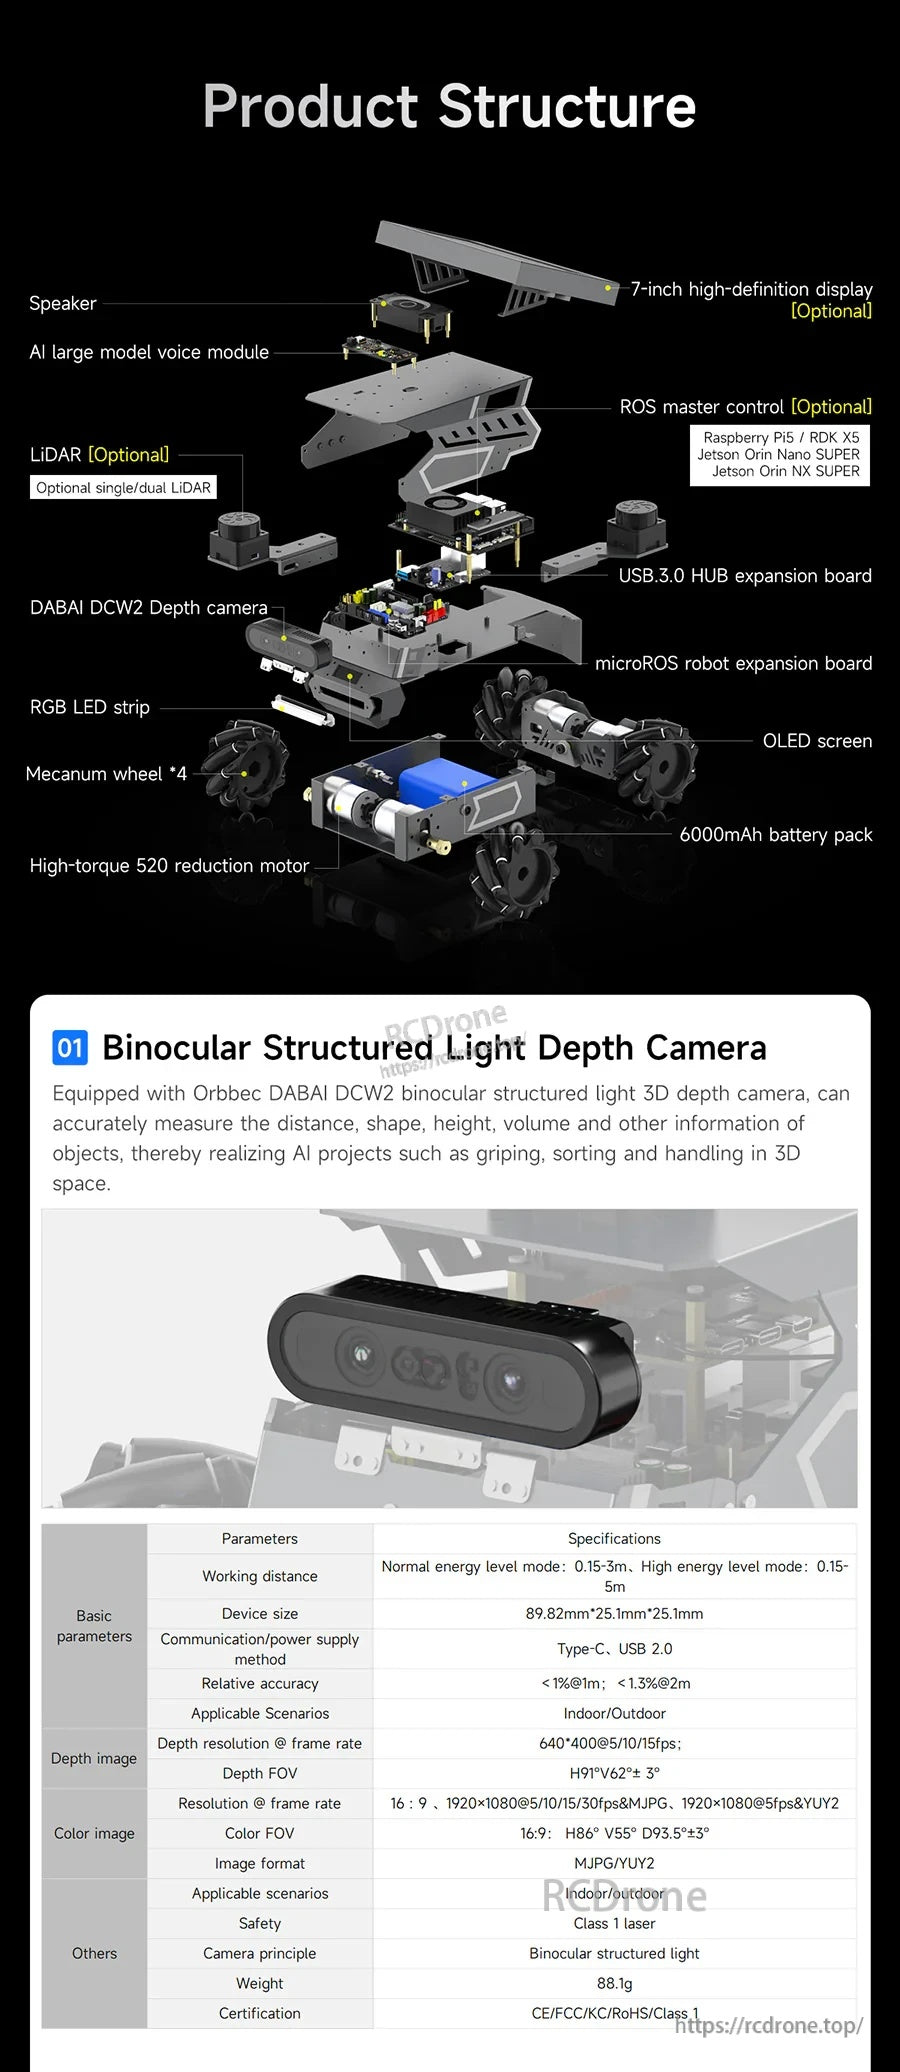
একটি বিস্ফোরিত দৃশ্য মডুলার অ্যাড-অনগুলি যেমন গভীরতা ক্যামেরা, LiDAR, ঐচ্ছিক ডিসপ্লে এবং অনবোর্ড লাইটিং হাইলাইট করে।
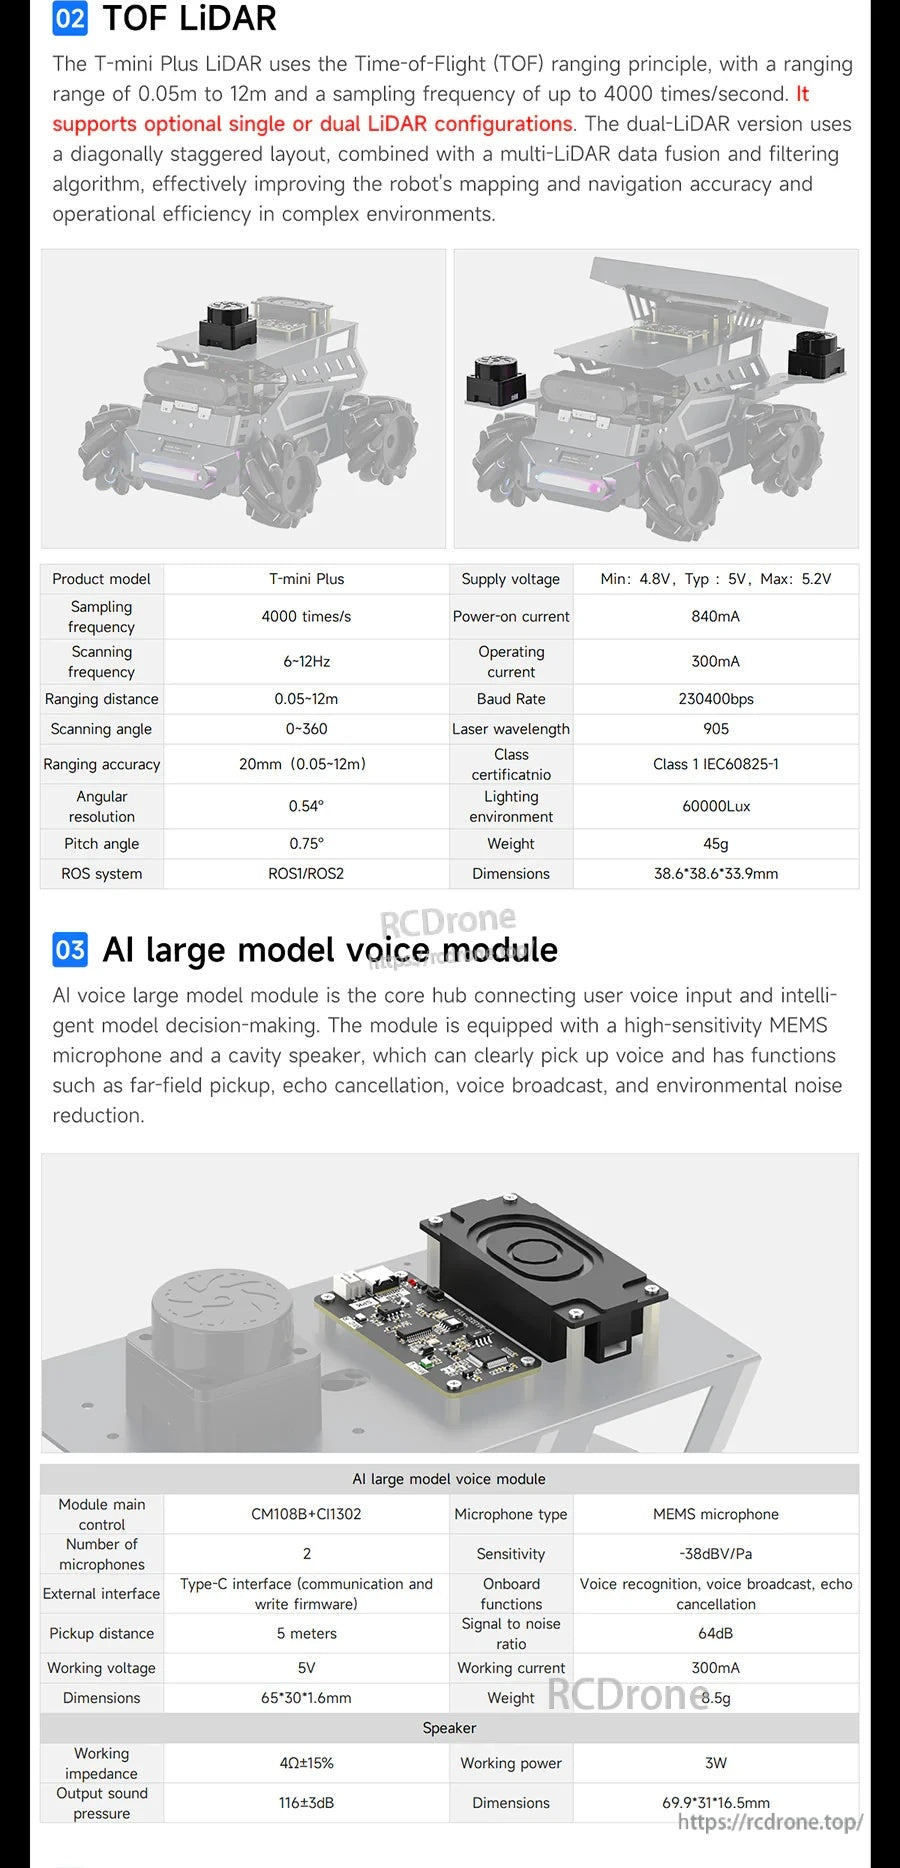
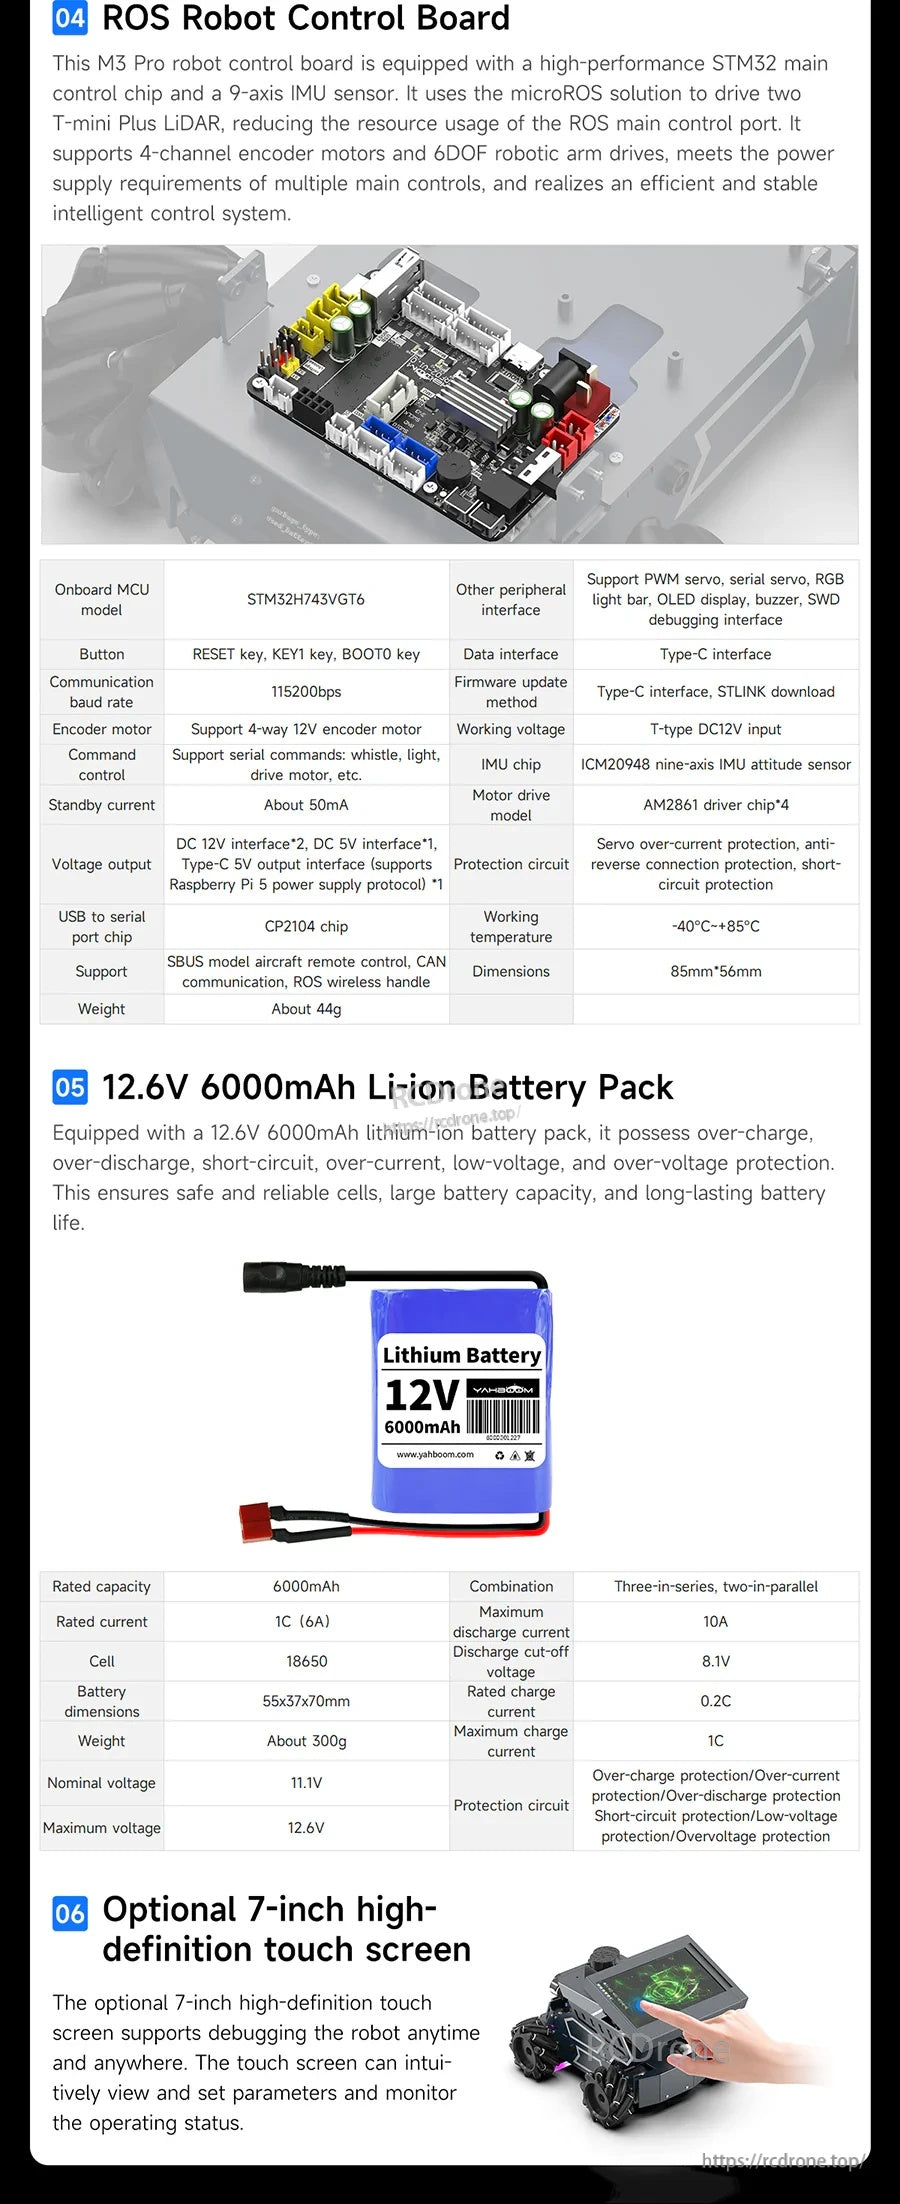
ROS রোবট কন্ট্রোল বোর্ড বান্ডেলটিতে একটি 12V 6000mAh লি-আয়ন ব্যাটারি প্যাক অন্তর্ভুক্ত রয়েছে এবং ইন্টারেক্টিভ নিয়ন্ত্রণের জন্য একটি ঐচ্ছিক 7-ইঞ্চি HD টাচস্ক্রিন সমর্থন করে।
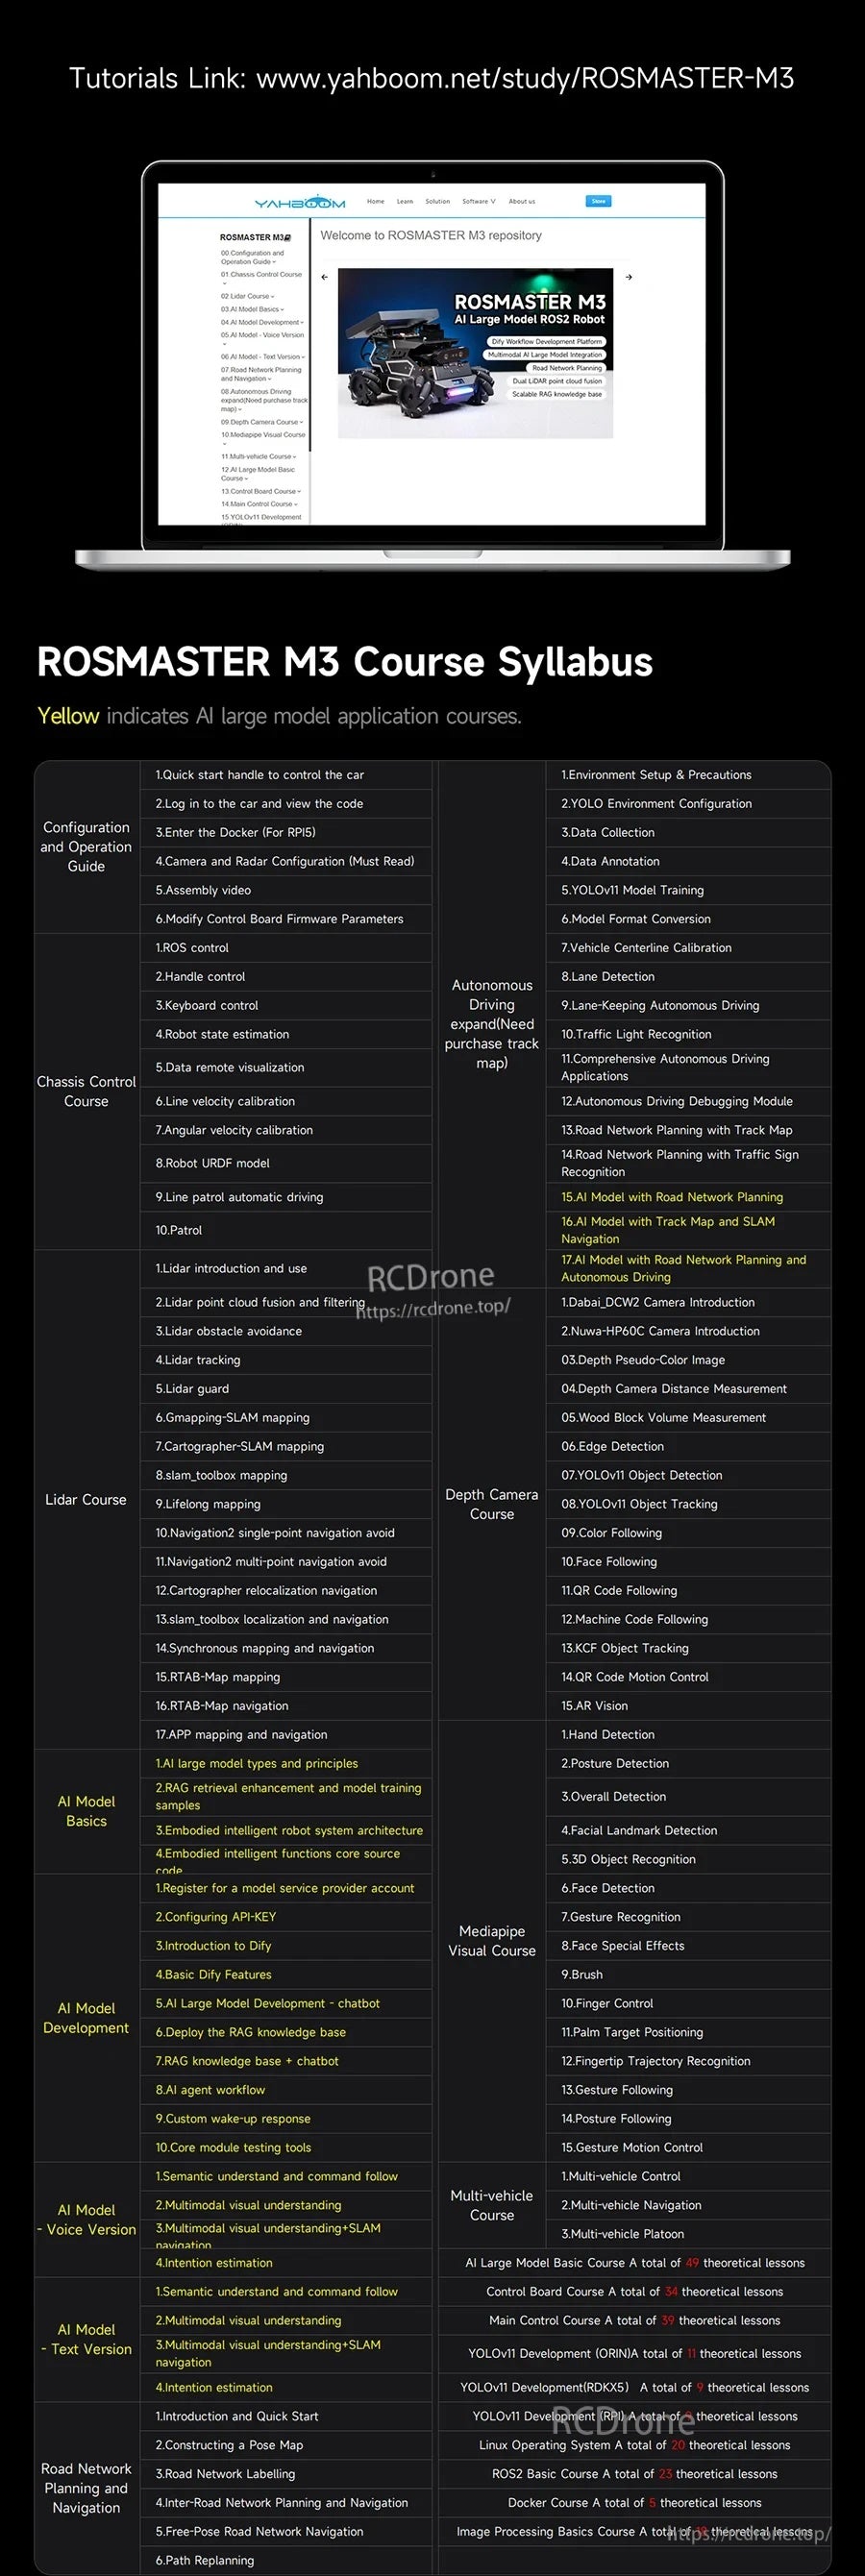
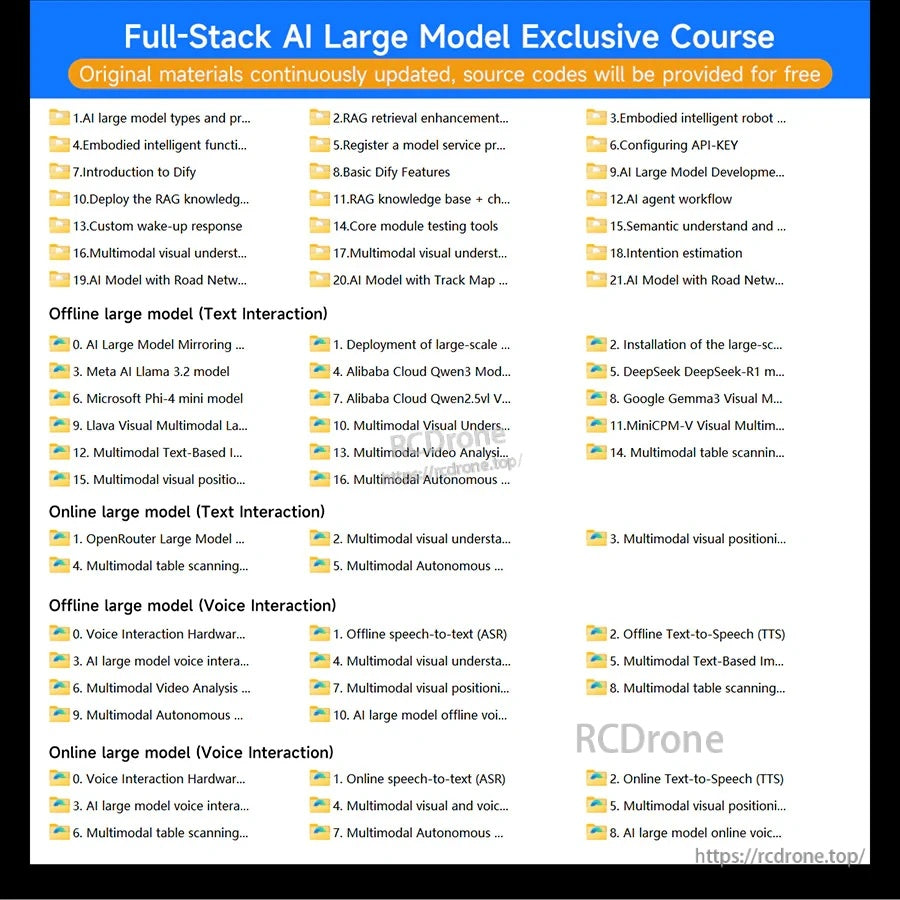
ROSMASTER M3 কোর্স সিলেবাসটি ROS2 AI রোবট প্রকল্পগুলির জন্য ভিডিও পাঠ মডিউল এবং শেখার রোডম্যাপ নির্ধারণ করে।
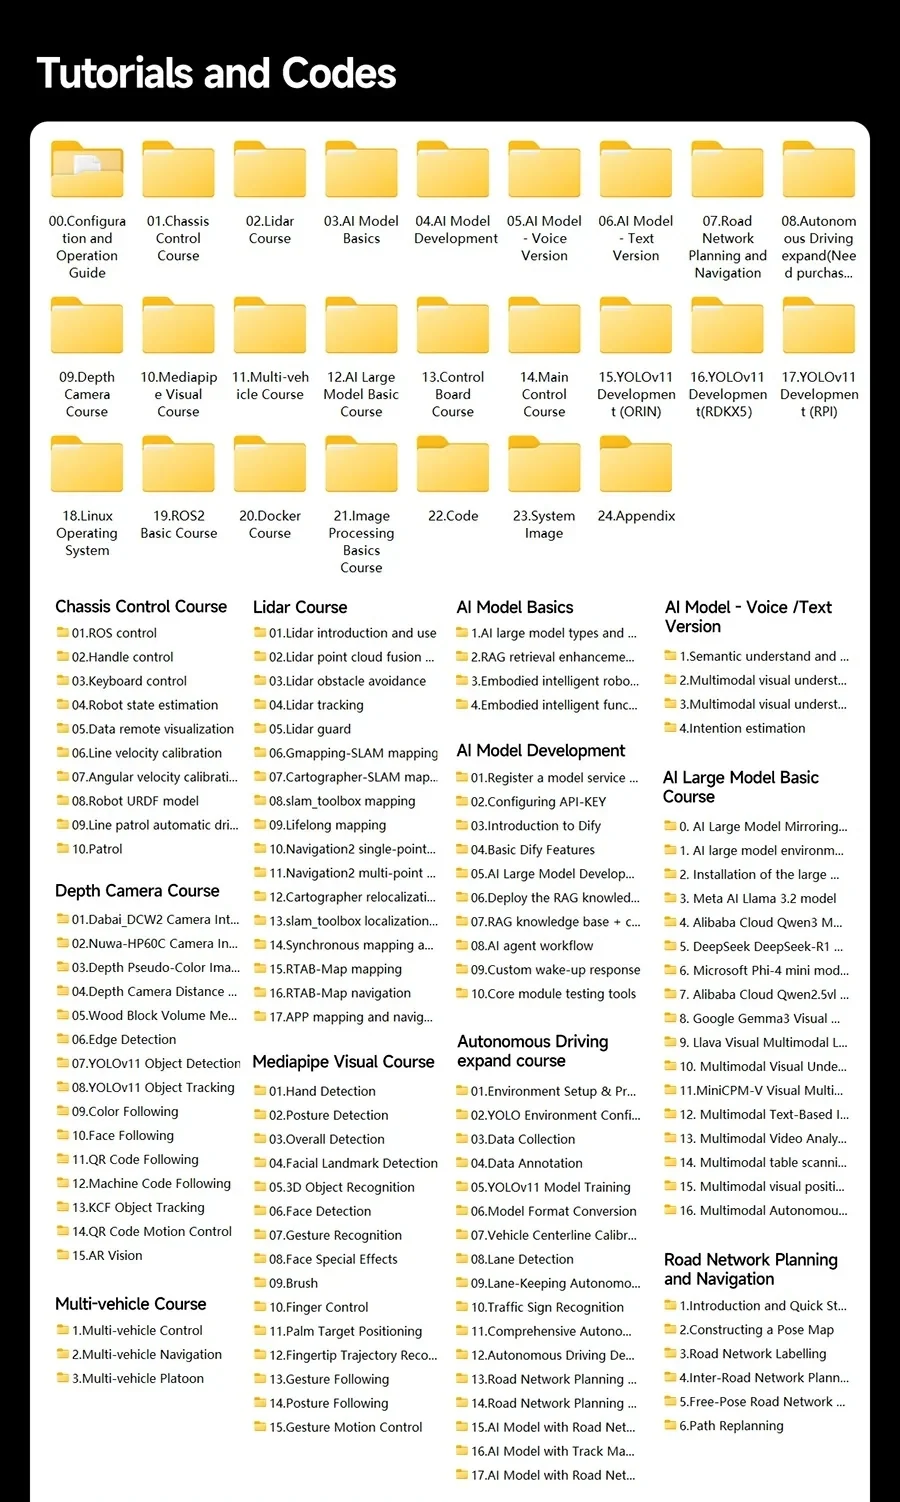
ROSMASTER M3 প্যাকেজটিতে চ্যাসিস নিয়ন্ত্রণ, LiDAR সেটআপ এবং AI মডেল উন্নয়ন বিষয়ক সংগঠিত টিউটোরিয়াল এবং কোড ফোল্ডার অন্তর্ভুক্ত রয়েছে।
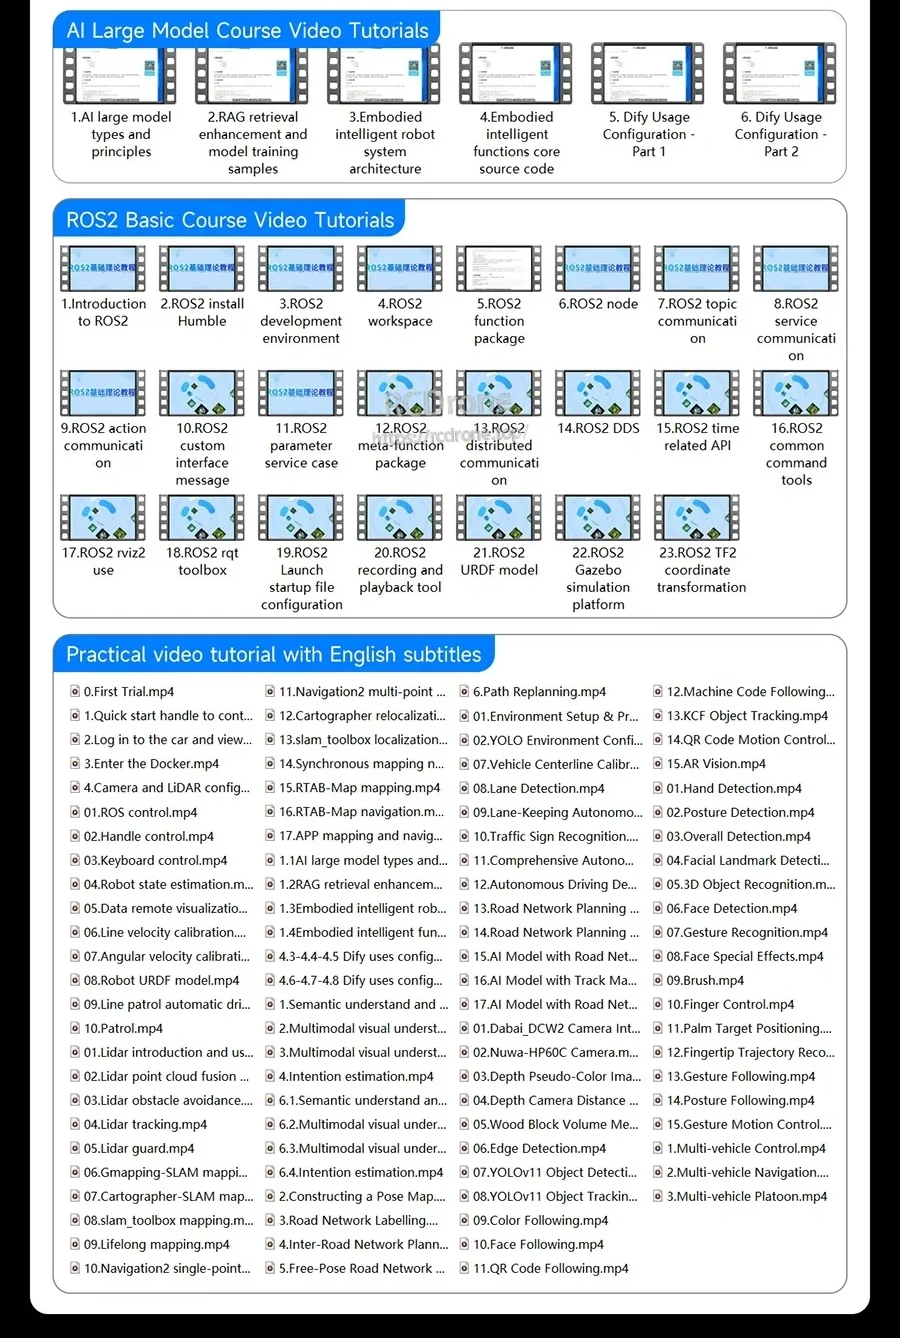
ROSMASTER M3 শেখার সম্পদগুলি AI বড় মডেল টিউটোরিয়াল, ROS2 মৌলিক কোর্স ভিডিও এবং সেটআপ ও উন্নয়নের জন্য ব্যবহারিক উপকরণ নির্দেশ করে।
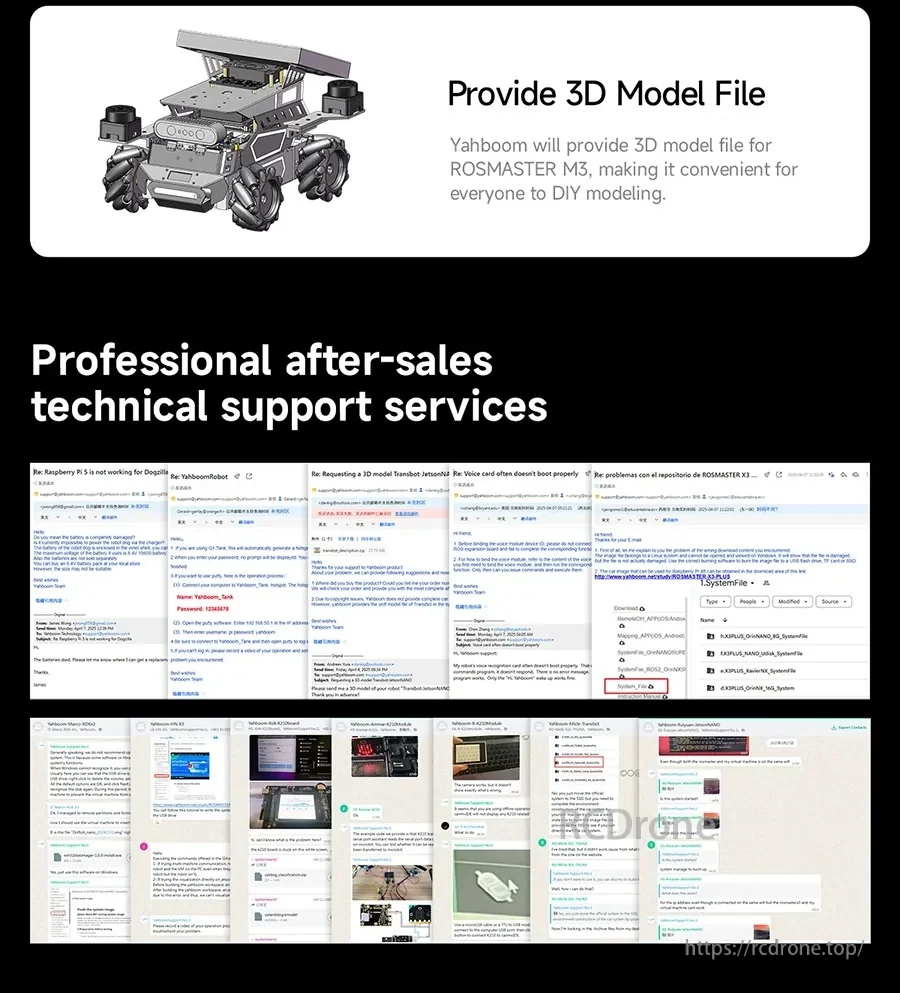
Yahboom DIY মডেলিং এবং সেটআপে সহায়তার জন্য ROSMASTER M3 3D মডেল ফাইল এবং বিক্রয়োত্তর প্রযুক্তিগত সহায়তা প্রদান করে।
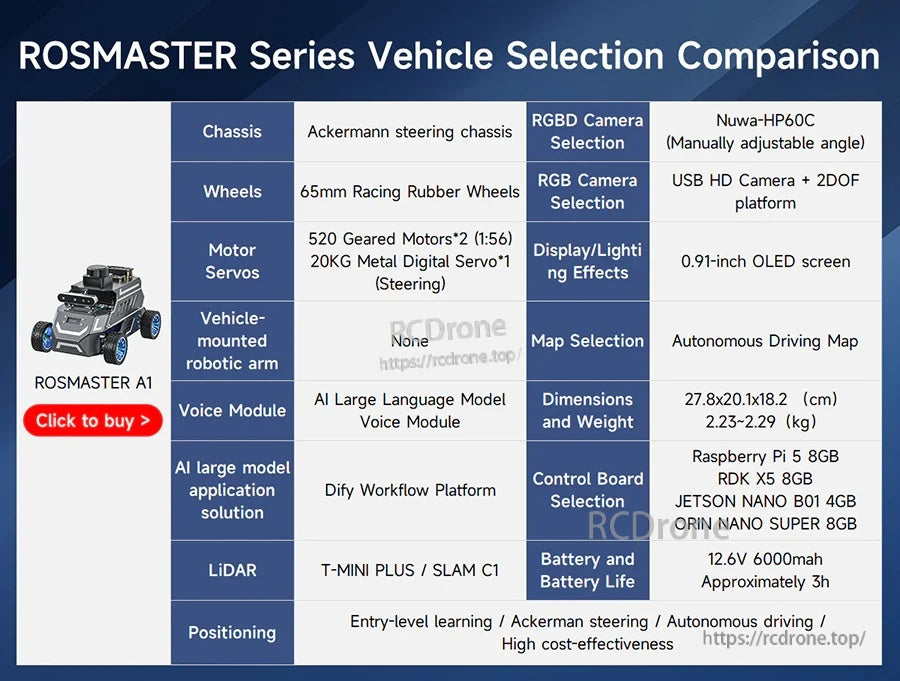
ROSMASTER M3 প্ল্যাটফর্ম বিকল্পগুলি Ackermann স্টিয়ারিং, RGBD/USB ক্যামেরা পছন্দ, একটি 0.91-ইঞ্চি OLED ডিসপ্লে এবং একাধিক কন্ট্রোল বোর্ড নির্বাচন অন্তর্ভুক্ত করে।
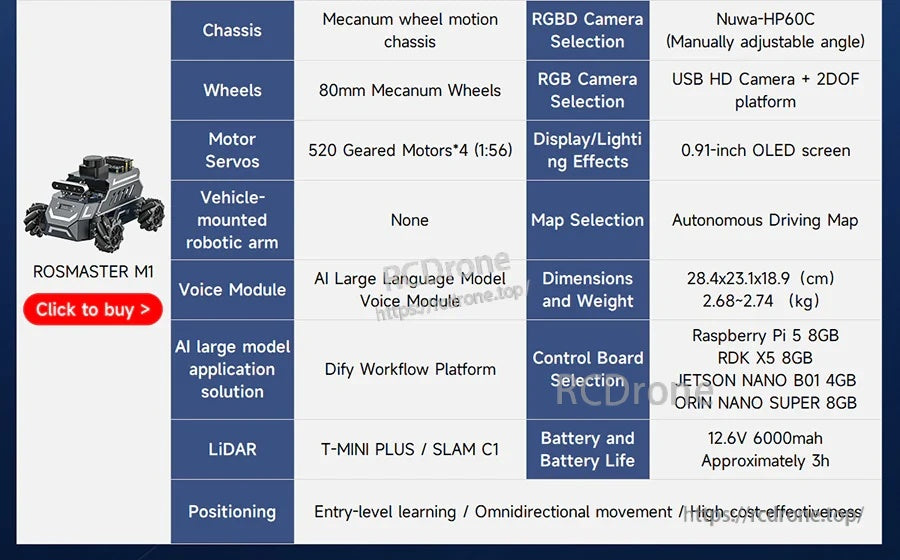
ROSMASTER M3 একটি মেকানাম-চাকা চ্যাসিস ব্যবহার করে যার চাকার আকার ৮০ মিমি এবং এতে AI ভয়েস মডিউল, একাধিক কন্ট্রোলার বোর্ড এবং ১২.৬V ৬০০০mAh ব্যাটারির মত অপশন অন্তর্ভুক্ত রয়েছে।
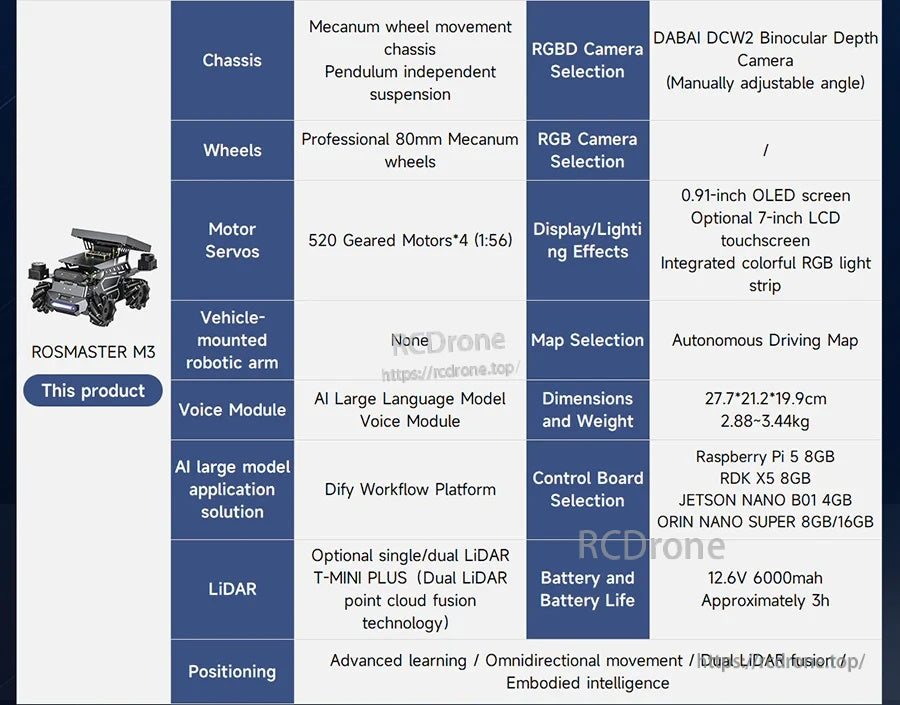
ROSmaster M3 একটি মেকানাম-চাকা চ্যাসিস ব্যবহার করে যার মধ্যে একাধিক ক্যামেরা এবং কন্ট্রোল বোর্ডের অপশন রয়েছে, এছাড়াও মোবাইল বিল্ডের জন্য একটি ১২.৬V ৬০০০mAh ব্যাটারি প্যাক রয়েছে।
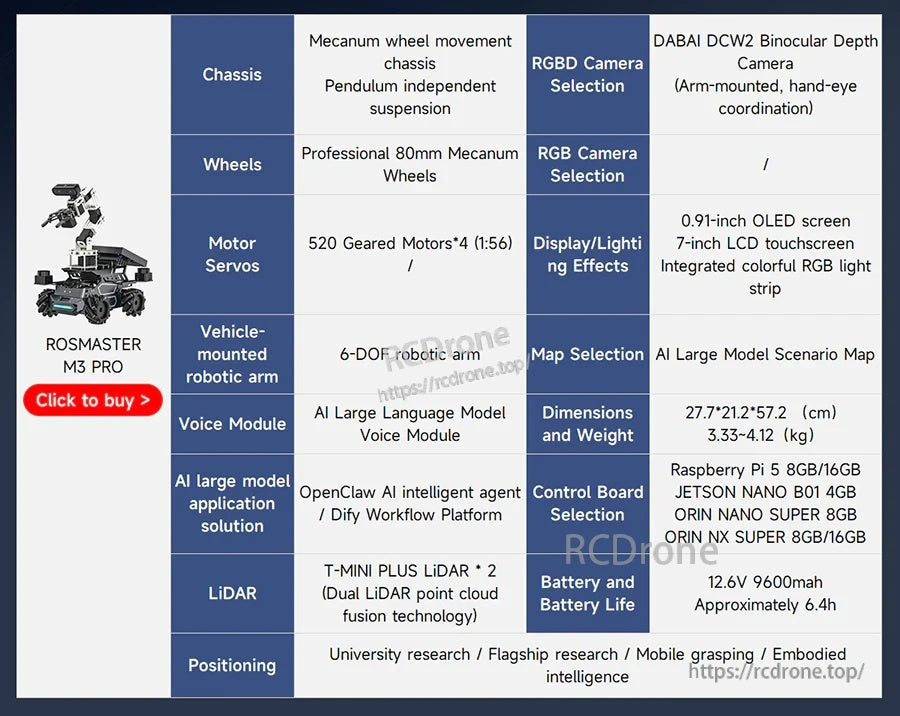
ROSMaster M3 PRO একটি মেকানাম-চাকা চ্যাসিসকে ৬‑DOF রোবোটিক আর্মের সাথে সংযুক্ত করে এবং LiDAR, ডেপথ ক্যামেরা, এবং Raspberry Pi বা Jetson কন্ট্রোল বোর্ড সমর্থন করে।
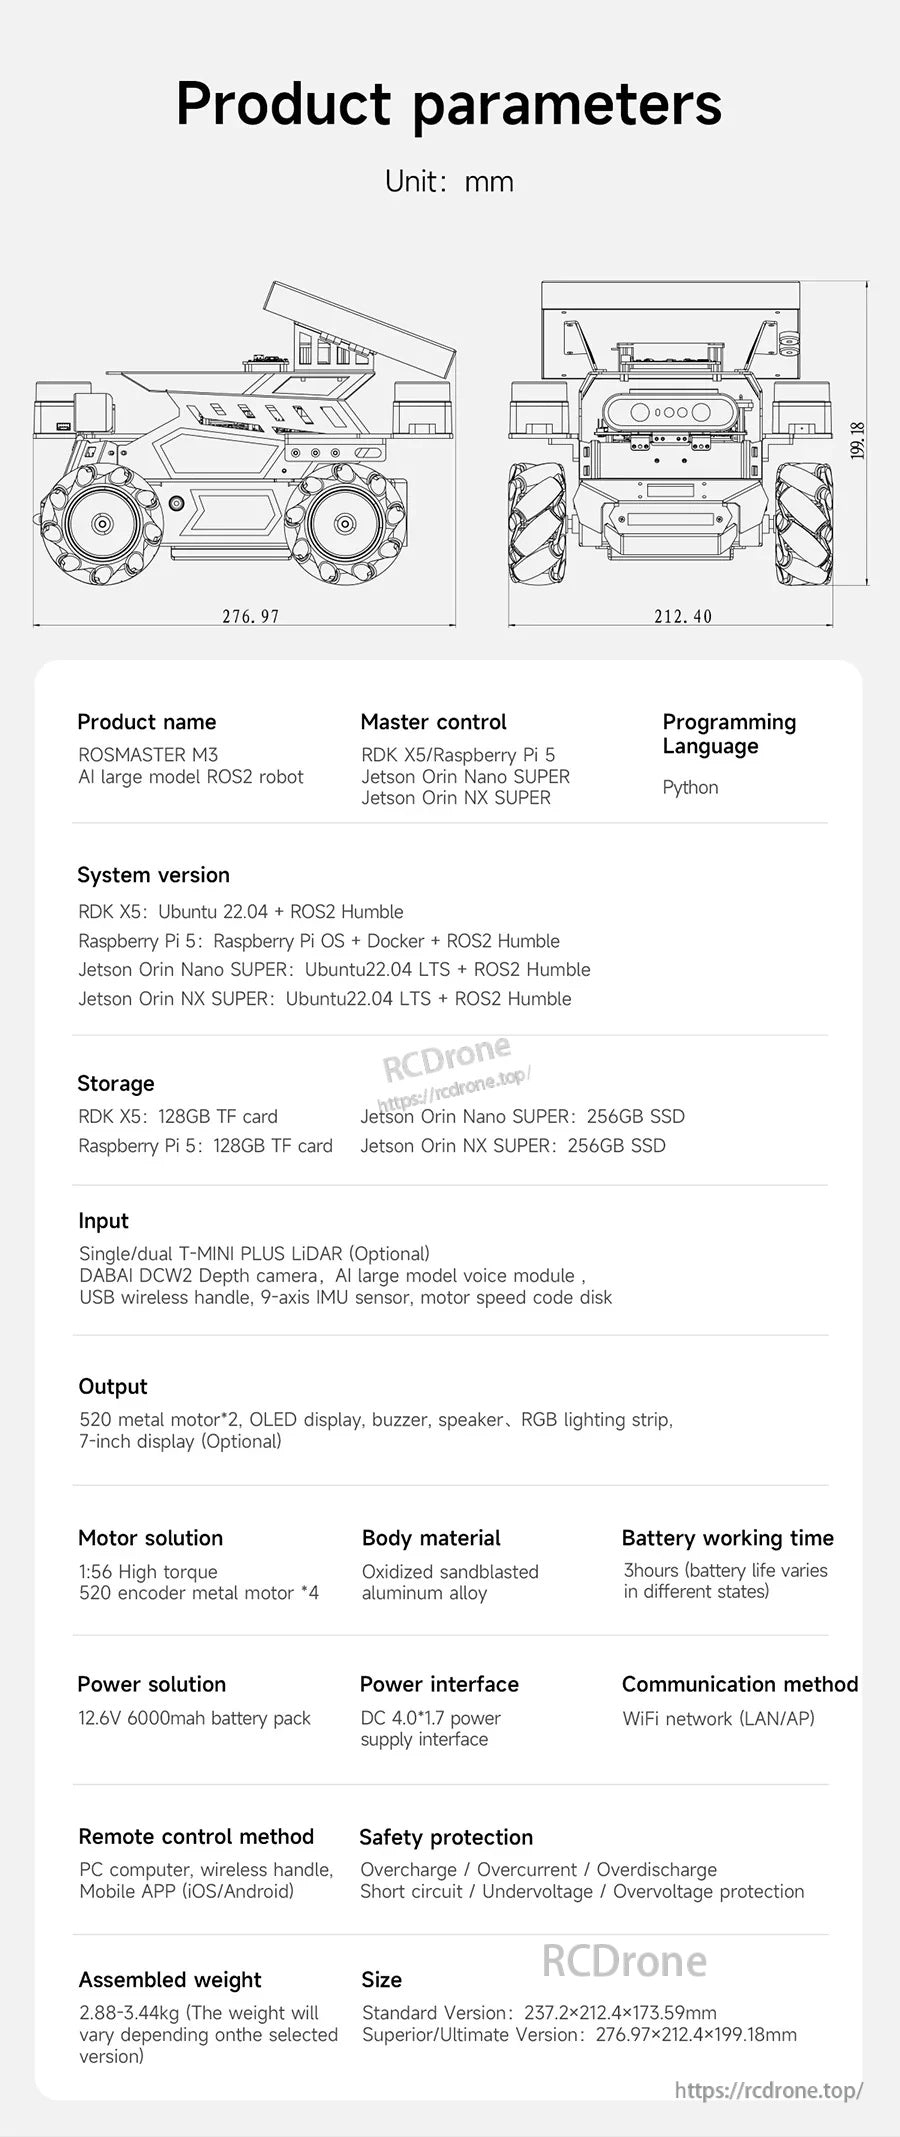
ROSMASTER M3 স্পেসিফিকেশন শীটে মাত্রার অঙ্কন এবং ROS2 সমর্থন এবং পাইথন প্রোগ্রামিংয়ের মত মূল বিবরণ অন্তর্ভুক্ত রয়েছে।
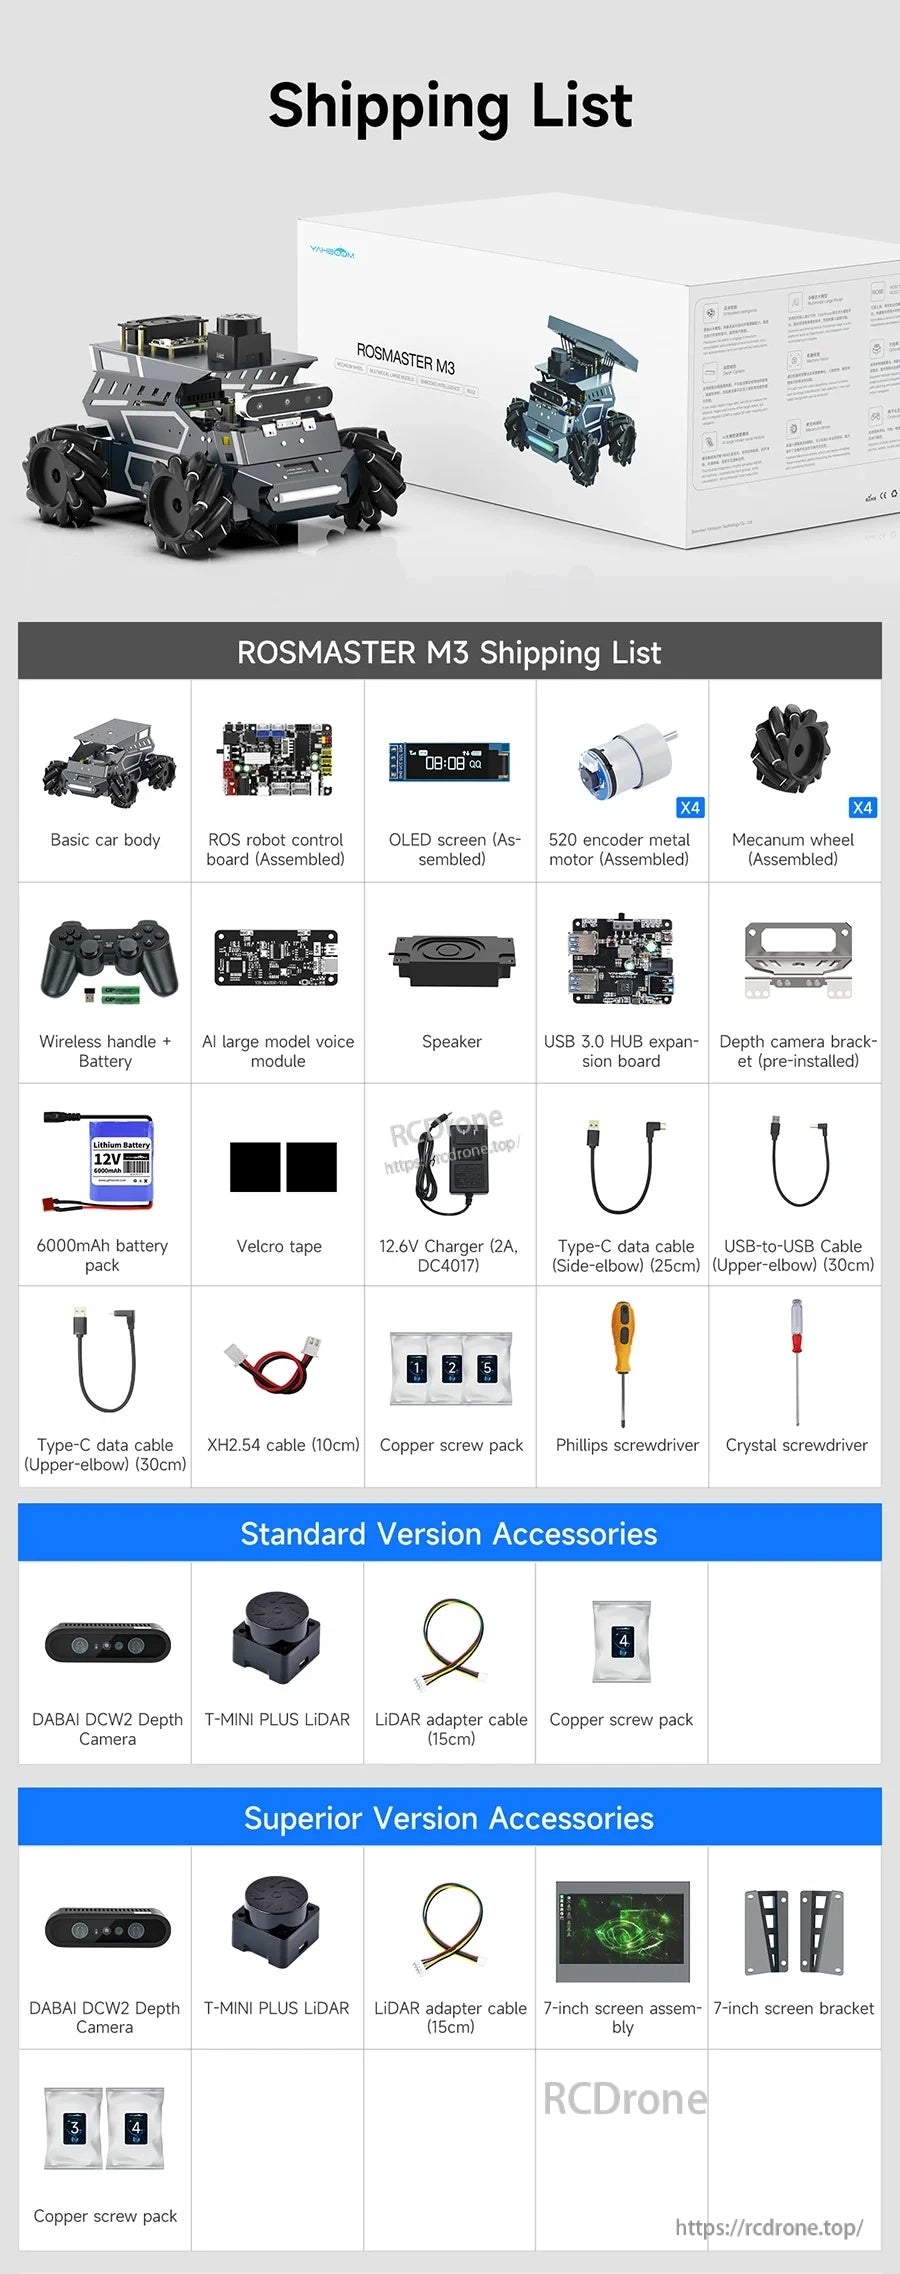
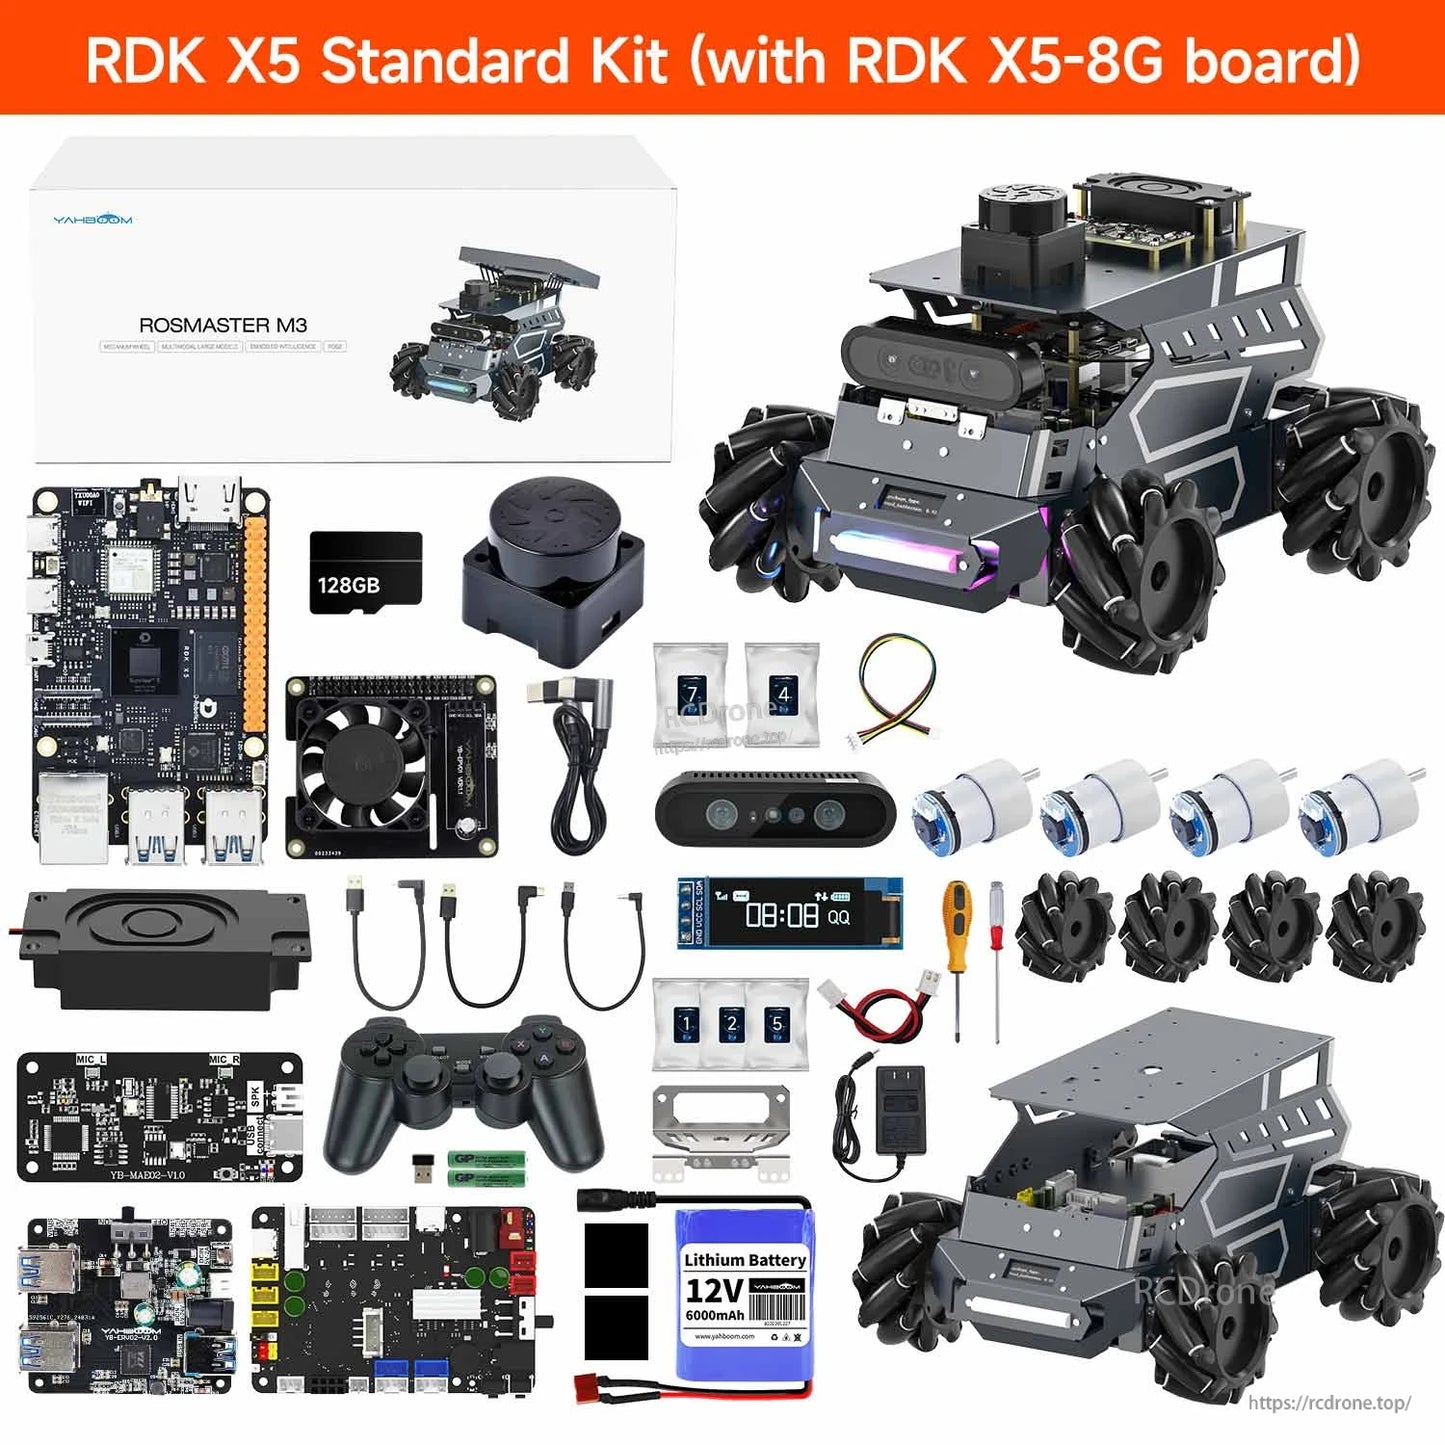
ROSMASTER M3 কিটে রোবট চ্যাসিসের সাথে মূল ইলেকট্রনিক্স, সেন্সর এবং অ্যাসেম্বলির জন্য প্রয়োজনীয় কেবল এবং আনুষাঙ্গিক অন্তর্ভুক্ত রয়েছে।
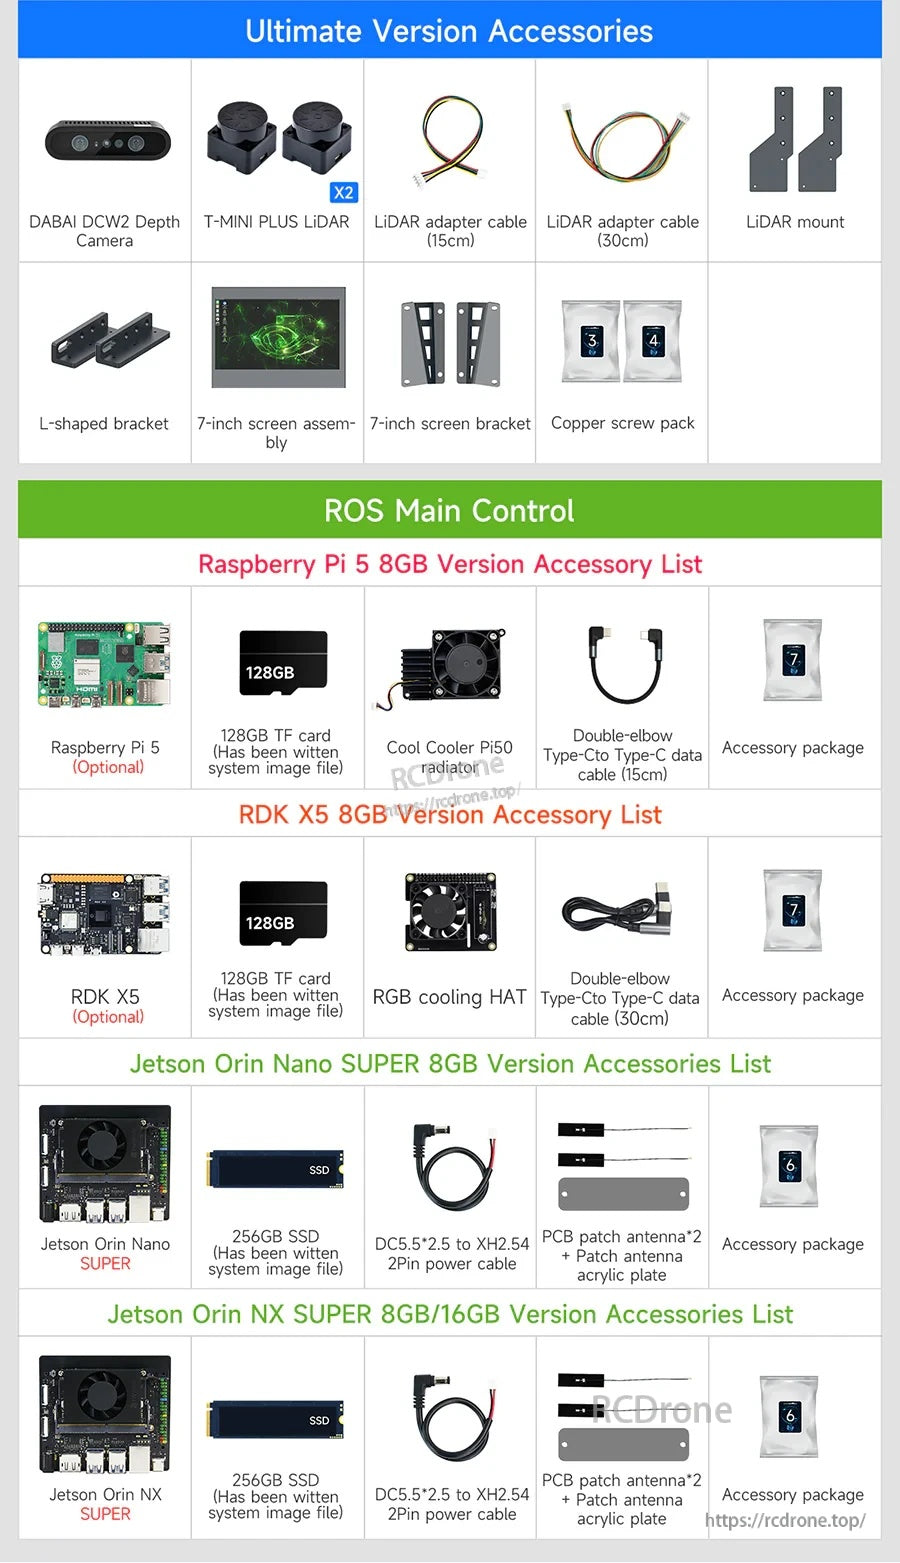
ROSMASTER M3 আনুষঙ্গিক লাইনআপে LiDAR এবং গভীরতা ক্যামেরা মডিউল, ব্র্যাকেট সহ ৭-ইঞ্চি স্ক্রিন, মাউন্ট এবং বিভিন্ন প্রধান নিয়ন্ত্রণ বোর্ড বান্ডেল অন্তর্ভুক্ত রয়েছে।