NVIDIA Jetson Nano 4GB B01 Entwicklerkit für Edge AI/ROS - A57 1,43GHz, 128-Kern Maxwell GPU
NVIDIA Jetson Nano 4GB B01 Entwicklerkit für Edge AI/ROS - A57 1,43GHz, 128-Kern Maxwell GPU
Yahboom
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
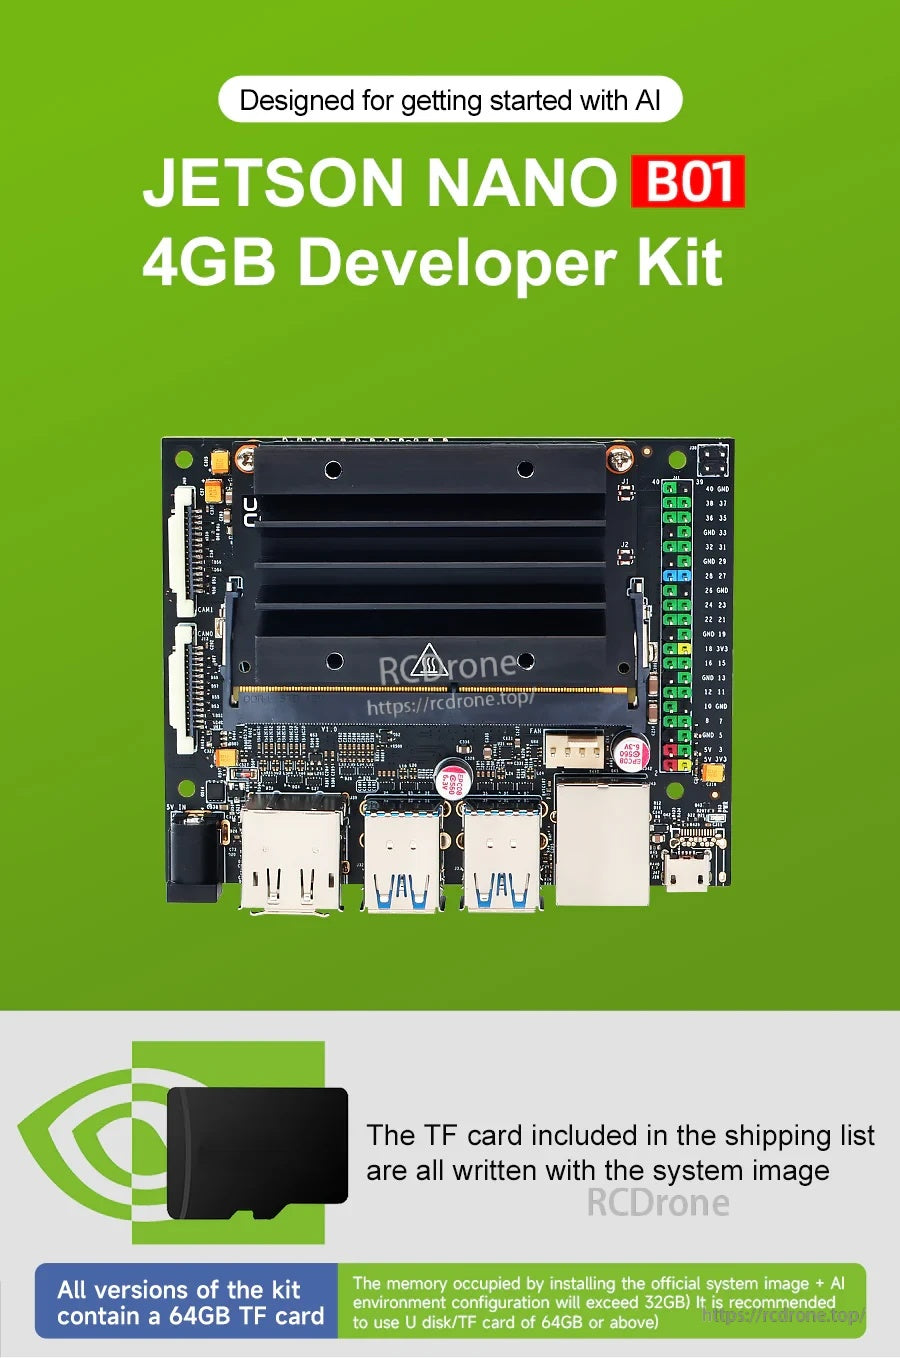
Jetson NANO 4GB B01 AI Large Model Developer Kit ist ein kompaktes Entwicklerkit (Entwicklerboard-Plattform), das für den Einstieg in die KI entwickelt wurde. Es kann mehrere neuronale Netzwerke parallel für Anwendungen wie Bildklassifizierung, Objekterkennung, Segmentierung und Sprachverarbeitung ausführen und kann mit nur 5 Watt betrieben werden.
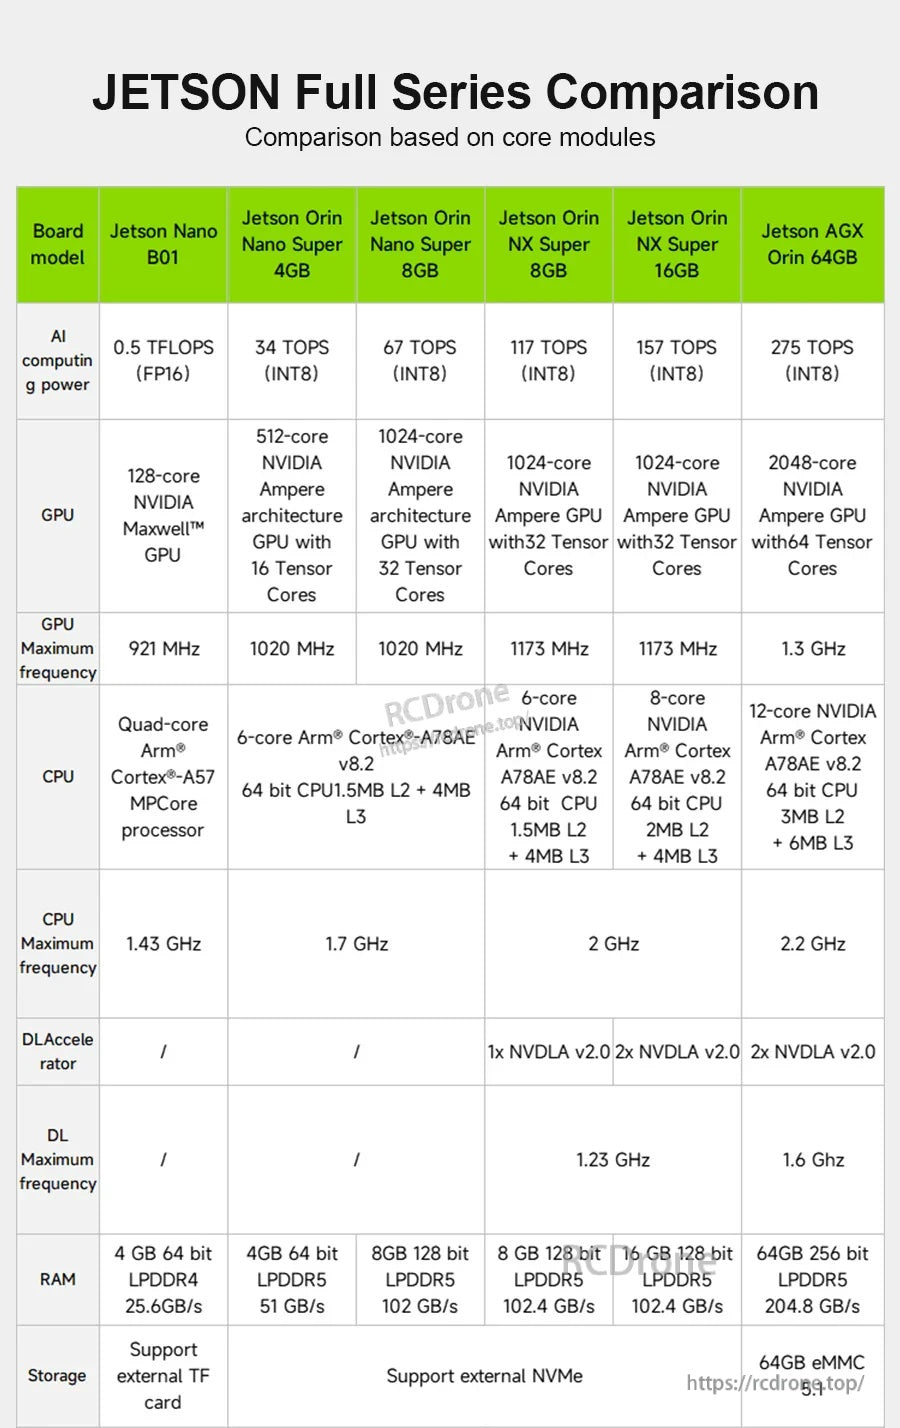
Diese Jetson Nano Plattform verwendet einen Quad-Core ARM Cortex-A57 Prozessor und eine 128-Core Maxwell GPU mit 4GB LPDDR Speicher und unterstützt beliebte KI-Frameworks und Algorithmen wie TensorFlow, PyTorch, Caffe/Caffe2, Keras und MXNet.
Hauptmerkmale
- CPU: Quad-Core ARM A57 @ 1,43 GHz
- GPU: 128-Core Maxwell
- KI-Rechenleistung: 473 GFLOPS (auch als 472 GFLOP im bereitgestellten Text angegeben)
- Niedriger Stromverbrauch: nur 5 W (auch als 5 W–10 W im bereitgestellten Vergleichsmaterial gezeigt)
- Video-Codierung: 4K @ 30; 4x 1080p @ 30; 9x 720p @ 30 (H.264/H.265)
- Video-Dekodierung: 4K @ 60; 2x 4K @ 30; 8x 1080p @ 30; 18x 720p @ 30 (H.264/H.265)
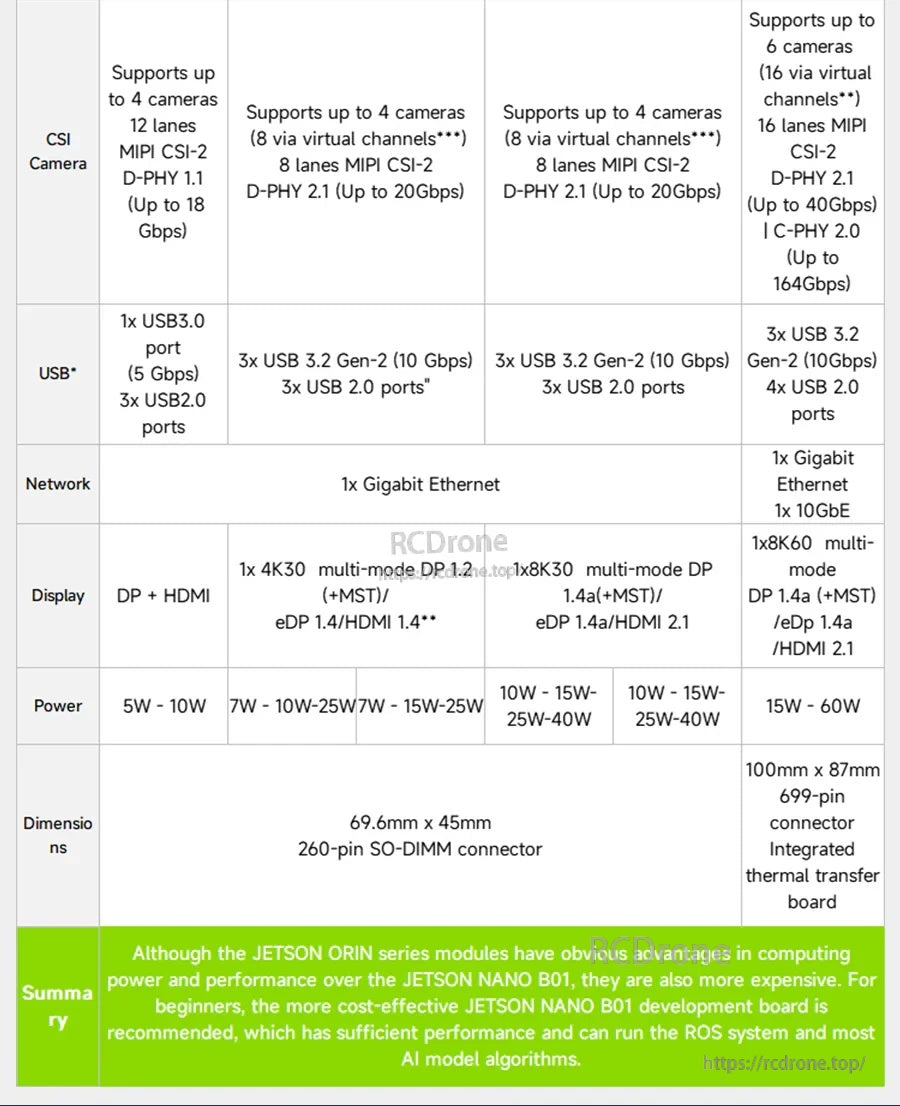
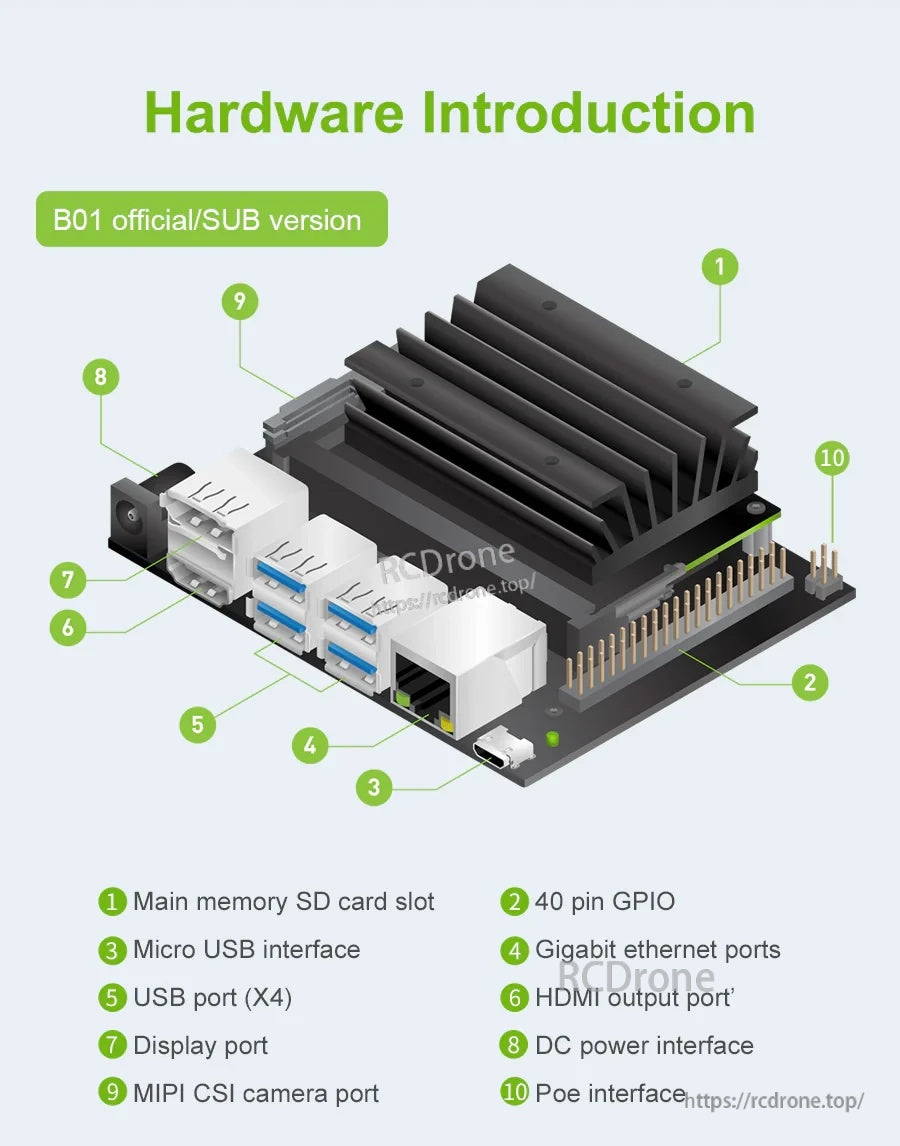
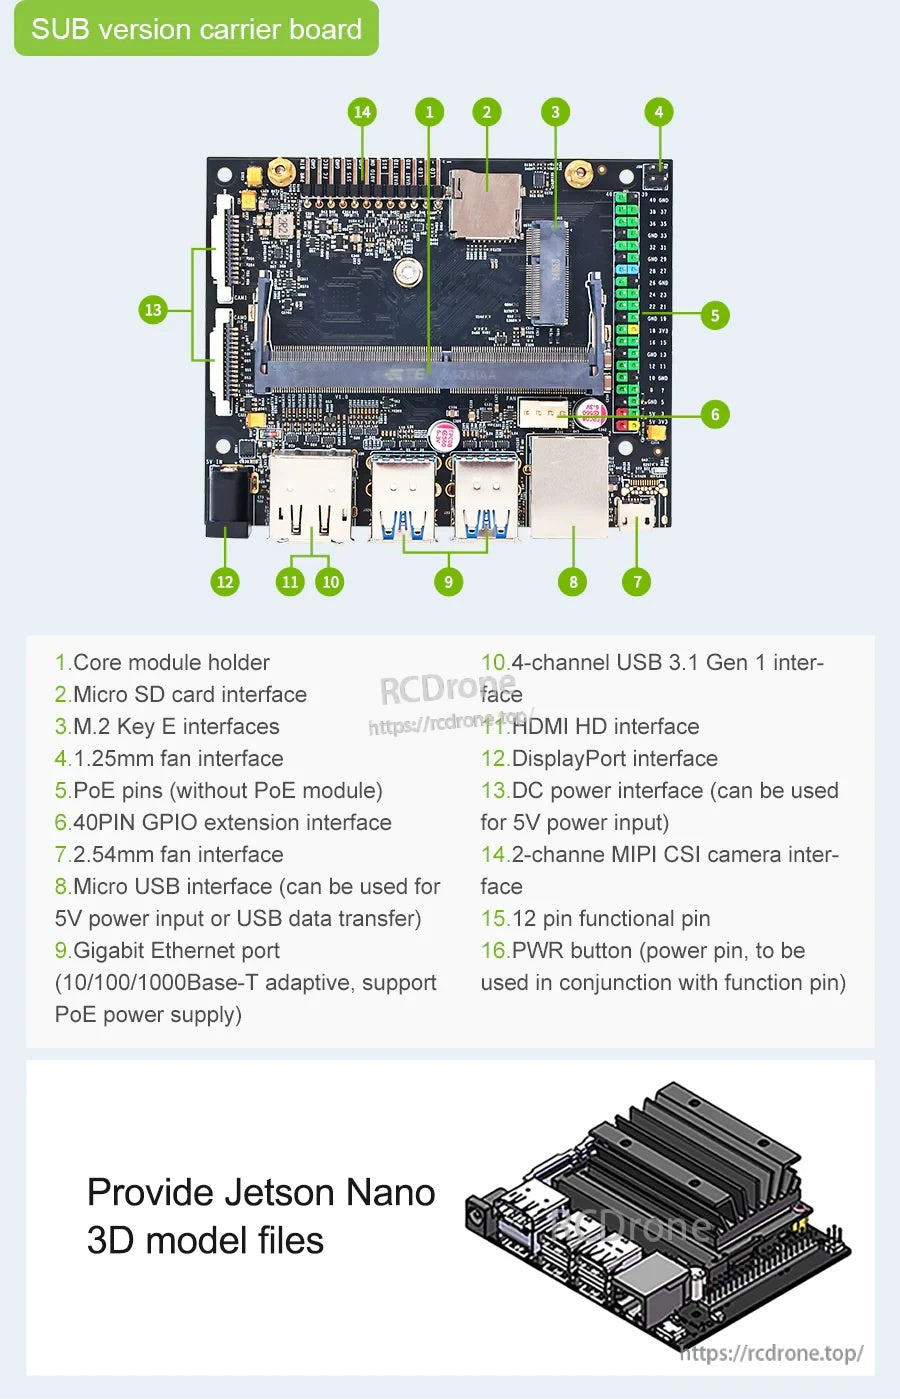
- Kameraschnittstelle: MIPI CSI-2 DPHY Kanal *2
- Anzeige: HDMI und DP
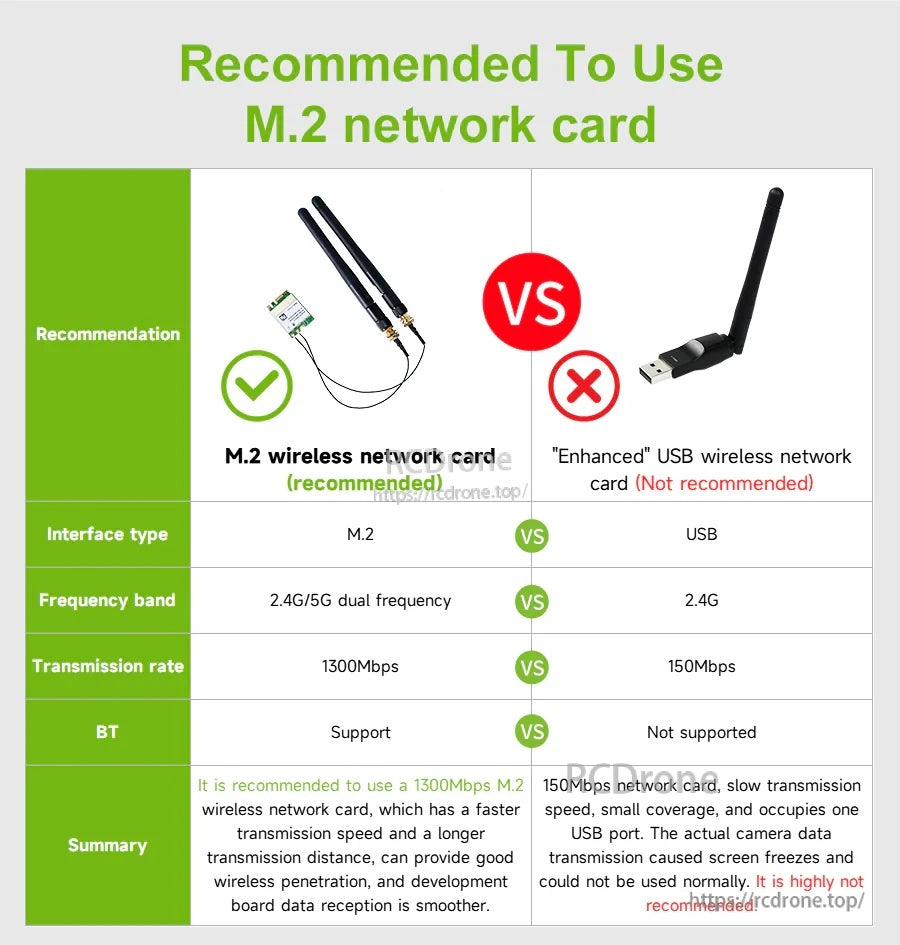
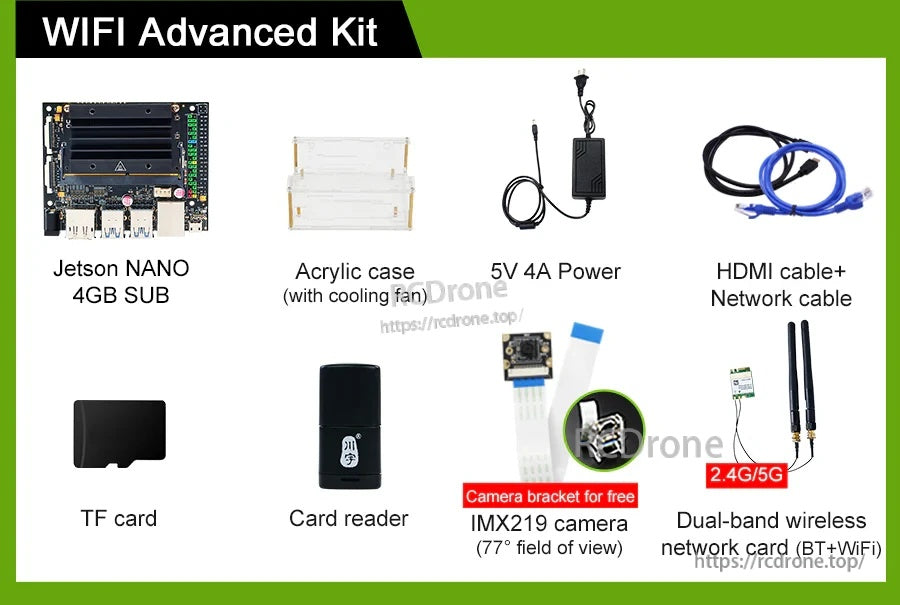
- Netzwerk / Erweiterung: Gigabit Ethernet; M.2 Key E; unterstützt M.2 Dual-Band Hochgeschwindigkeits-Netzwerkkarte; unterstützt USB Hochgeschwindigkeits-Netzwerkkarte
- USB: 4x USB 3.0; USB 2.0 Micro-B
- Weitere I/O aufgelistet: GPIO, I2C, I2S, SPI, UART
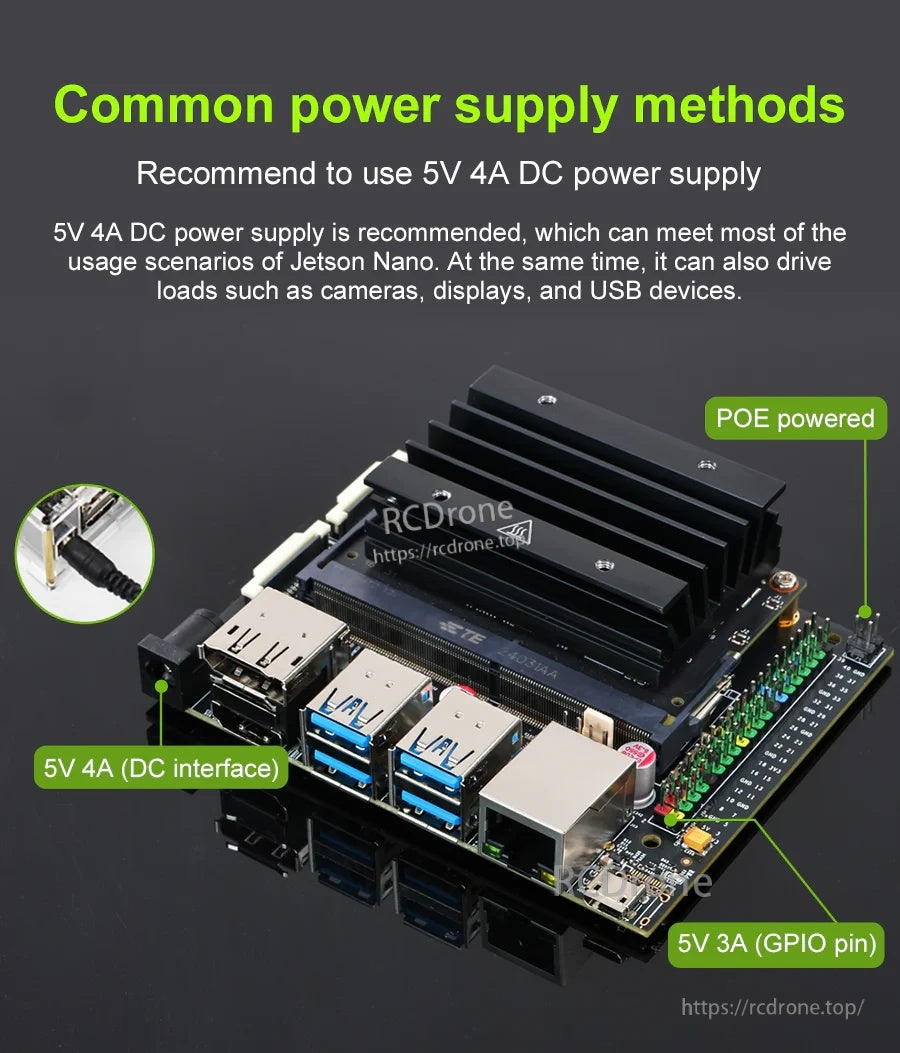
- Erwähnte Stromversorgungen: Micro USB, DC-Strom und PoE (wie im bereitgestellten Text angegeben)
Spezifikationen
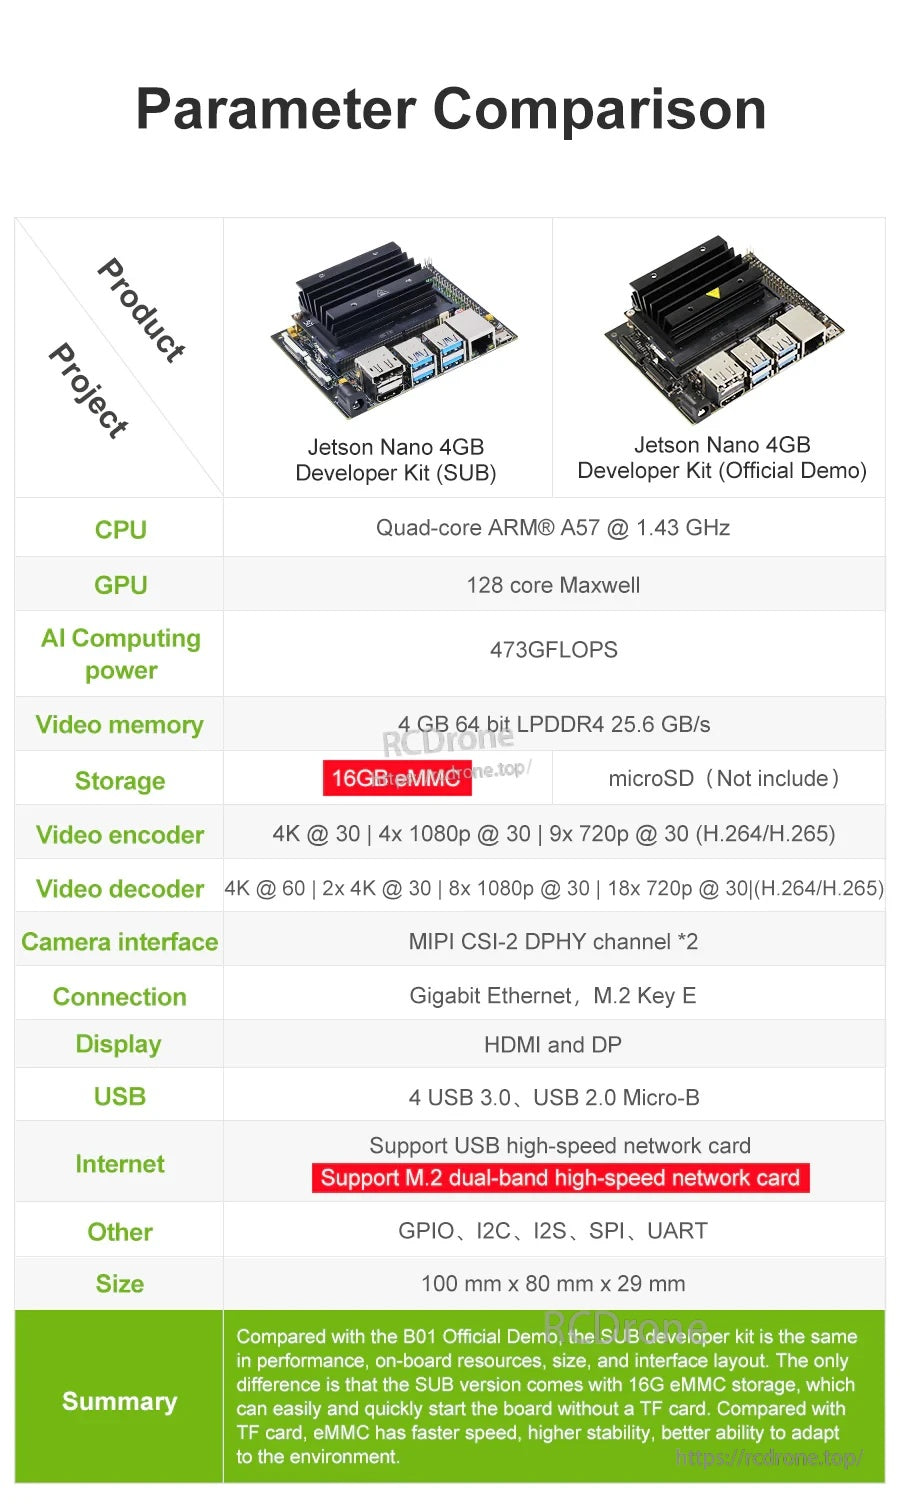
| CPU | Quad-Core ARM A57 @ 1,43 GHz |
| GPU | 128 Kern Maxwell |
| KI-Rechenleistung | 473 GFLOPS |
| Speicher | 4 GB 64 Bit LPDDR4 25,6 GB/s |
| Video-Encoder | 4K @ 30 | 4x 1080p @ 30 | 9x 720p @ 30 (H.264/H.265) |
| Videodecoder | 4K @ 60 | 2x 4K @ 30 | 8x 1080p @ 30 | 18x 720p @ 30 (H.264/H.265) |
| Kameraschnittstelle | MIPI CSI-2 DPHY Kanal *2 |
| Verbindung | Gigabit Ethernet, M.2 Key E |
| Anzeige | HDMI und DP |
| USB | 4 USB 3.0, USB 2.0 Micro-B |
| Internet (wie angegeben) | Unterstützt USB-Hochgeschwindigkeitsnetzwerkkarte; Unterstützt M.2 Dualband-Hochgeschwindigkeits-Netzwerkkarten |
| Andere | GPIO, I2C, I2S, SPI, UART |
| Größe | 100 mm x 80 mm x 29 mm |
Speicherhinweise (Offizielles Demo vs. SUB-Version)
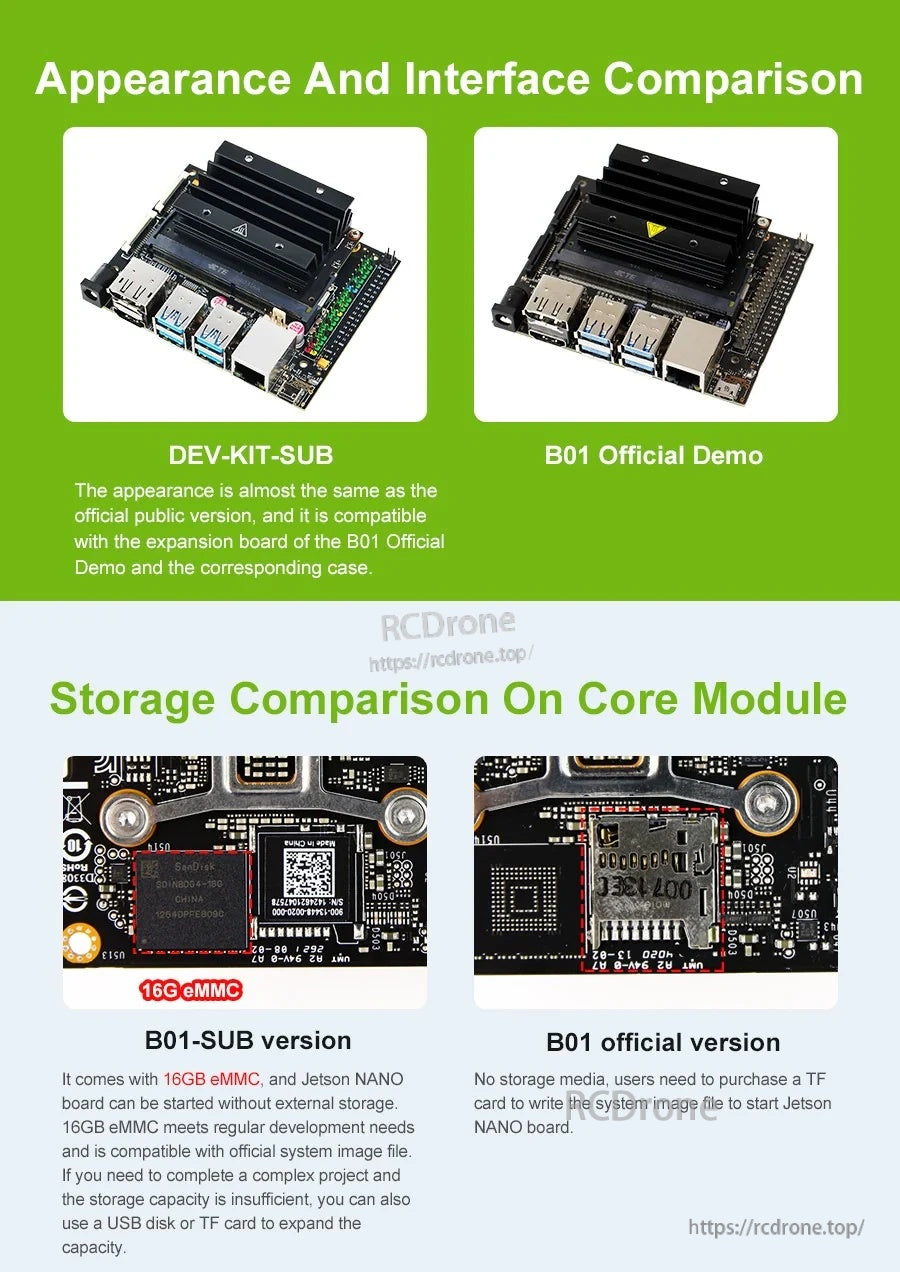
- Das bereitgestellte Vergleichsmaterial listet zwei Varianten auf: Jetson Nano 4GB Developer Kit (SUB) und Jetson Nano 4GB Developer Kit (Offizielles Demo).
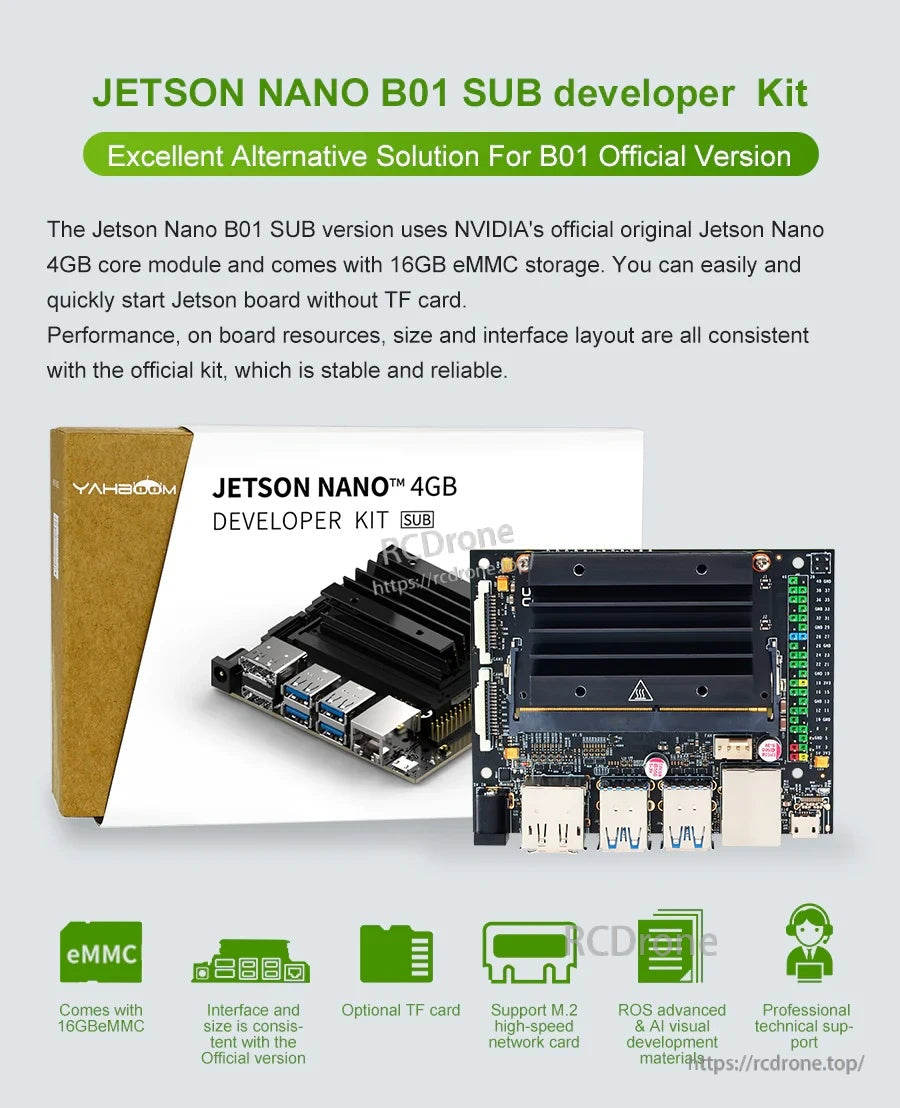
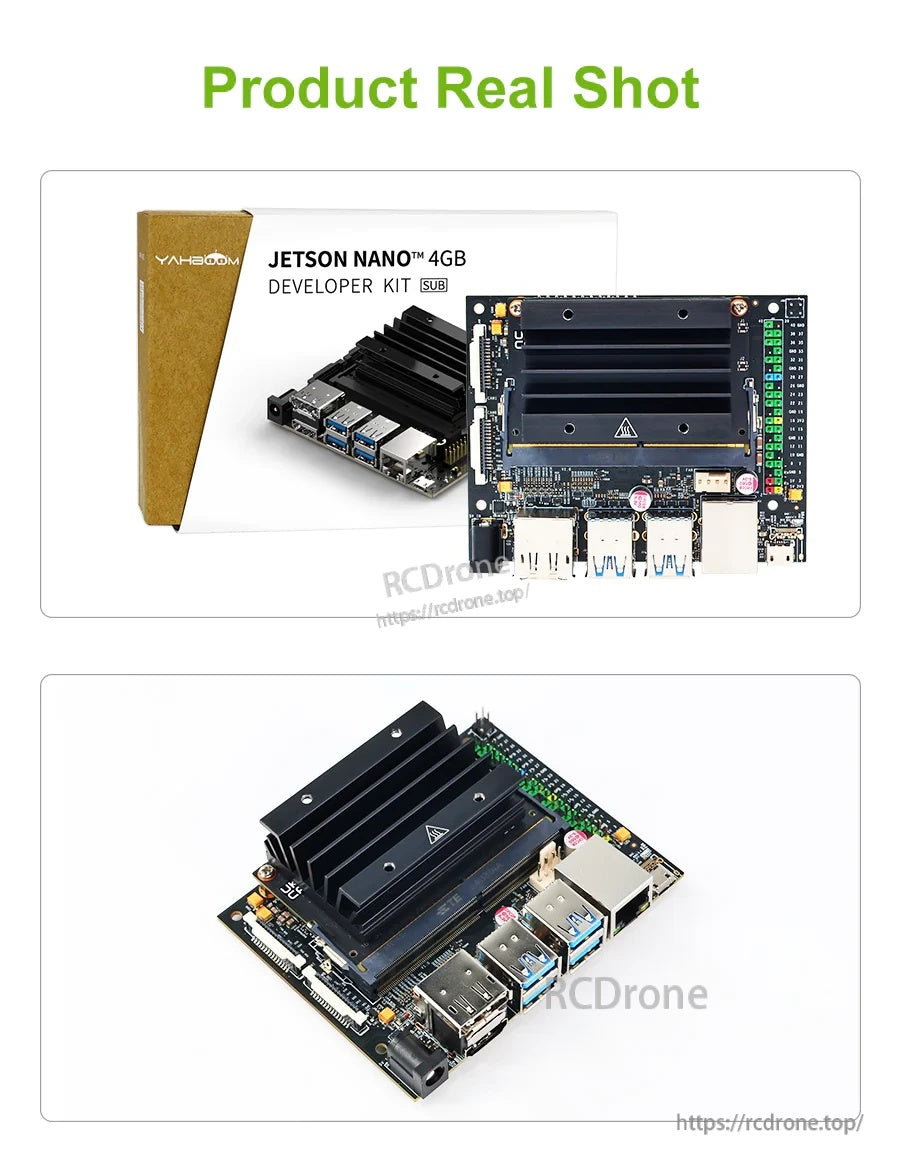
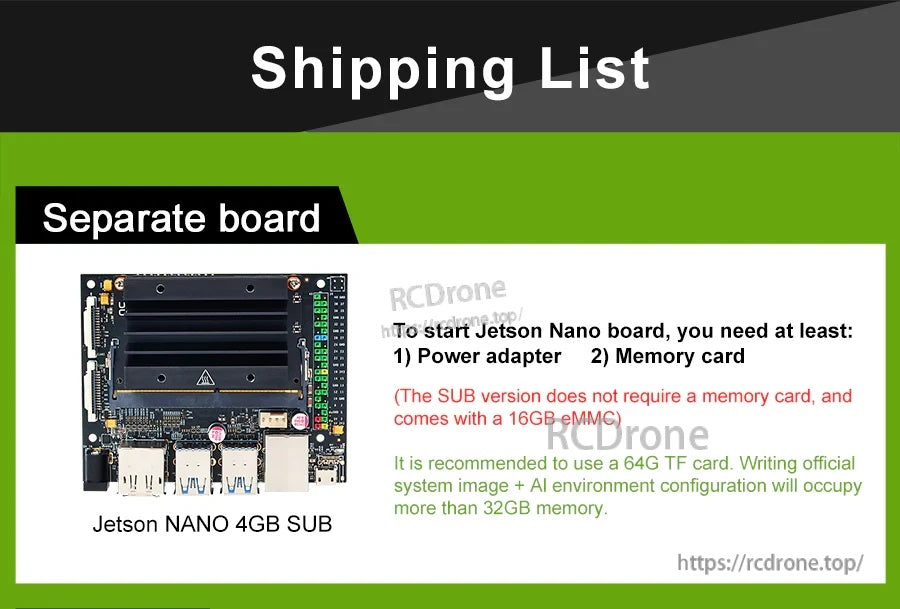
- SUB-Speicher (angezeigt): 16GB eMMC. Das Material gibt an, dass das Board ohne externen Speicher gestartet werden kann und dass 16GB eMMC den regulären Entwicklungsanforderungen entspricht und mit der offiziellen Systemabbilddatei kompatibel ist.
- Offizieller Demo-Speicher (angezeigt): microSD (Nicht enthalten). Das Material gibt an, dass Benutzer eine TF-Karte (microSD) kaufen und die Systemabbilddatei schreiben müssen, um das Board zu starten.
- Wenn die Speicherkapazität für ein Projekt nicht ausreicht, kann die Kapazität laut Materialangaben mit einem USB-Disk oder einer TF-Karte erweitert werden.
TF-Karte / Systemabbild Hinweis
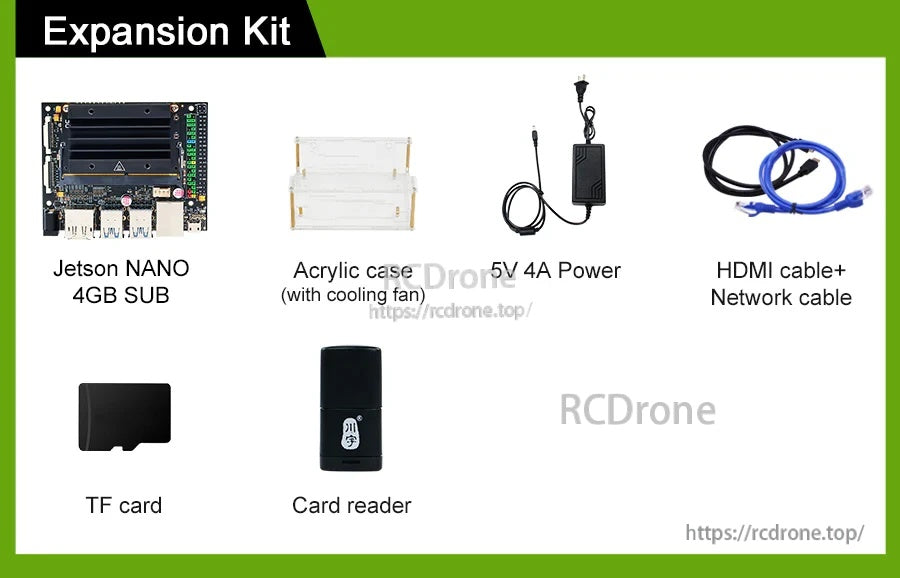
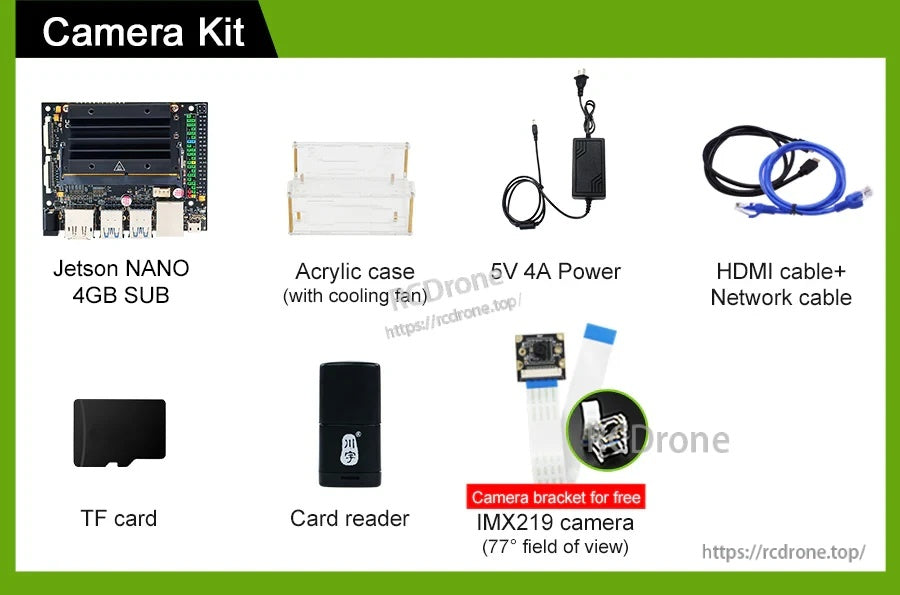
- Das bereitgestellte Material besagt: „Die in der Versandliste enthaltenen TF-Karten sind alle mit dem Systemabbild beschrieben.“
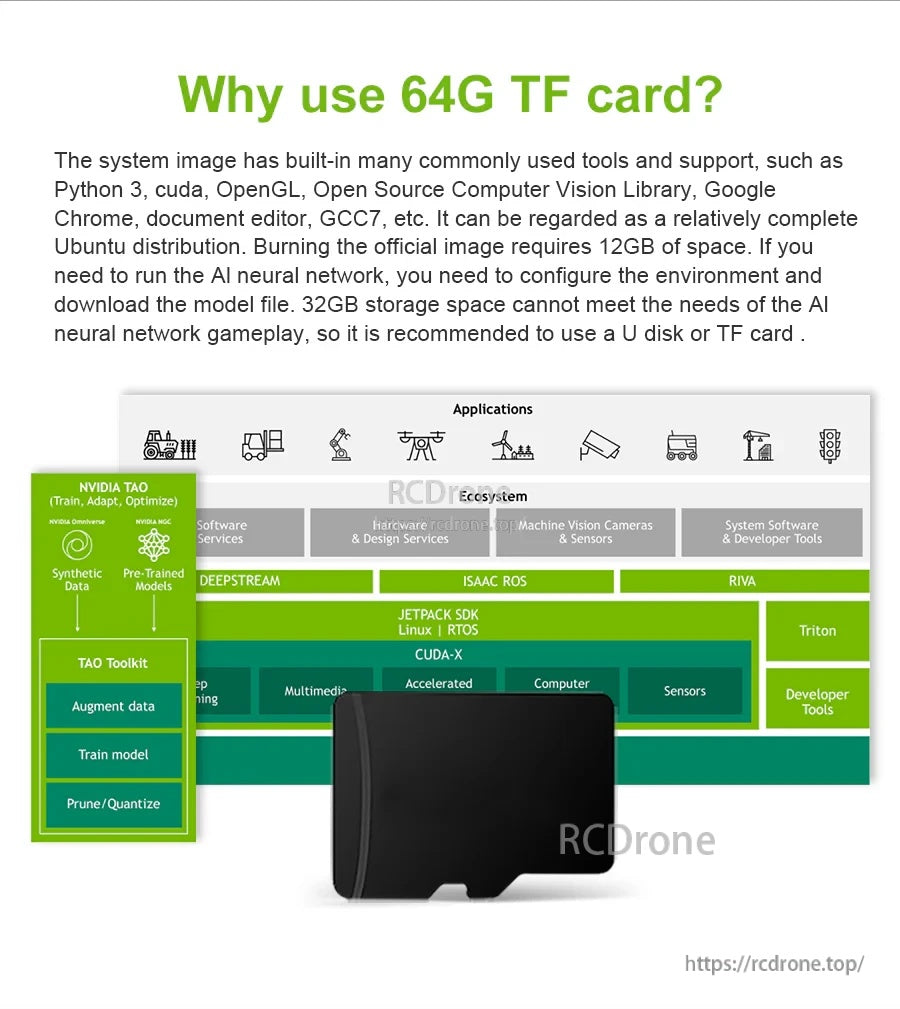
- Das bereitgestellte Material besagt auch: „Alle Versionen des Kits enthalten eine 64GB TF-Karte.“
- Ein weiterer Hinweis besagt, dass die Installation des offiziellen Systemabbilds + KI-Umgebungskonfiguration 32GB überschreiten kann, und es wird empfohlen, einen U-Disk/TF-Karte von 64GB oder mehr zu verwenden.
Tutorial-Videos
Kurs- / Tutorial-Inhalte (wie bereitgestellt)
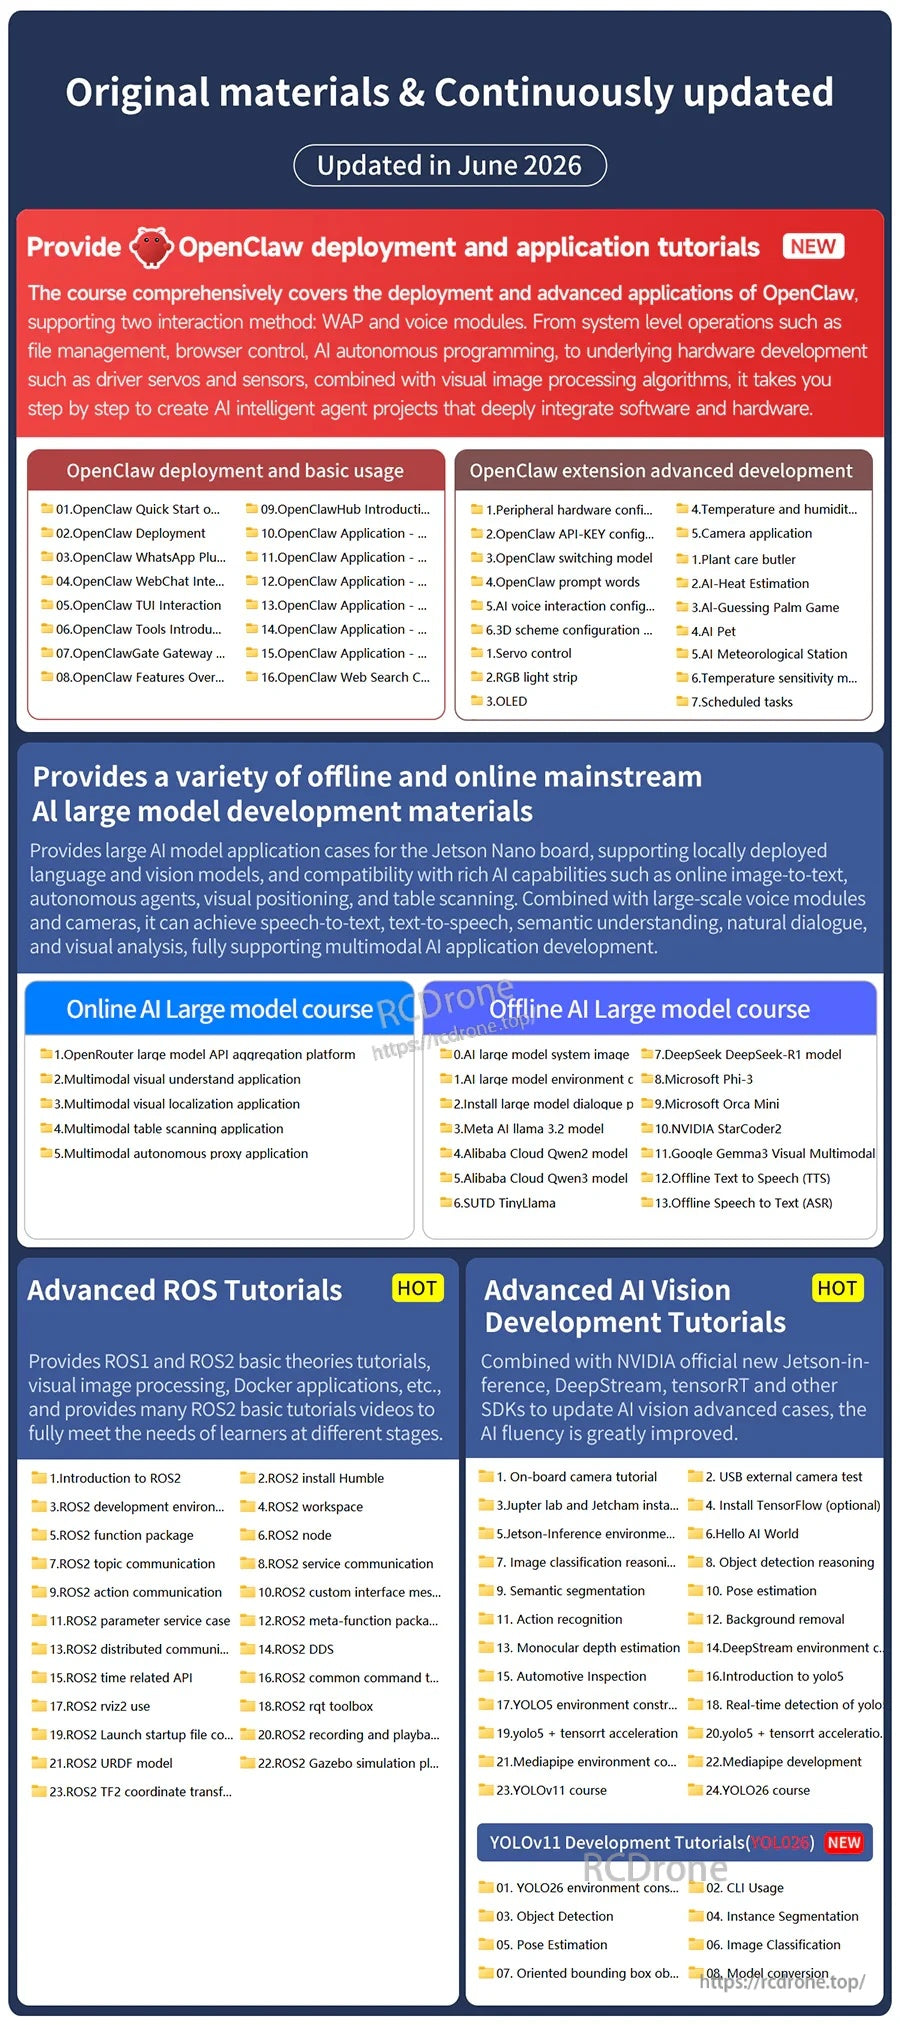
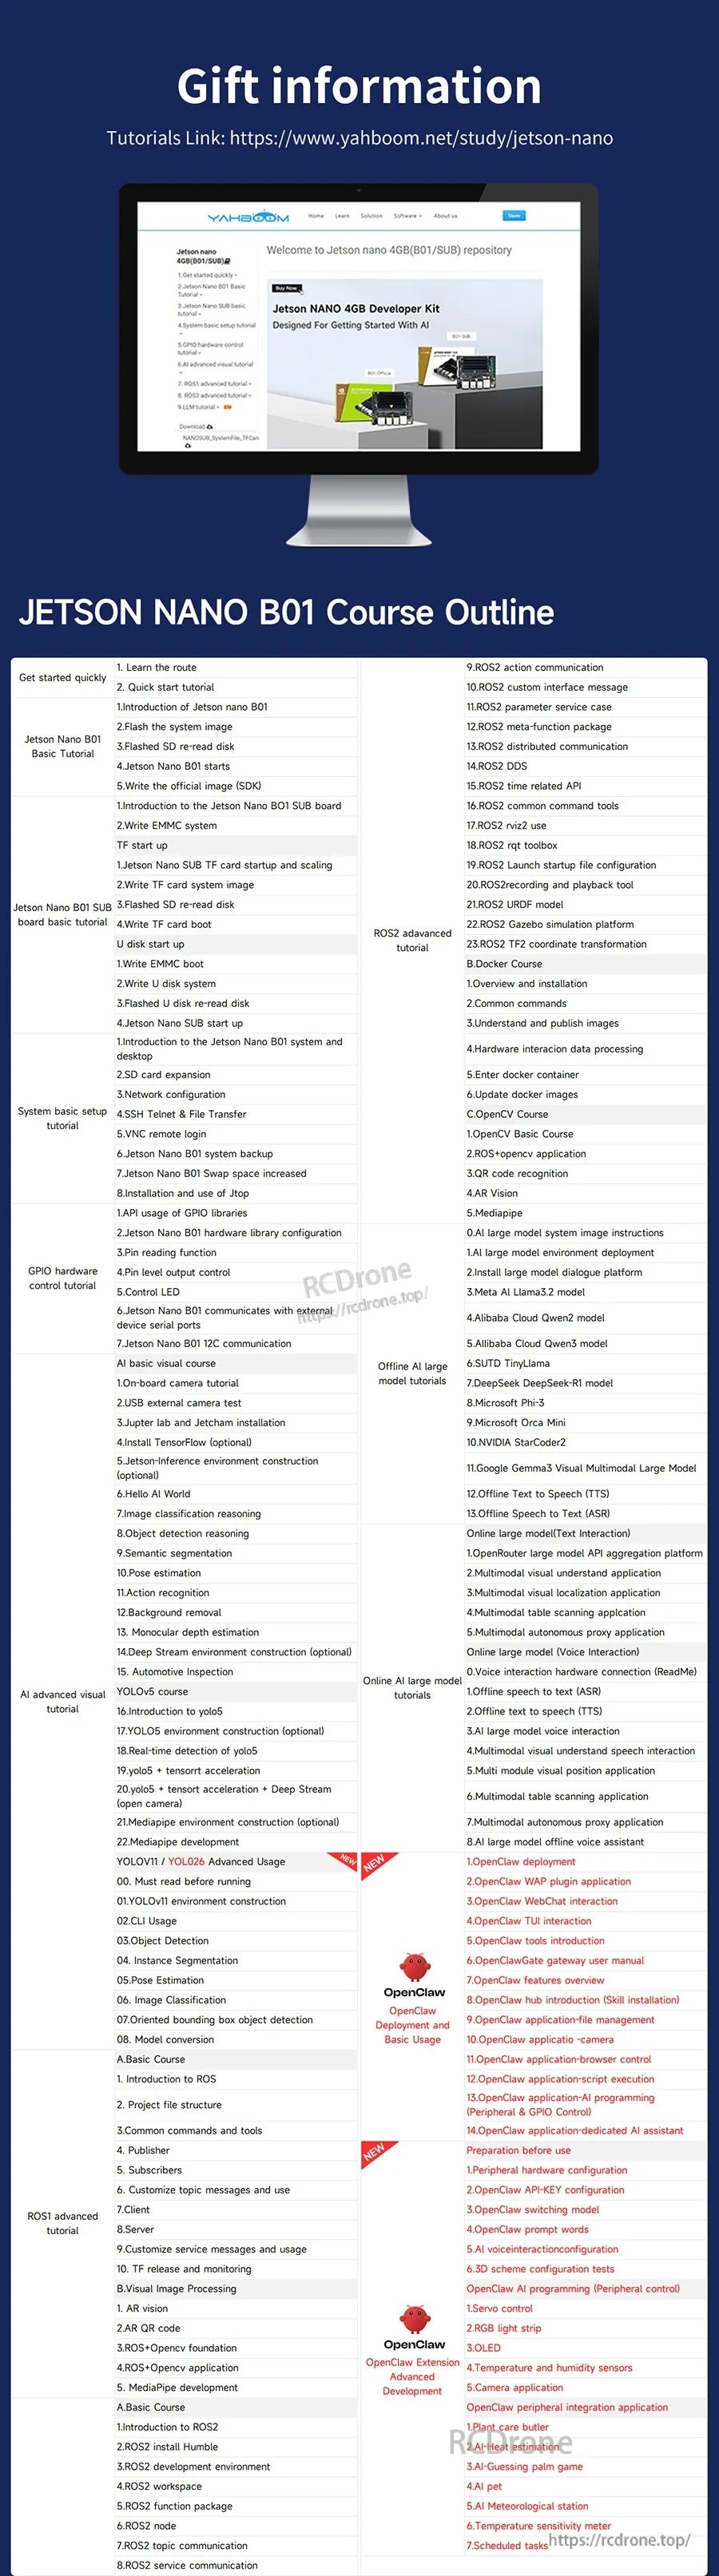
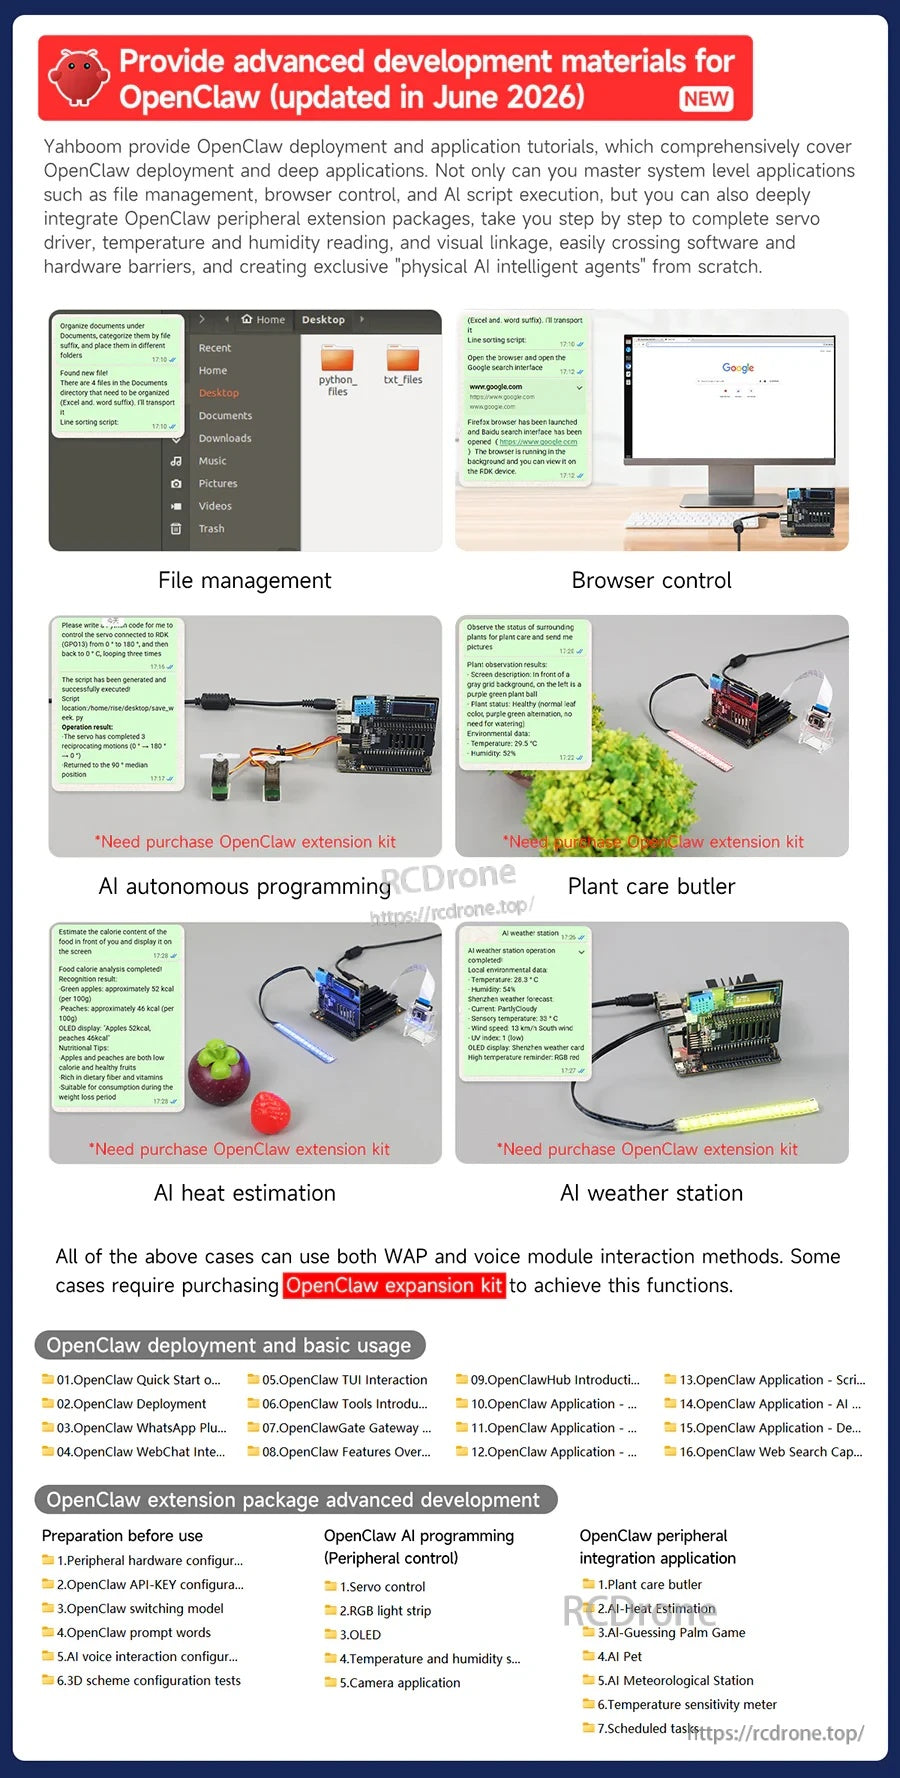
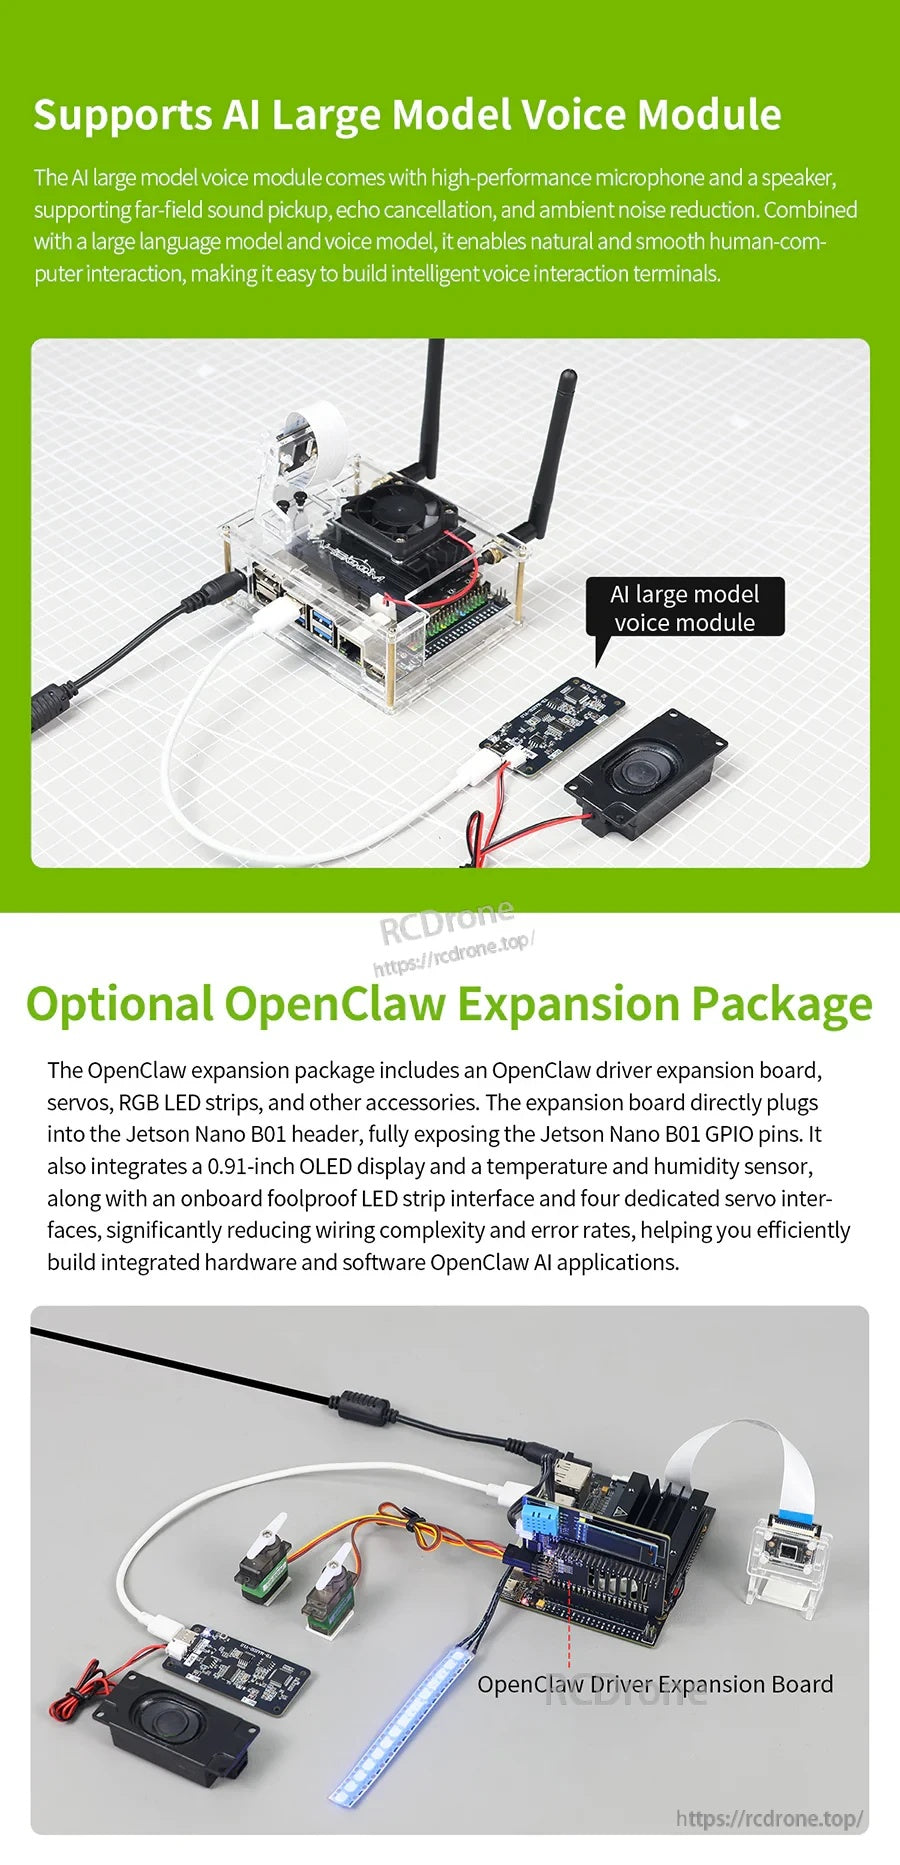
- Aktualisiert im Juni 2026: OpenClaw-Bereitstellungs- und Anwendungstutorials (NEU). Zwei Interaktionsmethoden werden angegeben: WAP und Sprachmodule.
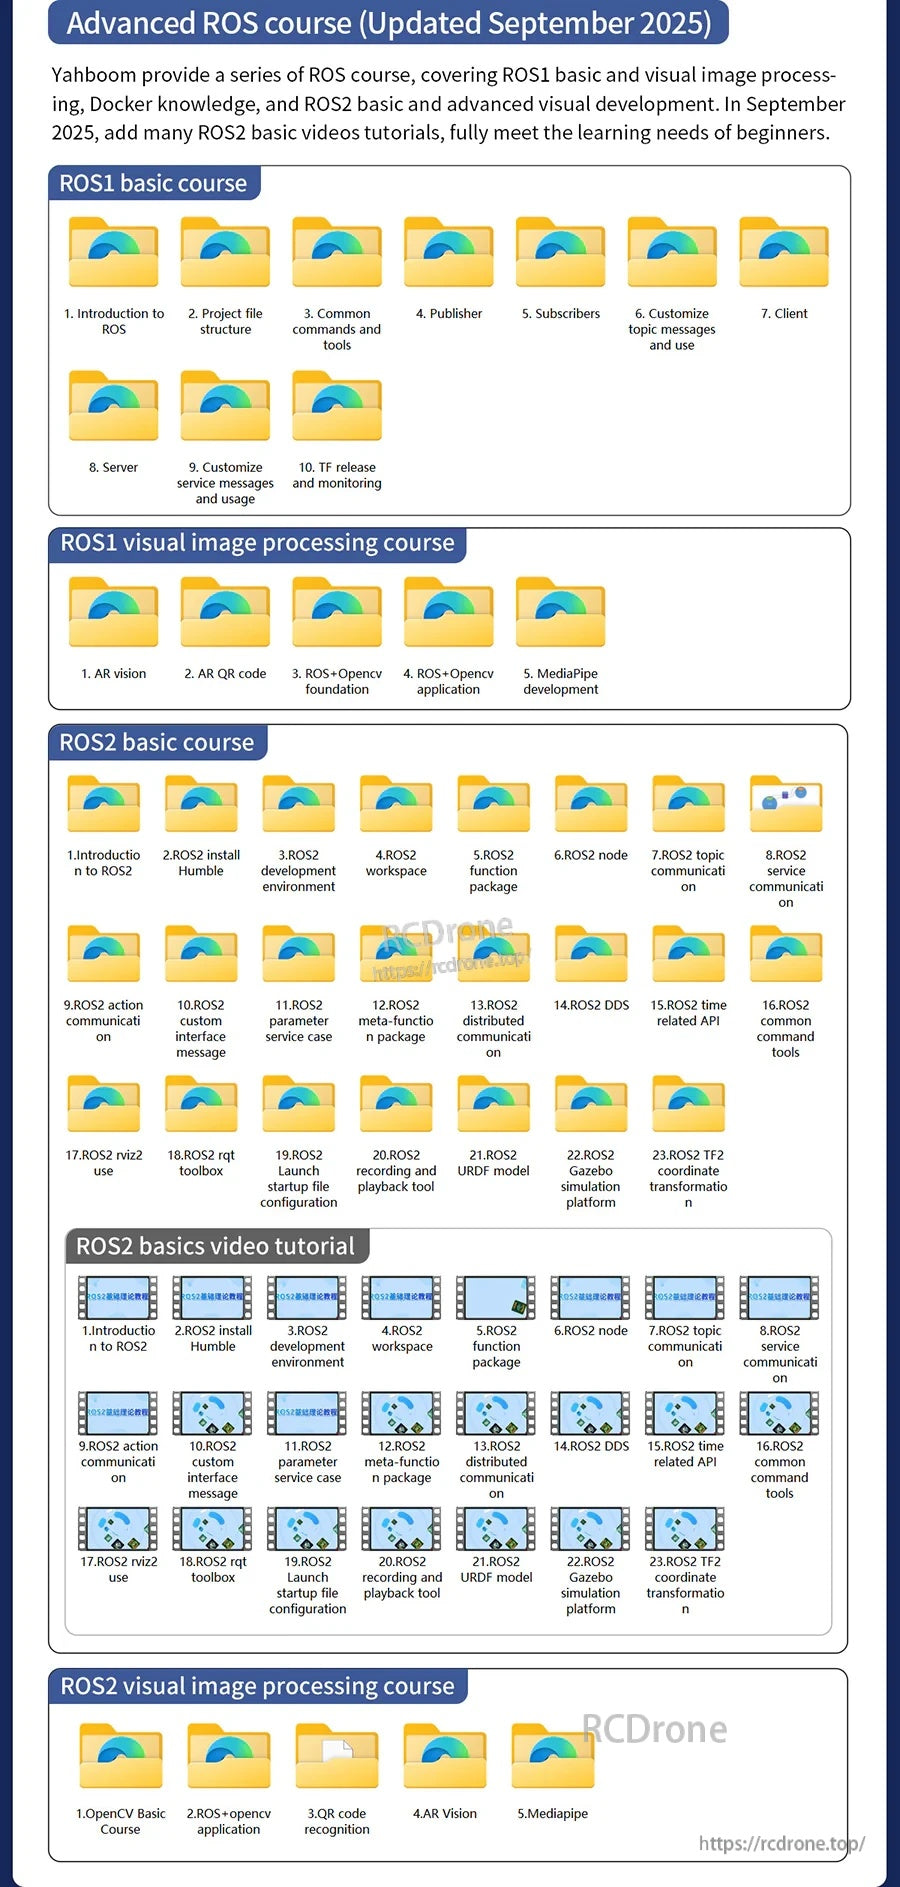
- Fortgeschrittene ROS-Tutorials (HOT): Grundlagen von ROS1 und ROS2 sowie zugehörige Lernmaterialien werden gezeigt.
- Fortgeschrittene AI Vision Development Tutorials (HOT): umfasst Elemente wie On-Board-Kamera-Tutorial, USB-Externe-Kamera-Test, Jetson-Inference-Umgebungskonstruktion, DeepStream-Umgebungskonstruktion und mehr (wie unten im Überblick aufgeführt).
Jetson Nano B01 Kursübersicht (Auszug)
- Schnell loslegen: 1. Lernen Sie die Route kennen; 2. Schnellstart-Tutorial
- Jetson Nano B01 Grundlegendes Tutorial: 1. Einführung in Jetson Nano B01; 2. Systemabbild flashen; 3. Geflashtes SD-Laufwerk erneut lesen; 4. Jetson Nano B01 startet; 5. Offizielles Abbild (SDK) schreiben
- Jetson Nano B01 SUB Board Grundlegendes Tutorial: 1. Einführung in das Jetson Nano B01 SUB Board; 2. EMMC-Systemabbild schreiben
- TF-Start: 1.Jetson Nano SUB TF-Kartenstart und -skalierung; 2. TF-Kartensystemabbild schreiben; 3. Geflashte SD erneut lesen; 4. TF-Kartenstart schreiben
- U-Disk-Start: 1. EMMC-Start schreiben; 2. U-Disk-System schreiben; 3. Geflashte U-Disk erneut lesen; 4. Jetson Nano SUB-Start
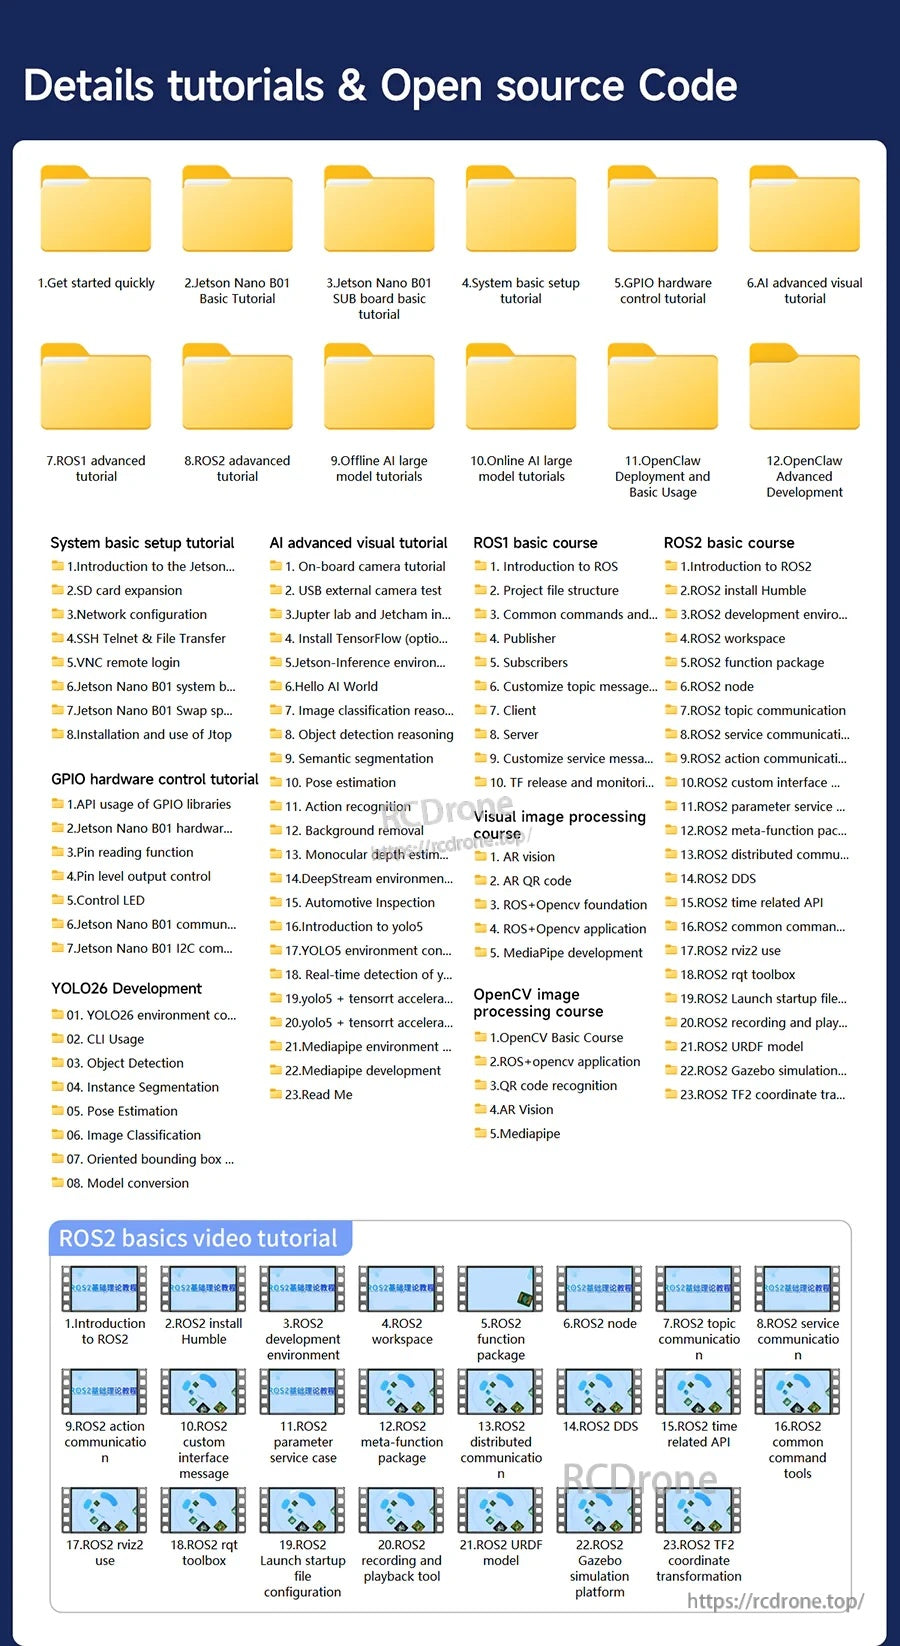
- Grundlegendes System-Setup-Tutorial: 1. Einführung in das Jetson Nano B01-System und den Desktop; 2. SD-Kartenerweiterung; 3. Netzwerkkonfiguration; 4. SSH Telnet & Dateiübertragung; 5. VNC-Fernanmeldung; 6. Jetson Nano B01-System-Backup; 7. Jetson Nano B01-Swap-Speicher erhöht; 8. Installation und Verwendung von Jtop
- GPIO-Hardware-Steuerungstutorial: 1. API-Nutzung von GPIO-Bibliotheken; 2. Jetson Nano B01-Hardware-Bibliothekskonfiguration; 3. Pin-Lesefunktion; 4. Pin-Pegel-Ausgabesteuerung; 5. LED steuern; 6. Jetson Nano B01 kommuniziert mit externen Geräte-Seriellen Ports; 7. Jetson Nano B01 I2C-Kommunikation
- AI-Fortgeschrittenes Visual-Tutorial: 1. On-Board-Kamera-Tutorial; 2. USB-Externe-Kamera-Test; 3. Jupyter Lab und Jetcham-Installation; 4. TensorFlow installieren (optional); 5. Jetson-Inference-Umgebungskonstruktion (optional); 6. Hallo AI Welt; 7. Bildklassifikationsbegründung; 8. Objekterkennungsbegründung; 9. Semantische Segmentierung; 10. Pose-Schätzung; 11. Aktionserkennung; 12. Hintergrundentfernung; 13. Monokulare Tiefenschätzung; 14. DeepStream-Umgebungskonstruktion (optional); 15. Automobilinspektion; 16. Einführung in yolo5; 17. YOLO5-Umgebungskonstruktion (optional); 18. Echtzeit-Erkennung von yolo5; 19. yolo5 + tensorrt-Beschleunigung; 20. yolo5 + tensorrt-Beschleunigung + Deep Stream (Kamera öffnen); 21. Mediapipe-Umgebungskonstruktion (optional); 22. Mediapipe-Entwicklung; 23. Lies Mich
- YOLOv11 / YOLO26 Erweiterte Nutzung (NEU): 00. Muss vor dem Ausführen gelesen werden; 01. YOLOv11-Umgebungskonstruktion; 02. CLI-Nutzung; 03. Objekterkennung; 04. Instanzsegmentierung; 05. Pose-Schätzung; 06. Bildklassifizierung; 07. Objekt-Erkennung mit orientiertem Begrenzungsrahmen; 08. Modellkonvertierung
- ROS1 Grundkurs: 1. Einführung in ROS; 2. Projektdateistruktur; 3. Allgemeine Befehle und Werkzeuge; 4. Publisher; 5. Abonnenten; 6. Anpassen und Verwenden von Themennachrichten; 7. Client; 8. Server; 9. Anpassen und Verwenden von Dienstnachrichten; 10. TF-Veröffentlichung und Überwachung
- ROS1 visuelle Bildverarbeitungskurs: 1. AR Vision; 2. AR QR-Code; 3. ROS+OpenCV Grundlagen; 4. ROS+OpenCV Anwendung; 5. MediaPipe Entwicklung
- ROS2 Grundkurs: 1. Einführung in ROS2; 2. ROS2 Installation Humble; 3. ROS2 Entwicklungsumgebung; 4. ROS2 Arbeitsbereich; 5. ROS2 Funktionspaket; 6. ROS2 Knoten; 7. ROS2 Themenkommunikation; 8. ROS2 Dienstkommunikation; 9. ROS2 Aktionskommunikation; 10. ROS2 benutzerdefinierte Schnittstellennachricht; 11. ROS2 Parameterservice-Fall; 12. ROS2 Meta-Funktionspaket; 13. ROS2 verteilte Kommunikation; 14. ROS2 DDS; 15. ROS2 zeitbezogene API; 16. ROS2 allgemeine Befehlswerkzeuge; 17. ROS2 rviz2 Nutzung; 18. ROS2 rqt Werkzeugkasten; 19. ROS2 Launch Startdateikonfiguration; 20. ROS2 Aufnahme- und Wiedergabewerkzeug; 21. ROS2 URDF Modell; 22. ROS2 Gazebo Simulationsplattform; 23. ROS2 TF2 Koordinatentransformation
- Docker Kurs: 1. Überblick und Installation; 2. Allgemeine Befehle; 3. Bilder verstehen und veröffentlichen; 4. Hardware-Interaktionsdatenverarbeitung; 5. Docker-Container betreten; 6. Docker-Bilder aktualisieren
- OpenCV Bildverarbeitungskurs: 1. OpenCV Grundkurs; 2. ROS+opencv Anwendung; 3. QR-Code-Erkennung; 4. AR Vision; 5. Mediapipe
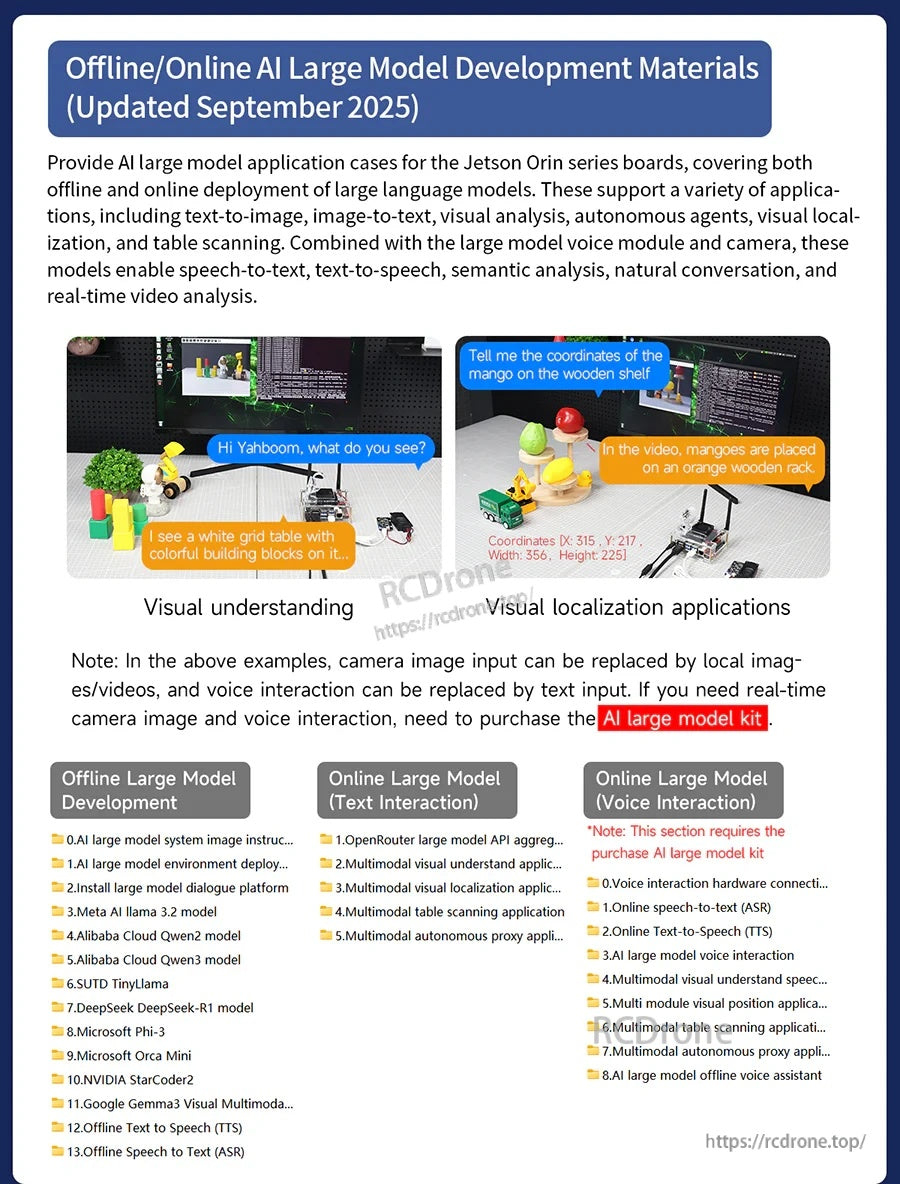
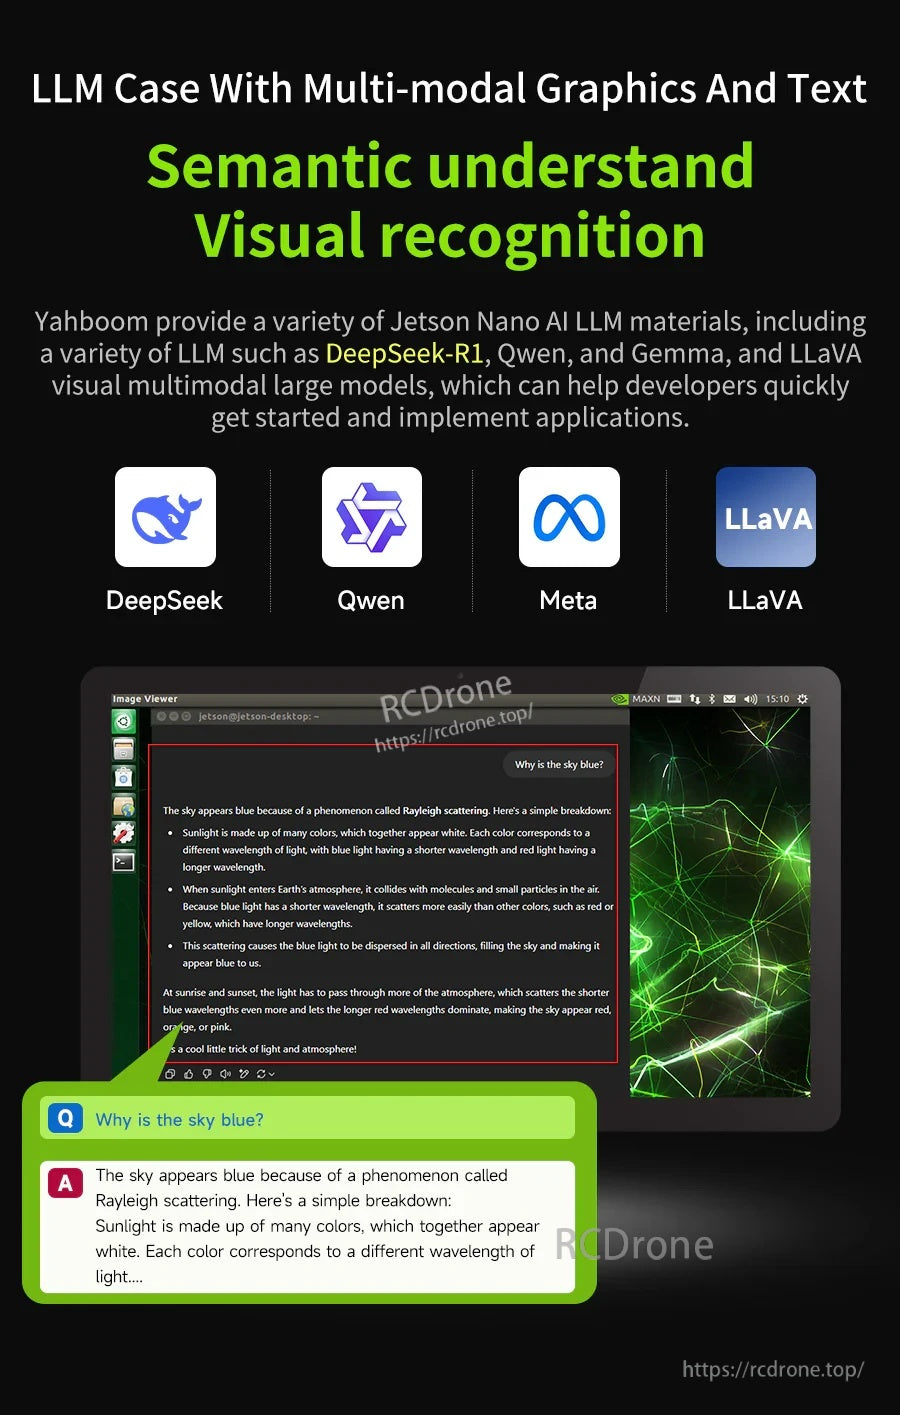
- Offline AI Großmodell-Tutorials: 0. AI Großmodell-Systembildanweisungen; 1. AI Großmodell-Umgebungsbereitstellung; 2. Großmodell-Dialogplattform installieren; 3. Meta AI Llama 3.2 Modell; 4. Alibaba Cloud Qwen2 Modell; 5. Alibaba Cloud Qwen3 Modell; 6. SUTD TinyLlama; 7. DeepSeek DeepSeek-R1 Modell; 8. Microsoft Phi-3; 9. Microsoft Orca Mini; 10. NVIDIA StarCoder2; 11. Google Gemma3 Visual Multimodal Large Model; 12. Offline Text to Speech (TTS); 13. Offline Speech to Text (ASR)
- Online große Modell-Tutorials: 1. OpenRouter große Modell-API-Aggregationsplattform; 2. Multimodale visuelle Verständnisanwendung; 3. Multimodale visuelle Lokalisierungsanwendung; 4. Multimodale Tabellenscan-Anwendung; 5. Multimodale autonome Proxy-Anwendung
- Online großes Modell (Sprachinteraktion): 0. Sprachinteraktions-Hardwareverbindung (ReadMe); 1. Offline Sprache zu Text (ASR); 2. Offline Text zu Sprache (TTS); 3. KI großes Modell Sprachinteraktion; 4. Multimodale visuelle Sprachverständnis-Interaktion; 5. Multimodale visuelle Positionsanwendung; 6. Multimodale Tabellenscan-Anwendung; 7. Multimodale autonome Proxy-Anwendung; 8. KI großes Modell Offline-Sprachassistent
- OpenClaw Bereitstellung und grundlegende Nutzung: 1.OpenClaw Bereitstellung; 2. OpenClaw WAP-Plugin-Anwendung; 3. OpenClaw WebChat-Interaktion; 4. OpenClaw TUI-Interaktion; 5. Einführung in die OpenClaw-Tools; 6. OpenClaw Gate Gateway-Benutzerhandbuch; 7. Überblick über die OpenClaw-Funktionen; 8. Einführung in den OpenClaw-Hub (Skill-Installation); 9. OpenClaw Anwendungs-Dateiverwaltung; 10. OpenClaw Anwendungs-Kamera; 12. OpenClaw Anwendungs-Skriptausführung; 13. OpenClaw Anwendungs-Programmierung (Peripherie & GPIO-Steuerung); 14. OpenClaw Anwendungs-dedizierter KI-Assistent
- OpenClaw Vorbereitung vor der Nutzung: 1. Peripherie-Hardware-Konfiguration; 2. OpenClaw API-KEY-Konfiguration; 3. OpenClaw Umschaltmodell; 4. OpenClaw Eingabeaufforderungen; 5. KI-Sprachinteraktionskonfiguration; 6. 3D-Schema-Konfigurationstests
- OpenClaw Peripherie-Akt Programmierung (Peripheriesteuerung): 1. Servosteuerung; 2. RGB-Lichtleiste; 3. OLED
- OpenClaw Erweiterung fortgeschrittene Entwicklung: 1. Temperatur- und Feuchtigkeitssensoren; 2. Kameraanwendung; 1. Pflanzenpflege-Butler; 2. KI-Wärmeschätzung; 3. KI-Ratespiel Palm; 4. KI-Haustier; 5. KI-Wetterstation; 6. Temperatursensibilitätsmesser; 7. Geplante Aufgaben
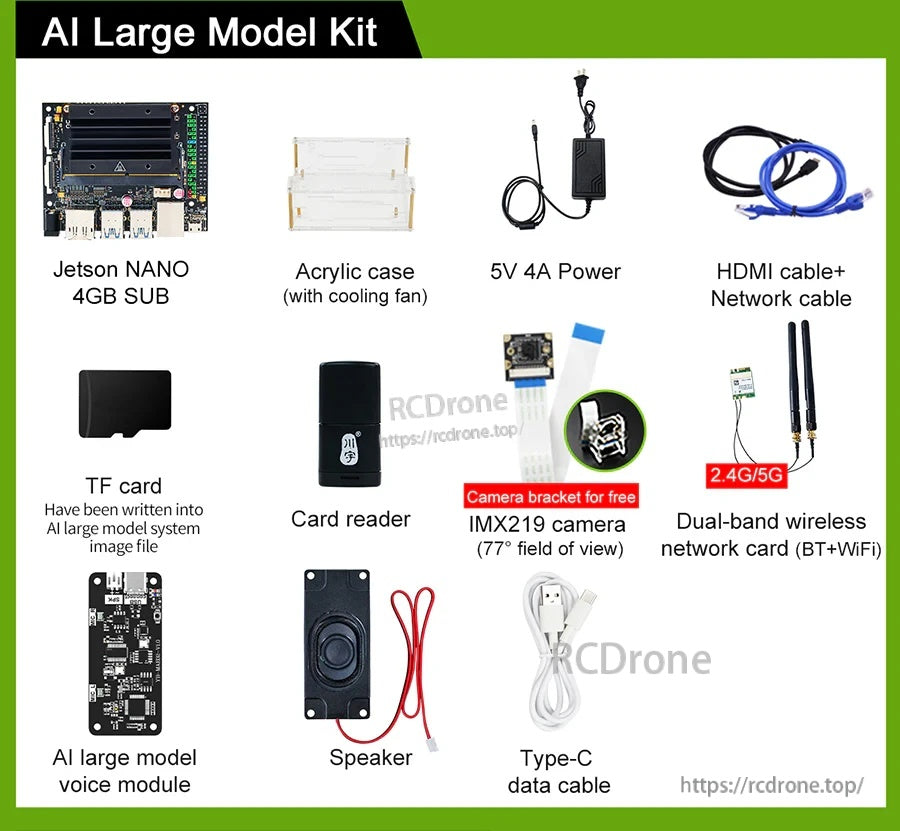
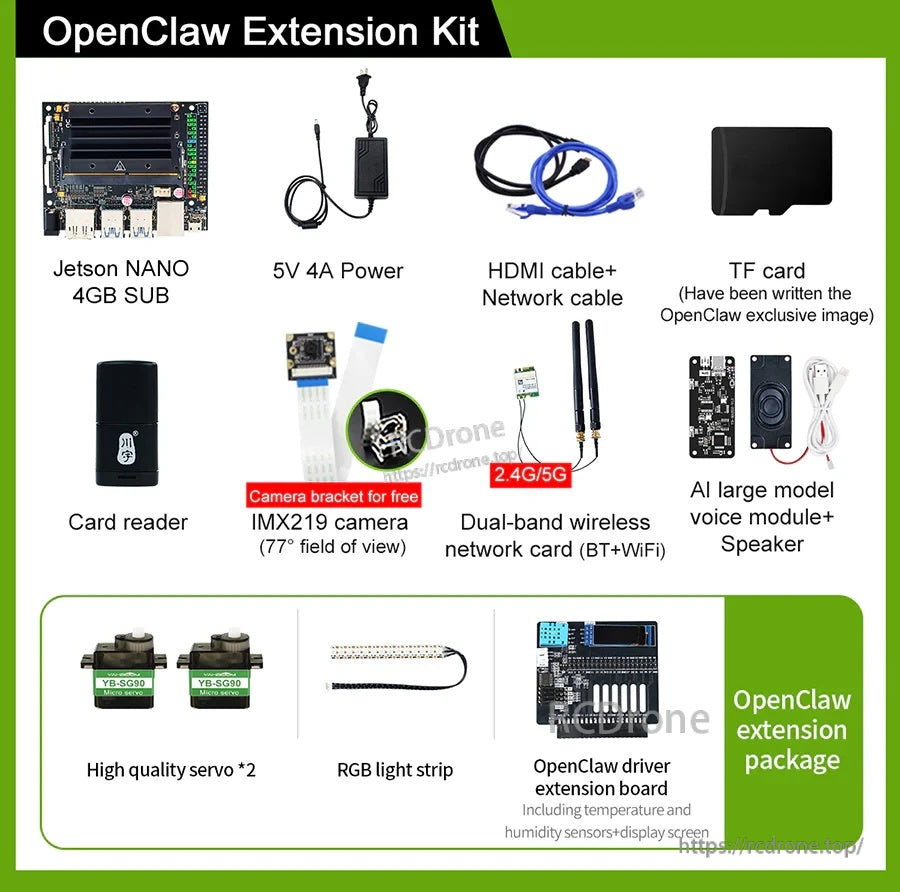
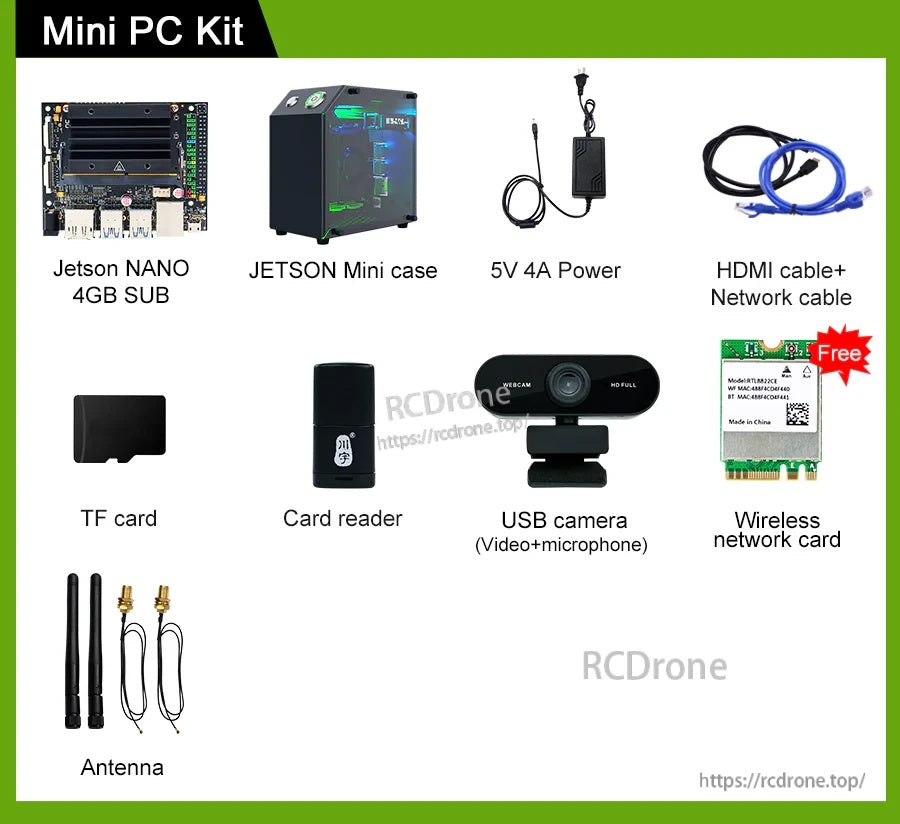
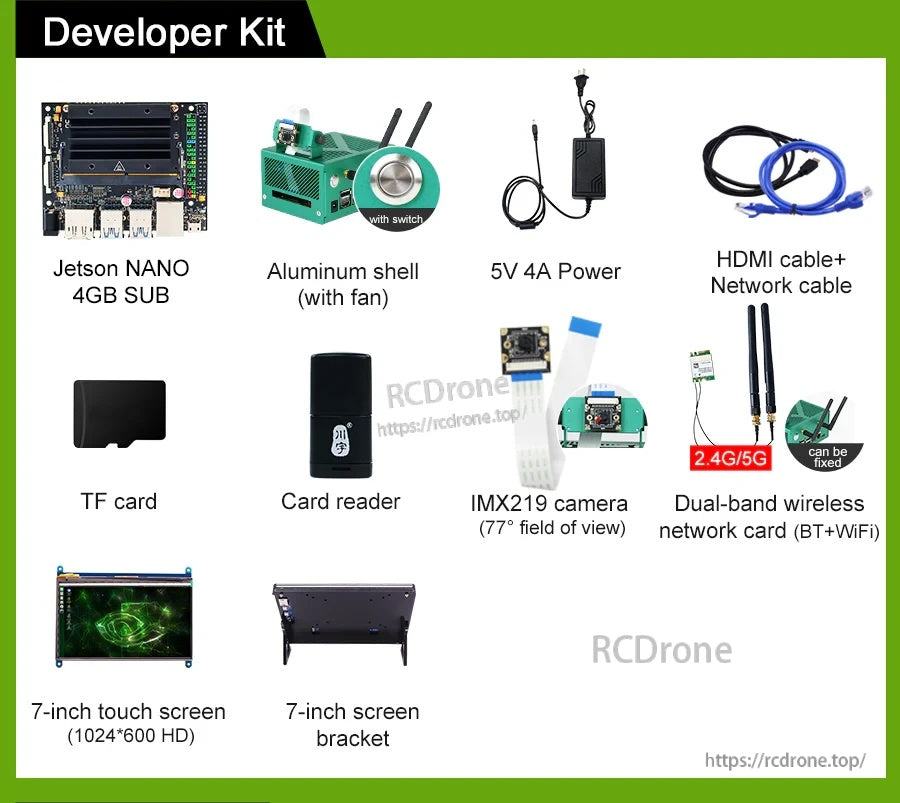
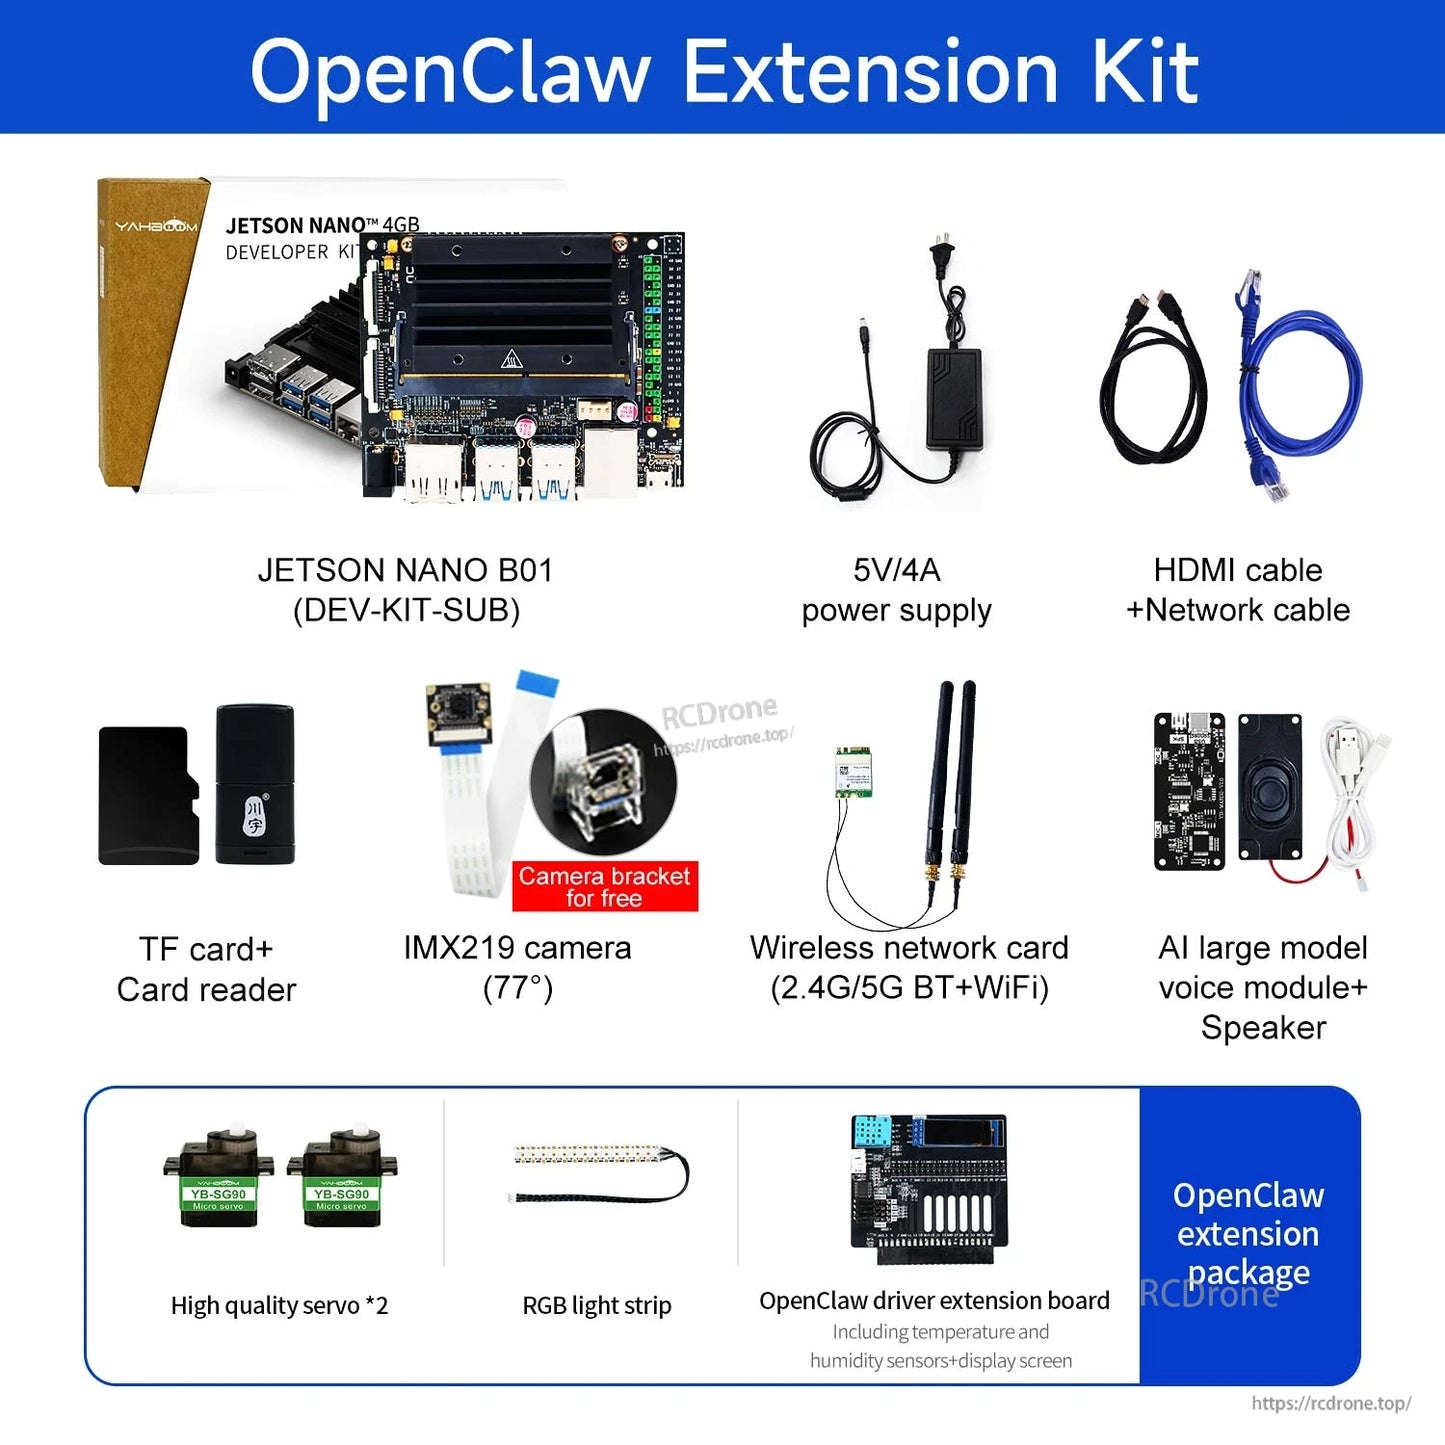
Packliste (Hinweise angezeigt)
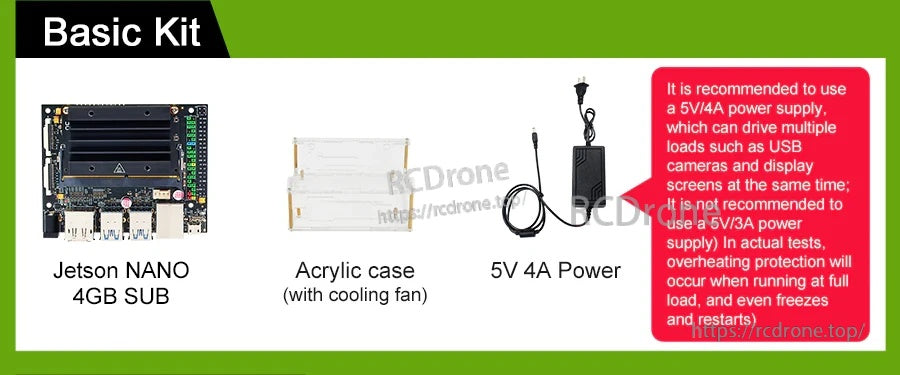
- Bereitgestelltes Material gibt an: Der Betrieb der separaten Platine erfordert ein Netzteil und eine 64G-Speicherkarte.
Anwendungen
- Edge AI-Prototyping: Bildklassifizierung, Objekterkennung, Segmentierung, Sprachverarbeitung
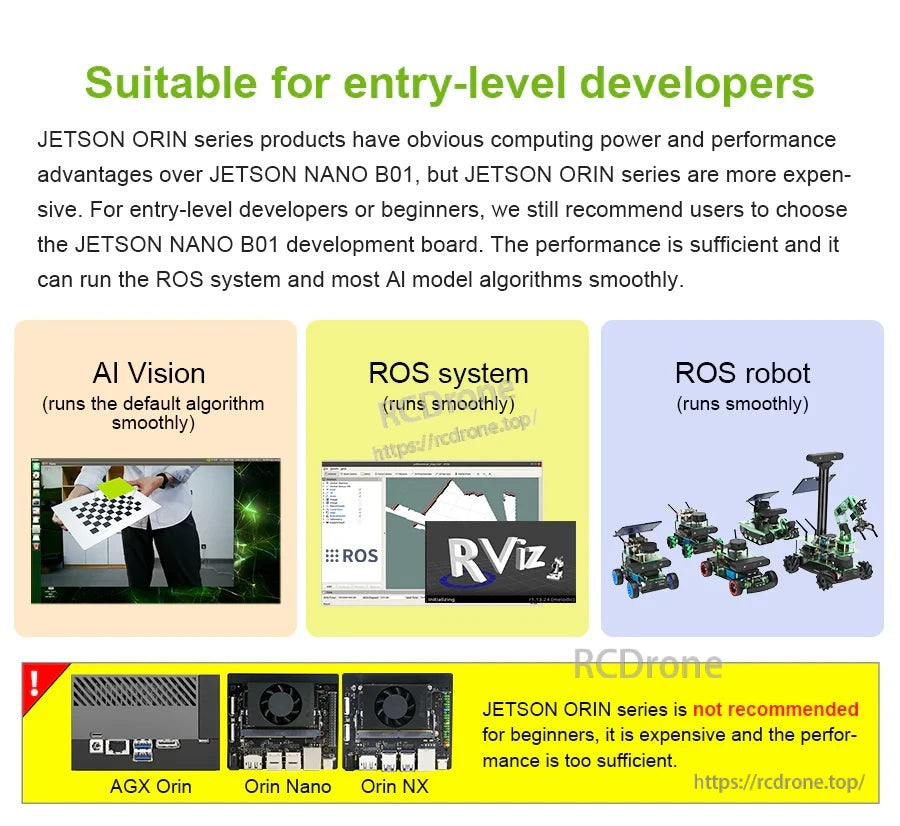
- ROS-Lernen und Robotik-Entwicklung (ROS-System / ROS-Roboter werden in den bereitgestellten Materialien als unterstützte Lernziele gezeigt)
- Computer Vision und kamerabasierte Projekte über MIPI CSI-2 (2 Kanäle) oder USB-Kameras (wie im Kursplan angegeben)
Für Bestellbestätigung (Speichervariante, enthaltenes Zubehör) oder Integrationsfragen (M.2 Key E WiFi-Karten, Kameras, Strom), kontaktieren [email protected] or besuchen https://rcdrone.top/ .
Details