RCDrone TS9035-36 35N·m 48V MIT Motorreductor Servo para Robot con Reducción 1:36, Doble/Único Codificador, RS485/CAN
RCDrone TS9035-36 35N·m 48V MIT Motorreductor Servo para Robot con Reducción 1:36, Doble/Único Codificador, RS485/CAN
RCDrone
No se pudo cargar la disponibilidad de recogida


Resumen
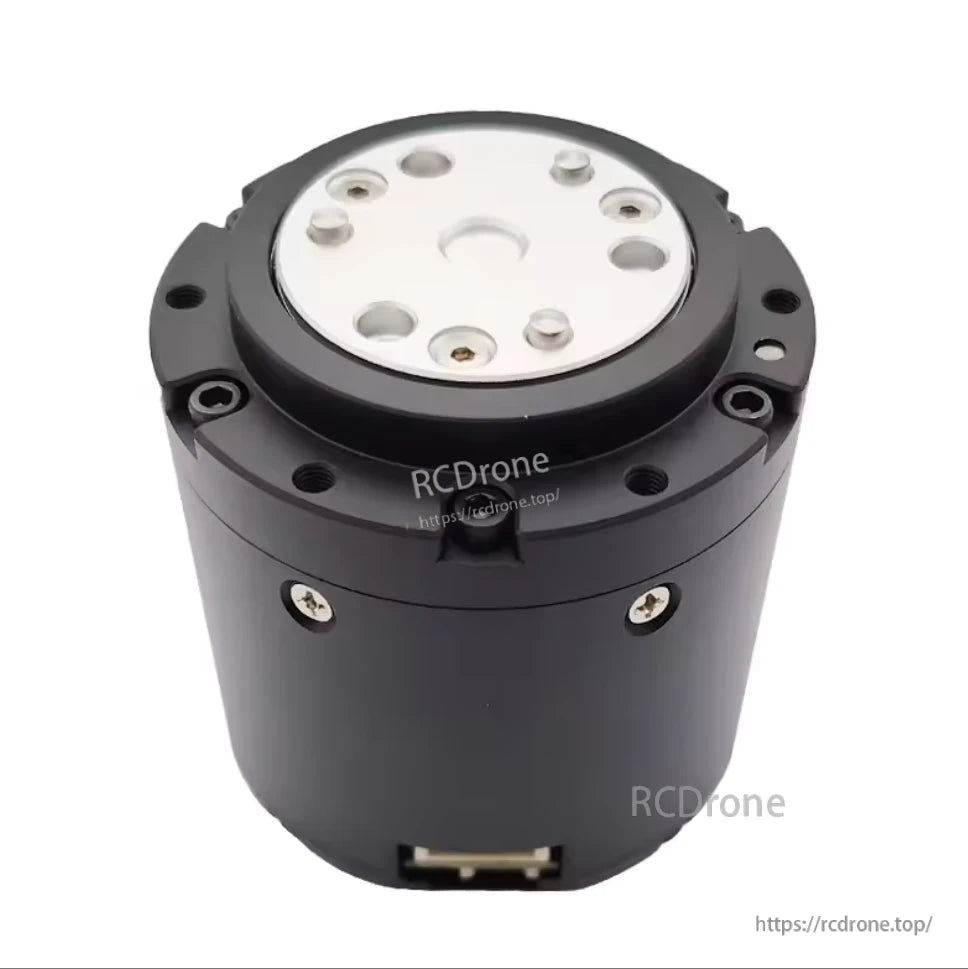
El motor de engranaje servo de accionamiento RCDrone TS9035-36actuador es un módulo de articulación compacto y de alto par diseñado para brazos robóticos, robots cuadrúpedos, robots de inspección y exoesqueletos. Con un par nominal de 35N·m, par máximo de 45N·m, y una relación de reducción de 1:36, garantiza una salida de par precisa y un funcionamiento estable. Operando a 48V, entrega 800W de potencia nominal con 6.9A de corriente y soporta control FOC. El actuador ofrece opciones de encoder dual/simple:
-
Encoder dual → retiene la posición cero después de apagar.
-
Encoder simple → posición cero perdida después de apagar.
Equipado con comunicación RS485/CAN bus, encoders de alta resolución de 18 bits + 14 bits, y un compacto de 99mm × 53.Carcasa de 5 mm que pesa solo 860 g, este actuador proporciona soluciones de movimiento ligeras pero potentes.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo | TS9035-36 |
| Tensión nominal | 48V |
| Corriente nominal | 6.9A |
| Potencia nominal | 800W |
| Par nominal | 35N·m |
| Par máximo | 45N·m |
| Velocidad nominal | 68rpm |
| Resolución del encoder | 18-bit + 14-bit |
| Inercia del rotor | 2670 g·cm² |
| Relación de reducción | 1:36 |
| Modo de control | Par / Velocidad / Posición (MIT Drive, FOC) |
| Comunicación | RS485 / CAN |
| Versiones | Encoder dual (cero retenido) / Encoder único (cero perdido) |
| Dimensión | Ø99mm × 53.5mm |
| Peso | 860g |
Definición de Interfaz
El TS9035-36 proporciona una interfaz flexible y estandarizada para una integración confiable:
| Pin | Definición | Nota |
|---|---|---|
| A/H | RS485-A o CAN-H | Línea alta para comunicación |
| B/L | RS485-B o CAN-L | Línea baja para comunicación |
| V- | Fuente de Alimentación Negativa | Tierra de alimentación |
| V+ | Fuente de Alimentación Positiva | Entrada de alimentación |
| A/H | RS485-A o CAN-H | Interfaz secundaria |
| B/L | RS485-B o CAN-L | Interfaz secundaria |
| T | UART Transmitter | Salida de comunicación serial |
| R | UART Receiver | Entrada de comunicación serial |
| G | Señal GND | Referencia de tierra de señal |
Características adicionales:
-
Interruptor de ID para direccionamiento de actuadores
-
Puerto combinado CAN/RS485 para conectividad versátil
Características clave
-
Control de conducción MIT: Regulación suave de torque y posición.
-
Densidad de Par Alto: 35N·m de par nominal y 45N·m de par máximo.
-
Tecnología FOC: Control orientado al campo eficiente y estable.
-
Opciones de Encoder Duales/Sola: Cero retenido o perdido al apagar.
-
Comunicación Confiable: RS485, CAN y UART soportados.
-
Compacto y Ligero: Ø99mm × 53.5mm, 860g.
Aplicaciones
-
Robots cuadrúpedos (robótica con patas)
-
Brazos robóticos industriales y manipuladores
-
Robots de inspección móviles
-
Exoesqueletos médicos y robótica asistencial
-
Robots de servicio y humanoides