CHIHAI GF5560-180ABHL वर्म DC गियर मोटर 11 PPR हॉल एन्कोडर के साथ
CHIHAI GF5560-180ABHL वर्म DC गियर मोटर 11 PPR हॉल एन्कोडर के साथ
CHIHAI MOTOR
पिकअप उपलब्धता लोड नहीं की जा सकी


समीक्षा
CHIHAI MOTOR CHF-GF 5560-180ABHL एक कॉम्पैक्ट DC गियर मोटर है जिसमें कीड़ा कमी और एकीकृत दो-चैनल हॉल एन्कोडर है। अपने तंत्र के लिए वोल्टेज/वाइंडिंग और वास्तविक कमी/आउटपुट-फेस संयोजन चुनें। प्रत्येक चयन योग्य कॉन्फ़िगरेशन में एन्कोडर-सुसज्जित मोटर और चित्रित मेल खाने वाला लीड शामिल है।
विशेषताएँ
- मशीन किए गए गियर्स और तांबे से लिपटे मोटर के साथ कीड़ा और गियर कमी।
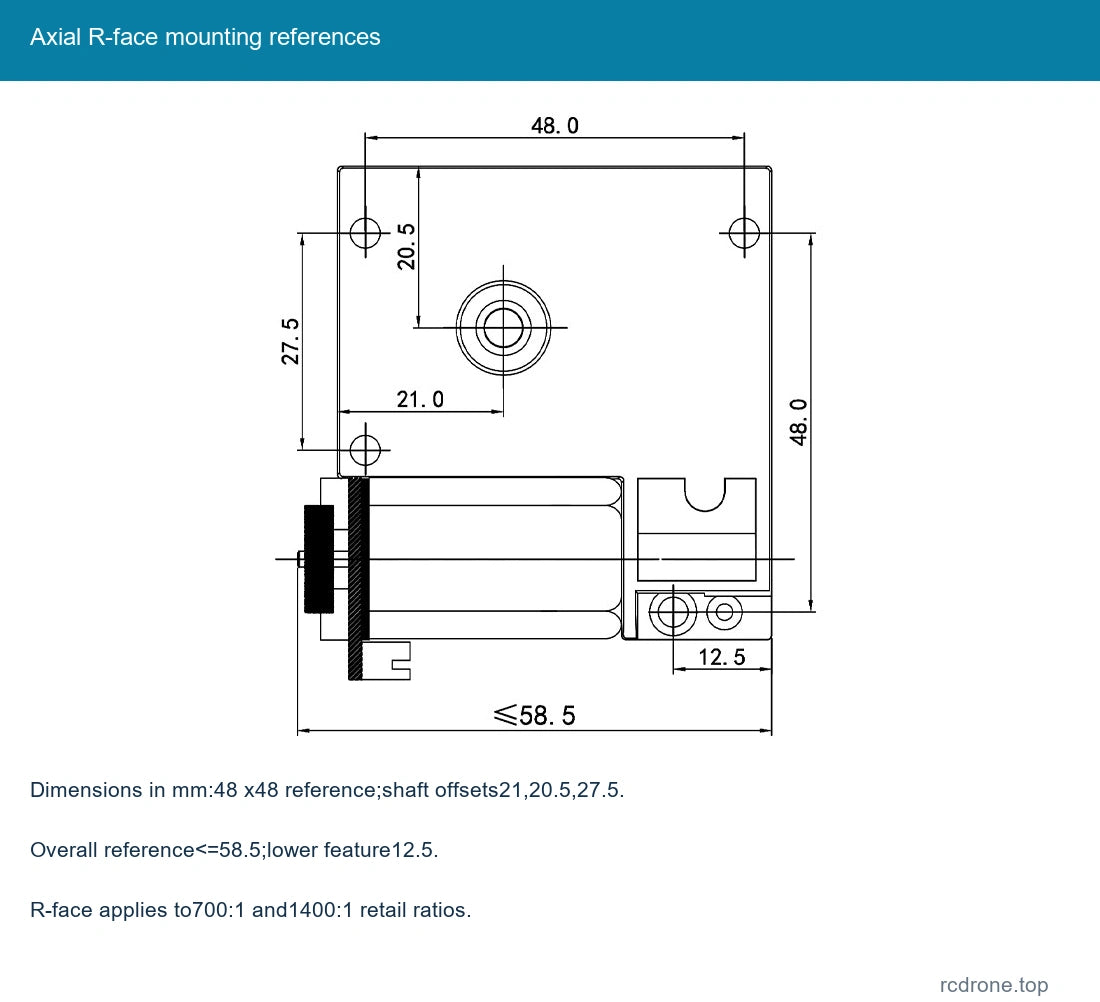
- 8 मिमी D-आकार का आउटपुट शाफ्ट सपाट-फेस या अक्षीय R-फेस लेआउट के साथ जैसा चुना गया है।
- सापेक्ष गति और घूर्णन माप के लिए 11 PPR मोटर-शाफ्ट हॉल फीडबैक।
- PH 2.0 छह-पिन इंटरफेस के माध्यम से अलग मोटर-शक्ति और हॉल-आपूर्ति कनेक्शन।
विशेषताएँ
| ब्रांड / मॉडल | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| निर्माण | AB मैग्नेटिक हॉल एन्कोडर के साथ ब्रश्ड DC वर्म-और-गियर कमी मोटर |
| चुनने योग्य वाइंडिंग / आपूर्ति | 6 V उच्च-टॉर्क, 12 V उच्च-टॉर्क, 24 V 24150# या 12 V 24150# के अनुसार चयनित |
| चुनने योग्य कमी | 26.9: 1, 53.8: 1, 161: 1, 322: 1 फ्लैट-फेस; 700: 1 और 1400: 1 अक्षीय R-फेस; स्टॉक वाइंडिंग पर निर्भर करता है |
| आउटपुट शाफ्ट | 8 मिमी व्यास +0/−0.03; 7 मिमी D-फ्लैट के पार +0/−0.10; 21 ±0.5 मिमी प्रक्षिप्ति |
| शाफ्ट फ्लैट लंबाई | 15 मिमी +0/−0.2; 1.0 मिमी कंधा और 12.0 मिमी ड्राइंग फीचर |
| फ्लैट-फेस आउटलाइन | 55 ×60 मिमी ड्राइंग संदर्भ; 19 मिमी गियरबॉक्स गहराई |
| फ्लैट-फेस माउंटिंग | चार 3.5 मिमी थ्रू होल; 8.5/3.5/12.5 मिमी एज संदर्भ; शाफ्ट सेंटर 22.2/16.6 मिमी संदर्भ |
| आर-फेस माउंटिंग ड्राइंग | 48 ×48 मिमी संदर्भ; शाफ्ट सेंटर 21/20.5/27.5 मिमी; 12.5 मिमी निचली फीचर; कुल≤58.5 मिमी संदर्भ |
| एन्कोडर रियर विवरण | 20.4 मिमी व्यास संदर्भ, ईवीए इंसुलेटिंग पैड, पीएच 2.0 छह-पिन कनेक्टर |
| संदर्भ शुद्ध द्रव्यमान | लगभग 210 ग्राम; अनुपात और वाइंडिंग के साथ भिन्न; शिपिंग द्रव्यमान अलग है |
| गियर मॉड्यूल / कमी चरण | 0.5–0.8 मॉड्यूल संदर्भ, चार-चरण गियरबॉक्स परिवार संदर्भ |
| अनुमत रेटेड-लोड सीमा | 25 kgf·cm अधिकतम यांत्रिक सीमा; हर प्रकार का रेटेड टॉर्क नहीं |
| तत्काल टॉर्क सीमा | 40 kgf·cm अधिकतम यांत्रिक सीमा; निरंतर संचालन टॉर्क नहीं |
| हॉल एन्कोडर | मोटर शाफ्ट पर 11 PPR, AB क्वाड्रचर फीडबैक; 3.3 V या 5.0 V अलग आपूर्ति |
| आउटपुट पल्स संदर्भ | नियंत्रक के एज-काउंटिंग गुणांक से पहले 11 × वास्तविक कमी अनुपात |
वाइंडिंग और प्रदर्शन संदर्भ
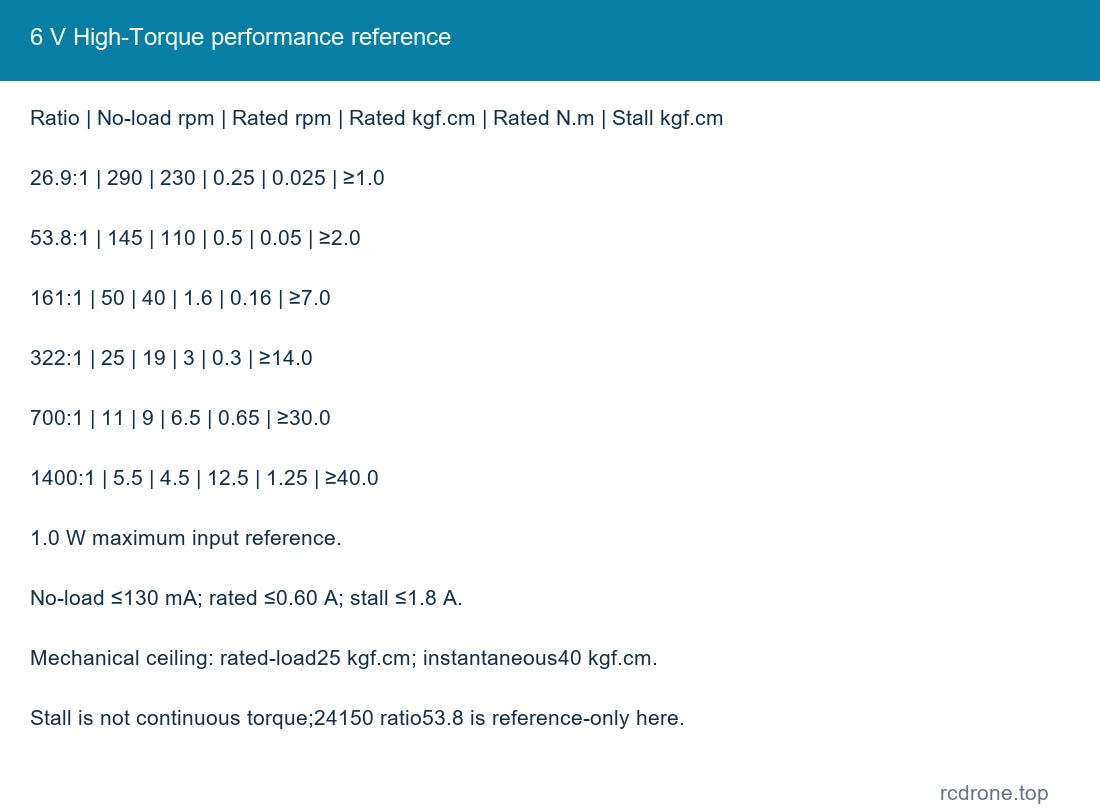
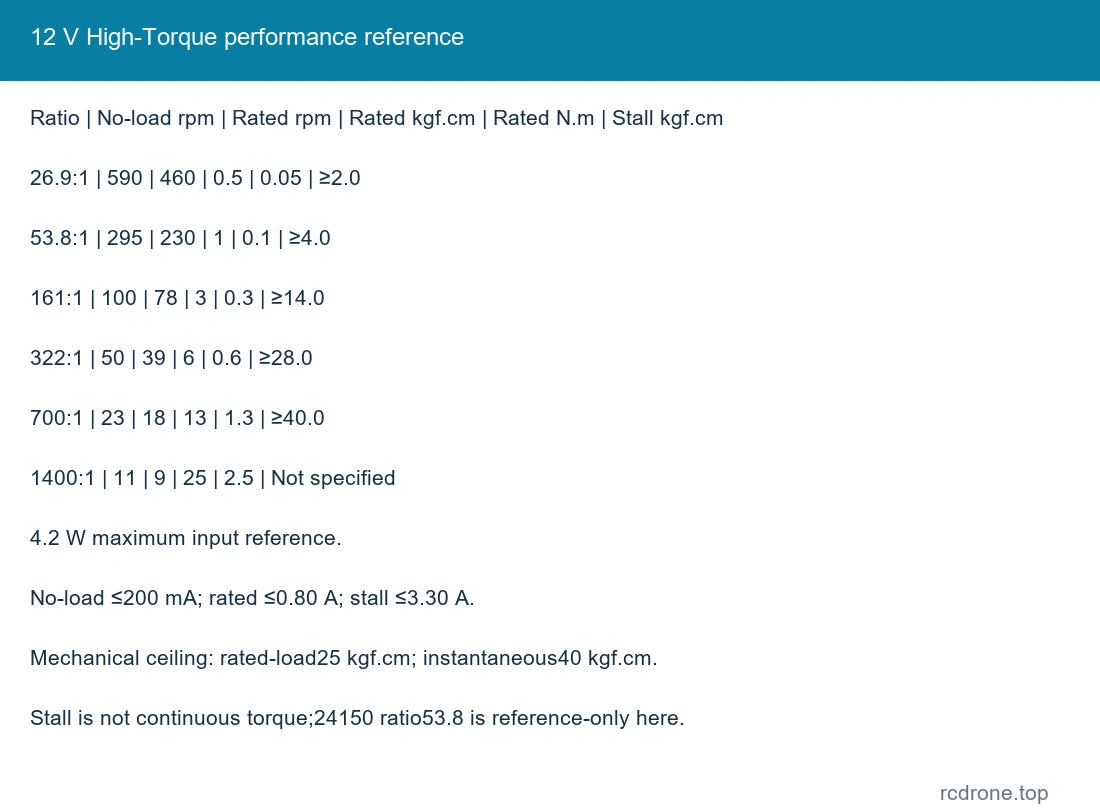
निम्नलिखित तालिकाएँ प्रत्येक वाइंडिंग और वोल्टेज को अलग रखती हैं। रेटेड-लोड टॉर्क एक संचालन संदर्भ है; स्टॉल आंकड़े निरंतर टॉर्क रेटिंग नहीं हैं।स्टाल से बचें और गियरबॉक्स के 25 kgf·cm रेटेड-लोड और 40 kgf·cm तात्कालिक यांत्रिक सीमाओं के भीतर रहें। पावर आंकड़े उनके निर्दिष्ट इनपुट/संदर्भ दायरे को बनाए रखते हैं और यांत्रिक आउटपुट पावर स्थापित नहीं करते हैं।
6 V उच्च-टॉर्क
1.0 W अधिकतम इनपुट संदर्भ। नो-लोड करंट ≤130 mA; रेटेड करंट ≤0.60 A; स्टाल करंट ≤1.8 A।
| अनुपात | नो-लोड rpm | रेटेड-लोड rpm | रेटेड kgf·cm | रेटेड N·m | स्टाल kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V उच्च-टॉर्क
4.2 W अधिकतम इनपुट संदर्भ। बिना लोड करंट ≤200 mA; रेटेड करंट ≤0.80 A; स्टॉल करंट ≤3.30 A.
| अनुपात | नो-लोड आरपीएम | रेटेड-लोड आरपीएम | रेटेड किग्रा·सेमी | रेटेड एन·मी | स्टॉल किग्रा·सेमी |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | निर्दिष्ट नहीं |
24 V 24150 वाइंडिंग
3.0 W अधिकतम शक्ति संदर्भ; 15000 rpm मोटर इनपुट संदर्भ। बिना लोड करंट ≤150 mA; रेटेड करंट ≤0.550 A; स्टॉल करंट ≤2.3 A.
| अनुपात | बिना लोड rpm | रेटेड-लोड rpm | रेटेड kgf·cm | रेटेड N·m | स्टॉल kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 वाइंडिंग
1.0 W अधिकतम शक्ति संदर्भ; 7500 rpm मोटर इनपुट संदर्भ। बिना लोड करंट ≤120 mA; रेटेड करंट ≤0.350 A; स्टॉल करंट ≤1.25 A.
| अनुपात | नो-लोड आरपीएम | रेटेड-लोड आरपीएम | रेटेड किग्रॅ·सेमी | रेटेड एन·मी | स्टॉल किग्रॅ·सेमी |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
24150 तालिकाओं में 53.8: 1 एक पारिवारिक संदर्भ के रूप में शामिल है; वह वाइंडिंग/अनुपात यहाँ कोई स्टॉक में खुदरा विकल्प नहीं है। 26.9: 1 अनुपात केवल दो उच्च-टॉर्क वाइंडिंग के लिए चयन योग्य है। अन्य पारिवारिक अनुपात 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 और 1088.81 संदर्भ/कस्टम पारिवारिक आकार हैं, जिन्हें चयन योग्य खुदरा संयोजनों के रूप में नहीं जोड़ा गया है।
एन्कोडर कनेक्शन
| पिन | संकेत | कार्य |
|---|---|---|
| 1 | M 1 | मोटर DC आपूर्ति सकारात्मक |
| 2 | GND | हॉल ग्राउंड |
| 3 | C 2 / B | हॉल चैनल B आउटपुट |
| 4 | C 1 / A | हॉल चैनल A आउटपुट |
| 5 | VCC | हॉल 3.3 V या 5 V आपूर्ति |
| 6 | M 2 | मोटर DC आपूर्ति नकारात्मक |
पिन 1 और पिन 6 उस कनेक्टर ओरिएंटेशन को संदर्भित करते हैं जो आयाम चित्र में दिखाया गया है।वास्तविक कनेक्टर और सिल्क-स्क्रीन को कनेक्शन से पहले मिलाएं। कभी भी 6/12/24 V मोटर आपूर्ति को हॉल VCC या A/B सिग्नल पिन पर लागू न करें। हॉल आपूर्ति 3.3 V या 5 V है और इसे प्राप्त करने वाले लॉजिक स्तरों से मेल खाना चाहिए।
11 PPR आधार मोटर-शाफ्ट पल्स संदर्भ है; गियरबॉक्स-आउटपुट पल्स संदर्भ कमी अनुपात के साथ स्केल करता है। कंट्रोलर x 1/x 2/x 4 एज-गिनती मोड गिने गए किनारों को बदलते हैं, न कि अंतर्निहित चुंबकीय ध्रुव संदर्भ। वृद्धि प्रतिक्रिया पावर-अप के बाद निरपेक्ष स्थिति नहीं देती है।
फोटोग्राफ 12 V, 322:1 चिह्नित उदाहरण को दर्शाते हैं। आपूर्ति, अनुपात और आउटपुट फेस चयनित विकल्प का पालन करते हैं।
यांत्रिक फिट और संचालन
माउंटिंग होल को स्थानांतरित करते समय चयनित फ्लैट-फेस या R-फेस ड्राइंग का उपयोग करें। असेंबली से पहले स्क्रू की लंबाई, शाफ्ट/हब फिट और एन्कोडर क्लियरेंस की जांच करें। चयनित वाइंडिंग के लिए वर्तमान क्षमता और सुरक्षा प्रदान करें; स्टॉल करंट सामान्य चलने वाले करंट से काफी अधिक है। शोर और तापमान लोड और गति के साथ भिन्न होते हैं।अधिक भार, रुकावट और लोड के तहत अचानक उलटाव से बचें; गियर्स और एन्कोडर से मलबे को दूर रखें।
अनुप्रयोग
संक्षिप्त स्वचालन, स्थिति तंत्र और रोबोटिक ड्राइव परियोजनाएँ जो गति और सापेक्ष-घूर्णन फीडबैक के साथ गियरयुक्त घूर्णन की आवश्यकता होती हैं। अनुप्रयोग के लिए वास्तविक टॉर्क, गति, माउंटिंग लेआउट और नियंत्रक इंटरफेस का चयन करें।
क्या शामिल है
एक चयनित एन्कोडर-सुसज्जित CHF-GF 5560-180ABHL मोटर और चित्रित मिलान करने वाला छह-तार कनेक्टर लीड। एक पावर सप्लाई, मोटर नियंत्रक, बाहरी काउंटर, ब्रैकेट, पूर्ण रोबोट और अतिरिक्त ढीले गियर्स शामिल नहीं हैं। आंतरिक-निर्माण चित्र एक मोटर के अंदर के घटकों को दर्शाते हैं।
अक्सर पूछे जाने वाले प्रश्न
क्या हर विकल्प में एक एन्कोडर शामिल है?
हाँ। सभी बनाए रखे गए विकल्प ABHL एन्कोडर संस्करण हैं; सामान्य GF 5560-180 मोटर एक अलग कॉन्फ़िगरेशन है।
क्या हॉल बोर्ड मोटर वोल्टेज का उपयोग कर सकता है?
नहीं। हॉल सर्किट को 3 पर अलग से आपूर्ति करें।3 V या 5 V।
क्या मैं हर अनुपात पर किसी भी आउटपुट चेहरे का चयन कर सकता हूँ?
नहीं। वास्तविक विकल्प 26.9/53.8/161/322 अनुपात को फ्लैट चेहरे के साथ और 700/1400 को R-चेहरे के साथ जोड़ते हैं।
क्या मैं स्टॉल-टॉर्क संख्या का उपयोग निरंतर टॉर्क के रूप में कर सकता हूँ?
नहीं। चयनित वाइंडिंग के रेटेड-लोड संदर्भ और गियरबॉक्स के यांत्रिक सीमाओं का उपयोग करें।
दृश्य विवरण