CHIHAI GM12-15BY बेयर-टर्मिनल गियर्ड स्टेपर मोटर, 4.4/10 मिमी शाफ्ट
CHIHAI GM12-15BY बेयर-टर्मिनल गियर्ड स्टेपर मोटर, 4.4/10 मिमी शाफ्ट
CHIHAI MOTOR
पिकअप उपलब्धता लोड नहीं की जा सकी


CHIHAI MOTOR CHS-GM 12-15BY एक लघु गियर वाला स्टेपर मोटर है जिसमें एक्सपोज़्ड सोल्डर टर्मिनल, धातु के गियर्स और 3 मिमी D-शाफ्ट है। वास्तविक पैकेज, कमी अनुपात और उपलब्ध 4.4 मिमी या 10 मिमी शाफ्ट लंबाई का चयन करें। यह लिस्टिंग 30ohm वाइंडिंग संदर्भ का उपयोग करती है और इसमें पूर्व-तारांकित मोटर लीड शामिल नहीं हैं।
- दो-चरण, चार-तार स्थायी-चुंबक स्टेपर निर्माण।
- नौ वास्तविक कमी अनुपात और दो शाफ्ट-लंबाई परिवार; केवल उपलब्ध संयोजन पेश किए जाते हैं।
- संक्षिप्त 15 मिमी मोटर शरीर और धातु गियरबॉक्स।
- वैकल्पिक नए-ड्राइवर या PLC-नियंत्रण-ड्राइवर पैकेज, चित्रित आवरण के साथ या बिना।
| मॉडल | CHIHAI MOTOR CHS-GM 12-15BY |
| निर्माण | धातु के गियर्स और एक्सपोज़्ड सोल्डर टर्मिनल के साथ स्थायी-चुंबक दो-चरण, चार-तार गियर्ड स्टेपर |
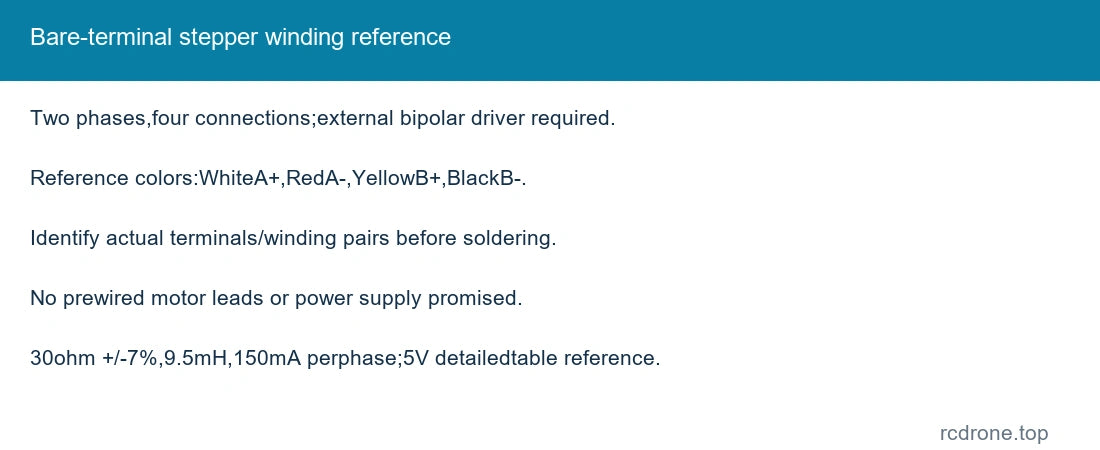
| वाइंडिंग संदर्भ | DC 5V विस्तृत L 6219 परीक्षण तालिका में; प्रति चरण 30ohm ±7%, प्रति चरण 9.5mH, प्रति चरण 150mA |
| सप्लाई / ड्राइवर | उपयुक्त बायपोलर स्टेपर ड्राइवर की आवश्यकता है; 5–12V श्रृंखला ड्राइव/परीक्षण संदर्भ सीधे DC घूर्णन या अनियंत्रित वाइंडिंग वोल्टेज का अर्थ नहीं है |
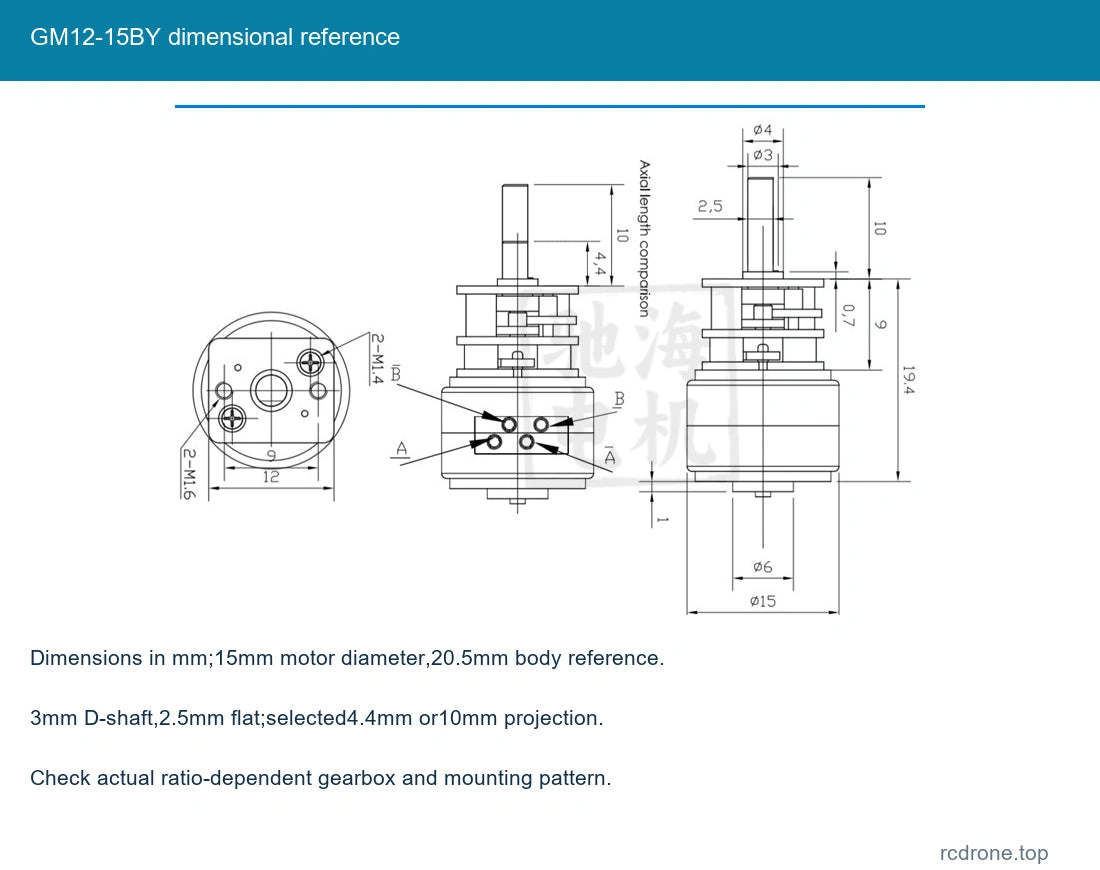
| आकार | लगभग 15 मिमी मोटर व्यास; आउटपुट शाफ्ट को छोड़कर 20.5 मिमी शरीर संदर्भ; अनुपात के साथ असेंबली भिन्न होती है |
| शाफ्ट | 3 मिमी D-शाफ्ट; चयनित के अनुसार 4.4 मिमी या 10 मिमी प्रक्षिप्ति; 2.5mm फ्लैट संदर्भ |
| भार | लगभग 13g मोटर, सहायक उपकरण और शिपिंग पैकिंग को छोड़कर |
| अनुपात | नौ वास्तविक नाममात्र अनुपात 10: 1–380: 1; सटीक अनुपात थोड़े भिन्न होते हैं |
| मोटर स्टेप कोण | गियरबॉक्स से पहले 18 डिग्री; आउटपुट कोण वास्तविक कमी का पालन करता है |
| वाइंडिंग / रंग | संदर्भ लीड मैपिंग WhiteA+, RedA−, YellowB+, BlackB−; बिना आवरण वाली मोटर को उपयोगकर्ता द्वारा प्रदान की गई वायरिंग और वास्तविक टर्मिनल पुष्टि की आवश्यकता होती है |
| शामिल | एक चयनित मोटर और केवल चयनित पैकेज में नामित बोर्ड/इनक्लोजर; कोई पूर्ववायरड मोटर लीड या आपूर्ति का वादा नहीं किया गया |
| फ्रीक्वेंसी हेडिंग | शुरुआत> 1200pps, प्रतिक्रिया> 900pps के रूप में लेबल किए गए परीक्षण संदर्भ; वास्तविक संचालन ड्राइवर, लोड और त्वरण पर निर्भर करता है |
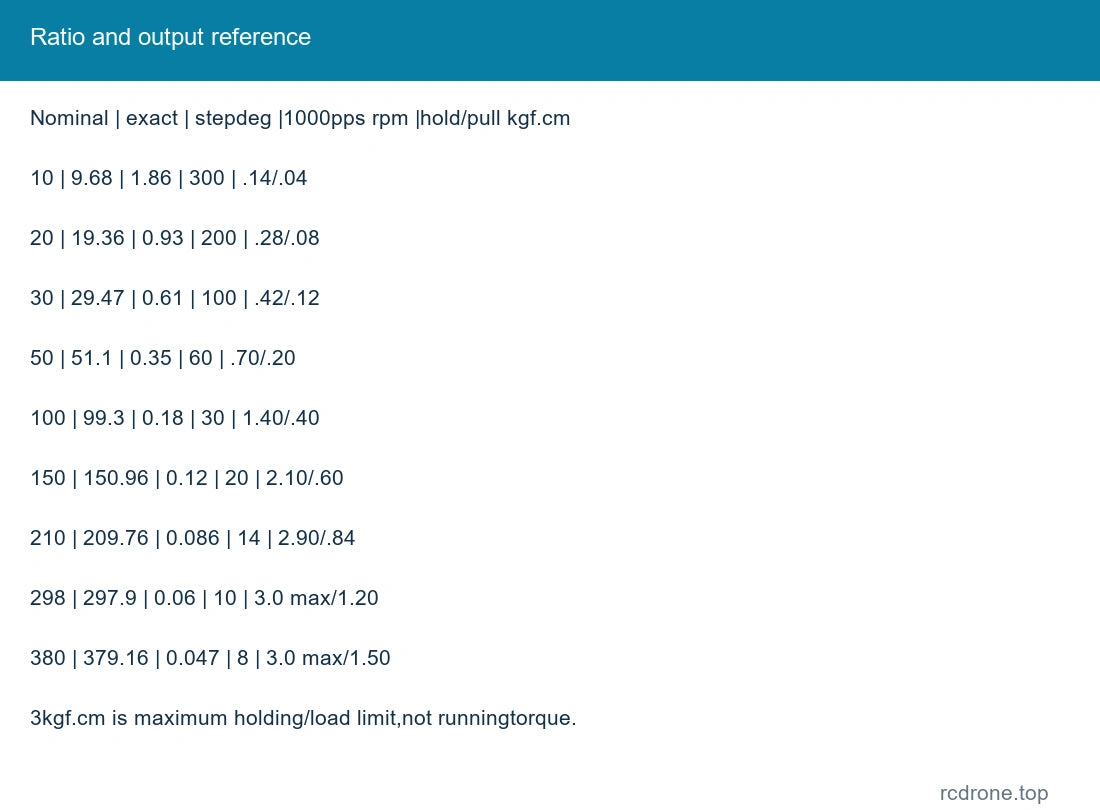
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |होल्डिंग /पुल-आउट kgf·cm | 10: 1 | 9.68 | 1.86 | 300 | .14 / .04 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 20: 1 | 19.36 | 0.93 | 200 | .28 / .08 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 30: 1 | 29.47 | 0.61 | 100 | .42 / .12 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 50: 1 | 51.1 | 0.35 | 60 | .70 / .20 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 100: 1 | 99.3 | 0.18 | 30 | 1.40 / .40 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 150: 1 | 150.96 | 0.12 | 20 | 2.10 / .60 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 210: 1 | 209.76 | 0.086 | 14 | 2.90 / .84 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 298: 1 | 297.9 | 0.06 | 10 | 3.0 अधिकतम / 1.20 |
| नाममात्र | सटीक अनुपात | आउटपुट स्टेप डिग्री |1000pps rpm |धारण / खींचने का kgf·cm | 380: 1 | 379.16 | 0.047 | 8 | 3.0 अधिकतम / 1.50 |
आउटपुट-गति पंक्ति एक अनुमानित 1000pps परीक्षण संदर्भ है जो नाममात्र अनुपात लेबल का उपयोग करता है। धारण टॉर्क स्थिरता पर मापा जाता है; खींचने का टॉर्क एक अलग घूर्णन संदर्भ है। 3kgf·cm उच्च अनुपात के लिए अधिकतम अनुमत धारण/लोड सीमा है, यह एक निरंतर-आउटपुट रेटिंग नहीं है। गियरबॉक्स को मजबूर या रोकें नहीं।
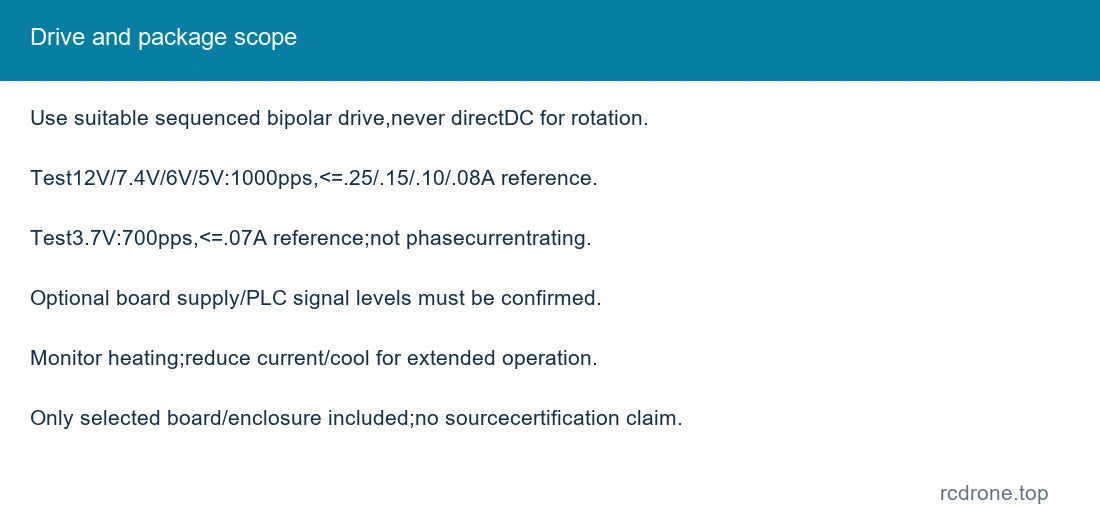
| 12V परीक्षण | 1000pps संदर्भ,≤0.25A सुझाई गई ड्राइव-करंट रीडिंग |
| 7.4V परीक्षण | 1000pps संदर्भ,≤0.15A |
| 6V परीक्षण | 1000pps संदर्भ,≤0.10A |
| 5V परीक्षण | 1000pps संदर्भ,≤0.08A |
| 3.7V परीक्षण | 700pps संदर्भ,≤0.07A |
ये वोल्टेज-निर्भर ड्राइव-टेस्ट रीडिंग 150mA चरण विनिर्देशन और 5V वाइंडिंग तालिका से भिन्न हैं। सही करंट नियंत्रण के साथ एक उपयुक्त बायपोलर ड्राइवर का उपयोग करें और विस्तारित परीक्षणों के दौरान मोटर के गर्म होने की जांच करें। यदि तापमान अत्यधिक बढ़ता है तो करंट को कम करें या शीतलन प्रदान करें।वैकल्पिक बोर्ड इनपुट रेटिंग और PLC सिग्नल स्तरों की पुष्टि वास्तविक आपूर्ति किए गए बोर्ड पर वायरिंग से पहले की जानी चाहिए; इन्हें यहाँ निर्दिष्ट नहीं किया गया है।
संदर्भ लीड रंग सफेदA+ और लालA− को चरणA के रूप में पहचानते हैं, पीलाB+ और कालाB− को चरणB के रूप में। नग्न मोटर में उजागर टर्मिनल होते हैं; उपयोगकर्ता द्वारा प्रदान किए गए लीड को सोल्डर करने से पहले वाइंडिंग जोड़ों और वास्तविक टर्मिनल अभिविन्यास की पहचान करें। एक स्टेपर को ड्राइवर से अनुक्रमित उत्तेजना की आवश्यकता होती है और यह सीधे DC कनेक्शन से निरंतर नहीं घूमेगा। टर्मिनलों को अधिक गर्म करने से बचें और कनेक्शनों को इंसुलेट करें।
चयनित 4.4 मिमी या 10 मिमी शाफ्ट प्रक्षिप्ति को तंत्र में फिट करें। बाहरी लोड का समर्थन करें, मापित माउंटिंग पैटर्न की जांच करें और अत्यधिक साइड लोड, गियर ओवरलोड या अचानक त्वरण से बचें। वैकल्पिक ड्राइवर और एनक्लोजर शैलियाँ उनके वास्तविक पैकेज फ़ोटो में दिखाई गई हैं; कोई अप्रलेखित PLC संगतता या इनपुट वोल्टेज का संकेत नहीं दिया गया है।
मोटर केवल: एक चयनित अनुपात/शाफ्ट मोटर। नया ड्राइवर बोर्ड या पीएलसी ड्राइवर पैकेज में चित्रित संबंधित बोर्ड जोड़ा जाता है। संलग्न पैकेज में मेल खाने वाला आवास जोड़ा जाता है। पावर सप्लाई, प्रीवायर्ड मोटर लीड, कपलिंग और ब्रैकेट शामिल नहीं हैं जब तक कि पैकेज में स्पष्ट रूप से पहचान नहीं की गई हो।
छोटे स्थिति तंत्र, कैमरा प्रोटोटाइप, रोबोटिक जोड़ों, उपकरणों और संगत स्टेपर कंट्रोलर का उपयोग करके कॉम्पैक्ट ऑटोमेशन परियोजनाएँ।
केवल स्टॉक किए गए स्रोत संयोजन पेश किए जाते हैं; छोटे-शाफ्ट 10: 1, 20: 1, 30: 1 और 210: 1 कॉन्फ़िगरेशन इस सहेजे गए रेंज में उपलब्ध नहीं हैं।
No.Check पीएलसी या पावर सप्लाई कनेक्ट करने से पहले वास्तविक प्रदान किए गए बोर्ड दस्तावेज़ और पिन लेबल की जांच करें।
दृश्य विवरण