CHIHAI GM25-370 हॉल एन्कोडर डीसी गियर मोटर और व्हील किट्स, 6V/12V/24V
CHIHAI GM25-370 हॉल एन्कोडर डीसी गियर मोटर और व्हील किट्स, 6V/12V/24V
CHIHAI MOTOR
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
CHIHAI MOTOR CHR-GM 25-370ABHL DC गियर मोटर 25 मिमी धातु गियरबॉक्स को 11PPR AB हॉल फीडबैक के साथ जोड़ती है। पैकेज, नाममात्र मोटर वोल्टेज और सटीक गति/अनुपात कॉन्फ़िगरेशन का चयन करें। एक नग्न एन्कोडर मोटर या एक मोटर किट चुनें जिसमें एक 65 मिमी पहिया या एक 60 मिमी मेकेनम पहिया हो।
विशेषताएँ
- धातु कमी गियर्स और 4 मिमी D-आकार का आउटपुट शाफ्ट।
- AB क्वाड्रेटर मैग्नेटिक फीडबैक के साथ मेल खाने वाला केबल।
- विशिष्ट वाइंडिंग/गति विकल्प, जिसमें समान नाममात्र कमी पर विभिन्न गति शामिल हैं।
- नीला/लाल सड़क tread, पीला बुनियादी, नीला उच्च-ग्रिप और मेकेनम पहिया पैकेज।
विशेषताएँ
| ब्रांड / मॉडल | CHIHAI MOTOR / CHR-GM 25-370ABHL |
| मोटर | धातु के कमी वाले गियर्स और AB मैग्नेटिक हॉल फीडबैक के साथ ब्रश्ड DC गियर मोटर |
| चुनने योग्य ड्राइव | 6 V, 12 V या 24 V वाइंडिंग; वोल्टेज, गति और अनुपात को चयनित कॉन्फ़िगरेशन से मेल खाना चाहिए |
| आउटपुट शाफ्ट | 4 मिमी D शाफ्ट; 3.5 मिमी फ्लैट संदर्भ; 12 मिमी प्रक्षिप्ति; 8 मिमी फ्लैट लंबाई |
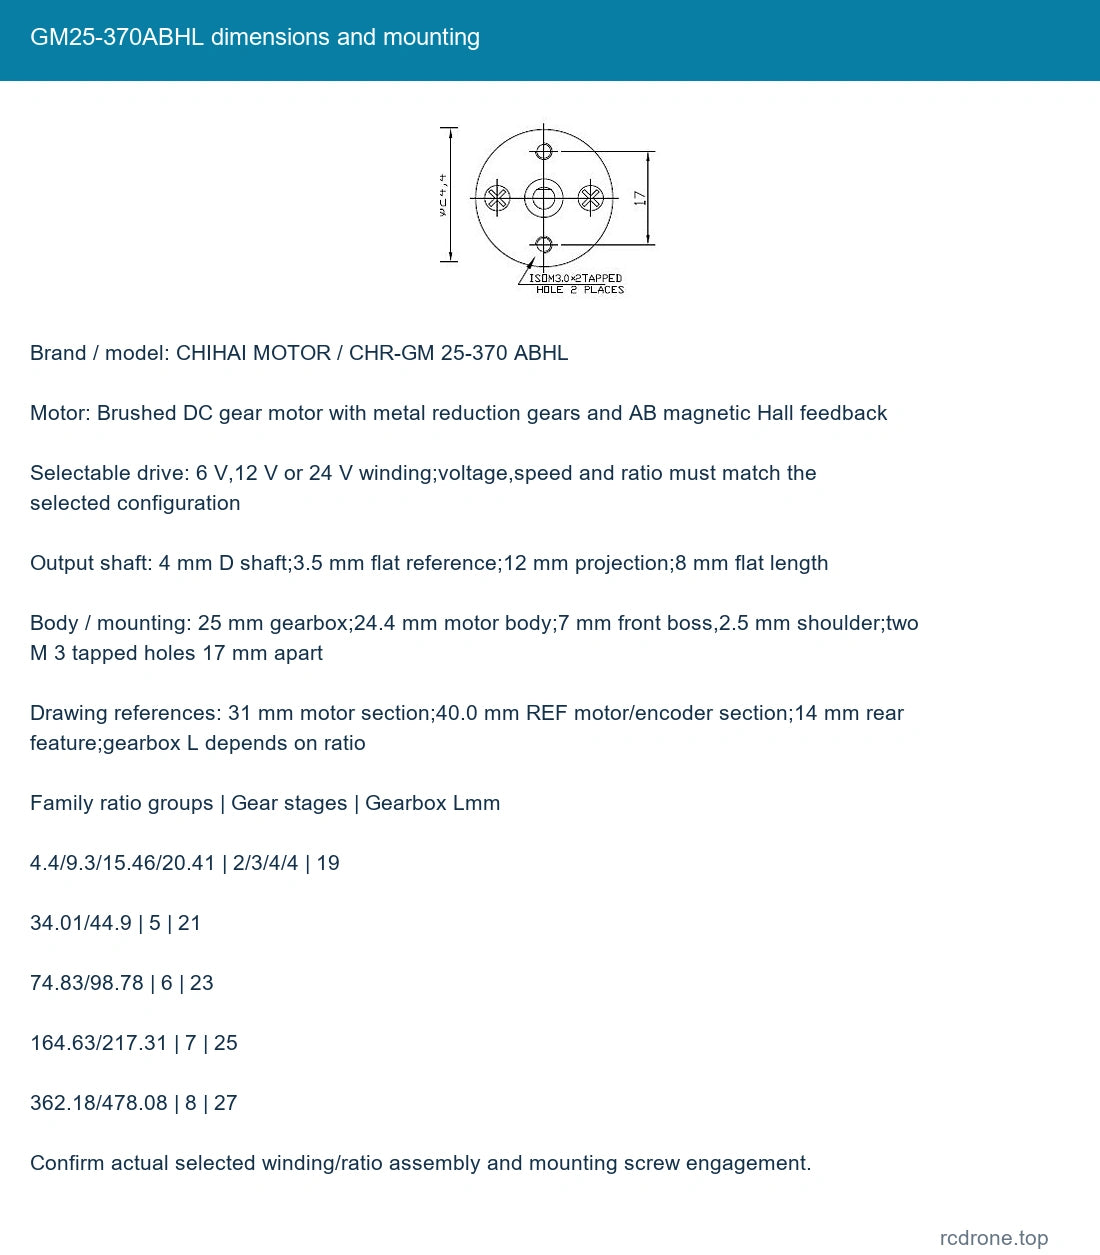
| शरीर / माउंटिंग | 25 मिमी गियरबॉक्स; 24.4 मिमी मोटर शरीर; 7 मिमी फ्रंट बॉस, 2.5 मिमी कंधा; दो M 3 टैप किए गए छिद्र 17 मिमी अलग |
| ड्राइंग संदर्भ | 31 मिमी मोटर अनुभाग; 40.0 मिमी REF मोटर/एन्कोडर अनुभाग; 14 मिमी रियर फीचर; गियरबॉक्स L अनुपात पर निर्भर करता है |
| एन्कोडर | मोटर शाफ्ट पर 11PPR, AB क्वाड्रचर स्क्वायर वेव; 22 मैग्नेटिक पोल/11 पोल जोड़े |
| एन्कोडर आपूर्ति / प्रतिक्रिया | अलग 3.3 V या 5 V DC लॉजिक; 100kHz संदर्भ; ऑनबोर्ड पुल-अप/शेपिंग रेजिस्टर्स |
| कनेक्शन | PH 2.0 छह-स्थिति कनेक्शन के साथ मेल खाने वाला लीड; चिह्नित बोर्ड ओरिएंटेशन का पालन करें |
| भार संदर्भ | अनुपात/पैकेज के आधार पर लगभग 100–200 ग्राम; शिपिंग वजन भिन्न होता है |
वोल्टेज-विशिष्ट प्रदर्शन
निम्नलिखित परिवार संचालन कॉलम बिना लोड गति, रेटेड गति और टॉर्क को अलग करते हैं। वोल्टेज, अनुपात और बिना लोड गति को एक साथ मिलाएं; समान अनुपात लेबल समान वाइंडिंग की पहचान नहीं करते हैं।गैर-चुनने योग्य संचालन बिंदु परिवार संदर्भ बने रहते हैं, बजाय इसके कि अतिरिक्त खरीदे जाने वाले संयोजन हों।
6 V वाइंडिंग संदर्भ
| अनुपात : 1 | नो-लोड rpm | नो-लोड mA | रेटेड kgf.cm | रेटेड N.m | रेटेड rpm | रेटेड A | स्टॉल A | स्टॉल kgf.cm | हॉल आउटपुट संदर्भ | गियरबॉक्स Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 600 | ≤60 | 0.9 | 0.09 | 310 | ≤0.8 | ≤2.7 | 1.8 | 102.3 | 19 |
| 20 | 300 | ≤100 | 1.8 | 0.177 | 160 | ≤0.8 | ≤2.7 | 3.6 | 224.5 | 19 |
| 34 | 210 | ≤130 | 5.2 | 0.5 | 110 | ≤1.1 | ≤3.5 | 10 | 341.2 | 21 |
| 34 | 175 | ≤130 | 2.9 | 0.28 | 90 | ≤1.1 | ≤3.0 | 6 | 341.2 | 21 |
| 75 | 100 | ≤130 | 7 | 0.69 | 55 | ≤1.5 | ≤3.5 | 10 | 823.1 | 23 |
12 V वाइंडिंग संदर्भ
| अनुपात : 1 | नो-लोड rpm | नो-लोड mA | रेटेड kgf.cm | रेटेड N.m | रेटेड rpm | रेटेड A | स्टॉल A | स्टॉल kgf.cm | हॉल आउटपुट संदर्भ | गियरबॉक्स Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤200 | 0.8 | 0.08 | 1600 | ≤1.5 | ≤5.6 | 1.8 | 44 | 19 |
| 10 | 1280 | ≤200 | 1.7 | 0.17 | 700 | ≤1.5 | ≤5.6 | 3.5 | 102.3 | 19 |
| 20 | 600 | ≤200 | 3.5 | 0.34 | 350 | ≤1.5 | ≤5.6 | 7 | 224.5 | 19 |
| 34 | 350 | ≤200 | 5.8 | 0.57 | 180 | ≤1.7 | ≤5.6 | 12 | 341.2 | 21 |
| 20 | 220 | ≤130 | 2.9 | 0.28 | 130 | ≤1.0 | ≤2.5 | 5 | 224.5 | 19 |
| 45 | 140 | ≤150 | 4.3 | 0.42 | 70 | ≤0.8 | ≤2.5 | 8.5 | 493.9 | 21 |
24 V वाइंडिंग संदर्भ
| अनुपात : 1 | नो-लोड rpm | नो-लोड mA | रेटेड kgf.cm | रेटेड N.m | रेटेड rpm | रेटेड A | स्टॉल A | स्टॉल kgf.cm | हॉल आउटपुट संदर्भ | गियरबॉक्स Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤150 | 0.6 | 0.059 | 1200 | ≤2.4 | ≤5.0 | 1 | 44 | 19 |
| 10 | 1280 | ≤150 | 1.4 | 0.14 | 580 | ≤2.4 | ≤5.0 | 2.2 | 102.3 | 19 |
| 20 | 600 | ≤150 | 2.8 | 0.27 | 300 | ≤2.4 | ≤5.0 | 4.5 | 224.5 | 19 |
| 34 | 350 | ≤150 | 5 | 0.49 | 170 | ≤2.4 | ≤5.0 | 8 | 341.2 | 21 |
| 45 | 265 | ≤150 | 6.5 | 0.64 | 130 | ≤2.4 | ≤5.0 | 10 | 493.9 | 21 |
| 24(संदर्भ; 180 rpm की पुष्टि करें) | 180 | ≤100 | 3 | 0.29 | 110 | ≤1.3 | ≤2.5 | 6 | 341.2 | 21 |
24 V 180 rpm चयन अपने 34: 1 लेबल को बनाए रखता है, लेकिन इसका संचालन संदर्भ कॉलम 24: 1 है। अनुपात-निर्भर डिज़ाइन या आउटपुट-गिनती गणनाओं से पहले वास्तविक असेंबली कमी की पुष्टि करें। वोल्टेज/गति विकल्प संरक्षित है; कोई सही अनुपात नहीं माना गया है। स्टॉल मान निरंतर रेटिंग नहीं हैं; ओवरलोड और स्टॉल संचालन से बचें।
हॉल आउटपुट संदर्भ मोटर क्रांति प्रति 11 बेस पल्स के बराबर है, जो वास्तविक कमी से गुणा किया जाता है; नाममात्र चयनकर्ता अनुपात और डिकोडर गिनती की परंपरा भिन्न हो सकती है। केवल पल्स गिनती से बंद-लूप स्थिति सटीकता का अनुमान न लगाएं।
एन्कोडर और मोटर वायरिंग
| आरेख क्रम / चिह्नित संकेत | कार्य |
|---|---|
| M 1 | मोटर टर्मिनल 1 |
| GND | एन्कोडर लॉजिक ग्राउंड |
| C 1 | एन्कोडर A आउटपुट |
| C 2 | एन्कोडर B आउटपुट |
| VCC | एन्कोडर लॉजिक 3.3 V /5 V |
| M 2 | मोटर टर्मिनल 2 |
चिह्नित बोर्ड देखने की दिशा से कनेक्टर को पढ़ें; किसी अन्य मॉडल से तारों के रंगों का अनुमान न लगाएं। एन्कोडर VCC को 3.3 V या 5 V पर आपूर्ति करें और सही GND ध्रुवता बनाए रखें। मोटर वोल्टेज केवल M 1/M 2 पर होना चाहिए।मोटर दिशा को उलटने के लिए रुकने के बाद M 1/M 2 को उलटें; एन्कोडर लॉजिक पावर को उलटें नहीं। एक मोटर ड्राइवर, MCU, फीडबैक प्रोसेसर और पावर सप्लाई अलग हैं।
यांत्रिक फिट और सहायक उपकरण
| सटीक परिवार अनुपात: 1 | गियर-स्टेज संदर्भ | गियरबॉक्स Lmm |
|---|---|---|
| 4.4/9.3/15.46/20.41 | 2/3/4/4 | 19 |
| 34.01/44.9 | 5 | 21 |
| 74.83/98.78 | 6 | 23 |
| 164.63/217.31 | 7 | 25 |
| 362.18/478.08 | 8 | 27 |
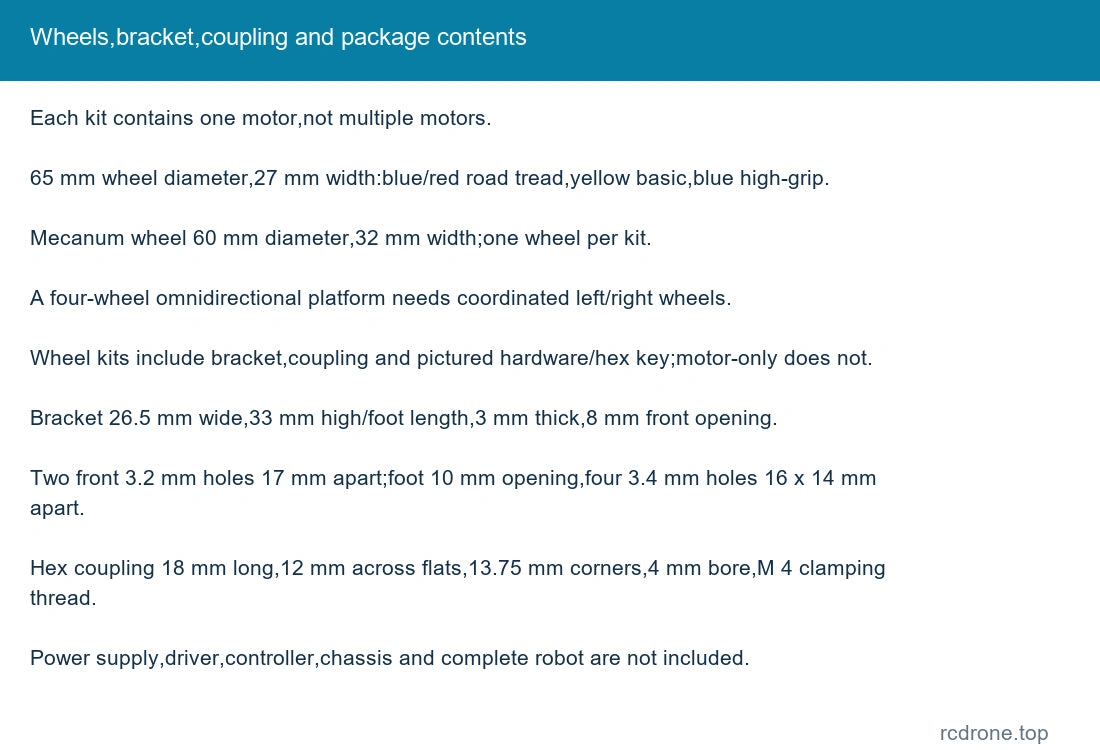
वास्तविक चयनित वाइंडिंग/अनुपात असेंबली, शाफ्ट फिट, स्क्रू गहराई और पिछले एन्कोडर क्लियरेंस की जांच करें। परिवार की लंबाई खुदरा चयन से परे बढ़ जाती है। माउंटिंग ब्रैकेट 26.5 मिमी चौड़ाई, 33 मिमी ऊँचाई/पैर की लंबाई, 3 मिमी मोटाई, 8 मिमी सामने का उद्घाटन, दो 3.2 मिमी सामने के छिद्र 17 मिमी अलग, 10 मिमी पैर का उद्घाटन और 16x 14 मिमी स्पेसिंग पर चार 3.4 मिमी पैर के छिद्रों को संदर्भित करता है। हेक्स कूपलिंग 18 मिमी लंबाई, 12 मिमी चौकोर, 13.75 मिमी कोनों के पार, 4 मिमी शाफ्ट बोर और पार्श्व M 4 क्लैंपिंग थ्रेड को संदर्भित करता है।
चार पारंपरिक पहिया किट 65 मिमी व्यास x 27 मिमी चौड़ाई के पहियों का उपयोग करते हैं। मेकेनम पहिया 60 मिमी व्यास x 32 मिमी चौड़ाई है। एक ओम्नीडायरेक्शनल प्लेटफॉर्म के लिए, उपयुक्त बाएं/दाएं हाथ की स्थिति के साथ चार-पहिया सेट का समन्वय करें; प्रत्येक सूचीबद्ध मेकेनम पैकेज में केवल एक पहिया होता है, और हाथ की स्थिति यहाँ एक अलग चयनकर्ता नहीं है।
क्या शामिल है
- एन्कोडर मोटर केवल: एक चयनित मोटर जिसमें हॉल फीडबैक और मेल खाने वाला लीड है।
- प्रत्येक 65 मिमी किट: एक चयनित मोटर/लीड, एक चयनित पहिया, एक ब्रैकेट, एक हेक्स कूपलिंग और चित्रित स्क्रू, सेट स्क्रू और हेक्स की।
- 60 मिमी मेकेनम किट: एक चयनित मोटर/लीड, एक मेकेनम पहिया, ब्रैकेट, कूपलिंग और चित्रित माउंटिंग हार्डवेयर/हेक्स की।
पैकेज फ़ोटो वैकल्पिक कॉन्फ़िगरेशन दिखाते हैं, यह एक मल्टी-मोटर बंडल नहीं है। एक पूर्ण वाहन, चेसिस, ड्राइवर, नियंत्रक और पावर सप्लाई शामिल नहीं हैं।
अनुप्रयोग
छोटे रोबोट ड्राइव, लाइन-फॉलोइंग और संतुलन-वाहन विकास, स्मार्ट-होम तंत्र, मोटर चालित फिक्स्चर और कॉम्पैक्ट कैमरा गति जहां चयनित लोड, गति, शाफ्ट और फीडबैक इंटरफेस डिज़ाइन में फिट होते हैं। प्रिंटर, सफाई-रोबोट, ताला और औद्योगिक उपकरण के उदाहरण संभावित अनुप्रयोगों को दर्शाते हैं; पूर्ण मशीनें और सॉफ़्टवेयर प्रदान नहीं किए जाते हैं।
स्थापना और संचालन
चुने गए मोटर वोल्टेज का उपयोग करें; उदाहरण के लिए, 12 V वाइंडिंग 24 V वाइंडिंग नहीं है। संचालन से पहले वायरिंग और यांत्रिक स्पष्टता की पुष्टि करें, स्क्रू को गियर्स से दूर रखें, और ओवरलोड या लंबे समय तक रुकने से बचें। गियर शोर और उपलब्ध टॉर्क गति और लोड के साथ भिन्न होते हैं।
अक्सर पूछे जाने वाले प्रश्न
क्या एक वोल्टेज पर दो 34: 1 कॉन्फ़िगरेशन आपस में बदल सकते हैं?
नहीं। उनकी वाइंडिंग और गति/लोड बिंदु भिन्न हो सकते हैं; सटीक चुनी गई नो-लोड गति और वोल्टेज-विशिष्ट तालिका से मेल करें।
क्या मेकेनम किट में चार पहिए शामिल हैं?
नहीं। इसमें एक पहिया और एक मोटर शामिल है। एक पूर्ण ओम्नीडायरेक्शनल पहिया सेट के लिए समन्वित बाएं/दाएं पहियों की आवश्यकता होती है।
क्या एन्कोडर मोटर वोल्टेज से चल सकता है?
नहीं। इसकी लॉजिक सप्लाई 3.3 V या 5 V है, जो चुने गए 6 V/12 V/24 V मोटर वाइंडिंग से स्वतंत्र है।
दृश्य विवरण