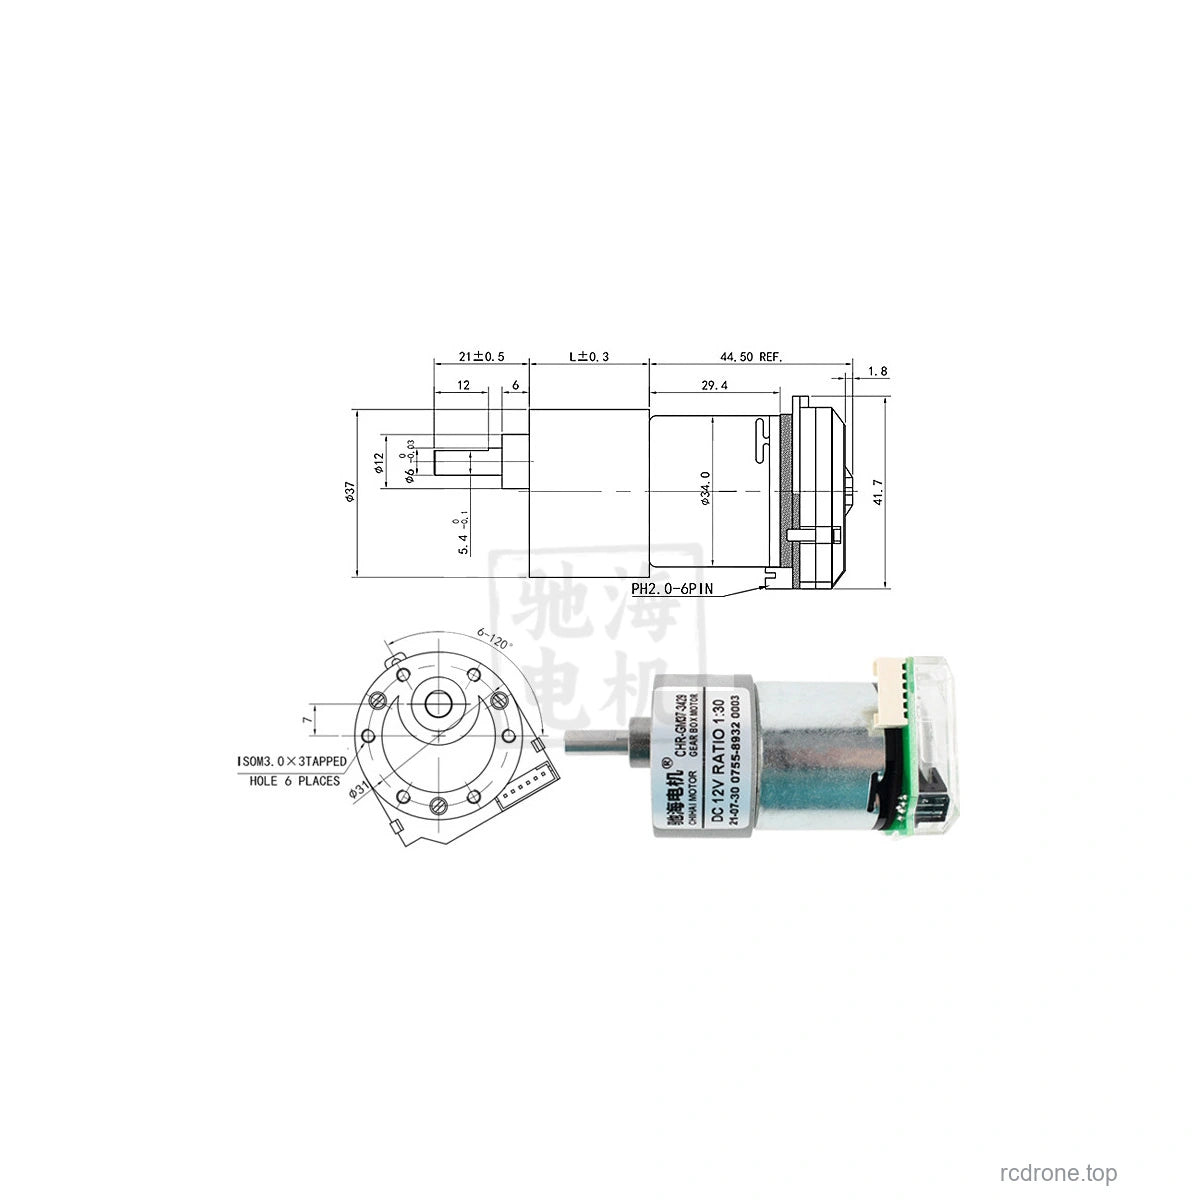
CHIHAI CHR-GM37-3429 ऑप्टिकल एन्कोडर डीसी गियर मोटर, 12 वी / 24 वी
CHIHAI CHR-GM37-3429 ऑप्टिकल एन्कोडर डीसी गियर मोटर, 12 वी / 24 वी
CHIHAI MOTOR
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
CHIHAI MOTOR CHR-GM37-3429 DC गियर मोटर 37 मिमी धातु कमी गियरबॉक्स को एक AB इंक्रीमेंटल ऑप्टिकल एन्कोडर के साथ जोड़ती है। पैकेज, 12 V या 24 V मोटर वाइंडिंग, और आउटपुट गति/अनुपात को वास्तविक उपलब्ध संयोजनों से स्वतंत्र रूप से चुनें।
विशेषताएँ
- सभी-धातु कमी गियर्स, तांबे की वाइंडिंग और उलटने योग्य DC संचालन।
- 6 मिमी D-आकार का आउटपुट शाफ्ट 21 मिमी प्रक्षिप्ति और 12 मिमी सपाट लंबाई के साथ।
- गति और स्थिति फीडबैक के लिए डुअल-चैनल ऑप्टिकल एन्कोडर।
- पांच पैकेज स्तर: मोटर, ब्रैकेट, फ्लैन्ज काउपलर, 65 मिमी पहिया किट या 80 मिमी पहिया किट।
क्या शामिल है
| पैकेज | सामग्री |
|---|---|
| ऑप्टिकल एन्कोडर मोटर | 1 गियर्ड मोटर ऑप्टिकल एन्कोडर और कनेक्शन लीड के साथ |
| मोटर और ब्रैकेट | मोटर असेंबली और माउंटिंग ब्रैकेट |
| मोटर ब्रैकेट और फ्लेंज काउपलर | मोटर असेंबली, ब्रैकेट और फ्लेंज काउपलिंग |
| 65 मिमी या 80 मिमी व्हील किट | मोटर असेंबली, ब्रैकेट, हेक्सागोनल काउपलिंग, चयनित व्यास का पहिया और चित्रित फिटिंग हार्डवेयर |
व्हील किट हेक्सागोनल काउपलिंग का उपयोग करते हैं; अलग फ्लेंज काउपलिंग को इनमें प्रतिस्थापित नहीं किया गया है। व्हील का रंग और टायर स्वतंत्र रूप से चयन योग्य विकल्प नहीं हैं। प्रत्येक पैकेज में एक मोटर शामिल है; तुलना छवियाँ मल्टी-मोटर सेट को इंगित नहीं करती हैं। एक नियंत्रक और पावर सप्लाई शामिल नहीं हैं।
मोटर विनिर्देश
12 V और 24 V अलग-अलग चयनित विंडिंग हैं। उनके नाममात्र बिना लोड की गति उनके संबंधित चयनित वोल्टेज पर समान हैं; 24 V पर 12 V विंडिंग को शक्ति न दें। परिवार संदर्भ अधिकतम आउटपुट पावर 11 W है। गियरबॉक्स अधिकतम अनुमत लोड 30 kgf·cm (लगभग 3.0 N·m) है; ठहराव संचालन एक निरंतर रेटिंग नहीं है।
| चयनित अनुपात / सटीक संदर्भ अनुपात | बिना लोड rpm, 12 या 24 V | रेटेड टॉर्क kgf·cm | रेटेड rpm | गियरबॉक्स लंबाई मिमी |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| इलेक्ट्रिकल संदर्भ | 12 V वाइंडिंग | 24 V वाइंडिंग |
|---|---|---|
| नो-लोड करंट | ≤300 mA | ≤150 mA |
| रेटेड करंट, अनुपात6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | ≤1.8 A सभी अनुपातों के लिए |
| स्टॉल करंट | ≤7.0 A | ≤4.5 A |
| स्टॉल टॉर्क, अनुपात6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| उच्च अनुपात | 30 kgf·cm गियरबॉक्स लोड सीमा का अवलोकन करें बजाय इसके कि आप इसके ऊपर एक गणना की गई स्टॉल संख्या का उपयोग करें | |
संदर्भ द्रव्यमान मोटर असेंबली के लिए लगभग200 g है और गियरबॉक्स अनुपात के साथ भिन्न होता है। आयाम और द्रव्यमान सभी पैकेजों में समान नहीं हैं।
ऑप्टिकल एनकोडर और वायरिंग
एक अलग DC3.3 V या5.0 V एनकोडर आपूर्ति का उपयोग करें। एनकोडर एक AB दो-चरणीय वृद्धिशील ऑप्टिकल डिज़ाइन है जिसमें448 CPR आधार मार्किंग और25–60 kHz प्रतिक्रिया-आवृत्ति संदर्भ है, जो0–85°C के बीच कार्य करता है। गियरबॉक्स क्रांति प्रति आउटपुट गिनती चयनित अनुपात और डिकोडिंग परंपरा पर निर्भर करती है; स्थिति को माप के रूप में उपयोग करने से पहले अपनी गिनती कार्यान्वयन को कैलिब्रेट करें।
| तार का रंग | संकेत |
|---|---|
| लाल | एन्कोडर B आउटपुट |
| काला | एन्कोडर A आउटपुट |
| हरा | एन्कोडर GND |
| नीला | एन्कोडर VCC, 3.3/5.0 V |
| पीला | मोटर सकारात्मक |
| सफेद | मोटर नकारात्मक |
एन्कोडर कनेक्टर PH2.0-6PIN है; कनेक्शन लीड डुपॉन्ट या XH2.54 शैली के कनेक्टर्स में समाप्त हो सकती है। कनेक्शन से पहले वास्तविक पिन लेबल की पुष्टि करें; ऊपर दिए गए तार के रंग चित्रित ऑप्टिकल असेंबली पर लागू होते हैं। कभी भी मोटर 12/24 V पावर को एन्कोडर VCC से न जोड़ें, एन्कोडर VCC/GND को उल्टा न करें या 5 V से अधिक न करें।एक उपयुक्त हार्डवेयर क्वाड्रचर एन्कोडर इनपुट के साथ माइक्रोकंट्रोलर का उपयोग करें, जैसे कि STM32। इस कॉन्फ़िगरेशन मार्गदर्शन द्वारा सीधे Arduino/8051 डिकोडिंग का समर्थन नहीं किया गया है।
6 V श्रृंखला संदर्भ
निम्नलिखित निम्न-वोल्टेज श्रृंखला तालिका संदर्भ के लिए है और चयन योग्य 12/24 V विकल्पों में 6 V वाइंडिंग नहीं जोड़ती है। संदर्भ अधिकतम आउटपुट 2.6 W है, बिना लोड करंट ≤200 mA, रेटेड करंट ≤1.4 A और स्टॉल करंट ≤3.5 A है।
| अनुपात | 6 V पर बिना लोड rpm | रेटेड kgf·cm | रेटेड rpm |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
At6 V, stall-torque references for ratios6.3/10/18.8/30/50/90 are≥1.2/2.0/3.7/6.0/10/18 kgf·cm; for higher ratios observe the30 kgf·cm gearbox limit.
अनुप्रयोग और स्थापना
उचित रूप से डिज़ाइन किए गए आत्म-संतुलन वाहनों, ट्रैकिंग रोबोट, छोटे मोबाइल प्लेटफार्मों, स्मार्ट उपकरणों, रोबोट तंत्र, पैन/टिल्ट तंत्र और इलेक्ट्रिक मॉडल असेंबली के लिए उपयुक्त। असेंबली से पहले शाफ्ट, माउंटिंग पैटर्न, पहिया युग्मन और टॉर्क आवश्यकता का मिलान करें। पुनः वायरिंग से पहले पावर डिस्कनेक्ट करें; निरंतर स्टॉल, ओवरलोड और unsupported रेडियल लोड से बचें।
अक्सर पूछे जाने वाले प्रश्न
क्या यह एक हॉल एन्कोडर मोटर है?
ये चयन योग्य पैकेज एक AB इंक्रीमेंटल ऑप्टिकल एन्कोडर का उपयोग करते हैं। ऊपर दिए गए ऑप्टिकल एन्कोडर आपूर्ति और वायरिंग तालिका का उपयोग करें।
क्यों अनुपात सूची w6: 1 और संदर्भ तालिका 6.3:1 दिखाती है?
संक्षिप्त चयन मानक अनुपात लेबल का उपयोग करता है; प्रदर्शन तालिका उन दो प्रविष्टियों के लिए अधिक सटीक 6.3:1 और 18.8:1 संदर्भों को बनाए रखती है।
दृश्य विवरण