CHIHAI GW12T-N20ABHL वर्म डीसी गियर मोटर 7 पीपीआर हॉल एन्कोडर के साथ
CHIHAI GW12T-N20ABHL वर्म डीसी गियर मोटर 7 पीपीआर हॉल एन्कोडर के साथ
CHIHAI MOTOR
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
CHIHAI MOTOR CHF-GW 12T-N 20ABHL एक सूक्ष्म DC गियर मोटर है जिसमें कीड़ा कमी और एक AB मैग्नेटिक हॉल एन्कोडर है। भौतिक लीड लेआउट, कमी अनुपात और वोल्टेज/वाइंडिंग चुनें। हर वास्तविक विकल्प में एन्कोडर-सुसज्जित मोटर और मिलान करने वाला छह-तार कनेक्टर लीड शामिल है; यह लिस्टिंग एक पूर्ण रोबोट चेसिस या नियंत्रक किट नहीं है।
विशेषताएँ
- संक्षिप्त फ्रेम में धातु की कीड़ा और कमी गियर ट्रेन।
- 8 मिमी प्रक्षिप्ति संदर्भ के साथ 3 मिमी D-आकार का आउटपुट शाफ्ट।
- सापेक्ष गति और घूर्णन माप के लिए 7 PPR मोटर-शाफ्ट AB फीडबैक।
- अलग वोल्टेज-विशिष्ट डेटा के साथ A 35 और B 45 मोटर वाइंडिंग।
विशेषताएँ
| ब्रांड / मॉडल | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; परिवार की छवियाँ भी GW 12T-N 20VA को चिह्नित करती हैं |
| निर्माण | एबी हॉल एन्कोडर के साथ लघु ब्रश DC वर्म-और-गियर मोटर |
| वाइंडिंग विकल्प | 12 V A 35, 6 V A 35, 6 V B 45 या 3 V B 45 के रूप में वास्तविक स्टॉक संयोजन |
| अनुपात विकल्प | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; शून्य-स्टॉक होने पर स्टील-प्लेट 1030 स्रोत संयोजन को बाहर रखा गया है |
| लीड लेआउट | चित्रित के रूप में समान-पक्ष या विपरीत-पक्ष सोल्डरिंग लेआउट; आदेशित घूर्णन दिशा नहीं |
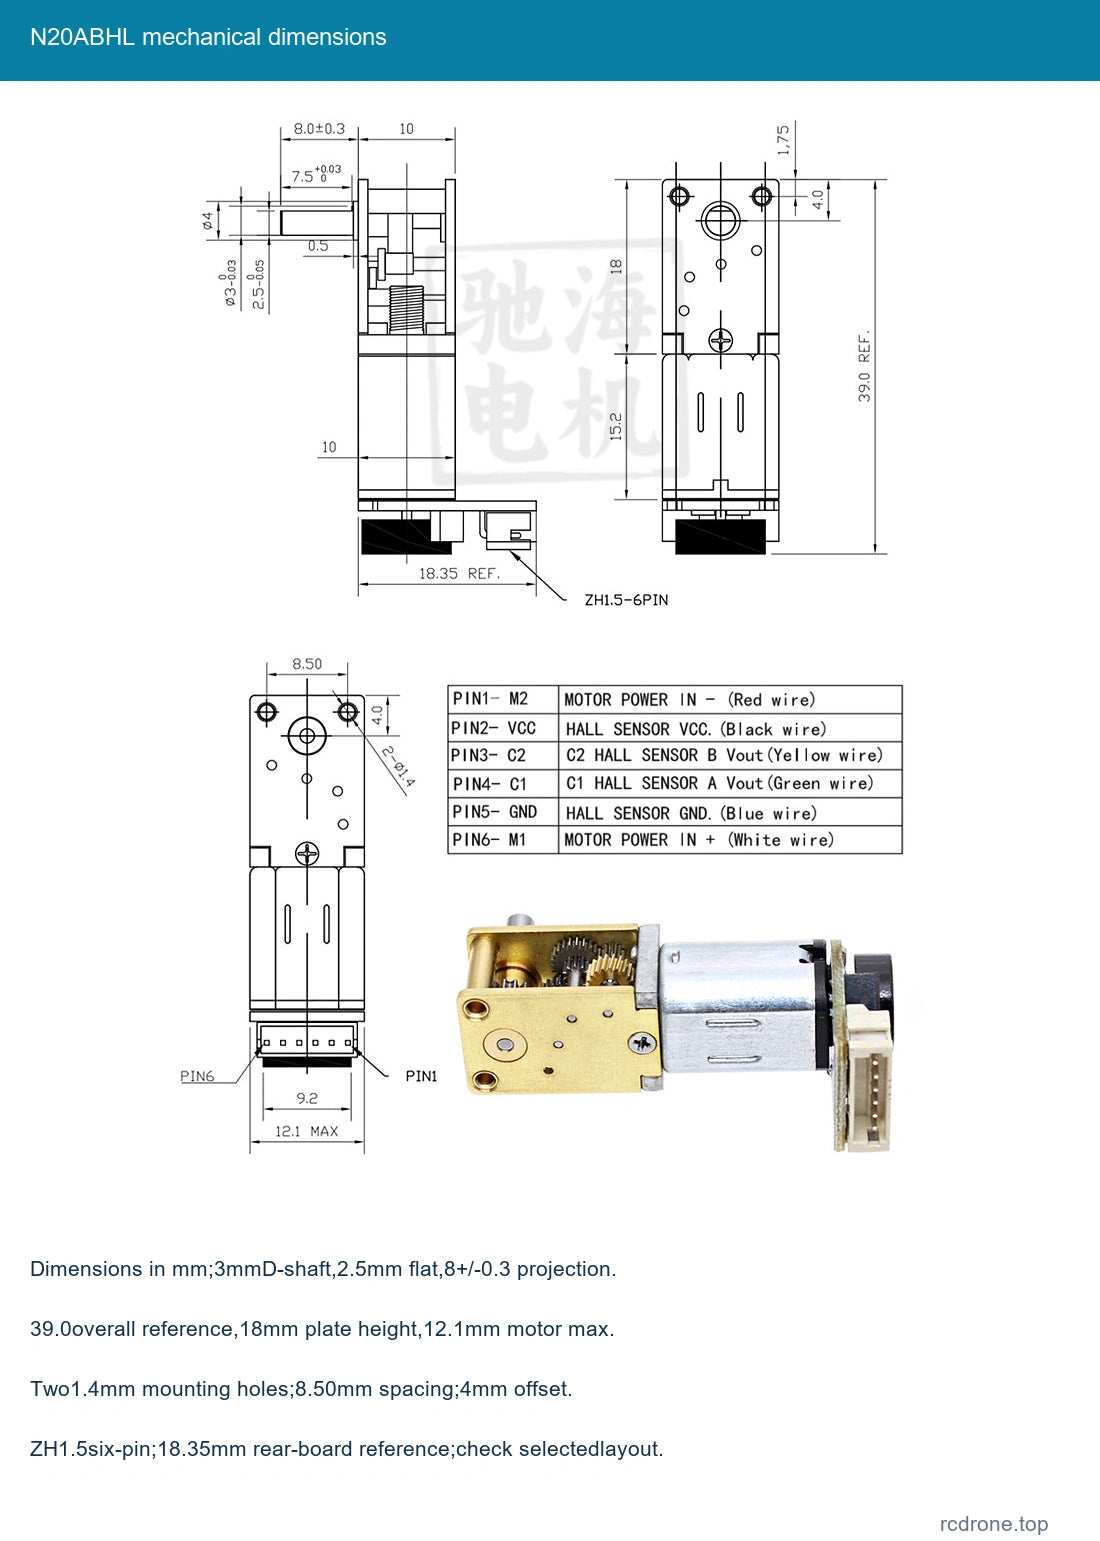
| शाफ्ट | 3 मिमी D-आकार का आउटपुट, 2.5 मिमी फ्लैट के पार, 8±0.3 मिमी प्रक्षिप्ति |
| शाफ्ट विवरण | 7.5 मिमी कॉलर संदर्भ,+0.03/0; 0.5 मिमी कंधे की विशेषता |
| यांत्रिक चित्र | 39.0 मिमी समग्र संदर्भ; 18 मिमी गियर प्लेट ऊँचाई; 10 मिमी गियर अनुभाग और 15.2 मिमी मोटर संदर्भ |
| माउंटिंग | दो 1.4 मिमी छिद्र; 8.50 मिमी स्पेसिंग; 4.0 मिमी संदर्भ ऑफसेट; 1.75 मिमी किनारे का संदर्भ |
| मोटर / एन्कोडर आवरण | 12.1 मिमी मोटर अधिकतम; 18.35 मिमी रियर-बोर्ड संदर्भ; ZH 1.5 छह-पिन कनेक्टर |
| संदर्भ शुद्ध द्रव्यमान | लगभग 15 ग्राम; शिपिंग द्रव्यमान अलग है |
| हॉल फीडबैक | AB इंक्रीमेंटल मैग्नेटिक हॉल, 7 PPR मोटर शाफ्ट, 14 पोल/7 पोल जोड़े |
| हॉल आपूर्ति / आउटपुट | 3.3 V या 5 V अलग सप्लाई; AB वर्ग तरंगें, ऑनबोर्ड पुल-अप/सिग्नल-शेपिंग रेजिस्टर्स |
| प्रतिक्रिया / लीड | 100 kHz संदर्भ; मिलान ZH 1.5-6PIN लीड शामिल |
| होल्डिंग व्यवहार | वर्म-ड्राइव बैक-ड्राइविंग के प्रति प्रतिरोध अनुपात और लोड पर निर्भर करता है; यह एक सुरक्षा-रेटेड ब्रेक नहीं है |
वाइंडिंग-विशिष्ट प्रदर्शन
वास्तविक वाइंडिंग और अनुपात के लिए पंक्ति का उपयोग करें। रेटेड और स्टॉल टॉर्क अलग-अलग स्थितियाँ हैं। स्टॉल-टॉर्क आंकड़े ऊपरी-सीमा संदर्भ हैं और निरंतर लोड रेटिंग नहीं हैं। पावर लेबल प्रत्येक वाइंडिंग संदर्भ का वर्णन करते हैं बिना हर ऑपरेटिंग पॉइंट पर आउटपुट पावर की गारंटी दिए।
12 V A 35
0.2 W संदर्भ।
| अनुपात | नो-लोड mA | नो-लोड rpm | रेटेड kgf·cm | रेटेड rpm | रेटेड A | स्टॉल A | स्टॉल kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W संदर्भ।
| अनुपात | नो-लोड mA | नो-लोड rpm | रेटेड kgf·cm | रेटेड rpm | रेटेड A | स्टॉल A | स्टॉल kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W संदर्भ।
| अनुपात | नो-लोड mA | नो-लोड rpm | रेटेड kgf·cm | रेटेड rpm | रेटेड A | स्टॉल A | स्टॉल kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W संदर्भ।
| अनुपात | नो-लोड mA | नो-लोड rpm | रेटेड kgf·cm | रेटेड rpm | रेटेड A | स्टॉल A | स्टॉल kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
हॉल एन्कोडर कनेक्शन
| पिन | तार का रंग | संकेत | कार्य |
|---|---|---|---|
| 1 | लाल | एम 2 | मोटर नकारात्मक |
| 2 | काला | वीसीसी | हॉल आपूर्ति सकारात्मक 3.3/5V |
| 3 | पीला | C 2 / B | हॉल फेजB आउटपुट |
| 4 | हरा | C 1 / A | हॉल फेजA आउटपुट |
| 5 | नीला | GND | हॉल सप्लाई ग्राउंड |
| 6 | सफेद | M 1 | मोटर पॉजिटिव |
पिन क्रम यांत्रिक कनेक्टर ड्राइंग का पालन करता है। कनेक्शन से पहले वास्तविक मार्किंग और कनेक्टर की दिशा का मिलान करें। कभी भी मोटर सप्लाई को हॉल VCC या सिग्नल इनपुट पर न लगाएं। हॉल बोर्ड को 3.3 V या 5 V पर संगत रिसीवर लॉजिक के साथ अलग से सप्लाई करें। मोटर लीड की ध्रुवता बदलने से घुमाव उलट जाता है जबकि हॉल पावर की ध्रुवता स्थिर रहती है।
7 PPR मोटर-शाफ्ट का बेस संदर्भ है।आउटपुट पल्स संदर्भ स्केल वास्तविक कमी अनुपात और रिसीवर एज-काउंटिंग मोड के साथ। विस्तृत चार्ट में इसके छह अनुपात कॉलम के लिए 294, 826.469, 1652.931, 2112.082, 4224.164 और 7212.8 पल्स दिए गए हैं; ये नाममात्र चयनकर्ता लेबल के पीछे वास्तविक कमी का उपयोग करते हैं। इन दशमलवों को केवल गोल किए गए नाममात्र अनुपात के आधार पर सटीक दावे के साथ प्रतिस्थापित न करें। वृद्धिशील फीडबैक सापेक्ष है और यह एक निरपेक्ष स्टार्टअप स्थिति प्रदान नहीं करता है।
चयन और स्थापना
समान-पक्ष और विपरीत-पक्ष लीड लेआउट उस सोल्डरिंग/कनेक्टर व्यवस्था को संदर्भित करता है जो आउटपुट शाफ्ट के सापेक्ष चित्रित है, न कि घड़ी की दिशा/घड़ी की विपरीत दिशा के आदेश। असेंबली से पहले चयनित लेआउट, शाफ्ट फिट, माउंटिंग स्क्रू और एन्कोडर क्लियरेंस की जांच करें। स्टील-प्लेट 1030 संयोजन का कोई स्रोत स्टॉक नहीं है और ये चयन योग्य नहीं हैं।
स्टार्टअप-करंट मार्जिन और सुरक्षा के साथ एक उपयुक्त मोटर ड्राइवर का उपयोग करें।कचरे को उजागर गियर्स और एन्कोडर से दूर रखें, लोड के तहत रुकावट और अचानक उलटाव से बचें, और सुरक्षा ब्रेक के रूप में कीड़ा पकड़ने के व्यवहार का उपयोग न करें। कोई निरंतर-कार्य या प्रमाणित पेलोड रेटिंग प्रदान नहीं की गई है।
अनुप्रयोग
संक्षिप्त रोबोट तंत्र, छोटे गति परियोजनाएँ और गियर रोटेशन और सापेक्ष एन्कोडर फीडबैक की आवश्यकता वाले लघु पैन-टिल्ट या समायोजन असेंबली। फीडबैक नियंत्रण के लिए एक संगत बाहरी माइक्रोकंट्रोलर और मोटर ड्राइवर की आवश्यकता है।
क्या शामिल है
एक चयनित हॉल-एन्कोडर N 20 कीड़ा गियर मोटर और मिलान करने वाला छह-तार लीड। चेसिस, पहिए, बैटरी, पावर सप्लाई, माइक्रोकंट्रोलर, मोटर ड्राइवर और पूर्ण रोबोट शामिल नहीं हैं। आंतरिक-निर्माण चित्र एक मोटर के अंदर के भागों को दर्शाते हैं।
अक्सर पूछे जाने वाले प्रश्न
क्या हर विकल्प में एन्कोडर शामिल है?
हाँ। ये वास्तविक विकल्प ABHL फीडबैक संस्करण हैं।
क्या समान-पक्ष और विपरीत-पक्ष नियंत्रण रोटेशन करते हैं?
नहीं।वे भौतिक लीड लेआउट की पहचान करते हैं; घुमाव मोटर ड्राइव ध्रुवता पर निर्भर करता है।
क्या मैं हॉल पावर के लिए मोटर वोल्टेज का उपयोग कर सकता हूँ?
एक अलग 3.3 V या 5 V हॉल सप्लाई का उपयोग करें और चयनित मोटर वाइंडिंग को स्वतंत्र रूप से मिलाएं।
क्या एक रोबोट चेसिस शामिल है?
नहीं। पैकेज में एक मोटर और इसका मिलान लीड शामिल है।
दृश्य विवरण