


EYOU RP50H प्लैनेटरी रोबोट जॉइंट एक्ट्यूएटर, 10 एन·मी रेटेड टॉर्क, रोबोटिक्स के लिए
EYOU RP50H प्लैनेटरी रोबोट जॉइंट एक्ट्यूएटर, 10 एन·मी रेटेड टॉर्क, रोबोटिक्स के लिए
EYOU
पिकअप उपलब्धता लोड नहीं की जा सकी


Overview
EYOU RP50H एक ग्रहणीय रोबोट जॉइंट मॉड्यूल है जो मानवाकार रोबोट, रोबोटिक आर्म्स, एक्सोस्केलेटन, चौपाय रोबोट, AGV वाहन, और ARU रोबोट के लिए है। यह 19.5278 के कमी अनुपात को 10 N·m रेटेड और 30 N·m पीक टॉर्क के साथ जोड़ता है, एक एकीकृत FOC ड्राइव, डुअल एब्सोल्यूट एनकोडर, और CANOpen संचार। इसे 48 VDC रोबोटिक जॉइंट्स के लिए चुनें जिन्हें करंट, स्पीड, पोजीशन, या MIT नियंत्रण की आवश्यकता होती है।
विशेषताएँ
- 19.5278 के कमी अनुपात के साथ ग्रहणीय रिड्यूसर।
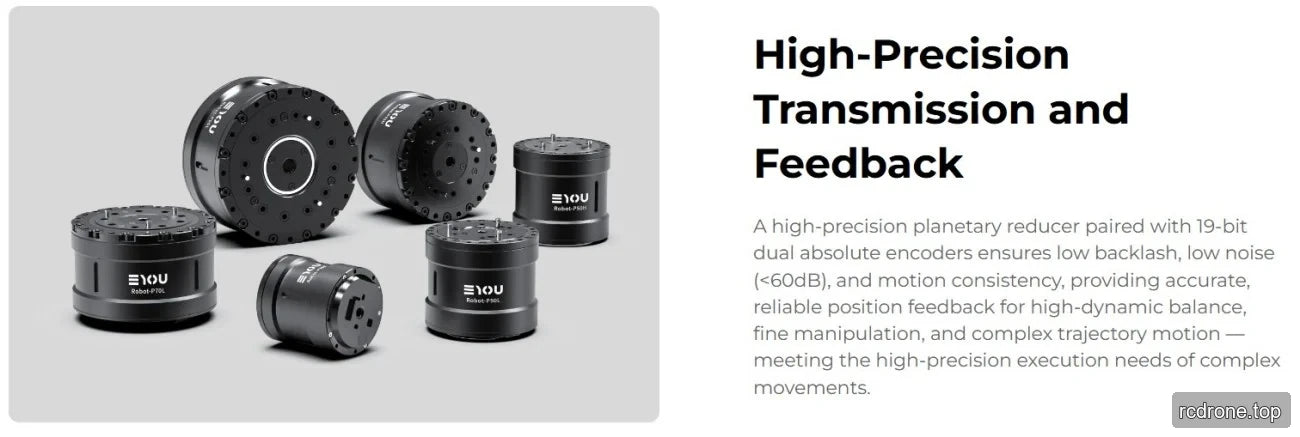
- बिल्ट-इन FOC ड्राइव और डुअल एब्सोल्यूट एनकोडर व्यवस्था: 17-बिट इनपुट और 19-बिट आउटपुट।
- क्रॉस्ड रोलर बेयरिंग, 5 मिमी खोखला व्यास, और नियमित मैट-ब्लैक शेल उपस्थिति।
- पावर पास-थ्रू (DC इन/DC आउट) और CAN FD इन/आउट ड्राइव इंटरफेस।
- नियंत्रण मोड: करंट, स्पीड, पोजीशन, और MIT मोड।
विशेषताएँ
| पैरामीटर | मान |
|---|---|
| मॉड्यूल मॉडल | RP50H |
| रिड्यूसर मोड | प्लैनेट |
| मोटर रेटेड पावर (W) | 184 |
| रिडक्शन अनुपात | 19.5278 |
| रेटेड टॉर्क (N·m) | 10 |
| पीक टॉर्क (N·m) | 30 |
| जॉइंट रेटेड पावर (W) | 157 |
| बैकलैश (आर्कमिन) | ≤12 |
| आउटपुट एंड की रेटेड स्पीड (rpm) | 150 |
| आउटपुट पीक स्पीड (rpm) | 180 |
| आकार (बाहरी व्यास × अक्षीय) (mm) | Φ59 × 59.5 |
| वजन (ग्राम) (तार को छोड़कर) | 465 |
| संयुक्त रेटेड दक्षता | 78% |
| हॉलो व्यास (मिमी) | 5 |
| शेल उपस्थिति (प्रक्रिया रंग) | नियमित मैट काला |
| जड़त्व का क्षण (किलोग्राम·मी²) | 28.66 |
| बियरिंग प्रकार | क्रॉस्ड रोलर बियरिंग |
| रेडियल (गतिशील/स्थिर) अनुमत लोड (N) आउटपुट अंत पर | 2140/2740 |
| एक्सियल (गतिशील/स्थिर) अनुमत लोड (N) आउटपुट अंत पर | 5100/18700 |
| आउटपुट शाफ्ट बेंडिंग मोमेंट (N·m) | 22.8 |
| ऑपरेटिंग वोल्टेज (VDC) | 48 ±10% |
| अधिकतम सहनशीलता वोल्टेज (VDC) | 90 |
| बस करंट (Arms) | 4.5 |
| ड्राइव | बिल्ट-इन FOC |
| एन्कोडर/बिट (बिट) | डुअल एब्सोल्यूट / 17 (इनपुट), 19 (आउटपुट) |
| पावर कॉर्ड की लंबाई | ≥35 सेमी |
| ड्राइव इंटरफेस | पावर (DC इन/DC आउट), CAN FD (इन/आउट) |
| संवाद प्रोटोकॉल | CANOpen / CANFD (कस्टम विकास आवश्यक) |
| नियंत्रण मोड | करंट, स्पीड, पोजीशन, MIT मोड |
| कार्य वातावरण का तापमान (°C) | -10 से 45 |
| एनक्लोजर ऑपरेटिंग तापमान वृद्धि (°C) | ≤60 |
| शोर (dB) @ 1 मीटर | ≤60 |
| IP रेटिंग | IP54 |
| जीवनकाल (घंटे) | >3000 |
अनुप्रयोग
- ह्यूमनॉइड रोबोट
- रोबोटिक आर्म्स
- एक्सोस्केलेटन
- क्वाड्रुपेड रोबोट
- AGV वाहन
- ARU रोबोट
दस्तावेज़
EYOU CANable — उपयोगकर्ता मैनुअल (PDF)
EYOU RP50H ड्राइंग — ड्राइंग (PDF)
EYOU RP श्रृंखला EN V1.0 20260608 — उपयोगकर्ता मैनुअल (PDF)
EYOU RP श्रृंखला — विनिर्देश (PDF)
EYOU CANable — उपयोगकर्ता मैनुअल (PDF)
EYOU रोबोट जॉइंट कैटलॉग — रोबोट जॉइंट उत्पाद कैटलॉग (PDF)
EYOU RP श्रृंखला EN V1.0 20260608 — उपयोगकर्ता मैनुअल (PDF)
EYOU UART डिबग मॉड्यूल — उपयोगकर्ता मैनुअल (PDF)
दृश्य विवरण
उत्पाद दृश्य

अनुप्रयोग उदाहरण

विशेषताएँ और डिज़ाइन


इंटरफेस और कनेक्शन

अतिरिक्त उत्पाद विवरण




