HAITAI ओपनआर्म ड्यूल-एन्कोडर जॉइंट मोटर्स – HT4510 और HT8116, 24V
HAITAI ओपनआर्म ड्यूल-एन्कोडर जॉइंट मोटर्स – HT4510 और HT8116, 24V
HAITAI
पिकअप उपलब्धता लोड नहीं की जा सकी


Overview
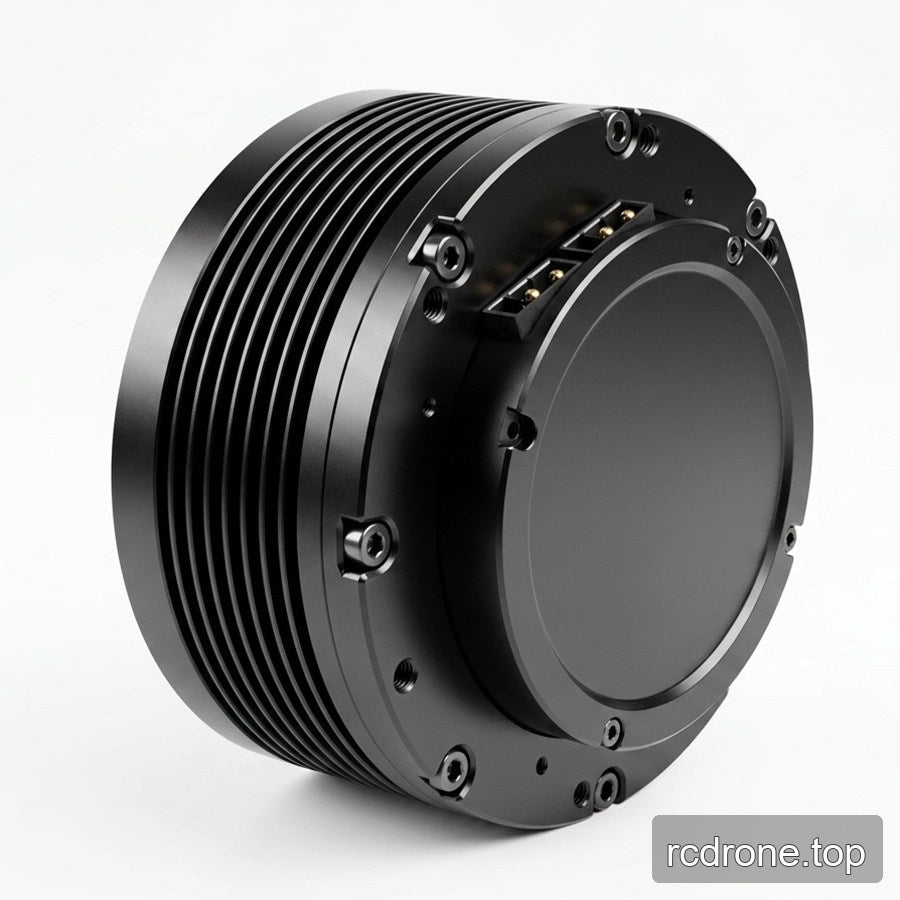
HAITAI OpenArm जोड़ मोटर्स एक ब्रशलेस मोटर, ग्रहणीय कमी और डुअल मैग्नेटिक एनकोडर्स को एक कॉम्पैक्ट रोटरी जॉइंट में जोड़ते हैं। अपने रोबोटिक आर्म की टॉर्क और स्थापना आवश्यकताओं के लिए HT4510-J10-2E, HT4510-J36-2E या HT8116-J9-2E चुनें।
सभी चयन योग्य कॉन्फ़िगरेशन 24V डेल्टा वाइंडिंग का उपयोग करते हैं। प्रत्येक मॉडल बिना ड्राइवर या GDZ ड्राइवर के साथ उपलब्ध है। यह लिस्टिंग चयनित जोड़-मोटर कॉन्फ़िगरेशन के लिए है, न कि एक पूर्ण डुअल-आर्म रोबोट किट के लिए।
विशेषताएँ
- तीन मॉडल-विशिष्ट टॉर्क स्तर: 2.9 Nm, 9.9 Nm और 20 Nm।
- डुअल 14-बिट मैग्नेटिक एनकोडर्स के साथ सिंगल-टर्न एब्सोल्यूट आउटपुट-शाफ्ट स्थिति फीडबैक।
- ब्रशलेस मोटर के साथ एकीकृत ग्रहणीय कमी।
- GDZ-सुसज्जित कॉन्फ़िगरेशन MIT नियंत्रण मोड का समर्थन करते हैं; एक समर्पित परीक्षण होस्ट उपयोगिता मोटर समाधान का हिस्सा है।
- OpenArm एकीकरण के लिए डिज़ाइन किया गया माउंटिंग लेआउट, फिट चेक के लिए मॉडल-विशिष्ट चित्रों के साथ।
- पावर और संचार इन/आउट लेआउट सुसज्जित कॉन्फ़िगरेशन पर संयुक्त वायरिंग को सरल बनाता है।
विशेषताएँ
| पैरामीटर | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| रेटेड वोल्टेज | 24 VDC | 24 VDC | 24 VDC |
| वाइंडिंग | डेल्टा | डेल्टा | डेल्टा |
| रेटेड टॉर्क | 2.9 Nm | 9.9 Nm | 20 Nm |
| रेटेड करंट | 4.7 A | 4.8 A | 20 A |
| रेटेड स्पीड | 280 rpm | 74 rpm | 100 rpm |
| अधिकतम स्पीड | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| मोटर मास | 0.3 किलोग्राम | 0.4 किलोग्राम | 0.95 किलोग्राम |
| पोल पेयर्स | 14 | 14 | 21 |
| टॉर्क कॉन्स्टेंट | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| स्टॉल टॉर्क | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| स्टॉल करंट | 30.05 A | 23.62 A | 57.75 A |
| फेज-से-फेज प्रेरण | 185 μH | 185 μH | 70 μH |
| फेज-से-फेज प्रतिरोध | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| एन्कोडर | डुअल, 14-बिट मैग्नेटिक | डुअल, 14-बिट मैग्नेटिक | डुअल, 14-बिट मैग्नेटिक |
| आउटपुट स्थिति फीडबैक | सिंगल-टर्न एब्सोल्यूट | सिंगल-टर्न एब्सोल्यूट | सिंगल-टर्न एब्सोल्यूट |
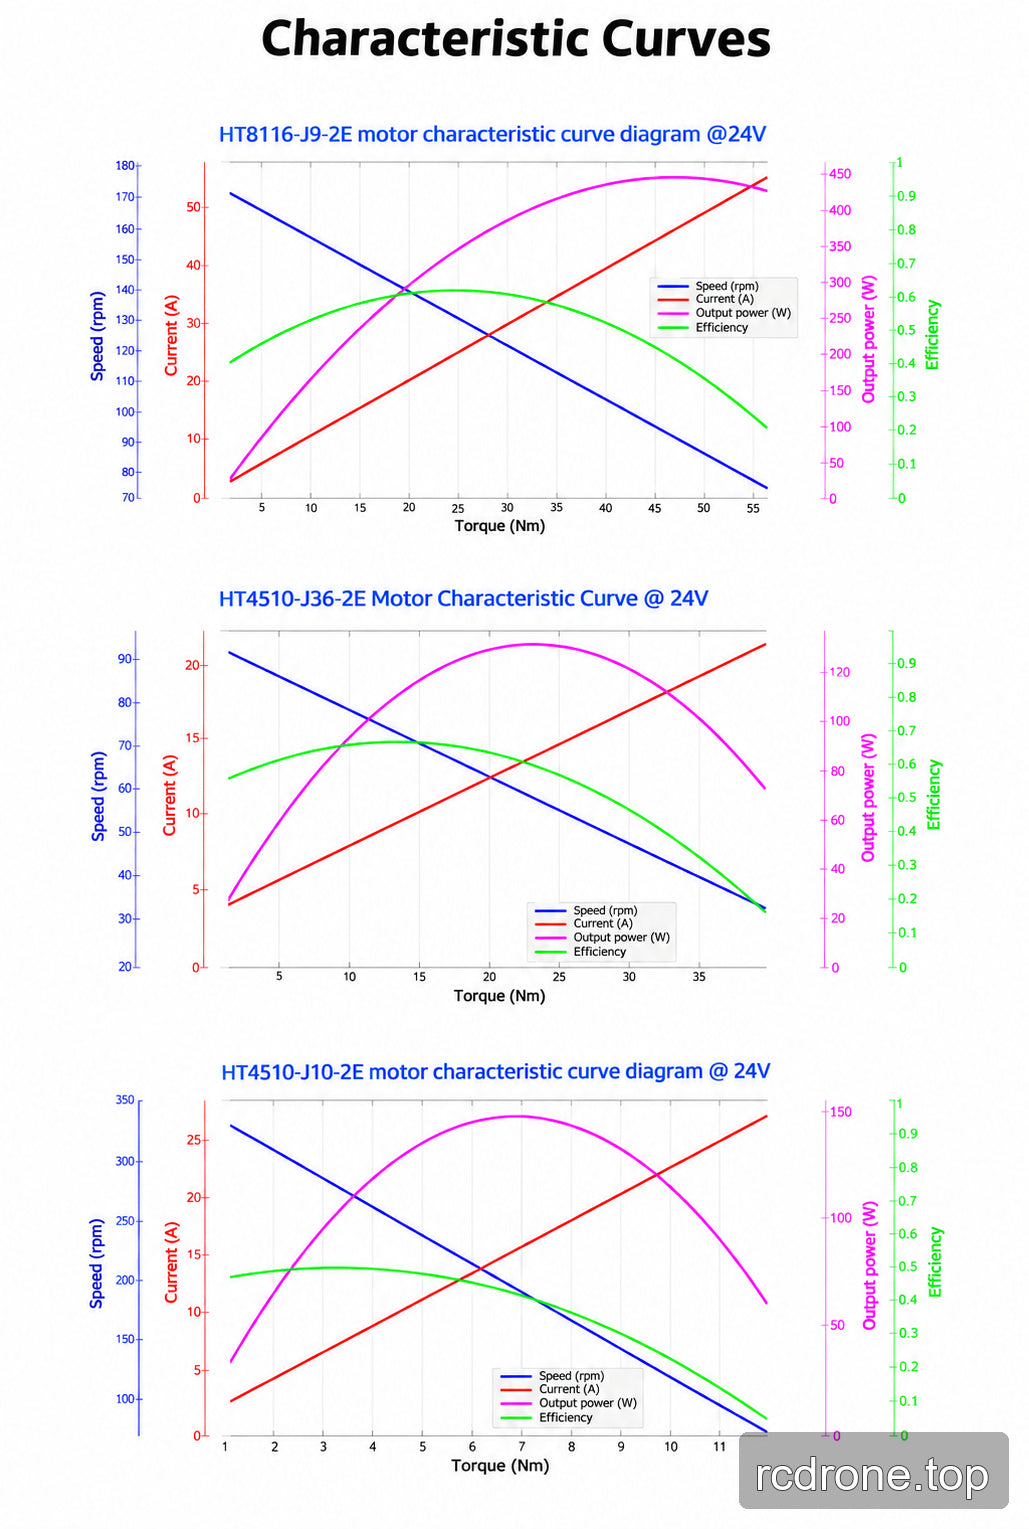
HT8116-J9-2E का 9:1 कमी अनुपात, 40 Nm पीक टॉर्क, 50 A पीक करंट और 1 Mbps पर CAN संचार है। पीक और स्टॉल मान निरंतर संचालन रेटिंग नहीं हैं। मोटर का द्रव्यमान आंकड़े घटक वजन हैं, पैक किए गए शिपिंग वजन नहीं।
HT4510 संचालन बिंदु
| मॉडल | अवधि | टॉर्क | गति | वर्तमान |
|---|---|---|---|---|
| HT4510-J10-2E | 5 मिनट | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20 मिनट | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | थर्मल संतुलन | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5 मिनट | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20 मिनट | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | थर्मल संतुलन | 6.7 Nm | 82 rpm | 3.1 A |
मोटर कनेक्टर और स्थापना
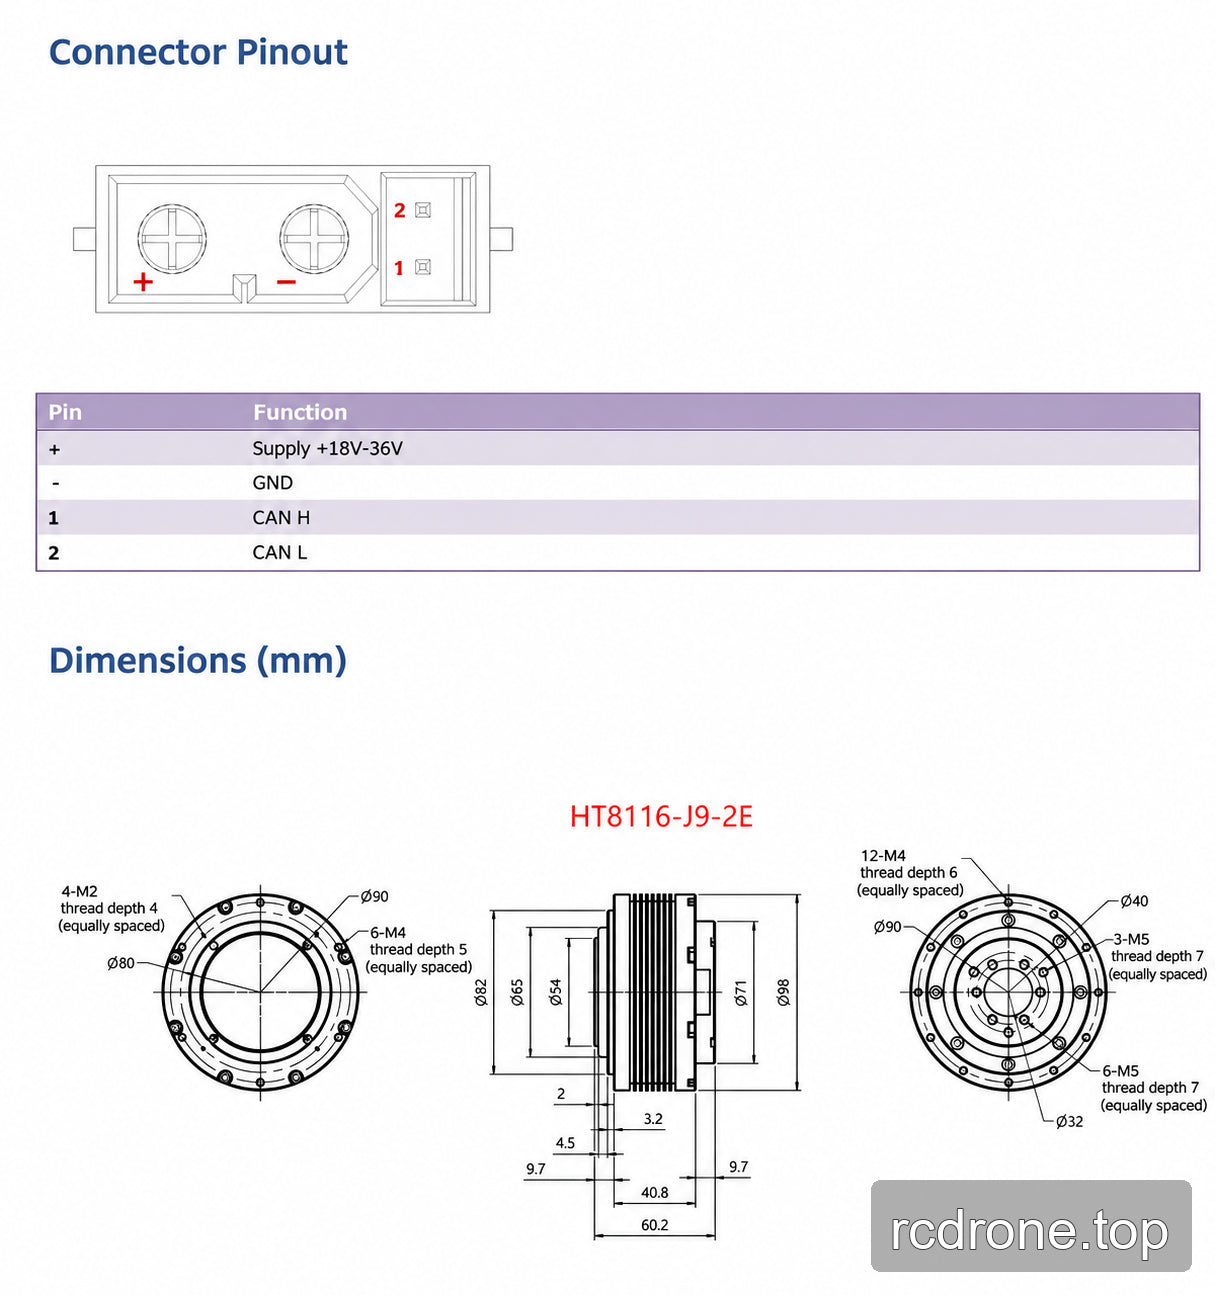
चित्रित मोटर कनेक्टर + को आपूर्ति सकारात्मक (18–36 V) के लिए, − को GND के लिए, पिन 1 को CAN H के लिए और पिन 2 को CAN L के लिए उपयोग करता है। ये 24 V वाइंडिंग कॉन्फ़िगरेशन हैं। स्थापना से पहले मॉडल-विशिष्ट माउंटिंग ड्राइंग की जांच करें। HT4510-J10-2E और HT4510-J36-2E के लिए, स्क्रू डालने की गहराई 7 मिमी से अधिक नहीं होनी चाहिए।
GDZ ड्राइवर इंटरफेस संस्करण
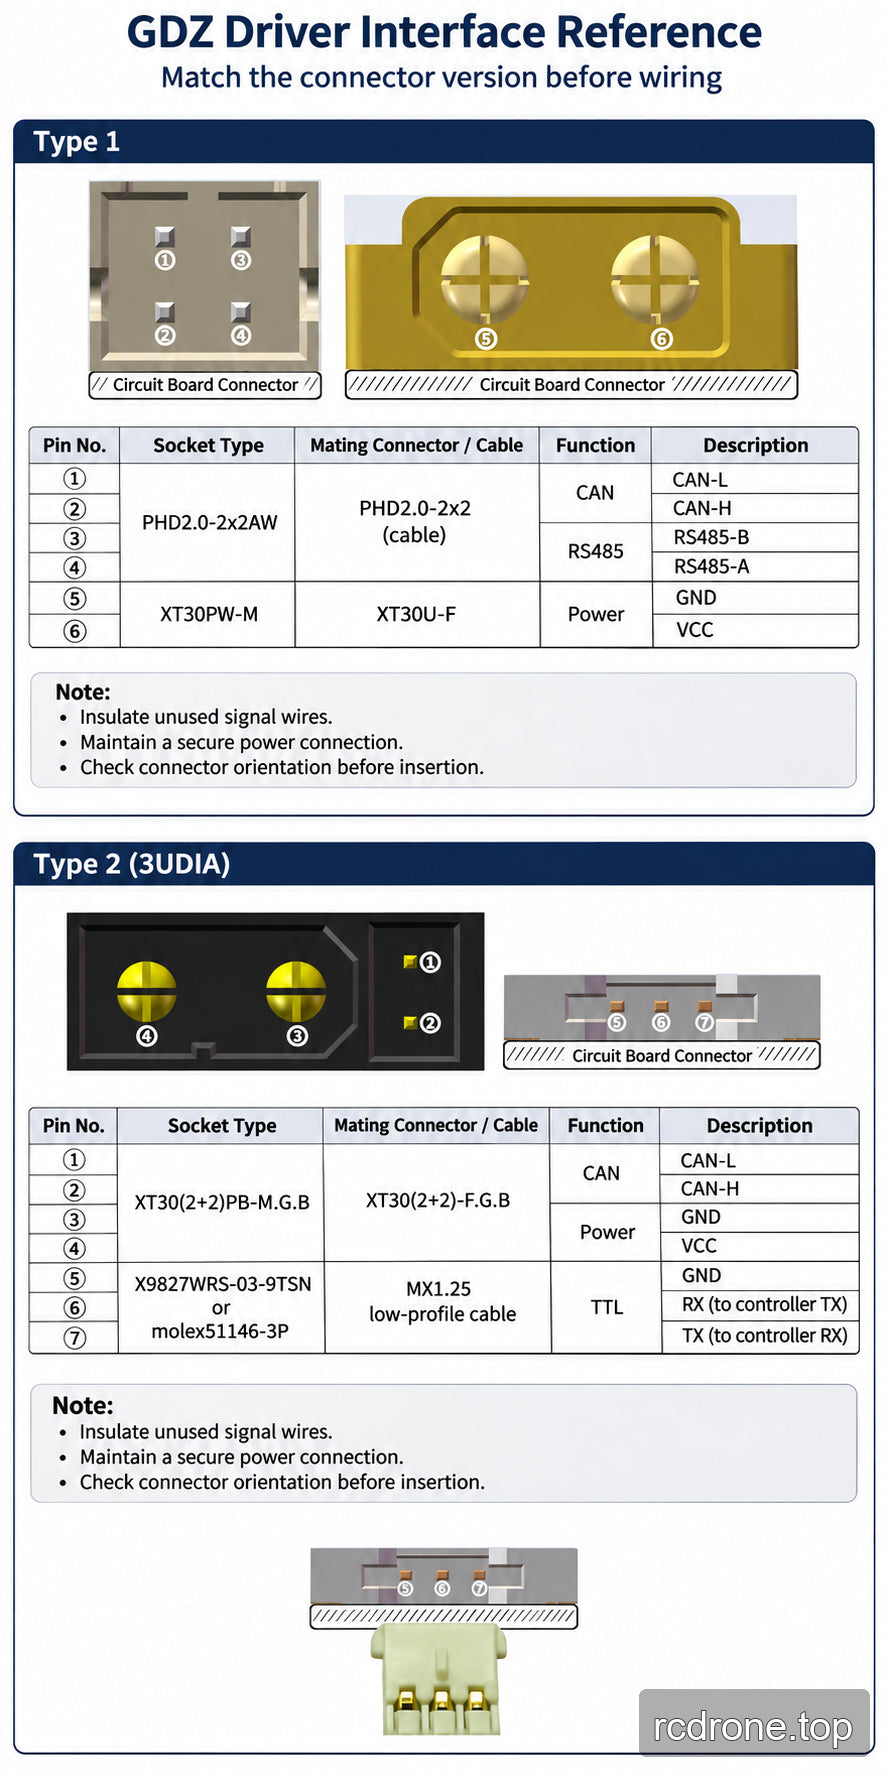
GDZ इंटरफेस प्रकार 1 अलग CAN/RS485 और पावर कनेक्टर्स का उपयोग करता है; प्रकार 2 (3UDIA) एक संयुक्त CAN/पावर कनेक्टर और एक TTL सीरियल कनेक्टर का उपयोग करता है। भौतिक कनेक्टर संस्करण को इसके आरेख से मिलाएं। एक GDZ विकल्प का मतलब यह नहीं है कि दोनों इंटरफेस संस्करण शामिल हैं।
प्रकार 1 के लिए, ड्राइवर संदर्भ एक पीले XT30 सॉकेट (12–40 V ड्राइवर इनपुट) को एक काले XT30 सॉकेट (15–60 V) से अलग करता है। प्रकार 2 के लिए, एक सफेद TTL सॉकेट 12–40 V संस्करण की पहचान करता है और एक काला TTL सॉकेट 15–60 V संस्करण की पहचान करता है। ये ड्राइवर-बोर्ड रेंज चयनित मोटर के 24 V रेटिंग या इसके चित्रित 18–36 V आपूर्ति रेंज को नहीं बदलती हैं।
संकेत कंडक्टरों को इंसुलेटेड रखें, जिसमें अप्रयुक्त CAN या RS485 तार शामिल हैं। संचार इंटरफेस के माध्यम से अनपेक्षित करंट पथों को रोकने के लिए सुरक्षित पावर संपर्क बनाए रखें। MX1.25 लो-प्रोफाइल प्लग को उसके लATCH को सर्किट बोर्ड से दूर रखते हुए डालें। संकीर्ण या विकृत क्रॉस-स्लॉट वाले XT30 संपर्क अस्थायी कनेक्शन का कारण बन सकते हैं; संचालन से पहले क्षतिग्रस्त या ढीले संपर्कों की सेवा करें।
क्या शामिल है
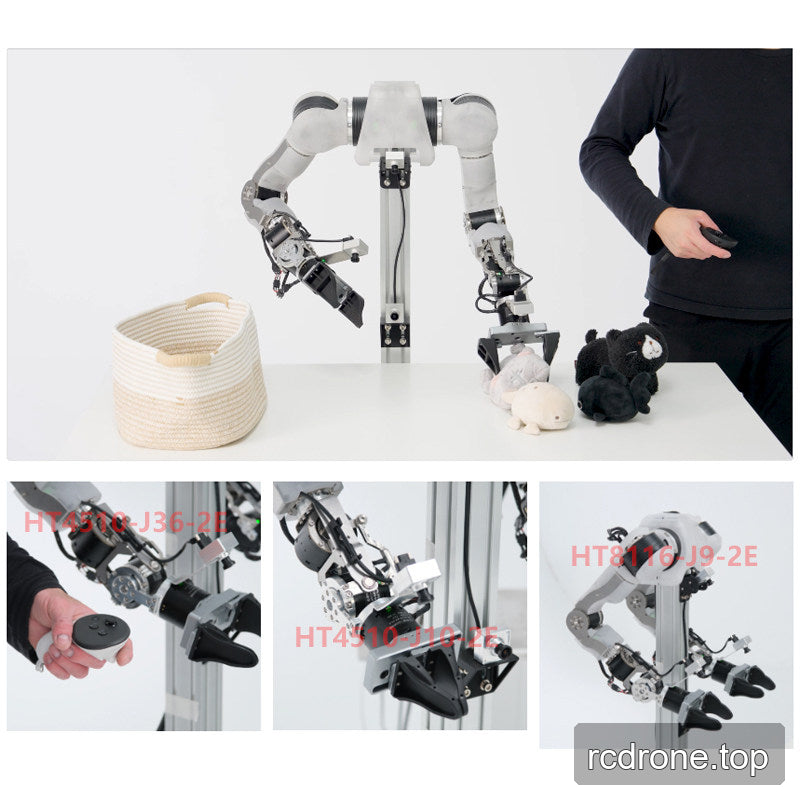
चयनित मॉडल और वाइंडिंग कॉन्फ़िगरेशन में एक संयुक्त मोटर। "GDZ ड्राइवर के साथ" विकल्प GDZ ड्राइवर को शामिल करता है; "ड्राइवर के बिना" विकल्प नहीं करता है।पूर्ण रोबोटिक हाथ, ग्रिपर्स, बाहरी नियंत्रक और पावर सप्लाई जो अनुप्रयोग उदाहरणों में दिखाए गए हैं, शामिल नहीं हैं।
अनुप्रयोग
OpenArm रोबोटिक-आर्म जोड़ों और कस्टम रोबोटिक्स और गति परियोजनाओं. के लिए डिज़ाइन किया गया है। उपयुक्त एकीकरण क्षेत्रों में आर्टिकुलेटेड मैनिपुलेटर्स, पैरों वाले रोबोट और SCARA तंत्र शामिल हैं जब चयनित मॉडल का लोड, गति, माउंटिंग और नियंत्रण आवश्यकताएँ डिज़ाइन से मेल खाती हैं।
अक्सर पूछे जाने वाले प्रश्न
क्या हर विकल्प में GDZ ड्राइवर शामिल है?
नहीं। जब आपको उस ड्राइवर की आवश्यकता हो, तो "GDZ ड्राइवर के साथ" चुनें। "ड्राइवर के बिना" एक संगत ड्राइव समाधान की आवश्यकता होती है।
क्या यह एक पूर्ण OpenArm मोटर सेट है?
नहीं। अपने निर्माण के लिए आवश्यक व्यक्तिगत जोड़ी मॉडल और ड्राइवर कॉन्फ़िगरेशन चुनें। अनुप्रयोग छवियाँ संदर्भ के लिए पूर्ण प्रणालियाँ दिखाती हैं।
क्या मैं 48V वाइंडिंग चुन सकता हूँ?
यहाँ पेश की गई कॉन्फ़िगरेशन केवल 24V डेल्टा वाइंडिंग हैं।
क्या रेटेड और स्टाल टॉर्क मानों का आदान-प्रदान किया जा सकता है?
नहीं। स्टाल और पीक मान निरंतर रेटिंग नहीं हैं। HT4510 ऑपरेटिंग-पॉइंट तालिका दिखाती है कि टॉर्क, गति और करंट ऑपरेटिंग अवधि के साथ कैसे भिन्न होते हैं।
दृश्य विवरण