HUMANETICS Y75-H32 छह-अक्षीय बल/टॉर्क सेंसर, RS485 / CAN / CAT
HUMANETICS Y75-H32 छह-अक्षीय बल/टॉर्क सेंसर, RS485 / CAN / CAT
HUMANETICS
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
HUMANETICS Y75-H32 छह-धुरी बल/टॉर्क सेंसर तीन बल घटकों और तीन क्षणों को मापता है जो रोबोटिक असेंबली, सतह फिनिशिंग और बल-फीडबैक अनुसंधान के लिए है। इसका एल्यूमीनियम-एलॉय शरीर 75 मिमी व्यास और 32 मिमी ऊँचा है। अपने नियंत्रण प्रणाली के लिए RS485, CAN या CAT/EtherCAT सेंसर कॉन्फ़िगरेशन चुनें। माप और सेटअप अनुप्रयोगों के लिए एक अलग डेटा अधिग्रहण इकाई भी उपलब्ध है।
विशेषताएँ
- छह-धुरी माप: Fx, Fy और Fz बलों के साथ Mx, My और Mz क्षणों को बहु-दिशात्मक लोड फीडबैक के लिए कैप्चर करें।
- संक्षिप्त एल्यूमीनियम-एलॉय निर्माण: 75 मिमी शरीर को रोबोट-कलाइ एडाप्टर और परीक्षण फिक्स्चर में एकीकृत करें।
- कॉन्फ़िगरेशन विकल्प: अपने एकीकरण के लिए RS485, CAN या CAT/EtherCAT संचार चुनें।
- माप की स्थिरता: 0.5% FS सटीकता और 0.1% FS पुनरावृत्ति।
- औद्योगिक एकीकरण: IP64 सुरक्षा, 12–48 VDC आपूर्ति रेंज और −20 से +80 °C तक संचालन।
विशेषताएँ
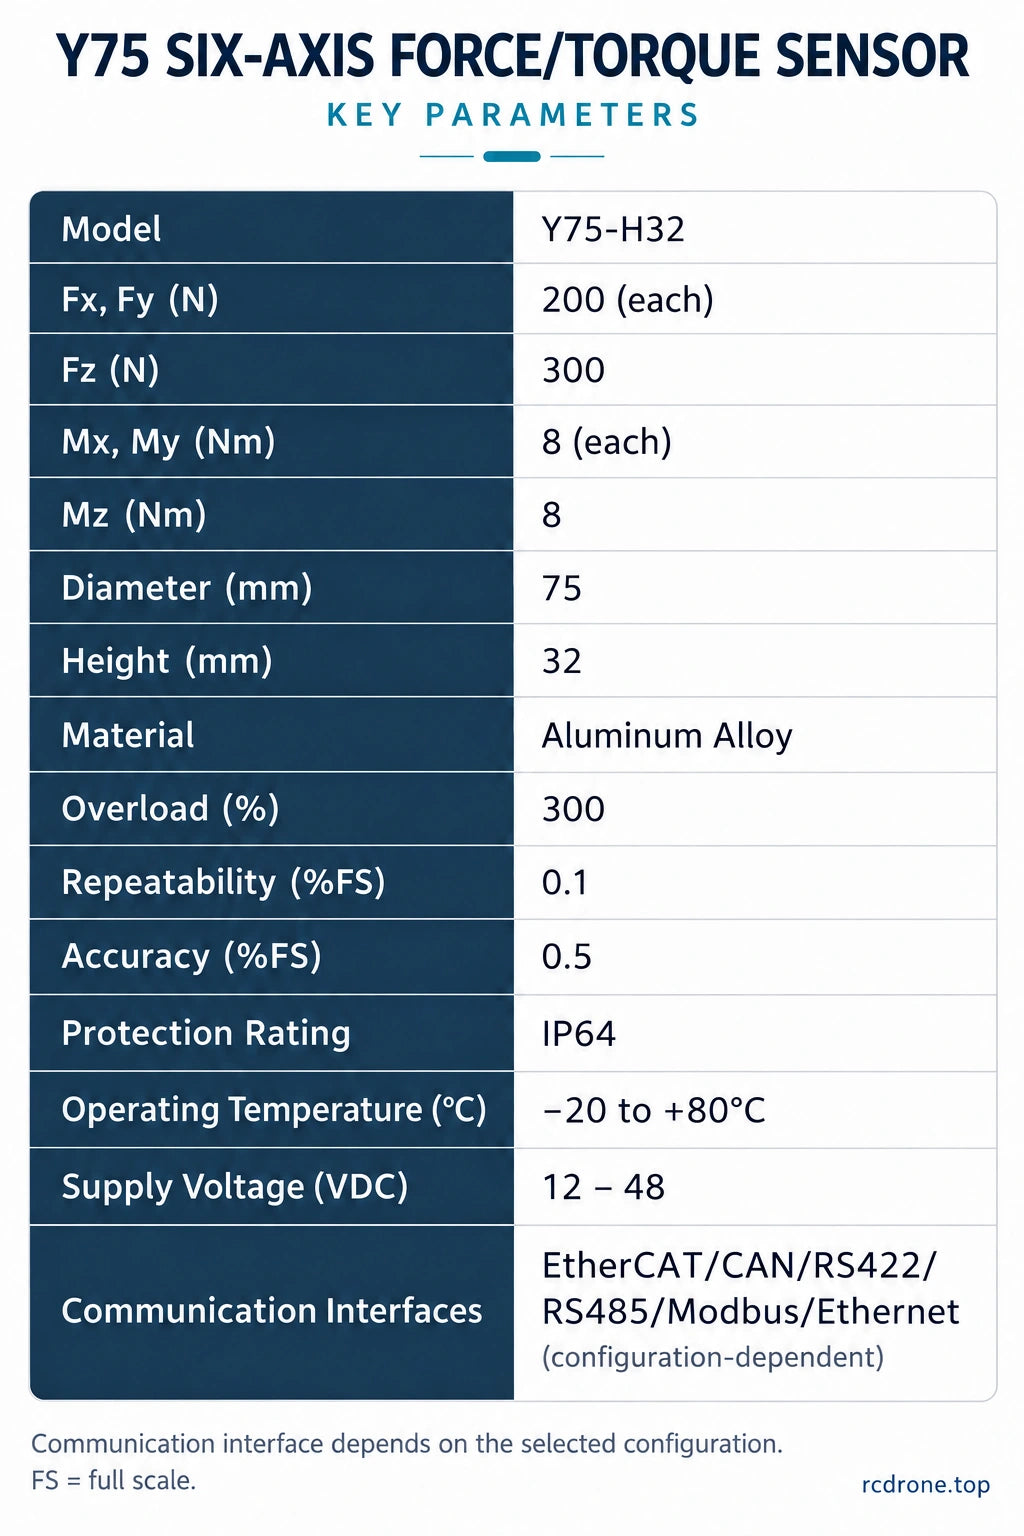
| मॉडल | Y75-H32 |
|---|---|
| मापन अक्ष | Fx, Fy, Fz; Mx, My, Mz |
| Fx / Fy मापन रेंज | 200 N प्रति अक्ष |
| Fz मापन रेंज | 300 N |
| Mx / My / Mz मापन रेंज | 8 N·m प्रति अक्ष |
| शरीर का व्यास / ऊँचाई | 75 मिमी / 32 मिमी |
| सामग्री | एल्यूमिनियम मिश्र धातु |
| सटीकता | 0.5% FS |
| पुनरावृत्ति | 0।1% FS |
| ओवरलोड रेटिंग | 300% |
| इनग्रेस प्रोटेक्शन | IP64 |
| ऑपरेटिंग तापमान | −20 से +80 °C |
| सप्लाई वोल्टेज | 12–48 VDC |
| चुनने योग्य सेंसर इंटरफेस | RS485; CAN; CAT / EtherCAT (कॉन्फ़िगरेशन पर निर्भर) |
FS का अर्थ पूर्ण पैमाना है। अक्ष रेंज मापने की रेटिंग हैं, न कि रोबोट पेलोड रेटिंग। अपनी कॉन्फ़िगरेशन के लिए सीमाओं के खिलाफ संयुक्त लोडिंग की जांच करें; ओवरलोड रेटिंग एक निरंतर संचालन रेंज नहीं है।
कॉन्फ़िगरेशन गाइड
| चयन | उत्पाद |
|---|---|
| Y75-H32 सेंसर — RS485 | RS485 संचार के साथ एक सेंसर। |
| Y75-H32 सेंसर — CAN | CAN संचार के साथ एक सेंसर। |
| Y75-H32 सेंसर — CAT / EtherCAT | एक CAT/EtherCAT सेंसर कॉन्फ़िगरेशन। स्थापना से पहले प्रोटोकॉल और नियंत्रक एकीकरण फ़ाइलों की जांच करें। |
| डेटा अधिग्रहण इकाई केवल | एक अलग अधिग्रहण इकाई; सेंसर शामिल नहीं है। |
इंटरफेस वैकल्पिक कॉन्फ़िगरेशन हैं। RS422, Modbus और Ethernet अतिरिक्त Y75-श्रृंखला संचार विकल्प हैं; उपलब्धता कॉन्फ़िगरेशन पर निर्भर करती है।एकीकरण से पहले, अपने चयनित यूनिट के लिए प्रोटोकॉल, बौड दर, सैंपलिंग दर, कनेक्टर पिनआउट और नियंत्रक/सॉफ़्टवेयर संगतता की जांच करें।
अनुप्रयोग
- सटीक असेंबली: संरेखण और बल-नियंत्रित असेंबली रूटीन को ट्यून करने में मदद करने के लिए सम्मिलन और संपर्क बलों को मापें।
- पीसने और सतह खत्म करना: रोबोटिक प्रोसेसिंग के दौरान उपकरण संपर्क को नियंत्रित करने के लिए बल फीडबैक प्रदान करें।
- हैंडलिंग और हाथ-मार्गदर्शन: इंटरैक्शन और हैंडलिंग नियंत्रण विकास का समर्थन करने के लिए कलाई पर बल और क्षणों को मापें।
- रोबोटिक्स अनुसंधान और परीक्षण फिक्स्चर: उपयुक्त रूप से एकीकृत नियंत्रक के साथ बहु-धुरी संपर्क लोड और बल/स्थिति नियंत्रण का अध्ययन करें।
अनुकूलित गति और रोबोट सुरक्षा पूर्ण यांत्रिक, विद्युत और नियंत्रण प्रणाली एकीकरण पर निर्भर करती है।
यांत्रिक आयाम और स्थापना
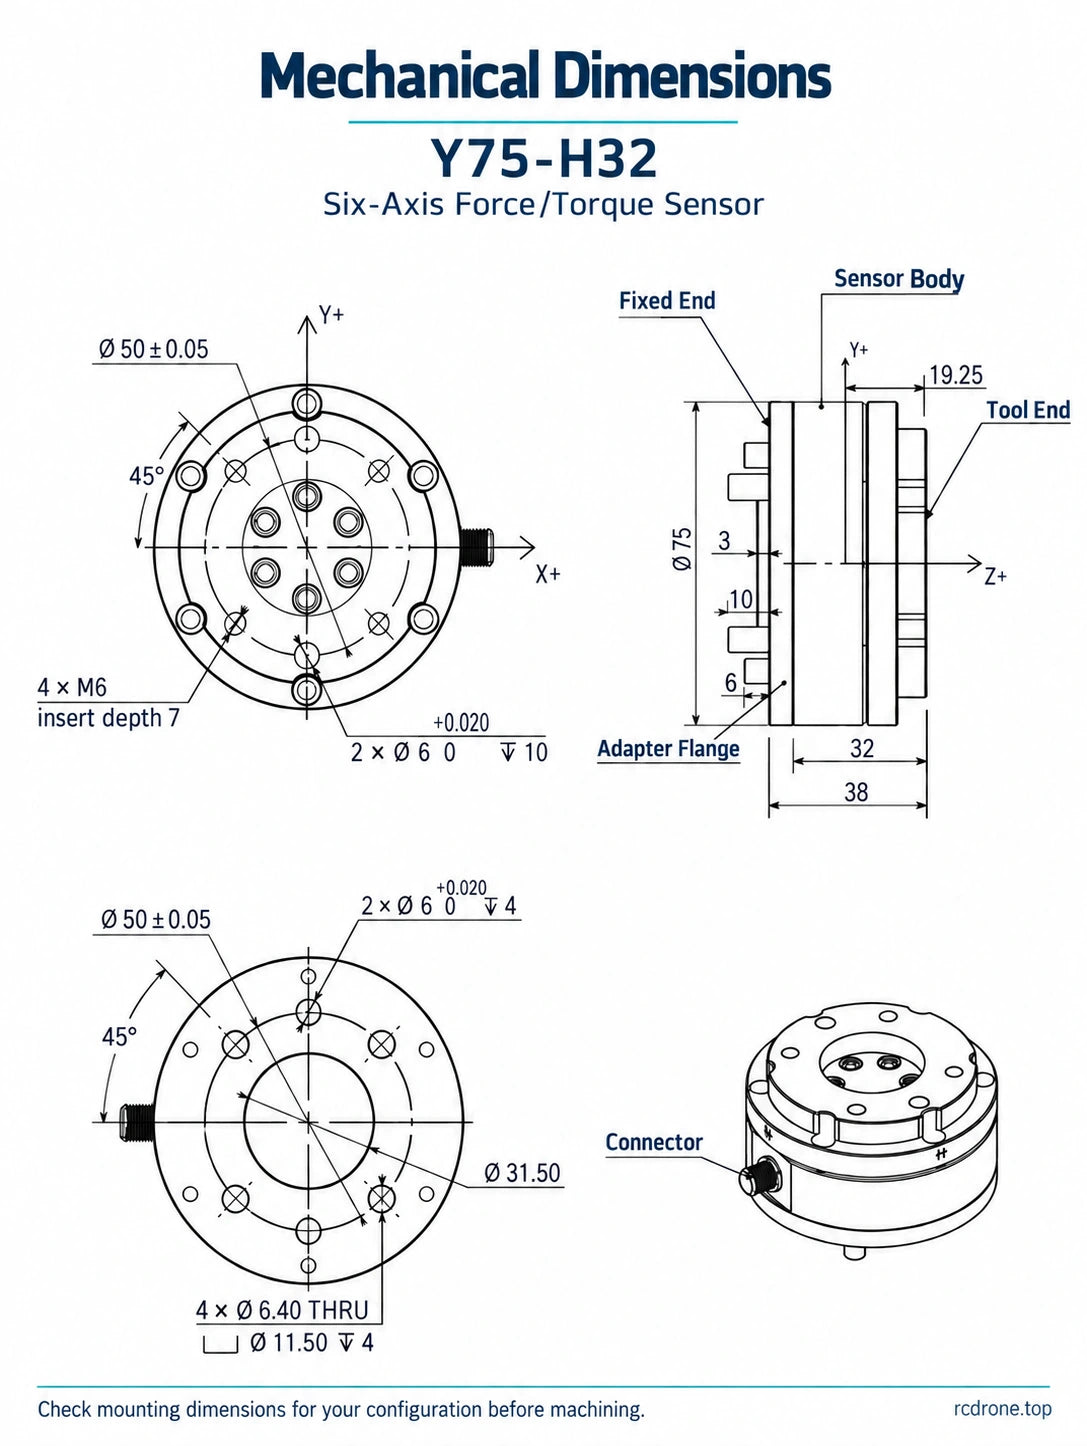
आयामीय चित्र में 75 मिमी शरीर व्यास, 32 मिमी शरीर ऊँचाई, 38 मिमी असेंबली-ऊँचाई कॉलआउट और 50 ±0.05 मिमी माउंटिंग-चक्र संदर्भ शामिल हैं। आगे के कॉलआउट में 45°, 19.25 मिमी, 3 मिमी, 10 मिमी, 6 मिमी और Ø31.50 मिमी शामिल हैं; छिद्र विवरण में 2 × Ø6 (+0.020/0), 10 मिमी और 4 मिमी गहराई कॉलआउट, 4 × M6 के साथ 7 मिमी इनसर्ट गहराई, और 4 × Ø6.40 थ्रू-होल्स के साथ Ø11.50 काउंटरबोर्स, 4 मिमी गहरे शामिल हैं। इन आयामों को उनके संबंधित दृश्यों के साथ विजुअल डिटेल्स में पढ़ें।
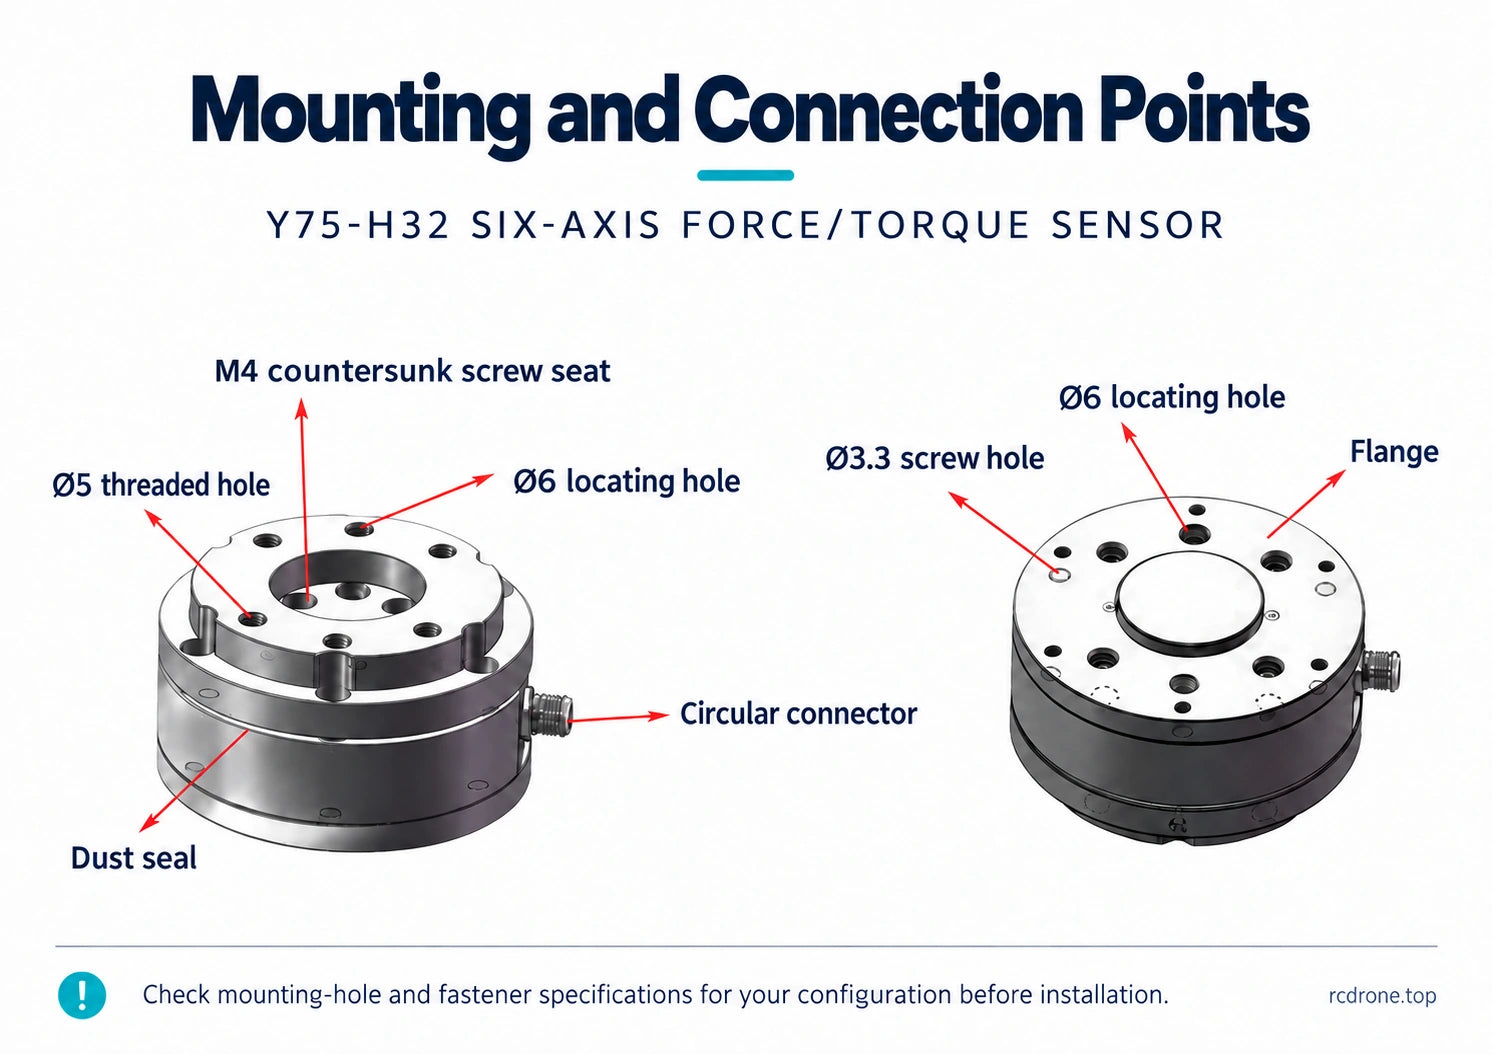
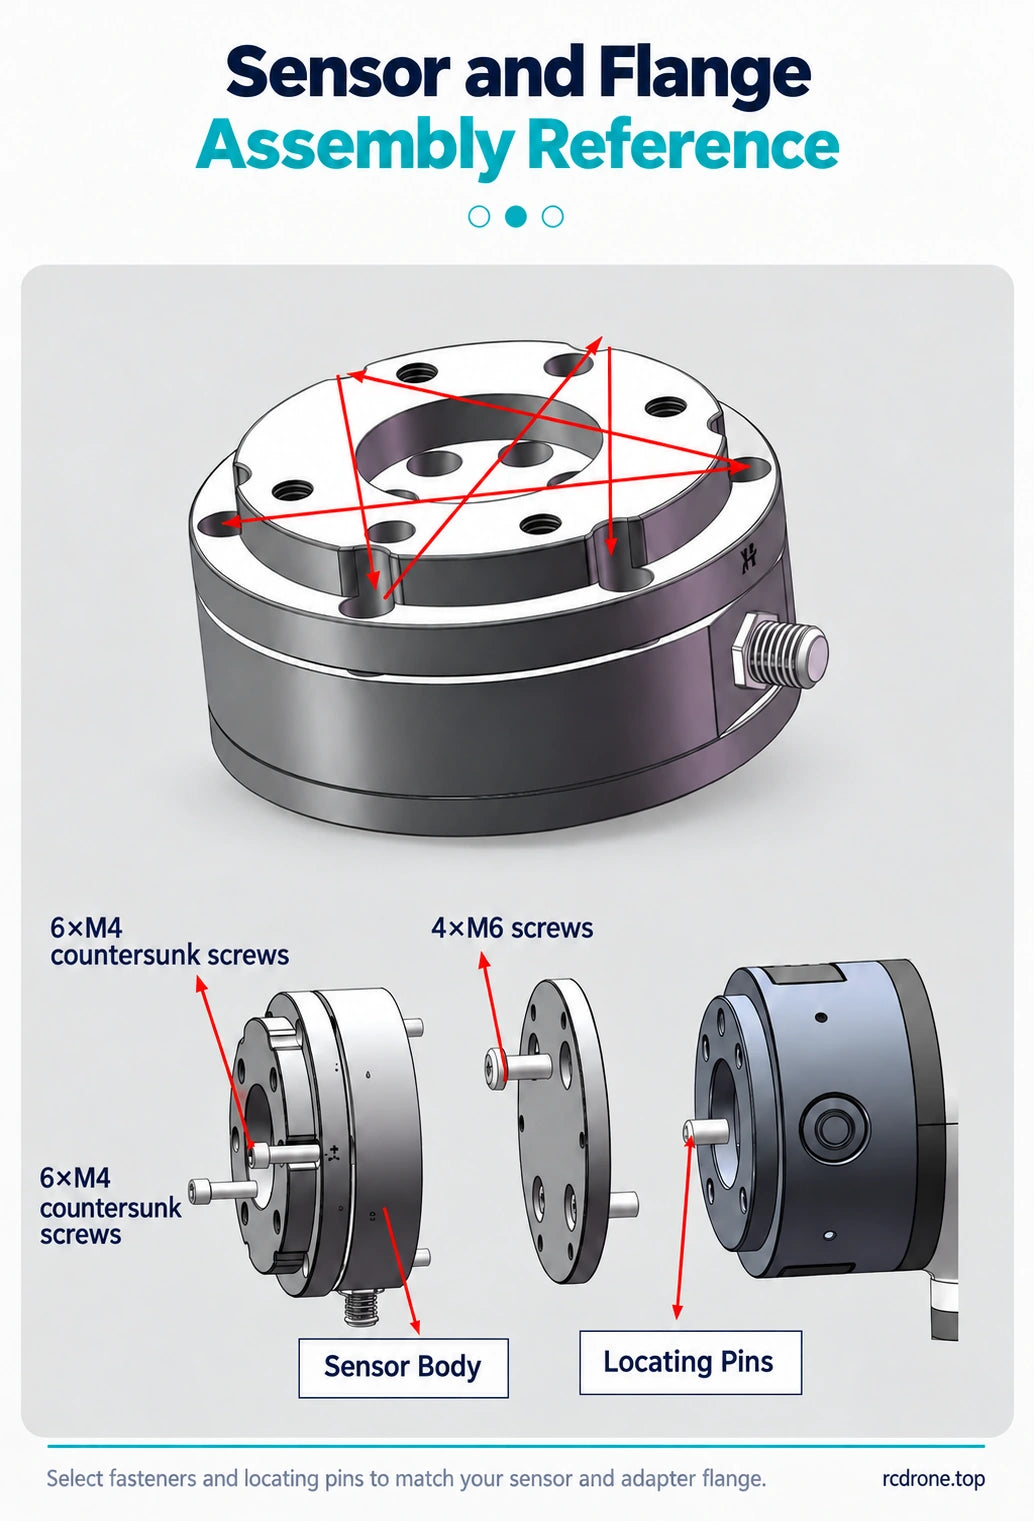
माउंटिंग चित्रण में M4 काउंटरसंक सीट, Ø5 थ्रेडेड होल, Ø6 लोकेटिंग होल, Ø3.3 स्क्रू होल, एक गोल कनेक्टर, धूल सील और एडाप्टर फ्लैन्ज़ की पहचान भी की गई है। असेंबली चित्रण में 6 × M4 और 4 × M6 फास्टनर दिखाए गए हैं। छिद्र और फास्टनर विवरण चित्रित माउंटिंग दृश्यों के बीच भिन्न होते हैं: एक एडाप्टर मशीनिंग करने या स्क्रू और लोकेटिंग पिन चुनने से पहले अपने कॉन्फ़िगरेशन के लिए माउंटिंग ड्राइंग की जांच करें।
- उपकरण, एडाप्टर फ्लैंज और सेंसर का निरीक्षण करें।
- एडाप्टर फ्लैंज को अलग करें और इसे उपकरण से सुरक्षित करें।
- सेंसर को मिलते-जुलते फास्टनरों और स्थान निर्धारण सुविधाओं का उपयोग करके एडाप्टर पर माउंट करें।
- टूलिंग को संलग्न करें, वायरिंग और कंट्रोलर सेटअप पूरा करें, फिर शून्य करना और कोई आवश्यक मुआवजा या कैलिब्रेशन करें।
लचीले केबल को चलने वाले भागों से दूर रखें और तनाव राहत प्रदान करें। पावर लगाने से पहले कनेक्टर पिनआउट और विद्युत आवश्यकताओं का मिलान करें।
डेटा अधिग्रहण और सॉफ़्टवेयर
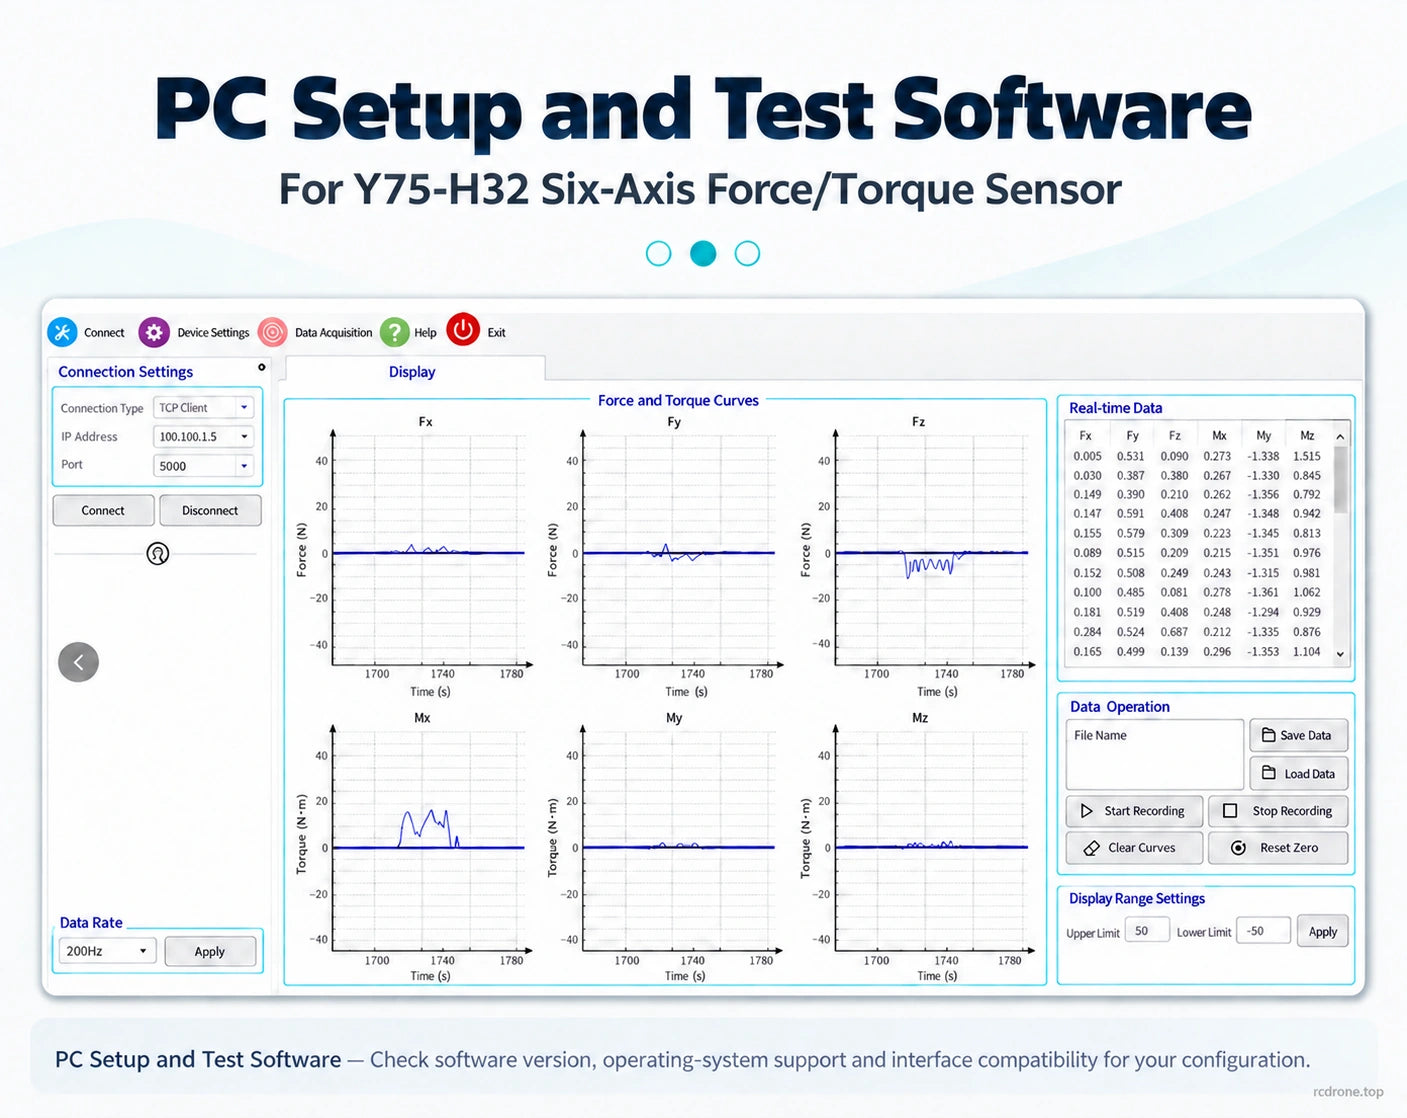
अलग से बेची जाने वाली ZKMD-CIQ-1.0 डेटा अधिग्रहण इकाई मापती है 125 × 78 × 30 मिमी. इसके कनेक्शन में ईथरनेट और RS485 RJ45 पोर्ट, एक 16-पिन गोल कनेक्टर और एक अलग पावर कनेक्टर शामिल हैं, जिसमें पावर और स्थिति संकेतक हैं। पीसी सेटअप और परीक्षण सॉफ़्टवेयर सिग्नल डिस्प्ले, डिकपलिंग और कैलिब्रेशन का समर्थन करता है।हार्डवेयर पिनआउट, विद्युत इनपुट, सॉफ़्टवेयर संस्करण, ऑपरेटिंग-सिस्टम समर्थन और आपके सेंसर कॉन्फ़िगरेशन के लिए इंटरफ़ेस संगतता की जांच करें।
क्या शामिल है
- सेंसर चयन: 1 × Y75-H32 सेंसर चयनित RS485, CAN या CAT/EtherCAT कॉन्फ़िगरेशन में। अलग अधिग्रहण इकाई शामिल नहीं है।
- डेटा अधिग्रहण इकाई केवल: 1 × अधिग्रहण इकाई। एक बल/टॉर्क सेंसर शामिल नहीं है।
छवियों में दिखाए गए रोबोट हाथ, ग्रिपर्स, मानवाकार रोबोट, कार्यस्थल और अनुप्रयोग फिक्स्चर शामिल नहीं हैं। केबल की लंबाई और फास्टनर सामग्री चयनित पैकेज पर निर्भर करती है; स्थापना की योजना बनाते समय इन आवश्यकताओं की जांच करें। मानवाकार कलाई और पैर की छवियाँ बल-संवेदन अनुप्रयोगों को दर्शाती हैं; अपने माउंटिंग स्थान के लिए 75 मिमी सेंसर आयाम और लोड रेंज का आकलन करें।
दृश्य विवरण