Hiwonder JetArm ROS1/ROS2 रोबोट आर्म — मोनो큘र और 3D विज़न किट्स Jetson विकल्पों के साथ
Hiwonder JetArm ROS1/ROS2 रोबोट आर्म — मोनो큘र और 3D विज़न किट्स Jetson विकल्पों के साथ
Hiwonder
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
Hiwonder JetArm एक डेस्कटॉप रोबोट आर्म है जो ROS प्रोग्रामिंग, कंप्यूटर विज़न और रोबोटिक ग्रास्पिंग शिक्षा के लिए है। इसके छह बुद्धिमान बस सर्वोस गति-नियंत्रण प्रयोगों का समर्थन करते हैं, जबकि मोनोकोलर या गहराई कैमरे का चयन उपलब्ध विज़न वर्कफ़्लो को निर्धारित करता है। स्टार्टर, स्टैंडर्ड, एडवांस्ड या अल्टीमेट हार्डवेयर चुनें, फिर एक Jetson नियंत्रक या बिना किसी के कॉन्फ़िगरेशन का चयन करें। अल्टीमेट वॉयस और मल्टीमोडल एआई प्रोजेक्ट्स के लिए माइक्रोफोन हार्डवेयर जोड़ता है।
अपनी कॉन्फ़िगरेशन चुनें
किट और नियंत्रक दो स्वतंत्र चयन हैं। एक गहराई कैमरा, स्क्रीन, माइक्रोफोन एरे या Jetson बोर्ड जो इस पृष्ठ पर कहीं और चित्रित है, केवल तब शामिल है जब चुने गए संयोजन द्वारा निर्दिष्ट किया गया हो।
| किट | कैमरा | 7-इंच टचस्क्रीन | 6-माइक्रोफोन एरे | प्राथमिक सीखने का ध्यान |
|---|---|---|---|---|
| स्टार्टर किट | मोनोकुलर कैमरा | शामिल नहीं | शामिल नहीं | 2D दृष्टि और रोबोट-आर्म नियंत्रण |
| मानक किट | जेमिनी प्लस डेप्थ कैमरा | शामिल नहीं | शामिल नहीं | RGB+D धारणा और स्थानिक पकड़ |
| उन्नत किट | जेमिनी प्लस डेप्थ कैमरा | शामिल | शामिल नहीं | गहराई दृष्टि स्थानीय स्क्रीन डिस्प्ले के साथ |
| अल्टीमेट किट | जेमिनी प्लस डेप्थ कैमरा | शामिल | शामिल | गहराई दृष्टि, वॉयस इंटरैक्शन और मल्टीमोडल एआई |
नियंत्रक चयन: बिना जेटसन नियंत्रक; जेटसन नैनो (4 जीबी); जेटसन ओरिन नैनो सुपर (4 जीबी या 8 जीबी); जेटसन ओरिन एनएक्स सुपर (8 जीबी या 16 जीबी)।एक कॉन्फ़िगरेशन जिसमें Jetson नियंत्रक नहीं है, उसके लिए एक उपयुक्त अलग से प्रदान किया गया नियंत्रक और प्रणाली सेटअप की आवश्यकता होती है। बड़े-मॉडल अनुप्रयोगों का समर्थन Ultimate कॉन्फ़िगरेशन द्वारा किया जाता है जिसमें Jetson नियंत्रक और कॉन्फ़िगर किया गया सॉफ़्टवेयर/सेवाएँ होती हैं; ROS1 बड़े-मॉडल कार्यप्रवाह का समर्थन नहीं करता है। बुद्धिमान परिवहन और स्मार्ट-असिस्टेंट उदाहरणों के लिए Orin Nano या Orin NX की आवश्यकता होती है।
विशेषताएँ
- एनोडाइज्ड एल्युमिनियम-एलॉय फ्रेम, औद्योगिक बेयरिंग बेस और छिपी हुई सर्वो वायरिंग एक कॉम्पैक्ट डेस्कटॉप मैकेनिज्म प्रदान करती है जिसमें एक मैकेनिकल ग्रिपर होता है।
- Jetson होस्ट प्रोसेसिंग और एक STM32 रियल-टाइम मोशन कंट्रोलर दृष्टि/AI प्रोसेसिंग को सर्वो नियंत्रण और फीडबैक से अलग करते हैं।
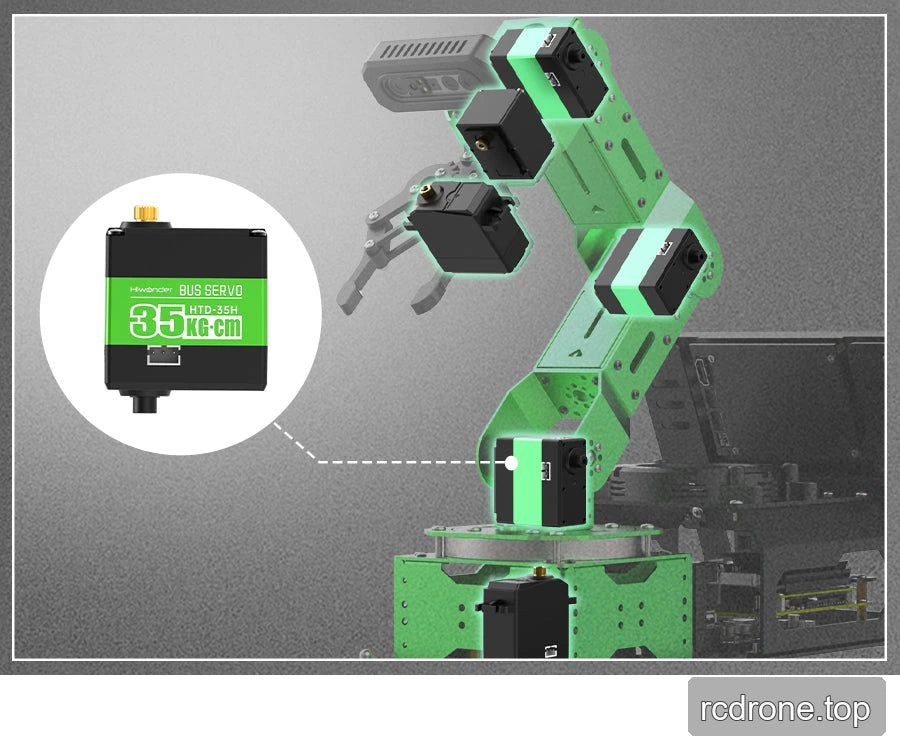
- छह बुद्धिमान बस सर्वो स्थिति, वोल्टेज और तापमान फीडबैक प्रदान करते हैं, साथ ही स्टॉल और ओवरटेम्परेचर सुरक्षा भी। सर्वो स्टॉल टॉर्क एक घटक रेटिंग है, न कि रोबोट-आर्म पेलोड रेटिंग।
- डेप्थ-कैमरा किट RGB और डेप्थ डेटा को पॉइंट क्लाउड, रेंजिंग, ऊँचाई/वॉल्यूम अनुमान, ऑब्जेक्ट पोजिशनिंग, स्पैटियल ट्रैकिंग और ग्रास्पिंग के लिए जोड़ते हैं।
- मोशन विकास में DH मॉडलिंग, फॉरवर्ड और इनवर्स कीनिमेटिक्स, कोऑर्डिनेट रूपांतरण, पथ योजना और क्रिया-क्रम संपादन शामिल हैं।
- विज़न उदाहरणों में रंग पहचान/छंटाई/ट्रैकिंग, अप्रैलटैग पोज़ अनुमान और स्टैकिंग, KCF ट्रैकिंग, मास्क पहचान, मानव-शरीर पहचान, चेहरे की ट्रैकिंग, इशारा पहचान और MediaPipe के साथ fingertip ट्राजेक्टोरी शामिल हैं।
- कस्टम ऑब्जेक्ट-मॉडल प्रशिक्षण और TensorRT/GPU त्वरण पहचान और छंटाई परियोजनाओं का समर्थन करते हैं। ट्यूटोरियल YOLOv5, YOLOv8 और नए YOLOv11 सॉफ़्टवेयर उदाहरणों में फैले हुए हैं; स्थापित छवि उपलब्ध कार्यान्वयन को निर्धारित करती है।
- अल्टीमेट छह-चैनल दूरस्थ ध्वनि पिकअप, शोर में कमी, ध्वनि-स्रोत स्थान निर्धारण, जागरूकता, कॉन्फ़िगर करने योग्य आदेश, भाषण आउटपुट और वॉयस-नियंत्रित पहचान, ट्रैकिंग और छंटाई जोड़ता है।
- iOS/Android ऐप, वायरलेस गेमपैड, कंप्यूटर सॉफ़्टवेयर, USB सीरियल और CAN इंटरफेस के माध्यम से नियंत्रण। दूरस्थ विकास के उदाहरणों में NoMachine, SSH, Wi-Fi AP/STA कॉन्फ़िगरेशन और सीरियल/I²C संचार शामिल हैं।
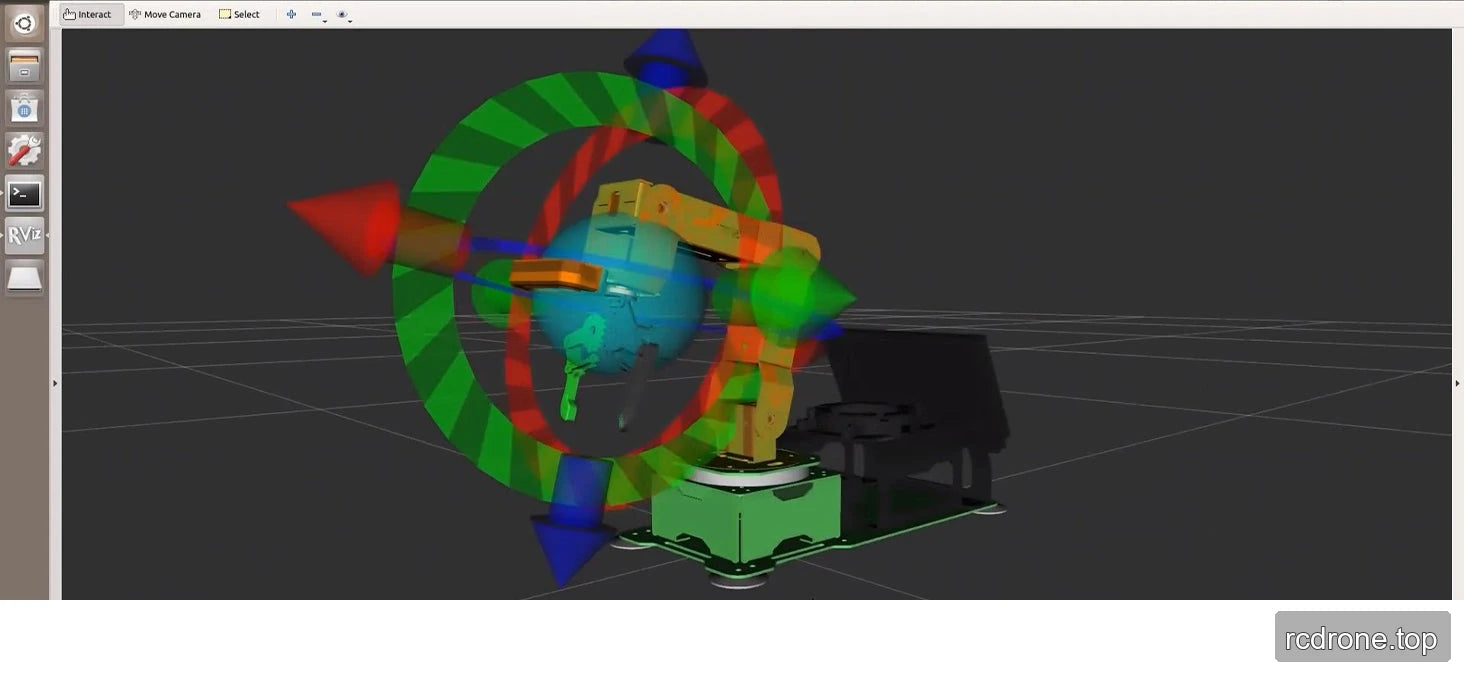
- URDF दृश्यता, MoveIt कॉन्फ़िगरेशन/नियंत्रण और Gazebo सिमुलेशन आभासी परीक्षण का समर्थन करते हैं। विस्तार परियोजनाओं में एक स्लाइडिंग रेल और मोबाइल चेसिस शामिल हैं; ये विस्तार प्रणाली सूचीबद्ध किट सामग्री से अलग हैं।
विशेषताएँ
| आइटम | विशेष विवरण |
|---|---|
| उत्पाद मॉडल | JetArm |
| उत्पाद आयाम | 339 × 165 × 532 मिमी |
| उत्पाद वजन | लगभग 2.4 किलोग्राम (अल्टीमेट संस्करण) |
| शरीर सामग्री | पूर्ण-मेटल एल्यूमीनियम मिश्र धातु फ्रेम, एनोडाइज्ड सतह उपचार |
| STM32 नियंत्रक | STM32F407-श्रृंखला ROS गति नियंत्रक FreeRTOS के साथ; घटक पैनल STM32F407VET6 की पहचान करता है। |
| आरओएस नियंत्रक | जेटसन नैनो / जेटसन ओरिन नैनो / जेटसन ओरिन एनएक्स |
| नियंत्रण विधियाँ | यूएसबी सीरियल पोर्ट, सीएएन इंटरफेस, ब्लूटूथ ऐप, आरसी ट्रांसमीटर, कंप्यूटर |
| यूएसबी विस्तार | 5A उच्च-धारा यूएसबी हब विस्तार बोर्ड |
| कैमरा | स्टार्टर: मोनोकुलर कैमरा। मानक, उन्नत और अल्टीमेट: जेमिनी प्लस गहराई कैमरा। |
| पावर सप्लाई | 12 V 5 A रोबोटिक-आर्म सप्लाई। ओरिन नैनो और ओरिन एनएक्स कॉन्फ़िगरेशन के लिए 19 V 2.37 A नियंत्रक सप्लाई की भी आवश्यकता होती है। |
| ऑपरेटिंग सिस्टम | आरओएस हम्बल / उबंटू 22.04 एलटीएस और आरओएस नोएटिक / उबंटू 20.04 एलटीएस प्लेटफ़ॉर्म विकल्प; स्थापना नियंत्रक द्वारा भिन्न होती है (सॉफ़्टवेयर और सेटअप देखें)। |
| सॉफ़्टवेयर | iOS/Android ऐप |
| संचार | USB / Wi-Fi / ईथरनेट |
| प्रोग्रामिंग भाषा | Python / C / C++ / JavaScript |
| स्टोरेज | कंट्रोलर कॉन्फ़िगरेशन के साथ: Jetson Nano, 64 GB TF कार्ड; Jetson Orin Nano/NX, 128 GB SSD. बिना-कंट्रोलर चयन Jetson बोर्ड को छोड़ देते हैं। |
| सर्वो मॉडल | HTS-21H/ HTD-35H/ HX-12H स्मार्ट बस सर्वो मोटर्स |
| वैकल्पिक सहायक उपकरण | 7-इंच HD टचस्क्रीन: उन्नत और अंतिम। गोलाकार 6-माइक्रोफोन एरे: अंतिम। |
| समर्थन सामग्री | पूर्ण विकास मैनुअल, वीडियो ट्यूटोरियल, ROS/STM32 स्रोत कोड, सिस्टम छवियाँ, सॉफ़्टवेयर उपकरण |
| पैकेज का वजन & मात्रा | संदर्भ पैकेज: 385 × 295 × 175 मिमी; विवरण में 4 किलोग्राम सूचीबद्ध है, जबकि सभी वर्तमान संस्करण रिकॉर्ड 5.5 किलोग्राम सूचीबद्ध करते हैं। ये पैकेज-भार रिकॉर्ड असंगत हैं; न ही 2.4 किलोग्राम अल्टीमेट रोबोट का शुद्ध वजन है। |
यांत्रिक चित्र में अतिरिक्त टिप्पणियाँ 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 और 429 मिमी के चिह्नित स्थानों पर हैं। इन्हें बनाए रखे गए चित्र के खिलाफ पढ़ें, न कि इन्हें गति आवरण या पेलोड विनिर्देशन के रूप में मानें।
जेटसन नियंत्रक संदर्भ
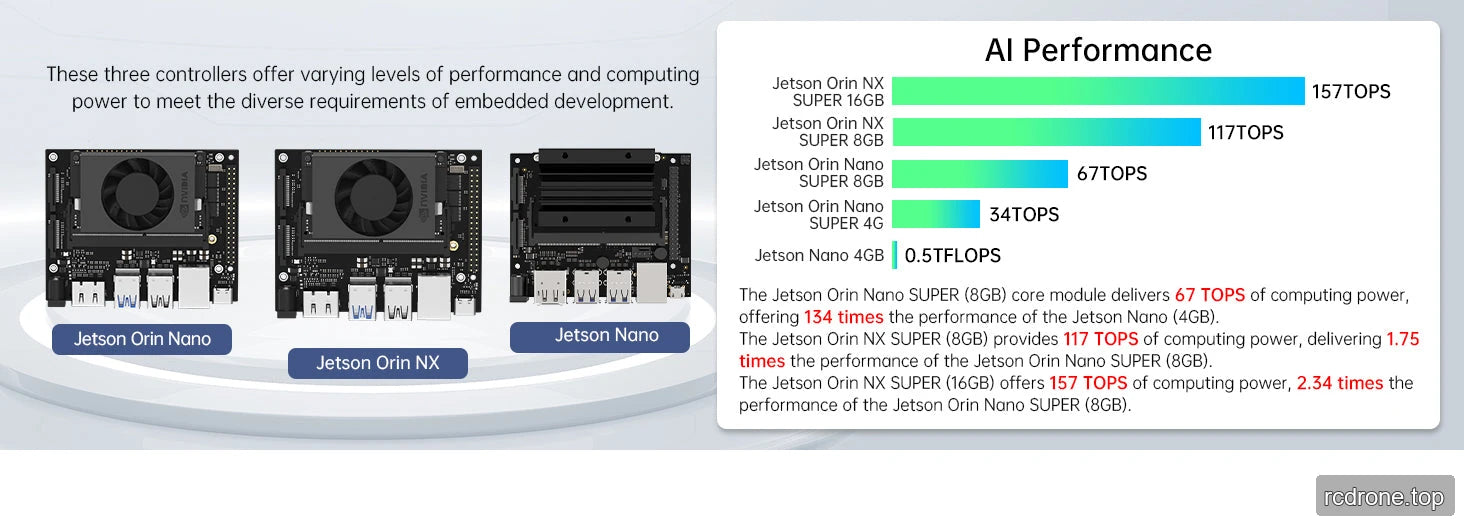
नीचे दिए गए गणनाएँ नियंत्रक-मॉड्यूल संदर्भ क्षमताओं का वर्णन करती हैं, मापी गई रोबोट-भुजा थ्रूपुट नहीं।TOPS और TFLOPS विभिन्न मैट्रिक्स हैं; पहले 134× और 2.34× प्रचारात्मक तुलना सार्वभौमिक प्रदर्शन अनुपात नहीं हैं।
| पैरामीटर | नैनो 4 जीबी | ओरिन नैनो सुपर 4 जीबी | ओरिन नैनो सुपर 8 जीबी | ओरिन एनएक्स सुपर 8 जीबी | ओरिन एनएक्स सुपर 16 जीबी |
|---|---|---|---|---|---|
| स्टोरेज | 64 जीबी TF | 128 जीबी SSD | 128 जीबी SSD | 128 जीबी SSD | 128 जीबी SSD |
| गणना संदर्भ | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | क्वाड-कोर कॉर्टेक्स-A57 | 6-कोर कॉर्टेक्स-A78AE v8.2 64-बिट; 1.5 MB L2 + 4 MB L3 | समान 6-कोर CPU | 6-कोर Cortex-A78AE v8.2 64-बिट; 1.5 MB L2 + 4 MB L3 | 8-कोर Cortex-A78AE v8.2 64-बिट; 2 MB L2 + 4 MB L3 |
| GPU | 128-कोर Maxwell | 512-कोर Ampere, 16 Tensor Cores | 1024-कोर Ampere, 32 Tensor Cores | 1024-कोर Ampere, 32 Tensor Cores | 1024-कोर Ampere, 32 Tensor Cores |
| स्मृति | 4 GB 64-बिट LPDDR4, 25.6 GB/s | 4 GB 64-बिट LPDDR5, 51 GB/s | 8 GB 128-बिट LPDDR5, 102 GB/s | 8 GB 128-बिट LPDDR5, 102.4 GB/s | 16 GB 128-बिट LPDDR5, 102.4 GB/s |
| सूचीबद्ध पावर मोड | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
नियंत्रक सॉफ़्टवेयर समय संदर्भ
ये प्लेटफ़ॉर्म तुलना से चित्रात्मक मान हैं, जिनमें कार्यभार की स्थितियाँ नीचे दी गई हैं। ये हर कॉन्फ़िगरेशन के लिए स्टार्टअप, अनुमान या प्रशिक्षण समय की गारंटी नहीं हैं।
| कार्य | ओरिन एनएक्स सुपर | ओरिन नैनो सुपर | जेटसन नैनो |
|---|---|---|---|
| स्टार्टअप | 48 सेकंड | 48 सेकंड | 65 सेकंड |
| सिस्टम सॉफ़्टवेयर खोलना | 0.1–0.5 सेकंड | 0.1–0.9 s | 1–3 s |
| बड़े-मॉडल एंबोडिड-इंटेलिजेंस एप्लिकेशन स्टार्टअप | 10–20 s | 15–25 s | 40–60 s |
| YOLOv11 मॉडल सीखना: 500 छवियाँ, 12 श्रेणियाँ, 100 प्रशिक्षण पुनरावृत्तियाँ | 20 मिनट | 28 मिनट | 3.9 h |
| बुनियादी दृष्टि: स्टार्टअप / फ्रेम दर | 10–11 सेकंड / 30 एफपीएस | 10–14 सेकंड / 30 एफपीएस | 20–25 सेकंड / 30 एफपीएस |
| उन्नत 3डी दृष्टि: स्टार्टअप / फ्रेम दर | 10–11 सेकंड / 30 एफपीएस | 10–14 सेकंड / 30 एफपीएस | 27–30 सेकंड / 15–20 एफपीएस |
| MediaPipe: स्टार्टअप / फ्रेम दर | 10–11 सेकंड / 30 एफपीएस | 10–14 सेकंड / 30 एफपीएस | 20–25 सेकंड / 13–15 एफपीएस |
| सिमुलेशन: स्टार्टअप / फ्रेम दर | 10–18 सेकंड / 30–60 एफपीएस | 10–20 सेकंड / 30–60 एफपीएस | 17–35 सेकंड / 15–60 एफपीएस |
YOLO सॉफ़्टवेयर संदर्भ
रखे गए तुलना में YOLOv8 और YOLOv11 आर्किटेक्चर, पहचान, विभाजन, वर्गीकरण, स्थिति अनुमान और उन्मुख बाउंडिंग बॉक्स पर चर्चा की गई है।यह 37.3–53.9% बनाम 39.5–54.7% सटीकता रेंज को सूचीबद्ध करता है बिना डेटासेट या मैट्रिक को परिभाषित किए, और T4 पर TensorRT के साथ 2.66 ms बनाम 2.5 ms अनुमान। ये सामान्य सॉफ़्टवेयर-रेफरेंस आंकड़े JetArm सटीकता या अनुमान की गारंटी नहीं हैं। नया आर्किटेक्चर संदर्भ नाम C3k2 और C2PSA; कस्टम प्रशिक्षण और मॉडल-क्वांटाइजेशन तैनाती चयनित सॉफ़्टवेयर वातावरण पर निर्भर करती है।
जेमिनी प्लस डेप्थ कैमरा — मानक, उन्नत और अंतिम
| पैरामीटर | मान |
|---|---|
| गहराई प्रौद्योगिकी | Orbbec सक्रिय बाइनोकुलर संरचित प्रकाश |
| संचालन रेंज | 0.25–2.5 मी |
| सटीकता | 1 मी पर 5 मिमी |
| गहराई दृश्य क्षेत्र | एच 71° × वी 56.7° |
| RGB दृश्य क्षेत्र | H 67.9° × V 45.3° |
| प्रोसेसिंग चिप | MX6000 |
| UVC / निकट-क्षेत्र सुरक्षा | समर्थित |
| गहराई आउटपुट, USB 2.0 | 1280 × 800 पर 7 fps; 640 × 400 पर 30 fps |
| गहराई आउटपुट, USB 3.0 | 1280 × 800 पर 30 fps; 640 × 400 पर 60 fps |
| RGB आउटपुट, USB 2.0 | 1280 × 720 पर 7 fps; 640 × 480 पर 30 fps |
| RGB आउटपुट, USB 3.0 | 1920 × 1080 पर 30 fps; 1280 × 720 पर 30 fps; 640 × 480 पर 30 fps |
| OS / SDK | एंड्रॉइड, लिनक्स और विंडोज; गहराई, RGB, कंकाल और संबंधित डेटा; फ़िल्टरिंग एल्गोरिदम |
| कनेक्शन | USB 3.0 |
| पर्यावरण | इनडोर और आउटडोर |
| पावर खपत | 2.2 W से कम |
| आयाम | 65.3 × 22.5 × 13 मिमी |
| लेजर वर्गीकरण | क्लास 1, जैसा कि कैमरा मॉड्यूल के लिए निर्दिष्ट है |
| संचालन तापमान | 10–40 °C |
| ऑप्टिकल घटक | RGB कैमरा, दो IR कैमरे, IR प्रोजेक्टर, फ्लडलाइट और प्रॉक्सिमिटी सेंसर |
बस सर्वो संदर्भ
| पैरामीटर | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| घटक वजन | 64 ग्राम | 36.3 ग्राम | 63 ग्राम |
| आकार | 51.1 × 20.14 × 40 मिमी | 35.19 × 26.19 × 27.2 मिमी | 40 × 20 × 40.5 मिमी |
| ऑपरेटिंग वोल्टेज | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| 11.1 V पर गति | 0.18 सेकंड / 60° | 0.2 सेकंड / 60° | 0.16 सेकंड / 60° |
| 11.1 V पर स्टॉल टॉर्क | 35 किग्रा·सेमी | 12 किग्रा·सेमी | 21 किग्रा·सेमी |
साझा सर्वो विनिर्देश: 0–240° घुमाव; 115200 बौड पर UART सीरियल कमांड नियंत्रण; धातु गियरिंग; स्टॉल और ओवरटेम्परेचर सुरक्षा; तापमान, वोल्टेज और स्थिति फीडबैक।
STM32 मोशन कंट्रोलर
| पैरामीटर | मान |
|---|---|
| कंट्रोलर | STM32F407VET6, 100 पिन; FreeRTOS |
| इनपुट / विनियमित आउटपुट | 7–14 V इनपुट; एक 5 V 5 A सप्लाई आउटपुट |
| स्विच | बड़ा सर्किट टॉगल स्विच |
| मोटर ड्राइवर | YX4055 |
| PWM / DC मोटर पोर्ट | दो PWM सर्वो चैनल; दो PH2.0×2 DC मोटर चैनल |
| USB सीरियल | एक USB-C सीरियल पोर्ट |
| I²C | दो 4-पिन I²C इंटरफेस |
| GPIO विस्तार | दो 4-पिन GPIO इंटरफेस, कुल चार GPIOs |
| बोर्ड के आयाम / माउंटिंग-होल की दूरी | 38 × 93 मिमी / 30 × 85 मिमी |
| सुरक्षा | अत्यधिक गर्मी, शॉर्ट सर्किट और अधिक धारा |
| संकेतक और नियंत्रण | दो प्रोग्रामेबल LEDs, दो प्रोग्रामेबल बटन, पैसिव बजर; ऑनबोर्ड सप्लाई-वोल्टेज डिटेक्शन और ब्लूटूथ संकेतक |
| बस-सर्वो कनेक्टर्स | पैरामीटर तालिका में दो बस-सर्वो चैनल सूचीबद्ध हैं; एनोटेटेड बोर्ड ग्राफिक और फ़ंक्शन सूची चार कनेक्टर्स को लेबल करती है।सुनिश्चित करें कि वायरिंग से पहले प्रदान किए गए बोर्ड संशोधन की पुष्टि करें। |
यूएसबी एक्सपैंशन हब
| पैरामीटर | मान |
|---|---|
| वजन / आयाम | 20.3 ग्राम / 86 × 37.8 × 9.5 मिमी |
| कार्यशील वोल्टेज | 5 वी |
| डेटा इनपुट / आउटपुट | यूएसबी-सी / चार यूएसबी 2.0 पोर्ट |
| संक्रमण गति | 480 Mbps |
| बाहरी आपूर्ति वोल्टेज | 9–24 V |
| नो-लोड करंट | 1 mA at 12 V |
| पावर / सुरक्षा | 5 A DC-DC आपूर्ति; अधिक करंट और अधिक तापमान सुरक्षा |
| विस्तार | पतला, स्टैकेबल, कैस्केड-योग्य डिज़ाइन; ड्राइवर-फ्री संचालन |
छह-माइक्रोफोन मॉड्यूल — अल्टीमेट किट
| पैरामीटर | मान |
|---|---|
| माइक्रोफोन | साउंड-कार्ड एडेप्टर और स्पीकर के साथ छह-चैनल गोलाकार एरे |
| पिकअप संदर्भ | 10 मीटर तक; वास्तविक पिकअप पर्यावरण पर निर्भर करता है |
| कार्य | ध्वनि-स्रोत स्थानीयकरण, शोर में कमी, अनुकूलित आदेश और कई वेक-अप आदेश |
| आदेश सीमा | कई कॉन्फ़िगर करने योग्य वॉयस कमांड; प्रत्येक आदेश 10 शब्दों से अधिक नहीं होना चाहिए |
| मान्यता इंजन | कॉन्फ़िगर करने योग्य iFlytek ऑफ़लाइन स्पीच-मान्यता इंजन |
सॉफ़्टवेयर और सेटअप
ओरिन नियंत्रक तुलना में Ubuntu 20 में ROS1 निर्दिष्ट है।04 डॉकर और ROS2 पहले से इंस्टॉल किया गया है Ubuntu 22.04 के साथ। Jetson Nano के लिए यह पहले से इंस्टॉल किए गए Ubuntu 18.04 वातावरण और Ubuntu 22.04 डॉकर में ROS2 को निर्दिष्ट करता है। चयनित नियंत्रक के लिए छवि और निर्देशों का उपयोग करें; सामान्य ROS Noetic/Humble प्लेटफ़ॉर्म सूची का मतलब यह नहीं है कि हर ऑपरेटिंग सिस्टम हर विकल्प पर पहले से इंस्टॉल है। बड़े-मॉडल सुविधाएँ ROS1 में उपलब्ध नहीं हैं।
Orin Nano और Orin NX के लिए, पहले 19 V 2.37 A मुख्य-नियंत्रक आपूर्ति को कनेक्ट करें, फिर 12 V 5 A STM32/arm आपूर्ति को कनेक्ट करें, नियंत्रक-विशिष्ट वायरिंग गाइड का पालन करते हुए। Nano सेटअप 12 V 5 A आपूर्ति का उपयोग करता है। टचस्क्रीन संचालन के लिए, USB डेटा केबल को स्क्रीन के CTOUCH पोर्ट से कनेक्ट करें और HDMI को भी कनेक्ट करें।
आर्म को एक स्थिर, सपाट सतह पर रखें जो मेज के किनारे से दूर हो। इसकी गति पथ को स्पष्ट रखें, तंत्र को रुका हुआ न रखें और लंबे समय तक भारी लोड से बचें।कैमरा और मॉड्यूल विशिष्टताएँ घटक-स्तरीय सीमाएँ हैं, न कि एक भुजा का पेलोड या पहुंच विशिष्टता। आयाम चित्र 339 × 165 × 532 मिमी कुल आयामों को दर्शाता है; यह 532 मिमी कार्यात्मक पहुंच स्थापित नहीं करता है।
विकास सामग्री में मैनुअल, वीडियो, ROS/STM32 स्रोत कोड, सिस्टम छवियाँ और सॉफ़्टवेयर उपकरण शामिल हैं। पाठों में GPIO/इनपुट-आउटपुट प्रोसेसिंग, सीरियल/PWM/बस-सर्वो नियंत्रण, सर्किट सुरक्षा, ROS विषय, OpenCV, वेबकैम निगरानी, रंग-स्थान रूपांतरण, कैमरा कैलिब्रेशन, वस्तु-स्थिति गणना, पथ योजना, PID, स्थिति/पकड़ना और बुद्धिमान स्टैकिंग शामिल हैं। वॉयस पाठों में माइक्रोफोन/साउंड-कार्ड कॉन्फ़िगरेशन, वेक-अप, पहचान, भाषण आउटपुट और वॉयस-निर्देशित पहचान/ट्रैकिंग/छंटाई शामिल हैं।मल्टीमोडल पाठों में भाषा, भाषण और दृष्टि-भाषा मॉडल, मॉडल पहुंच/तैनाती, भावनात्मक-धारणा उदाहरण, आवाज़ समन्वय, दृश्य समझ, ऑप्टिकल-चरित्र पहचान और एम्बॉडिड कार्य शामिल हैं; हार्डवेयर और सॉफ़्टवेयर पूर्वापेक्षाएँ चयनित कॉन्फ़िगरेशन का पालन करती हैं। JetArm निर्माता ट्यूटोरियल का पालन करें नियंत्रक-विशिष्ट स्थापना, कैमरा कैलिब्रेशन, फर्मवेयर और पाठों के लिए।
अनुप्रयोग
- ROS गति-नियंत्रण शिक्षा: DH और URDF मॉडल बनाएं, आगे/विपरीत काइनेमेटिक्स की तुलना करें और आर्म संचालित करने से पहले MoveIt और Gazebo में पथों का परीक्षण करें।
- दृष्टि-निर्देशित छंटाई: वर्गीकरण और पकड़ने के लिए रंग, टैग या प्रशिक्षित वस्तु मॉडल का उपयोग करें। गहराई-कैमरा किट स्थानिक स्थिति, बिंदु-घन और ऊँचाई/आयतन प्रयोग जोड़ते हैं।
- मानव-रोबोट इंटरैक्शन: MediaPipe के साथ इशारा और चेहरा ट्रैकिंग का अन्वेषण करें।अल्टीमेट कॉन्फ़िगरेशन में वॉयस कमांड, दृश्य समझ और मल्टीमोडल भाषा/दृश्य प्रयोग शामिल हैं।
- विस्तार विकास: प्रोग्राम किए गए आर्म नियंत्रण को अलग से प्रदान किए गए स्लाइडिंग-रेल या मोबाइल-बेस परियोजनाओं के साथ संयोजित करें, जो बेस इंटरफेस और विकास सामग्री का उपयोग करते हैं।
क्या शामिल है
प्रत्येक किट में किट तालिका में निर्दिष्ट कैमरे के साथ एक असेंबल्ड जेटआर्म प्रदान किया जाता है। सामान्य शिक्षण सहायक उपकरण हैं: एक 12 V 5 A एडाप्टर, एक कार्ड रीडर, एक वायरलेस गेमपैड, चार सक्शन कप, एक स्क्रूड्राइवर/सहायक सेट, एक वेस्ट-कार्ड सेट, सात लकड़ी के ब्लॉक (चार 40 मिमी ब्लॉक और तीन 30 मिमी ब्लॉक), तीन रंगीन 30 मिमी ब्लॉक, तीन 30 × 30 मिमी टैग, एक डबल-साइडेड टेप की रोल, दो क्यूबॉइड, दो सिलेंडर, एक गेंद, एक मानचित्र और एक उपयोगकर्ता मैनुअल।
सहायक सेट में एक स्क्रूड्राइवर, आठ A2.5 स्वयं-टैपिंग स्क्रू, आठ M2 शामिल हैं।5 फ्लैट-हेड स्क्रू, आठ M3×6 स्क्रू, सोलह M4×6 स्क्रू, एक 100 मिमी सर्वो केबल और एक 200 मिमी सर्वो केबल। सामान्य पैकिंग चित्रण में 12 V एडाप्टर कनेक्टर को दो-प्रोंग DC 4.0 × 1.7 मिमी के रूप में लेबल किया गया है; कनेक्शन के लिए वास्तविक नियंत्रक-विशिष्ट पावर गाइड का उपयोग करें।
- स्टार्टर: मोनोकुलर कैमरा; कोई गहराई कैमरा, स्क्रीन या माइक्रोफोन एरे नहीं।
- मानक: जेमिनी प्लस गहराई कैमरा; कोई स्क्रीन या माइक्रोफोन एरे नहीं।
- उन्नत: गहराई कैमरा के साथ 7-इंच LCD टचस्क्रीन, स्क्रीन ब्रैकेट, HDMI केबल और डेटा केबल।
- अल्टीमेट: उन्नत हार्डवेयर के साथ गोलाकार छह-माइक्रोफोन एरे।
जेटसन बोर्ड केवल चयनित जेटसन कॉन्फ़िगरेशन के साथ शामिल है। प्रदान की गई स्टोरेज संबंधित नियंत्रक कॉन्फ़िगरेशन का पालन करती है।स्लाइडिंग रेल, मेकनम/टैंक चेसिस, कन्वेयर और प्रदर्शनों में उपयोग की जाने वाली वस्तुएं चयनित किट में विशेष रूप से सूचीबद्ध न होने पर अलग हैं।
अक्सर पूछे जाने वाले प्रश्न
क्या स्टार्टर्स किट गहराई-कैमरा ग्रास्पिंग का समर्थन करती है?
स्टार्टर में एक मोनोकोलर कैमरा शामिल है। जेमिनी प्लस गहराई कैमरा और RGB+D स्पैटियल-ग्रास्पिंग पाठों के लिए मानक, उन्नत या अल्टीमेट चुनें।
कौन सी किट वॉयस इंटरैक्शन और टचस्क्रीन शामिल करती है?
उन्नत और अल्टीमेट में 7-इंच की टचस्क्रीन शामिल है। अल्टीमेट में छह-माइक्रोफोन एरे भी शामिल है; बड़े-मॉडल अनुप्रयोगों के लिए एक जेटसन नियंत्रक और संबंधित सॉफ़्टवेयर/सेवा सेटअप की आवश्यकता होती है।
बिना जेटसन नियंत्रक का क्या मतलब है?
यह जेटसन होस्ट बोर्ड को छोड़ देता है। आपको जेटसन-आधारित दृष्टि और ROS कार्यों का उपयोग करने से पहले एक उपयुक्त नियंत्रक और संगत सिस्टम इमेज प्रदान और स्थापित करनी होगी।
क्या मैं ROS1 के साथ बड़े-मॉडल वर्कफ़्लो का उपयोग कर सकता हूँ?
नहीं।समर्थित ROS2 वातावरण और बड़े-मॉडल कार्यप्रवाह के लिए अंतिम कॉन्फ़िगरेशन का उपयोग करें; बुद्धिमान परिवहन और स्मार्ट-असिस्टेंट उदाहरणों के लिए अतिरिक्त रूप से Orin Nano या Orin NX की आवश्यकता होती है।
क्या Orin संस्करण केवल एक पावर एडाप्टर का उपयोग करते हैं?
नहीं। Orin Nano और Orin NX अलग-अलग 19 V 2.37 A और 12 V 5 A आपूर्ति का उपयोग करते हैं। नियंत्रक-विशिष्ट गाइड का पालन करें और STM32/arm आपूर्ति से पहले मुख्य-नियंत्रक आपूर्ति को कनेक्ट करें।
वीडियो
दृश्य विवरण