


JGB37-520 डीसी गियर मोटर हॉल एन्कोडर के साथ, 12V/24V, 7–960 RPM, 37mm मेटल गियरबॉक्स और 6mm D-शाफ्ट
JGB37-520 डीसी गियर मोटर हॉल एन्कोडर के साथ, 12V/24V, 7–960 RPM, 37mm मेटल गियरबॉक्स और 6mm D-शाफ्ट
Jiali Motor
पिकअप उपलब्धता लोड नहीं की जा सकी


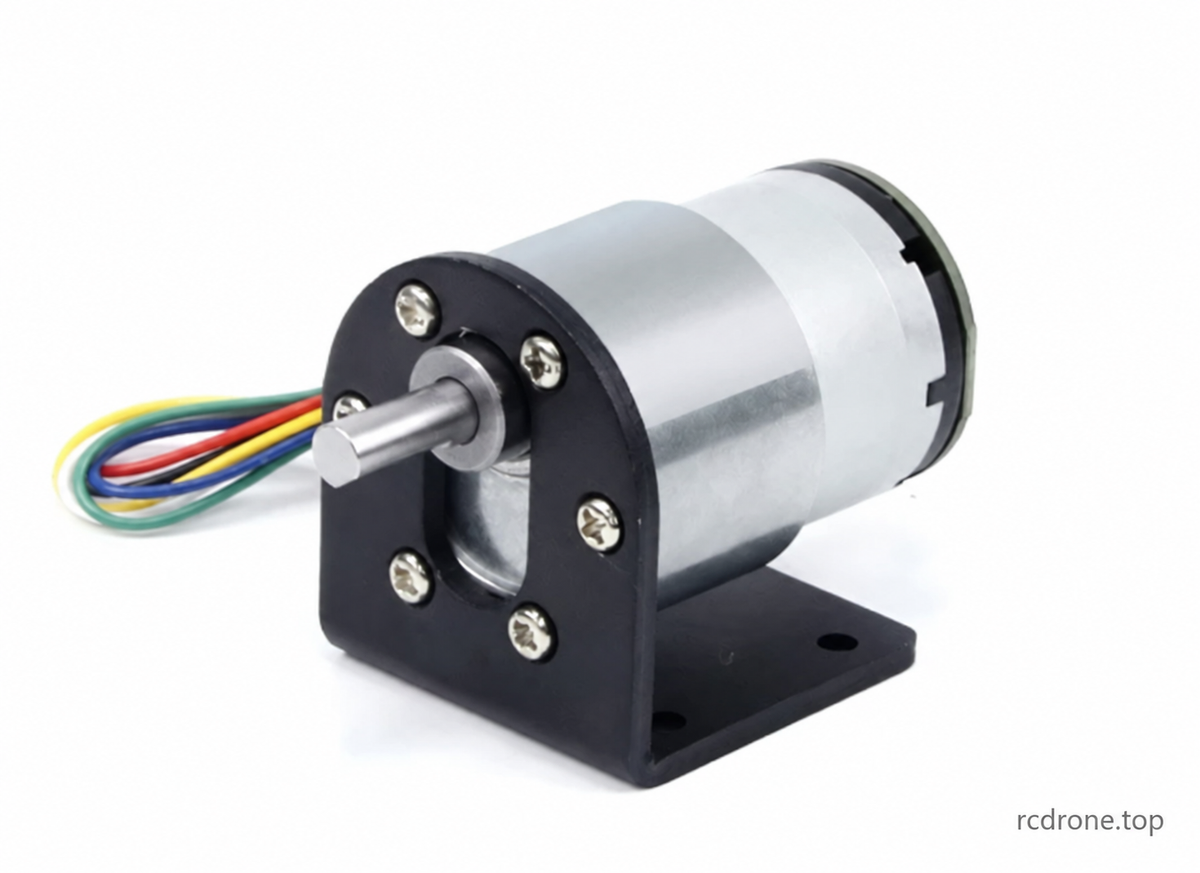
JGB37-520 ब्रश DC गियर मोटर विद हॉल एनकोडर
JGB37-520 एक कॉम्पैक्ट ब्रश्ड DC गियर मोटर है जिसमें A/B इंक्रीमेंटल हॉल एनकोडर, एक धातु की कमी गियरबॉक्स, 6 मिमी D-आकार का आउटपुट शाफ्ट और उलटने योग्य घूर्णन है। 12V या 24V मोटर, आवश्यक नो-लोड आउटपुट स्पीड, और रोबोटिक्स, छोटे मैकेनिज्म और इलेक्ट्रॉनिक्स प्रोजेक्ट्स के लिए मोटर-केवल या एक्सेसरी पैकेज चुनें।
चुनने योग्य स्पीड 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 और 960 RPM हैं। ये विकल्प सप्लायर के 6000RPM मोटर-बिफोर-रिडक्शन सीरीज से मेल खाते हैं। आउटपुट RPM बिना लोड के मापा जाता है; लोड के तहत स्पीड कम होती है। एक ब्रैकेट जो एक फोटो में दिखाया गया है, केवल तब शामिल है जब चयनित पैकेज में एक ब्रैकेट का नाम हो।
निर्माण और स्पीड कंट्रोल
- धातु की कमी गियर्स एक मल्टी-स्टेज व्यवस्था में, तांबे की लपेटन, स्थायी-चुंबक मोटर और कार्बन ब्रश।
- PWM गति नियंत्रण एक संगत बाहरी ब्रश-DC नियंत्रक के साथ संभव है। एक नियंत्रक केवल निर्दिष्ट पैकेज में शामिल है।
- घुमाव को उलटने के लिए केवल लाल और सफेद मोटर पावर लीड को बदलें। एन्कोडर और नियंत्रक की आपूर्ति की ध्रुवता सही रखें; दिशा बदलने से पहले मोटर को रोकें।
- गियर अनुपात गति/टॉर्क व्यापार-बंद को निर्धारित करता है। इलेक्ट्रिकली गति को कम करने से उच्च कमी अनुपात चुनने के समान टॉर्क वृद्धि नहीं मिलती।
यांत्रिक विनिर्देश
| पैरामीटर | विशिष्टता |
|---|---|
| ब्रांड / मॉडल | जियाली मोटर / JGB37-520 |
| मोटर प्रकार | ब्रश्ड DC गियर मोटर ए/बी इंक्रीमेंटल मैग्नेटिक हॉल एन्कोडर के साथ |
| रेटेड सप्लाई | 12V DC या 24V DC, चयनित वैरिएंट के अनुसार |
| गियरबॉक्स व्यास | 37 मिमी |
| मोटर बॉडी व्यास / सेक्शन लंबाई | 32 मिमी / 22 मिमी |
| गियरबॉक्स लंबाई L | 19–29 मिमी, कमी अनुपात के अनुसार |
| आउटपुट शाफ्ट | 6 मिमी व्यास, 15.5 मिमी प्रक्षिप्ति; 12 मिमी फ्लैट लंबाई; 5.5 मिमी चौड़ा फ्लैट |
| शाफ्ट व्यास सहिष्णुता | −0.03 / −0.05 मिमी, जैसा कि चित्र पर चिह्नित है |
| स्थान निर्धारण बॉस | 12 मिमी व्यास × 6 मिमी ऊँचाई |
| माउंटिंग | 31 मिमी पिच सर्कल पर छह M3 थ्रेडेड होल; चित्र में 3.5 मिमी गहराई निर्दिष्ट है, फ़ोटोग्राफ में 4 मिमी निर्दिष्ट है। वास्तविक मोटर पर स्क्रू एंगेजमेंट की पुष्टि करें। |
| एन्कोडर और केबल | 32 मिमी एन्कोडर व्यास; पिछले असेंबली प्रक्षिप्ति 11.75 मिमी; PH2.0 छह-पिन केबल लगभग 144 मिमी लंबा |
| शाफ्ट ऑफसेट | मोटर केंद्र रेखा से 7 मिमी |
| आपूर्तिकर्ता संदर्भ में कमी अनुपात | 6.25:1–810:1; हर संदर्भ अनुपात चयन योग्य नहीं है |
| केवल मोटर का वजन | अनुपात के अनुसार लगभग 144–170g; अवलोकन में लगभग 170g बताया गया है |
| आपूर्तिकर्ता अवलोकन रेटिंग | 2.4–10.8W और 0.15–0.65A चित्रित श्रृंखला में; नीचे श्रृंखला-विशिष्ट तालिकाओं का उपयोग करें |
| आपूर्तिकर्ता संचालन दावे | −10°C से 70°C; अवलोकन में 24-घंटे के उपयोग की सूची है। वास्तविक कार्य उपयुक्तता लोड और शीतलन पर निर्भर करती है। |
| शोर | आपूर्तिकर्ता का कहना है कि लगभग 55dB, गति और लोड के साथ भिन्नता; मापने की स्थितियाँ निर्दिष्ट नहीं की गई हैं |
आकार आपूर्तिकर्ता संदर्भ माप हैं और भिन्न हो सकते हैं। मोटर की उपस्थिति और घटक संस्करणों के बीच भिन्न हो सकते हैं।एन्कोडर फीडबैक सिग्नल प्रदान करता है; बंद-लूप नियंत्रण के लिए एक उपयुक्त बाहरी नियंत्रक की आवश्यकता होती है। एन्कोडर तापमान दावे पूर्ण मोटर संचालन सीमा का विस्तार नहीं करते हैं।
6000RPM मोटर श्रृंखला — प्रदर्शन संदर्भ
यह श्रृंखला चयन योग्य गति परिवार से मेल खाती है। तालिकाएँ आपूर्तिकर्ता के गैर-चयन योग्य संदर्भ गति (85, 28, 15 और 9.5 RPM) को पूर्णता के लिए भी बनाए रखती हैं; ये अतिरिक्त खरीद विकल्प नहीं बनाती हैं। मान आपूर्तिकर्ता के डेटा हैं, स्वतंत्र परीक्षण परिणाम नहीं। टॉर्क kgf·cm में है, न कि उठाने की क्षमता के किलोग्राम में।
12V — 6000RPM कमी से पहले
| अनुपात | गियरबॉक्स L (मिमी) | नो-लोड RPM | नो-लोड करंट (A) | लोडेड RPM | अधिकतम पर टॉर्ककुशलता (kgf·cm) | लोडेड करंट (A) | पावर (W) | स्टॉल टॉर्क (kgf·cm) | स्टॉल करंट (A) | स्टार्टिंग वोल्टेज (V) | मोटर का वजन (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM कमी से पहले
| अनुपात | गियरबॉक्स L (मिमी) | नो-लोड RPM | नो-लोड करंट (A) | लोडेड RPM | अधिकतम पर टॉर्ककुशलता (kgf·cm) | लोडेड करंट (A) | पावर (W) | स्टॉल टॉर्क (kgf·cm) | स्टॉल करंट (A) | स्टार्टिंग वोल्टेज (V) | मोटर का वजन (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
10000RPM मोटर श्रृंखला — केवल अतिरिक्त आपूर्तिकर्ता संदर्भ
प्रदत्त छवि में निम्नलिखित उच्च गति मोटर श्रृंखला भी शामिल है। यह केवल संदर्भ जानकारी है: यह इस सूची में अलग से चयन योग्य श्रृंखला नहीं है।इन आंकड़ों को खरीदी गई 6000RPM-श्रृंखला के संस्करण पर लागू न करें, भले ही आउटपुट RPM ओवरलैप हो।
12V — 10000RPM कमी से पहले (संदर्भ के लिए ही)
| अनुपात | गियरबॉक्स L (मिमी) | नो-लोड RPM | नो-लोड करंट (A) | लोडेड RPM | अधिकतम दक्षता पर टॉर्क (kgf·cm) | लोडेड करंट (A) | पावर (W) | स्टॉल टॉर्क (kgf·cm) | स्टॉल करंट (A) | स्टार्टिंग वोल्टेज (V) | मोटर का वजन (ग्राम) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPM श्रृंखला — केवल अतिरिक्त आपूर्तिकर्ता संदर्भ
यह स्रोत तालिका संदर्भ के लिए रखी गई है और इस सूची में चयन योग्य वोल्टेज या श्रृंखला नहीं है।
| अनुपात | गियरबॉक्स L (मिमी) | नो-लोड RPM | नो-लोड करंट (A) | लोडेड RPM | अधिकतम दक्षता पर टॉर्क (kgf·cm) | लोडेड करंट (A) | पावर (W) | स्टॉल टॉर्क (kgf·cm) | स्टॉल करंट (A) | स्टार्टिंग वोल्टेज (V) | मोटर का वजन (ग्राम) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
हॉल एन्कोडर विनिर्देश और वायरिंग
मोटर आपूर्ति और एन्कोडर आपूर्ति अलग सर्किट हैं। विकल्प के अनुसार मोटर के लिए 12V या 24V का उपयोग करें, और केवल 3.3–5V DC एन्कोडर के लिए। कभी भी एन्कोडर या सिग्नल तारों पर मोटर वोल्टेज लागू न करें।
| एन्कोडर पैरामीटर | विशेष विवरण |
|---|---|
| प्रकार | A/B दो-चैनल इंक्रीमेंटल मैग्नेटिक हॉल एन्कोडर |
| बेस रिज़ॉल्यूशन | 11 पल्स प्रति मोटर रिवोल्यूशन (11PPR) |
| आउटपुट शाफ्ट पल्स संदर्भ | 11 × गियर अनुपात पहले क्वाड्रेटर एज गुणा; वास्तविक गिनती डिकोडिंग विधि पर निर्भर करती है |
| एन्कोडर आपूर्ति | 3.3–5V DC |
| आउटपुट | A/B स्क्वायर वेव, मानक; स्रोत साइन-वेव कस्टम संस्करण यहाँ एक चयन योग्य कॉन्फ़िगरेशन नहीं है |
| इंटरफेस | PH2.0-6PIN के साथ प्रदान किया गया केबल |
| सिग्नल सर्किटरी | निर्मित पुल-अप और कंडीशनिंग प्रतिरोध; अपने नियंत्रक के साथ लॉजिक-लेवल संगतता की पुष्टि करें |
| प्रतिक्रिया आवृत्ति | 100kHz, आपूर्तिकर्ता विनिर्देशन |
| चुंबकीय रिंग | 22 पोल / 11 पोल जोड़े |
| आपूर्तिकर्ता एन्कोडर तापमान | −40°C से 120°C; एन्कोडर विनिर्देशन पर लागू, संपूर्ण मोटर पर नहीं |
| तार का रंग | संयोग |
|---|---|
| लाल | मोटर पावर +; मोटर को उलटने के लिए केवल सफेद के साथ स्वैप करें |
| सफेद | मोटर पावर −; मोटर को उलटने के लिए केवल लाल के साथ स्वैप करें |
| काला | एन्कोडर आपूर्ति − / GND |
| नीला | एन्कोडर आपूर्ति +, 3.3–5V DC |
| पीला | एन्कोडर सिग्नल चैनल |
| हरा | एन्कोडर सिग्नल चैनल |
स्रोत पीले और हरे को दो सिग्नल लाइनों के रूप में पहचानता है बिना उनके A/B क्रम को निर्धारित किए। अपने अनुप्रयोग में चैनल चरण की जांच करें। कभी भी नीले/काले एन्कोडर आपूर्ति को उल्टा न करें, और कभी भी किसी भी सिग्नल लाइन को सीधे पावर से न जोड़ें।
वैकल्पिक माउंटिंग ब्रैकेट
चित्रित L-ब्रैकेट 1.5 मिमी मोटा है, लगभग 40 मिमी चौड़ा, 40 मिमी आधार और 47 मिमी ऊर्ध्वाधर के साथ। मोटर माउंटिंग पैटर्न 31 मिमी पिच व्यास के साथ चिह्नित है जिसमें छह 3.2 मिमी छिद्र और 6.3 मिमी गड्ढे हैं। केंद्रीय उद्घाटन 2 × R6.5 के साथ 14 मिमी केंद्र की दूरी के साथ चिह्नित है। आधार चित्र में 24 × 30 मिमी दूरी पर चार 3.5 मिमी छिद्र और 8 मिमी साइड ऑफसेट दिखाया गया है; ऊर्ध्वाधर में 20 मिमी संदर्भ आयाम शामिल है।Bracket केवल लागू पैकेज के साथ प्रदान किया गया है।
वायरिंग और उपयोग
चुने गए वोल्टेज के साथ मेल खाने वाले DC मोटर सप्लाई और एक अलग विनियमित 3.3–5V एन्कोडर सप्लाई का उपयोग करें। यदि PWM मोटर नियंत्रक का उपयोग कर रहे हैं, तो इसके मोटर आउटपुट को केवल लाल और सफेद मोटर लीड से कनेक्ट करें। एन्कोडर पावर और सिग्नल को मोटर पावर आउटपुट से अलग रखें। दिशा बदलने से पहले रुकें और पावर लगाने से पहले हर कनेक्शन की पुष्टि करें।
मोटर को इसके रेटेड-लोड टॉर्क के आधार पर चुनें न कि इसके स्टॉल टॉर्क के आधार पर। ओवरलोड, स्टॉल या स्टॉल के करीब संचालन न करें: मोटर या गियर्स को नुकसान हो सकता है। रेटेड स्थिति से ऊपर के लोड गति को कम करते हैं। इलेक्ट्रिकल स्पीड को कम करने से उपलब्ध टॉर्क भी कम हो सकता है। नियंत्रक रेटिंग, एडाप्टर मेन्स-इनपुट रेटिंग, प्लग प्रकार और शामिल केबल/कनेक्टर विवरण पूरी तरह से प्रदान की गई लिस्टिंग में निर्दिष्ट नहीं हैं; चयनित एक्सेसरीज़ के लिए इन विवरणों की पुष्टि करें।
टॉर्क और यूनिट संदर्भ
एक स्थिर लोड के लिए, आवश्यक टॉर्क kgf·cm में लोड kgf से गुणा करके और लीवर की त्रिज्या cm में लेकर प्राप्त किया जाता है। आपूर्तिकर्ता 10kg लोड का उदाहरण देता है: 1cm त्रिज्या पर 10kgf·cm, या 10cm त्रिज्या पर 100kgf·cm। यह एक व्याख्यात्मक उदाहरण है, न कि इस मोटर की लिफ्टिंग रेटिंग। घर्षण, त्वरण और तंत्र के वास्तविक संचालन लोड को ध्यान में रखें।
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
पैकेज सामग्री
एक JGB37-520 मोटर जिसमें हॉल एनकोडर और छह-पिन कनेक्शन केबल चयनित वोल्टेज और गति में है, साथ ही केवल पैकेज विकल्प में नामित सहायक उपकरण:
- केवल मोटर
- मोटर + ब्रैकेट
- मोटर + स्पीड कंट्रोलर
- मोटर + पावर सप्लाई
- मोटर + ब्रैकेट + स्पीड कंट्रोलर
- मोटर + ब्रैकेट + पावर सप्लाई
- मोटर + स्पीड कंट्रोलर + पावर सप्लाई
- मोटर + ब्रैकेट + स्पीड कंट्रोलर + पावर सप्लाई
केवल मोटर में ब्रैकेट, स्पीड कंट्रोलर या पावर सप्लाई शामिल नहीं है। उत्पाद और सहायक उपकरण की चित्रण संदर्भ दृश्य हैं।
विवरण
आपूर्तिकर्ता के चित्रों के अंग्रेजी संस्करण, व्याख्याओं और श्रृंखला-विशिष्ट संदर्भ नोट्स के साथ।
एन्कोडर मोटर अवलोकन
JGB37-520 एक ब्रश्ड DC मोटर, धातु की कमी गियरबॉक्स और हॉल एन्कोडर को जोड़ता है। ऊपर वोल्टेज, नो-लोड स्पीड और सहायक पैकेज चुनें।

टॉर्क और स्पीड नियंत्रण
गियर कमी गति और टॉर्क के बीच व्यापार-ऑफ निर्धारित करती है। PWM नियंत्रण के लिए एक उपयुक्त बाहरी नियंत्रक की आवश्यकता होती है। केवल मोटर पावर लीड को उलटें, एन्कोडर पावर ध्रुवता को अपरिवर्तित रखते हुए।

आंतरिक निर्माण
स्रोत धातु के गियर्स, तांबे की लपेटन, स्थायी चुंबक, कार्बन ब्रश और पिछले हॉल एन्कोडर को दर्शाता है। आंतरिक भाग उत्पादन संस्करणों के बीच भिन्न हो सकते हैं।

यांत्रिक आयाम
आयाम मिलीमीटर में हैं। गियरबॉक्स की लंबाई कमी अनुपात पर निर्भर करती है। चित्र में 3.5 मिमी माउंटिंग-होल गहराई निर्दिष्ट है, जबकि नीचे दिए गए चित्रित फोटो में 4 मिमी निर्दिष्ट है; वास्तविक मोटर पर स्क्रू संलग्नता की पुष्टि करें।

वैकल्पिक माउंटिंग ब्रैकेट
यह ब्रैकेट केवल तब शामिल है जब चयनित पैकेज में एक ब्रैकेट का नाम हो। इसके माउंटिंग आयाम नीचे दिखाए गए हैं।

मोटर और एन्कोडर आयाम
एन्कोडर असेंबली 11.75 मिमी पीछे का भाग जोड़ती है। प्रदान किया गया छह-पिन केबल लगभग 144 मिमी लंबा है।अवलोकन रेटिंग्स कई स्रोत श्रृंखलाओं में फैली हुई हैं; प्रदर्शन तालिकाओं में चयनित श्रृंखला का संदर्भ लें।

एन्कोडर वायरिंग और सिग्नल
मोटर पावर लाल और सफेद तारों का उपयोग करती है। एन्कोडर पावर नीले (+3.3–5V) और काले (GND) का उपयोग करती है; पीला और हरा दो एन्कोडर सिग्नल ले जाते हैं। स्रोत उन दो रंगों को A/B क्रम नहीं सौंपता है। कभी भी एन्कोडर या सिग्नल कनेक्शनों पर 12V/24V मोटर वोल्टेज लागू न करें।

टॉर्क चयन संदर्भ
ये पुली उदाहरण टॉर्क और लीवर रेडियस को समझाते हैं; ये इस मोटर के लिए लिफ्टिंग-क्षमता रेटिंग नहीं हैं। घर्षण, त्वरण और वास्तविक लोड के लिए अनुमति दें।

6V / 5000RPM श्रृंखला — केवल संदर्भ के लिए
यह अतिरिक्त स्रोत तालिका संदर्भ के लिए प्रदान की गई है। न तो यह वोल्टेज और न ही यह मोटर श्रृंखला इस सूची में चयन योग्य है।

12V / 6000RPM श्रृंखला
यह 12V गति परिवार है जिसका उपयोग चयन योग्य रूपांतरों द्वारा किया जाता है। स्रोत में 85, 28, 15 और 9.5RPM संदर्भ गति भी सूचीबद्ध हैं जो खरीद विकल्प के रूप में उपलब्ध नहीं हैं। स्टॉल टॉर्क एक निरंतर संचालन रेटिंग नहीं है।

24V / 6000RPM श्रृंखला
यह 24V गति परिवार है जिसका उपयोग चयन योग्य रूपांतरों द्वारा किया जाता है। सभी मान आपूर्तिकर्ता संदर्भ डेटा हैं। तंत्र को डिजाइन करते समय चयनित वोल्टेज और रेटेड-लोड आंकड़ों का उपयोग करें।

12V / 10000RPM श्रृंखला — केवल संदर्भ
यह उच्च गति स्रोत श्रृंखला यहाँ एक चयन योग्य मोटर श्रृंखला नहीं है। सूचीबद्ध 6000RPM-श्रृंखला मोटर पर इसके रेटिंग लागू न करें, भले ही आउटपुट गति ओवरलैप हो।

