


Kpower EM10 ओवरलोड-क्लच रोबोट सर्वो मोटर, 300° यात्रा, 12V पर 10 किग्रा·सेमी स्टॉल रोबोट जॉइंट्स के लिए
Kpower EM10 ओवरलोड-क्लच रोबोट सर्वो मोटर, 300° यात्रा, 12V पर 10 किग्रा·सेमी स्टॉल रोबोट जॉइंट्स के लिए
Kpower
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
Kpower EM10 एक ओवरलोड-क्लच रोबोट सर्वो मोटर है जो डेस्कटॉप रोबोट आर्म्स, शैक्षिक रोबोट और मल्टी-लेग्ड बायोनिक तंत्रों के लिए है। इसका 300° यात्रा और डुअल सर्वो-हॉर्न डिज़ाइन रोबोट-जॉइंट गति का समर्थन करता है, जबकि 2000 Hz करंट लूप सटीक बल नियंत्रण सक्षम करता है। 9–13 V संचालन के लिए रेटेड, यह 12 V पर 10 kg·cm स्टॉल टॉर्क प्रदान करता है। EM10 मॉडल विनिर्देशों में PWM, TTL और RS-485 नियंत्रण प्रोटोकॉल सूचीबद्ध हैं।
विशेषताएँ
- EC225 कस्टम चिप जो सटीक बल नियंत्रण के लिए 2000 Hz करंट लूप के साथ है।
- गियर-क्लच एंटी-इम्पैक्ट सुरक्षा और ओवरलोड-क्लच डिसएंगेजमेंट सुरक्षा रोबोट-जॉइंट संचालन के लिए।
- डुअल सर्वो-हॉर्न डिज़ाइन जिसमें आयताकार आवास के विपरीत चेहरों पर गोल हॉर्न हैं।
- 300° संचालन सीमा, अनुकूलन योग्य यात्रा के साथ।
- कई फीडबैक समर्थन।
- कम-शोर डिज़ाइन।
- प्लास्टिक आवास चिह्नित EM-10, POM गियर्स, एक DC ब्रश्ड मोटर और पोटेंशियोमीटर स्थिति संवेदन।
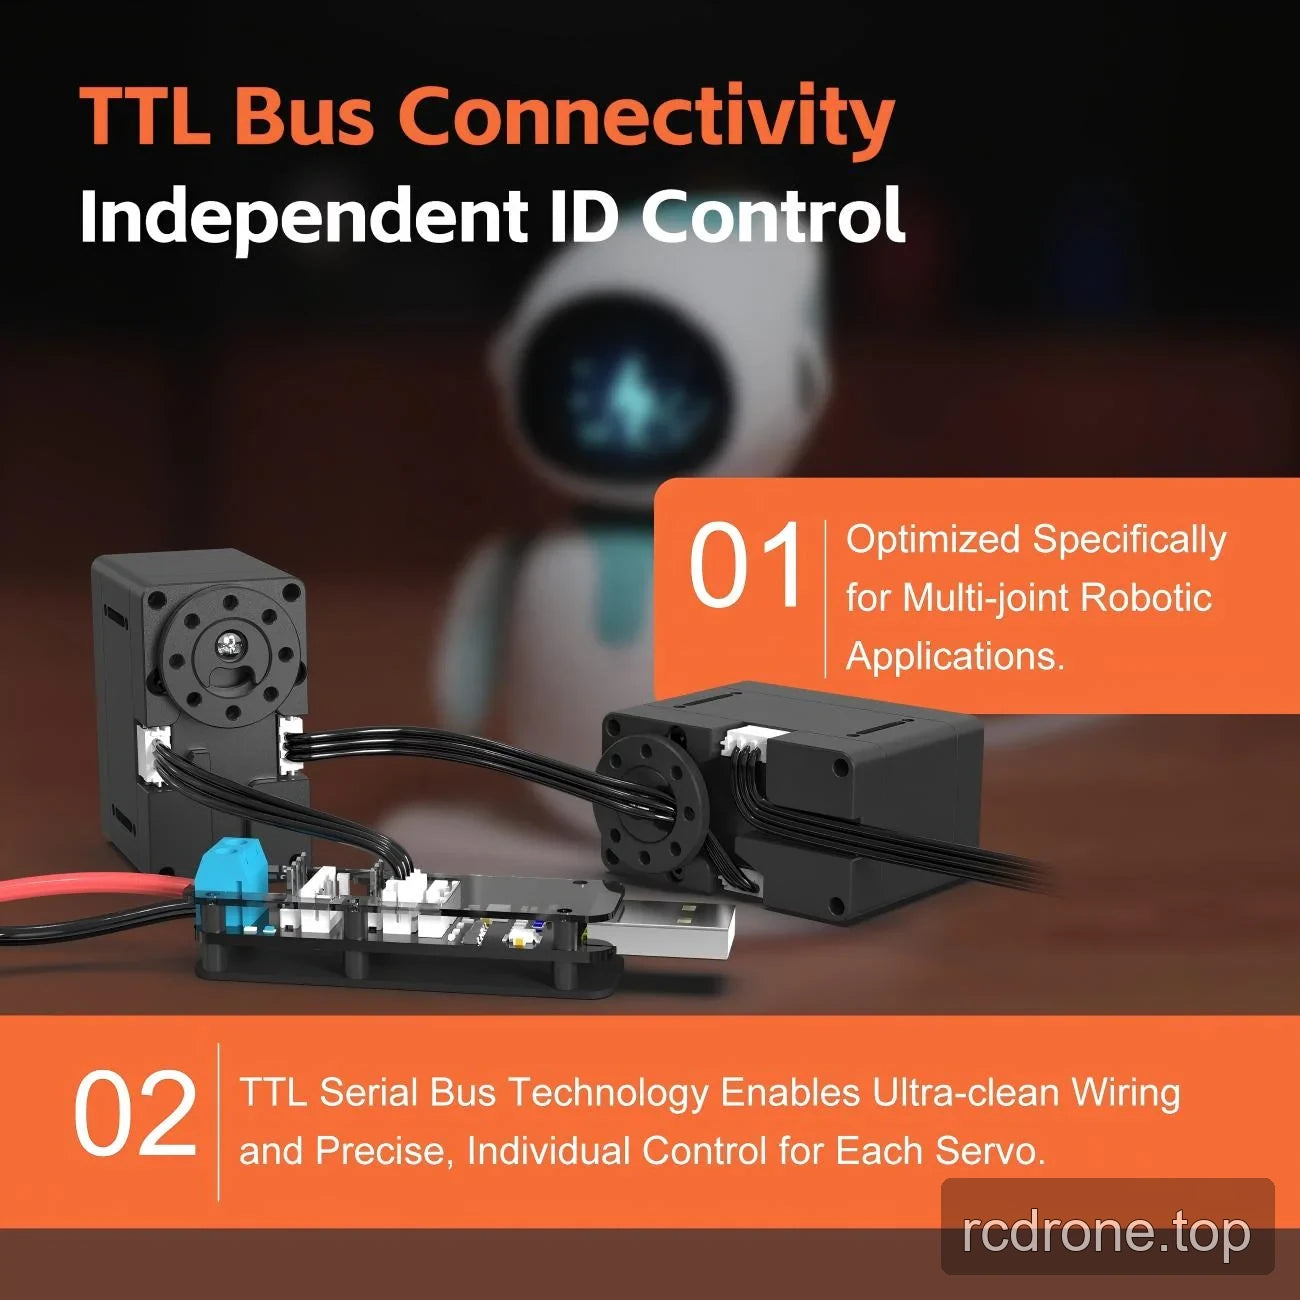
TTL सीरियल-बस नियंत्रण
TTL कार्यान्वयन स्वतंत्र ID नियंत्रण के साथ इंटरकनेक्टेड सर्वोस का समर्थन करता है। सीरियल-बस वायरिंग कनेक्शनों को सरल बनाती है और मल्टी-जॉइंट रोबोटिक तंत्र में व्यक्तिगत सर्वो नियंत्रण की अनुमति देती है।
विशेषताएँ
| पैरामीटर | EM10 विनिर्देशन |
|---|---|
| मॉडल | EM10; आवास चिह्नन EM-10 |
| सर्वो प्रकार | ओवरलोड-क्लच रोबोटिक सर्वो |
| स्टॉल टॉर्क | 10 किग्रा·सेमी 12 V पर |
| नो-लोड स्पीड | 0.2 s/60° at 12 V |
| ऑपरेटिंग वोल्टेज | 9–13 V |
| यात्रा कोण / ऑपरेटिंग रेंज | 300°; अनुकूलन योग्य |
| वजन | 56 g |
| आकार | 48 × 26 × 44 mm |
| तार की लंबाई | 150 mm |
| मॉडल-स्तरीय प्रोटोकॉल सूची | PWM, TTL, RS-485 |
| TTL नियंत्रण | स्वतंत्र सर्वो आईडी नियंत्रण के साथ श्रृंखला बस |
| स्टॉल करंट | 3000 mA |
| नो-लोड करंट | 1000 mA |
| कार्यशील आवृत्ति | 50–333 Hz |
| करंट-लूप आवृत्ति | 2000 Hz |
| नियंत्रण चिप | EC225 कस्टम चिप |
| गियर सामग्री | POM |
| केस सामग्री | प्लास्टिक |
| मोटर | DC ब्रश्ड |
| पोजीशन सेंसर | पोटेंशियोमीटर |
| हॉर्न गियर स्प्लाइन | N/A |
| बॉल बेयरिंग | 2BB |
| ऑपरेटिंग तापमान | −10 से 50 °C |
| IP रेटिंग | IP42 |
अनुप्रयोग
- डेस्कटॉप रोबोट आर्म: 300° यात्रा और डुअल सर्वो-हॉर्न समर्थन का उपयोग करके आर्टिकुलेटेड जोड़ों को सक्रिय करें; स्टॉल टॉर्क स्पेसिफिकेशन 12 V पर 10 kg·cm है।
- बहु-पैर, चौपाई, बायोनिक और जैव-प्रेरित रोबोट: गियर-क्लच एंटी-इम्पैक्ट और ओवरलोड-डिसएंगेजमेंट सुरक्षा के साथ पैर-जोड़ गति को संचालित करें।
- शैक्षिक रोबोट और STEAM परियोजनाएँ: 300° संचालन सीमा और 2000 Hz वर्तमान लूप का उपयोग करके जोड़ गति और बल नियंत्रण का अध्ययन करने के लिए तंत्र बनाएं।
- सेवा रोबोट: आर्टिकुलेटेड तंत्र को नियंत्रित करें; TTL कार्यान्वयन मल्टी-जोड़ असेंबली में व्यक्तिगत सर्वो पते की अनुमति देता है।
- स्मार्ट-होम तंत्र: स्थिति संवेदन और नियंत्रित कोणीय यात्रा का उपयोग करके कस्टम मूविंग तंत्र को सक्रिय करें।
कॉन्फ़िगरेशन और एकीकरण
एकीकरण से पहले आपूर्तिकर्ता के साथ तार-लंबाई, नियंत्रण-प्रकार और स्थिति-संवेदक आवश्यकताओं पर चर्चा करें। 9–13 V संचालन सीमा का उपयोग करें; उद्धृत स्टॉल टॉर्क और नो-लोड स्पीड 12 V पर लागू होती है।
दस्तावेज़
- Kpower EM10 ड्राइंग — ड्राइंग (PDF)
- Kpower Servo 3 — मैनुअल (PDF)
- OCServo OCS 351CAN ड्राइंग — Ocservo Ocs 351 Can ड्राइंग (PDF)
उत्पाद वीडियो
दृश्य विवरण
उत्पाद वीडियो
विशेषताएँ और डिज़ाइन


विशेषताएँ और प्रदर्शन


अनुप्रयोग उदाहरण


उत्पाद दृश्य

इंटरफेस और कनेक्शन
विकल्प और मॉडल तुलना



