


Kunwei सेंसिंग KWR96 सीरीज 6-अक्ष बल/टॉर्क सेंसर, 96 मिमी व्यास, औद्योगिक रोबोट्स के लिए
Kunwei सेंसिंग KWR96 सीरीज 6-अक्ष बल/टॉर्क सेंसर, 96 मिमी व्यास, औद्योगिक रोबोट्स के लिए
Kunwei Sensing
पिकअप उपलब्धता लोड नहीं की जा सकी


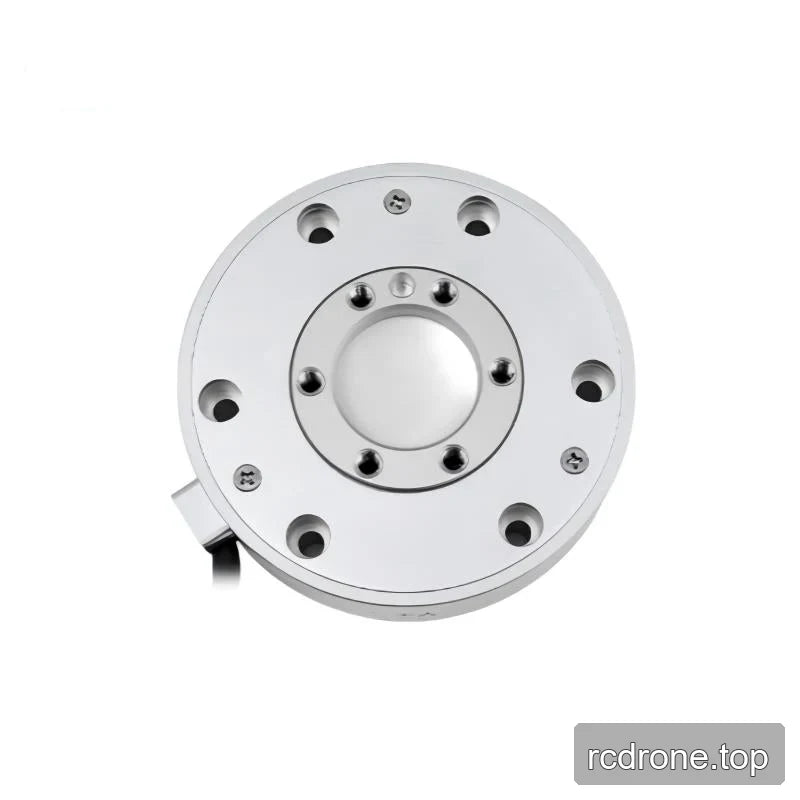
अवलोकन
Kunwei Sensing KWR96 श्रृंखला एक छह-धुरी बल/टॉर्क सेंसर है जो औद्योगिक रोबोट संवेदन के लिए है, जो बल Fx, Fy और Fz और टॉर्क Mx, My और Mz को मापता है। इसका 96 मिमी व्यास और 26 मिमी ऊँचाई रोबोट उपकरण में यांत्रिक एकीकरण का समर्थन करता है। छह संस्करण, KWR96A–KWR96F, विभिन्न माप सीमा, सटीकता, अधिभार स्तर और नमूना आवृत्तियों की पेशकश करते हैं, जो कार्य के लोड और माप आवश्यकताओं के चारों ओर चयन की अनुमति देते हैं।
विशेषताएँ
- छह-धुरी माप तीन बल घटकों और तीन टॉर्क घटकों को जोड़ता है।
- डिजिटल सिग्नल आउटपुट के साथ श्रृंखला-स्तरीय सूची में अनुक्रमिक, CAN, ईथरनेट और USB संचार इंटरफेस।
- सभी छह संस्करणों में एल्यूमीनियम-धातु निर्माण; KWR96A–KWR96E एनोडाइज्ड हैं, जबकि KWR96F इलेक्ट्रोपॉलिश्ड है।
- सभी संस्करणों का व्यास 96 मिमी, ऊँचाई 26 मिमी, 12–48 VDC आपूर्ति सीमा और −10 से 80 °C कार्य तापमान सीमा है।
- KWR96A–KWR96D 0.03% FS रिज़ॉल्यूशन और 300% FS ओवरलोड स्तर प्रदान करते हैं; KWR96E–KWR96F उच्च बल और टॉर्क रेंज प्रदान करते हैं जिनमें 0.05% FS रिज़ॉल्यूशन और 200% FS ओवरलोड स्तर होता है।
विशेषताएँ
संस्करण तुलना
| पैरामीटर | इकाई | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| रेंज Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| रेंज Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| रेंज Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| रेंज Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| व्यास | मिमी | 96 | 96 | 96 | 96 | 96 | 96 |
| ऊँचाई | मिमी | 26 | 26 | 26 | 26 | 26 | 26 |
| सामग्री | — | एल्यूमिनियम मिश्र धातु | एल्यूमिनियम मिश्र धातु | एल्यूमिनियम मिश्र धातु | एल्यूमिनियम मिश्र धातु | एल्यूमिनियम मिश्र धातु | एल्यूमिनियम मिश्र धातु |
| सतह उपचार | — | एनोडाइज्ड | एनोडाइज्ड | एनोडाइज्ड | एनोडाइज्ड | एनोडाइज्ड | इलेक्ट्रोपॉलिश्ड |
| ओवरलोड स्तर | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| रिज़ॉल्यूशन | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| दोहराने की क्षमता | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| सटीकता* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| वजन | किलोग्राम | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| सुरक्षा स्तर | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| कार्यशील तापमान | °C | −10 से 80 | −10 से 80 | −10 से 80 | −10 से 80 | −10 से 80 | −10 से 80 |
| नमूना आवृत्ति | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| आपूर्ति वोल्टेज* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| संचार इंटरफेस | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, आदि. — श्रृंखला-स्तरीय इंटरफ़ेस सूची | |||||
FS का अर्थ पूर्ण पैमाना है। सटीकता और आपूर्ति वोल्टेज अपने स्रोत तारे के मार्कर को बनाए रखते हैं।
संकेत और संचार विवरण
आउटपुट डिजिटल है। श्रृंखला संचार विवरण अतिरिक्त रूप से Modbus-RTU और औद्योगिक ईथरनेट प्रोटोकॉल की पहचान करते हैं। सूचीबद्ध इंटरफ़ेस को अलग चयन योग्य कॉन्फ़िगरेशन के रूप में नहीं पहचाना गया है।
यांत्रिक आयाम और कनेक्शन विवरण
KWR96 यांत्रिक संदर्भ उपकरण की ओर, माउंटिंग साइड और संदर्भ सतह को परिभाषित करता है, जिसमें X+, Y+ और Z+ समन्वय दिशाएँ हैं।
| स्थान या पैरामीटर | आयाम या विवरण |
|---|---|
| बाहरी व्यास | 96 मिमी |
| निचले साइड-व्यू ऊर्ध्वाधर आयाम | 25 मिमी और 26 मिमी |
| उपकरण-साइड छिद्र वृत्त | 78 मिमी व्यास |
| उपकरण-साइड थ्रेडेड छिद्र | 6 × M5, 10 मिमी गहराई |
| उपकरण-साइड व्यास विशेषता | 40 मिमी व्यास; समकेंद्रता सहिष्णुता 0.03 मिमी संदर्भ A के सापेक्ष |
| उपकरण-साइड पिन छिद्र | 2 × 5 मिमी व्यास, +0.02/0 मिमी व्यास सहिष्णुता, 6 मिमी गहराई |
| उपकरण-साइड पिन-छिद्र स्थिति | स्थिति सहिष्णुता 0.03 मिमी संदर्भ A के सापेक्ष |
| उपकरण-पक्षीय कोणीय लेआउट | 26° ऑफसेट |
| खंड A–A छिद्र व्यास | 9 मिमी और 5.5 मिमी |
| खंड A–A अक्षीय आयाम | 22 मिमी और 15 मिमी |
| साइड-व्यू आंतरिक व्यास | 30 मिमी मानक |
| साइड-व्यू व्यास विशेषता | 48 मिमी |
| गहराई वाली विशेषता अक्षीय आयाम | 6 मिमी |
| माउंटिंग-पक्षीय छिद्र वृत्त | 78 मिमी व्यास, ±0.05 मिमी सहिष्णुता |
| माउंटिंग-पक्षीय 78 मिमी व्यास विशेषता | सांद्रता सहिष्णुता 0.03 मिमी संदर्भ A |
| माउंटिंग-साइड पिन होल | 2 × 5 मिमी व्यास, +0.02/0 मिमी व्यास सहिष्णुता, 6 मिमी गहराई |
| माउंटिंग-साइड पिन-होल स्थिति | स्थिति सहिष्णुता 0.03 मिमी संदर्भ A |
| माउंटिंग-साइड कोणीय लेआउट | 26° ऑफसेट और 120° स्पेसिंग |
| केबल संदर्भ आयाम | 6.0 मिमी व्यास; 5 मीटर लंबाई |
| यांत्रिक-संदर्भ सटीकता | 0.1% FS |
अनुप्रयोग
- औद्योगिक रोबोट उपकरण-संपर्क निगरानी: संपर्क कार्यों के दौरान लोडिंग को वर्णित करने के लिए तीन बल घटकों और तीन टॉर्क घटकों को मापें, न कि एकल बल दिशा पर निर्भर रहें।
- रोबोट टूलिंग लोड और टॉर्क मापन: प्रत्येक अक्ष पर अपेक्षित लोड के चारों ओर संस्करण का चयन करें। उदाहरण के लिए, KWR96D में Mx और My पर 36 N·m रेंज है लेकिन Mz पर 30 N·m रेंज है; KWR96F सभी तीन टॉर्क अक्षों पर 120 N·m प्रदान करता है।
- समय-परिवर्तनीय रोबोट लोड रिकॉर्डिंग: माप की योजना बनाते समय संस्करण-विशिष्ट सैंपलिंग फ़्रीक्वेंसी का उपयोग करें: KWR96E को 100 Hz पर निर्दिष्ट किया गया है, जबकि KWR96A–KWR96D और KWR96F को 1000 Hz पर निर्दिष्ट किया गया है।
दस्तावेज़
- KUNWEI KWR96 ड्राइंग श्रृंखला — ड्राइंग (PDF)
- Kunwei KWR63 श्रृंखला RS485 — उपयोगकर्ता मैनुअल (PDF)
- Kunwei KWR96 RS422 — उपयोगकर्ता मैनुअल (PDF)
- KUNWEI KWR75 RS422 — उपयोगकर्ता मैनुअल (PDF)
- KUNWEI 6 अक्ष बल सेंसर चयन — मैनुअल (PDF)
अक्सर पूछे जाने वाले प्रश्न
KWR96A–KWR96F के बीच क्या परिवर्तन हैं?
संस्करण बल और टॉर्क रेंज, ओवरलोड स्तर, संकल्प, पुनरावृत्ति, सटीकता, वजन, सतह उपचार, सुरक्षा स्तर और सैंपलिंग आवृत्ति में भिन्न होते हैं। व्यास, ऊँचाई, सामग्री, आपूर्ति वोल्टेज रेंज और कार्य करने का तापमान रेंज साझा किया गया है।
क्या हर संस्करण 1000 Hz पर सैंपल करता है?
नहीं। KWR96E को 100 Hz पर निर्दिष्ट किया गया है। KWR96A, KWR96B, KWR96C, KWR96D और KWR96F को 1000 Hz पर निर्दिष्ट किया गया है।
क्या सभी अक्षों पर टॉर्क रेंज समान हैं?
ये KWR96A, KWR96B, KWR96C, KWR96E और KWR96F के लिए Mx, My और Mz पर समान हैं। KWR96D के पास Mx और My पर 36 N·m रेंज और Mz पर 30 N·m रेंज है।
दृश्य विवरण
विशेषताएँ और प्रदर्शन
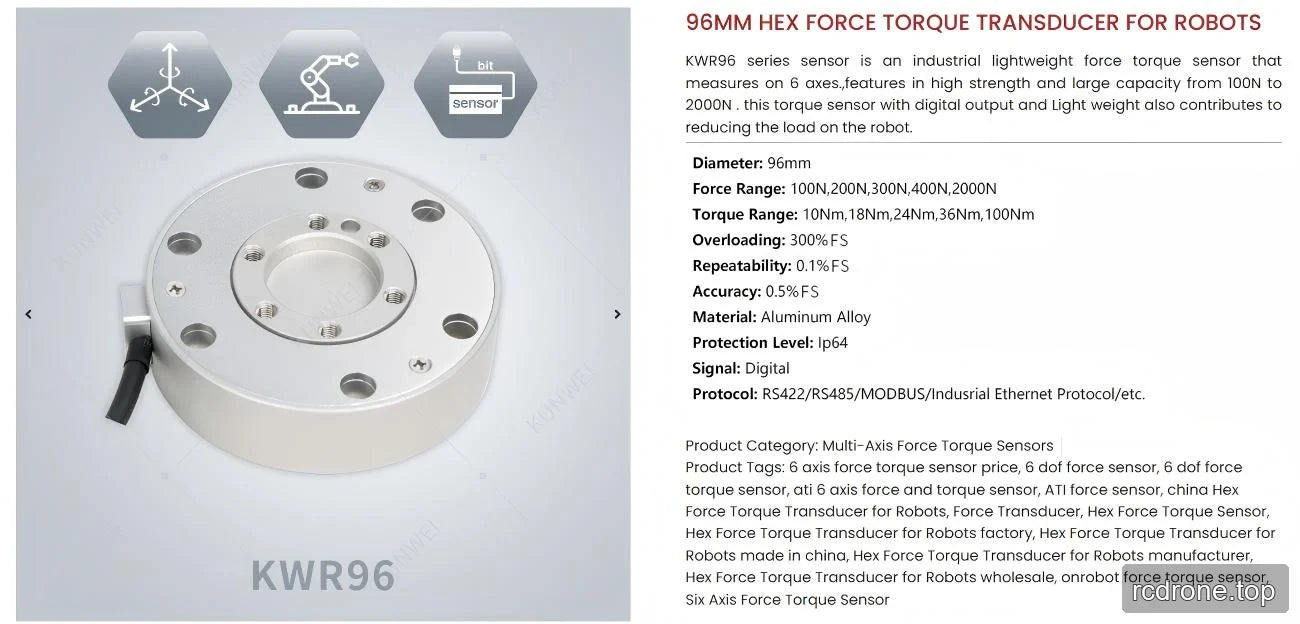
आकार और निर्माण

अनुप्रयोग उदाहरण




