


Hiwonder LeRobot SO-ARM101 ओपन-सोर्स 6-अक्ष लीडर-फॉलोअर रोबोटिक आर्म VLA और अनुकरण शिक्षण के लिए
Hiwonder LeRobot SO-ARM101 ओपन-सोर्स 6-अक्ष लीडर-फॉलोअर रोबोटिक आर्म VLA और अनुकरण शिक्षण के लिए
Hiwonder
पिकअप उपलब्धता लोड नहीं की जा सकी


समीक्षा
Hiwonder LeRobot SO-ARM101 एक ओपन-सोर्स, 6-धुरी नेता-पालक रोबोटिक आर्म प्लेटफ़ॉर्म है जो एम्बोडीड इंटेलिजेंस प्रोग्रामिंग, अनुकरण सीखने और VLA मॉडल विकास के लिए है। हगिंग फेस LeRobot एकीकरण टेलीऑपरेशन और मल्टीमोडल डेटा संग्रह को मॉडल प्रशिक्षण और तैनाती से जोड़ता है। मैग्नेटिक एन्कोडर बस सर्वो स्थिति फीडबैक प्रदान करता है, जबकि एक समर्थित डुअल-कैमरा कॉन्फ़िगरेशन निकट-क्षेत्र और कार्यक्षेत्र की धारणा को जोड़ता है। असंबंधित DIY किट या असंबंधित स्टार्टर्स, मानक और उन्नत किट विकल्प चुनें।
विशेषताएँ
नेता-पालक टेलीऑपरेशन और अनुकरण सीखना
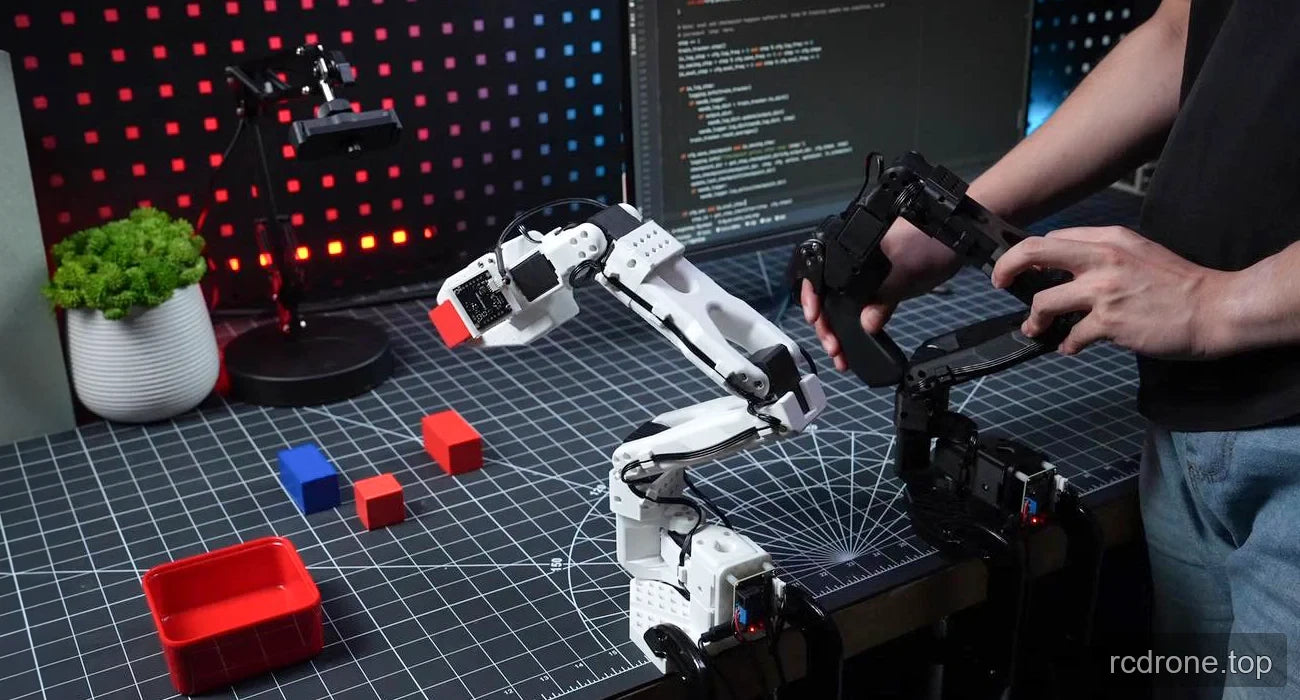
नेता-पालक संरचना टेलीऑपरेशन, सहयोगात्मक नियंत्रण और मल्टीमोडल संचालन डेटा के समवर्ती संग्रह का समर्थन करती है। प्रदर्शित आंदोलनों को वस्तु-ग्रास्पिंग क्रियाओं और गति पथों को सीखने के लिए प्रशिक्षण डेटा में परिवर्तित किया जा सकता है।
- डेमोंस्ट्रेशन इकट्ठा करें: नेता की भुजा को नियंत्रित करने के लिए अनुयायी को मार्गदर्शित करें और बहु-मोडल संचालन डेटा रिकॉर्ड करें।
- मॉडल प्रशिक्षित करें: डेटा को हगिंग फेस वर्कफ़्लो के माध्यम से अपलोड करें और डेमोंस्ट्रेशन को सीखे गए कौशल में परिवर्तित करने के लिए इसके एक-क्लिक अनुकरण-मॉडल प्रशिक्षण प्रक्रिया का उपयोग करें। ACT मॉडल प्रशिक्षण और एंड-टू-एंड बहु-मोडल VLA विकास समर्थित अध्ययन विषय हैं।
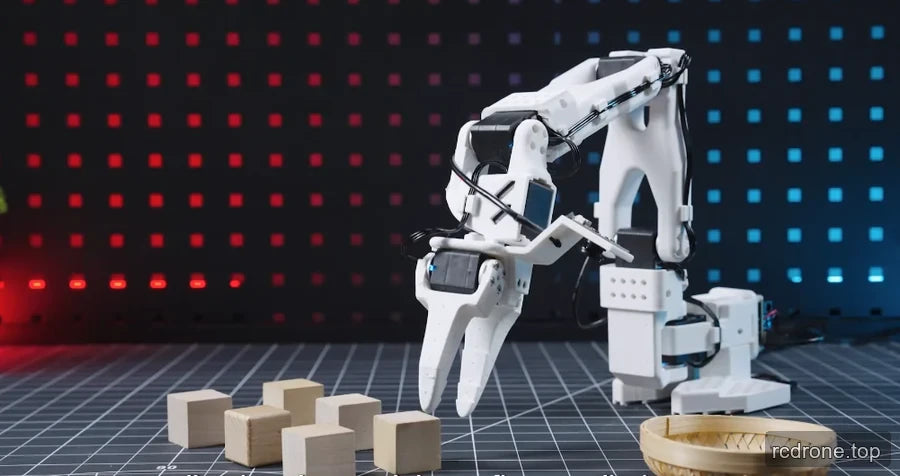
- तैनात करें और निष्पादित करें: प्रशिक्षित मॉडलों को स्वायत्त क्रियाओं और पर्यावरणीय परिवर्तनों के लिए कार्यों को अनुकूलित करने के प्रयोगों के लिए भुजा पर चलाने के लिए समर्थित एक-क्लिक तैनाती वर्कफ़्लो का उपयोग करें।
डुअल-कैमरा दृष्टि
समर्थित डुअल-कैमरा कॉन्फ़िगरेशन एक भुजा-माउंटेड कैमरा को एक समायोज्य डेस्कटॉप स्टैंड पर एक अलग कैमरे के साथ जोड़ता है। ये पूरक दृष्टिकोण AI दृष्टि, विशेषता पहचान और डेटा संग्रह का समर्थन करते हैं।
- प्राथमिक दृष्टि: हाथ पर लगे कैमरे से लक्ष्य की स्थिति और सतह की बनावट को निकटता से कैप्चर किया जाता है ताकि हाथ-आंख समन्वय और बारीक विशेषता डेटा संग्रह किया जा सके।
- तृतीयक दृष्टि: बाहरी कैमरा वैश्विक कार्यक्षेत्र की जागरूकता, वास्तविक समय में पर्यावरणीय स्कैनिंग और कार्य निष्पादन के दौरान बाहरी परिवर्तनों का जवाब देने के लिए मॉडल निर्माण प्रदान करता है।
- कैमरा समर्थन: एचडी वाइड-एंगल इमेजिंग का समर्थन किया जाता है। उन्नत किट कैमरा विनिर्देश और शामिल माउंटिंग भाग नीचे अलग से सूचीबद्ध हैं।
चुंबकीय एन्कोडर सर्वोस और गति नियंत्रण
हाथ में छह स्व-विकसित चुंबकीय एन्कोडर आत्म-फीडबैक बस सर्वोस का उपयोग किया जाता है, जिनकी आईडी 1–6 है, एक घूर्णन आधार और आर्टिकुलेटेड जोड़ों के साथ। ट्रेपेज़ॉइडल स्थिति नियंत्रण त्वरण और मंदी को सीधे स्थिति आदेशों के बजाय पेश करता है बिना रैम्पिंग के।एक 12-बिट मैग्नेटिक एंगल सेंसर यांत्रिक पोटेंशियोमीटर फीडबैक को प्रतिस्थापित करता है और 360° एन्कोडर फीडबैक प्रदान करता है।
मैग्नेटिक सेंसिंग डिज़ाइन को कॉम्पैक्ट और कंपन-प्रतिरोधी के रूप में वर्णित किया गया है, जिसमें विश्वसनीयता और सेवा-जीवन के लाभ हैं। विभिन्न गियरिंग दो आर्म भूमिकाओं की सेवा करती है: मुख्य आर्म तेज प्रतिक्रिया और बारीक नियंत्रण के लिए 1:147 गियरिंग का उपयोग करता है, जबकि फॉलोअर आर्म टॉर्क और स्थिति स्थिरता के लिए 1:345 कमी का उपयोग करता है।
संरचनात्मक डिज़ाइन और सामग्री
विशिष्ट नेता और फॉलोअर संरचनाएँ सुदृढ़ महत्वपूर्ण जोड़ों और लोड-बेयरिंग क्षेत्रों का उपयोग करती हैं ताकि आंदोलन के गैप को कम किया जा सके और स्थिति की सटीकता में सुधार किया जा सके। अनुकूलित वायरिंग और जोड़ों के लेआउट संभावित हस्तक्षेप और गति में देरी को कम करते हैं। उच्च-शक्ति वाले PLA संरचनात्मक घटक थकान प्रतिरोध और विरूपण के प्रतिरोध में सुधार के लिए महत्वपूर्ण क्षेत्रों को मजबूत और मोटा किया गया है। हार्डवेयर सुधार परियोजना के ओपन-सोर्स डिज़ाइन और लाइसेंसिंग दृष्टिकोण को बनाए रखते हैं।
BusLinker V3.0 पीसी कॉन्फ़िगरेशन
हाईवंडर बसलिंकर V3.0 सर्वो डिबगिंग बोर्ड समर्पित पीसी सॉफ़्टवेयर के साथ काम करता है जो सर्वो स्कैनिंग, पैरामीटर सेटअप, स्थिति निगरानी, ट्रेजेक्टरी नियंत्रण, और गति और सुरक्षा सेटिंग्स के समायोजन के लिए है।
- मॉड्यूलर प्रबंधन: एक-क्लिक स्कैनिंग एक मॉड्यूलर इंटरफ़ेस उत्पन्न करती है; गतिशील रूप से कॉन्फ़िगर करने योग्य संचार पैरामीटर और स्वचालित बौड-रेट समायोजन केंद्रीकृत मल्टी-सर्वो नियंत्रण का समर्थन करते हैं।
- वास्तविक समय पैरामीटर फीडबैक: उच्च-आवृत्ति सैंपलिंग और एक वास्तविक समय फीडबैक इंजन सर्वो गति की निगरानी और दृश्यता प्रदान करते हैं।
- कस्टमाइज़ेबल सर्वो सेटिंग्स: गति मोड और नियंत्रण लॉजिक को प्रोग्राम करें, जिसमें नियंत्रण पैरामीटर, सुरक्षा सीमाएँ और फीडबैक रणनीतियाँ शामिल हैं।
हगिंग फेस लेरोबोट और विकास संसाधन
हगिंग फेस लेरोबोट एक ओपन-सोर्स रोबोटिक्स पारिस्थितिकी तंत्र है जिसमें एक पायथन पुस्तकालय और मॉडल-शेयरिंग प्लेटफॉर्म है। इसके उपकरण, डेटासेट और प्रीट्रेंड मॉडल अनुकरण-शिक्षण और सुदृढीकरण-शिक्षण विकास का समर्थन करते हैं। SO-ARM101 परियोजना यांत्रिक डिज़ाइन, कोड, प्रीट्रेंड मॉडल और एल्गोरिदम पुस्तकालयों को ओपन-सोर्स विकास संसाधनों के रूप में उपलब्ध कराती है।
SO-ARM101 एकीकरण लेरोबोट डेटासेट, प्रीट्रेंड मॉडल और एल्गोरिदम के सीधे उपयोग और तैनाती का समर्थन करता है। संसाधनों में एक लेरोबोट ट्यूटोरियल पुस्तकालय, हगिंग फेस लेरोबोट समुदाय, एक गिटहब रिपॉजिटरी और हगिंग फेस लेरोबोट मॉडल हब शामिल हैं। चरण-दर-चरण निर्देश सेटअप से लेकर तैनाती तक को कवर करता है, जिसमें अद्यतन एल्गोरिदम और ढांचे के अनुकूलन तक पहुंच शामिल है ताकि विकास लेरोबोट अपडेट के साथ संरेखित रहे।
विशेषताएँ
| पैरामीटर | विशेषण या दायरा |
|---|---|
| ब्रांड | हाईवंडर |
| मॉडल | LeRobot SO-ARM101 |
| उत्पाद प्रकार | ओपन-सोर्स लीडर-फॉलोवर रोबोटिक आर्म प्लेटफॉर्म |
| धुरी | 6 |
| सर्वो व्यवस्था | छह मैग्नेटिक एनकोडर सेल्फ-फीडबैक बस सर्वो; आईडी 1–6 |
| सर्वो आपूर्ति | 12 V |
| निर्धारित सर्वो टॉर्क | 30 किग्रा·सेमी 12 V पर; "30KG" के रूप में भी लेबल किया गया |
| कोण सेंसर | यांत्रिक पोटेंशियोमीटर के स्थान पर 12-बिट मैग्नेटिक कोण सेंसर |
| एनकोडर फीडबैक | 360° मैग्नेटिक एनकोडर फीडबैक |
| स्थिति-नियंत्रण एल्गोरिदम | त्वरण और मंदी के साथ ट्रेपेज़ॉइडल नियंत्रण |
| मुख्य-आर्म गियरिंग | 1:147 गियर अनुपात |
| फॉलोवर-आर्म गियरिंग | 1:345 कमी अनुपात |
| सर्वो प्रोटोकॉल | SO-ARM101 सर्वो प्रोटोकॉल; LeRobot पारिस्थितिकी तंत्र एकीकरण |
| यांत्रिक व्यवस्था | घूर्णन आधार, आर्टिकुलेटेड जोड़ों और विशिष्ट लीडर/फॉलोवर संरचनाएँ |
| संरचनात्मक सामग्री | उच्च-शक्ति PLA; सुदृढ़ और मोटे किए गए प्रमुख क्षेत्र |
| दृष्टि कॉन्फ़िगरेशन समर्थित | आर्म-माउंटेड प्राइमरी विज़न और बाहरी, समायोज्य-स्टैंड टर्शियरी विज़न |
| सीखने और नियंत्रण समर्थन | लीडर-फॉलोवर टेलीऑपरेशन, मल्टीमोडल डेटा संग्रह, एंड-टू-एंड अनुकरण सीखना, ACT प्रशिक्षण और मल्टीमोडल VLA विकास |
| विकास पारिस्थितिकी तंत्र | Hugging Face LeRobot; समर्पित गति-नियंत्रण ड्राइवर SDK |
सर्वो बस सावधानी
जब कई सर्वो बस से जुड़े हों, तो प्रसारण PING निर्देशों का उपयोग न करें।
किट विकल्प
| चयन | असेंबली स्थिति |
|---|---|
| DIY किट / असंरचित | असंरचित |
| स्टार्टर किट / असेंबल | असेंबल |
| मानक किट / असेंबल | असेंबल |
| उन्नत किट / असेंबल | असेंबल; इसमें असेंबल किए गए 3D-प्रिंटेड घटक शामिल हैं |
अनुप्रयोग
- डेस्कटॉप संचालन प्रयोग: रंगीन या लकड़ी के ब्लॉकों को पकड़ने, ज्यामितीय वस्तुओं को संभालने और वस्तुओं को बिन या टोकरी में छांटने का प्रदर्शन करें, फिर सीखे गए कार्यों को विकसित करने के लिए रिकॉर्ड किए गए प्रदर्शनों का उपयोग करें।
- दृष्टि-निर्देशित संचालन: निकट-क्षेत्र लक्ष्य और बनावट कैप्चर को एक बाहरी कार्यक्षेत्र दृश्य के साथ मिलाकर हाथ-आंख समन्वय और पर्यावरणीय धारणा का अध्ययन करें।
- अनुकरण-शिक्षण और VLA अनुसंधान: नेता-अनुयायी प्रदर्शनों को एकत्र करें, नीतियों को प्रशिक्षित करें और LeRobot कार्यप्रवाह के माध्यम से सीखे गए व्यवहार को लागू करें। यह प्लेटफ़ॉर्म सुदृढीकरण-शिक्षण विधियों की खोज का भी समर्थन करता है।
- रोबोटिक्स प्रोग्रामिंग निर्देश: नियंत्रण तर्क, गति पथ और भौतिक आंदोलन और स्क्रीन पर आर्म मॉडल के बीच संबंध सिखाने के लिए हाथों-पर आधारित आर्म प्रदर्शनों का उपयोग करें।
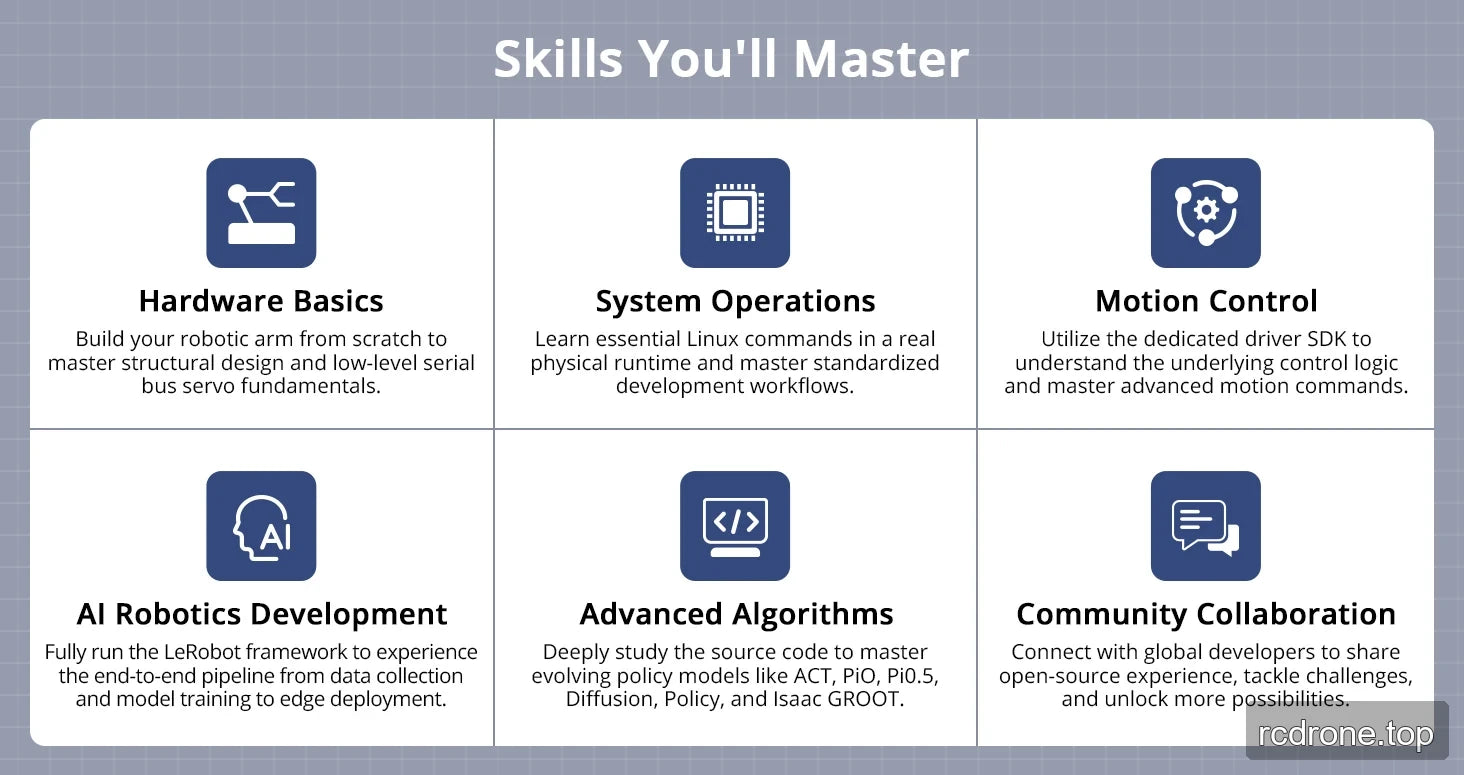
- हार्डवेयर और प्रणाली सीखना: संरचनात्मक डिज़ाइन और निम्न-स्तरीय सीरियल बस सर्वो मूलभूत सिद्धांतों का अध्ययन करते हुए DIY आर्म को शून्य से बनाएं; भौतिक रनटाइम और मानकीकृत विकास कार्यप्रवाह में आवश्यक लिनक्स कमांड का अभ्यास करें।
- मOTION-नियंत्रण विकास: समर्पित ड्राइवर SDK का उपयोग करें नियंत्रण तर्क और उन्नत गति आदेशों का अध्ययन करने के लिए।
- AI विकास और नीति-कोड अध्ययन: डेटा संग्रह, मॉडल प्रशिक्षण और एज तैनाती के माध्यम से काम करें, स्रोत-कोड अध्ययन विषयों को ACT, Pi0, Pi0.5, Diffusion, Policy और Isaac GROOT के रूप में लेबल किया गया है।
- ओपन-सोर्स सहयोग: कार्यान्वयन अनुभव साझा करें और LeRobot डेवलपर समुदाय के साथ रोबोटिक्स विकास चुनौतियों पर काम करें।
क्या शामिल है
उन्नत किट / असेंबल्ड
निम्नलिखित पैकिंग सूची विशेष रूप से उन्नत किट / असेंबल्ड विकल्प पर लागू होती है, जिसमें असेंबल्ड 3D-प्रिंटेड घटक शामिल हैं।
| आइटम | मात्रा या आपूर्ति विवरण |
|---|---|
| SO-ARM101 लीडर आर्म | 1 |
| SO-ARM101 फॉलोवर आर्म | 1 |
| यूएसबी हब | 4 पोर्ट; 1000 मिमी केबल |
| पावर एडाप्टर | 2; प्रत्येक 12 V, 5 A, DC5.5 × 2 के साथ।5 कनेक्टर्स |
| G-क्लैंप | 4; 2-इंच आकार |
| टाइप-C डेटा केबल | 2; 1000 मिमी प्रत्येक |
| सर्वो केबल | 100 मिमी, 160 मिमी और 200 मिमी लंबाई |
| धातु मुख्य सर्वो हॉर्न | 2 |
| सहायक सर्वो हॉर्न | 2 |
| केबल टाई | 3; 150 मिमी प्रत्येक |
| स्क्रूड्राइवर | 2 |
| एक्सेसरी पैक | शामिल |
| कैमरा माउंट | शामिल |
| 300K पिक्सल HD कैमरा | शामिल |
| 2 MP HD वाइड-एंगल कैमरा | शामिल |
| काला कैमरा ब्रैकेट | शामिल |
| सफेद कैमरा ब्रैकेट | शामिल |
| USB डेटा केबल | 2; 1000 मिमी प्रत्येक |
FAQ
कौन से विकल्पों को असेंबली की आवश्यकता है?
DIY किट / असंयुक्त विकल्प को असेंबली की आवश्यकता है।स्टार्टर, स्टैंडर्ड और एडवांस्ड चयन को असेंबल्ड के रूप में लेबल किया गया है।
क्या एडवांस्ड किट में दोनों हाथ और कैमरे शामिल हैं?
हाँ। एडवांस्ड किट की पैकिंग सूची में एक SO-ARM101 लीडर आर्म, फॉलोवर आर्म, एक 300K पिक्सल HD कैमरा और एक 2 MP HD वाइड-एंगल कैमरा शामिल है, साथ ही ऊपर सूचीबद्ध माउंटिंग पार्ट्स भी शामिल हैं।
दोनों दृष्टि दृष्टिकोणों के बीच क्या अंतर है?
प्राइमरी विज़न निकट-क्षेत्र लक्ष्य कैप्चर और हाथ-आंख समन्वय के लिए एक आर्म-माउंटेड कैमरा का उपयोग करता है। टर्शियरी विज़न कार्यक्षेत्र के वैश्विक दृश्य के लिए एक समायोज्य स्टैंड पर एक बाहरी कैमरा का उपयोग करता है।
क्या 360° एन्कोडर फीडबैक का मतलब है कि हर जोड़ों का घुमाव निरंतर होता है?
कोई निरंतर जोड़ों के घुमाव का विनिर्देशन प्रदान नहीं किया गया है। 360° मान मैग्नेटिक एन्कोडर फीडबैक का वर्णन करता है, न कि प्रत्येक जोड़ों के लिए एक निर्धारित यांत्रिक यात्रा सीमा।
कई सर्वोस के साथ संचार करते समय कौन सी सावधानी लागू होती है?
जब कई सर्वो बस से जुड़े हों, तो प्रसारण PING निर्देश न भेजें।
कॉन्फ़िगरेशन गाइड
| किट | असेंबली और दृष्टि उपकरण |
|---|---|
| DIY किट / असंयुक्त | 3D-प्रिंटेड संरचनात्मक घटकों या दृष्टि कैमरों. को छोड़कर असंयुक्त हार्डवेयर किट। असेंबली से पहले प्रदान किए गए संरचनात्मक डिज़ाइन प्रिंट करें; DIY हार्डवेयर पैकिंग सूची का पालन करें। |
| स्टार्टर किट / असंयुक्त | असेंबली 3D-प्रिंटेड लीडर/फॉलोअर घटक; कोई दृष्टि कैमरा शामिल नहीं है। |
| मानक किट / असेंयुक्त | असेंबली भुजाएँ और प्राथमिक दृष्टि कैमरा; कोई बाहरी दृश्य कैमरा नहीं। |
| उन्नत किट / असेंबल की गई | असेंबल की गई भुजाएँ, प्राथमिक दृष्टि कैमरा और बाहरी दृश्य कैमरा समायोज्य माउंट के साथ जो दो-व्यू डेटा संग्रह के लिए है। |
3D-प्रिंटेड संरचनात्मक घटक असेंबल की गई किट के साथ शामिल हैं। नीचे किट-तुलना और व्यक्तिगत पैकिंग पैनल प्रत्येक चयन के साथ प्रदान किए गए सहायक उपकरणों को परिभाषित करते हैं। चित्रित कंप्यूटर या प्रदर्शन कार्यक्षेत्र एक प्रदान किया गया कंप्यूटर नहीं है।
तकनीकी विनिर्देश और कॉन्फ़िगरेशन संदर्भ
| ब्रांड | हाईवंडर | ||
| उत्पाद | SO-ARM101 एम्बॉडिड इंटेलिजेंट ओपन-सोर्स रोबोटिक आर्म | ||
| उत्पाद सामग्री | PLA (पॉलीलैक्टिक एसिड) | ||
| आकार | लीडर आर्म: 111 × 239 × 525 मिमी | फॉलोवर आर्म: 111 × 173 × 532 मिमी | कैमरा माउंट: 166 × 258 × 527 मिमी |
| वजन | लीडर आर्म: 697ग | फॉलोवर आर्म: 704ग | कैमरा माउंट: 1178ग |
| सर्वो | HX-10HM बस सर्वो ×6 | HX-30HM बस सर्वो ×6 | / |
| नियंत्रक | बसलिंकर V3.0 सर्वो डिबगिंग बोर्ड | ||
| कैमरा | 300K पिक्सल HD वाइड-एंगल कैमरा (480P), 2MP HD वाइड-एंगल कैमरा (1080P) | ||
| पावर सप्लाई | 12V 5A (DC4.0*1.7) | ||
| ऑपरेटिंग सिस्टम | Windows / Ubuntu | ||
| संचार विधि | USB सीरियल पोर्ट | ||
| प्रोग्रामिंग टूल्स | Python | ||
| पैकेज वजन & आयाम | DIY किट: 5.23kg, 512 × 240 × 225 मिमी स्टार्टर किट: 4.33kg, 512 × 240 × 225 मिमी मानक किट: 4.38kg, 512 × 240 × 225 मिमी उन्नत किट: 5.6kg, 512 × 240 × 225 मिमी |
| आइटम | विशेष विवरण | ||
| ब्रांड | Hiwonder | ||
| उत्पाद | SO-ARM101 एम्बोडीड इंटेलिजेंट ओपन-सोर्स रोबोटिक आर्म | ||
| उत्पाद सामग्री | PLA (पॉलीलैक्टिक एसिड) | ||
| आकार | लीडर आर्म: 111 × 239 × 525 मिमी | फॉलोवर आर्म: 111 × 173 × 532 मिमी | कैमरा माउंट: 166 × 258 × 527 मिमी |
| वजन | लीडर आर्म: 697ग्राम | फॉलोवर आर्म: 704ग्राम | कैमरा माउंट: 1178ग्राम |
| सर्वो | HX-10HM बस सर्वो ×6 | HX-30HM बस सर्वो ×6 | / |
| नियंत्रक | BusLinker V3.0 सर्वो डिबगिंग बोर्ड | ||
| कैमरा | 300K पिक्सल HD वाइड-एंगल कैमरा (480P), 2MP HD वाइड-एंगल कैमरा (1080P) | ||
| पावर सप्लाई | 12V 5A (DC4.0*1.7) | ||
| ऑपरेटिंग सिस्टम | विंडोज़ / उबंटू | ||
| संचार विधि | USB सीरियल पोर्ट | ||
| प्रोग्रामिंग टूल | पायथन | ||
| पैकेज वजन & आयाम | DIY किट: 5.23kg, 512 × 240 × 225 मिमी स्टार्टर किट: 4.33kg, 512 × 240 × 225 मिमी मानक किट: 4.38kg, 512 × 240 × 225 मिमी उन्नत किट: 5.6kg, 512 × 240 × 225 मिमी |
दृश्य विवरण
विशेषताएँ और डिज़ाइन


उत्पाद दृश्य

अनुप्रयोग उदाहरण

अतिरिक्त उत्पाद विवरण




विशेषताएँ और प्रदर्शन


पैकेज सामग्री



