


MatekSys ASPD-AUAV डिजिटल एयरस्पीड सेंसर अर्दुपायलट आरसी एयरक्राफ्ट, DroneCAN CAN/I2C/UART (MSP) के लिए
MatekSys ASPD-AUAV डिजिटल एयरस्पीड सेंसर अर्दुपायलट आरसी एयरक्राफ्ट, DroneCAN CAN/I2C/UART (MSP) के लिए
MATEKSYS
नियमित रूप से मूल्य
$149.00 USD
नियमित रूप से मूल्य
विक्रय कीमत
$149.00 USD
यूनिट मूल्य
प्रति
Taxes included.
शिपिंग की गणना चेकआउट के समय की जाती है।
पिकअप उपलब्धता लोड नहीं की जा सकी


समीक्षा
Matek ASPD-AUAV एक डिजिटल एयरस्पीड सेंसर है जो RC विमान के लिए ArduPilot फर्मवेयर का उपयोग करता है। यह AUAV-L30D सेंसर पर आधारित है और CAN (DroneCAN प्रोटोकॉल), I2C, और UART (MSP) इंटरफेस का समर्थन करता है।
मुख्य विशेषताएँ
- ArduPilot AP_Periph L431 CAN नोड
- इंटरफेस: CAN + I2C + UART (TX2, MSP प्रोटोकॉल)
- कनेक्टर्स:
- CAN JST-GH कनेक्टर, DroneCAN प्रोटोकॉल
- I2C JST-GH कनेक्टर, AUAV-L30D I2C मोड
- स्थिति LEDs:
- CAN बूटलोडर LED (नीला): तेज़ झपकना = AP_Periph बूटलोडर; धीमा झपकना = CAN नोड तैयार
- 3.3V पावर LED (लाल)
- CAN बस को उड़ान नियंत्रक के साथ विश्वसनीय संचार के लिए सबसे सामान्य कनेक्शन विधि के रूप में वर्णित किया गया है
- छवि पाठ (मान ग्राफ) लेबल: “ASPD-AUAV(L30D)” और “ASPD-DLVR(L10D)”; किंवदंती दिखाती है:
- ARSP[0] वायु गति (न्यूनतम: 0.05 अधिकतम: 12.38 औसत: 2.99)
- ARSP[1] वायु गति (न्यूनतम: 0.32 अधिकतम: 12.54 औसत: 3.09)
विशेषताएँ
| इनपुट वोल्टेज रेंज | 4.5~5.5V |
| ऊर्जा खपत | 26mA |
| संचालन तापमान | -30°C से 85°C |
| दबाव सीमा | 7500Pa (± 30 inH2O) |
| बर्स्ट प्रेशर | 103kPa |
| गति सीमा | 400 किमी/घंटा (111 मी/सेकंड) |
| आकार | 36mm*32mm*7.3mm |
| वजन | 5g |
क्या शामिल है
- 1x ASPD-AUAV
- 2x JST-GH-4P से JST-GH-4P 20cm सिलिकॉन वायर
- पिटोट ट्यूब
- स्पष्ट सिलिकॉन ट्यूबिंग 40cm
ग्राहक सेवा और उत्पाद समर्थन के लिए, संपर्क करें [email protected] या जाएं https://rcdrone.top/.
अनुप्रयोग
- आरसी विमान एयरस्पीड सेंसिंग अर्दुपायलट-आधारित निर्माणों के लिए
- ड्रोनकैन/कैन, I2C, या UART (MSP) एक उड़ान नियंत्रक के साथ एकीकरण
वायरिंग और अर्दुपायलट पैरामीटर
| कैने | या | I2C | या | UART | |||
| ASPD-AUAV | FC | ASPD-DUAV | FC | ASPD-DUAV | FC | ||
| 5V CANH CANL G |
4.5-5.5V CAN उच्च CAN निम्न GND |
5V SCL SDA G |
4.5-5.5V SCL SDA GND |
5V G TX2 |
4.5-5.5V GND स्पेयर UART_RX |
||
| ARSPD*_USE ARSPD*_TYPE |
1 8 (UAVCAN) |
ARSPD*_USE ARSPD*_TYPE |
1 19 (AUAV-30in) |
ARSPD*_USE ARSPD*_TYPE |
1 14 (MSP) |
||
| SERIAL*_BAUD SERIAL*_PROTOCOL |
115 (115200) 32 (MSP) |
||||||
टिप्स (प्रदान किए गए पाठ से)
- CAN Baro डिफ़ॉल्ट रूप से सक्षम है। यदि AUAV में एकीकृत Baro का उपयोग नहीं किया जाता है, तो “Mission Planner -> प्रारंभिक सेटअप -> वैकल्पिक हार्डवेयर -> UAVCAN -> MAVlink CANx -> मेनू पैरामीटर” में BARO_ENABLE = 0 सेट करें।
- ArduPilot ने 1MB फ्लैश MCU(s) (जैसे F405, F745 श्रृंखला) वाले उड़ान नियंत्रक पर डिफ़ॉल्ट रूप से AUAV I2C समर्थन हटा दिया है।
- गति सीमा 400km/h बनाम 227km/h
- AUAV की स्थिर हवा में बेहतर ऑफसेट है।
हस्तनिर्देश & डाउनलोड
- फर्मवेयर: https://firmware.ardupilot.org/AP_Periph/latest/MatekL431-AUAV/
- AP_Periph README: https://github.com/ArduPilot/ardupilot/blob/master/Tools/AP_Periph/README.md
- DroneCAN प्रोटोकॉल: https://dronecan.github.io/
- 3D STEP फ़ाइल: ASPD-AUAV_STEP.zip
विवरण
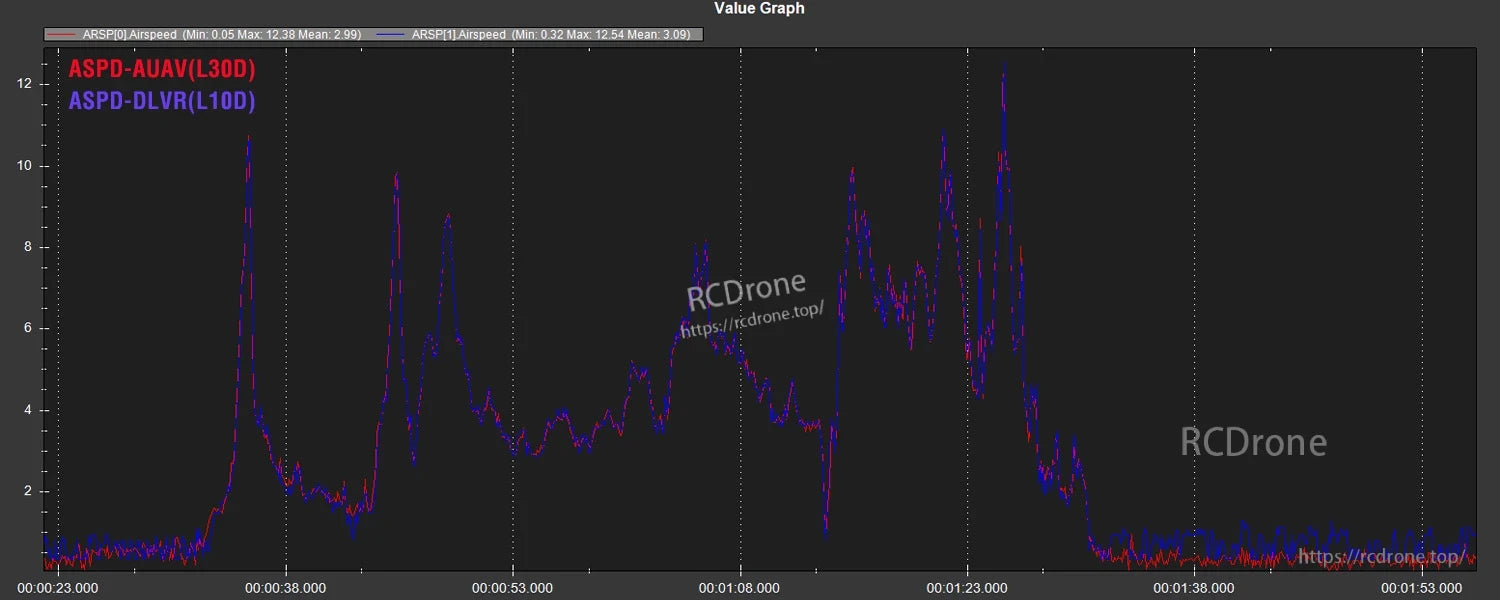
ASPD-AUAV डिजिटल एयरस्पीड सेंसर का आउटपुट किसी अन्य एयरस्पीड सेंसर ट्रेस के खिलाफ तुलना की जा सकती है ताकि समय के साथ रीडिंग परिवर्तनों की समीक्षा की जा सके।