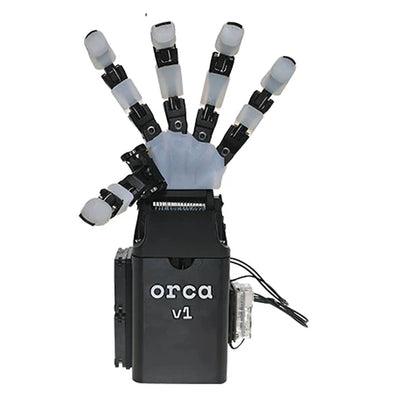
ORCA हैंड v1 ओपन-सोर्स 17-DOF कुशल रोबोटिक हाथ और घटक
ORCA हैंड v1 ओपन-सोर्स 17-DOF कुशल रोबोटिक हाथ और घटक
ORCA Hand
पिकअप उपलब्धता लोड नहीं की जा सकी


समीक्षा
ORCA Hand v1 एक ओपन-सोर्स, टेंडन-चालित चतुर रोबोटिक हाथ है जो मैनिपुलेशन अनुसंधान, रोबोटिक्स शिक्षा और कस्टम एकीकरण के लिए है। हाथ की संरचना में 17 स्वतंत्रता के डिग्री हैं: 16 अंगुली जोड़ों और एक कलाई धुरी। पैकेज मेनू से एक असेंबल किया हुआ हाथ, एक असेंबल न किया हुआ पैकेज, व्यक्तिगत DYNAMIXEL एक्ट्यूएटर्स या स्टार्टर्स इलेक्ट्रॉनिक्स सेट का चयन करें। ये विभिन्न खरीद दायरे हैं; एक्ट्यूएटर और इलेक्ट्रॉनिक्स विकल्प पूर्ण हाथ नहीं हैं।
विशेषताएँ
- टेंडन-चालित अंगुली तंत्र जिनमें बदलने योग्य प्रिंटेड मॉड्यूल और सेवा योग्य भाग हैं।
- ओवरलोड के तहत जोड़ का डिसएंगेजमेंट, स्वचालित कैलिब्रेशन और ORCA v1 डिज़ाइन में कम घर्षण टेंडन रूटिंग।
- ओपन प्रोजेक्ट डिज़ाइन संशोधन और अनुसंधान का समर्थन करता है; किसी भी इरादे से वाणिज्यिक उपयोग के लिए प्रोजेक्ट लाइसेंस की समीक्षा करें।
- एक स्पर्श-संवेदक कॉन्फ़िगरेशन डिज़ाइन संदर्भ सामग्री में प्रकट होता है, लेकिन वर्तमान में सूचीबद्ध मानक हाथ पैकेजों में स्पर्श संवेदक शामिल नहीं हैं।
कॉन्फ़िगरेशन गाइड
| पैकेज विकल्प | आपको क्या प्राप्त होता है |
|---|---|
| आयातित असेंबल ORCA हाथ | एक आयातित असेंबल ORCA हाथ; चित्रित सुरक्षात्मक केस इस पैकेज का है। |
| चीन-असेंबल ORCA हाथ | एक असेंबल हाथ जिसमें 16 XC330-T288-T अंग क्रियाकर्ता, एक XC430-T240BB-T कलाई क्रियाकर्ता, एक प्रारंभिक इलेक्ट्रॉनिक्स सेट, एक USB-A से माइक्रो-USB केबल और हाथ में उपयोग किए जाने वाले असेंबली सहायक उपकरण शामिल हैं। |
| पूर्ण असंयुक्त ORCA हाथ किट | 16 XC330-T288-T क्रियाकर्ता, एक XC430-T240BB-T क्रियाकर्ता, प्रारंभिक इलेक्ट्रॉनिक्स सेट, USB-A से माइक्रो-USB केबल और यांत्रिक/असेंबली सहायक उपकरण।असेंबली की आवश्यकता है। |
| DIY कोर कंपोनेंट | 16 XC330-T288-T एक्ट्यूएटर्स, एक XC430-T240BB-T एक्ट्यूएटर और एक स्टार्टर्स इलेक्ट्रॉनिक्स सेट। संरचनात्मक और अन्य असेंबली सामग्री को अलग से प्राप्त करना होगा। |
| XC330-T288-T एक्ट्यूएटर | एक व्यक्तिगत XC330-T288-T एक्ट्यूएटर। |
| XC430-T240BB-T एक्ट्यूएटर | एक व्यक्तिगत XC430-T240BB-T एक्ट्यूएटर। |
| DYNAMIXEL स्टार्टर्स सेट | U2D2, U2D2 PHB और 12 V 5 A पावर सप्लाई; कोई एक्ट्यूएटर्स या हाथ नहीं। |
विशेषताएँ
| ORCA हाथ v1 | विशेष विवरण |
|---|---|
| ड्राइव और गति | टेंडन ड्राइव; 17 DOF (16 अंगुली + 1 कलाई) |
| असेंबल की गई हाथ संदर्भ आकार | 34.5 सेमी ऊँचा × 12।5 सेमी चौड़ा |
| संयुक्त हाथ का कुल द्रव्यमान | 1175 ग्राम |
| वर्तमान स्पर्श संवेदक | मानक सूचीबद्ध हाथ पैकेज में शामिल नहीं है |
आकार और कुल द्रव्यमान चित्रित संयुक्त हाथ का वर्णन करते हैं, न कि व्यक्तिगत घटकों या शिपिंग पैकेज का।
DYNAMIXEL एक्ट्यूएटर विनिर्देश
| पैरामीटर | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| मोटर / संकल्प | कोरलेस DC; 4096 पल्स/रिव | कोरलेस DC; 4096 पल्स/रिव |
| गियर अनुपात | 288.35:1 | 245.22:1 |
| आकार / द्रव्यमान | 20 × 34 × 26 मिमी; 23 ग्राम | 28.5 × 46.5 × 34 मिमी; 65 ग्राम |
| इनपुट / अनुशंसित वोल्टेज | 6.5–12 वी / 11.1 वी | 6.5–14.8 वी / 12 वी |
| कार्यशील तापमान | −5 से 70 °C | −5 से 80 °C |
| स्टैंडबाय करंट | 17 मA | 46 मA |
| स्टॉल टॉर्क 9 / 11.1 / 12 वी पर | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| स्टॉल करंट 9 / 11.1 / 12 वी पर | 0.61 / 0.80 / 0.88 ए | 1.1 / 1.3 / 1.4 ए |
| नो-लोड स्पीड 9 / 11.1 / 12 वी पर | 52 / 65 / 71 आरपीएम | 52 / 65 / 70 आरपीएम |
स्टॉल आंकड़े क्षणिक एक्ट्यूएटर परीक्षण बिंदु हैं, निरंतर हाथ के भार या संचालन रेटिंग नहीं।XC330 संचालन मोड: वर्तमान, गति, स्थिति (0–360°), विस्तारित स्थिति, वर्तमान-आधारित स्थिति और PWM। XC430 मोड: गति, स्थिति, विस्तारित स्थिति और PWM। XC330 इंजीनियरिंग-प्लास्टिक आवास और सभी-धातु गियर्स का उपयोग करता है। पावर और संचार वायरिंग को चयनित एक्ट्यूएटर और कंट्रोलर के अनुसार होना चाहिए।
अनुप्रयोग
रोबोटिक ग्रास्पिंग प्रयोगों, सीखने-आधारित संचालन, टेलीऑपरेशन अनुसंधान और कस्टम रोबोट-आर्म एकीकरण में असेंबल की गई हाथ या उपयुक्त किट का उपयोग करें। यह परियोजना अनुसंधान ग्रास्पिंग और सिमुलेशन-से-वास्तविक प्रयोगों को प्रदर्शित करती है; चित्रित रोबोट आर्म, VR उपकरण और परीक्षण फिक्स्चर शामिल नहीं हैं। प्रोग्रामिंग, यांत्रिक माउंटिंग, नियंत्रण एकीकरण और कार्य-विशिष्ट परीक्षण उपयोगकर्ता की जिम्मेदारी है।
क्या शामिल है
कॉन्फ़िगरेशन गाइड प्रत्येक वास्तविक पैकेज को परिभाषित करता है।संयुक्त चीन पैकेज और पूर्ण किट में 16 XC330-T288-T यूनिट, एक XC430-T240BB-T यूनिट, U2D2 + U2D2 PHB + 12 V 5 A सप्लाई, एक USB-A से माइक्रो-USB केबल, और संबंधित सहायक उपकरण जैसे पंखा, बेयरिंग, मैग्नेट, डॉवेल पिन, कैपिलरी ट्यूब, थ्रेडेड रॉड, स्क्रू, नट, ड्राइव बेल्ट, वॉशर, सिलिकोन एडहेसिव और टेंडन कॉर्ड शामिल हैं। DIY कोर विकल्प उन अतिरिक्त संरचनात्मक और असेंबली सामग्रियों को छोड़ देता है। अपने असेंबली योजना के दौरान आवश्यक हाथ की दिशा की पुष्टि करें; बाईं और दाईं ओर इस लिस्टिंग पर अलग खरीद विकल्प नहीं हैं।
FAQ
क्या DIY कोर कंपोनेंट्स विकल्प एक पूर्ण हाथ बनाता है?
नहीं। यह 17 एक्ट्यूएटर्स और प्रारंभिक इलेक्ट्रॉनिक्स प्रदान करता है; अन्य असेंबली सामग्रियाँ अलग हैं।
क्या स्टार्ट सेट में कोई एक्ट्यूएटर्स शामिल हैं?
नहीं। इसमें U2D2, U2D2 PHB और 12 V 5 A पावर सप्लाई शामिल है।
क्या टैक्टाइल सेंसर शामिल हैं?
नहीं।प्रदर्शित टैक्टाइल संस्करण कुछ परियोजना डिज़ाइन सामग्री में भविष्य या वैकल्पिक संदर्भ है, न कि वर्तमान मानक हाथ पैकेज।
क्या रोबोट-आर्म नियंत्रण प्लग और प्ले है?
नहीं। अपने सिस्टम के लिए माउंटिंग, प्रोग्रामिंग, नियंत्रण और कार्य-विशिष्ट एकीकरण प्रदान करें।
परियोजना दस्तावेज़: ORCA Hand. पुन: उपयोग या पुनर्वितरण से पहले इसके वर्तमान लाइसेंस की समीक्षा करें।
दृश्य विवरण