


16-चैनल ब्लूटूथ PWM सर्वो ड्राइवर कंट्रोलर बोर्ड मॉड्यूल, USB/TTL UART, STM32 48MHz, 43.5x36mm
16-चैनल ब्लूटूथ PWM सर्वो ड्राइवर कंट्रोलर बोर्ड मॉड्यूल, USB/TTL UART, STM32 48MHz, 43.5x36mm
WitMotion
पिकअप उपलब्धता लोड नहीं की जा सकी


Overview
यह 16-चैनल Bluetooth PWM सर्वो ड्राइवर कंट्रोलर बोर्ड मॉड्यूल कई सर्वो मोटर्स (स्टीयरिंग गियर) को USB या TTL UART संचार के साथ चलाने और नियंत्रित करने के लिए डिज़ाइन किया गया है, जिसमें वैकल्पिक Bluetooth कनेक्टिविटी है। यह सर्वो स्थितियों और गति को व्यवस्थित करने के लिए राज्य-आधारित नियंत्रण और क्रिया समूहों का समर्थन करता है।
मुख्य विशेषताएँ
- USB इंटरफेस: प्रत्यक्ष प्लग; ड्राइवर स्थापित करने की आवश्यकता नहीं।
- सर्वो मोटर नियंत्रण: 16-तरफा सर्वो मोटर तक चलाता है; सर्वो मोटर की गति समायोज्य; स्थिर प्रदर्शन।
- Bluetooth इंटरफेस: वैकल्पिक Bluetooth नियंत्रण मॉड्यूल; वायरलेस रूप से PC या सेल फोन से कनेक्ट कर सकता है (Android फोन या PC सॉफ़्टवेयर)।
- सीरियल पोर्ट: TTL सीरियल पोर्ट; UART पोर्ट (TTL स्तर) से कनेक्ट करें या MCU के सीरियल पोर्ट से कनेक्ट करें।
- नियंत्रण सरलीकरण: राज्य को परिभाषित करें; क्रिया विवरण की गणना करने की आवश्यकता नहीं।
- क्रियाकलाप समूह: एक क्रियाकलाप समूह में सर्वो मोटर की स्थिति को संग्रहीत करें।
- कार्य स्विच: बोर्ड को चलाएँ या रोकें।
- बाहरी सिग्नल इनपुट: क्रियाकलाप समूहों को ट्रिगर करने के लिए IN1/IN2/IN3 इनपुट।
विशेषताएँ
| मास्टर चिप | STM32 श्रृंखला |
| आवृत्ति | 48MHz |
| चैनल | 16 |
| PWM सटीकता | 0.1us |
| सर्वो मोटर का न्यूनतम कदम | 1us |
| मोटर नियंत्रण आवृत्ति | 25KHz |
| संचालन तापमान | -40C से 80C |
| संचालन वोल्टेज | USB: 5V; TTL: 3.3V (दो में से एक चुनें); सर्वो मोटर आपूर्ति: 5-7।2v |
| संचार इंटरफेस | USB / TTL UART (वैकल्पिक Bluetooth) |
| बॉड दर | 115200 - 2400Kps समायोज्य |
| पीसी सॉफ़्टवेयर | हाँ |
| क्रिया समूहों की संख्या | समूह 16 |
| क्रियाओं की संख्या संग्रहीत करें | 8192 |
| बोर्ड का आकार | 43.5 मिमी x 36 मिमी x 12 मिमी |
| माउंटिंग होल स्थिति | 37 मिमी x 30 मिमी; उद्घाटन 3 मिमी |
| वजन | 10 ग्राम |
इंटरफेस & हार्डवेयर लेबल
- सर्वो आउटपुट: सर्वो 0-3, सर्वो 4-7, सर्वो 8-11, सर्वो 12-15
- सर्वो मोटर पावर सप्लाई: 5-7.2V
- यूएसबी इंटरफेस
- TTL UART / ब्लूटूथ (वैकल्पिक)
- एलईडी
- कार्य स्विच
- इनपुट इंटरफेस
- बाहरी सिग्नल इनपुट हेडर: IN1, IN2, IN3, GND
नियंत्रण विधि (राज्य / क्रिया समूह)
- राज्य नियंत्रण विधि: स्टीयरिंग गियर पैरामीटर की स्थिति को परिभाषित करें; स्टीयरिंग गियर आंदोलन विवरण की गणना करने की आवश्यकता नहीं है।
- नियंत्रण ब्लॉक अवधारणा: मुख्य कार्यक्रम -> क्रिया समूह 1 ... क्रिया समूह 16 - > राज्य S0 (1000ms) ... राज्य Sn (1000ms), प्रत्येक राज्य के लिए सर्वो 0 से सर्वो 15 स्थिति/गति सेटिंग्स।
बाहरी सिग्नल इनपुट (एक्शन ग्रुप ट्रिगर)
- IN3: GND शॉर्ट, एक्शन ग्रुप 0 चलाएँ
- IN2: GND शॉर्ट, एक्शन ग्रुप 1 चलाएँ
- IN1: GND शॉर्ट, एक्शन ग्रुप 2 चलाएँ
कनेक्शन नोट्स
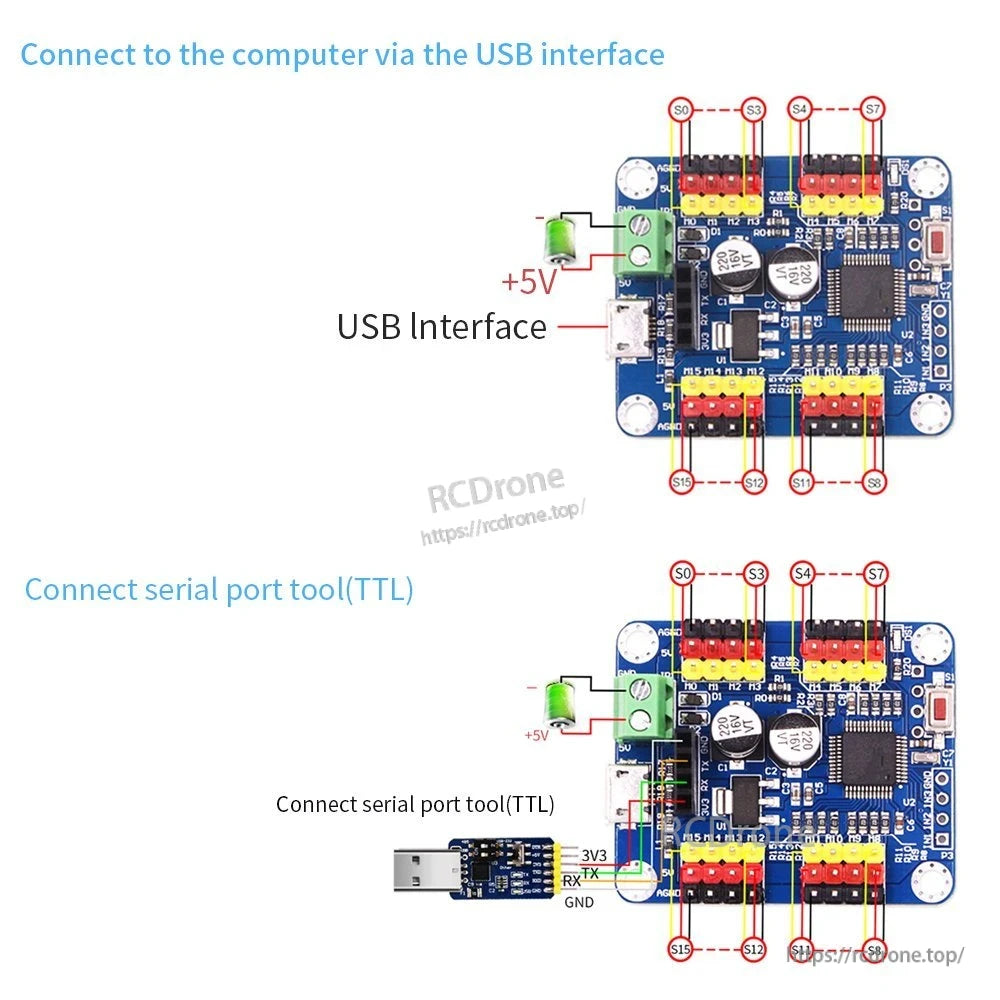
- USB इंटरफेस के माध्यम से कंप्यूटर से कनेक्ट करें।
- TTL सीरियल पोर्ट टूल (TTL) से कनेक्ट करें: 3V3, TX, RX, GND।
- ब्लूटूथ कनेक्शन: सीधे ब्लूटूथ मॉड्यूल से कनेक्ट करें (वैकल्पिक)।
- माइक्रोकंट्रोलर वायरिंग आरेख दिखाता है: MCU (VCC, TXD, RXD, GND) से स्टीयरिंग गियर कंट्रोलर (VCC, RXD, TXD, GND)।
पूर्व-बिक्री संगतता प्रश्नों या वायरिंग सहायता के लिए, समर्थन से संपर्क करें https://rcdrone.top/ या ईमेल करें [email protected].
अनुप्रयोग
- मल्टी-सर्वो रोबोट परियोजनाएँ (16-चैनल सर्वो नियंत्रण)
- RC मॉडल जिन्हें केंद्रीकृत PWM सर्वो नियंत्रण की आवश्यकता होती है
- TTL UART का उपयोग करके MCU-नियंत्रित सर्वो गति अनुक्रम
विवरण
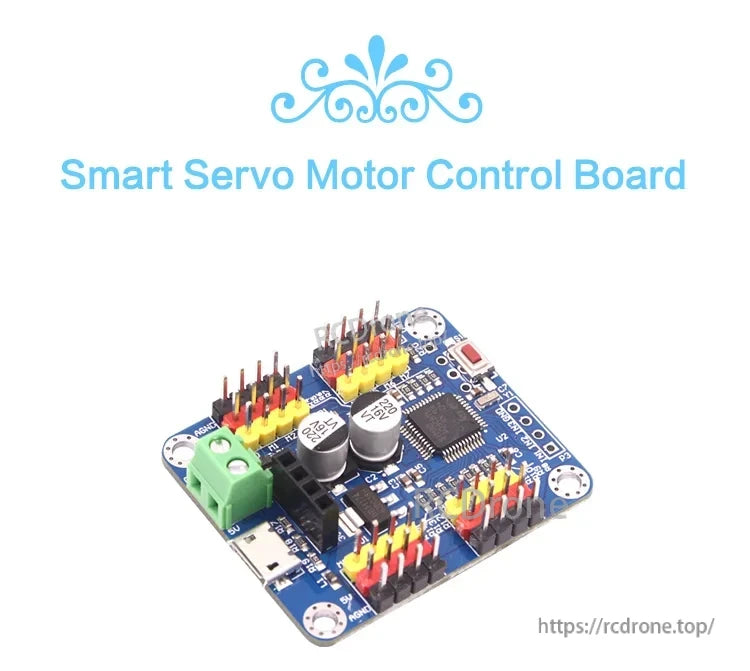
रोबोटिक्स और स्वचालन परियोजनाओं के लिए एक कॉम्पैक्ट 16-चैनल सर्वो नियंत्रक, जो USB, TTL UART, और वैकल्पिक ब्लूटूथ नियंत्रण का समर्थन करता है।
उत्पादन और निरीक्षण उपकरण प्रत्येक नियंत्रक बोर्ड के लिए लगातार निर्माण गुणवत्ता का समर्थन करते हैं।
गुणवत्ता प्रबंधन और परीक्षण दस्तावेज़ निर्माता से उपलब्ध हैं।
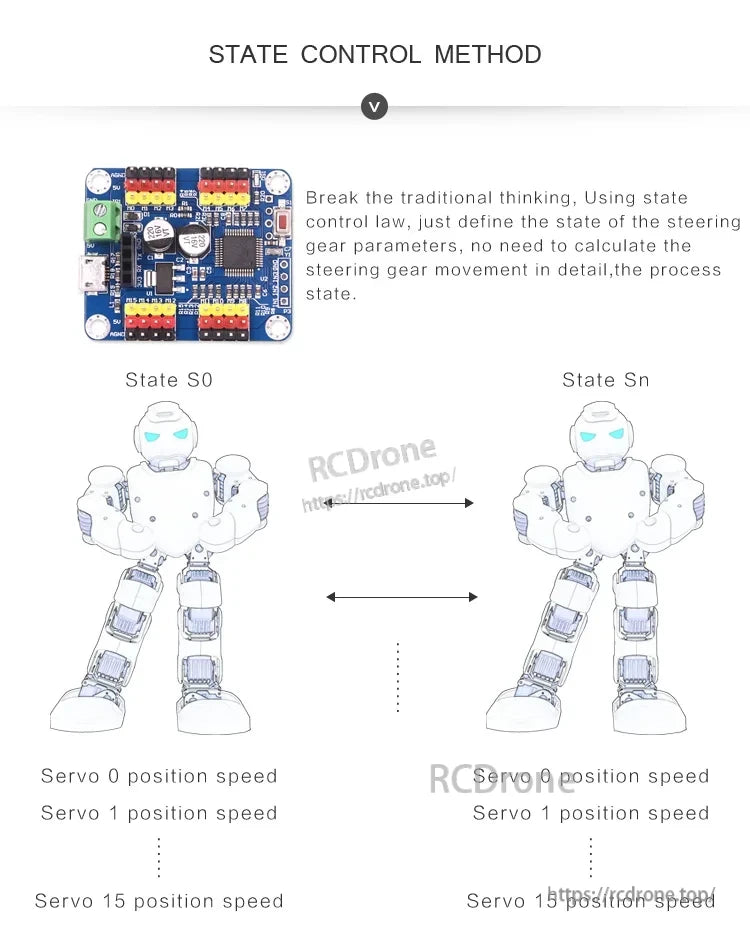
राज्य-आधारित नियंत्रण मल्टी-सर्वो गति को व्यवस्थित करने में मदद करता है, पुन: प्रयोज्य राज्यों में स्थितियों और गति को सहेजता है।
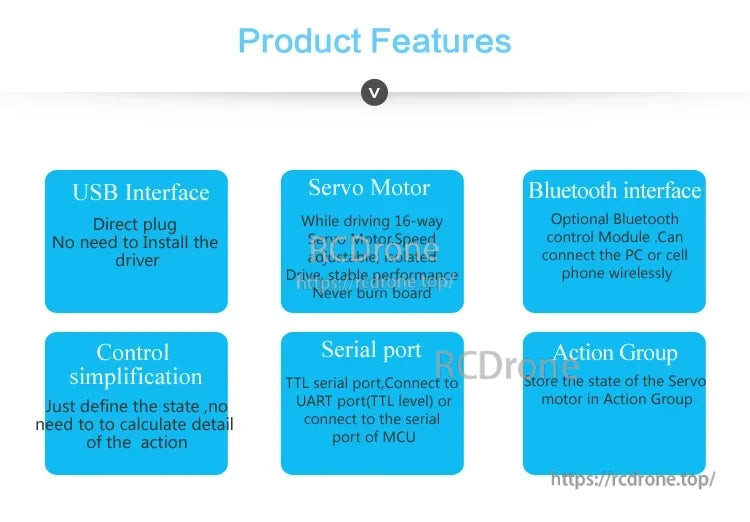
USB प्लग-एंड-प्ले नियंत्रण, समायोज्य सर्वो गति, UART कनेक्टिविटी, और क्रिया समूह मल्टी-सर्वो अनुक्रमों को सरल बनाते हैं।
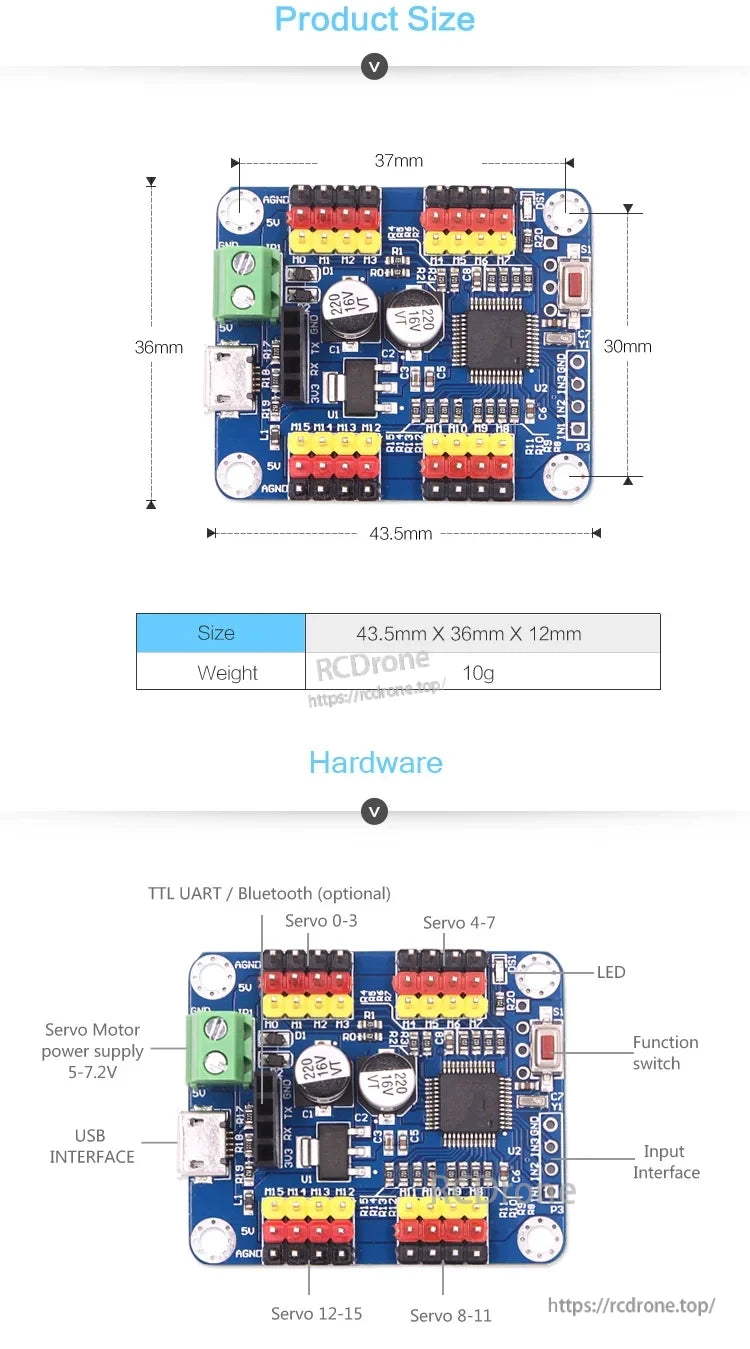
स्पष्ट कनेक्टर लेबलिंग वायरिंग को सीधा बनाती है: सर्वो आउटपुट 0–15, अलग सर्वो पावर इनपुट, USB, और TTL UART/Bluetooth हेडर।
स्वतंत्र 5–7.2V सर्वो पावर इनपुट सर्वो लोड को लॉजिक सप्लाई से अलग रखने में मदद करता है।
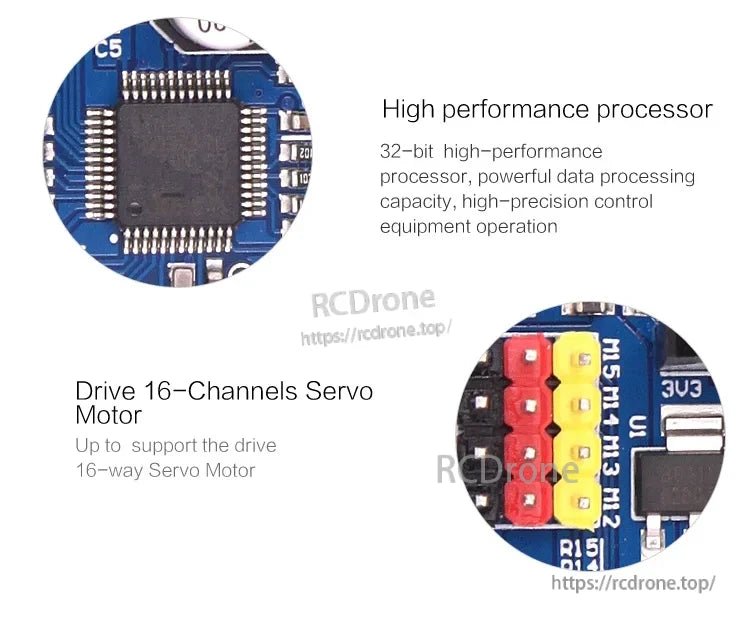
एक 32-बिट MCU सभी 16 चैनलों में सटीक PWM समय प्रबंधन करता है ताकि स्थिर मल्टी-सर्वो नियंत्रण हो सके।
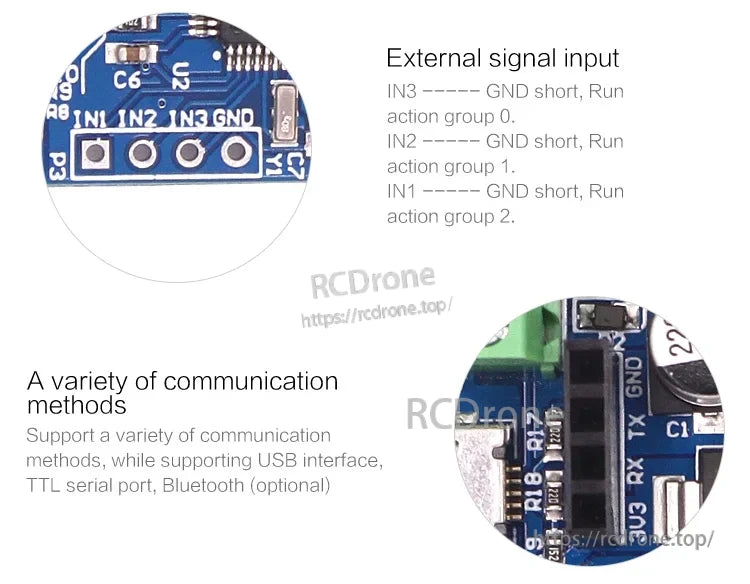
IN1–IN3 ट्रिगर इनपुट बाहरी सिग्नल को बिना PC कनेक्शन के संग्रहीत क्रिया समूहों को शुरू करने की अनुमति देते हैं।
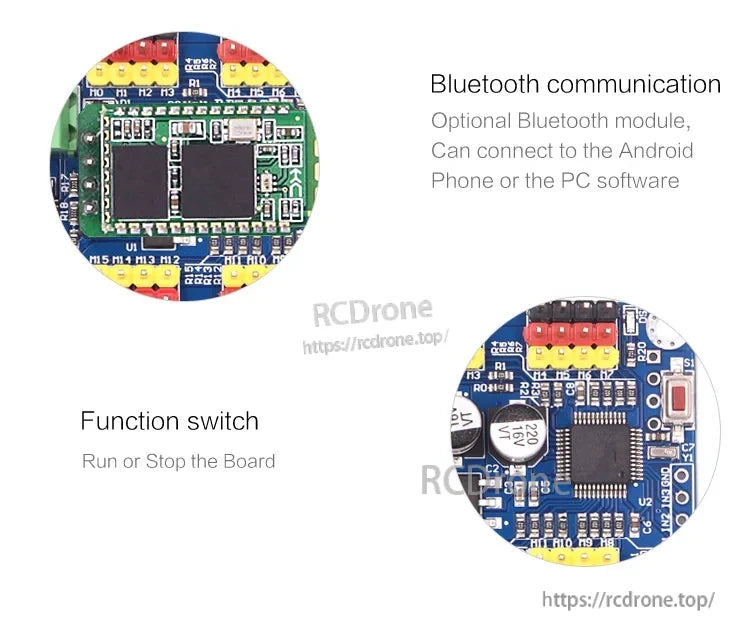
एक ऑनबोर्ड रन/स्टॉप स्विच त्वरित नियंत्रण जोड़ता है, वायरलेस लिंक के लिए वैकल्पिक Bluetooth हार्डवेयर के साथ।
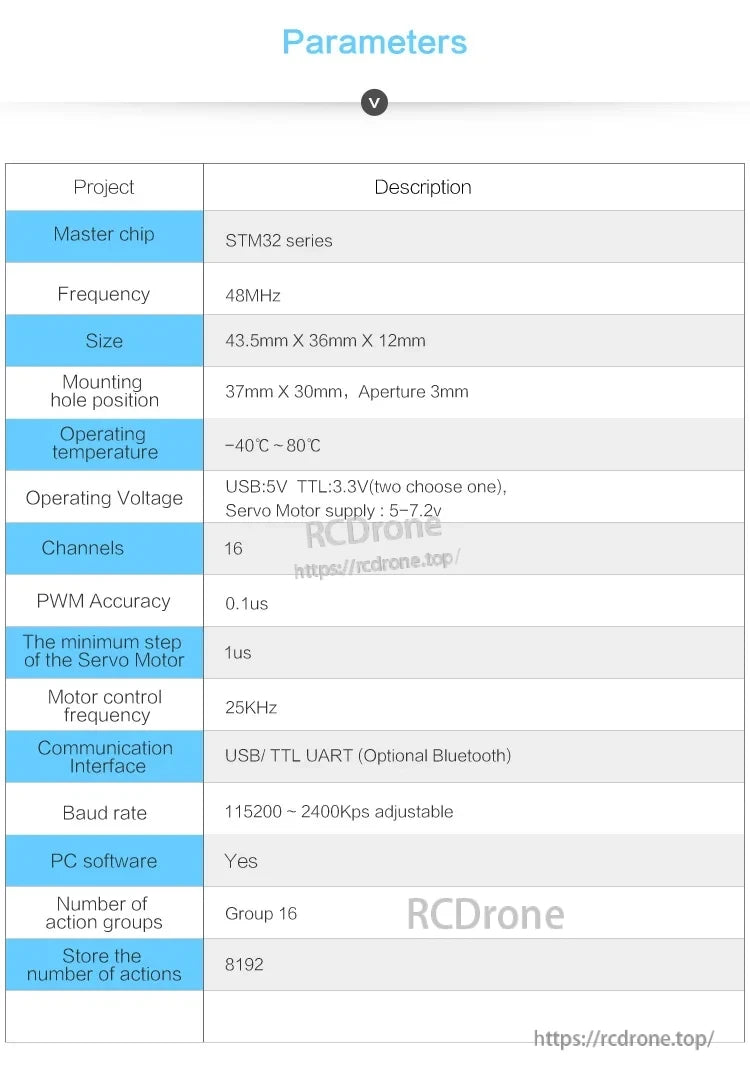
मुख्य विनिर्देश एक नज़र में: 16 चैनल, बारीक PWM रिज़ॉल्यूशन, विस्तृत तापमान रेंज, और USB या TTL-स्तरीय नियंत्रण विकल्प।
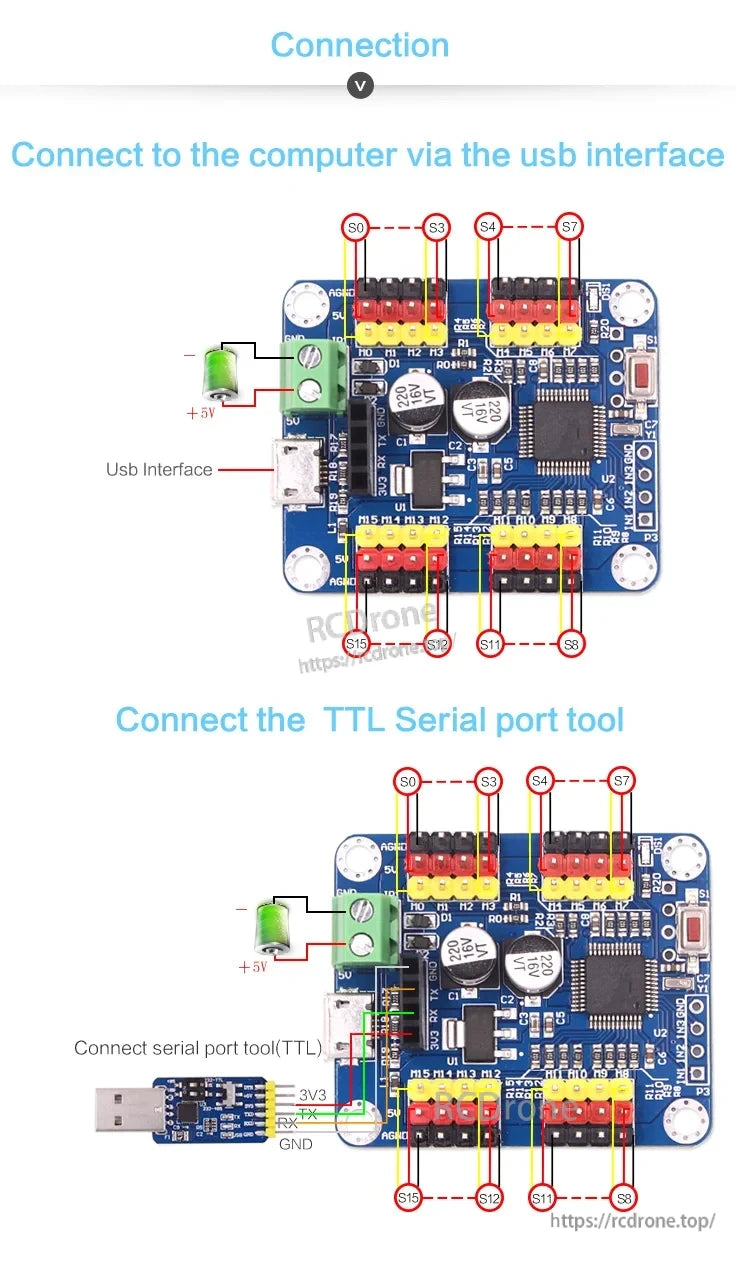
प्रत्यक्ष PC नियंत्रण के लिए USB चुनें या MCU एकीकरण के लिए TTL सीरियल, स्पष्ट रूप से लेबल किए गए पावर और UART पिन का उपयोग करते हुए।
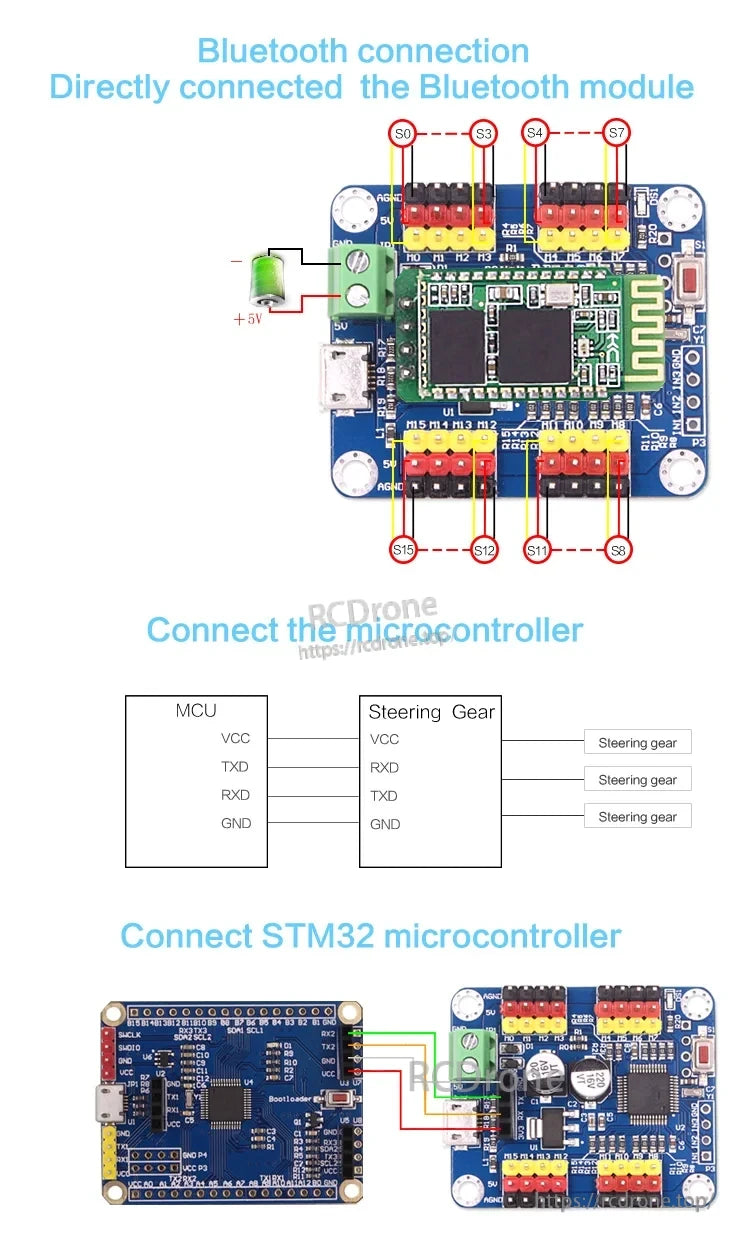
वायरलेस नियंत्रण एक वैकल्पिक ब्लूटूथ मॉड्यूल के साथ समर्थित है, जबकि UART वायरिंग MCU एकीकरण को सरल रखती है।
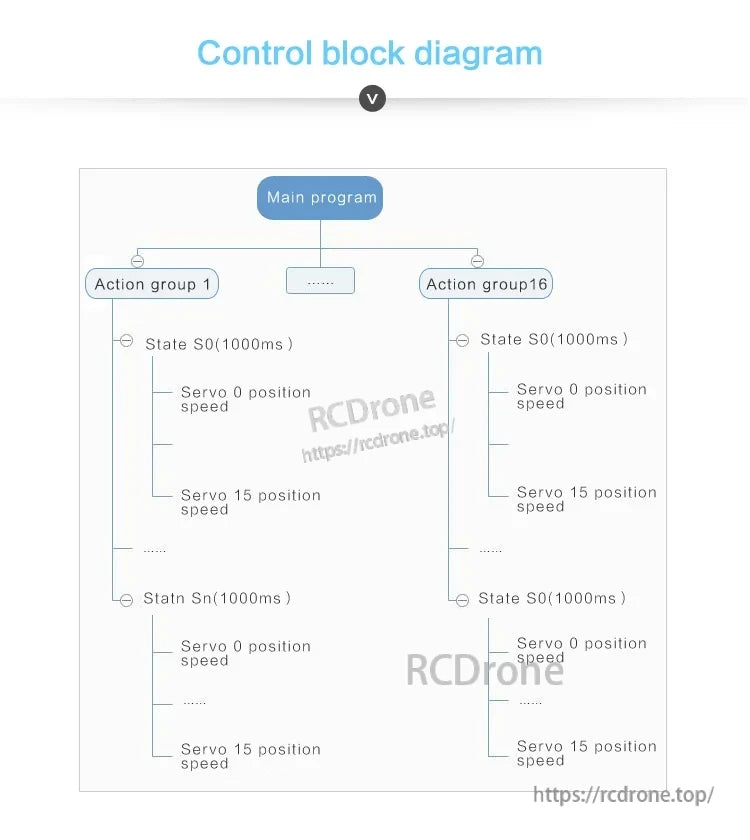
एक्शन समूह समयबद्ध स्थितियों के अनुक्रमों को संग्रहीत करते हैं, जो कई सर्वोस के बीच दोहराए जाने योग्य गति दिनचर्या को सक्षम बनाते हैं।
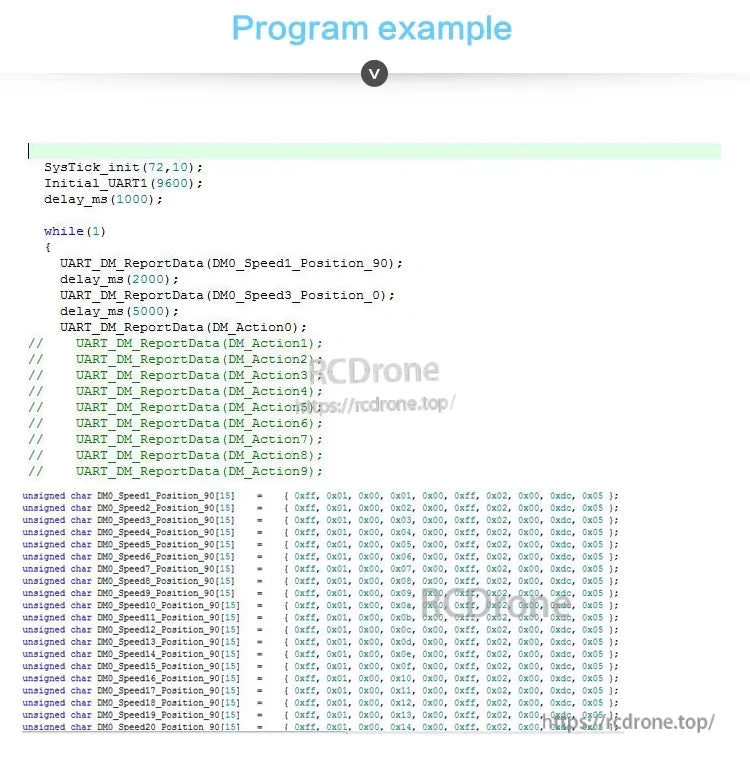
अनुक्रमिक आदेश उदाहरण डेवलपर्स को बोर्ड को एम्बेडेड परियोजनाओं में तेजी से एकीकृत करने में मदद करते हैं।
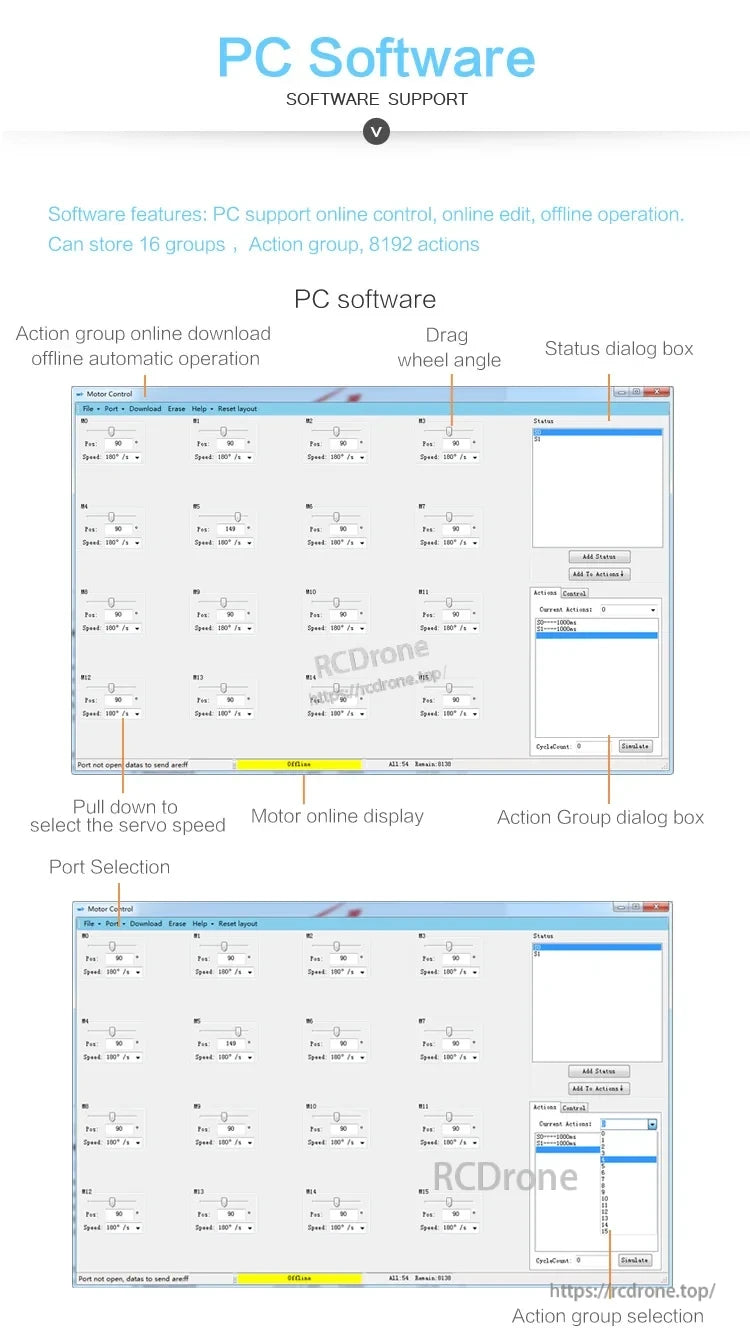
पीसी सॉफ़्टवेयर 16 सर्वोस के लिए कोण, गति और एक्शन समूह सेट करने का एक दृश्य तरीका प्रदान करता है।
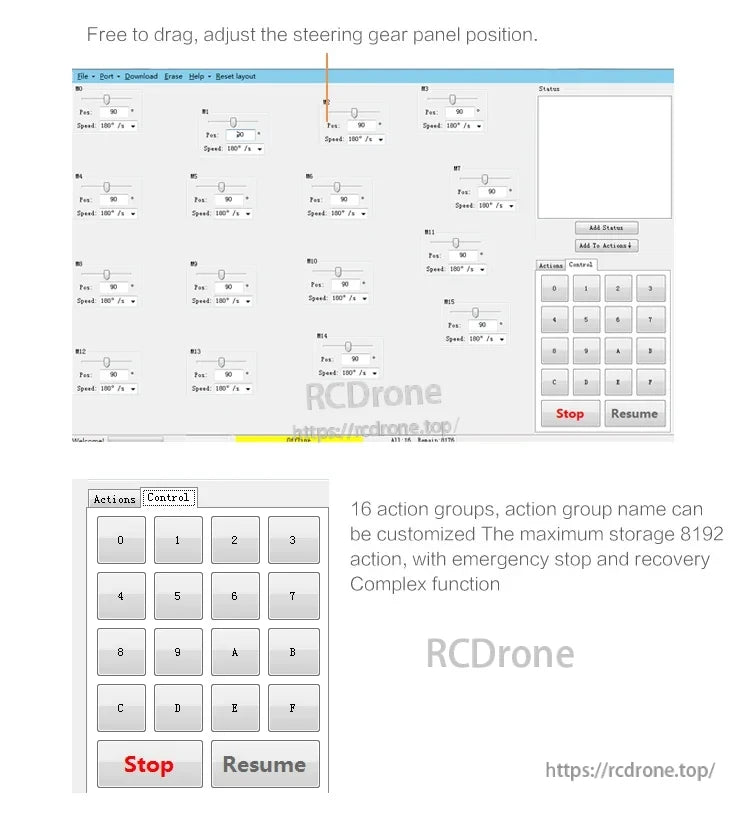
आपातकालीन रोक और फिर से शुरू करने के नियंत्रण इंटरफ़ेस में सुरक्षित परीक्षण और ट्यूनिंग के लिए निर्मित होते हैं।
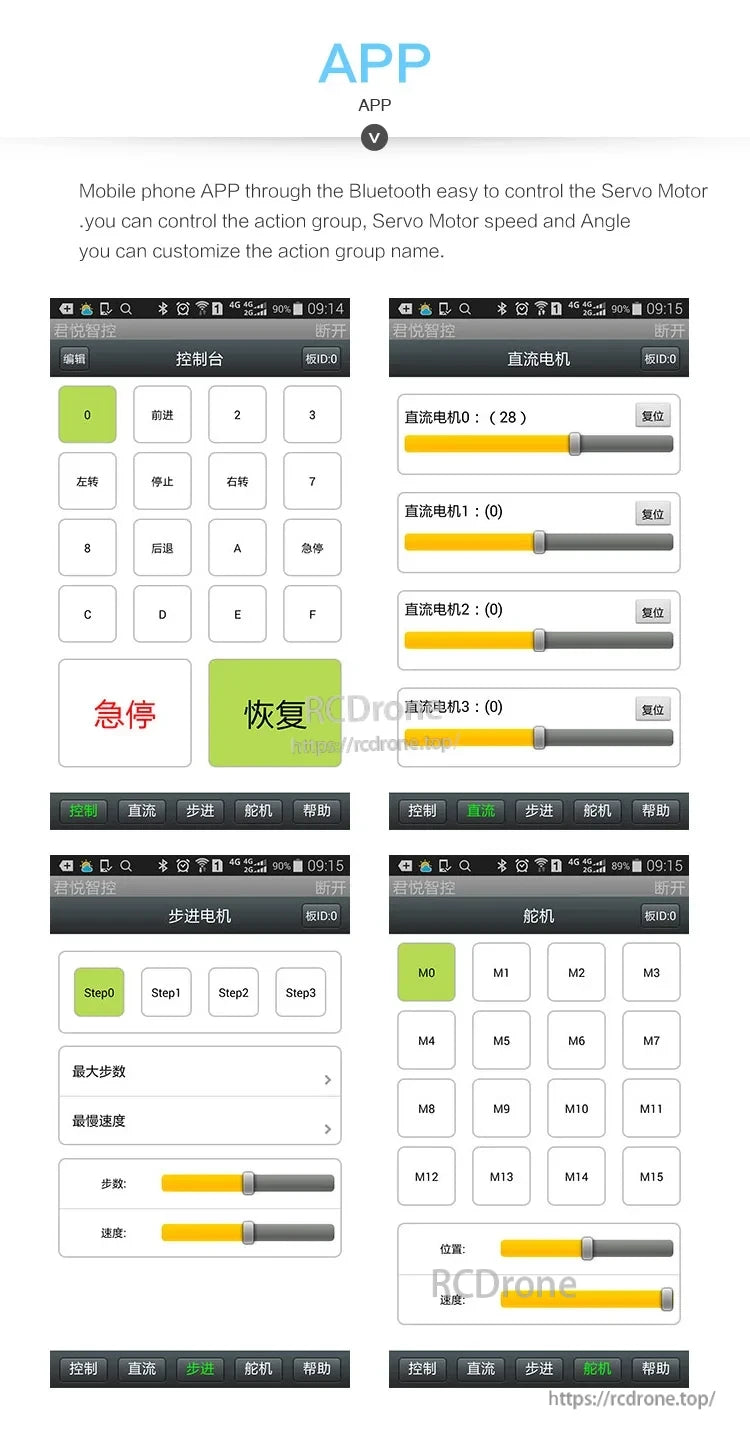
एक मोबाइल ऐप ब्लूटूथ के माध्यम से सर्वो की गति और कोण को समायोजित कर सकता है और फोन से सहेजे गए एक्शन समूह चला सकता है।