ZeroErr eRob 110 I रोबोटिक रोटरी एक्ट्यूएटर
ZeroErr eRob 110 I रोबोटिक रोटरी एक्ट्यूएटर
ZeroErr
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
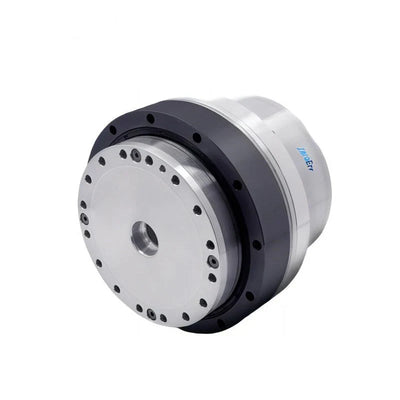
ZeroErr eRob 110 I सहयोगी रोबोट, चिकित्सा रोबोट और स्वचालन उपकरणों के लिए एक कॉन्फ़िगर करने योग्य रोबोटिक रोटरी एक्ट्यूएटर परिवार है।
कॉन्फ़िगरेशन
एक CANopen या EtherCAT संस्करण चुनें, ब्रेक के साथ या बिना, आवश्यक कमी अनुपात और मल्टी-टर्न और टॉर्क विकल्प के साथ।
- संस्करण चयन: CANopen या EtherCAT; ब्रेक के साथ या बिना ब्रेक।
- कमी अनुपात चयन: 50, 80, 100, 120, या 160।
- मल्टी-टर्न और टॉर्क चयन: मल्टी-टर्न के साथ या बिना, और टॉर्क के साथ या बिना।
विशेषताएँ
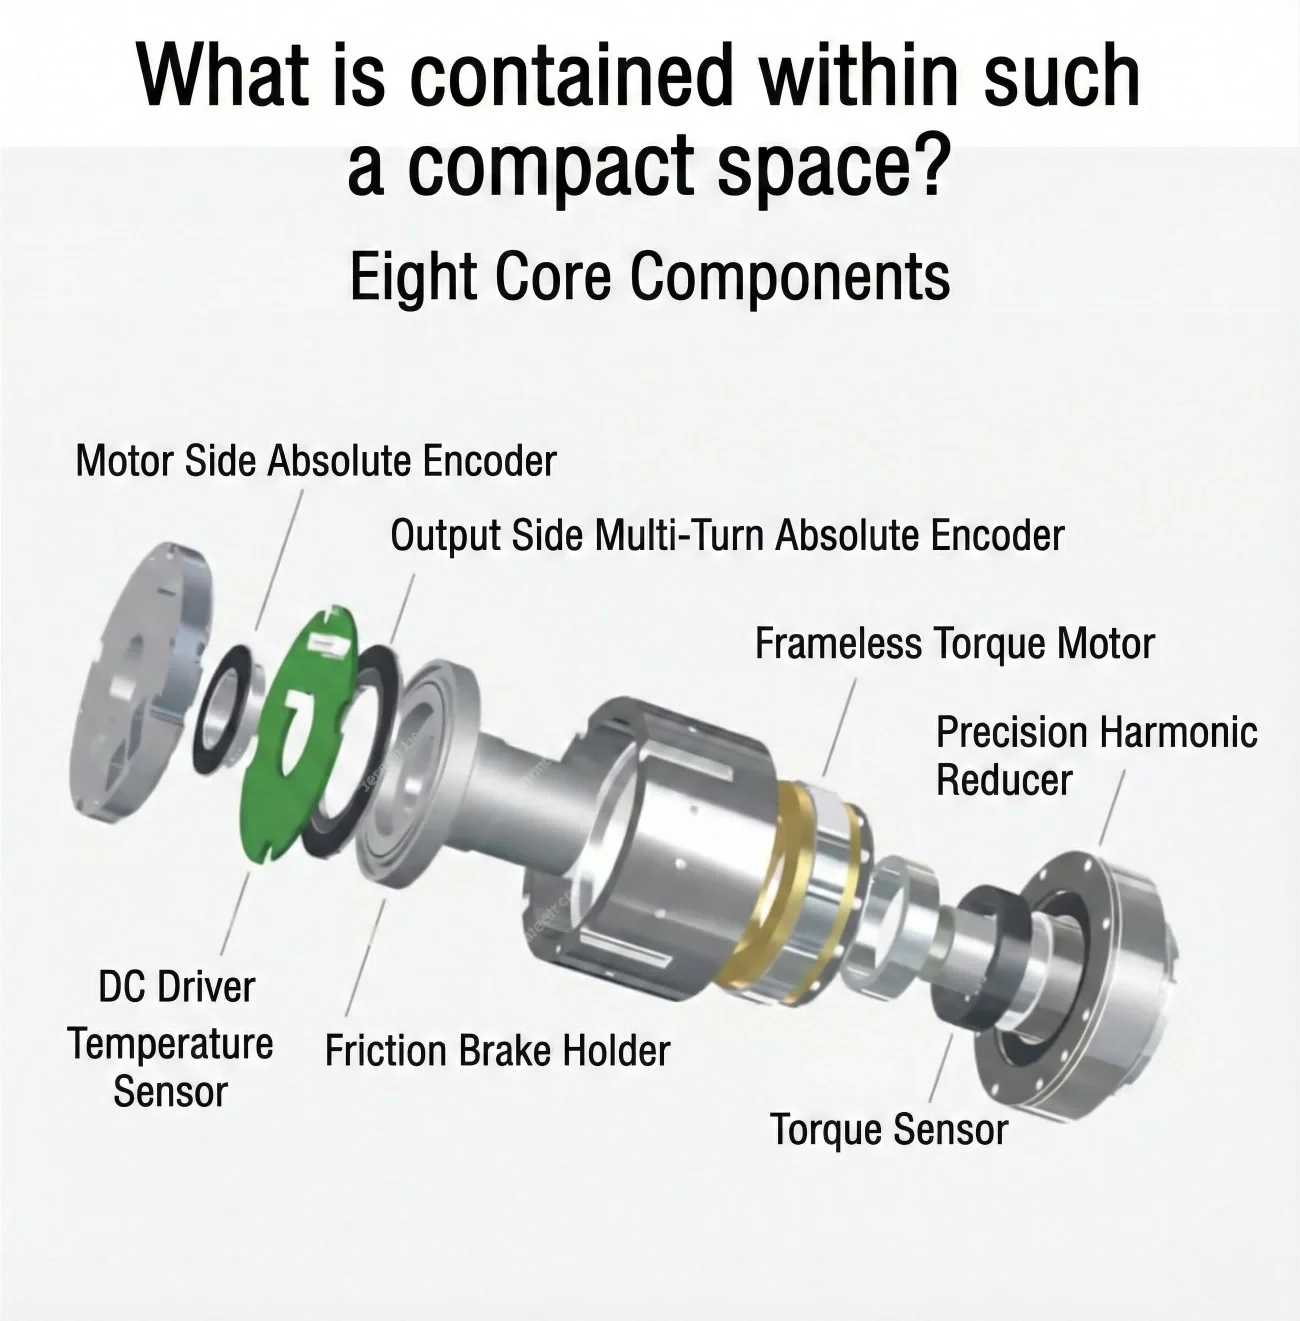
मुख्य मॉड्यूल तत्वों में एक मोटर-साइड एब्सोल्यूट एन्कोडर, फ्रेमलेस टॉर्क मोटर, प्रिसिजन हार्मोनिक रिड्यूसर, DC ड्राइवर, और तापमान सेंसर शामिल हैं।
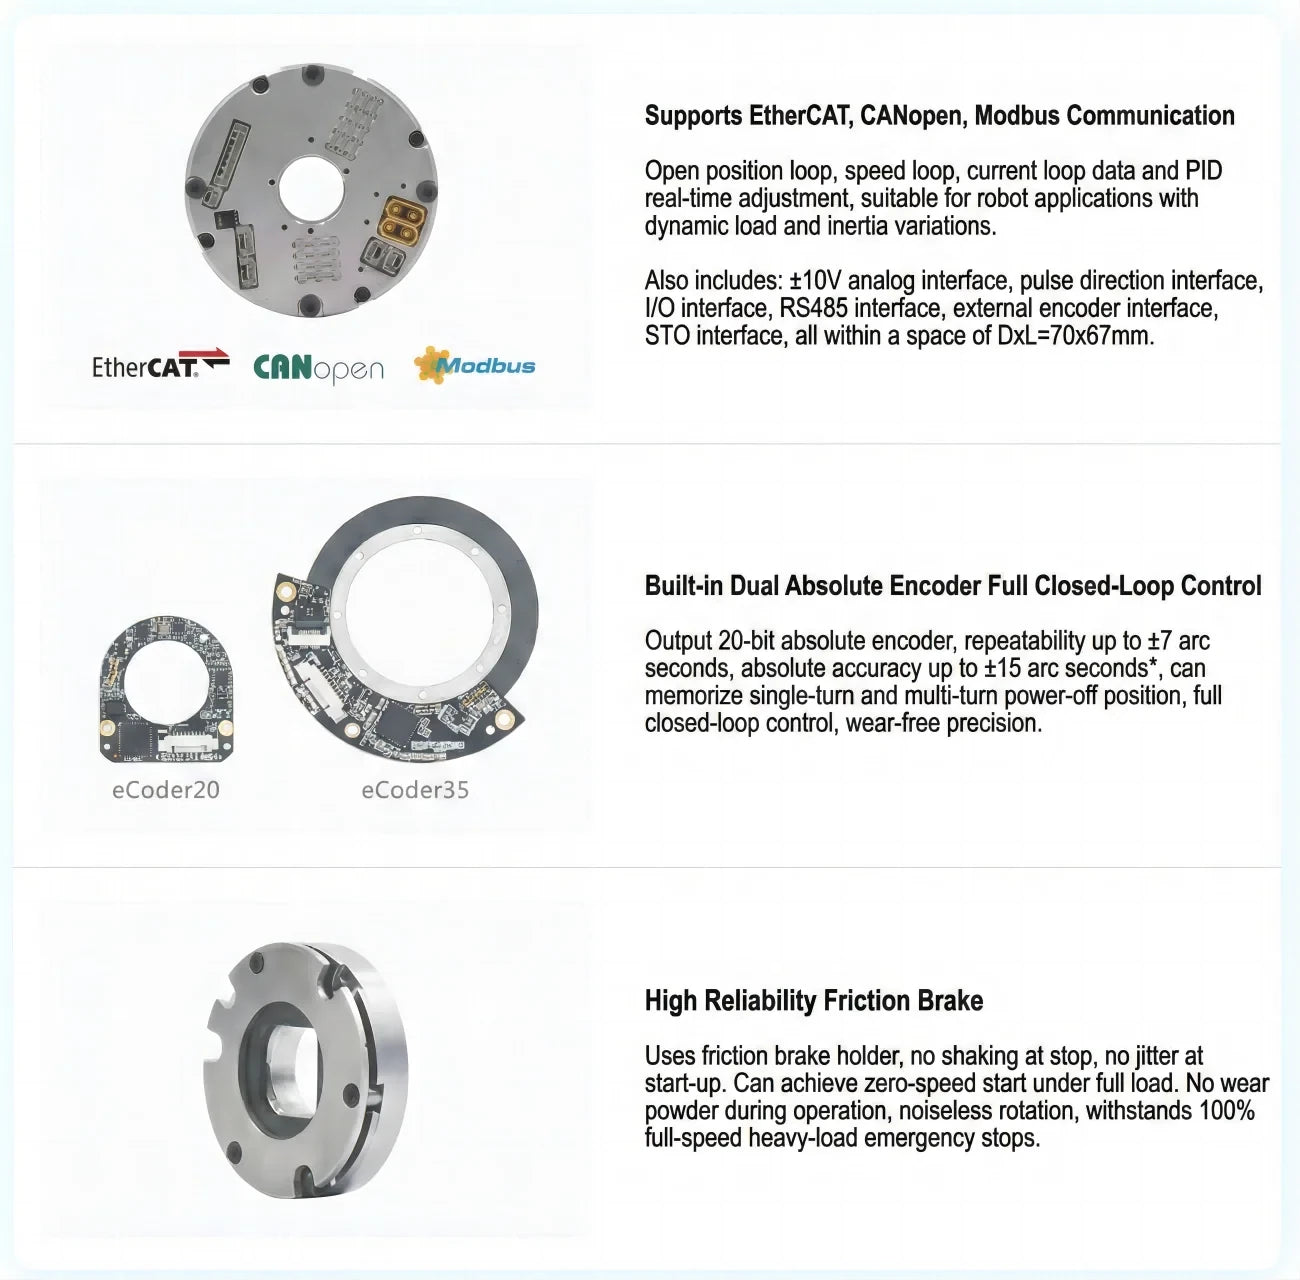
संचार क्षमताओं में EtherCAT, CANopen, और Modbus शामिल हैं।यह मॉड्यूल ओपन पोजीशन-लूप, स्पीड-लूप, और करंट-लूप डेटा प्रदान करता है, जिसमें PID रीयल-टाइम समायोजन और अंतर्निहित डुअल एब्सोल्यूट-एन्कोडर पूर्ण बंद-लूप नियंत्रण शामिल है।
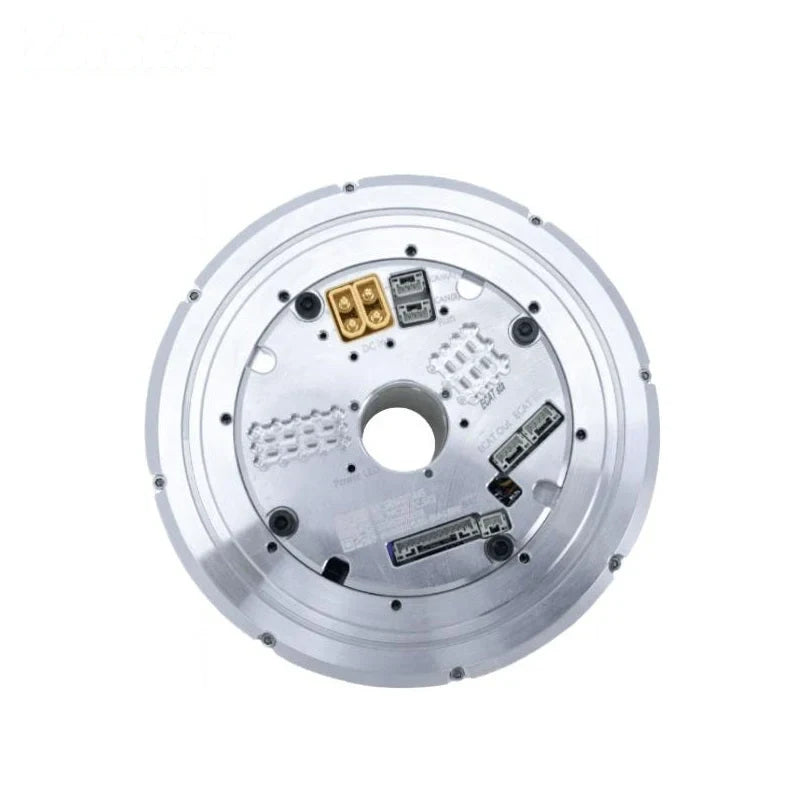
ईथरकैट और कैनओपन रोटरी एक्ट्यूएटर संस्करणों के लिए, दस्तावेज़ वैकल्पिक RS485, पल्स/DIR, I/O, ±10 V एनालॉग, बाहरी एन्कोडर, और STO इंटरफेस सूचीबद्ध करता है।
एन्कोडर एकल-टर्न और मल्टी-टर्न पावर-ऑफ पोजीशन को याद कर सकता है, जो चयनित एन्कोडर कॉन्फ़िगरेशन के अधीन है।
ब्रेक से सुसज्जित कॉन्फ़िगरेशन उच्च-विश्वसनीयता घर्षण ब्रेक का उपयोग करते हैं। इसकी निर्दिष्ट विशेषताओं में स्थिर रुकावट, पूर्ण लोड के तहत शून्य-गति प्रारंभ, संचालन के दौरान कोई शक्ति नहीं, बिना शोर के घूर्णन, और 100% पूर्ण-गति भारी लोड पर आपातकालीन रुकावट शामिल हैं।
विशेषताएँ
तकनीकी तालिका इसके 25-50, 25-80, और 25-100 स्ट्रेन-वेव गियर-रिशियो कॉलम के लिए निम्नलिखित मान प्रदान करती है।
| पैरामीटर | मान (अनुपात 25-50) | मान (अनुपात 25-80) | मान (अनुपात 25-100) |
|---|---|---|---|
| मॉडल | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| स्ट्रेन वेव गियर-अनुपात | 25-50 | 25-80 | 25-100 |
| शुरू और बंद करने के लिए पीक टॉर्क (Nm) | 127 | 178 | 204 |
| औसत लोड टॉर्क (Nm) पर अनुमेय max.value | 72 | 113 | 140 |
| रेटेड टॉर्क (Nm) | 51 | 82 | 87 |
| अनुमेय अधिकतम क्षणिक टॉर्क (Nm) | 242 | 332 | 369 |
| अधिकतम.आउटपुट घूर्णन गति (RPM) |
60 |
37.5 | 30 |
| मोटर पावर (W) |
723 |
723 | 723 |
| पावर इनपुट वोल्टेज (V) | 48V (±10%) कृपया सुनिश्चित करें कि आप "स्विचिंग पावर सप्लाई और ePower की तुलना" और "eRob रोटरी एक्ट्यूएटर उपयोगकर्ता मैनुअल" अध्याय 3 को पढ़ें, ताकि eRob मॉड्यूल को पावर देने के लिए स्पष्ट निर्देश मिल सकें। |
48V (±10%) कृपया सुनिश्चित करें कि आप "स्विचिंग पावर सप्लाई और ePower की तुलना" और "eRob रोटरी एक्ट्यूएटर उपयोगकर्ता मैनुअल" अध्याय 3 को पढ़ें, ताकि eRob मॉड्यूल को पावर देने के लिए स्पष्ट निर्देश मिल सकें। |
48V (±10%) कृपया सुनिश्चित करें कि आप "स्विचिंग पावर सप्लाई और ePower की तुलना" और "eRob रोटरी एक्ट्यूएटर उपयोगकर्ता मैनुअल" अध्याय 3 को पढ़ें, ताकि eRob मॉड्यूल को पावर देने के लिए स्पष्ट निर्देश मिल सकें। |
| तनाव तरंग गियर आउटपुट जड़ता(g-mm²) | 717286 | 717286 | 717286 |
| तनाव तरंग गियर आउटपुट द्रव्यमान(KG) |
0.56 |
0.56 | 0.56 |
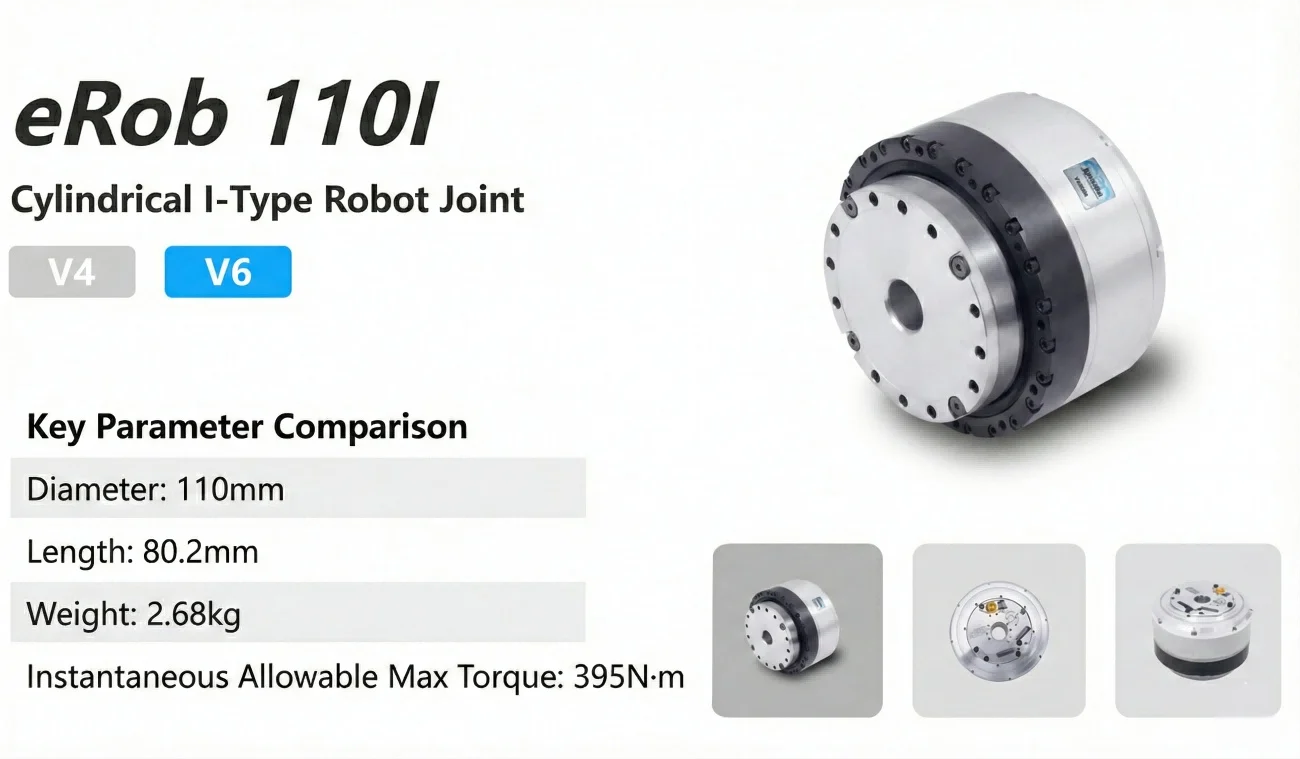
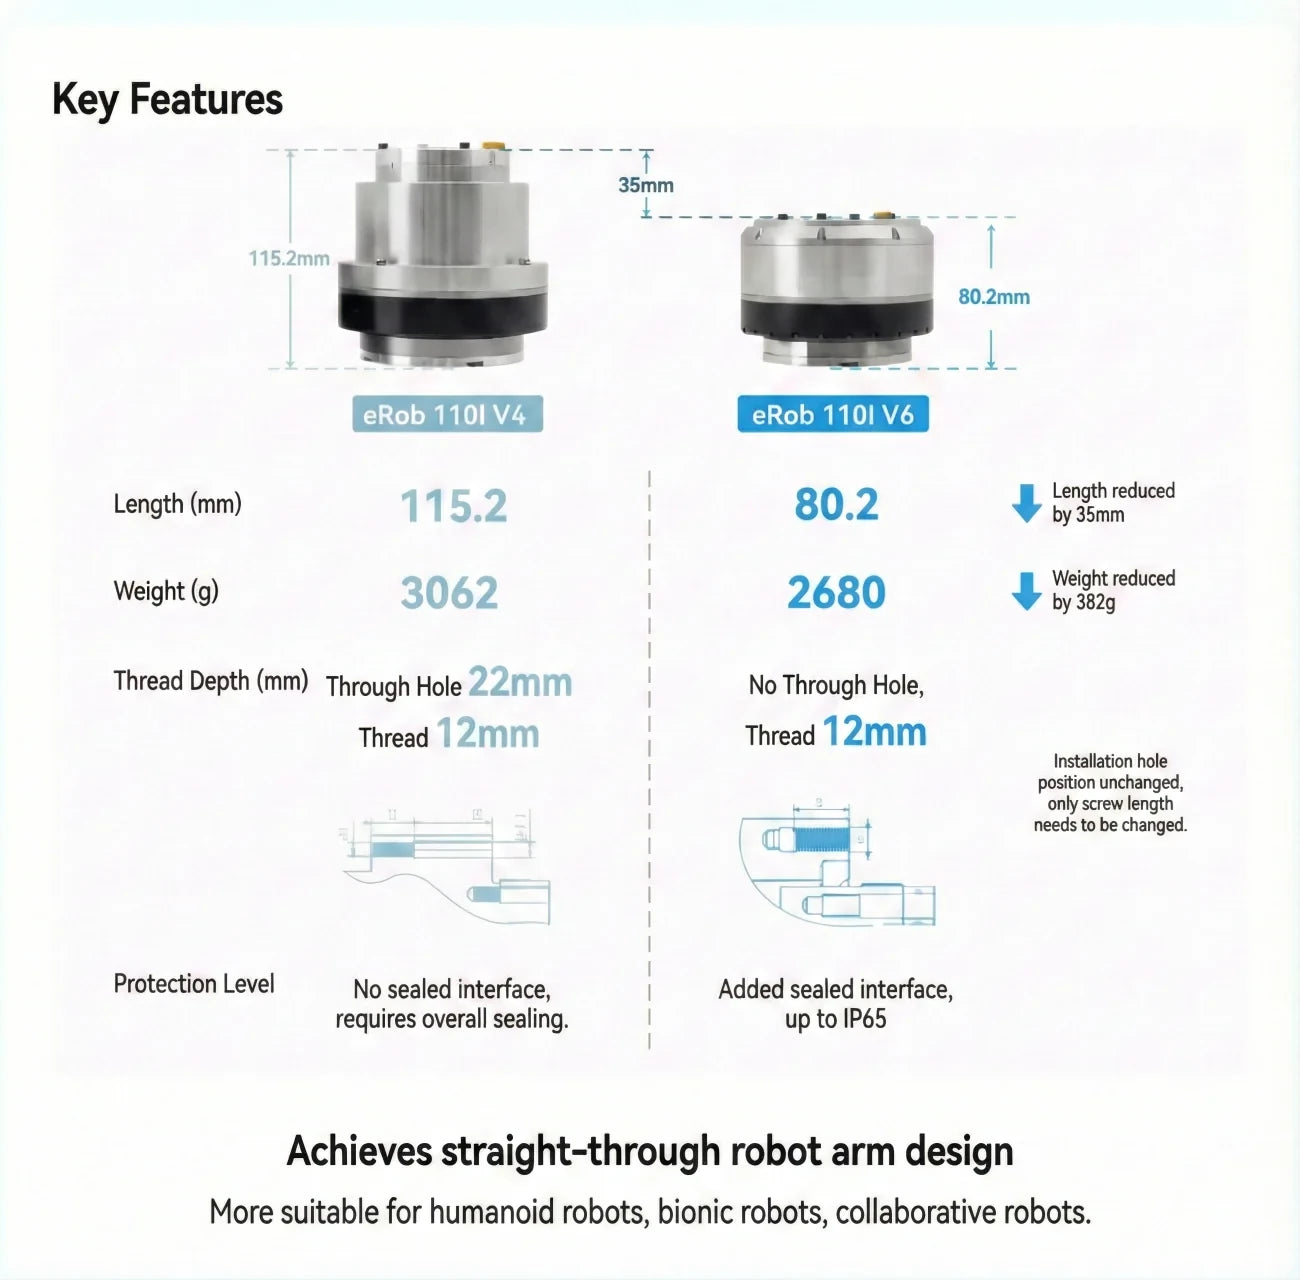
| बाहरी व्यास*लंबाई | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| तनाव तरंग गियर इनपुट जड़ता(g-mm²) | 308632 | 308632 | 308632 |
| तनाव तरंग गियर इनपुट द्रव्यमान(KG) | 0.53 | 0.53 | 0.53 |
| वजन(KG) | 2.57 | 2.57 | 2.57 |
| सामान्य पैरामीटर | ID: 18mm, IP ग्रेटिंग:IP54*, ब्रेक मॉडल: घर्षण ब्रेक | ID: 18mm, IP ग्रेटिंग:IP54*, ब्रेक मॉडल: घर्षण ब्रेक | ID: 18mm, IP ग्रेटिंग:IP54*, ब्रेक मॉडल: घर्षण ब्रेक |
| वैकल्पिक उपकरण |
संचार प्रकार: EtherCAT / CANopen/Modbus, आउटपुट एन्कोडर रिज़ॉल्यूशन: 19Bit. पुनरावृत्ति/सटीकता: ±7/±15 आर्क सेकंड या ±10/±25 आर्क सेकंड. |
संचार प्रकार: EtherCAT / CANopen/Modbus, आउटपुट एन्कोडर रिज़ॉल्यूशन: 19Bit. पुनरावृत्ति/सटीकता: ±7/±15 आर्क सेकंड या ±10/±25 आर्क सेकंड. | संचार प्रकार: EtherCAT / CANopen/Modbus, आउटपुट एन्कोडर रिज़ॉल्यूशन: 19Bit. पुनरावृत्ति/सटीकता: ±7/±15 आर्क सेकंड या ±10/±25 आर्क सेकंड. |
| EtherCAT संस्करण रोटरी एक्ट्यूएटर |
वैकल्पिक इंटरफेस: RS485, Pulse/DIR, I/O, ±10V एनालॉग और STO। |
वैकल्पिक इंटरफेस: RS485, Pulse/DIR, I/O, ±10V एनालॉग और STO। | वैकल्पिक इंटरफेस: RS485, Pulse/DIR, I/O, ±10V एनालॉग और STO। |
| CANopen संस्करण रोटरी एक्ट्यूएटर | वैकल्पिक इंटरफेस: RS485, Pulse/DIR, I/O, ±10V एनालॉग और STO। | वैकल्पिक इंटरफेस: RS485, Pulse/DIR, I/O, ±10V एनालॉग और STO। | वैकल्पिक इंटरफेस: RS485, Pulse/DIR, I/O, ±10V एनालॉग और STO। |
- आउटपुट एब्सोल्यूट-एन्कोडर पुनरावृत्ति: ±7 आर्क सेकंड तक।
- आउटपुट एब्सोल्यूट-एन्कोडर की सटीकता: ±15 आर्क सेकंड तक।
संस्करण-विशिष्ट संदर्भ
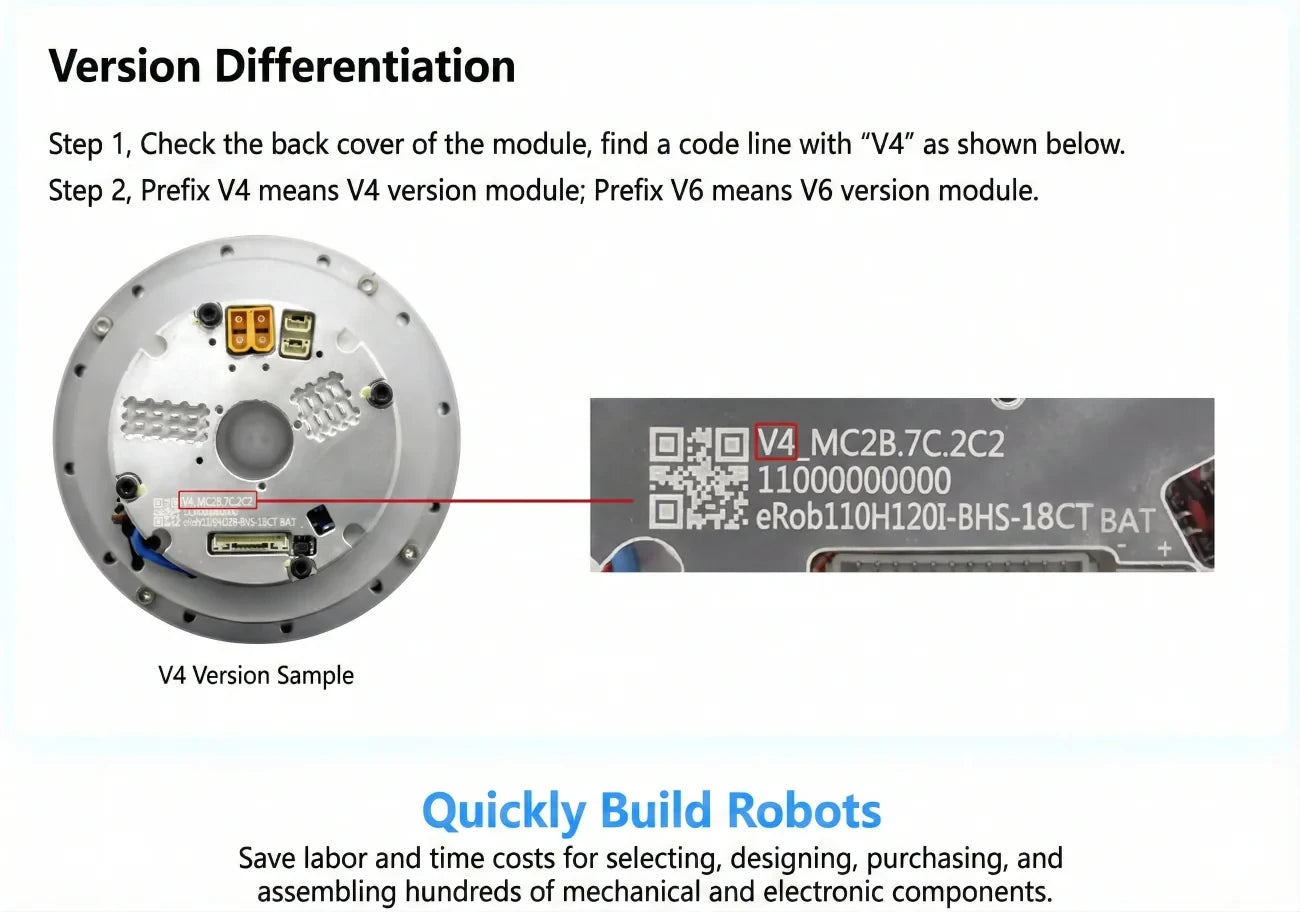
संदर्भ सामग्री eRob 110I V4 और V6 मॉड्यूल को बैक-कवर कोड लाइन में V4 या V6 उपसर्ग द्वारा भिन्न करती है। ये नामांकन इस सूची में चयन योग्य लेबल नहीं हैं, इसलिए V4/V6-विशिष्ट जानकारी को हर कॉन्फ़िगरेशन पर लागू नहीं किया जाना चाहिए।
अनुप्रयोग
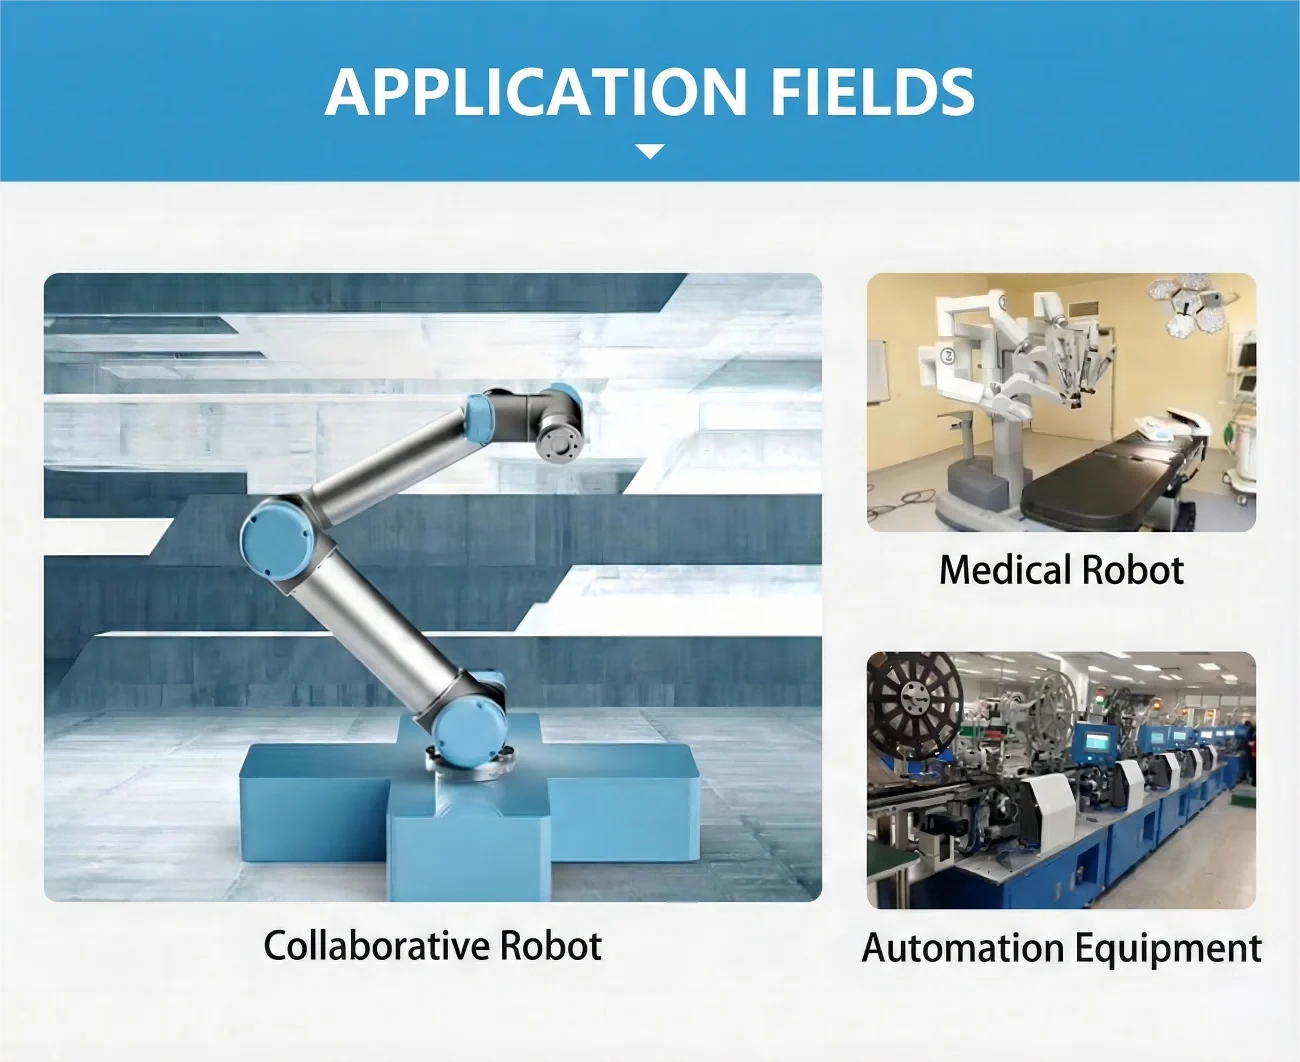
- सहयोगी रोबोट
- चिकित्सा रोबोट
- स्वचालन उपकरण
- मानवाकार रोबोट
- रोबोटिक हाथ
- एक्सोस्केलेटन
- चतुर्भुज रोबोट
- एजीवी वाहन
- एआरयू रोबोट
दस्तावेज़
डाउनलोड & संसाधन
- उत्पाद दस्तावेज़ (PDF)
- 3डी मॉडल — STEP फ़ाइल (ZIP)
- 3डी मॉडल — STEP फ़ाइल (ZIP)
- स्थापना चित्र (PDF)
- स्थापना चित्र (PDF)
दृश्य विवरण
उत्पाद वीडियो
विशेषताएँ और प्रदर्शन
विकल्प और मॉडल तुलना
अनुप्रयोग उदाहरण
सेटअप और उपयोग
विशेषताएँ और डिज़ाइन
इंटरफेस और कनेक्शन