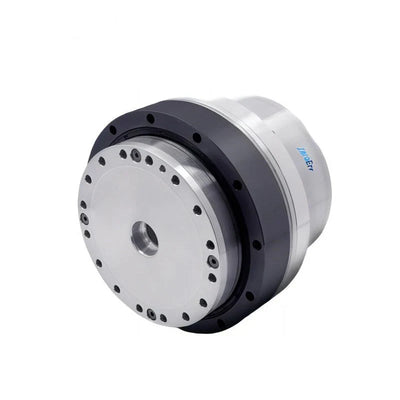
ZeroErr eRob110 टी-टाइप रोबोट जॉइंट, 750 W 48 V, EtherCAT/CANopen, 50/80/100 विकल्प
ZeroErr eRob110 टी-टाइप रोबोट जॉइंट, 750 W 48 V, EtherCAT/CANopen, 50/80/100 विकल्प
ZeroErr
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
ZeroErr eRob110 T-Type रोबोट जॉइंट एक एकीकृत रोबोट जॉइंट है जो तेजी से रोबोट असेंबली के लिए है। यह CANopen और EtherCAT संस्करणों में, टॉर्क सेंसर के साथ या बिना, 50, 80, या 100 के कमी अनुपात चयन के साथ, और वैकल्पिक मल्टी-लूप मेमोरी के साथ उपलब्ध है। इसका एकीकृत डिज़ाइन चयन, डिज़ाइन, खरीदने और सैकड़ों यांत्रिक और इलेक्ट्रॉनिक घटकों को असेंबल करने से संबंधित मानव शक्ति और समय लागत को बचाने का दावा करता है।
विशेषताएँ
- 18 मिमी खोखला शाफ्ट केबल, एयर लाइनों और समान सेवाओं के लिए रूटिंग; रूटिंग डिज़ाइन का दावा है कि इसका कोई मोड़ने का जीवन प्रभाव नहीं है।
- कोने के माउंटिंग होल सीधे माउंटिंग का समर्थन करते हैं बिना किसी केसिंग के; इस डिज़ाइन का दावा है कि यह जॉइंट का वजन कम करता है और रोबोट के पेलोड-से-वजन अनुपात में सुधार करता है।
- पूर्ण रूप से विभेदक इंटरफेस के साथ मजबूत एंटी-इंटरफेरेंस प्रदर्शन और डुअल एंटी-लूजिंग कनेक्टर्स जो श्रृंखला या समानांतर में जुड़े जा सकते हैं।
- घर्षण डंपिंग ब्रेक।
- IP65 रेटिंग।
कॉन्फ़िगरेशन-विशिष्ट विशेषता जानकारी
विशेषता सामग्री जिसमें निर्दिष्ट कॉन्फ़िगरेशन दायरा नहीं है, आठ मुख्य घटकों की पहचान करती है: एक मोटर-साइड एब्सोल्यूट एन्कोडर, डीसी ड्राइवर तापमान सेंसर, आउटपुट-साइड मल्टी-टर्न एब्सोल्यूट एन्कोडर, घर्षण ब्रेक धारक, फ्रेमलेस टॉर्क मोटर, टॉर्क सेंसर, और प्रिसिजन हार्मोनिक रिड्यूसर। यह एक अंतर्निहित डुअल एब्सोल्यूट एन्कोडर की पहचान भी करता है जिसमें पूर्ण बंद-लूप नियंत्रण, सिंगल-टर्न और मल्टी-टर्न पावर-ऑफ स्थिति मेमोरी, पहनने-रहित सटीकता, और रिड्यूसर ट्रांसमिशन त्रुटियों और बैकलैश के लिए वास्तविक समय मुआवजा शामिल है।
उसी सामग्री में ±7 आर्कसेकंड तक की पुनरावृत्ति और ±15 आर्कसेकंड* तक की एब्सोल्यूट सटीकता का उल्लेख है।यह एक उच्च-विश्वसनीयता वाले घर्षण ब्रेक का वर्णन करता है जिसमें रुकने पर कोई झटका नहीं, शुरू करने पर कोई कंपन नहीं, पूर्ण-भार शून्य-गति प्रारंभ क्षमता, संचालन के दौरान कोई पहनने वाला पाउडर नहीं, घूर्णन के दौरान कोई शोर नहीं, और 100% पूर्ण-गति भारी-भार आपात-रोकने की क्षमता है।
ड्राइवर संचार और नियंत्रण — कॉन्फ़िगरेशन-विशिष्ट
ड्राइवर विशेषता चित्रण में EtherCAT, CANopen और Modbus संचार, स्थिति-लूप, गति-लूप और वर्तमान-लूप डेटा तक पहुंच, और परिवर्तनीय भार और जड़ता के साथ रोबोट अनुप्रयोगों के लिए वास्तविक समय PID समायोजन सूचीबद्ध है।
सूचीबद्ध ड्राइवर इंटरफेस में ±10 V एनालॉग इंटरफेस, पल्स/दिशा, I/O, RS485, एक बाहरी एन्कोडर इंटरफेस और STO शामिल हैं। उपलब्धता ड्राइवर कॉन्फ़िगरेशन पर निर्भर करती है; इस सूची के लिए चयन योग्य संचार संस्करण EtherCAT और CANopen हैं।
ड्राइवर चित्रण में D × L स्थान 70 × 67 मिमी लेबल किया गया है।यह चित्रण का आयाम eRob110 T जॉइंट का समग्र आयाम नहीं है; इस उत्पाद के लिए नीचे दिए गए 116 × 147.5 × 18 मिमी बाहरी व्यास × लंबाई × थ्रू-होल विनिर्देशन का उपयोग करें।
विशेषताएँ
| पैरामीटर | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| मॉडल / जॉइंट श्रृंखला | eRob110HXXT | ||||
| स्ट्रेन वेव गियर अनुपात | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| पीक टॉर्क प्रारंभ/रोकने के लिए (Nm) | 127 | 178 | 204 | 217 | 229 |
| अनुमेय अधिकतम.औसत लोड टॉर्क (Nm) | 72 | 113 | 140 | 140 | 140 |
| रेटेड टॉर्क (Nm) | 51 | 82 | 87 | 87 | 87 |
| अनुमेय अधिकतम क्षणिक टॉर्क (Nm) | 242 | 332 | 369 | 395 | 408 |
| अधिकतम आउटपुट घूर्णन गति (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| मोटर पावर (W) | 750 | ||||
| पावर सप्लाई वोल्टेज (V) | 48 V (±10%) | ||||
| पावर सप्लाई नोट | कृपया ध्यान से पढ़ें: “साधारण स्विचिंग पावर सप्लाई को मॉड्यूल के लिए पावर सप्लाई के रूप में क्यों नहीं इस्तेमाल किया जा सकता?” और “जॉइंट मॉड्यूल मैनुअल अध्याय 3 eRob इनपुट पावर निर्देश”। | ||||
| आउटपुट एन्कोडर रिज़ॉल्यूशन | 19 बिट | ||||
| दोहराव / पूर्ण सटीकता (आर्कसेकंड) | ±10 / ±45 आर्कसेकंड | ||||
| संवाद बस | EtherCAT / CANopen | ||||
| बाहरी व्यास × लंबाई × थ्रू होल (मिमी) | 116 × 147.5 × 18 | ||||
| वजन (किलोग्राम) | 4.64 | ||||
| इंटरफेस डिज़ाइन | पूर्ण रूप से विभेदक इंटरफेस, मजबूत एंटी-इंटरफेरेंस; डुअल एंटी-लूजिंग कनेक्टर्स, श्रृंखला/समानांतर में जोड़ा जा सकता है। | ||||
| ब्रेक | घर्षण डैम्पिंग ब्रेक | ||||
| आईपी रेटिंग | IP65 | ||||
उपलब्ध चयन
- संस्करण: eRob 110 T (CANopen टॉर्क सेंसर के साथ), eRob 110 T (CANopen टॉर्क सेंसर के बिना), eRob 110 T (EtherCAT टॉर्क सेंसर के साथ), या eRob 110 T (EtherCAT टॉर्क सेंसर के बिना)।
- कमी अनुपात: 50, 80, या 100।
- मल्टी-लूप मेमोरी: बिना मल्टी-लूप मेमोरी या मल्टी-लूप मेमोरी के साथ।
अनुप्रयोग
- मानवाकार रोबोट
- रोबोटिक हाथ
- एक्सोस्केलेटन
- चतुर्भुज रोबोट
- AGV वाहन
- ARU रोबोट
- सहयोगी रोबोट
- चिकित्सा रोबोट
- स्वचालन उपकरण
डाउनलोड & संसाधन
- eRob110 T EtherCAT 3D मॉडल — STEP (ZIP)
- eRob110 T CANopen 3D मॉडल — STEP (ZIP)
- eRob110 T EtherCAT स्थापना चित्र (PDF)
- eRob110 T CANopen स्थापना चित्र (PDF)
दृश्य विवरण
उत्पाद वीडियो
उत्पाद दृश्य

विशेषताएँ और डिज़ाइन


अतिरिक्त उत्पाद विवरण

विशेषताएँ और प्रदर्शन

अनुप्रयोग उदाहरण