


ZeroErr eRob 142 T रोबोट जॉइंट एक्ट्यूएटर, EtherCAT/CANopen, 50–120 रिडक्शन अनुपात
ZeroErr eRob 142 T रोबोट जॉइंट एक्ट्यूएटर, EtherCAT/CANopen, 50–120 रिडक्शन अनुपात
ZeroErr
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
ZeroErr eRob 142 T एक T-प्रकार का रोबोट संयुक्त सक्रियकर्ता परिवार है जो तेज़ रोबोट असेंबली के लिए है। EtherCAT या CANopen संस्करणों में से चुनें, टॉर्क सेंसर के साथ या बिना, 50, 80, 100, या 120 के कमी अनुपात के साथ, और मल्टी-लूप मेमोरी के साथ या बिना।
विशेषताएँ
- 18 मिमी बड़ा खोखला शाफ्ट केबल और एयर लाइनों के लिए; वायरिंग मार्ग का कहना है कि इसका मोड़ने का जीवन पर कोई प्रभाव नहीं है।
- कोने के माउंटिंग होल और एक सीधे-माउंट डिज़ाइन। स्रोत सामग्री का कहना है कि कोई आवरण आवश्यक नहीं है; यह डिज़ाइन संयुक्त वजन को कम करने और रोबोट के पेलोड-से-वजन अनुपात में सुधार करने के लिए भी कहा गया है।
- पूर्ण रूप से विभेदक, एंटी-इंटरफेरेंस इंटरफेस डिज़ाइन के साथ डुअल एंटी-लूज़निंग कनेक्टर्स जो श्रृंखला या समानांतर में जुड़े जा सकते हैं।
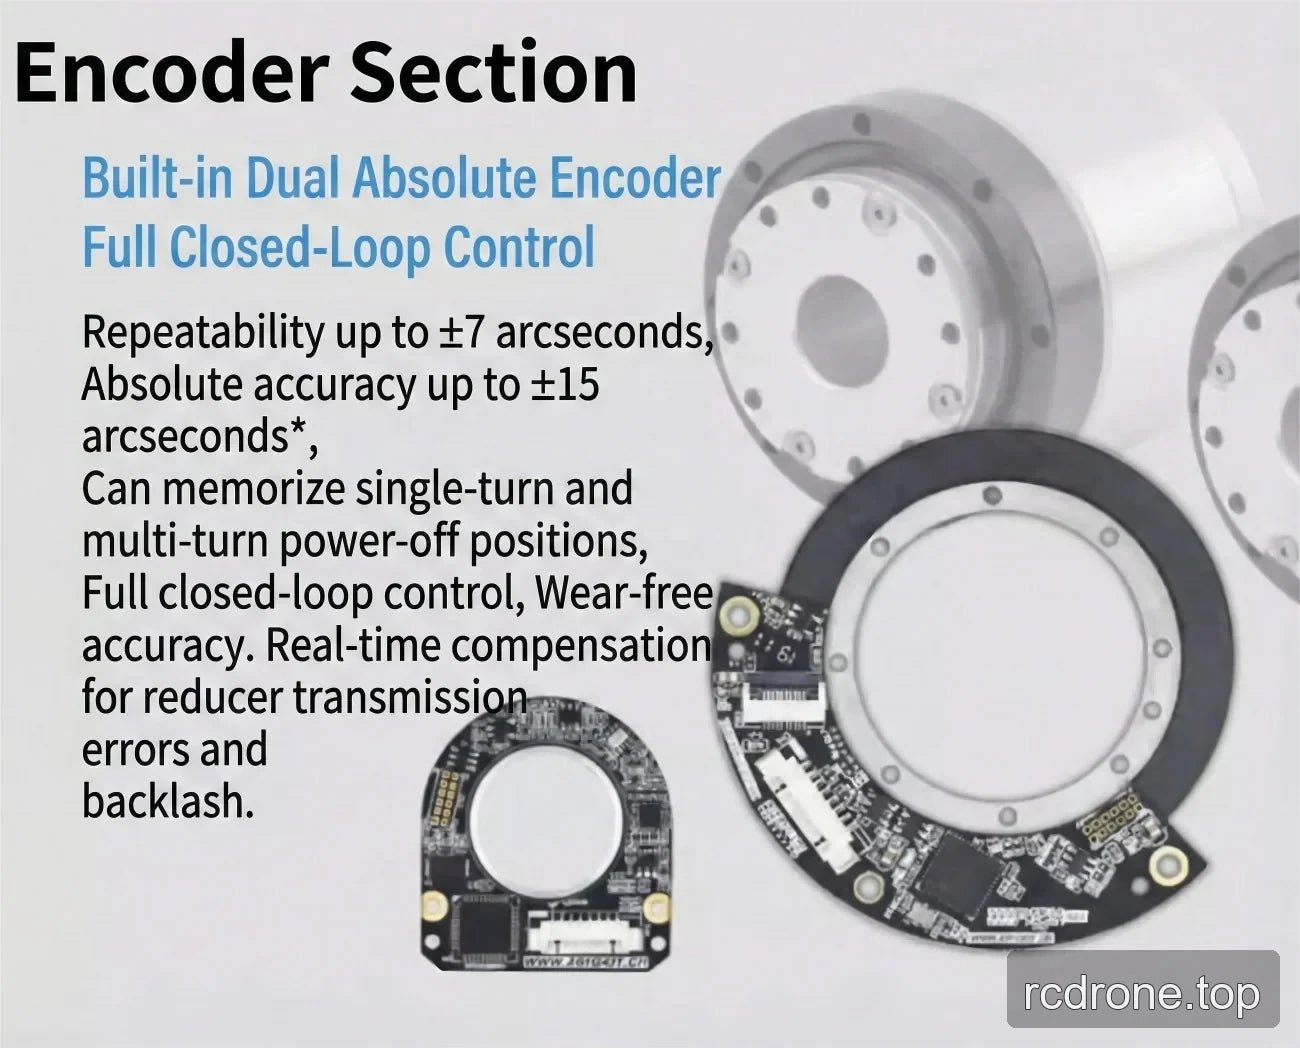
- निर्मित डुअल एब्सोल्यूट एनकोडर और पूर्ण बंद-लूप नियंत्रण।
- ओपन पोजीशन-लूप, स्पीड-लूप, और करंट-लूप डेटा के साथ वास्तविक समय PID समायोजन।
- रिड्यूसर ट्रांसमिशन त्रुटियों और बैकलैश के लिए वास्तविक समय मुआवजा; स्रोत सामग्री में पहनने-रहित सटीकता का भी वर्णन है।
- एकल-टर्न और मल्टी-टर्न स्थितियों के लिए पावर-ऑफ स्थिति मेमोरी। मल्टी-लूप मेमोरी चयन योग्य है; बिना मल्टी-लूप मेमोरी विकल्प के लिए मल्टी-टर्न मेमोरी मान लेना उचित नहीं है।
- घर्षण डैम्पिंग ब्रेक के साथ घर्षण-प्रकार ब्रेक धारक। स्रोत सामग्री में स्थिर रुकावट और प्रारंभ के साथ कोई झूलना या प्रारंभ पर कोई झटके नहीं, पूर्ण-भार शून्य-गति प्रारंभ, संचालन के दौरान कोई पहनने वाला पाउडर नहीं, घूर्णन के दौरान कोई शोर नहीं, और 100% पूर्ण-गति भारी-भार आपातकालीन रुकावट का उल्लेख है।
- IP65 रेटिंग।
अनुप्रयोग
गतिशील परिवर्तनीय भार और परिवर्तनीय जड़ता के साथ रोबोट अनुप्रयोगों के लिए उपयुक्त, जिसमें मानवाकार रोबोट, रोबोटिक हाथ, एक्सोस्केलेटन, चौपाया रोबोट, AGV वाहन, ARU रोबोट, सहयोगी रोबोट, चिकित्सा रोबोट, और स्वचालन उपकरण शामिल हैं।
इंटरफेस और विकल्प
चुनने योग्य संस्करण
- eRob 142 T (टॉर्क सेंसर के साथ CANopen)
- eRob 142 T (टॉर्क सेंसर के बिना CANopen)
- eRob 142 T (टॉर्क सेंसर के साथ EtherCAT)
- eRob 142 T (टॉर्क सेंसर के बिना EtherCAT)
चुनने योग्य कमी अनुपात
50, 80, 100, या 120.
मल्टी-लूप मेमोरी
बिना मल्टी-लूप मेमोरी या मल्टी-लूप मेमोरी के साथ.
स्रोत सामग्री में सूचीबद्ध इंटरफेस
- संचार बस: EtherCAT / CANopen.
- वैकल्पिक-डिवाइस संचार: EtherCAT / CANopen / Modbus.
- EtherCAT और CANopen रोटरी-एक्चुएटर संस्करणों के लिए, सूचीबद्ध वैकल्पिक इंटरफेस RS485, Pulse/DIR, I/O, ±10 V एनालॉग, और STO हैं.
- एक बाहरी एन्कोडर इंटरफेस सूचीबद्ध है.
- सूचीबद्ध इंटरफेस स्थान D × L = 70 × 67 मिमी है.
विशेषताएँ
निम्नलिखित तकनीकी तालिका प्रदान की गई स्रोत नोटेशन को बनाए रखती है। इसके कॉलम लेबल "32-50" से "32-160" तक हैं; इस सूची के लिए चयन योग्य कमी अनुपात विकल्प 50, 80, 100, और 120 हैं।
| पैरामीटर | मान (32-50) | मान (32-80) | मान (32-100) | मान (32-120) | मान (32-160) |
|---|---|---|---|---|---|
| मॉडल / जॉइंट श्रृंखला | eRob142HXXT | ||||
| स्ट्रेन वेव गियर अनुपात | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| पीक टॉर्क प्रारंभ/रोकने के लिए (Nm) | 281 | 395 | 433 | 459 | 484 |
| अनुमेय अधिकतम.औसत लोड टॉर्क (Nm) | 140 | 217 | 281 | 281 | 281 |
| रेटेड टॉर्क (Nm) | 99 | 153 | 178 | 178 | 178 |
| अनुमेय अधिकतम क्षणिक टॉर्क (Nm) | 497 | 738 | 841 | 892 | 892 |
| अधिकतम आउटपुट घूर्णन गति (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| मोटर पावर (W) | 1000 | ||||
| पावर सप्लाई वोल्टेज (V) | 48 V (±10%) | ||||
| पावर सप्लाई नोट | कृपया ध्यान से पढ़ें: “साधारण स्विचिंग पावर सप्लाई को मॉड्यूल के लिए पावर सप्लाई के रूप में क्यों नहीं इस्तेमाल किया जा सकता?” और “जॉइंट मॉड्यूल मैनुअल अध्याय 3 eRob इनपुट पावर निर्देश”। | ||||
| आउटपुट एन्कोडर रिज़ॉल्यूशन | 19 बिट | ||||
| दोहराव / पूर्ण सटीकता (आर्कसेकंड) | ±10 / ±45 आर्कसेकंड | ||||
| संवाद बस | EtherCAT / CANopen | ||||
| बाहरी व्यास × लंबाई × थ्रू होल (मिमी) | 148 × 163 × 18 | ||||
| वजन (किलोग्राम) | 8.22 | ||||
| इंटरफेस डिज़ाइन | पूर्णतः विभेदक इंटरफेस, मजबूत एंटी-इंटरफेरेंस; डुअल एंटी-लूज़निंग कनेक्टर्स, श्रृंखला/समानांतर में जोड़ा जा सकता है। | ||||
| ब्रेक | घर्षण डैम्पिंग ब्रेक | ||||
| आईपी रेटिंग | IP65 | ||||
| सामान्य पैरामीटर | आईडी: 18 मिमी, आईपी रेटिंग: IP65*, ब्रेक: घर्षण ब्रेक | ||||
| वैकल्पिक उपकरण | संचार: EtherCAT / CANopen / Modbus; आउटपुट एन्कोडर रिज़ॉल्यूशन: 19Bit; पुनरावृत्ति/सटीकता: ±7/±15 आर्कसेकंड या ±10/±25 आर्कसेकंड | ||||
| EtherCAT संस्करण रोटरी एक्ट्यूएटर | वैकल्पिक इंटरफेस: RS485, पल्स/DIR, I/O, ±10 V एनालॉग और STO | ||||
| CANopen संस्करण रोटरी एक्ट्यूएटर | वैकल्पिक इंटरफेस: RS485, पल्स/DIR, I/O, ±10 V एनालॉग और STO | ||||
डाउनलोड
- EROB170I I श्रृंखला EtherCAT eRob142T — 3D मॉडल (ZIP)
- EROB170I I श्रृंखला EtherCAT — 3D मॉडल (ZIP)
- EROB142 T श्रृंखला EtherCAT — 3D मॉडल — STEP फ़ाइल (ZIP)
- EROB142 T श्रृंखला CANopen — 3D मॉडल — STEP फ़ाइल (ZIP)
- EROB142 T श्रृंखला EtherCAT स्थापना चित्र1 — स्थापना चित्र (PDF)
- EROB142 T श्रृंखला CANopen स्थापना चित्र — स्थापना चित्र (PDF)
दृश्य विवरण
उत्पाद वीडियो
उत्पाद दृश्य

विशेषताएँ और डिज़ाइन


इंटरफेस और कनेक्शन

अनुप्रयोग उदाहरण
