ZeroErr eRob 170 I रोबोट संयुक्त एक्ट्यूएटर, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I रोबोट संयुक्त एक्ट्यूएटर, CANopen/EtherCAT, 48 V
ZeroErr
नियमित रूप से मूल्य
$3,471.00 USD
नियमित रूप से मूल्य
विक्रय कीमत
$3,471.00 USD
यूनिट मूल्य
प्रति
Taxes included.
शिपिंग की गणना चेकआउट के समय की जाती है।
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
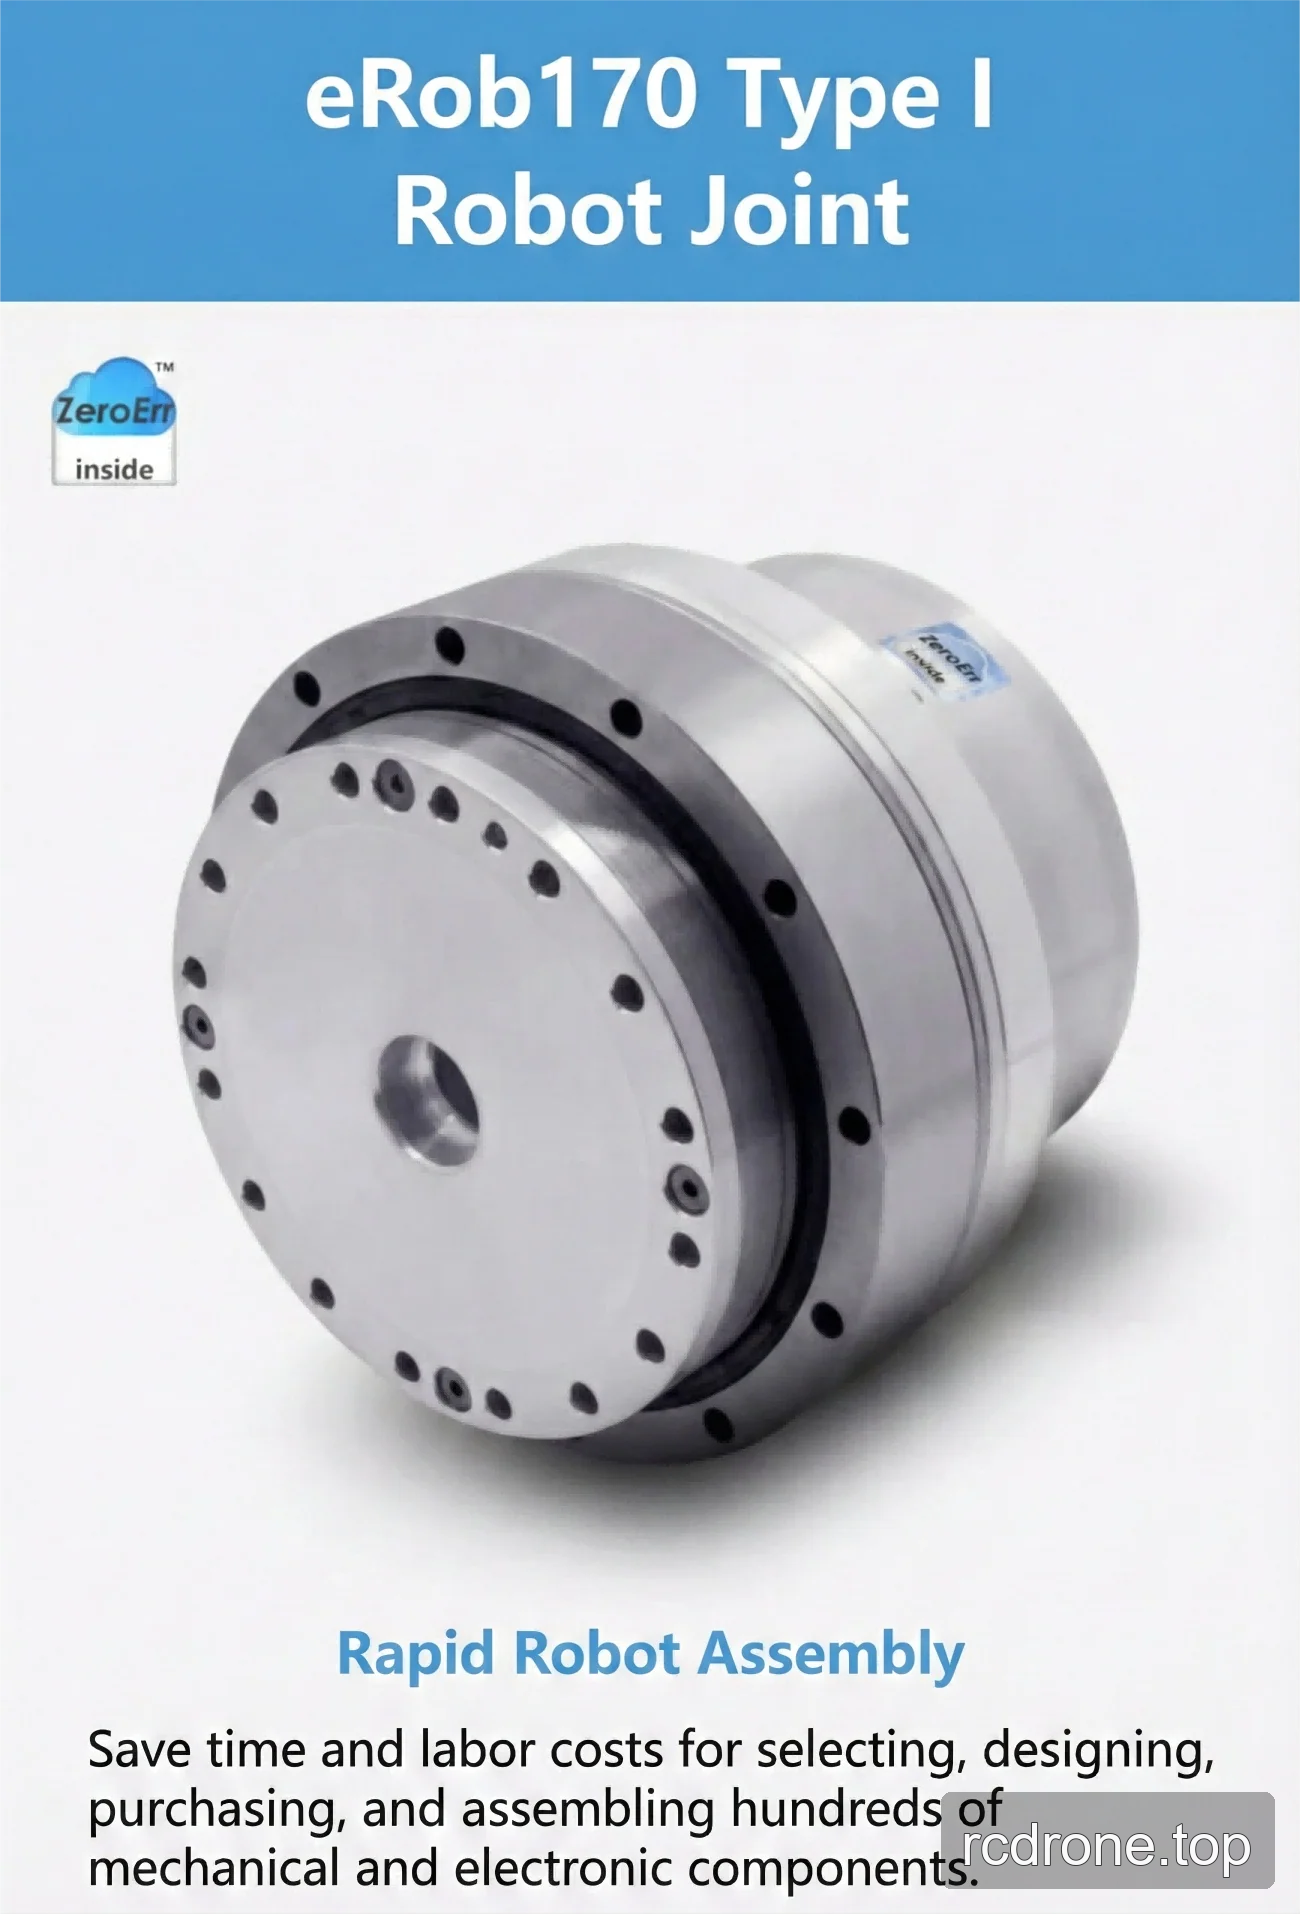
ZeroErr eRob 170 I एक eRob170 प्रकार I रोबोट-जॉइंट एक्चुएटर परिवार है जो CANopen या EtherCAT संचार, ब्रेक या बिना ब्रेक संस्करण, 50, 80, 100, 120, या 160 के कमी अनुपात, और चयन योग्य मल्टी-टर्न और टॉर्क कॉन्फ़िगरेशन के साथ पेश किया गया है।
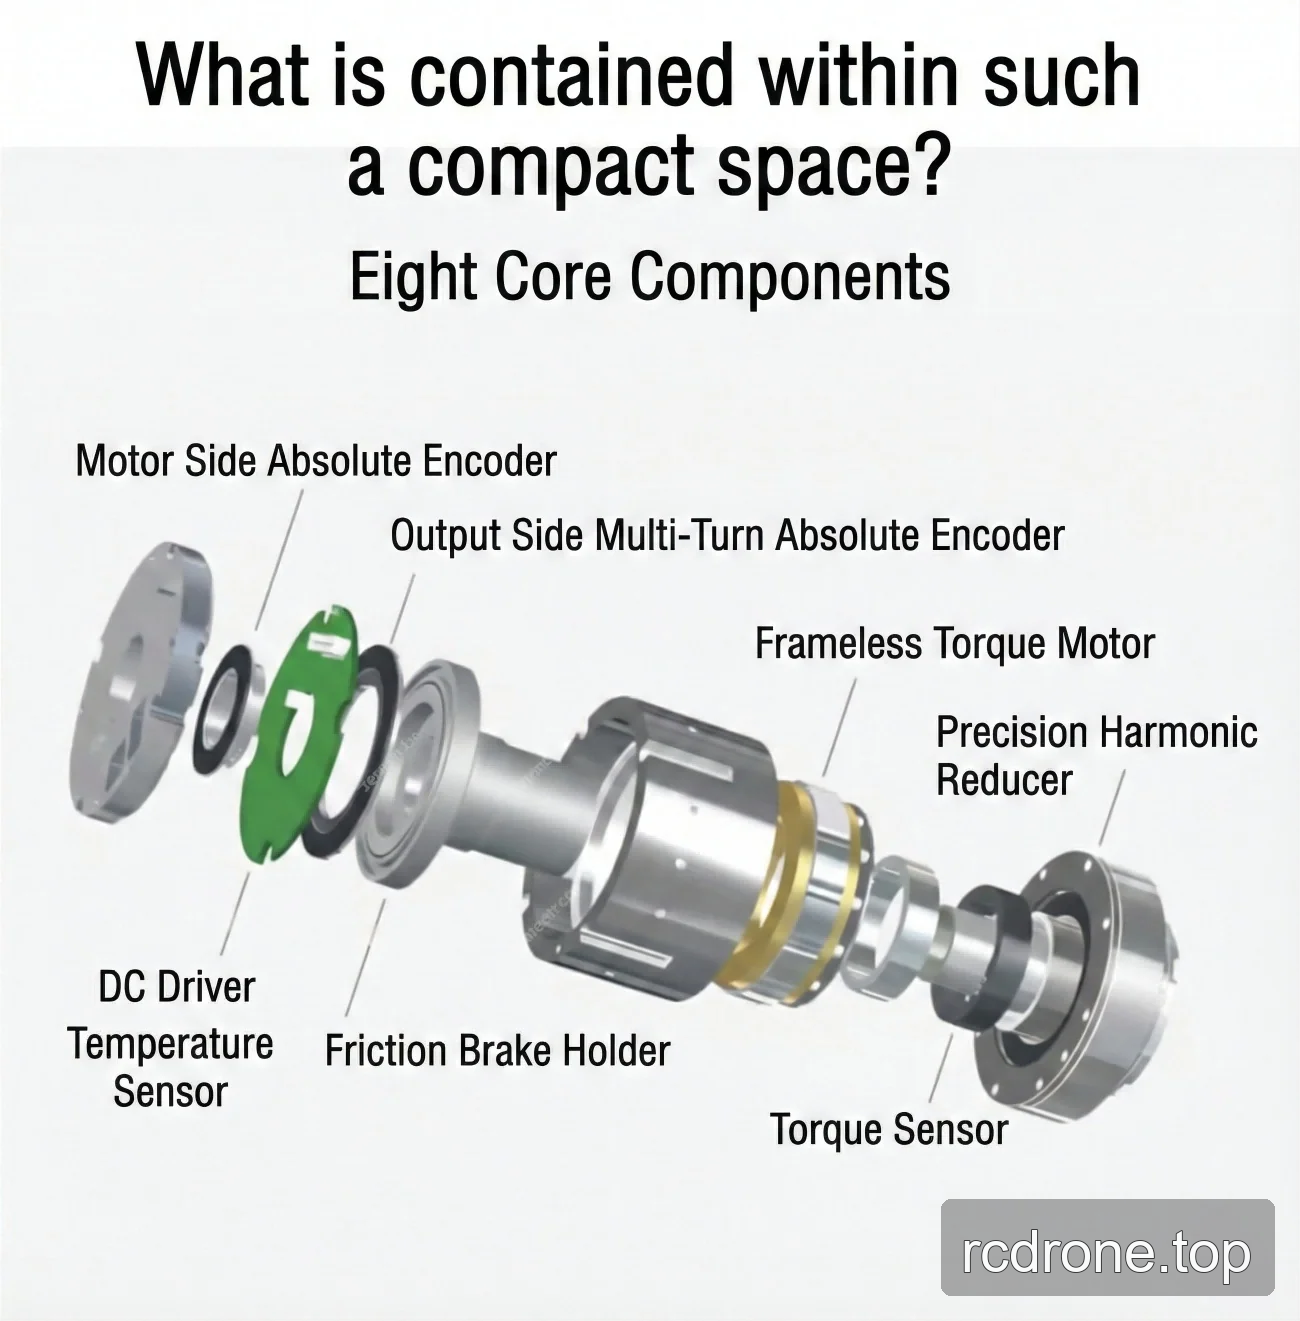
इसका एकीकृत रोबोट-जॉइंट डिज़ाइन रोबोट असेंबली को सरल बनाने के लिए बनाया गया है, जिससे कई अलग-अलग यांत्रिक और इलेक्ट्रॉनिक घटकों को चुनने, डिज़ाइन करने, खरीदने और असेंबल करने की आवश्यकता कम हो जाती है।
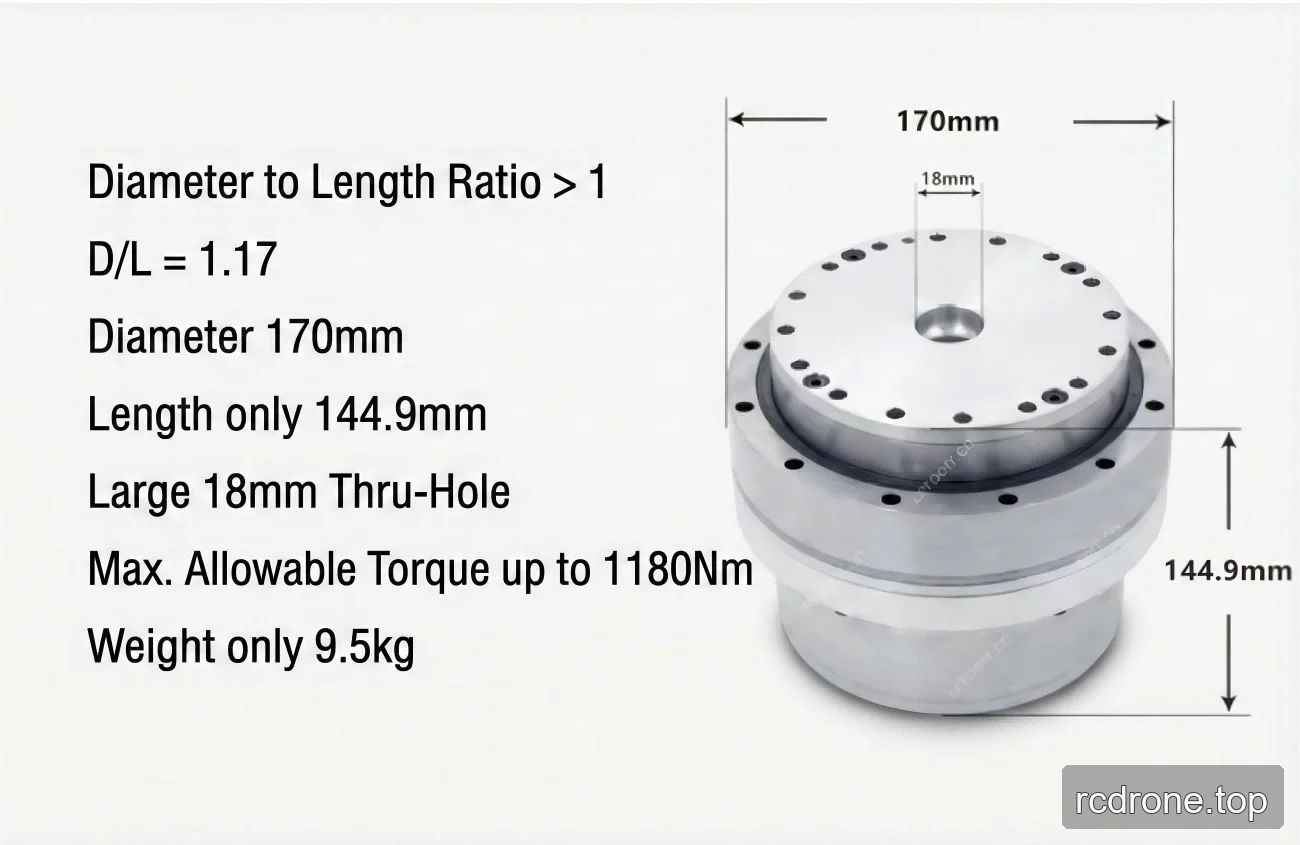
प्रकाशित परिवार विनिर्देशों में 1,000 W मोटर, 48 V इनपुट (±10%), 170 × 144.9 मिमी बाहरी व्यास × लंबाई, 18 मिमी थ्रू-होल, और 9.29 किलोग्राम वजन सूचीबद्ध है। प्रकाशित व्यास-से-लंबाई अनुपात 1 से अधिक है (D/L = 1.17)।
विशेषताएँ
- CANopen और EtherCAT संस्करण चयन योग्य हैं।
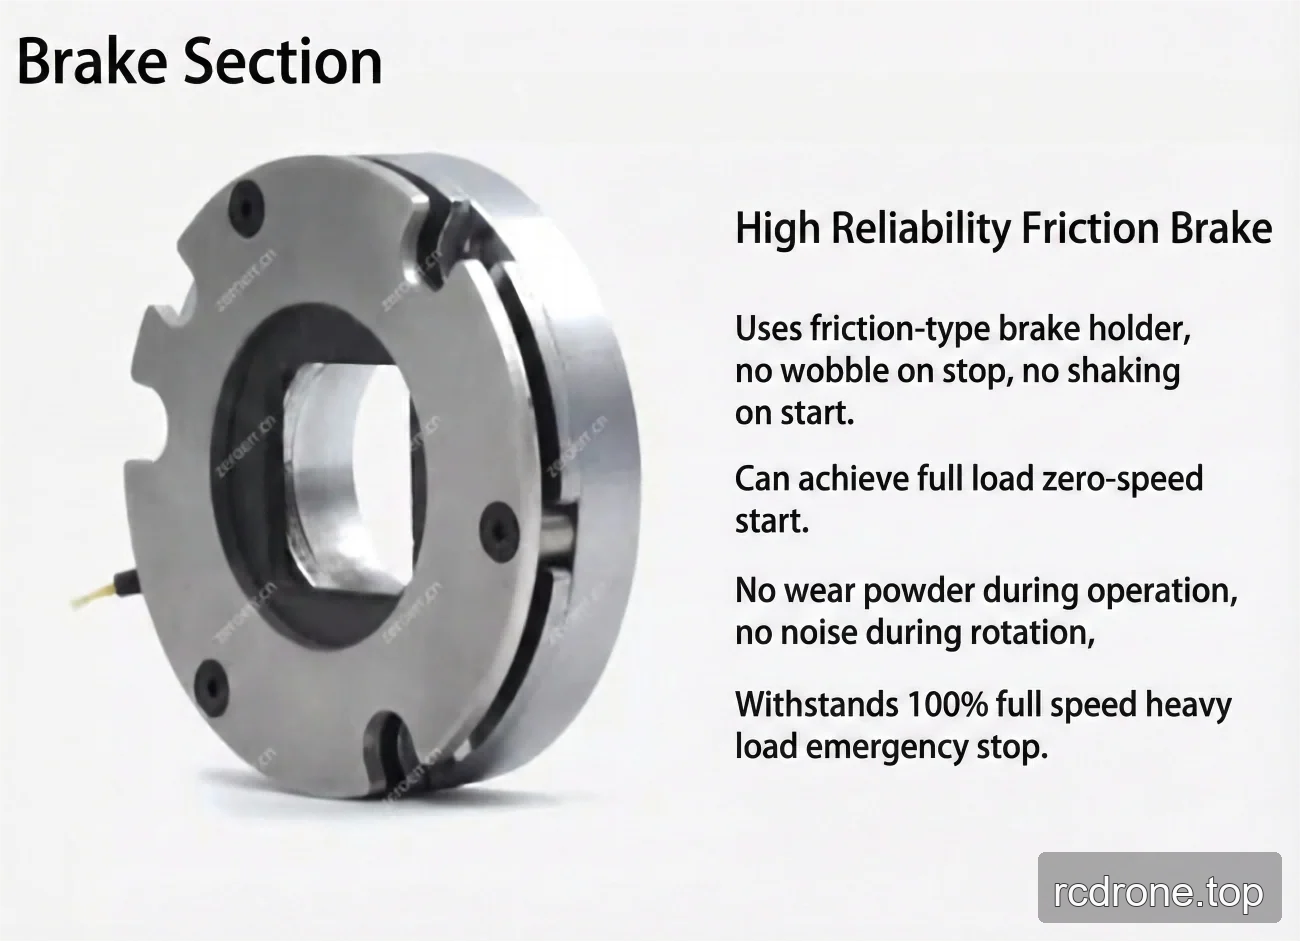
- ब्रेक के साथ और बिना ब्रेक के संस्करण चयन योग्य हैं; प्रकाशित ब्रेक मॉडल एक घर्षण ब्रेक है।
- सूचीबद्ध संयोजनों में मल्टी-टर्न और टॉर्क चयन उपलब्ध हैं।
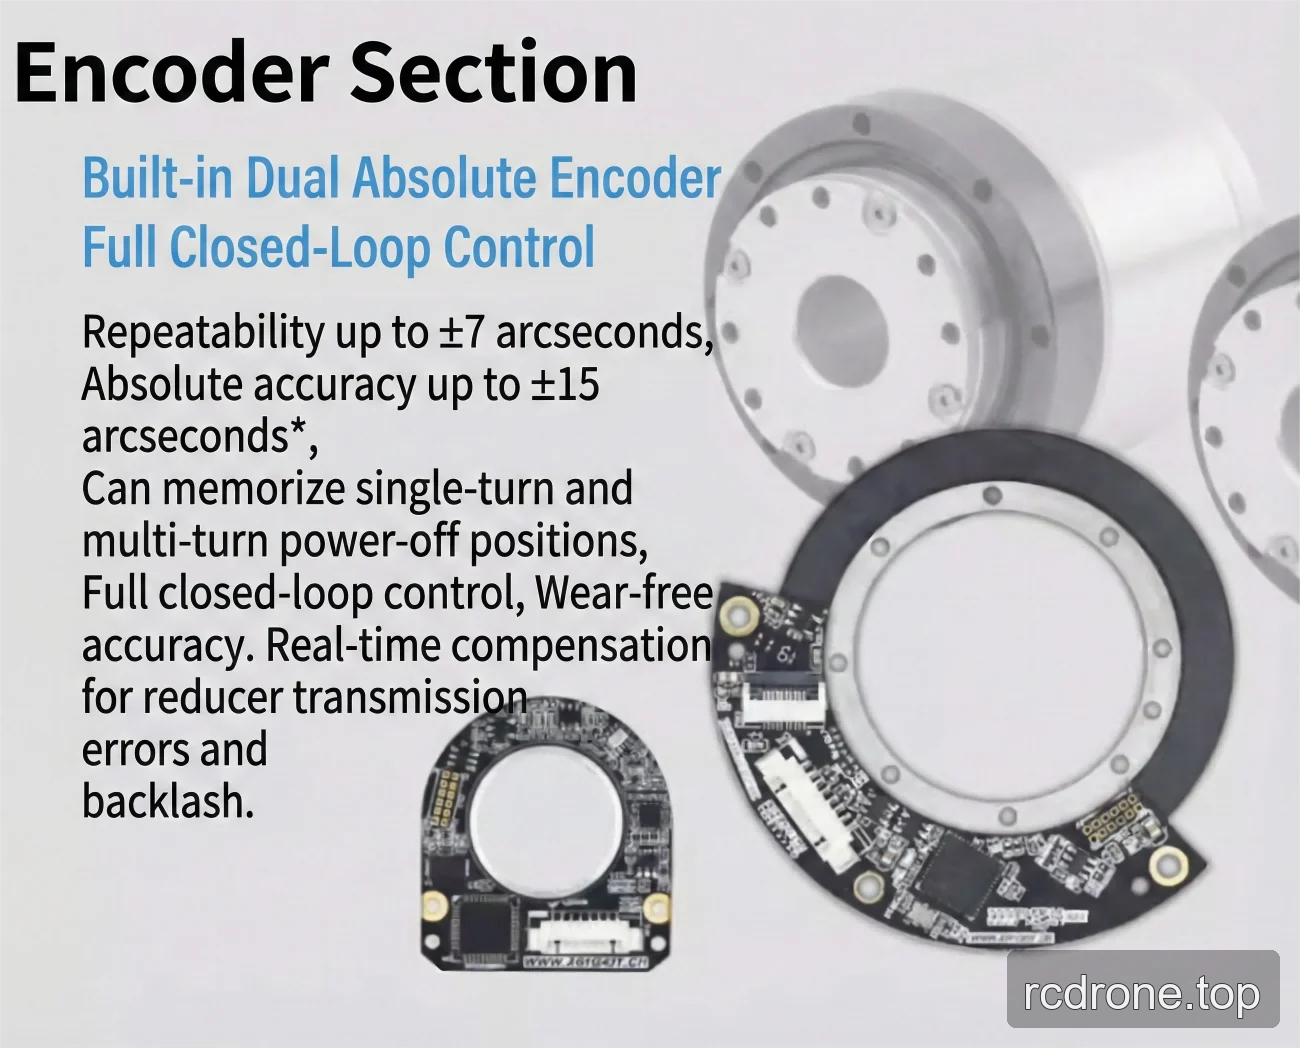
- प्रकाशित आउटपुट एन्कोडर रिज़ॉल्यूशन: 19 बिट।
- प्रकाशित एन्कोडर पुनरावृत्ति/सटीकता विकल्प: ±7/±15 आर्कसेकंड या ±10/±25 आर्कसेकंड।
विशेषताएँ
कमी-निष्पादन पर निर्भर मान
| पैरामीटर | 50 (स्रोत नोटेशन: 40-50) | 80 (स्रोत नोटेशन: 40-80) | 100 (स्रोत नोटेशन: 40-100) | 120 (स्रोत नोटेशन: 40-120) | 160 (स्रोत नोटेशन: 40-160) |
|---|---|---|---|---|---|
| शुरू और बंद करने के लिए पीक टॉर्क (Nm) | 402 | 519 | 568 | 617 | 647 |
| औसत लोड टॉर्क पर अनुमत अधिकतम मान (Nm) | 196 | 284 | 372 | 451 | 451 |
| रेटेड टॉर्क (Nm) | 137 | 206 | 265 | 294 | 294 |
| अनुमत अधिकतम क्षणिक टॉर्क (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| अधिकतम आउटपुट घूर्णन गति (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
सामान्य प्रकाशित पैरामीटर
| मॉडल | eRob170HXXI |
|---|---|
| मोटर पावर | 1000 W |
| पावर इनपुट वोल्टेज | 48 V (±10%) |
| स्ट्रेन वेव गियर आउटपुट जड़त्व | 6679752 g-mm² |
| स्ट्रेन वेव गियर आउटपुट द्रव्यमान | 2.02 किलोग्राम |
| बाहरी व्यास × लंबाई | 170 × 144.9 मिमी |
| व्यास-से-लंबाई अनुपात | 1 से अधिक; D/L = 1.17 |
| थ्रू-होल / ID | 18 मिमी |
| स्ट्रेन वेव गियर इनपुट जड़ता | 1517148 g-mm² |
| स्ट्रेन वेव गियर इनपुट द्रव्यमान | 1.66 किलोग्राम |
| वजन | 9.29 किलोग्राम |
| सामान्य पैरामीटर | IP ग्रेटिंग: IP54*; ब्रेक मॉडल: घर्षण ब्रेक। |
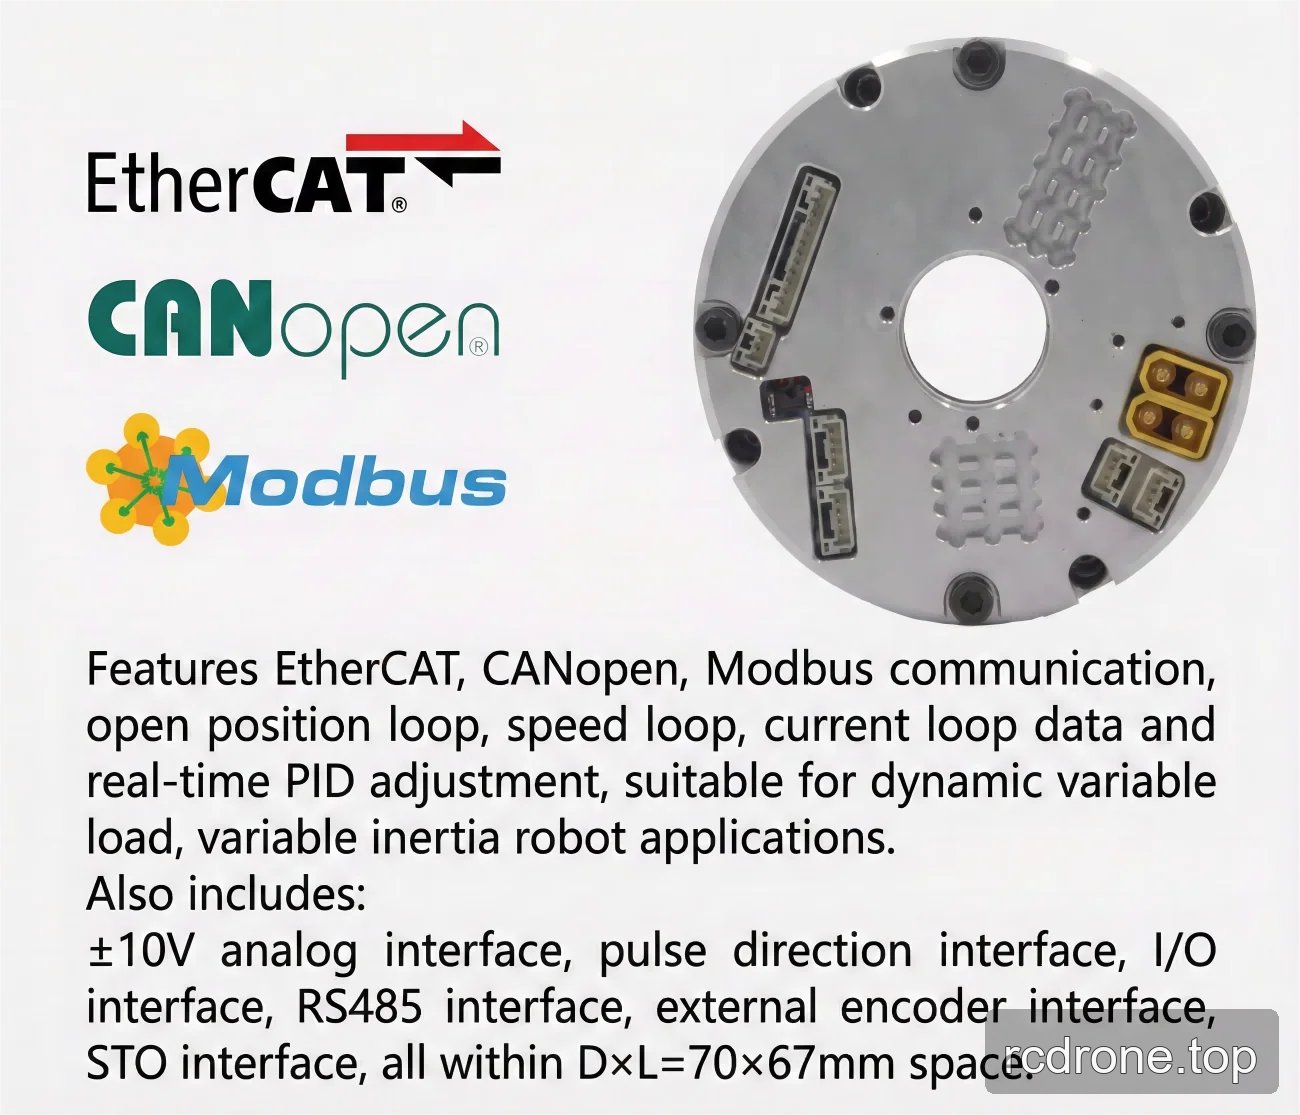
| वैकल्पिक उपकरण | संवाद प्रकार: EtherCAT / CANopen / Modbus; आउटपुट एन्कोडर रिज़ॉल्यूशन: 19 बिट; पुनरावृत्ति/सटीकता: ±7/±15 आर्कसेकंड या ±10/±25 आर्कसेकंड। |
| EtherCAT संस्करण रोटरी एक्ट्यूएटर | वैकल्पिक इंटरफेस: RS485, पल्स/DIR, I/O, ±10 V एनालॉग, और STO। |
| CANopen संस्करण रोटरी एक्ट्यूएटर | वैकल्पिक इंटरफेस: RS485, पल्स/DIR, I/O, ±10 V एनालॉग, और STO। |
कॉन्फ़िगरेशन विकल्प
- संस्करण: eRob 170 I (ब्रेक के साथ CANopen), eRob 170 I (ब्रेक के बिना CANopen), eRob 170 I (ब्रेक के साथ EtherCAT), या eRob 170 I (ब्रेक के बिना EtherCAT)।
- कमी अनुपात: 50, 80, 100, 120, या 160।
- मल्टी-टर्न और टॉर्क: बिना मल्टी-टर्न और बिना टॉर्क; बिना मल्टी-टर्न और टॉर्क के साथ; मल्टी-टर्न के साथ और बिना टॉर्क; या मल्टी-टर्न के साथ और टॉर्क के साथ।
अनुप्रयोग
- मानवाकार रोबोट
- रोबोटिक हाथ
- एक्सोस्केलेटन
- चतुर्भुज रोबोट
- AGV वाहन
- ARU रोबोट
डाउनलोड
डाउनलोड & संसाधन
- EROB170I I श्रृंखला EtherCAT — 3D मॉडल (ZIP)
- EROB170I I श्रृंखला EtherCAT — 3D मॉडल (ZIP)
- EROB110I I श्रृंखला EtherCAT — 3D मॉडल — STEP फ़ाइल (ZIP)
- EROB170I I श्रृंखला CANopen — 3D मॉडल — STEP फ़ाइल (ZIP)
- EROB170I I श्रृंखला EtherCAT स्थापना चित्र — स्थापना चित्र (PDF)
- EROB170I I श्रृंखला CANopen स्थापना चित्र — स्थापना चित्र (PDF)
दृश्य विवरण
उत्पाद वीडियो
उत्पाद दृश्य
आकार और निर्माण
विशेषताएँ और डिज़ाइन
इंटरफेस और कनेक्शन
अनुप्रयोग उदाहरण