ZeroErr eRob 70 I इंटीग्रेटेड रोबोट जॉइंट मोटर, EtherCAT/CANopen, 50–120 रिडक्शन रेशियो
ZeroErr eRob 70 I इंटीग्रेटेड रोबोट जॉइंट मोटर, EtherCAT/CANopen, 50–120 रिडक्शन रेशियो
ZeroErr
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
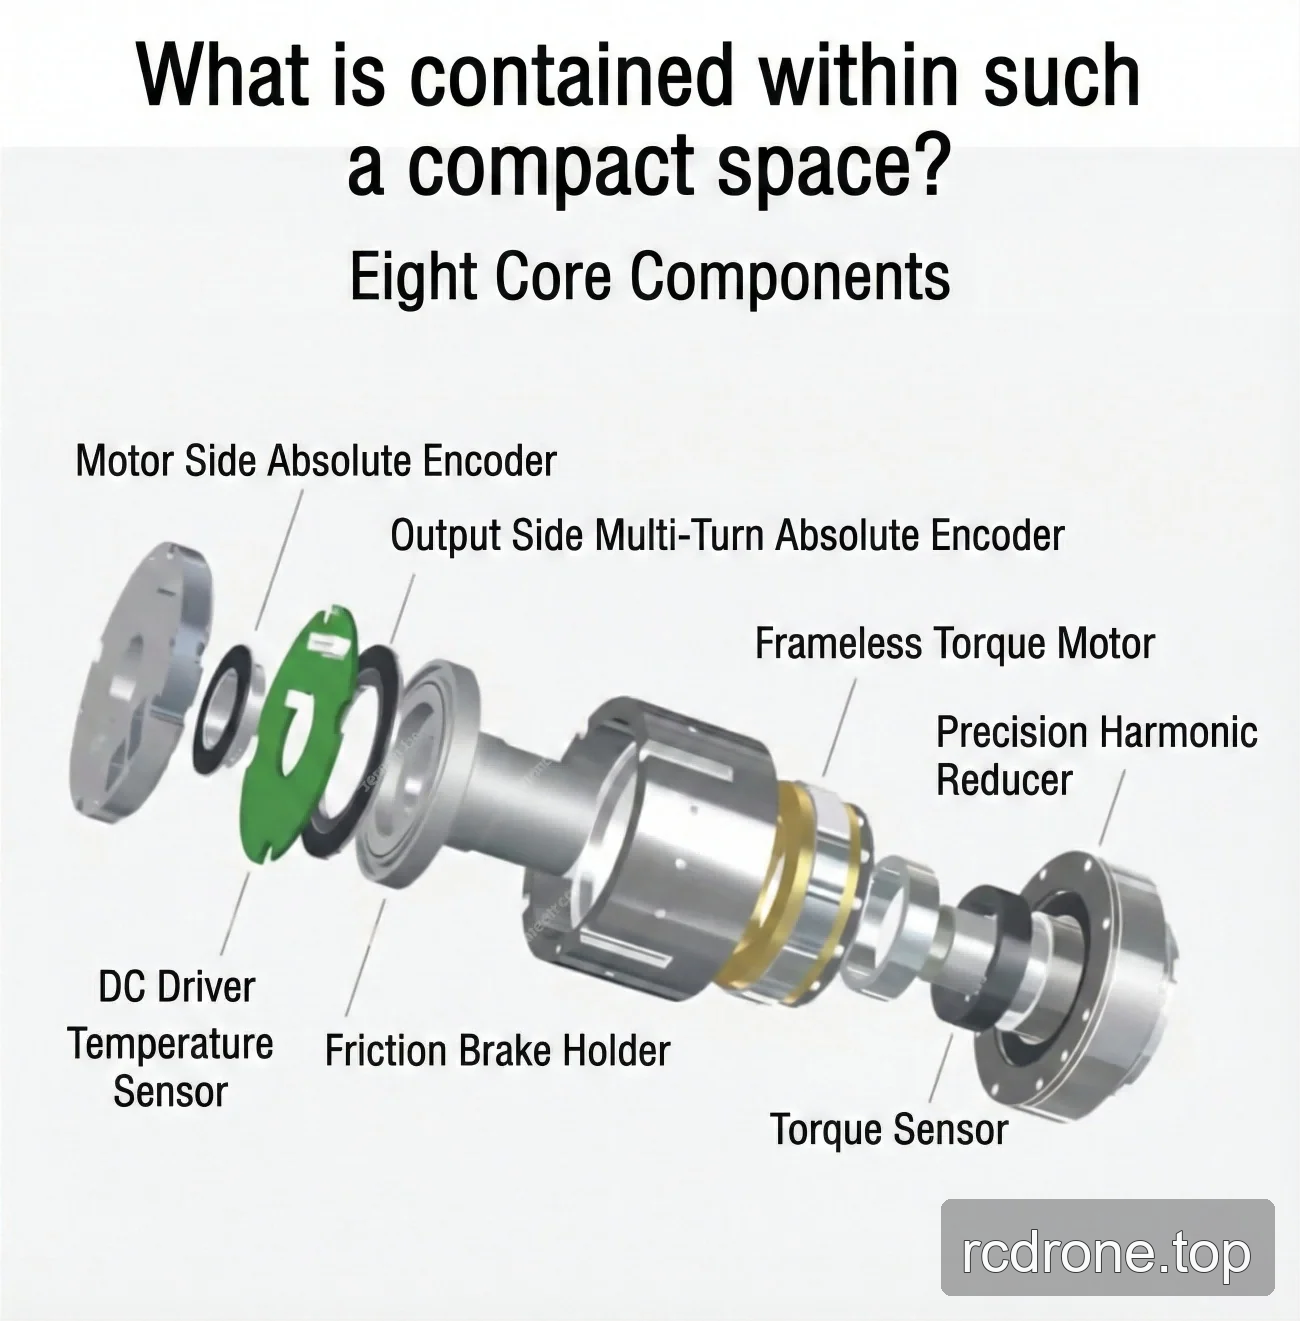
ZeroErr eRob 70 I एक एकीकृत रोबोट जॉइंट मोटर परिवार है जिसमें चयन योग्य EtherCAT या CANopen संस्करण, ब्रेक के साथ या बिना ब्रेक के कॉन्फ़िगरेशन, 50, 80, 100, या 120 के कमी अनुपात, और चयन योग्य मल्टी-टर्न और टॉर्क संयोजन हैं।
सभी सूचीबद्ध अनुपात कॉन्फ़िगरेशन 100 W मोटर, 48 V इनपुट (±10%) और 18 मिमी खोखले बोर का उपयोग करते हैं। कॉन्फ़िगरेशन-विशिष्ट टॉर्क, गति, जड़ता, आकार, और द्रव्यमान मानों के लिए नीचे दिए गए अनुपात और संस्करण तालिकाओं का संदर्भ लें।
विशेषताएँ
- चयन योग्य संचार संस्करण: EtherCAT या CANopen।
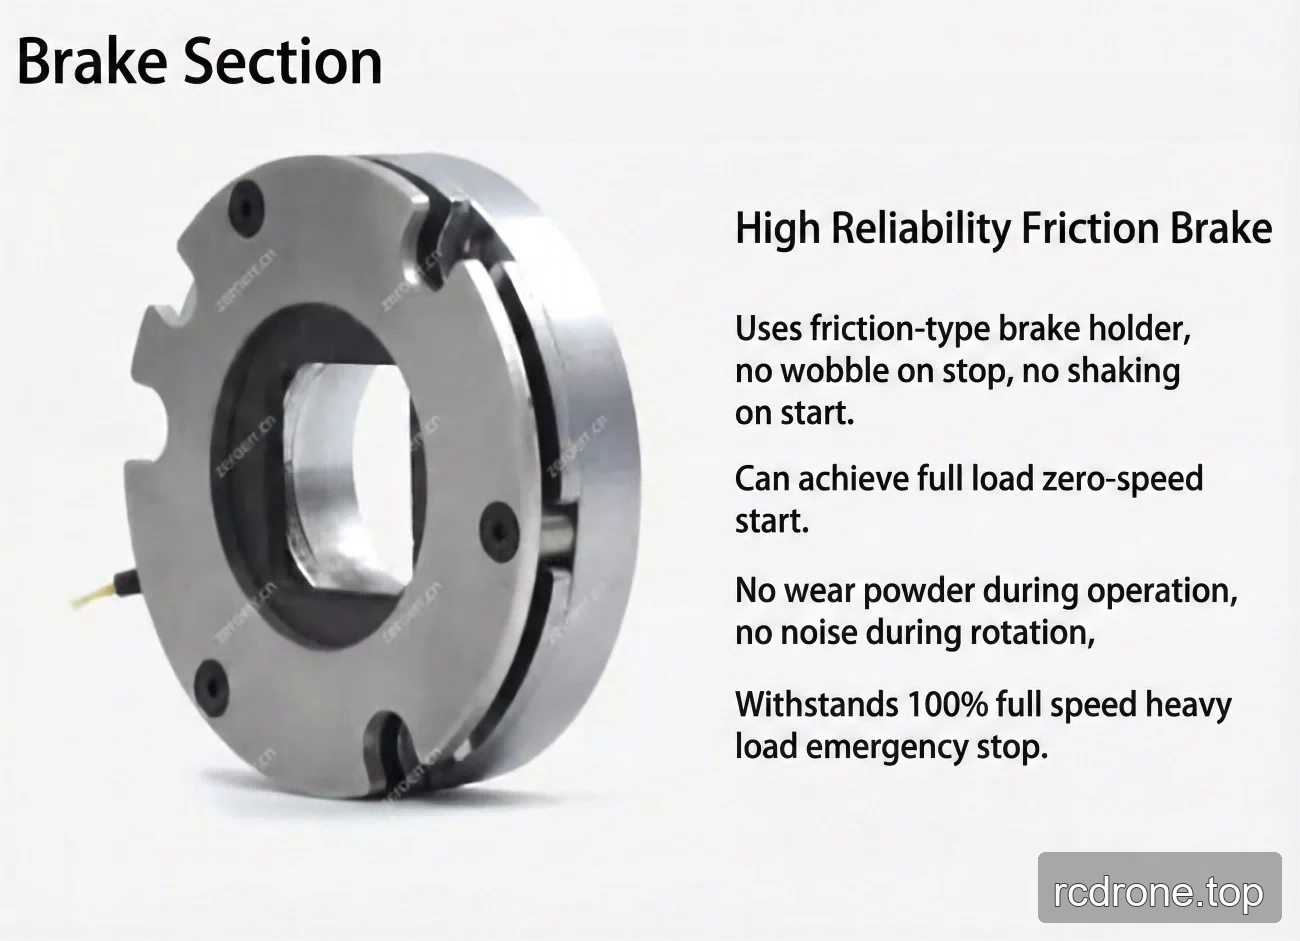
- ब्रेक के साथ और बिना ब्रेक के संस्करण; सूचीबद्ध ब्रेक मॉडल एक घर्षण ब्रेक है।
- चयन योग्य मल्टी-टर्न और टॉर्क कॉन्फ़िगरेशन।
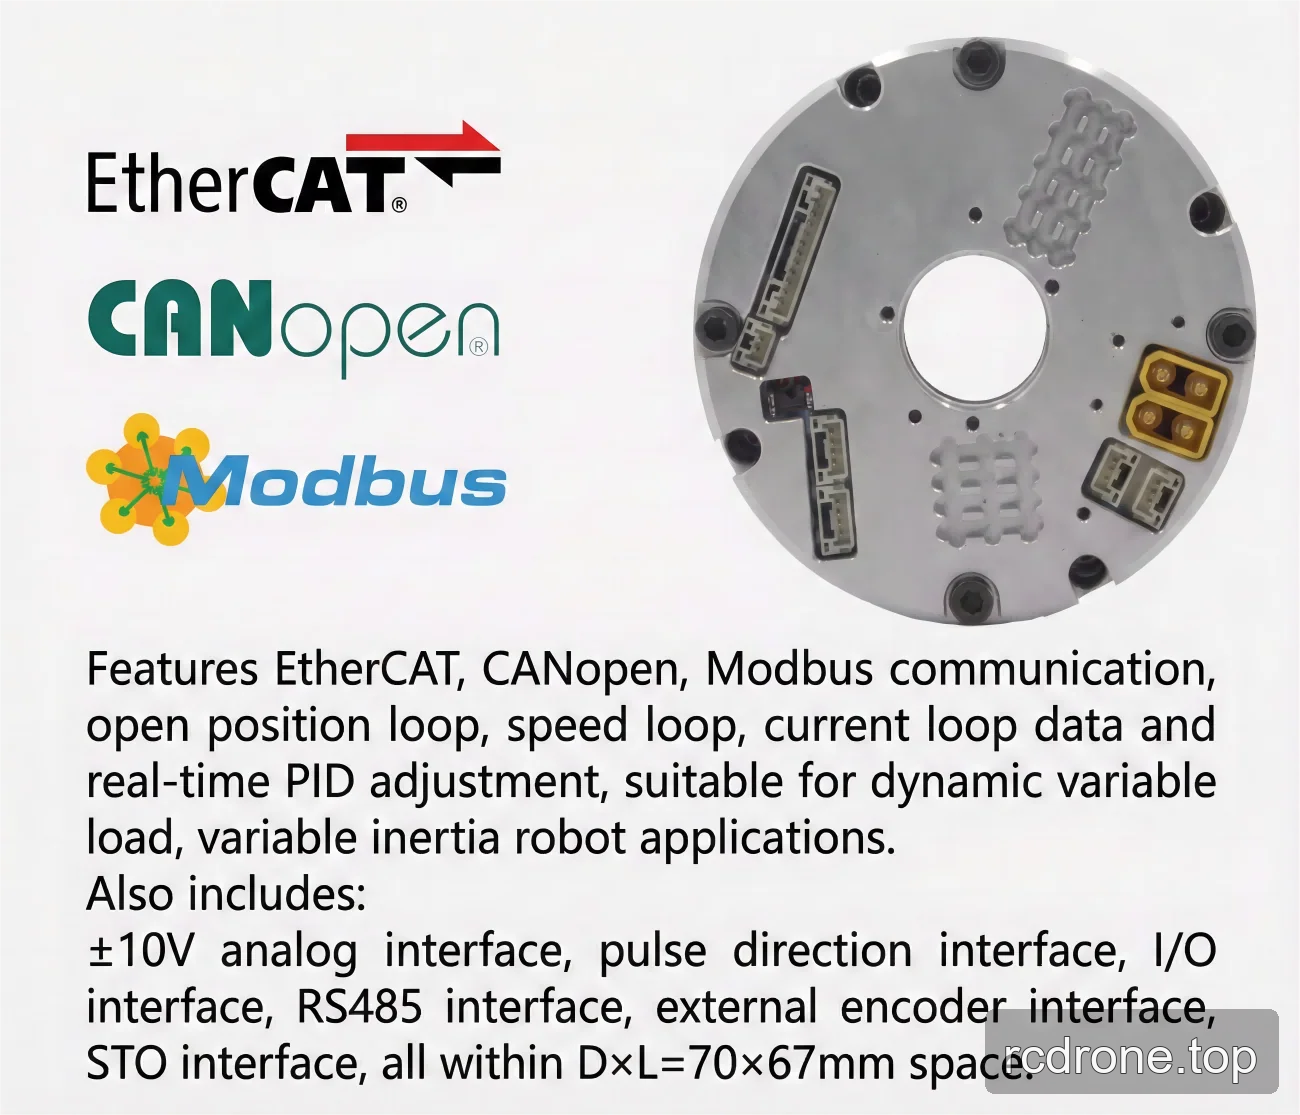
- सूचीबद्ध संचार प्रोटोकॉल: EtherCAT, CANopen, और Modbus।
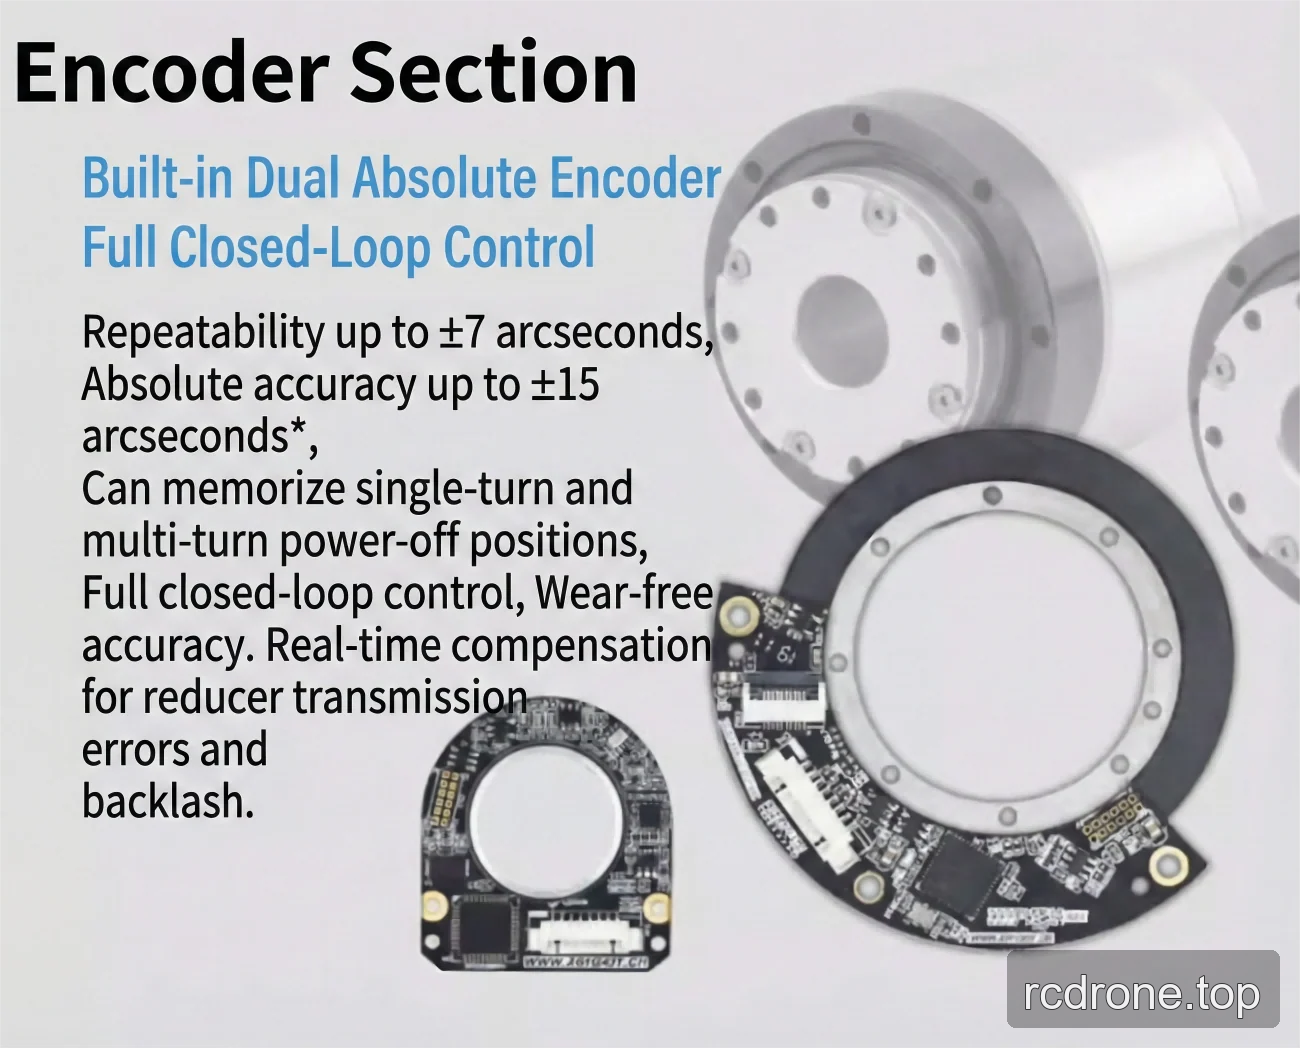
- आउटपुट-साइड एन्कोडर रिज़ॉल्यूशन: 19/20 बिट।
- दोहराने की क्षमता/पूर्ण सटीकता: ±7/±15 आर्कसेकंड या ±10/±25 आर्कसेकंड*.
- संगत स्थापना विधियाँ।
विशेषताएँ
स्ट्रेन वेव गियर अनुपात द्वारा प्रदर्शन
| पैरामीटर | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| शुरू और बंद करने के लिए पीक टॉर्क (Nm) | 23 | 30 | 36 | 36 |
| औसत लोड टॉर्क पर अधिकतम अनुमेय मान (Nm) | 9 | 14 | 14 | 14 |
| रेटेड टॉर्क (Nm) | 7 | 10 | 10 | 10 |
| अनुमेय अधिकतम क्षणिक टॉर्क (Nm) | 46 | 61 | 70 | 70 |
| अधिकतम आउटपुट घूर्णन गति (RPM) | 60 | 37.5 | 30 | 25 |
| मोटर पावर (W) | 100 | 100 | 100 | 100 |
| पावर इनपुट वोल्टेज (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
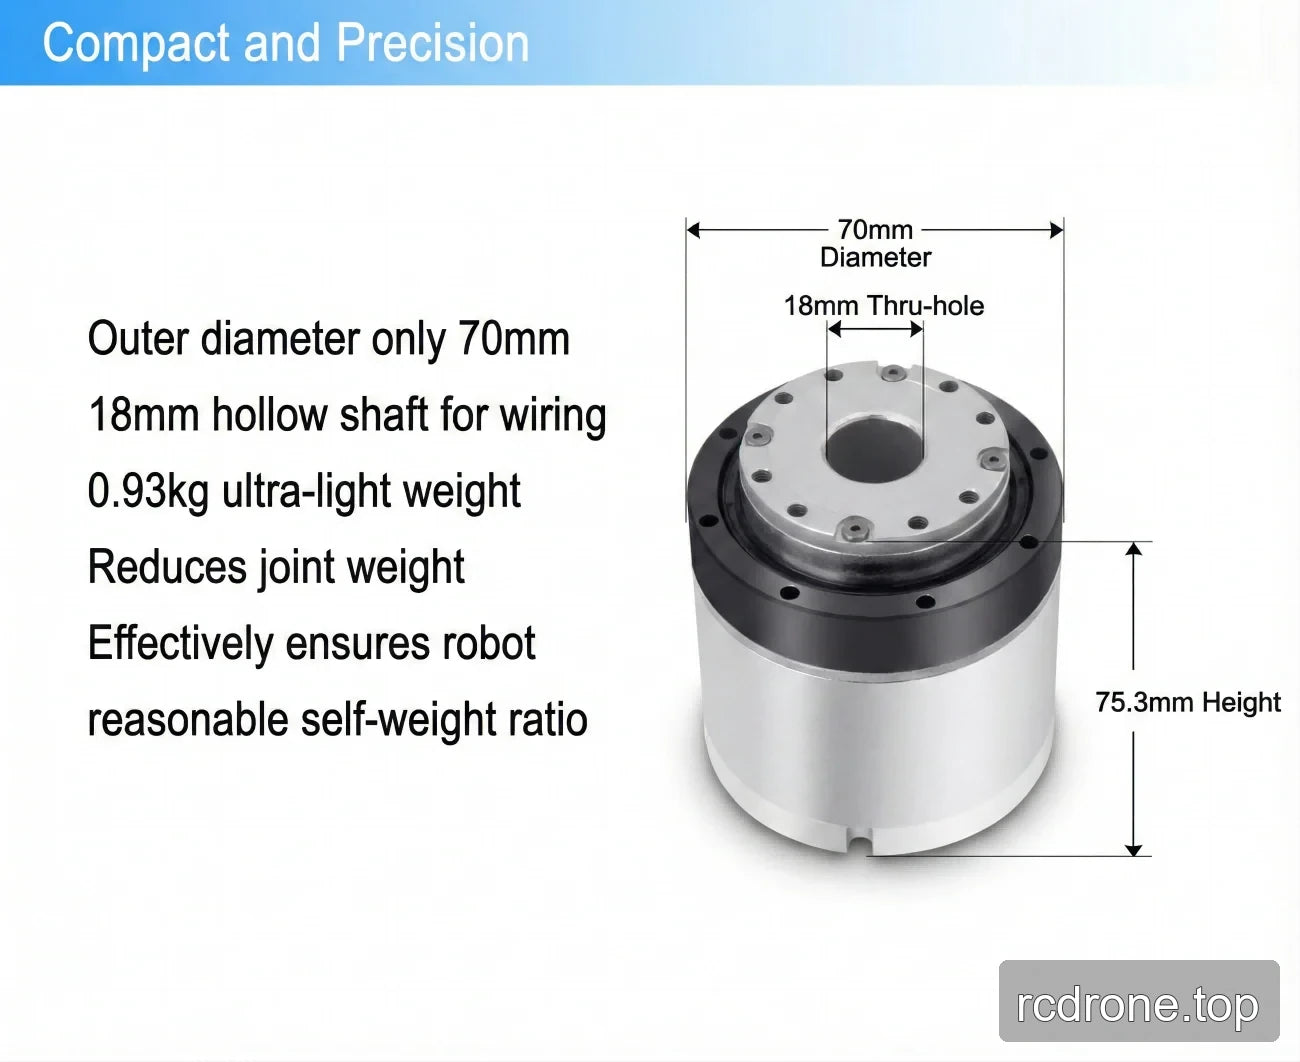
| हॉलो बोर व्यास | 18 मिमी | 18 मिमी | 18 मिमी | 18 मिमी |
साझा पैरामीटर
| पैरामीटर | मान |
|---|---|
| सटीकता | दोहराने की क्षमता/पूर्ण सटीकता: ±7/±15 आर्कसेकंड या ±10/±25 आर्कसेकंड* |
| इलेक्ट्रिकल इंटरफेस | संवाद प्रोटोकॉल: EtherCAT/CANopen/Modbus; आउटपुट-साइड एन्कोडर रिज़ॉल्यूशन: 19/20 बिट |
| स्थापना विधियाँ | समान, संगत |
| सामान्य पैरामीटर | आईडी: 18 मिमी; आईपी ग्रेटिंग: IP54*; ब्रेक मॉडल: घर्षण ब्रेक |
| वैकल्पिक उपकरण | संवाद प्रकार: EtherCAT/CANopen/Modbus; आउटपुट एन्कोडर रिज़ॉल्यूशन: 19 बिट; दोहराने की क्षमता/सटीकता: ±7/±15 आर्कसेकंड या ±10/±25 आर्कसेकंड |
संस्करण-विशिष्ट यांत्रिक पैरामीटर
| पैरामीटर | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG आउटपुट-साइड जड़ता (g·mm²) | 69717 | 68484 |
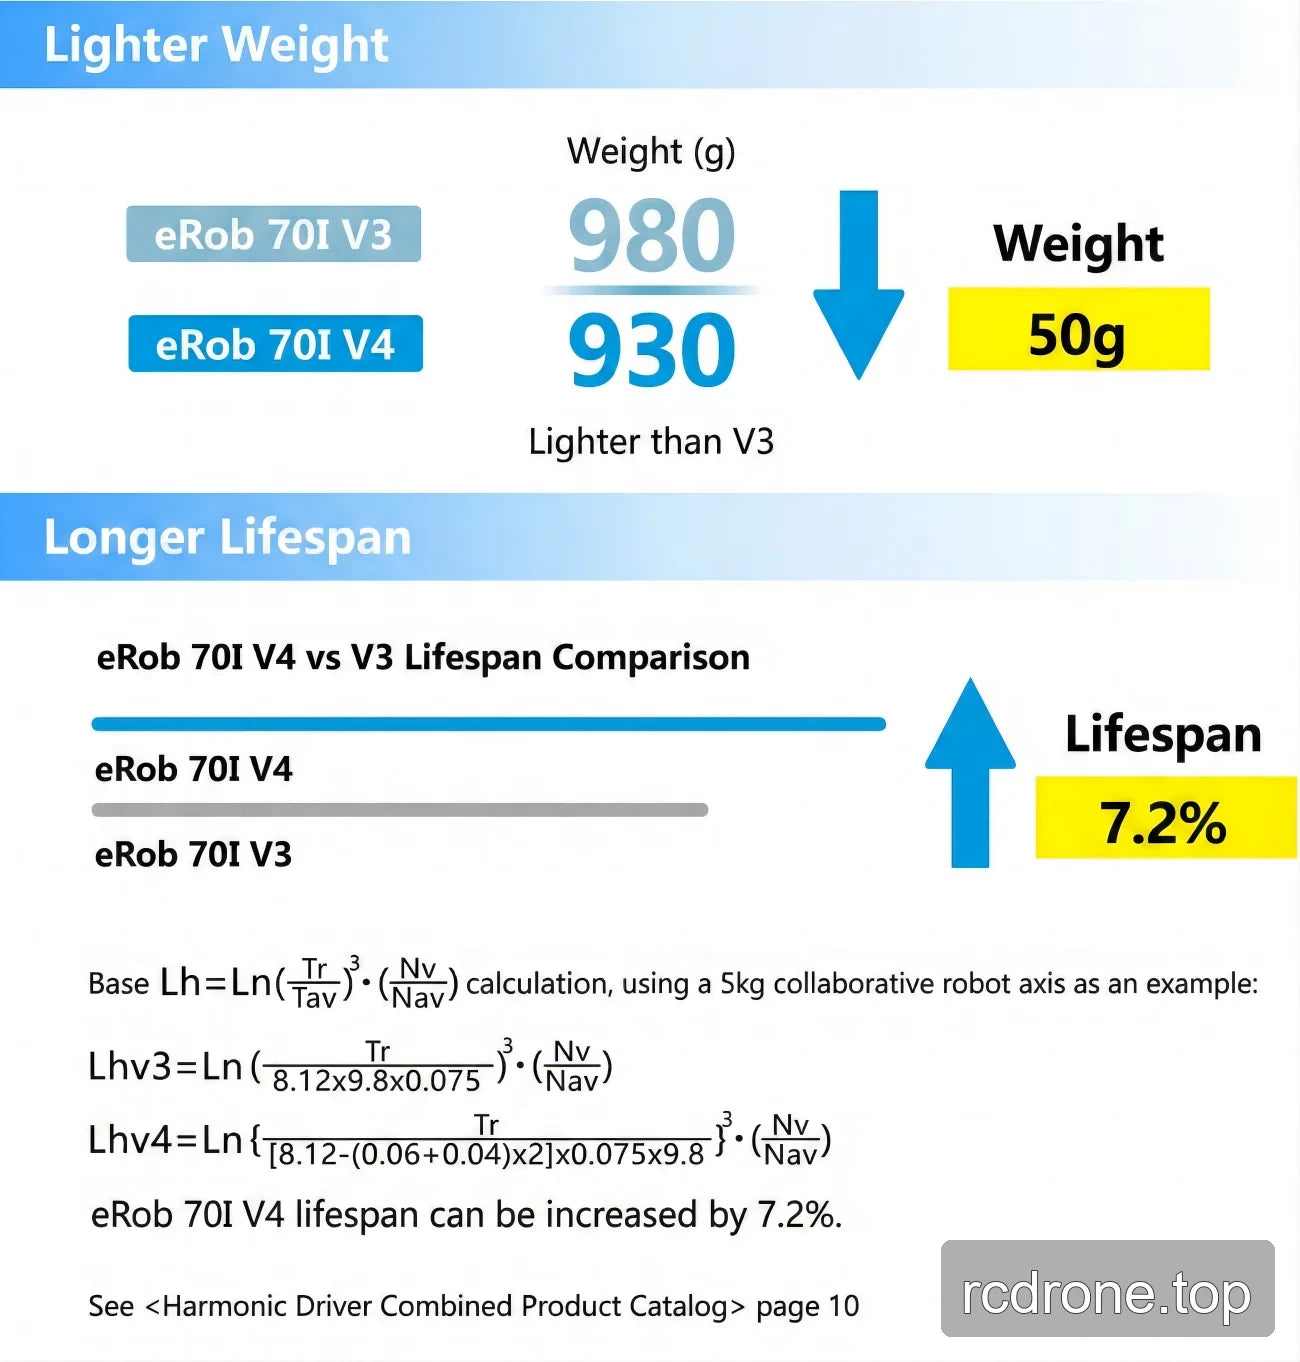
| SWG आउटपुट-साइड द्रव्यमान (kg) | 0.17 | 0.166 |
| SWG इनपुट-साइड जड़ता, बिना ब्रेक (g·mm²) | 47767 | 22674 |
| SWG इनपुट-साइड द्रव्यमान, बिना ब्रेक (kg) | 0.18 | 0.087 |
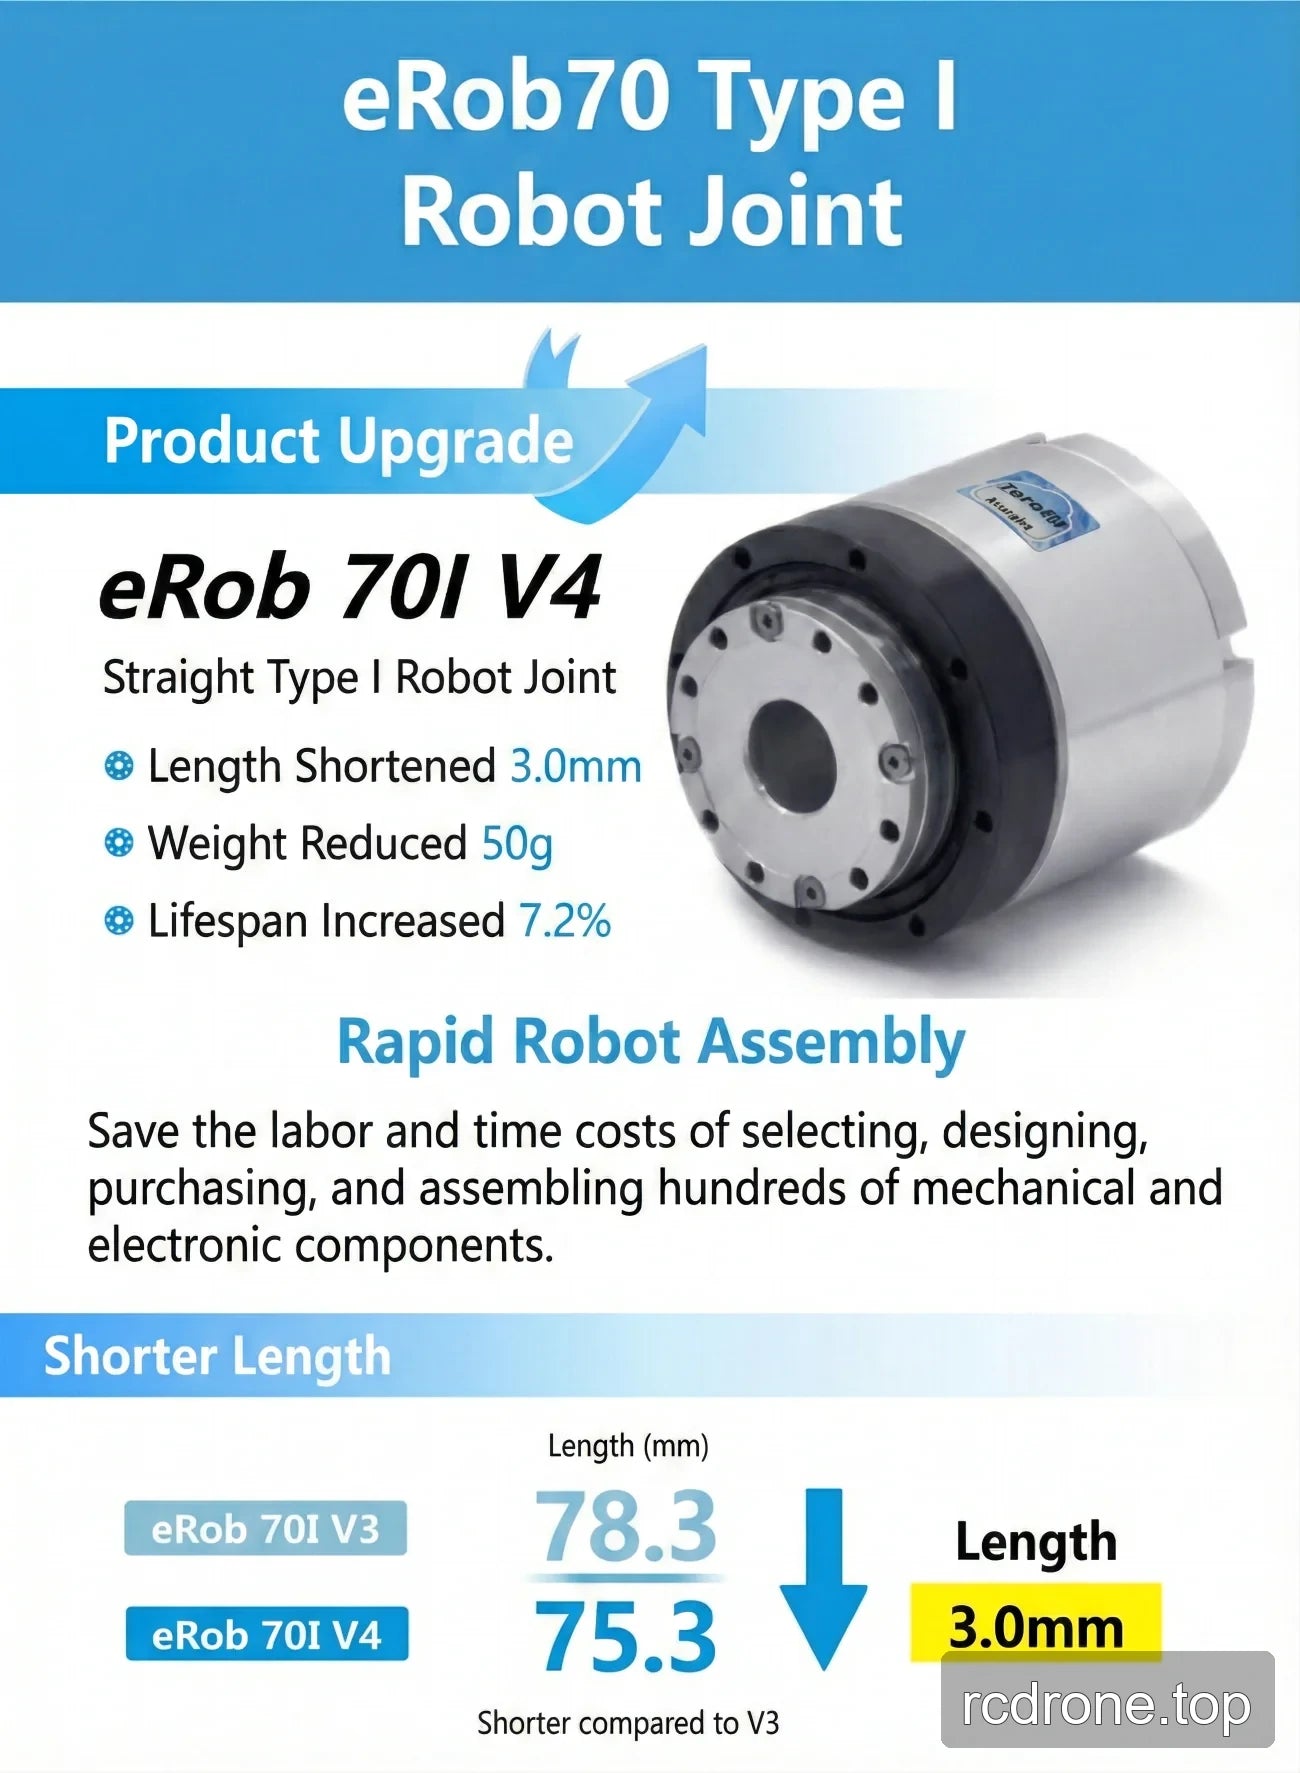
| OD × लंबाई, बिना ब्रेक (mm) | Φ70 × 75.3 | Φ70 × 71 |
| कुल द्रव्यमान, बिना ब्रेक (kg) | 0.87 | 0.82 |
| SWG इनपुट-साइड जड़ता, ब्रेक के साथ (g·mm²) | 50996 | 26128 |
| SWG इनपुट-साइड द्रव्यमान, ब्रेक के साथ (kg) | 0.19 | 0.1 |
| OD × लंबाई, ब्रेक के साथ (mm) | Φ70 × 75.3 | Φ70 × 71 |
| कुल द्रव्यमान, ब्रेक के साथ (किलोग्राम) | 0.93 | 0.88 |
अनुप्रयोग
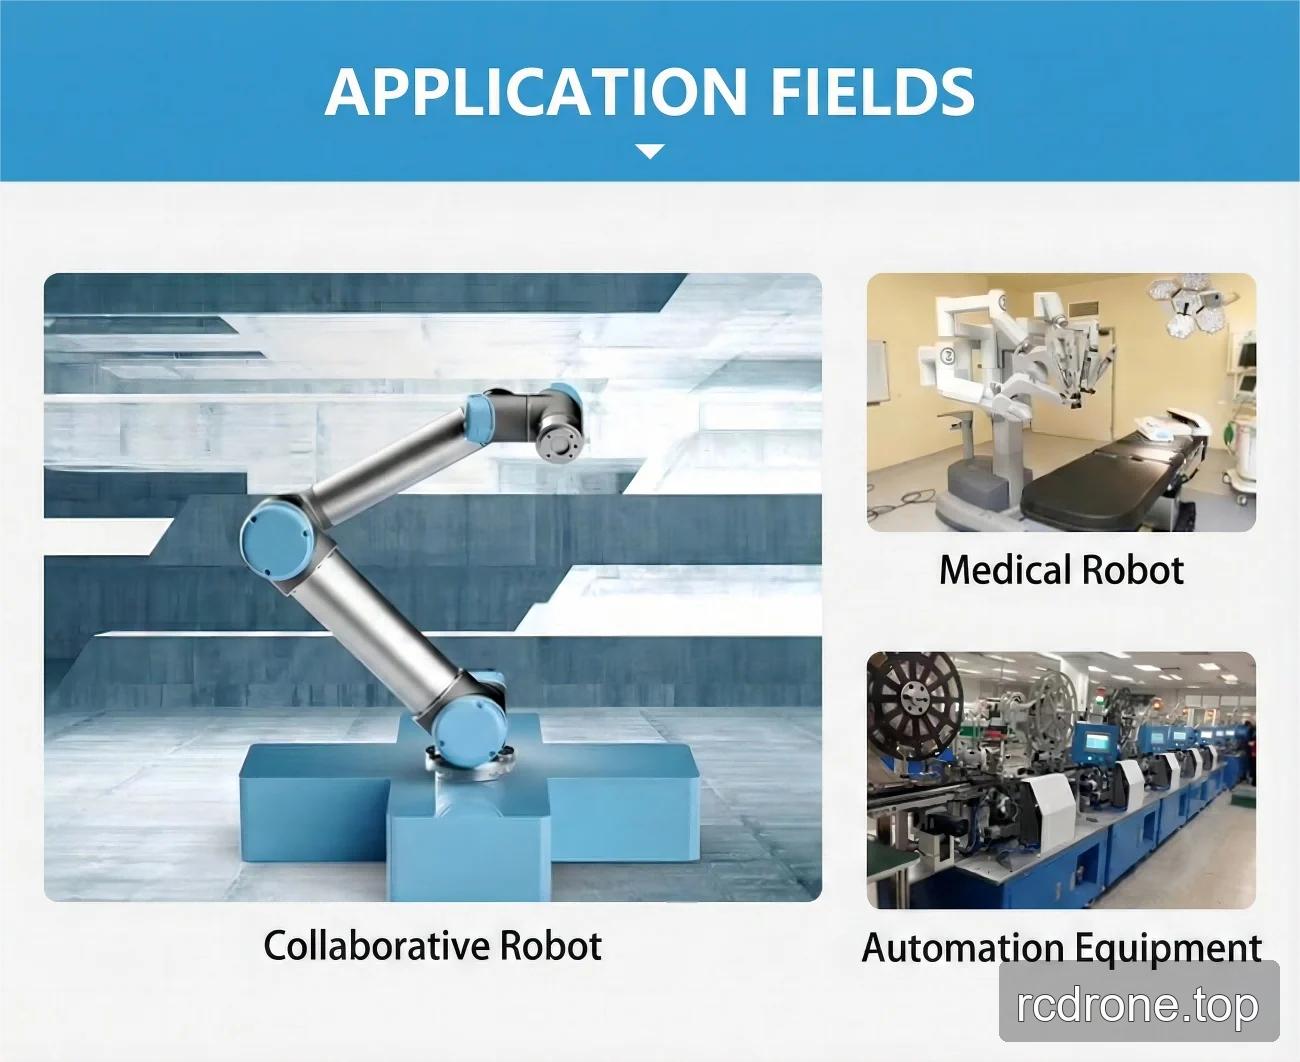
- मानवाकार रोबोट
- रोबोटिक हाथ
- एक्सोस्केलेटन
- चतुर्भुज रोबोट
- AGV वाहन
- ARU रोबोट
- सहयोगी रोबोट
- चिकित्सा रोबोट
- स्वचालन उपकरण
डाउनलोड
EROB70F I Series CANopen — स्थापना चित्र (PDF)
EROB70I I Series EtherCAT — 3D मॉडल (ZIP)
EROB70F I Series CANopen — 3D मॉडल (PDF)
EROB70I I Series CANopen — 3D मॉडल — STEP फ़ाइल (ZIP)
EROB70I I Series EtherCAT स्थापना चित्र — स्थापना चित्र (PDF)
EROB70I I Series CANopen स्थापना चित्र — स्थापना चित्र (PDF)
दृश्य विवरण
उत्पाद वीडियो
विकल्प और मॉडल तुलना
आकार और निर्माण
विशेषताएँ और डिज़ाइन
इंटरफेस और कनेक्शन
अनुप्रयोग उदाहरण