ZeroErr eRob 70 T रोबोट जॉइंट एक्ट्यूएटर, EtherCAT/CANopen, 50/80/100 रिडक्शन रेशियो
ZeroErr eRob 70 T रोबोट जॉइंट एक्ट्यूएटर, EtherCAT/CANopen, 50/80/100 रिडक्शन रेशियो
ZeroErr
नियमित रूप से मूल्य
$1,955.00 USD
नियमित रूप से मूल्य
विक्रय कीमत
$1,955.00 USD
यूनिट मूल्य
प्रति
कर शामिल हैं.
शिपिंग भुगतान के समय गणना की जाएगी।
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
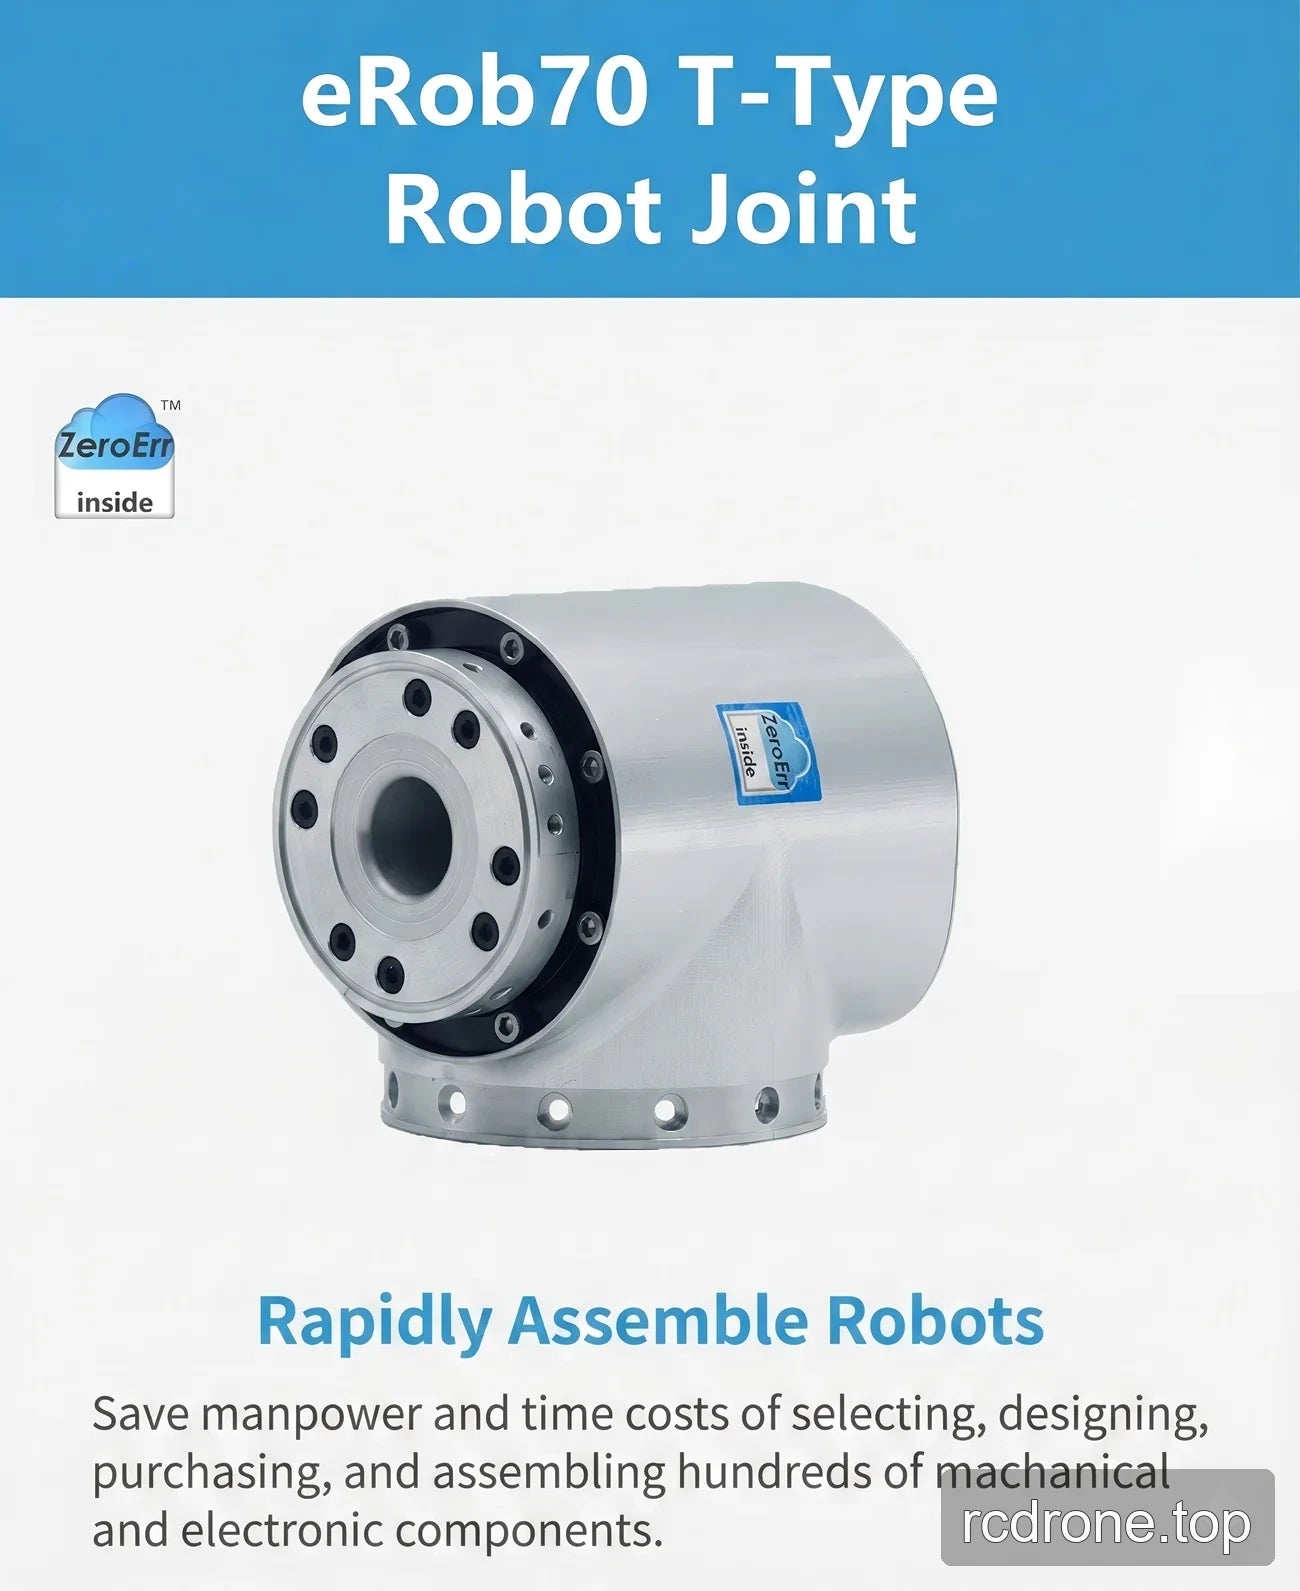
ZeroErr eRob 70 T रोबोट जॉइंट एक्ट्यूएटर EtherCAT और CANopen संस्करणों में, टॉर्क सेंसर के साथ या बिना, 50, 80, या 100 कमी अनुपात के चयन के साथ, और मल्टी-लूप मेमोरी के साथ या बिना उपलब्ध है।
विशेषताएँ
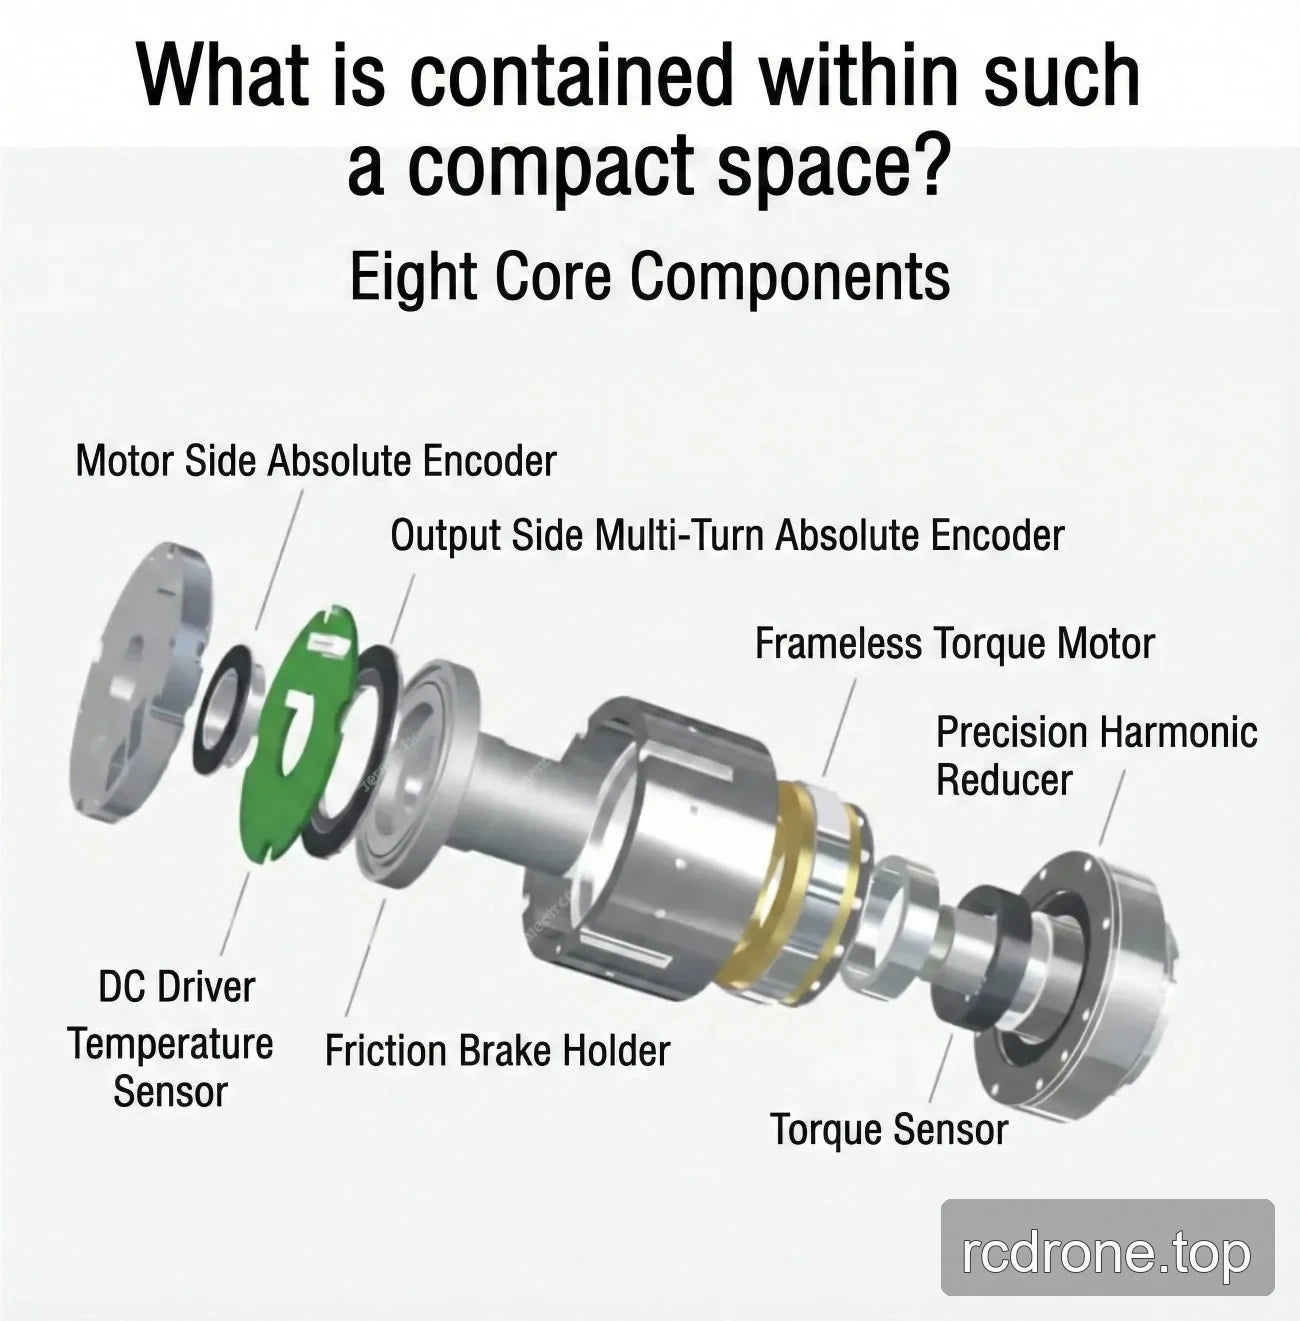
- 100 W मोटर शक्ति और 48 V पावर सप्लाई आवश्यकता (±10%)।
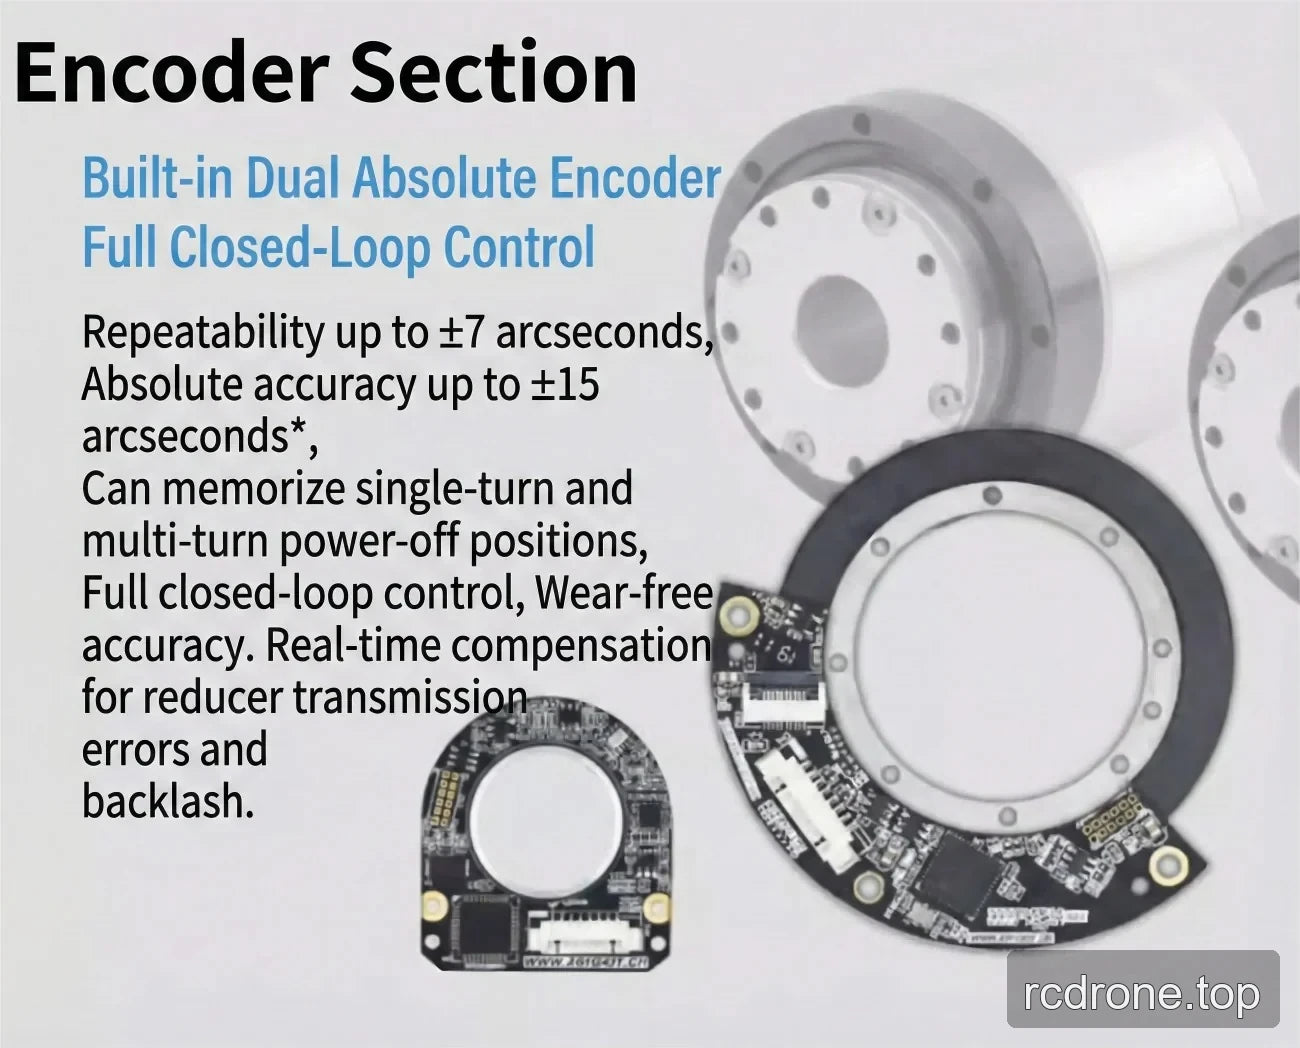
- 19-बिट आउटपुट एन्कोडर रिज़ॉल्यूशन।
- कॉन्फ़िगर करने योग्य पुनरावृत्ति / पूर्ण सटीकता: ±7 / ±15 आर्कसेकंड या ±10 / ±25 आर्कसेकंड।
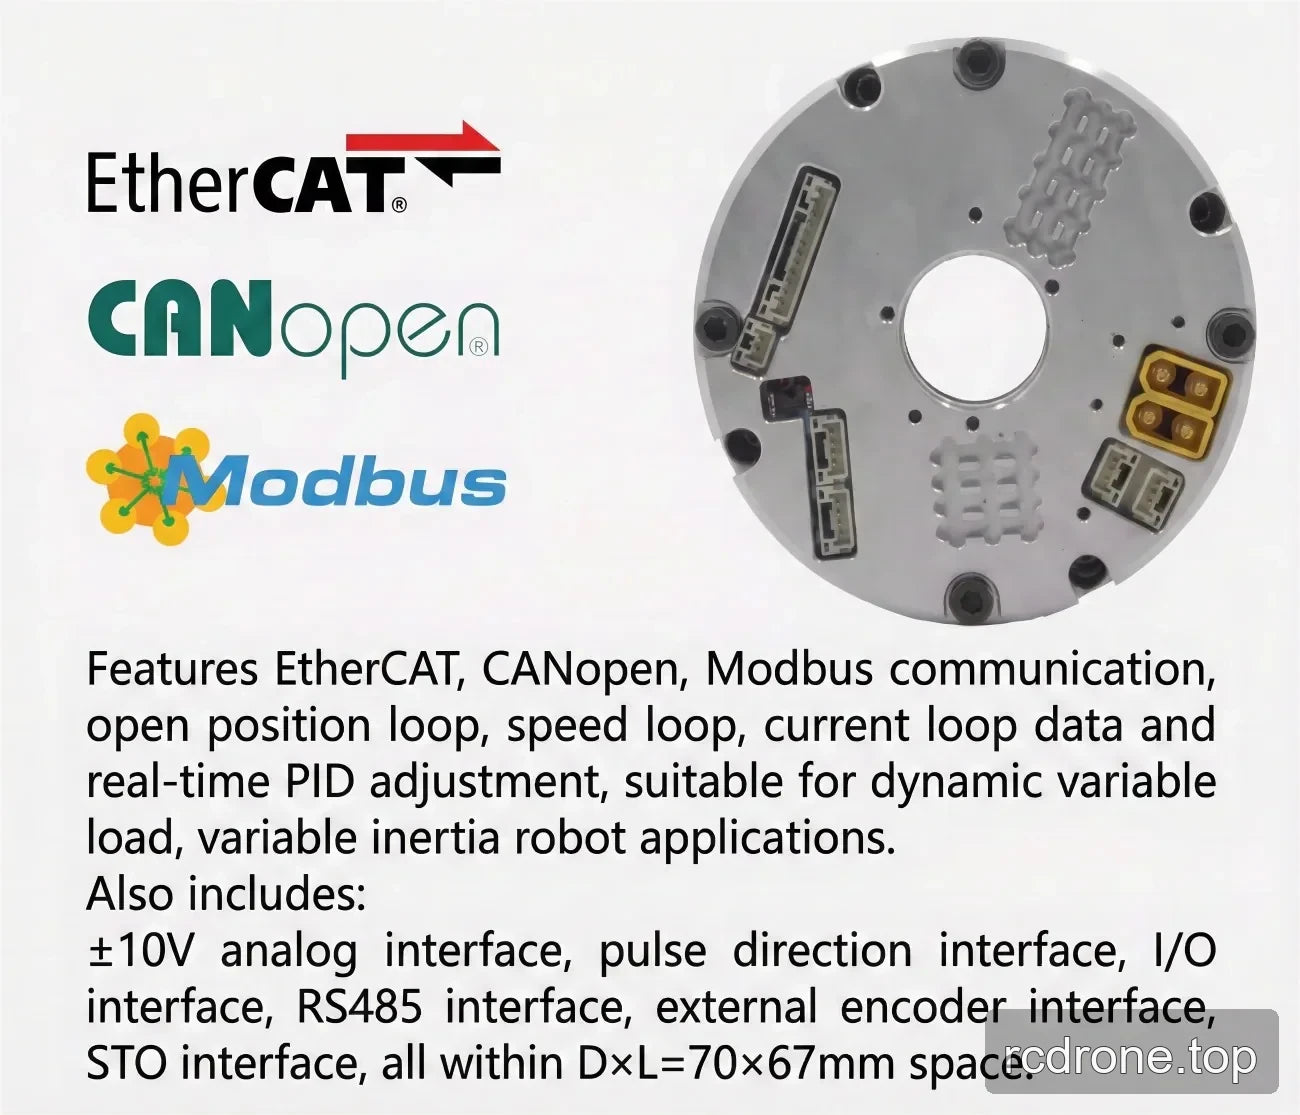
- पूर्णतः विभेदक इंटरफेस के साथ निर्धारित एंटी-इंटरफेरेंस डिज़ाइन और डुअल एंटी-लूज़निंग कनेक्टर्स; कनेक्टर्स को श्रृंखला या समानांतर में जोड़ा जा सकता है।
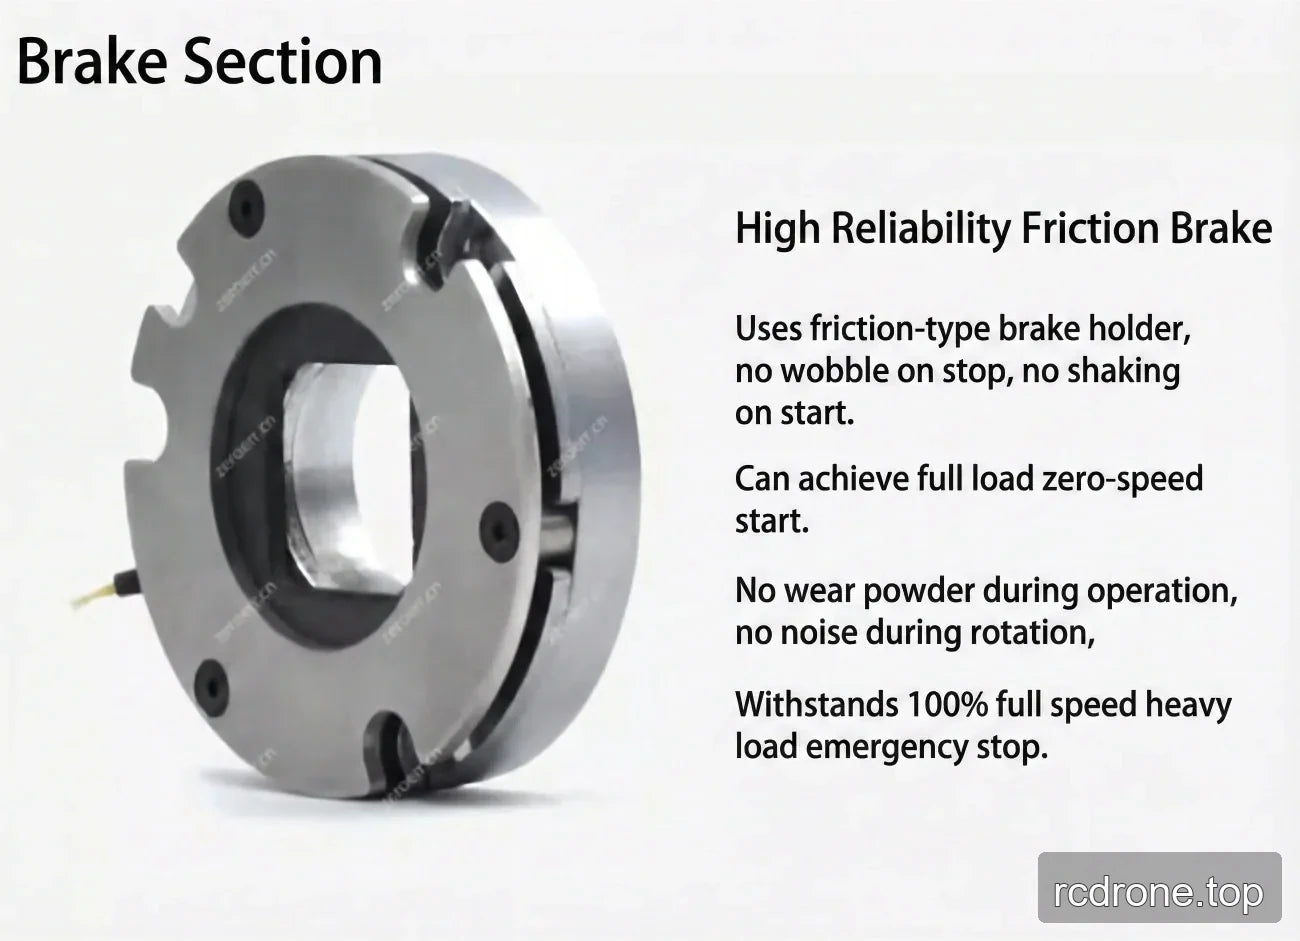
- घर्षण डैम्पिंग ब्रेक और IP65 रेटिंग।
- संचार बस विकल्प: EtherCAT या CANopen।
विशेषताएँ
| पैरामीटर | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| मॉडल / जॉइंट श्रृंखला | eRob70HXXT | |||
| स्ट्रेन वेव गियर अनुपात | 14-50 | 14-80 | 14-100 | 14-120 |
| पीक टॉर्क प्रारंभ/रोकने के लिए (Nm) | 23 | 30 | 36 | 36 |
| अनुमेय अधिकतम औसत लोड टॉर्क (Nm) | 9 | 14 | 14 | 14 |
| रेटेड टॉर्क (Nm) | 7 | 10 | 10 | 10 |
| अनुमेय अधिकतम.क्षणिक टॉर्क (Nm) | 46 | 61 | 70 | 70 |
| अधिकतम आउटपुट घूर्णन गति (RPM) | 60 | 37.5 | 30 | 25 |
| मोटर पावर (W) | 100 | |||
| पावर सप्लाई वोल्टेज (V) | 48 V (±10%) | |||
| पावर सप्लाई नोट | कृपया ध्यान से पढ़ें: “साधारण स्विचिंग पावर सप्लाई को मॉड्यूल के लिए पावर सप्लाई के रूप में क्यों नहीं इस्तेमाल किया जा सकता?” और “जॉइंट मॉड्यूल मैनुअल अध्याय 3 eRob इनपुट पावर निर्देश”। | |||
| आउटपुट एन्कोडर रिज़ॉल्यूशन | 19 बिट | |||
| दोहराने की क्षमता / पूर्ण सटीकता (आर्कसेकंड) | ±7 / ±15 या ±10 / ±25 (कॉन्फ़िगर करने योग्य) | |||
| संचार बस | EtherCAT / CANopen | |||
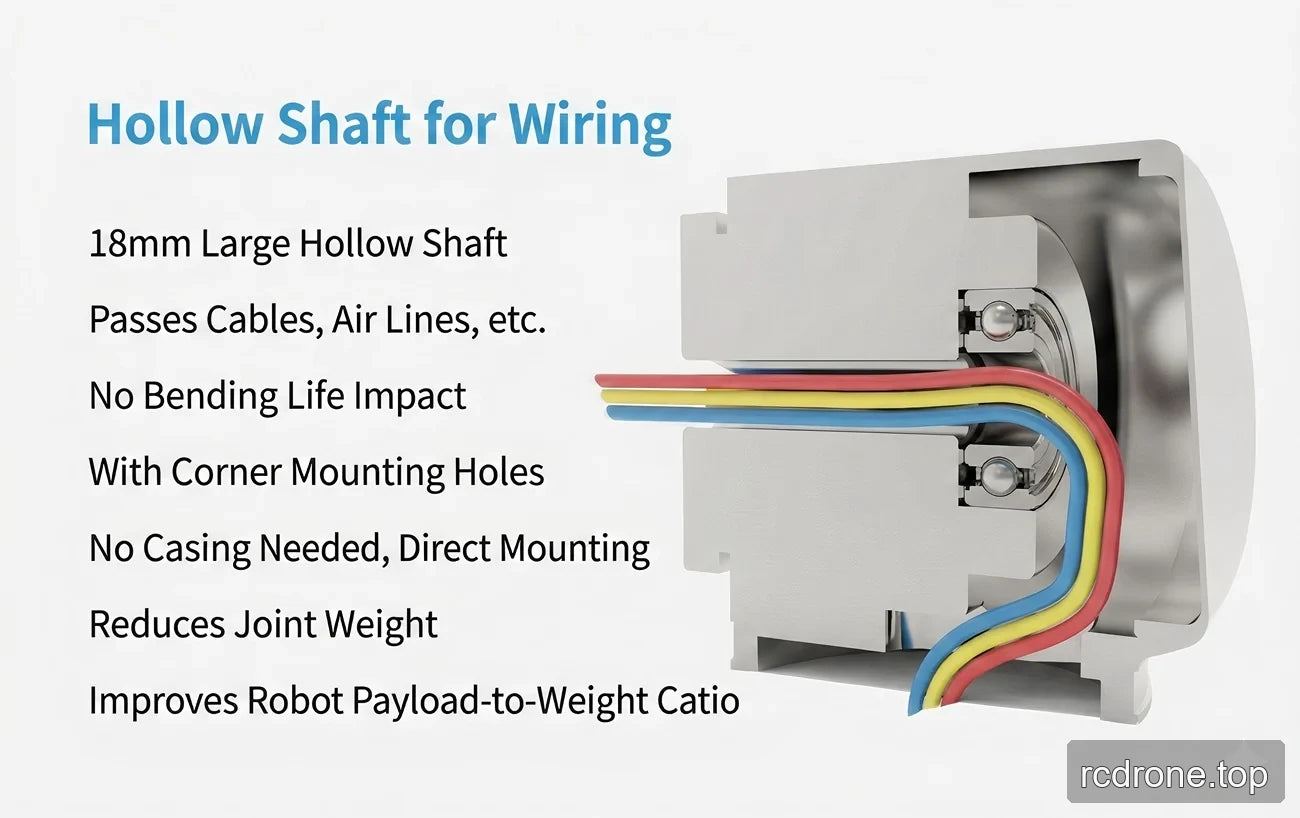
| बाहरी व्यास × लंबाई × थ्रू होल (मिमी) | 73 × 99 × 18 | |||
| वजन (किलोग्राम) | 1.24 | |||
| इंटरफेस डिज़ाइन | पूर्ण रूप से विभेदक इंटरफेस, मजबूत एंटी-इंटरफेरेंस; डुअल एंटी-लूज़निंग कनेक्टर्स, श्रृंखला/समानांतर में जोड़ा जा सकता है। | |||
| ब्रेक | घर्षण डैम्पिंग ब्रेक | |||
| आईपी रेटिंग | IP65 | |||
| वैकल्पिक इंटरफेस (EtherCAT संस्करण) | RS485, पल्स/DIR, I/O, ±10 V एनालॉग, STO | |||
| वैकल्पिक इंटरफेस (CANopen संस्करण) | RS485, पल्स/DIR, I/O, ±20 V एनालॉग, STO | |||
अनुप्रयोग
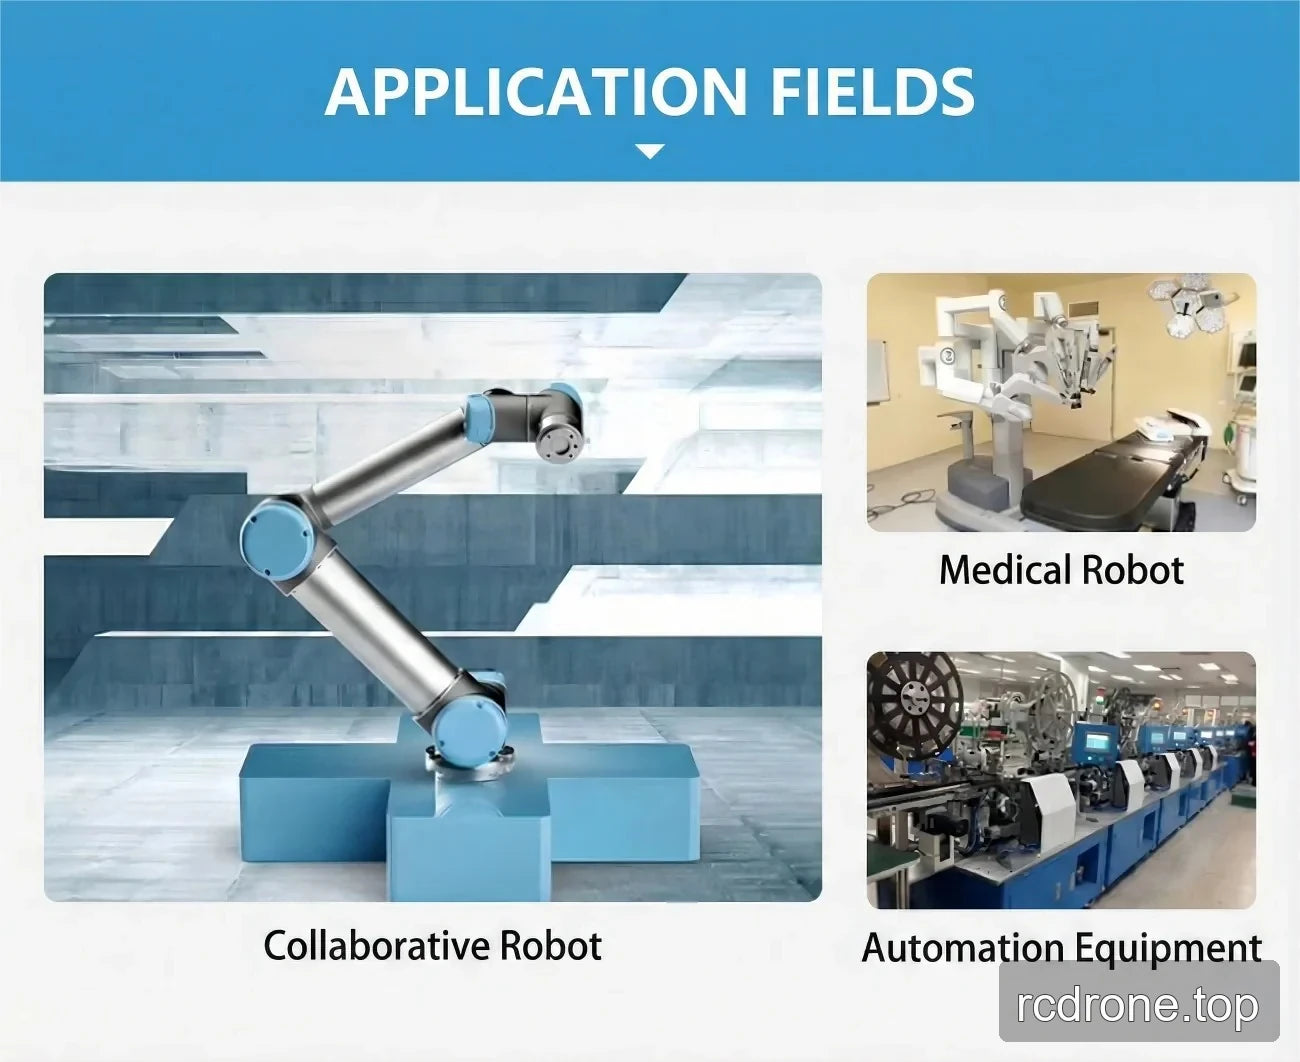
मानवाकार रोबोट, रोबोटिक हाथ, एक्सोस्केलेटन, चतुर्भुज रोबोट, AGV वाहन, ARU रोबोट, सहयोगी रोबोट, चिकित्सा रोबोट, और स्वचालन उपकरणों के लिए प्रस्तुत किया गया।
डाउनलोड
- EROB170I I सीरीज EtherCAT eRob70T — 3D मॉडल (ZIP)
- EROB170I I सीरीज EtherCAT — 3D मॉडल (ZIP)
- EROB70 T सीरीज EtherCAT — 3D मॉडल — STEP फ़ाइल (ZIP)
- EROB70 T सीरीज CANopen — 3D मॉडल — STEP फ़ाइल (ZIP)
- EROB70 T सीरीज EtherCAT स्थापना चित्र — स्थापना चित्र (PDF)
- EROB70 T सीरीज CANopen स्थापना चित्र — स्थापना चित्र (PDF)
दृश्य विवरण
उत्पाद वीडियो
उत्पाद दृश्य
विशेषताएँ और डिज़ाइन
इंटरफेस और कनेक्शन
विशिष्टताएँ और प्रदर्शन
अनुप्रयोग उदाहरण