ZeroErr eRob 90 T रोबोट जॉइंट मोटर, 48 V EtherCAT/CANopen, 50/80/100 अनुपात
ZeroErr eRob 90 T रोबोट जॉइंट मोटर, 48 V EtherCAT/CANopen, 50/80/100 अनुपात
ZeroErr
पिकअप उपलब्धता लोड नहीं की जा सकी


अवलोकन
ZeroErr eRob 90 T रोबोट जॉइंट मोटर CANopen या EtherCAT संस्करणों में उपलब्ध है, प्रत्येक को टॉर्क सेंसर के साथ या बिना चुना जा सकता है। 50, 80, या 100 कमी अनुपात और एक संस्करण चुनें जिसमें मल्टी-लूप मेमोरी हो या न हो।
विशेषताएँ
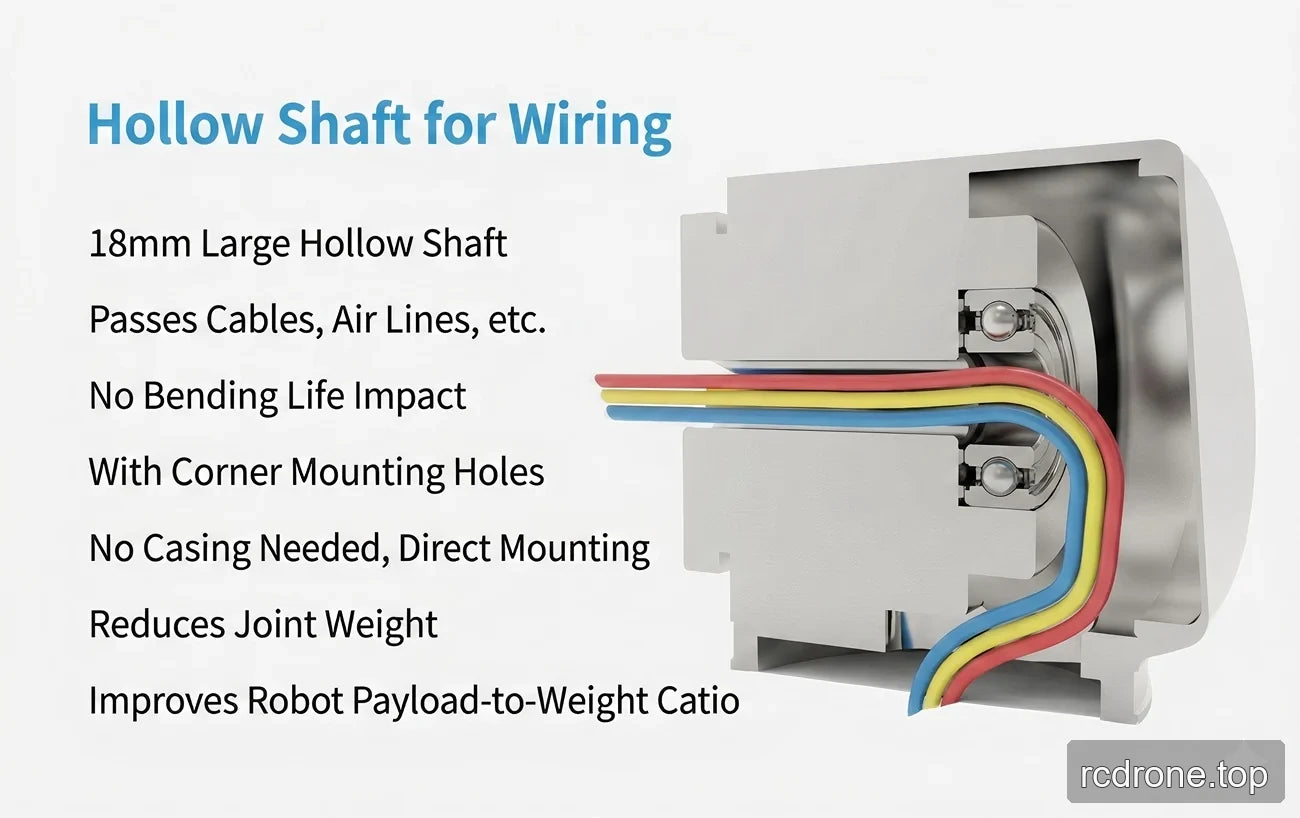
- 18 मिमी खोखला शाफ्ट / केबल और एयर-लाइन रूटिंग के लिए थ्रू होल।
- कोने के माउंटिंग होल और सीधे-माउंटिंग डिज़ाइन; कोई आवरण आवश्यक नहीं बताया गया है।
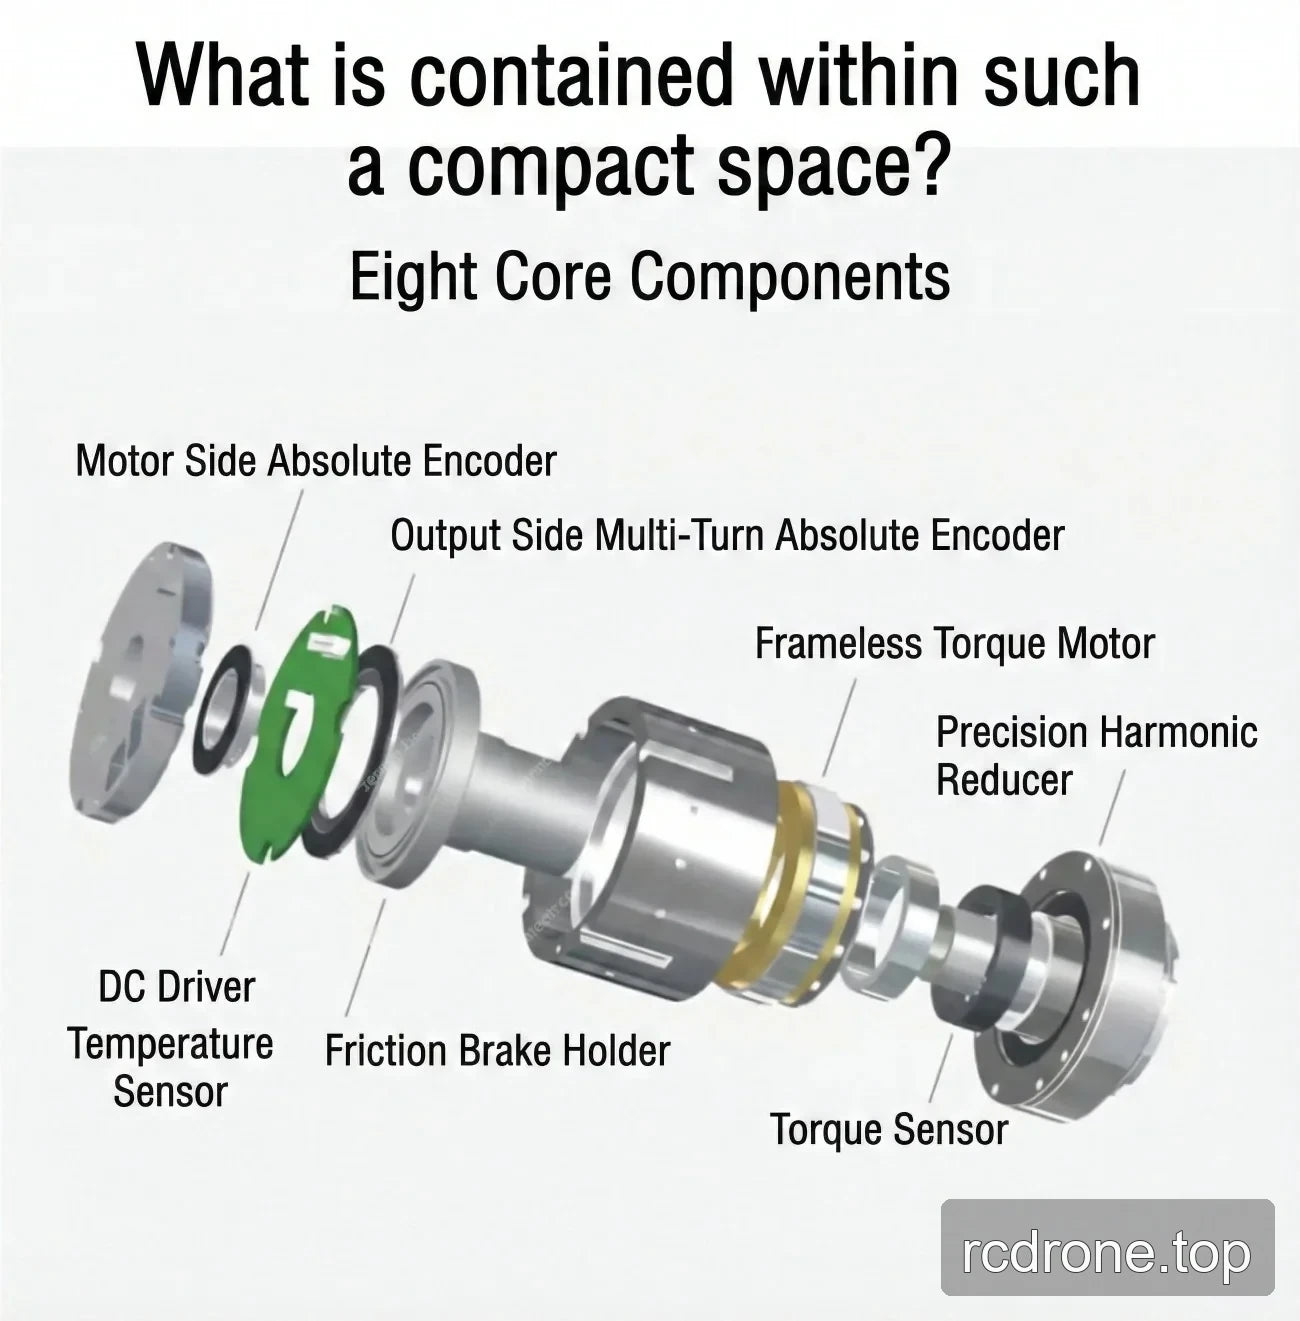
- घर्षण डैम्पिंग ब्रेक; सामान्य-परामिटर प्रविष्टि में भी एक घर्षण ब्रेक सूचीबद्ध है।
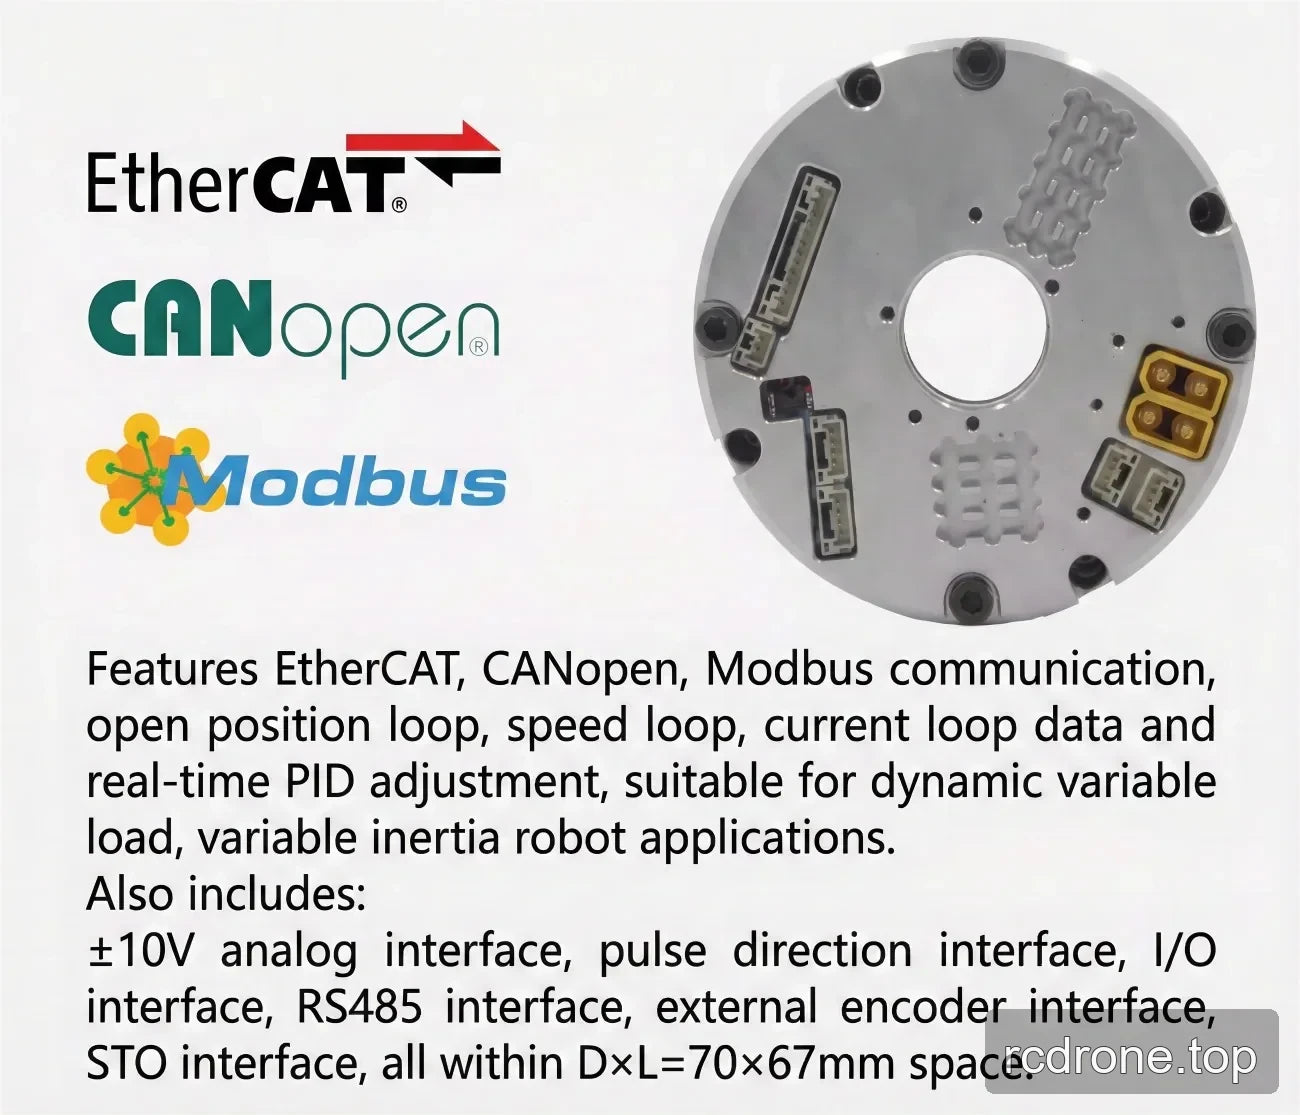
- पूर्णतः विभेदक इंटरफेस जिसमें मजबूत एंटी-इंटरफेरेंस क्षमता और श्रृंखला या समानांतर कनेक्शन के लिए डुअल एंटी-लूजिंग कनेक्टर्स हैं।
- IP65 रेटिंग; सामान्य-परामिटर प्रविष्टि में IP65* सूचीबद्ध है।
- खोखले-शाफ्ट रूटिंग का कहा गया है कि इसका कोई बेंडिंग-लाइफ प्रभाव नहीं है और यह जॉइंट का वजन कम करने और पेलोड-से-वजन अनुपात में सुधार करने में मदद करता है।
विशेषताएँ
चुनने योग्य कॉन्फ़िगरेशन
| चयन | उपलब्ध विकल्प |
|---|---|
| संस्करण | eRob 90 T (CANopen टॉर्क सेंसर के साथ); eRob 90 T (CANopen टॉर्क सेंसर के बिना); eRob 90 T (EtherCAT टॉर्क सेंसर के साथ); eRob 90 T (EtherCAT टॉर्क सेंसर के बिना) |
| कमी अनुपात | 50; 80; 100 |
| मल्टी-लूप मेमोरी | बिना मल्टी-लूप मेमोरी; मल्टी-लूप मेमोरी के साथ |
तकनीकी पैरामीटर
स्रोत तकनीकी तालिका मॉडल / जॉइंट श्रृंखला को eRob90HXXT के रूप में पहचानती है और निम्नलिखित तनाव तरंग गियर अनुपात कॉलम का उपयोग करती है।
| पैरामीटर | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| मॉडल / संयुक्त श्रृंखला | eRob90HXXT | |||
| स्ट्रेन वेव गियर अनुपात | 20-50 | 20-80 | 20-100 | 20-120 |
| शुरू/रोकने के लिए पीक टॉर्क (Nm) | 73 | 96 | 107 | 113 |
| अनुमेय अधिकतम औसत लोड टॉर्क (Nm) | 44 | 61 | 64 | 64 |
| रेटेड टॉर्क (Nm) | 33 | 44 | 52 | 52 |
| अनुमेय अधिकतमक्षणिक टॉर्क (Nm) | 127 | 165 | 191 | 191 |
| अधिकतम आउटपुट घूर्णन गति (RPM) | 60 | 37.5 | 30 | 25 |
| मोटर पावर (W) | 300 | |||
| पावर सप्लाई वोल्टेज (V) | 48 V (±10%) | |||
| पावर सप्लाई नोट | कृपया ध्यान से पढ़ें: “साधारण स्विचिंग पावर सप्लाई को मॉड्यूल के लिए पावर सप्लाई के रूप में क्यों नहीं इस्तेमाल किया जा सकता?” और “जॉइंट मॉड्यूल मैनुअल अध्याय 3 eRob इनपुट पावर निर्देश”। | |||
| आउटपुट एन्कोडर रिज़ॉल्यूशन | 19 बिट | |||
| दोहराने की क्षमता / पूर्ण सटीकता (आर्कसेक) | ±10 / ±45 आर्कसेक | |||
| संचार बस | EtherCAT / CANopen | |||
| बाहरी व्यास × लंबाई × थ्रू होल (मिमी) | 96 × 123.8 × 18 | |||
| वजन (किलोग्राम) | 2.6 | |||
| इंटरफेस डिज़ाइन | पूर्णतः विभेदक इंटरफेस, मजबूत एंटी-इंटरफेरेंस; डुअल एंटी-लूज़निंग कनेक्टर्स, श्रृंखला/समानांतर में जोड़ा जा सकता है। | |||
| ब्रेक | घर्षण डंपिंग ब्रेक | |||
| आईपी रेटिंग | IP65 | |||
| स्ट्रेन वेव गियर इनपुट जड़ता (g·mm²) | 147025 | |||
| स्ट्रेन वेव गियर इनपुट द्रव्यमान (kg) | 2.6 | |||
| सामान्य पैरामीटर | आईडी: 18 मिमी, आईपी रेटिंग: IP65*, ब्रेक: घर्षण ब्रेक | |||
| वैकल्पिक उपकरण | संचार: EtherCAT / CANopen / Modbus; आउटपुट एन्कोडर रिज़ॉल्यूशन: 19 बिट; पुनरावृत्ति/सटीकता: ±7/±15 आर्कसेकंड या ±10/±25 आर्कसेकंड | |||
| EtherCAT संस्करण रोटरी एक्ट्यूएटर | वैकल्पिक इंटरफेस: RS485, पल्स/DIR, I/O, ±10 V एनालॉग और STO | |||
| CANopen संस्करण रोटरी एक्ट्यूएटर | वैकल्पिक इंटरफेस: RS485, पल्स/DIR, I/O, ±10 V एनालॉग और STO | |||
डाउनलोड
EROB170I I श्रृंखला EtherCAT eRob90T — 3D मॉडल (ZIP)
EROB170I I श्रृंखला EtherCAT — 3D मॉडल (ZIP)
EROB90 T श्रृंखला EtherCAT — 3D मॉडल — STEP फ़ाइल (ZIP)
EROB90 T श्रृंखला CANopen — 3D मॉडल — STEP फ़ाइल (ZIP)
EROB90 T श्रृंखला EtherCAT स्थापना चित्र — स्थापना चित्र (PDF)
EROB90 T श्रृंखला CANopen स्थापना चित्र — स्थापना चित्र (PDF)
अनुप्रयोग
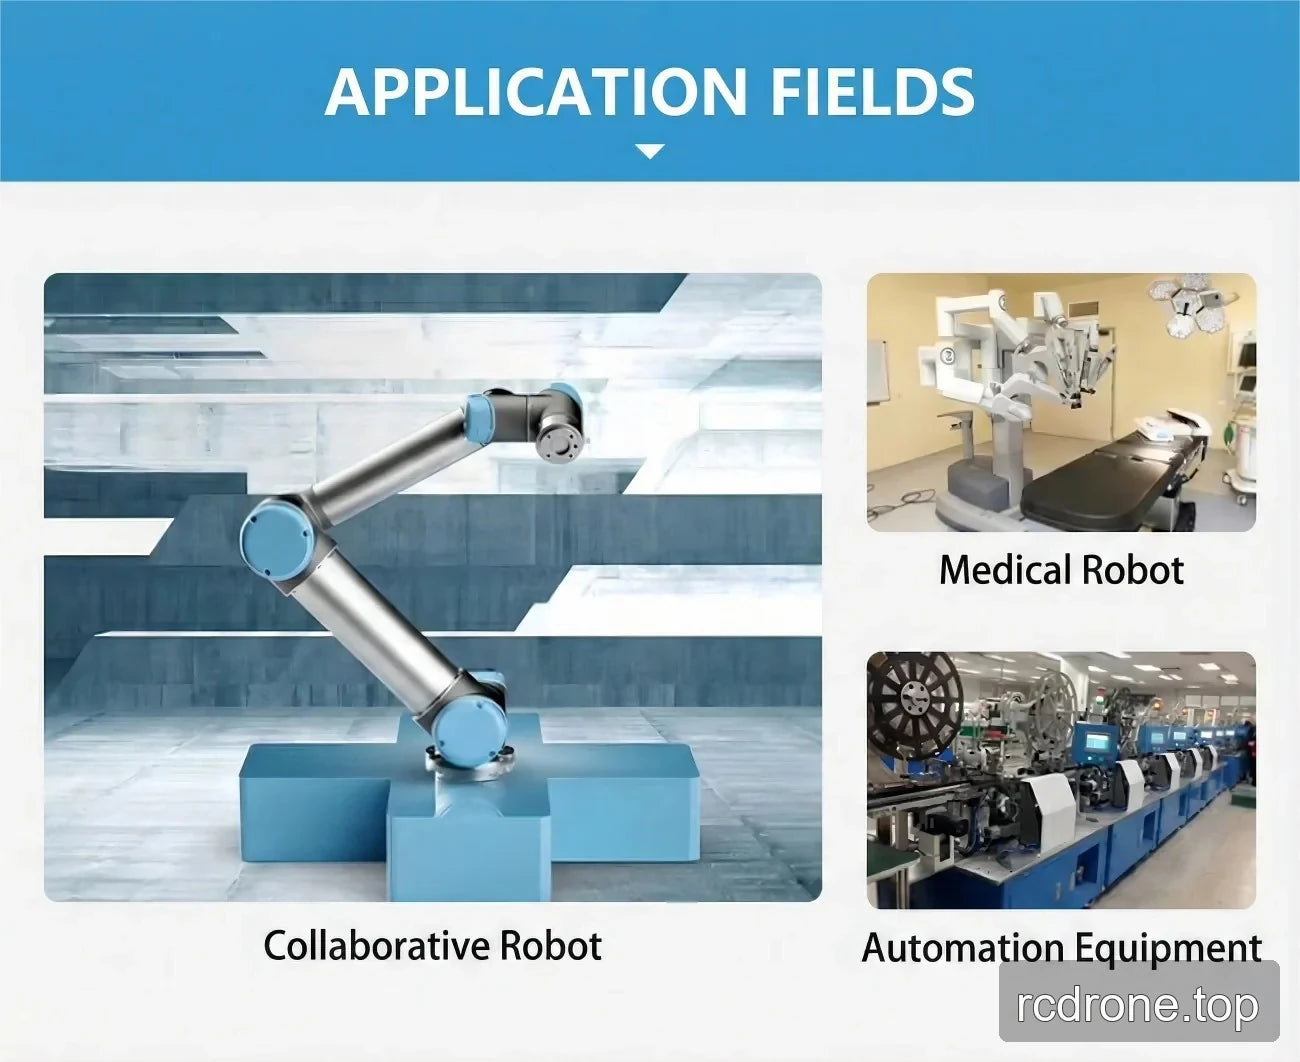
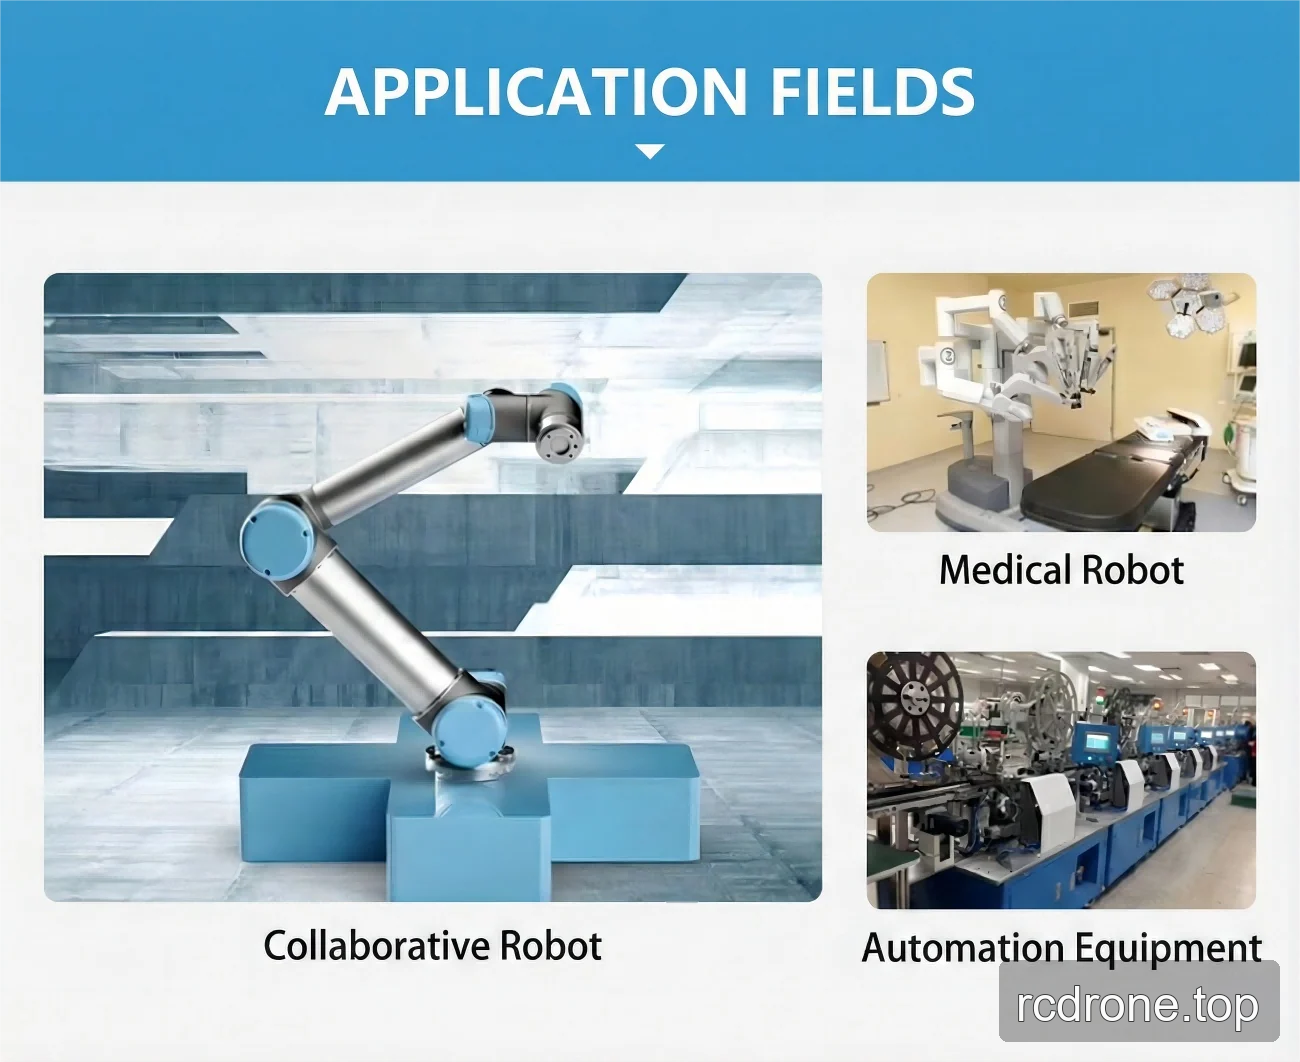
इस संयुक्त के लिए सूचीबद्ध अनुप्रयोग परिदृश्य में मानवाकार रोबोट, रोबोटिक हाथ, एक्सोस्केलेटन, चौपाया रोबोट, AGV वाहन, ARU रोबोट, सहयोगी रोबोट, चिकित्सा रोबोट, और स्वचालन उपकरण शामिल हैं।
दृश्य विवरण
उत्पाद वीडियो
उत्पाद दृश्य

विशेषताएँ और डिज़ाइन
इंटरफेस और कनेक्शन
विशेषताएँ और प्रदर्शन

अनुप्रयोग उदाहरण