


Motore DC planetario 24GP-370 con encoder, 12V/24V
Motore DC planetario 24GP-370 con encoder, 12V/24V
Jiali Motor
Impossibile caricare la disponibilità di ritiro


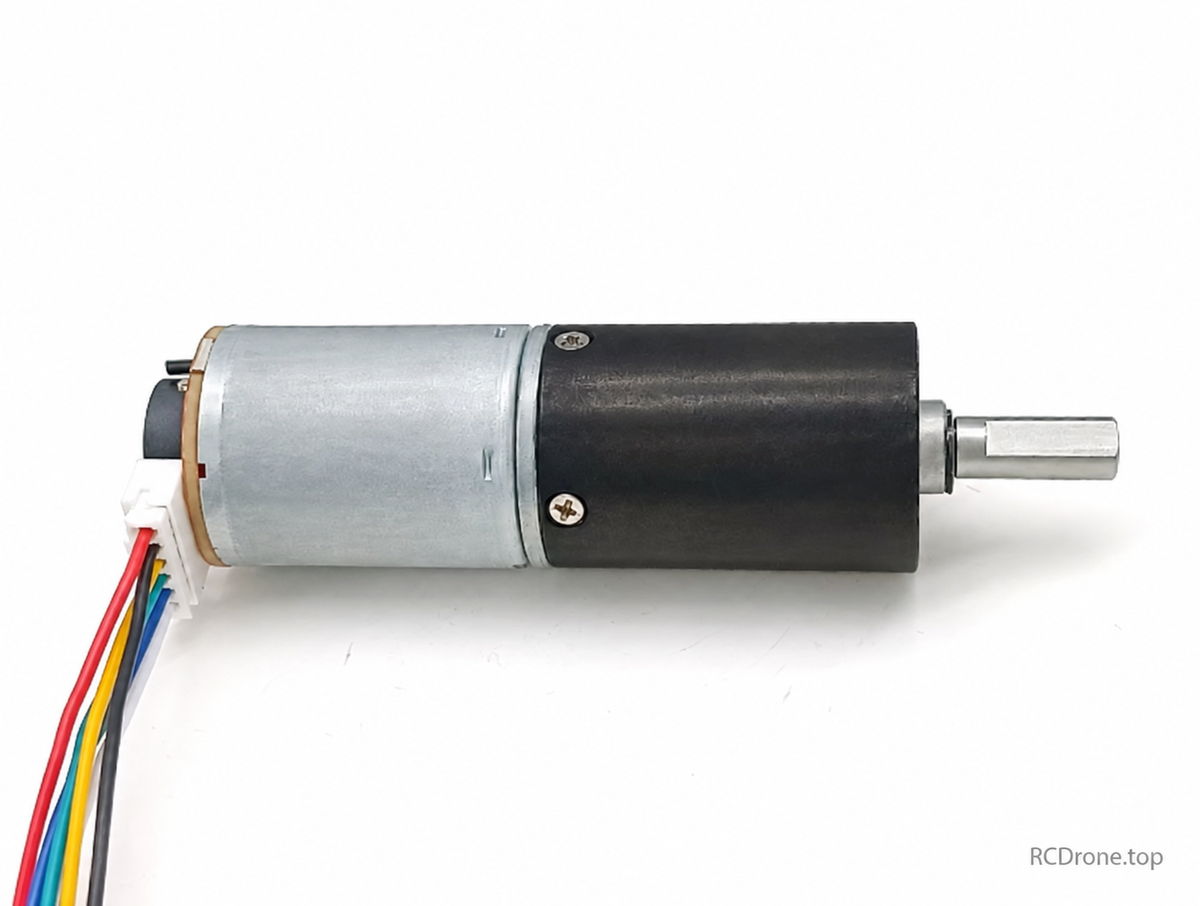
24GP-370 motore a ingranaggi planetari
Motore a ingranaggi planetari 24GP-370 con encoder Hall magnetico A/B. Questa è una versione separata dotata di encoder.
Scegli la tua configurazione
Seleziona la tensione DC nominale e la velocità di uscita a vuoto, il diametro dell'albero dove offerto e il pacchetto accessori. La velocità effettiva diminuisce sotto carico. Gli accessori sono inclusi solo quando nominati nel pacchetto selezionato.
Specifiche
- 12V o 24V DC a seconda della variante selezionata; 9–1200RPM di uscita.
- Diametro del corpo circa 24mm; sezione del motore 31mm più 8.7mm di estensione dell'encoder.
- Albero illustrato di 6mm proietta 16mm con una piattina di 12mm e 5.5mm di piattina. La tabella di panoramica dice anche 15mm; conferma l'albero selezionato se il montaggio è critico. Il disegno alternativo da 4mm non è un'opzione di vendita.
- Quattro fori di montaggio M2.5, profondità 4mm, su un cerchio di passo di 19mm; boss di localizzazione di 9mm; cavo lungo circa 150mm.
- Peso totale approssimativo del motore 150g.
Dati sulle prestazioni del fornitore
| RPM di uscita a vuoto | Momento torcentale a 12V (kgf.cm) | Momento torcentale a 24V (kgf.cm) | Rapporto di trasmissione | Dimensioni del riduttore L (mm) | RPM carico |
|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 |
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 |
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 |
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 |
| 60 | 3 | 3.6 | 100 | 32.2 | 50 |
| 48 | 4.2 | 4.5 | 125 | 32.2 | 38 |
| 40 | 6 | 7 | 151 | 32.2 | 32 |
| 19 | 11 | 12 | 320 | 38 | 15 |
| 12 | 16 | 22 | 500 | 38 | 10 |
| 9 | 22 | 26 | 688 | 38 | 7.5 |
Il fornitore riutilizza il grafico delle prestazioni 24GP-370, inclusi i dati di riferimento a 6V e i pesi per il motore semplice.Utilizzare il peso di panoramica dell'encoder di circa 150g per questa versione. La panoramica presenta un testo di tensione/rapporto incoerente; le opzioni disponibili sono 12V/24V e rapporti nella tabella sopra.
A/B Hall encoder
Encoder magnetico Hall incrementale a due canali, 11 impulsi per rivoluzione del motore per canale prima del riduttore. La fonte elenca 22 poli magnetici (11 coppie di poli), risposta a 100kHz, resistori pull-up integrati e un connettore PH2.0. L'alimentazione dell'encoder è 3.3–5V DC, separata dall'alimentazione del motore.
| Filo | Funzione |
|---|---|
| Rosso | Conduttore di alimentazione del motore + |
| Bianco | Conduttore di alimentazione del motore − |
| Nero | Terra dell'encoder |
| Blu | Alimentazione dell'encoder +3.3–5V |
| Verde | Canale del segnale dell'encoder |
| Giallo | Canale del segnale dell'encoder |
Invertire solo i cavi del motore rosso/bianco per cambiare la rotazione. Non scambiare mai la polarità dell'alimentazione dell'encoder o applicare 12V/24V all'alimentazione o ai segnali dell'encoder. Per un bordo di un canale, RPM di uscita del riduttore = 60 × frequenza dei impulsi (Hz) / (11 × rapporto di trasmissione). Le convenzioni di conteggio quadratura possono utilizzare un moltiplicatore di conteggio diverso.
Note sui dati del fornitore
Dimensioni e pesi sono approssimativi. Potenza, corrente, rumore, temperatura e valori di funzionamento continuo sono elencati dal fornitore; le condizioni di misurazione non sono completamente specificate. Dove potenza e corrente non concordano, confermare la domanda effettiva di alimentazione piuttosto che assumere che la potenza in watt elencata sia la potenza elettrica in ingresso verificata. La coppia di stallo è un limite, non una valutazione di funzionamento continuo. Non è fornita alcuna classificazione di impermeabilità.
Contenuto del pacco
Un motore nella configurazione selezionata, più solo gli accessori nominati nell'opzione Pacchetto. L'alimentatore e il controller di velocità non sono inclusi con Solo Motore. Il tipo di spina e le valutazioni complete del controller non sono specificati.
Dettagli
Motore a ingranaggi DC planetario

Caratteristiche del motore

Costruzione del motore

Specifiche

Dimensioni

Encoder Hall A/B

Specifiche dell'encoder e cablaggio

Dati di prestazione

Dimensioni del supporto opzionale

Selezione della coppia
