


Hiwonder ArmPi Ultra ROS2 Braccio Robotico con Opzioni Raspberry Pi5
Hiwonder ArmPi Ultra ROS2 Braccio Robotico con Opzioni Raspberry Pi5
Hiwonder
Impossibile caricare la disponibilità del ritiro


Panoramica
Il Hiwonder ArmPi Ultra è un braccio robotico desktop programmabile per l'istruzione ROS2, tracciamento guidato dalla visione, afferraggio e ordinamento. I suoi sei servomotori intelligenti e la struttura in metallo supportano esperimenti di manipolazione, mentre Raspberry Pi5 e STM32 dividono l'elaborazione di alto livello e il controllo dei servomotori. Scegli la fotocamera e l'hardware vocale specifici per il kit, quindi seleziona una versione con o senza Raspberry Pi5. La percezione 3D richiede la configurazione della fotocamera di profondità.
Caratteristiche
- Struttura in lega di alluminio completamente metallica con finitura anodizzata e base supportata da cuscinetti.
- Sei servomotori bus intelligenti con ruoli di controllo separati per Raspberry Pi e STM32.
- Controllo tramite app, software per PC, Python e argomenti/nodi ROS.
- Chimica inversa, modellazione DH, simulazione e compiti di visione programmabili.
- Visione monoculare/di profondità e hardware avanzato per interazione vocale dipendenti dal kit.
Funzioni Software e di Manipolazione
tutorial completi
progettati per ispirare e supportare i tuoi progetti creativi guidati dall'IA.
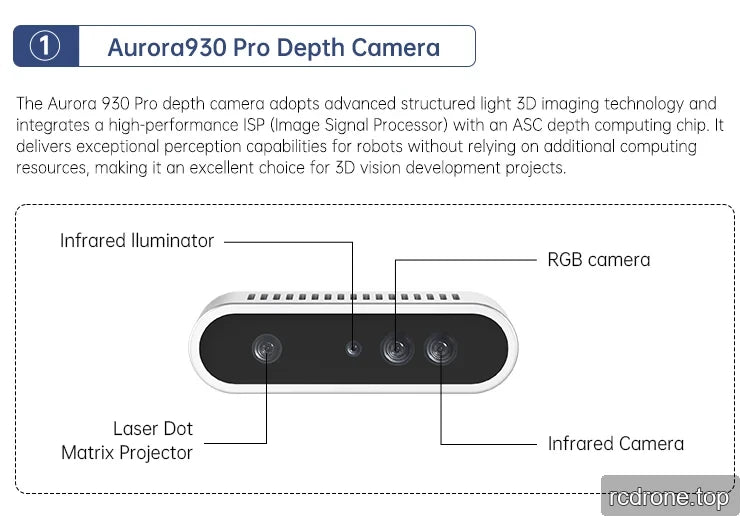
Visione Profonda, Cattura Flessibile di Scene 3D
Le configurazioni della telecamera di profondità supportano il riconoscimento e il tracciamento degli obiettivi, la fusione RGB+D e la presa di oggetti in scene 3D.
Struttura Interamente Metallica, Base con Cuscinetti
Il corpo del braccio robotico adotta una struttura interamente metallica, e la superficie anodizzata lo rende squisito e bello. La base utilizza cuscinetti di grado industriale per soddisfare progetti di presa ad alta richiesta.
Servo Intelligente a Bus
Il corpo del braccio robotico ArmPi Ultra è dotato di 6 servomotori intelligenti a bus ad alta coppia, che consentono al braccio robotico di afferrare oggetti pesanti e funzionare senza intoppi.
WonderEcho Pro AI Voice Box
Il Kit Avanzato include una WonderEcho Pro AI voice box che offre un'eccellente riduzione del rumore e una chiara cattura audio.Supporta funzionalità avanzate come il riconoscimento vocale, la trasmissione vocale e il controllo vocale.
Design a Doppio Controllore per una Collaborazione Efficiente
ArmPi Ultra combina la potenza del Raspberry Pi 5 con un controllore STM32 per offrire prestazioni più intelligenti, veloci e fluide. Il Raspberry Pi 5 si occupa della visione e del processo decisionale, mentre l'STM32 garantisce un controllo preciso dei servomotori e dell'elaborazione dei dati. Lavorando insieme, rendono il robot più reattivo e capace che mai.
Elenco delle Funzioni
Grandi Applicazioni di AI Incarnata Guidate da Modelli AI
ArmPi Ultra integra un modello AI multimodale per la percezione cross-modale, consentendo un'interazione senza soluzione di continuità tra testo, voce e immagine, offrendo esperienze utente più ricche e creative.
Controllo Vocale
Supportato da ChatGPT, ArmPi Ultra può comprendere comandi vocali ed eseguire azioni corrispondenti, offrendo un'esperienza di interazione vocale naturale e intuitiva.
Ordinamento dei Colori
Con l'integrazione di ChatGPT e della visione AI, ArmPi Ultra non solo risponde ai comandi vocali, ma rileva anche con precisione i colori degli oggetti nel suo campo visivo e li ordina automaticamente.
Ordinamento dei Rifiuti
Costruito con il modello di deep learning YOLO, ArmPi Ultra può riconoscere diversi tipi di oggetti nel suo ambiente. Con l'integrazione di ChatGPT, interpreta i comandi dell'utente ed esegue compiti come l'ordinamento intelligente dei rifiuti.
Ordinamento di Oggetti 3D
Dotato di una telecamera di profondità 3D, ArmPi Ultra rileva oggetti di varie forme nel suo campo visivo. Combinato con ChatGPT, comprende le istruzioni dell'utente e svolge le azioni di ordinamento richieste.
Applicazioni di Intelligenza Incarnata AI
Supportato da hardware ad alte prestazioni e da un modello multimodale di grandi dimensioni, ArmPi Ultra può percepire e comprendere l'ambiente, pianificare azioni e svolgere compiti con flessibilità.Consente una collaborazione avanzata tra esseri umani e robot e una gestione intelligente dei compiti, offrendo un'esperienza interattiva più naturale ed efficiente.
Rilevamento in Tempo Reale
Supportato da ChatGPT, ArmPi Ultra comprende i comandi degli utenti e analizza le scene in tempo reale. Fornisce feedback istantaneo sul contenuto delle immagini e sulle caratteristiche degli oggetti sia tramite testo che voce.
Tracciamento Visivo
Combinando ChatGPT con il modello visivo di OpenRouter, ArmPi Ultra interpreta i comandi degli utenti per identificare e localizzare gli oggetti. Con algoritmi di cinematica inversa, raggiunge un tracciamento preciso e reattivo degli obiettivi.
Trasporto Intelligente
Con il supporto del modello grande di Vision AI, ArmPi Ultra identifica gli oggetti target e recupera i loro dati di posizione. Combinato con ChatGPT, interpreta i comandi degli utenti per trasportare oggetti in posizioni designate.
Assistente Domestico Intelligente
Alimentato da un modello multimodale di grandi dimensioni, ArmPi Ultra riconosce e analizza oggetti nel suo ambiente. Abbinato a ChatGPT, comprende le istruzioni degli utenti e fornisce risposte appropriate sia attraverso il linguaggio che le azioni.
Formazione del Modello di Deep Learning
I modelli di rilevamento oggetti personalizzati possono essere addestrati e distribuiti utilizzando hardware e software supportati adeguati. L'accelerazione specifica per hardware richiede un ambiente di distribuzione compatibile; non è inclusa alcuna GPU NVIDIA a bordo.
Smistamento dei Rifiuti
Il kit del braccio robotico ArmPi Ultra è dotato di blocchi di modello di spazzatura. Caricando il modello corrispondente, ArmPi Ultra può riconoscere rapidamente diversi rifiuti e posizionarli nell'area di classificazione corrispondente.
Ordinamento degli articoli
Attraverso la formazione di modelli di articoli quotidiani e la generazione di modelli corrispondenti, con il supporto delle telecamere, ArmPi Ultra può riconoscere e afferrare rapidamente gli articoli corrispondenti ottenendo le informazioni di profondità degli articoli.
Simulazione Gazebo
Il braccio robotico ArmPi Ultra è sviluppato utilizzando il framework ROS e supporta la simulazione GAZEBO. Il braccio robotico è controllato e verificato tramite algoritmi in un ambiente virtuale, il che riduce i requisiti per l'ambiente sperimentale e migliora l'efficienza sperimentale.
Applicazioni
Sviluppare esercizi di ordinamento dei colori, tracciamento visivo, pick-and-place guidato dalla profondità e esperimenti di manipolazione simulata. Utilizzare kit dotati di profondità per compiti spaziali 3D e hardware avanzato per attività con scatole vocali. I servizi AI di rete richiedono account compatibili, connettività e configurazione software.
Cosa è incluso
Un kit ArmPi Ultra selezionato e i suoi accessori specifici per il kit. Il pacchetto Starter utilizza una camera monoculare; il pacchetto Standard include la visione profonda; il pacchetto Advanced aggiunge la scatola vocale WonderEcho Pro. Il Raspberry Pi5 è incluso solo quando selezionato esplicitamente. Fare riferimento al pannello di imballaggio corrispondente per il controller, i cavi, l'hardware di montaggio e gli accessori per l'apprendimento; i computer dimostrativi non sono inclusi.
FAQ
Ogni kit include una camera di profondità?
No. Il pacchetto Starter utilizza una camera monoculare; i pacchetti Standard e Advanced utilizzano camere di profondità.
Il Raspberry Pi5 è incluso?
Solo le opzioni che nominano esplicitamente il Raspberry Pi5 includono la configurazione di memoria selezionata.
Quale kit include la scatola vocale AI?
Il Kit Advanced include la scatola di interazione vocale WonderEcho Pro.
Guida alla configurazione
| Kit | Configurazione della visione e della voce |
|---|---|
| Kit di avviamento | Camera monoculare USB; nessuna camera di profondità 3D o scatola vocale WonderEcho Pro. |
| Kit standard | Camera di profondità per percezione 3D; nessuna scatola vocale WonderEcho Pro. |
| Kit avanzato | Camera di profondità e scatola di interazione vocale AI WonderEcho Pro. |
La selezione di Raspberry Pi5 è indipendente dal kit: scegliere senza Raspberry Pi5, o con 2GB, 4GB, 8GB o 16GB di memoria. Una versione senza Raspberry Pi richiede un controller compatibile e una configurazione software fornita separatamente. Le funzioni di visione 3D richiedono la camera di profondità; le funzioni della scatola vocale richiedono l'hardware del Kit avanzato e software/servizi appropriati.
Specifiche tecniche e riferimenti di configurazione
| Specifiche Aurora930 Pro | |||||
| Parametro del modulo | Dimensioni | 76.5 × 20.7 × 21.8 mm | Prestazioni di imaging | Formato dati di profondità | Raw a 16 bit |
| Baseline | 40mm | Risoluzione di profondità/Frequenza fotogrammi | 640×400 @12fps (FOV: 74°×51°) | ||
| Interfaccia | USB 2.0 Connettore wafer | Formato dati RGB | NV12 | ||
| Precisione di profondità | ±8mm @1m | Risoluzione RGB / Frequenza fotogrammi | 640×400 @12fps (FOV: 74°×51°) | ||
| Distanza di lavoro | 15–300 cm | Formato dati IR | 8-bit Raw | ||
| Temperatura operativa | -10℃ a 55℃ | Risoluzione IR / Frequenza fotogrammi | 640×400 @12fps (FOV: 74°×51°) | ||
| Umidità operativa | 0% a 95% RH (non condensante) | Capacità del firmware | Aggiornamento firmware | Supporta aggiornamento USB OTA | |
| Illuminamento operativo | 3–80,000 Lux | Ritardo avvio caldo | <300ms | ||
| Alimentazione | 5V±10%, 1.5A | Compatibilità di sistema | Compatibilità OS | Linux / ARMv8 / ROS / Windows | |
| Consumo energetico | Media <1.6W | ||||
| Valutazione di sicurezza | Sicurezza laser di classe 1 |
| Specifiche Aurora930 Pro | ||
| Parametro del modulo | Dimensione | 76.5 × 20.7 × 21.8 mm |
| Base | 40mm | |
| Interfaccia | USB 2.0 Connettore a wafer | |
| Precisione di profondità | ±8mm @1m | |
| Distanza di lavoro | 15–300 cm | |
| Temperatura operativa | -10℃ a 55℃ | |
| Umidità operativa | 0% a 95% RH (senza condensa) | |
| Illuminazione operativa | 3–80.000 Lux | |
| Alimentazione | 5V±10%, 1.5A | |
| Consumo energetico | Media <1.6W | |
| Valutazione di sicurezza | Classe 1 Sicurezza Laser | |
| Prestazioni di imaging | Formato dati di profondità | Raw a 16 bit |
| Risoluzione di profondità/Frequenza fotogrammi | 640×400 @12fps (FOV: 74°×51°) | |
| Formato dati RGB | NV12 | |
| Risoluzione RGB /Frequenza fotogrammi | 640×400 @12fps (FOV: 74°×51°) | |
| Formato dati IR | Raw a 8 bit | |
| Risoluzione IR /Frequenza fotogrammi | 640×400 @12fps (FOV: 74°×51°) | |
| Capacità del firmware | Aggiornamento firmware | Supporta aggiornamento USB OTA |
| Ritardo avvio caldo | <300ms | |
| Compatibilità di sistema | Compatibilità OS | Linux / ARMv8 / ROS / Windows |
| Parametri del prodotto | |||
| Prodotto | ArmPi Ultra | Dimensioni | 288*177*450mm |
| Peso | 1.47kg (Kit standard) | Controller | STM32F103RBT6 |
| Materiale | Supporto in lega di alluminio completamente metallico, finitura sabbiata e anodizzata | Metodi di controllo | Controllo tramite argomento/nodo ROS, controllo tramite programma Python, controllo tramite app, controllo tramite software per PC |
| Alimentazione | 7.4V 6A DC | Archiviazione | Scheda SD da 64GB |
| Software | Software per PC + app iOS / Android | Comunicazione | USB 2.0×2; USB3.0×2; porta seriale |
| Camera | Camera Monoculare USB / Camera di Profondità Aurora | OS | RaspberryOS + Ubuntu 22.04 LTS (Docker) |
| Strumenti di programmazione | Python /C/C++ /Javascript | Modelli di servo | HTS-16L, HTS-25L, HX-06L, LX-15D, LX-225 servomotori bus intelligenti |
| Guide | Manuale utente, tutorial completo, codice sorgente ROS, codice sorgente STM32, immagini di sistema, software | Peso imballaggio & dimensioni | 3.2kg, 50x30x16cm; |
| Articolo | Specifiche |
| Prodotto | ArmPi Ultra |
| Dimensione | 288*177*450mm |
| Peso | 1.47kg (Kit standard) |
| Controller | STM32F103RBT6 |
| Materiale | Supporto in lega di alluminio completamente metallico, finitura sabbiata e anodizzata |
| Metodi di controllo | Controllo tramite argomento/nodo ROS, controllo tramite programma Python, controllo tramite app, controllo tramite software per PC |
| Alimentazione | 7.4V 6A DC |
| Archiviazione | Scheda SD da 64GB |
| Software | Software per PC + app iOS / Android |
| Comunicazione | USB 2.0×2; USB3.0×2; porta seriale |
| Camera | Camera Monoculare USB / Camera di Profondità Aurora |
| OS | RaspberryOS + Ubuntu 22.04 LTS (Docker) |
| Strumenti di programmazione | Python /C/C++ /Javascript |
| Modelli di servo | HTS-16L, HTS-25L, HX-06L, LX-15D, LX-225 servomotori intelligenti |
| Guide | Manuale utente, tutorial completo, codice sorgente ROS, codice sorgente STM32, immagini di sistema, software |
| Peso imballaggio & dimensioni | 3.2kg, 50x30x16cm; |
Guida alla Configurazione
La selezione del Raspberry Pi5 è indipendente dal kit: scegli senza Raspberry Pi5, o con 2GB, 4GB, 8GB o 16GB di memoria. Una versione senza Raspberry Pi richiede un controller compatibile e una configurazione software fornita separatamente. Le funzioni di visione 3D richiedono la camera di profondità; le funzioni della cassa vocale richiedono l'hardware del Kit Avanzato e software/servizi appropriati.
Specifiche Tecniche e Riferimenti alla Configurazione
Dettagli Visivi
Caratteristiche e Design


Visualizzazioni del prodotto


Specifiche e Prestazioni


Esempi di Applicazione


Dettagli aggiuntivi sul prodotto


Opzioni e confronto dei modelli


Interfacce e Connessioni



