Sensore di forza/coppia a sei assi ASAIR AF2601R75, RS485 Modbus, 80/240 N
Sensore di forza/coppia a sei assi ASAIR AF2601R75, RS485 Modbus, 80/240 N
ASAIR
Impossibile caricare la disponibilità del ritiro


Panoramica
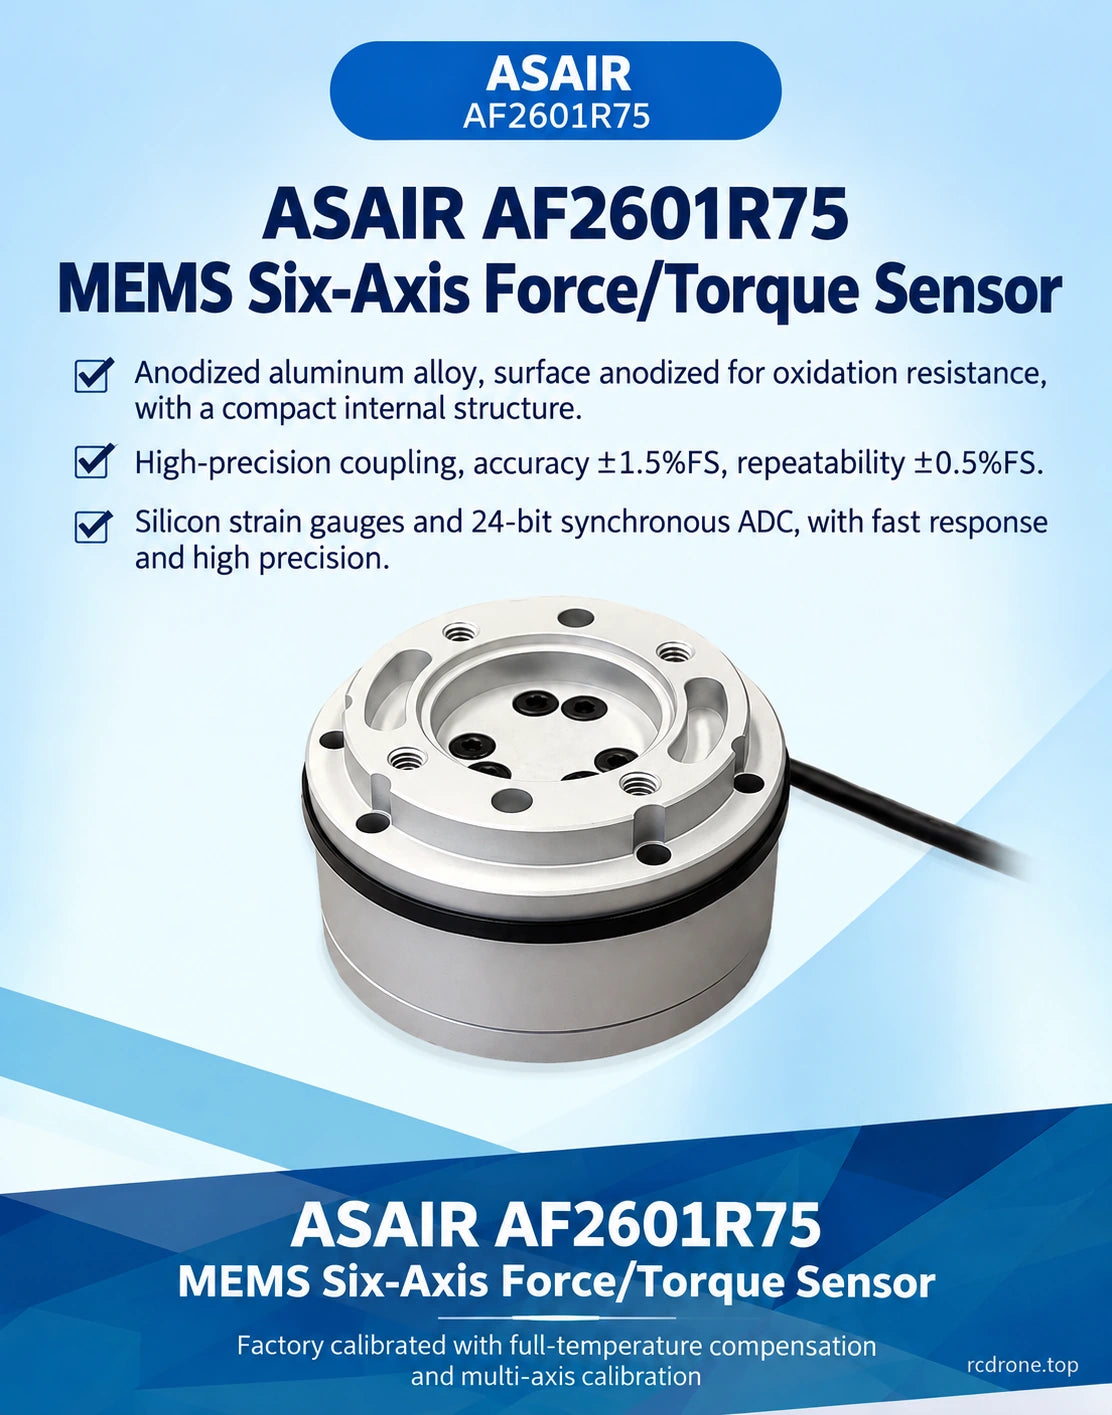
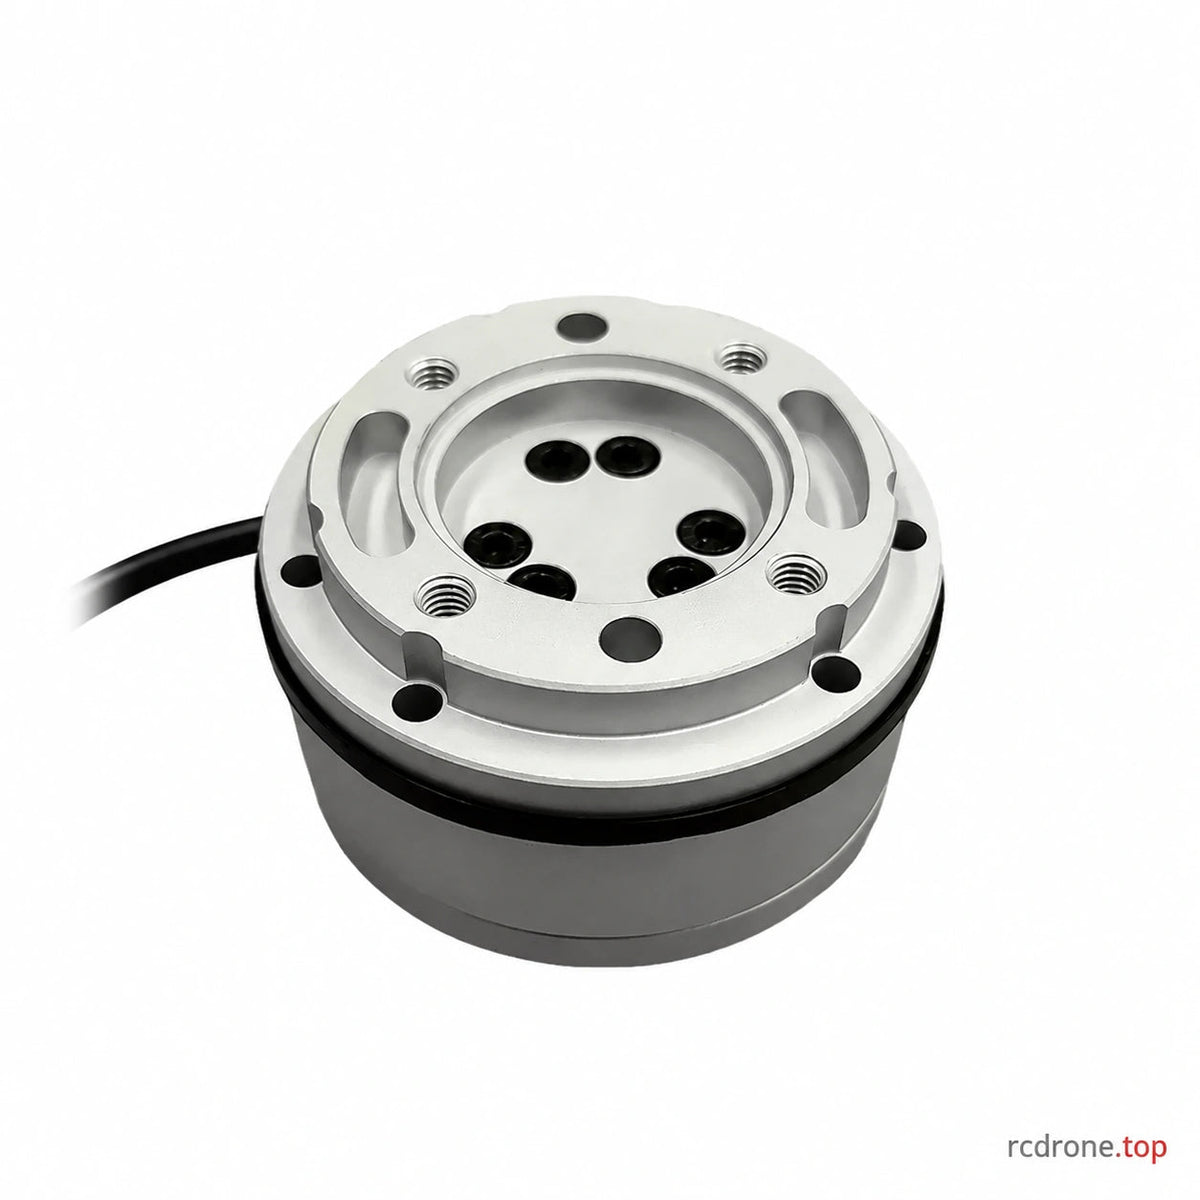
Il ASAIR AF2601R75 sensore di forza/torque a sei assi misura tre componenti di forza ortogonali e tre componenti di coppia per il controllo della forza robotica, l'assemblaggio e il test multi-assiale. Il suo corpo in lega di alluminio con diametro di 75 mm e altezza di 42 mm combina estensimetri in silicio con un ADC di acquisizione sincrona a 24 bit. La comunicazione RS485 con Modbus supporta l'integrazione del controller, mentre una frequenza di misurazione fino a 300 Hz fornisce feedback per applicazioni di monitoraggio del carico dinamico.
Caratteristiche
- Sensori a sei componenti: misura Fx, Fy, Fz, Tx, Ty e Tz in un dispositivo compatto.
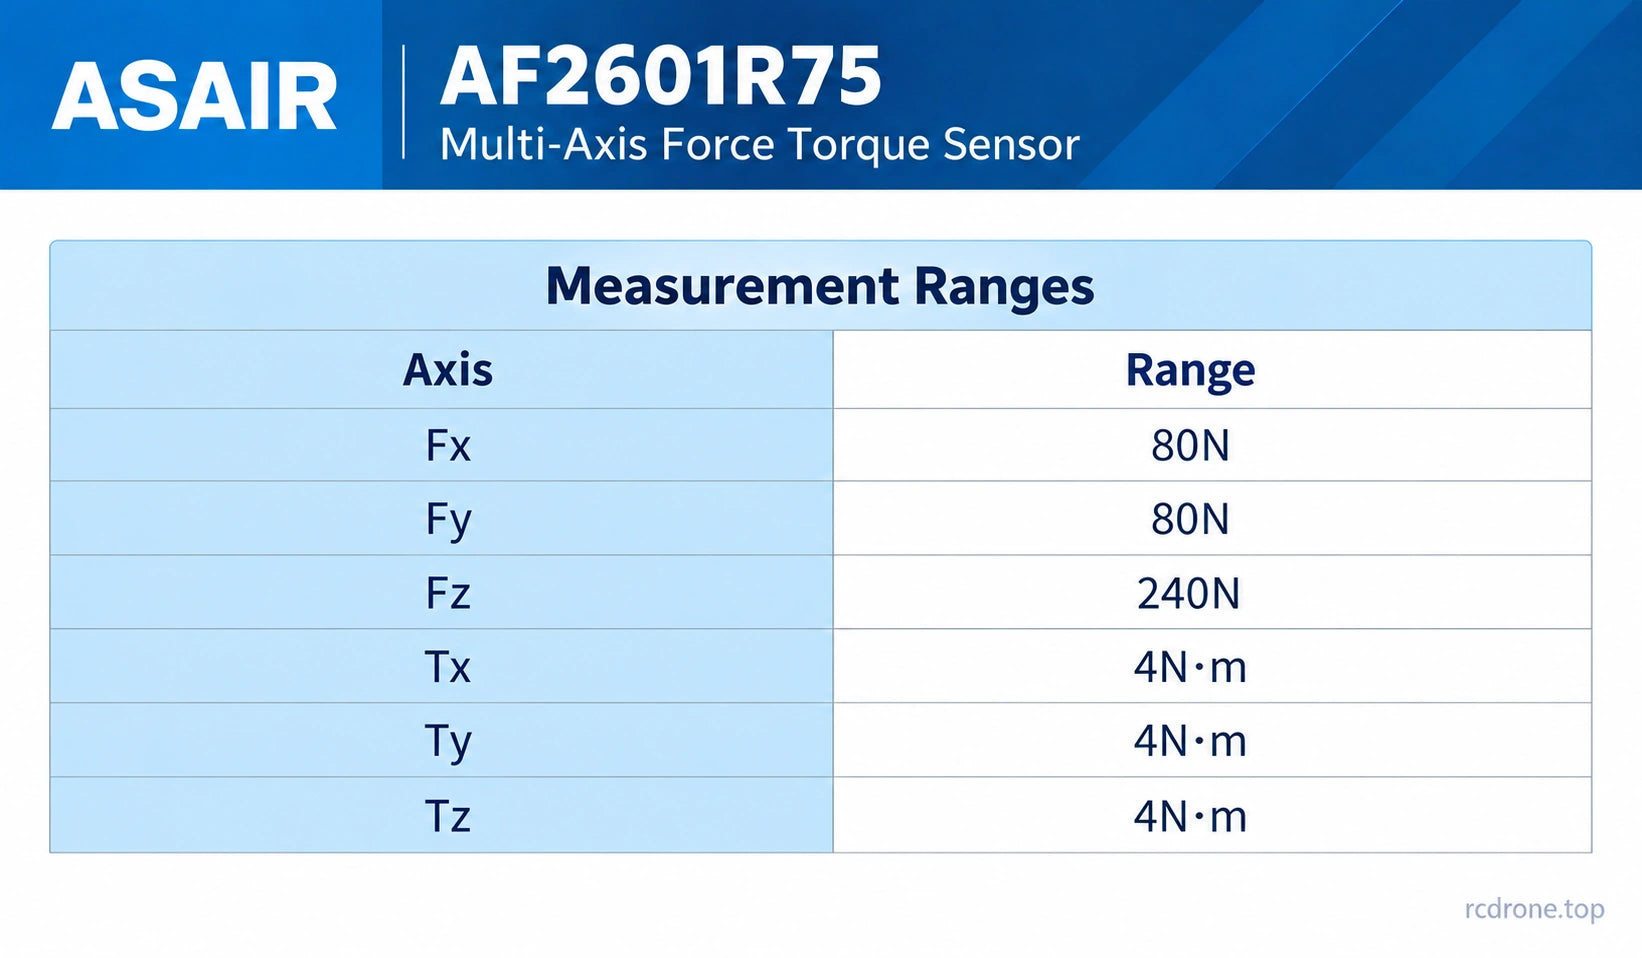
- Intervalli di assi definiti: 80 N su Fx e Fy, 240 N su Fz e 4 N·m su ciascun asse di coppia.
- Acquisizione con estensimetro: estensimetri in silicio, un ADC sincrono a 24 bit e algoritmi di decoupling multi-assiale.
- Interfaccia del controller: RS485 con comunicazione Modbus e tassi di misurazione fino a 300 Hz.
- Costruzione compatta: alloggiamento in lega di alluminio anodizzato e un cavo flessibile e resistente alla piegatura.
- Caratteristiche di calibrazione: compensazione della temperatura e supporto per calibrazione multi-assiale per misurazioni coerenti nelle condizioni operative specificate.
Specifiche
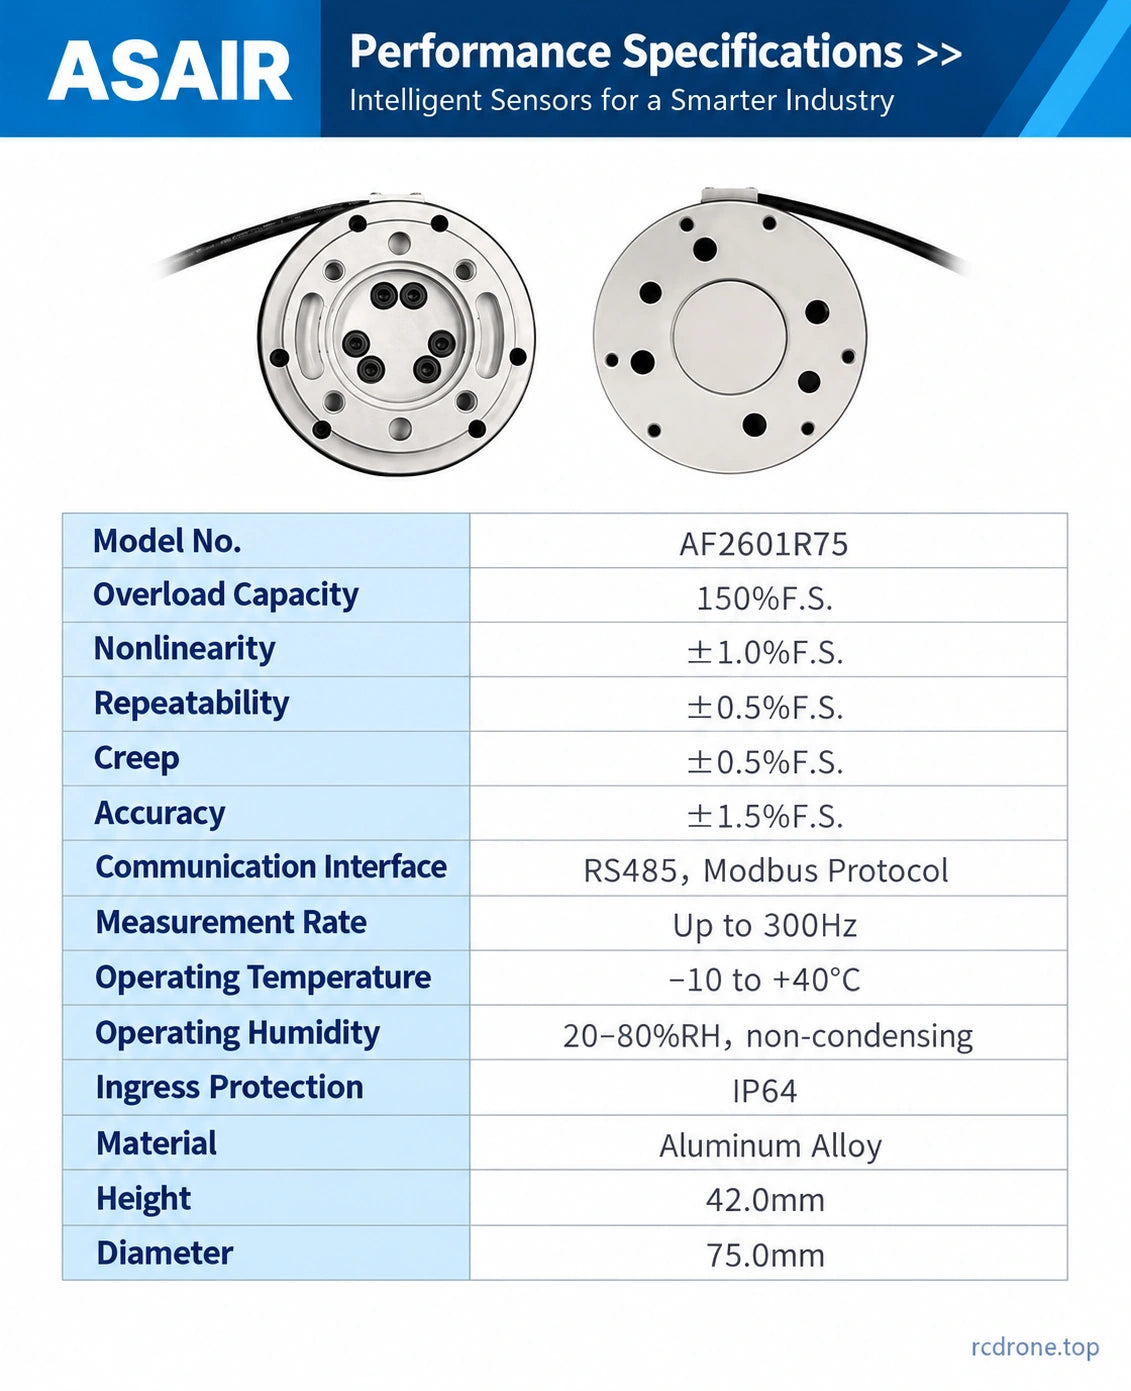
| Marca / modello | ASAIR / AF2601R75 |
|---|---|
| Tipo di sensore | Sensore di forza/torque a sei assi MEMS con strain gauge in silicio |
| Intervallo Fx | 80 N |
| Intervallo Fy | 80 N |
| Intervallo Fz | 240 N |
| Intervallo Tx | 4 N·m |
| Intervallo Ty | 4 N·m |
| Intervallo Tz | 4 N·m |
| Precisione | ±1.5% FS |
| Non linearità | ±1.0% FS |
| Ripetibilità | ±0.5% FS |
| Crepita | ±0.5% FS |
| Capacità di sovraccarico | 150% FS |
| Frequenza di misurazione | Fino a 300 Hz |
| ADC | Acquisizione sincrona a 24 bit |
| Comunicazione | RS485, protocollo Modbus |
| Voltaggio di alimentazione | 6–12 VDC |
| Temperatura di funzionamento | −10 a +40 °C |
| Umidità operativa | 20–80% RH, senza condensa |
| Protezione contro l'ingresso | IP64 |
| Materiale della custodia | Lega di alluminio, superficie anodizzata |
| Diametro / altezza del corpo | 75,0 mm / 42.0 mm |
FS significa scala completa. I valori di forza e coppia si applicano ai rispettivi assi e non sono una valutazione del carico utile del robot. La figura di sovraccarico non è un intervallo di misurazione continuo; controlla il carico combinato per la tua installazione.
Applicazioni
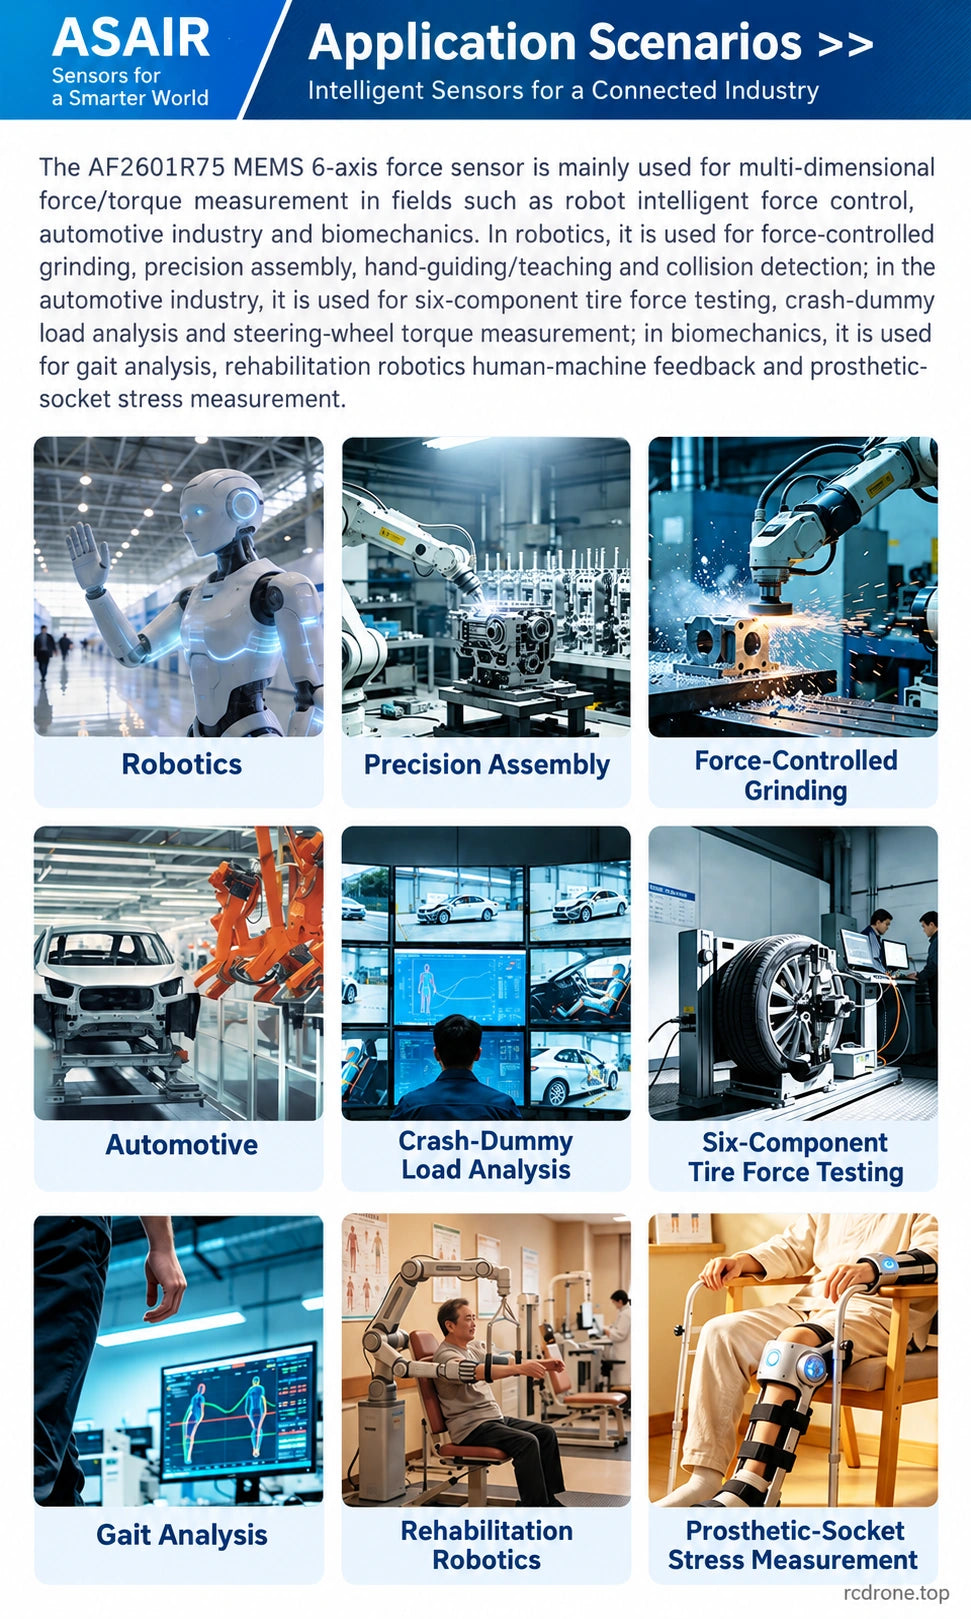
- Grindaggio robotico e assemblaggio di precisione: utilizza il feedback di forza di contatto e coppia per sviluppare routine di attrezzatura e inserimento controllate.
- Guida manuale e rilevamento delle collisioni: integra il feedback di carico multi-assiale nei sistemi di insegnamento e interazione del robot.
- Test automobilistici: misura carichi multi-componente in banchi di prova per forza di pneumatici, analisi del carico del manichino da crash e test di coppia del volante, all'interno degli intervalli degli assi del sensore.
- Biomeccanica e ricerca sulla riabilitazione: misura i carichi di interazione per l'analisi della camminata, il feedback dei robot di riabilitazione e gli studi sullo stress delle protesi.
Le immagini di applicazione illustrano esempi di integrazione. La vestibilità del dispositivo, le gamme di carico e il comportamento del controller devono adattarsi al compito; il sensore non fornisce di per sé un sistema di sicurezza robotico o clinico completo.
Dimensioni meccaniche e installazione
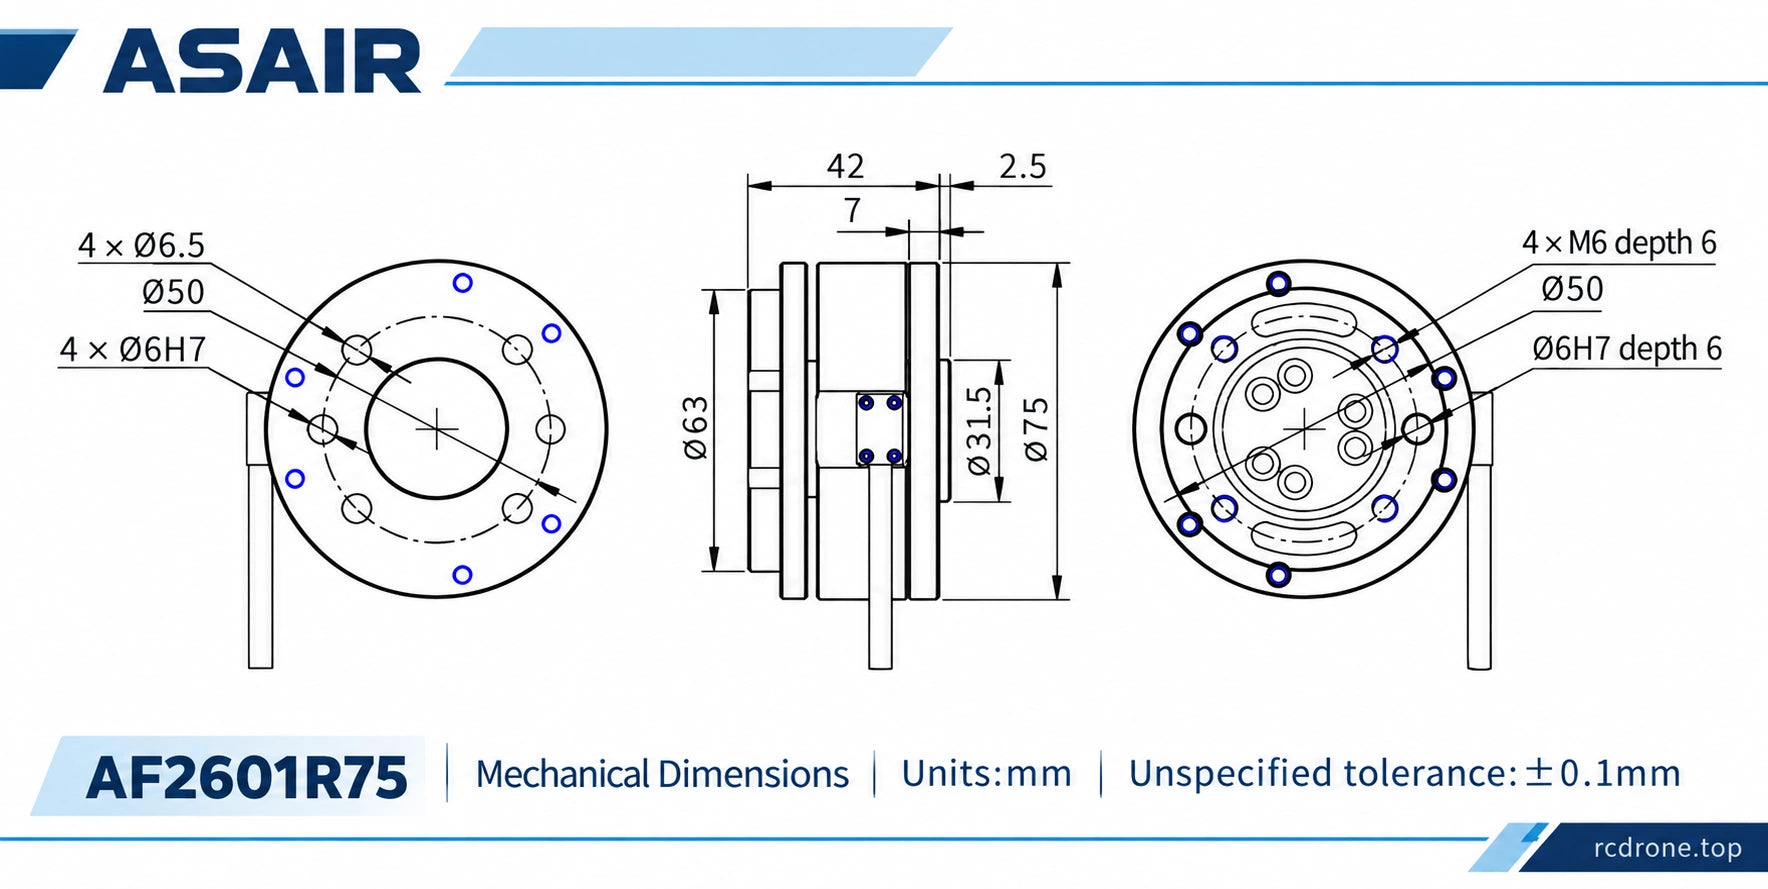
Il disegno meccanico mostra un diametro complessivo di 75 mm, una dimensione del corpo di 42 mm, caratteristiche di Ø63 mm e Ø31,5 mm, e offset di 7 mm e 2,5 mm. Le indicazioni di montaggio includono modelli di Ø50 mm, 4 × fori Ø6,5 mm, 4 × fori Ø6 H7, 4 × filettature M6 profonde 6 mm e una caratteristica di localizzazione Ø6 H7 profonda 6 mm. Leggi ogni indicazione con la sua vista corrispondente nei Dettagli Visivi; la tolleranza dimensionale non specificata è ±0,1 mm.
- Controlla entrambe le facce di montaggio, l'adattatore e gli attrezzi rispetto al disegno dimensionato.
- Allineare gli assi di rilevamento con le direzioni di carico previste e utilizzare l'hardware di montaggio corrispondente.
- Collegare un'alimentazione da 6–12 VDC e un controller RS485/Modbus compatibile utilizzando il pinout e le impostazioni di comunicazione corrette.
- Azzerare e controllare l'intero setup di misurazione prima dell'uso; applicare eventuali calibrazioni o compensazioni necessarie lato controller.
- Instradare il cavo flessibile con protezione contro le sollecitazioni e mantenerlo lontano da bordi affilati e parti in movimento.
Cosa è incluso
- 1 × sensore di forza/torque sei assi ASAIR AF2601R75 con cavo attaccato.
Le braccia robotiche, i gripper, i banchi di prova, le alimentazioni, gli adattatori RS485, i supporti di montaggio e altre attrezzature per applicazioni non sono inclusi.
Dettagli Visivi