Sensore di Forza/Coppia a Sei Assi ASAIR AF2601R82, RS485 Modbus, 80/240 N
Sensore di Forza/Coppia a Sei Assi ASAIR AF2601R82, RS485 Modbus, 80/240 N
ASAIR
Impossibile caricare la disponibilità del ritiro


Panoramica
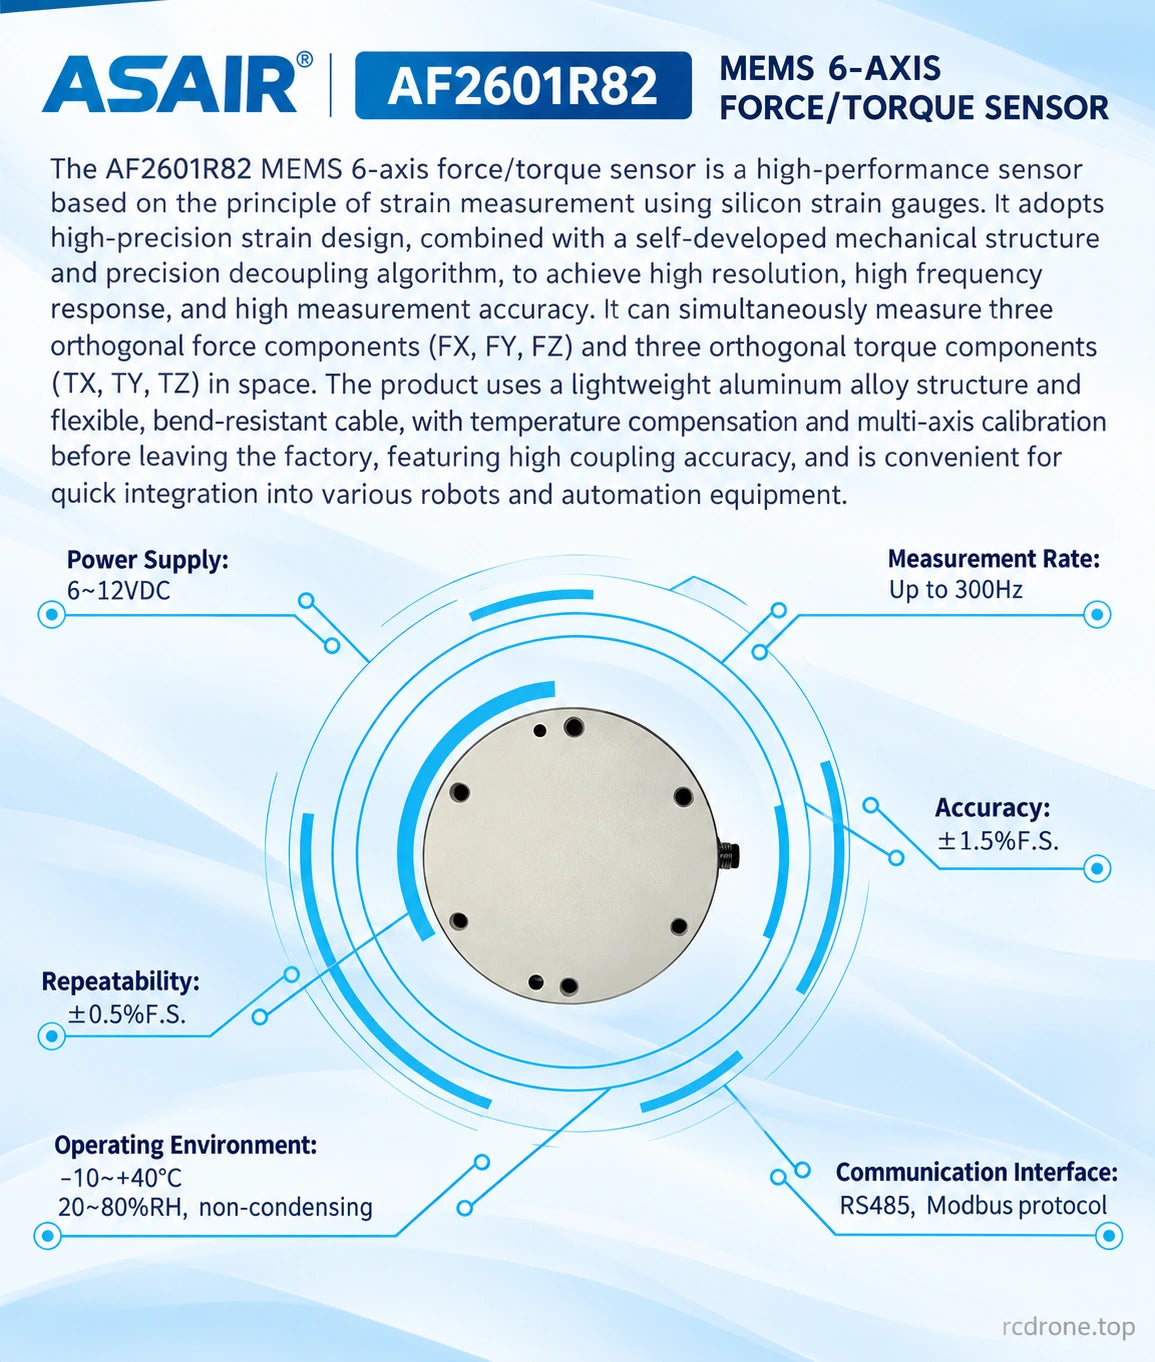
Il ASAIR AF2601R82 sensore di forza/torque a sei assi misura tre forze ortogonali e tre torques per il controllo della forza robotica, l'assemblaggio automatizzato e il testing multi-assiale. Il suo corpo in lega di alluminio a profilo basso di 82 mm combina estensimetri in silicio con un ADC di acquisizione sincrona a 24 bit, offrendo comunicazione RS485/Modbus e tassi di misurazione fino a 300 Hz.
Caratteristiche
- Sensore a sei componenti: Fx, Fy, Fz e Tx, Ty, Tz.
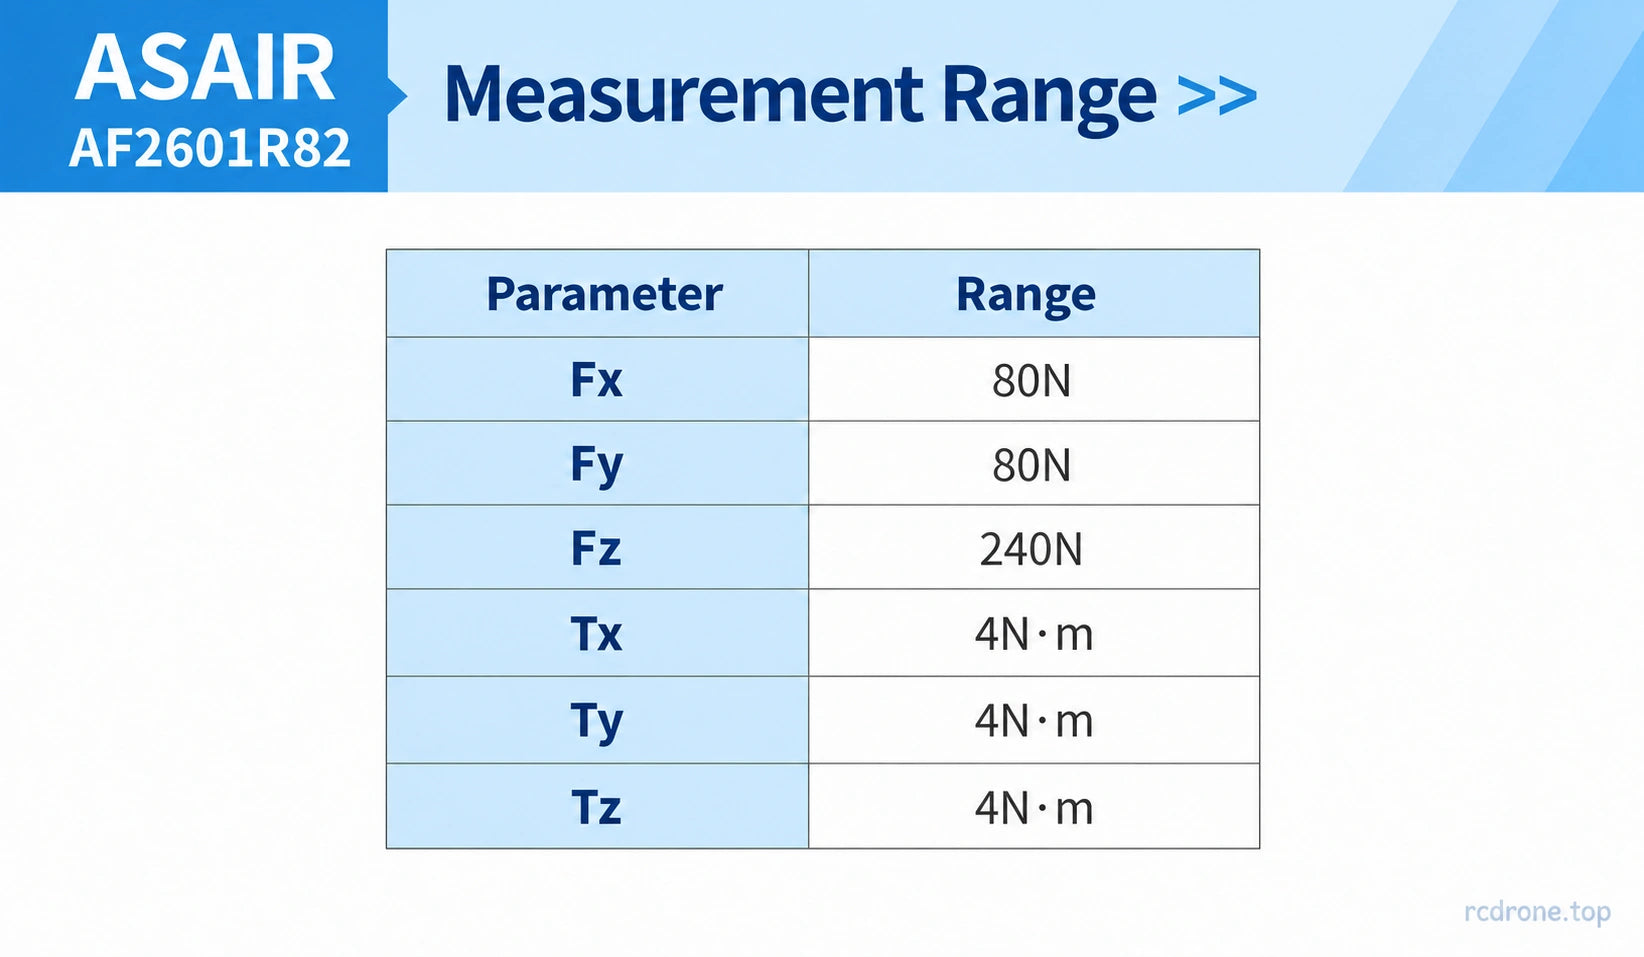
- Fx/Fy 80 N, Fz 240 N e 4 N·m su ciascun asse di torque.
- Precisione di ±1.5% FS con ripetibilità di ±0.5% FS.
- Involucro in alluminio anodizzato, spessore di 26 mm e struttura interna compatta.
- Estensimetri in silicio, acquisizione sincrona e decoupling multi-assiale.
- Compensazione della temperatura e calibrazione multi-assiale per misurazioni coerenti.
Specifiche
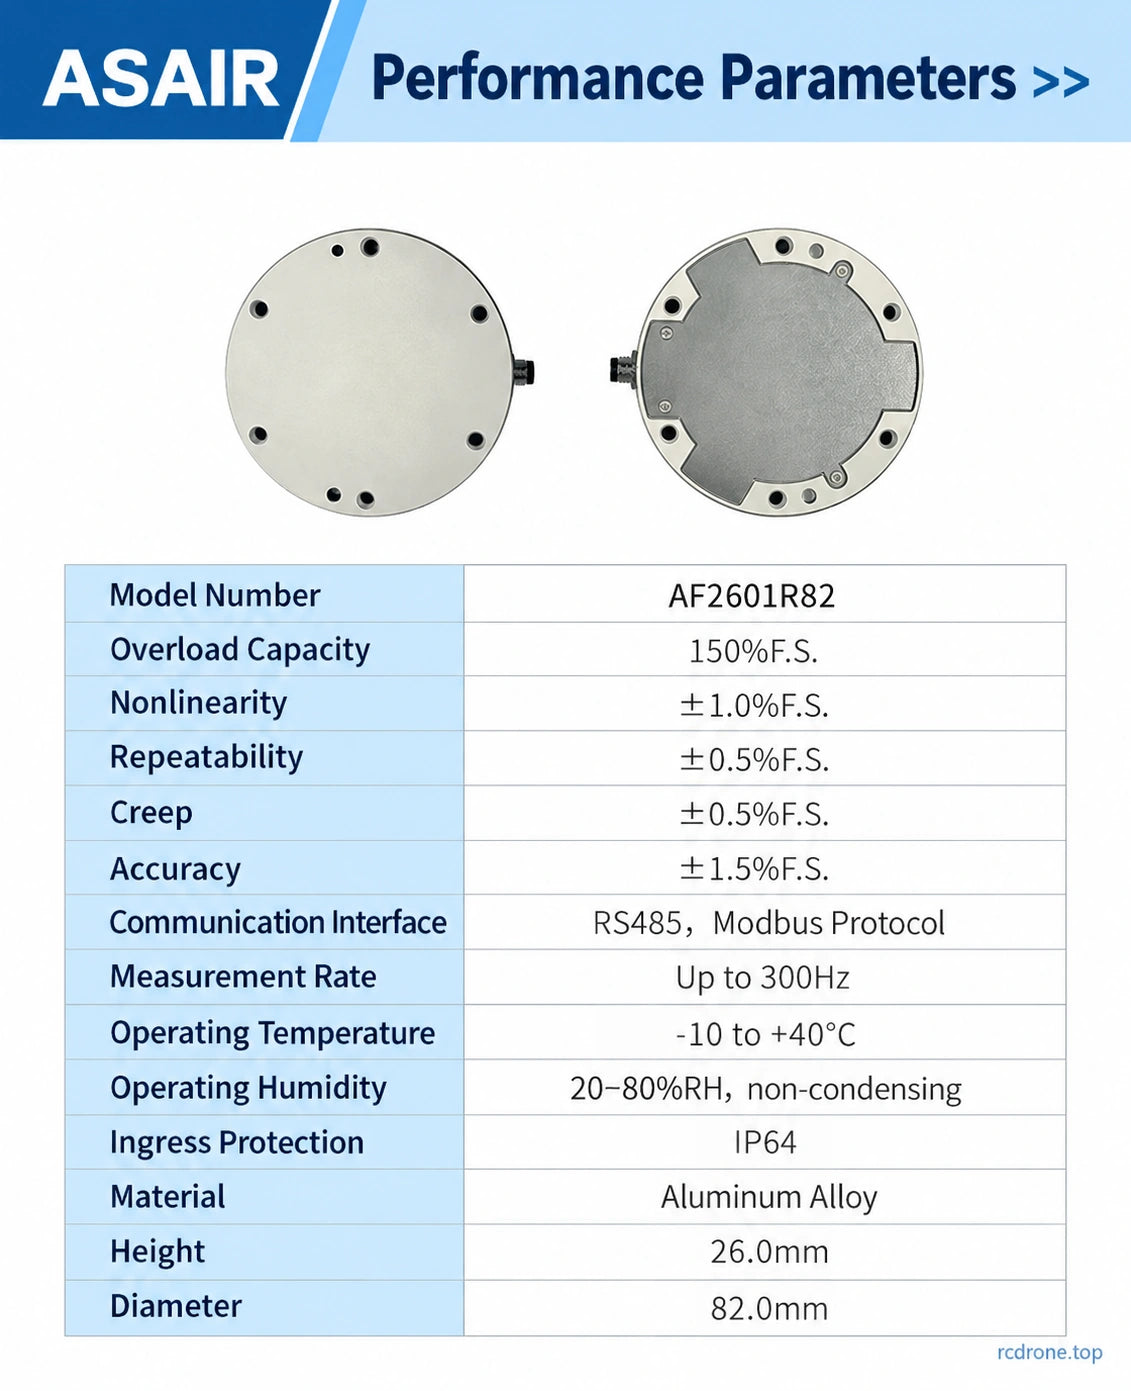
| Marca / modello | ASAIR / AF2601R82 |
|---|---|
| Tecnologia del sensore | Gauge di deformazione in silicio MEMS e decoupling multi-assiale |
| Assi | Fx, Fy, Fz; Tx, Ty, Tz |
| Intervalli Fx / Fy / Fz | 80 N / 80 N / 240 N |
| Intervalli Tx / Ty / Tz | 4 N·m ciascuno |
| Precisione | ±1.5% FS |
| Non linearità | ±1.0% FS |
| Ripetibilità / creep | ±0.5% FS ciascuno |
| Capacità di sovraccarico | 150% FS |
| ADC | Acquisizione sincrona a 24 bit |
| Voltaggio di alimentazione | 6–12 VDC |
| Comunicazione | RS485, protocollo Modbus |
| Frequenza di misurazione | Fino a 300 Hz |
| Temperatura di funzionamento | −10 a +40 °C |
| Umidità di funzionamento | 20–80% RH, non condensante |
| Protezione contro l'ingresso | IP64 |
| Involucro | Lega di alluminio anodizzato |
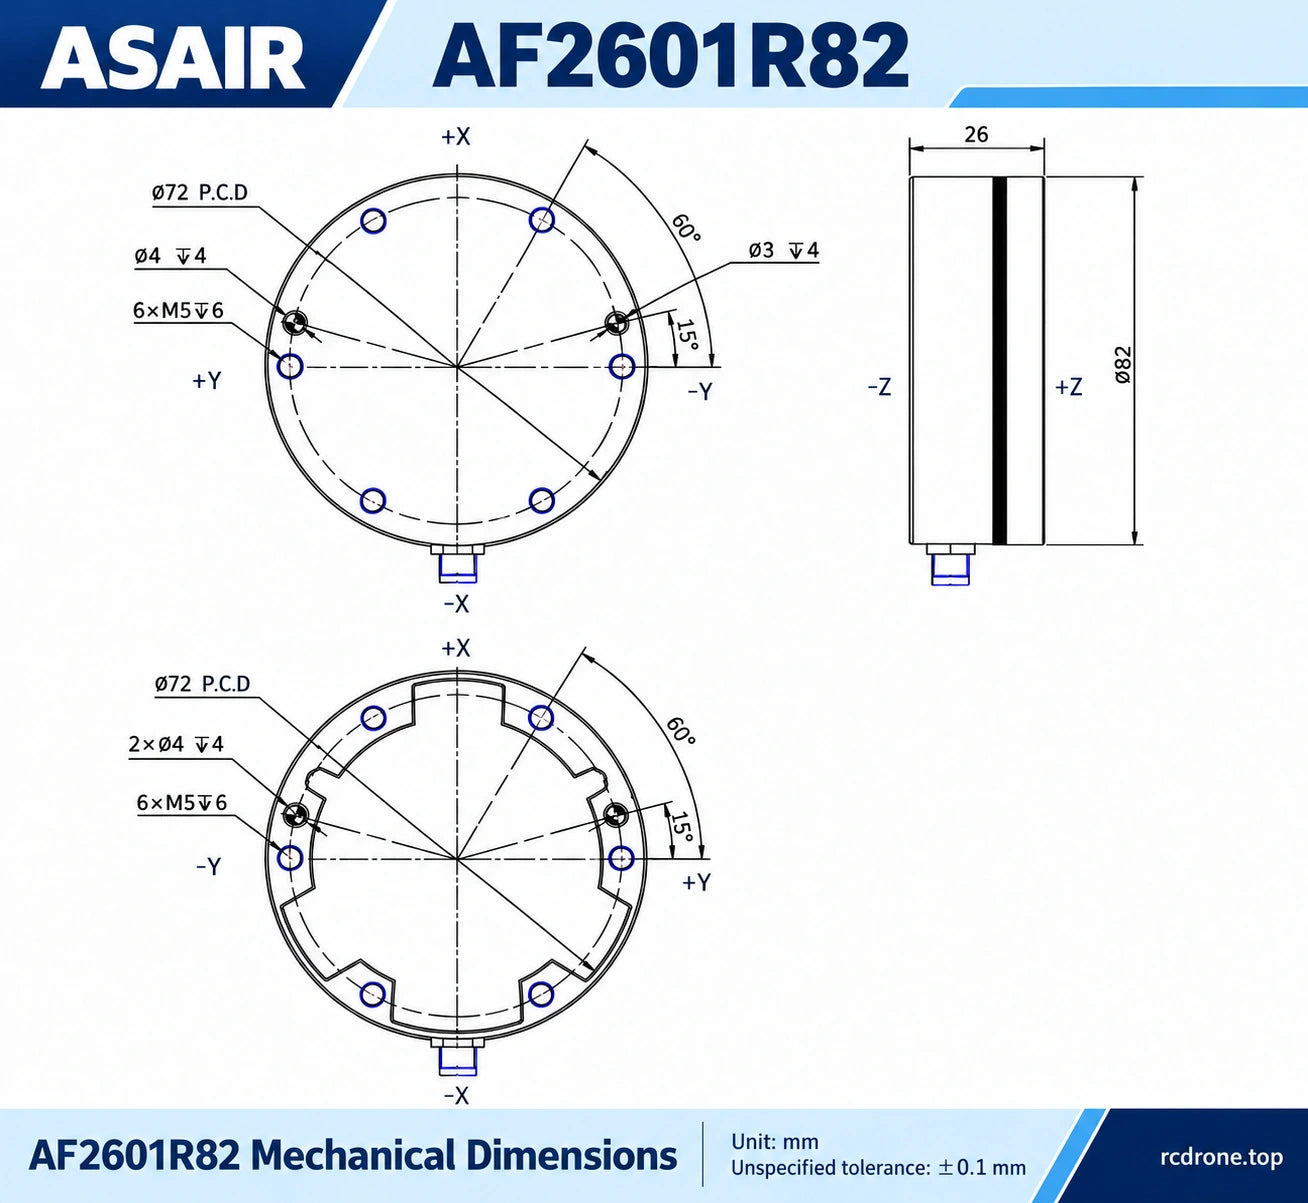
| Dimensioni | Ø82 × 26 mm |
FS significa scala completa.Le capacità degli assi sono limiti di misurazione, non il carico utile del robot o il peso di spedizione. Considerare i carichi combinati, il peso degli attrezzi e le forze dinamiche quando si dimensiona l'installazione; la capacità di sovraccarico non è un intervallo di funzionamento continuo.
Applicazioni
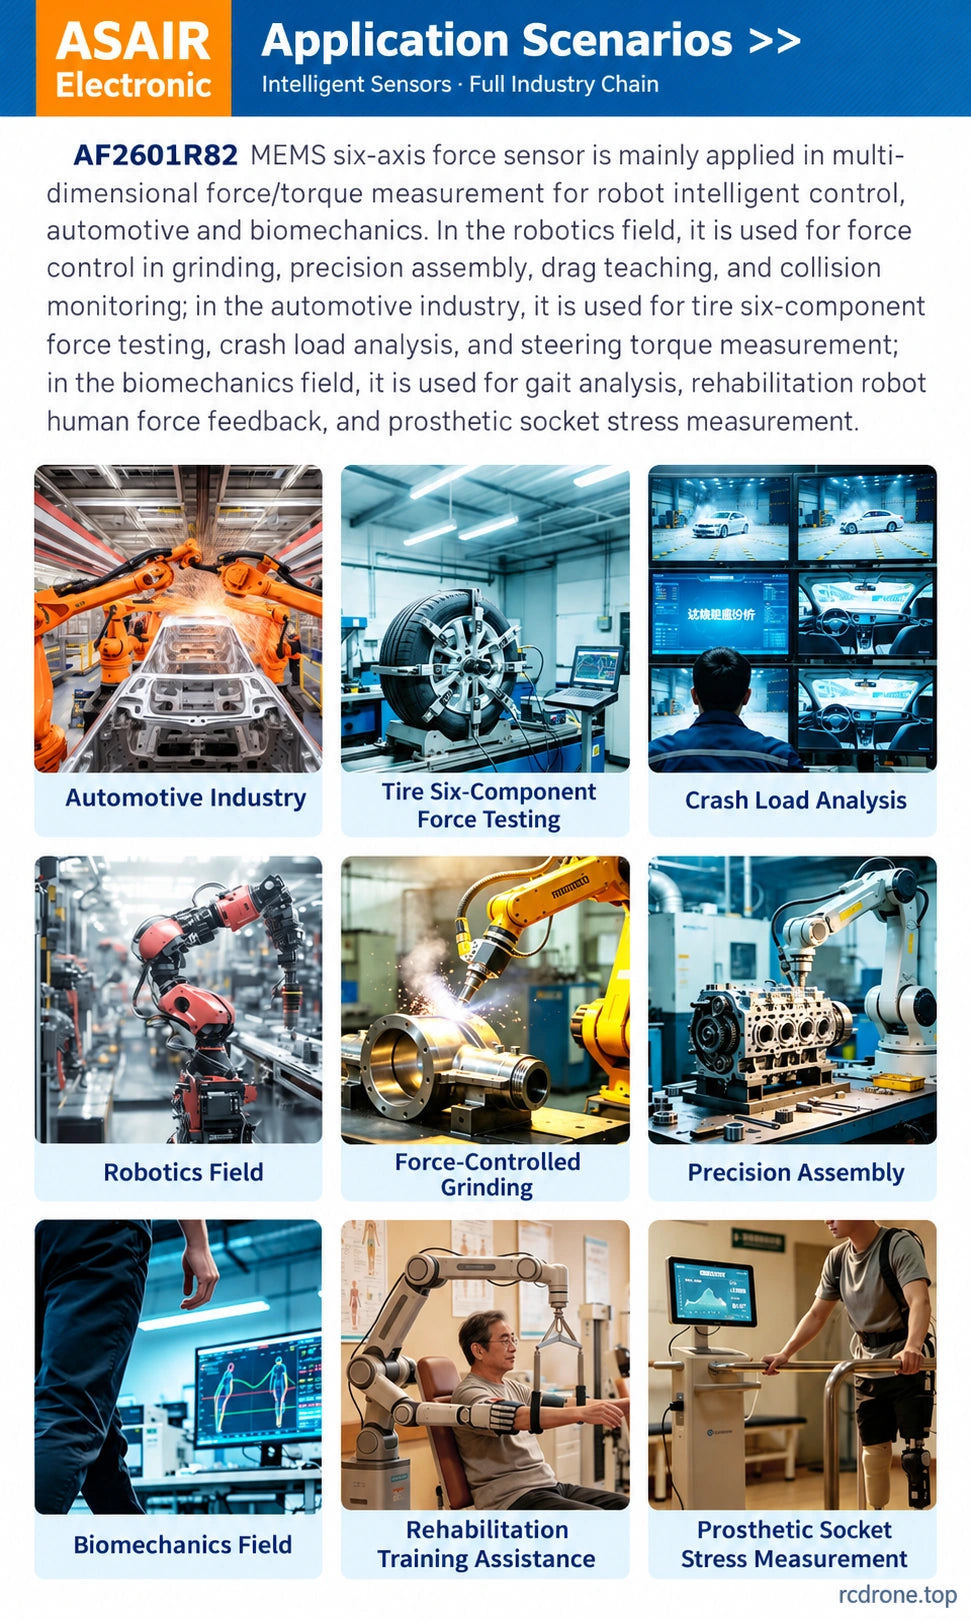
- Macina controllata dalla forza del robot, assemblaggio di precisione e insegnamento guidato a mano.
- Monitoraggio del contatto e del carico da collisione all'interno di un sistema di controllo completo.
- Momento di sterzo automobilistico, test della forza a sei componenti degli pneumatici e analisi del carico da collisione.
- Biomeccanica, analisi della camminata, robotica riabilitativa e ricerca sul carico delle protesi.
Le immagini delle applicazioni mostrano esempi di integrazione. L'attrezzatura deve essere progettata attorno ai range degli assi del sensore; il sensore da solo non costituisce un sistema di sicurezza o clinico completo.
Dimensioni Meccaniche e Installazione
Il disegno mostra cerchi di montaggio Ø82 × 26 mm, Ø72 mm, sei filettature M5 profonde 6 mm e caratteristiche di posizionamento specifiche per il lato Ø4 mm e Ø3 mm profonde 4 mm. Seguire i riferimenti angolari di 60° e 15° e il lato di montaggio corrispondente. La tolleranza dimensionale non specificata è ±0.1 mm.
- Abbinare l'adattatore e gli attrezzi a entrambi i lati di montaggio e alle direzioni di carico designate.
- Fornire un'alimentazione compatibile da 6–12 VDC e una connessione host RS485/Modbus utilizzando il corretto pinout.
- Impostare i parametri di comunicazione corrispondenti, azzerare l'assemblaggio installato e compensare per la massa e l'orientamento degli attrezzi.
- Fornire un supporto per il cavo e mantenere le connessioni lontane da parti in movimento e bordi affilati.
Cosa è Incluso
- 1 × Sensore di forza/torque a sei assi ASAIR AF2601R82.
Alimentatore, attrezzature di acquisizione esterne, adattatori host, cavi non forniti esplicitamente con il sensore, supporti di montaggio, bracci robotici e banchi di prova non sono inclusi.
Dettagli Visivi