CHIHAI CHF-GM12-N10 Motore DC con Encoder Hall, 3V, 3 PPR
CHIHAI CHF-GM12-N10 Motore DC con Encoder Hall, 3V, 3 PPR
CHIHAI MOTOR
Impossibile caricare la disponibilità del ritiro


Panoramica
Il CHIHAI MOTOR CHF-GM 12-N 10-ABHL motore a ingranaggi DC combina un motore a spazzole in miniatura, ingranaggi di riduzione in metallo e un encoder Hall magnetico 3PPR per meccanismi compatti dotati di feedback. Seleziona un pacchetto e un rapporto di riduzione; tutte le configurazioni selezionabili utilizzano l'avvolgimento del motore di tipo 3 V 27.
Caratteristiche
- Treno di ingranaggi in metallo compatto e avvolgimento dell'armatura in filo di rame.
- Albero D da 3 mm con riferimento di proiezione di 10 mm.
- Feedback in quadratura AB per la rilevazione della direzione e della rotazione.
- Cavo a sei pin abbinato e copertura dell'encoder opzionale o supporto di montaggio.
Specifiche
| Marca / modello | CHIHAI MOTOR / CHF-GM 12-N 10-ABHL; avvolgimento di tipo 27 a 3 V |
| Prodotto | Motore a corrente continua con spazzole in miniatura e ingranaggi di riduzione in metallo con encoder magnetico Hall incrementale AB |
| Dimensioni selezionabili | Pacchetto e rapporto di riduzione; l'avvolgimento a 3 V è fisso in questi 36retailSKUs |
| Condizione di prestazione del motore | DC 3.0 V, motore di ingresso di tipo 27, riferimento di ingresso 22000 rpm; riferimento di potenza 0.42 W |
| Correnti a 3 V | In assenza di carico≤180 mA; nominale≤0.45 A; blocco≤0.85 A |
| Albero di uscita | Albero D da 3 mm, diametro+0/-0.03 mm; proiezione 10.0±0.3 mm; 2.5+0/-0.1 mm di riferimento piatto; 4 mm caratteristica di supporto |
| Riferimenti meccanici | Ingranaggio frontale 10×12 mm, larghezza massima 12.5 mm; distanza di montaggio 9 mm; 2×M 1.6 fori; caratteristica 10.1 mm; spalla 0.7 mm |
| Disegno motore/corpo | Sezione motore REF 17.0 mm; riferimento corpo MAX 26.2 mm; involucro posteriore 12 mm, riferimento magnete 9.5 mm e caratteristica posteriore 2 mm |
| Encoder Hall | Segnali quadrature AB a onda quadra; 3PPR all'albero del motore; 6 poli magnetici/3 coppie di poli |
| Alimentazione Hall | 3.3 V DC o 5.0 V DC; separata dall'alimentazione del motore |
| Risposta / condizionamento del segnale | Riferimento 100kHz; resistori pull-up/di modellazione del segnale a bordo per ingressi MCU compatibili |
| Connettore / cablaggio | ZH 1.5-6PIN, cavo corrispondente incluso; riferimento del cablaggio 100±5 mm |
| Magnete | D 9.5×d 1.0×h 2 mm riferimento del disegno; magnetizzazione planare, 3 coppie di poli |
| Massa del motore | Circa 10.5 g netto riferimento; accessori e imballaggio aggiuntivi |
Riferimento di Velocità, Coppia e Impulso di Uscita a 3 V
La velocità a vuoto e la velocità nominale sono punti operativi diversi. La coppia nominale è mostrata in gf.cm; la coppia di stallo è mostrata in kgf.cm. Le etichette di tipo 27 e 22000 rpm identificano il riferimento del motore di ingresso, non un'alimentazione a 27 V o la velocità di uscita del riduttore.
| Rapporto nominale : 1 | rpm a vuoto | rpm nominali | Momento torcentale nominale gf.cm | Momento torcentale di stallo kgf.cm | Riferimento impulso di uscita Hall |
|---|---|---|---|---|---|
| 10 | 2000 | 1000 | 30 | ≥0.08 | 29.04 |
| 20 | 1000 | 500 | 70 | ≥0.16 | 58.07 |
| 30 | 660 | 330 | 100 | ≥0.24 | 88.41 |
| 50 | 400 | 200 | 180 | ≥0.4 | 153.30 |
| 100 | 200 | 100 | 350 | ≥0.8 | 297.90 |
| 150 | 130 | 65 | 500 | ≥1.2 | 452.87 |
| 210 | 95 | 47 | 700 | ≥1.7 | 629.27 |
| 298 | 67 | 32 | 1000 | ≥2.2 | 893.70 |
| 380 | 52 | 26 | 1300 | ≥3.0 | 1137.47 |
Il riferimento di uscita Hall è pari a 3 impulsi di base per rivoluzione del motore moltiplicato per la riduzione effettiva del riduttore.I riferimenti di impulso frazionali riflettono il rapporto di trasmissione sottostante; non sono il rapporto nominale del selettore. Contare tutti i bordi A/B cambia la convenzione di conteggio e non modifica la specifica di base 3PPR. Evitare il blocco e il sovraccarico; le cifre di blocco non stabiliscono la coppia continua.
Connessione a sei fili
| Pin | Filo | Segnale | Funzione |
|---|---|---|---|
| 1 | Rosso | M 1 / M+ | Alimentazione motore positiva |
| 2 | Nero | GND | Terra alimentazione Hall |
| 3 | Giallo | C 1 / A | Uscita faseA dell'encoder |
| 4 | Bianco | C 2 / B | Uscita faseB dell'encoder |
| 5 | Blu | VCC | Alimentazione Hall 3.3 V o 5.0 V |
| 6 | Verde | M 2 / M- | Alimentazione motore negativa |
Mantenere l'alimentazione del motore separata dall'alimentazione logica Hall. Utilizzare 3 V per il motore selezionato e un'alimentazione adeguata di 3,3 V o 5,0 V per l'encoder; non collegare la tensione di alimentazione del motore alle uscite di segnale. Verificare l'orientamento dei pin contrassegnati e il comune riferimento di massa del segnale prima del collegamento. Rosso/verde sono i terminali del motore; nero è la massa Hall. Invertire la polarità del motore dopo aver fermato per invertire la direzione; la sequenza A/B indica la direzione di rotazione. Un driver per motore compatibile e un processore di feedback sono separati.
Adattamento meccanico e accessori
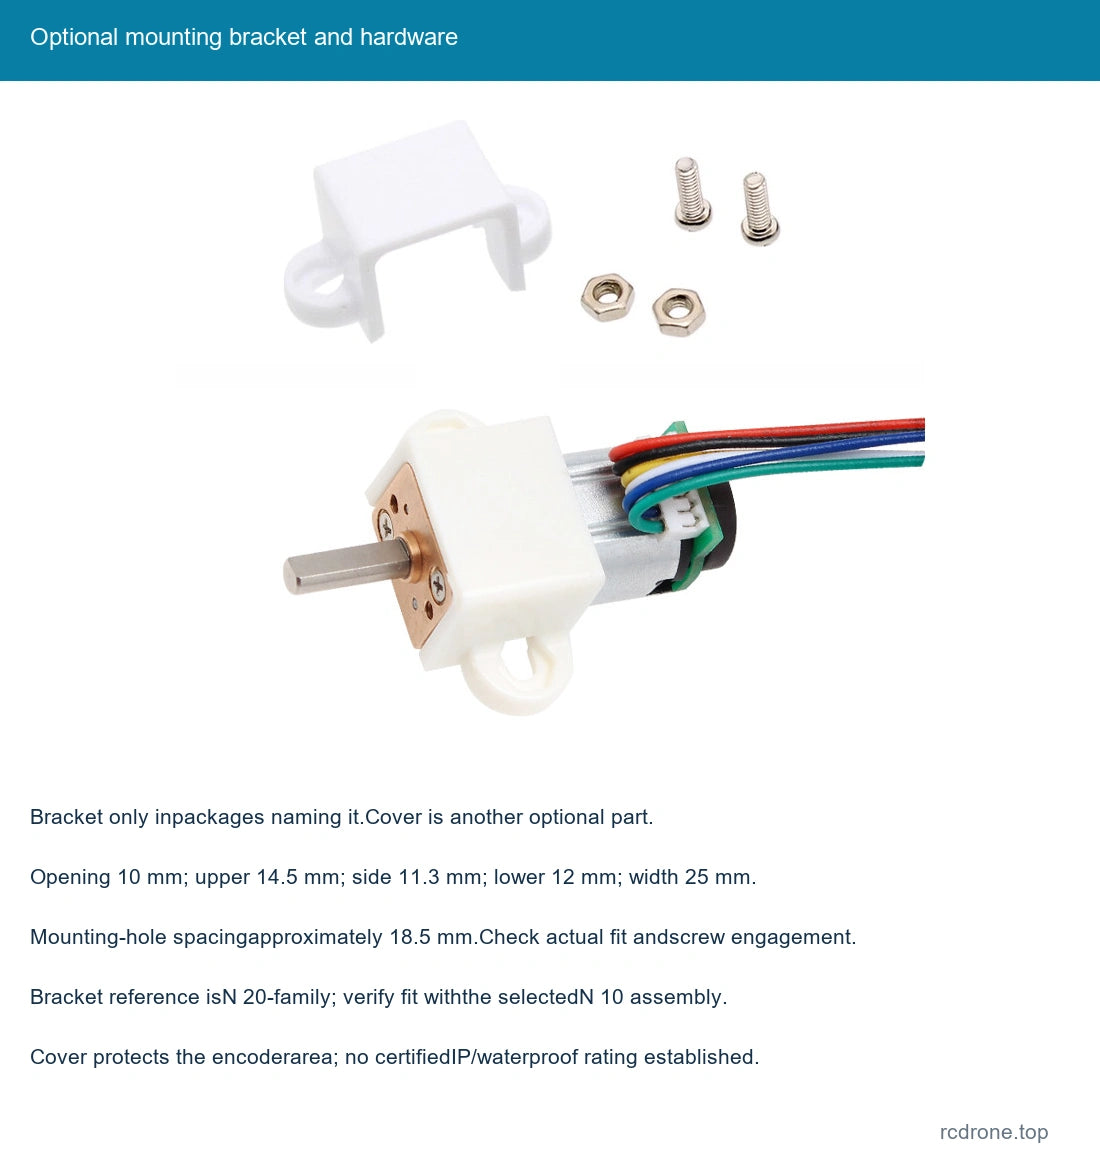
Controllare il disegno meccanico completo e il gioco dell'albero prima del montaggio. Il riferimento del supporto bianco opzionale ha un'apertura di 10 mm, una larghezza superiore di 14,5 mm, un riferimento laterale di 11,3 mm, una larghezza inferiore di 12 mm, una larghezza di montaggio complessiva di 25 mm e circa 18.5 mm di spazio di montaggio. Il riferimento del supporto è etichettato N 20-family; confermare l'effettivo adattamento e l'ingaggio delle viti con l'assemblaggio N 10 selezionato. Tenere le viti lontane dagli ingranaggi interni e dalle parti del motore.
La copertura opzionale protegge l'area dell'encoder posteriore da contatti casuali e polvere. Non stabilisce una classificazione IP certificata né rende il motore impermeabile. Le foto del pacchetto mostrano la copertura e il supporto separatamente per identificare i contenuti; viene fornito solo un motore.
Applicazioni
Meccanismi robotici compatti, supporti montati su veicoli di piccole dimensioni, meccanismi per case intelligenti, sistemi di posizionamento in miniatura e altri piccoli attuatori dove l'avvolgimento da 3 V, la velocità, la coppia, l'albero e l'interfaccia di feedback si adattano all'applicazione. Un robot completo, un veicolo, un supporto di ricarica wireless o un controller di posizionamento non sono inclusi.
Incluso
| Pacchetto selezionato | Contenuti |
|---|---|
| Solo motore | Un motore a rapporto selezionato con encoder Hall e cavo a sei fili. |
| Motore + Copertura Encoder | Un motore/cavo selezionato e una copertura protettiva per encoder. |
| Motore + Staffa di Montaggio | Un motore/cavo selezionato e una staffa di montaggio con hardware di montaggio illustrato. |
| Motore + Copertura + Staffa | Un motore/cavo selezionato, una copertura e una staffa di montaggio con hardware illustrato. |
Il solo motore non include la copertura o la staffa opzionale. Un alimentatore, un driver per motore, un MCU, un lettore di feedback e un meccanismo completo non sono inclusi.
FAQ
Significa 3PPR che il cavo ha tre fili?
No. È il conteggio degli impulsi dell'encoder di base per ogni rivoluzione del motore. La connessione fornita utilizza sei pin/fili.
Posso alimentare l'encoder dalla connessione 3 V del motore?
Il riferimento di alimentazione Hall è 3,3 V o 5,0 V e utilizza i propri pin VCC/GND. Abbina l'alimentazione logica selezionata e il cablaggio.
L'opzione di velocità è una velocità a carico?
I valori di velocità a vuoto e di velocità nominale sono elencati separatamente. Seleziona in base alla velocità nominale e al coppia per il carico previsto.
Ogni pacchetto include il supporto e la copertura?
No. Sono inclusi solo quando nominati nel pacchetto selezionato.
Dettagli Visivi