


CHIHAI MOTOR CHW-GW12T-15BY Motore Passo-Passo con Riduttore
CHIHAI MOTOR CHW-GW12T-15BY Motore Passo-Passo con Riduttore
CHIHAI MOTOR
Impossibile caricare la disponibilità del ritiro


Panoramica
Il CHIHAI MOTOR GW12T-15BY è un passo ridotto compatto con uno stadio di riduzione a vite metallica, albero D da 3 mm e assemblaggio di cavi a quattro fili integrato. Scegli uno dei sei rapporti nominali e un pacchetto solo motore, driver a pulsante, driver chiuso o accoppiatore a flangia. La selezione 603:1 è la versione in acciaio. Questo motore elettrico compatto richiede un'eccitazione sequenziale bipolare.
Caratteristiche
- Passo del motore di ingresso di 18° con incrementi di uscita dipendenti dal rapporto.
- Trasmissione a ingranaggi in metallo e layout di riduzione a vite compatto.
- Albero da 3 mm con piatto D da 2,5 mm e riferimento di proiezione da 8 mm.
- Dimensioni standard separate e in acciaio 603.
- Driver a pulsante opzionale, driver chiuso o accoppiatore a flangia.
Specifiche
| Specifiche | Valore / ambito |
|---|---|
| Famiglia | CHIHAI MOTOR GW12T-15BY motore passo-passo a due fasi con riduttore |
| Costruzione | Ingranaggi di riduzione in metallo con stadio a vite e assemblaggio di guida integrato |
| Rapporti nominali selezionati | 42:1,118:1,236:1,302:1,603:1 versione in acciaio,1030:1 |
| Passo del motore in ingresso | 18° per passo |
| Albero di uscita | Albero D di 3 mm; piatto di 2,5 mm, tolleranza standard +0/−0,1 mm; proiezione 8,0±0,3 mm; riferimento lunghezza piatta 7,5 mm |
| Tolleranza diametro albero | 3 mm(+0/−0,03) riferimento disegno |
| Disegno di assemblaggio standard | 28.7 mm lunghezza del corpo;12 mm larghezza del telaio;18 mm altezza del telaio;10 mm riferimento della profondità del telaio;15 mm diametro del motore |
| Interfacce frontali standard | Due fori frontali da 1.4 mm;8.50 mm di distanza;4 mm riferimento verticale;4 mm registrazione dell'albero;0.7 mm spalla |
| Riferimenti standard posteriori/motore | Offset 1.8/4.0 mm;10.7 mm altezza del motore;5 mm registrazione posteriore;1 mm proiezione posteriore |
| Disegno della piastra in acciaio 603 | Tolleranza del piano dell'albero di 2.5 mm +0/−0.05 mm;29.8±0.3 mm lunghezza di assemblaggio;12 mm larghezza(+0/−0.1);18 mm altezza(+0/−0.1);10±0.1 mm riferimento della profondità del telaio |
| Montaggio della piastra in acciaio 603 | Tre riferimenti di fori da 1.4 mm;riferimenti del pattern di fori 8.5/11/2.5(+0/−0.05) mm;0.6 mm spalla |
| Peso del motore standard | Circa 18 g con assemblaggio di cavi integrato; nessun peso in acciaio 603 evidenziato separatamente |
| Cavo/connettore | 165±10 mm; riferimento disegno UL1571AWG30; connettore a quattro posizioni da 1,25 mm, riferimento alloggiamento 51021-0400 |
| Test di ingresso elettrico-motore | 5V DC con riferimento driver 6219; 160 mA per fase |
| Resistenza/induttanza di fase | 30 Ω±7% per fase;9.5 mH per fase |
| Excitazione | Due fasi, due-fasi-accensione, azionamento bipolare |
| Riferimenti di coppia motore in ingresso | Strappo>4 gf·cm a 500pps;tenuta>16 gf·cm a 0pps;questi sono prima della riduzione del riduttore |
| Riferimenti di impulso | Risposta>1200pps;autoinizio>900pps |
| Isolamento/test delle bobine | Bobine di classe E;100VAC per il test dielettrico di 1 secondo;50 MΩ a 500VDC resistenza di isolamento |
| Temperatura di funzionamento | 0–55°C riferimento |
| Ambito del test delle prestazioni del riduttore | Riferimento 5V6219, 150 mA/fase elencato separatamente;guida all'azionamento 5–12V |
| Ambito di marcatura dei cavi | Riferimento di marcatura del filo a 105° non stabilisce la temperatura di funzionamento completa del motore |
Selezione del rapporto e riferimenti di uscita
La seguente tabella è il riferimento di uscita del riduttore nelle condizioni di test illustrate 5V/6219.Il riferimento alla corrente di fase di 150mA in questa tabella e il riferimento elettrico del motore di ingresso di 160mA sono valori di test dichiarati separatamente. La coppia di mantenimento è riferita a 0pps, la coppia di estrazione a 500pps e la velocità a 1000pps.
| Rapporto nominale selezionato | Rapporto preciso | Passo di uscita (°) | Velocità a 1000pps (rpm) | Coppia di mantenimento (kgf·cm) | Coppia di estrazione (kgf·cm) | Direzione di uscita | Riferimento del telaio |
|---|---|---|---|---|---|---|---|
| 42:1 | 42.00:1 | 0.429 | 71 | 0.25 | 0.12 | Stesso dell'ingresso | Riferimento standard |
| 118:1 | 118.07:1 | 0.1528 | 25 | 0.5 | 0.3 | Stesso dell'input | Riferimento standard |
| 236:1 | 236.13:1 | 0.0762 | 12.7 | 1.0 | 0.7 | Stesso dell'input | Riferimento standard |
| 302:1 | 301.73:1 | 0.0597 | 10 | 1.4 | 0.9 | Stesso dell'input | Riferimento standard |
| 603:1 | 603.45:1 | 0.0298 | 5 | Massimo3.0 | 1.8 | Stesso dell'input | Versione in acciaio |
| 1030:1 | 1030.40:1 | 0.0177 | 2.9 | Massimo3.0 | 3.0 | Ingresso opposto | Riferimento standard |
I valori di tenuta di 3.0 kgf·cm per 603:1 e 1030:1 sono limiti massimi consentiti, non garanzie di coppia minima. I valori di coppia del motore di ingresso in gf·cm non devono essere confusi con i valori di uscita del riduttore in kgf·cm. I valori di passo di uscita sono valori di riferimento nominali e non stabiliscono l'accuratezza di posizionamento.
Riferimenti aggiuntivi della famiglia di rapporti
Solo i sei rapporti nella tabella selezionata sono offerti qui. Il seguente grafico della famiglia più ampia è mantenuto per riferimento meccanico e non aggiunge altre configurazioni selezionabili.
| Rapporto nominale della famiglia | Rapporto preciso | Uscita rispetto al motore di ingresso |
|---|---|---|
| 21:1 | 21.00:1 | Stesso dell'input |
| 42:1 | 42.00:1 | Stesso dell'input |
| 79:1 | 78.71:1 | Stesso dell'input |
| 118:1 | 118.07:1 | Stesso dell'input |
| 236:1 | 236.13:1 | Stesso dell'input |
| 302:1 | 301.73:1 | Stesso dell'input |
| 390:1 | 389.62:1 | Stesso dell'input |
| 520:1 | 519.49:1 | Stesso dell'input |
| 603:1 | 603.45:1 | Stesso dell'input |
| 700:1 | 700.98:1 | Stesso dell'input |
| 780:1 | 779.24:1 | Stesso dell'input |
| 1030:1 | 1030.40:1 | Input opposto |
Versione Fit e Cablaggio
Le fotografie del pacchetto standard sono riferimenti condivisi. L'opzione 603:1 è specificamente la versione in acciaio e utilizza il disegno separato da 29.8 mm; i disegni standard mostranow28. 7 mm. Mantieni il corrispondente telaio, i fori di montaggio e i riferimenti della spalla separati quando controlli il fit.
L'ordine dei pin del connettore è 1 marrone A−, 2 nero A+, 3 bianco B− e 4 rosso B+. Marrone/nero forma la fase A; bianco/rosso forma la fase B. La sequenza di eccitazione sottostante è vista dal lato flangia, come nel diagramma di cablaggio. Per la versione 1030:1, l'uscita del riduttore ruota in direzione opposta al motore di input; gli altri rapporti elencati ruotano nella stessa direzione relativa.
| Pin | Colore del filo | Fase |
|---|---|---|
| 1 | Marrone | A− |
| 2 | Nero | A+ |
| 3 | Bianco | B− |
| 4 | Rosso | B+ |
| Bobina | Passo1 | Passo2 | Passo3 | Passo4 |
|---|---|---|---|---|
| Marrone A− | — | ON | ON | — |
| Nero A+ | ON | — | — | ON |
| Bianco B− | — | — | ON | ON |
| Rosso B+ | ON | ON | — | — |
Driver e Riferimenti Termici
Di seguito è riportata una guida separata per la tensione/corrente per l'avvolgimento da 30Ω.Non è una dichiarazione che ogni scheda e impostazione attuale siano intercambiabili. Il motore richiede un'eccitazione sequenziale da un driver compatibile.
| Test voltage | Recommended drive rate(pps) | Suggested drive current(A) |
|---|---|---|
| 12.0V | 1000 | ≤0.25 |
| 7.40V | 1000 | ≤0.15 |
| 6.00V | 1000 | ≤0.10 |
| 5.00V | 1000 | ≤0.08 |
| 3.70V | 700 | ≤0.07 |
La tensione applicata = back EMF + corrente di avvolgimento × resistenza.Durante il funzionamento prolungato, monitorare la temperatura e utilizzare pause di raffreddamento o raffreddamento ausiliario quando necessario. Evitare operazioni bloccate o sovraccaricate.
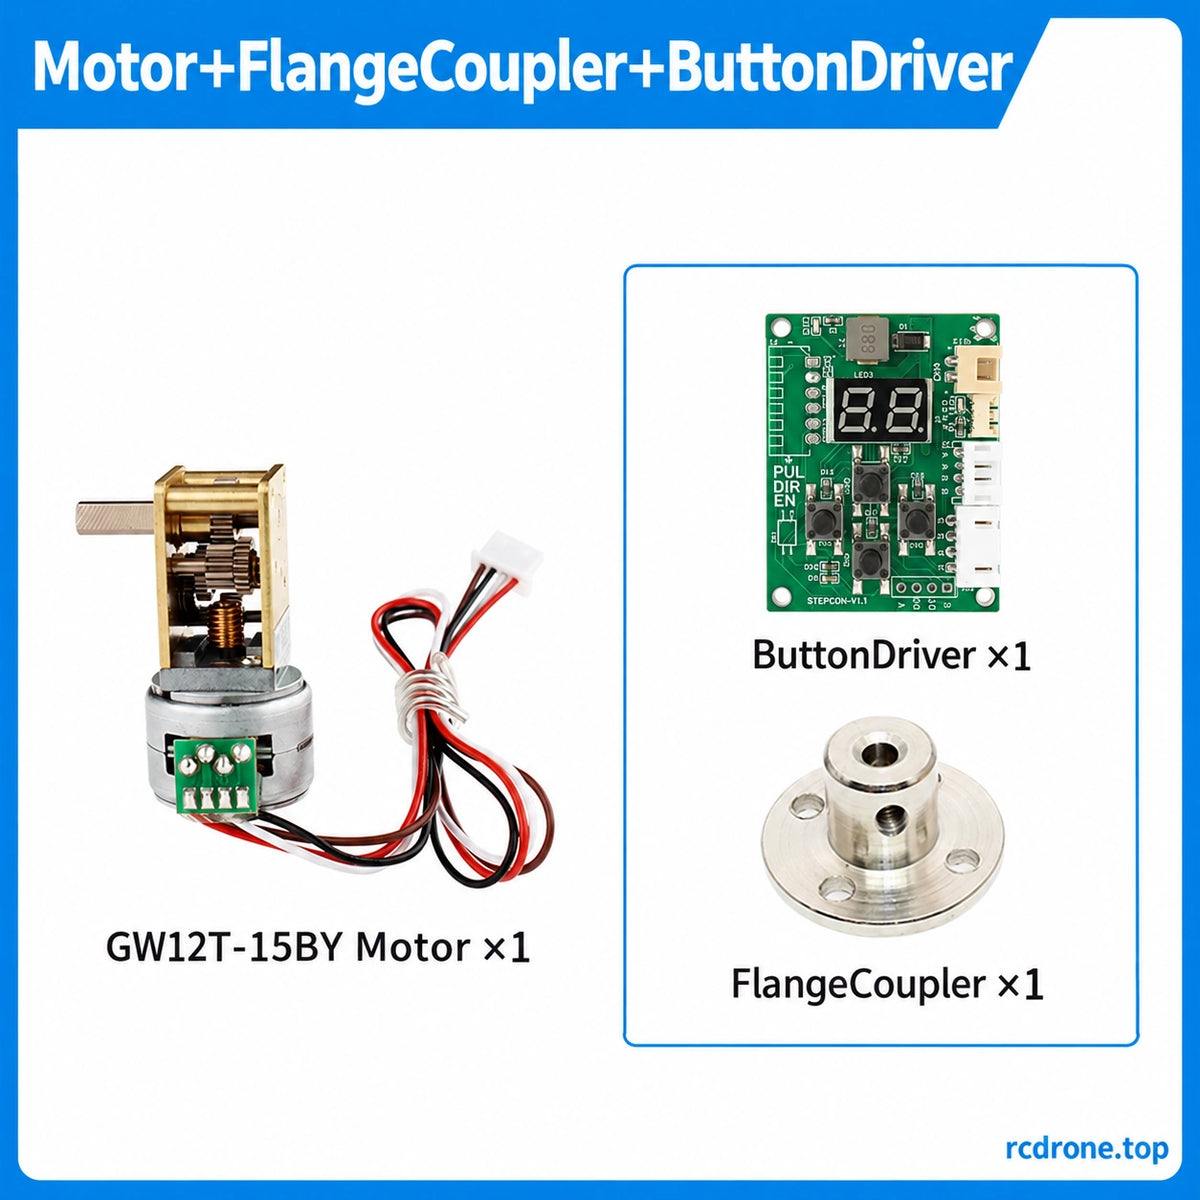
I pacchetti di pulsante-driver selezionati e di driver racchiusi contengono le versioni della scheda illustrate. Controllare le loro impostazioni di interfaccia, alimentazione e corrente effettive. Un'illustrazione separata del test-driver precedente mostra il jumper interno 6–18V e il jumper esterno 4–6V, con 6–12V raccomandato; quelle istruzioni per i jumper si applicano solo a quella scheda illustrata in precedenza. Non devono essere trasferite alle schede di pulsante/racchiuse selezionate.
Applicazioni
Robot piccoli compatibili, mobili regolabili, meccanismi di follow-focus in miniatura, unità pan-tilt e meccanismi di fotografia automatica dove si adattano il rapporto selezionato, il carico, il driver e il montaggio. Il riduttore a vite può resistere al retroguida, ma il comportamento di tenuta dipende dal rapporto e dal carico effettivi.
Incluso
| Pacchetto selezionato | Contenuti |
|---|---|
| Solo motore | 1 motore con assemblaggio di cavo/connettore integrato |
| Motore + Driver a Pulsante | 1 motore e 1 driver a pulsante illustrato |
| Motore + Driver a Pulsante Chiuso | 1 motore e 1 driver a pulsante chiuso illustrato |
| Motore + Accoppiatore a Flangia | 1 motore e 1 assemblaggio di accoppiatore a flangia |
| Motore + Accoppiatore a Flangia + Driver a Pulsante | 1 motore, 1 accoppiatore a flangia e 1 driver a pulsante |
Il telaio effettivo segue il rapporto selezionato: 603:1 è la versione in acciaio.Un alimentatore, un controller host e un'apparecchiatura applicativa non sono inclusi. Le selezioni solo motore non includono un driver o un accoppiatore.
FAQ
Quale opzione utilizza il telaio in acciaio?
La selezione 603:1. Il suo disegno separato mostra un riferimento di lunghezza di assemblaggio di 29,8 mm, mentre i disegni standard mostranow28. 7 mm.
Il 1030:1 produce un'uscita che ruota nella stessa direzione del motore di ingresso?
No. Ruota in direzione opposta al motore di ingresso. Gli altri riferimenti di rapporto elencati mostrano la stessa direzione relativa.
È 3,0 kgf·cm una garanzia di coppia di mantenimento minima?
No. Per 603:1 e 1030:1, è un limite massimo di mantenimento consentito.
Le quattro connessioni possono essere collegate direttamente a una fonte di alimentazione DC?
Utilizzare un driver stepper bipolare a due fasi compatibile e le coppie di fase indicate. L'eccitazione sequenziale controlla la rotazione.
I range dei jumper della scheda di test più vecchi si applicano alle schede incluse?
No.Abbina le valutazioni e l'interfaccia del pulsante selezionato o della scheda racchiusa.
Dettagli Visivi


