CHIHAI GM16-030ABHL Motore DC con ingranaggi e encoder Hall 7 PPR, 6V/12V
CHIHAI GM16-030ABHL Motore DC con ingranaggi e encoder Hall 7 PPR, 6V/12V
CHIHAI MOTOR
Impossibile caricare la disponibilità del ritiro


Panoramica
Il CHIHAI MOTOR GM 16-030ABHL è un motore a corrente continua compatto con un riduttore metallico e feedback AB Hall. Seleziona la tensione, il rapporto di riduzione effettivo e il pacchetto solo motore o pacchetto con supporto. Entrambi i pacchetti includono il motore dotato di encoder e il cavo a sei fili corrispondente mostrato in figura.
Caratteristiche
- Riduttori metallici e motore a spazzole avvolto in rame.
- Albero di uscita D di 3 mm per un mozzo corrispondente.
- Feedback magnetico Hall a due canali 7 PPR all'albero del motore.
- Connessioni separate per alimentazione del motore e alimentazione Hall; supporto a forma di L opzionale.
Specifiche
| Marca / modello | CHIHAI MOTOR / GM 16-030ABHL; le tabelle dettagliate identificano anche CHR-GM 16-030PA ABHL |
| Costruzione del motore | Motore DC a spazzole con riduzione in metallo e encoder Hall magnetico a due canali |
| Alimentazione selezionabile | Avvolgimento a 6 V o 12 V; la tabella a 9 V è un riferimento di famiglia separato, non un'opzione in magazzino |
| Rapporti | 10: 1, 20: 1, 35: 1, 63: 1, 86: 1, 115: 1, 150: 1, 250: 1, 360: 1 |
| Albero di uscita | Albero D da 3 mm, 2.5 mm di larghezza, proiezione 10±0.3 mm |
| Riferimento disegno | Corpo motore/trasmissione da 36.0 mm; contenitore da 18.6 mm; trasmissione da 11±0.2 mm; riferimento finale da 15.5±0.2 mm |
| Montaggio | Due M 2×0.4 fori filettati; 12 mm di distanza di riferimento; 9 mm di offset di riferimento |
| Involucro dell'encoder posteriore | 21.0 mm di riferimento; connettore ZH 1.5 a sei pin |
| Riferimento della massa netta | Circa 28 g, dipendente dal rapporto; la massa di spedizione è separata |
| Limite di carico meccanico | 3.0 kgf·cm /0.3 N·m carico massimo di riferimento del riduttore; non coppia nominale universale |
| Encoder Hall | 7 PPR all'albero del motore; 14 poli/7 coppie di poli; uscite a onda quadra AB |
| Circuito Hall | Alimentazione separata 3.3 V o 5 V; resistori di pull-up/forma del segnale a bordo |
| Connettore / frequenza | ZH 1.5-6PIN con cavo corrispondente; riferimento di risposta a 100 kHz |
| Riferimento impulso di uscita | Rapporto di riduzione 7× prima del moltiplicatore di conteggio del bordo del ricevitore |
Riferimento avvolgimento e prestazioni
Utilizzare la tabella corrispondente all'avvolgimento. La coppia nominale utilizza g·cm; la coppia di stallo utilizza kg·cm. Il limite del riduttore di 3,0 kgf·cm è un tetto meccanico, non la coppia nominale di ogni rapporto. I valori di potenza mantengono il loro massimo/riferimento piuttosto che implicare la potenza meccanica di uscita per ogni punto di carico.
12 V
Riferimento potenza massima 1,5 W; avvolgimento motore a 18000 rpm. Corrente a vuoto≤65 mA; corrente nominale≤0,16 A; corrente di stallo≤0,75 A.
| Rapporto | giri al minuto senza carico | Valutato g·cm | giri al minuto nominali | Stallo kg·cm / soffitto | Riferimento impulso di uscita |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 cambio tetto; fermo non specificato individualmente | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 cambio tetto; fermo non specificato individualmente | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 cambio tetto; fermo non specificato individualmente | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 ingranaggio soffitto; stallo non specificato individualmente | 2520 |
6 V
0.7 W riferimento di potenza massima; 9000 giri/min avvolgimento del motore. Corrente a vuoto≤50 mA; corrente nominale≤0.10 A; corrente di stallo≤0.38 A.
| Rapporto | giri/min a vuoto | g·cm nominale | giri/min nominali | kg·cm di stallo / soffitto | Riferimento impulso di uscita |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0.20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0.45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 cambio limite; fermata non specificata individualmente | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 cambio soffitto; stallo non specificato individualmente | 1750 |
| 360: 1 | 25 | 1800 | 22 | 3.0 cambio soffitto; stallo non specificato individualmente | 2520 |
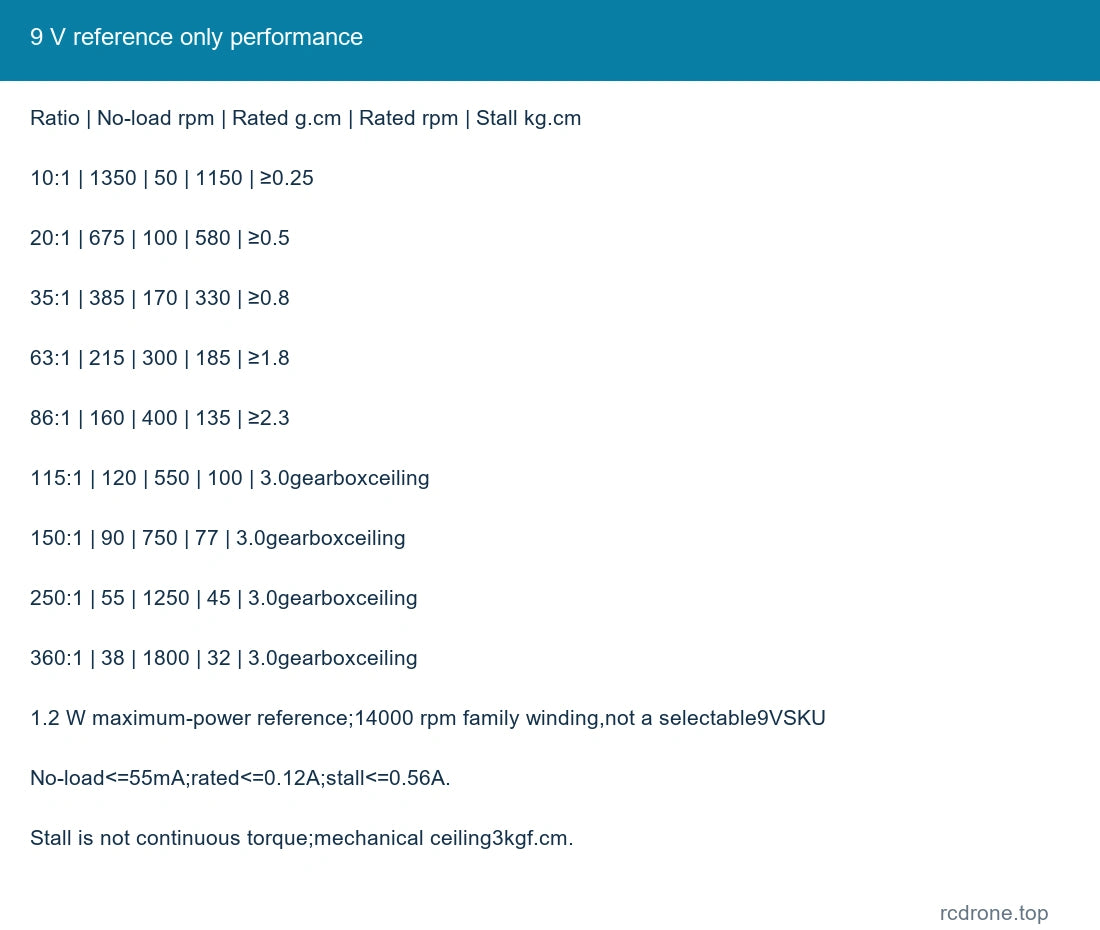
9 V solo riferimento
1.2 W riferimento potenza massima; 14000 rpm avvolgimento famiglia, non un 9VSKU selezionabile. Corrente a vuoto≤55 mA; corrente nominale≤0.12 A; corrente di stallo≤0.56 A.
| Rapporto | rpm a vuoto | g·cm nominale | rpm nominale | Stallo kg·cm / soffitto | Riferimento impulso di uscita |
|---|---|---|---|---|---|
| 10: 1 | 1350 | 50 | 1150 | ≥0.25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 cambio soffitto; stallo non specificato individualmente | 805 |
| 150: 1 | 90 | 750 | 77 | 3.0 cambio soffitto; stallo non specificato individualmente | 1050 |
| 250: 1 | 55 | 1250 | 45 | 3.0 cambio soffitto; stallo non specificato individualmente | 1750 |
| 360: 1 | 38 | 1800 | 32 | 3.0 cambio soffitto; fermo non specificato individualmente | 2520 |
Connessione dell'encoder
| Pina | Segnale | Funzione |
|---|---|---|
| 1 | M 2 | Negativo del motore |
| 2 | VCC | Alimentazione Hall positiva 3.3/5V |
| 3 | B / C 2 | Uscita fase Hall B |
| 4 | A / C 1 | Uscita fase Hall A |
| 5 | GND | Terra Hall |
| 6 | M 1 | Positivo motore |
I numeri dei pin seguono l'orientamento del connettore preservato nel disegno meccanico. Verificare le marcature effettive del connettore prima della connessione. Non collegare mai l'alimentazione del motore a 6 V o 12 V ai segnali Hall VCC o A/B. Fornire il circuito Hall a 3,3 V o 5 V e utilizzare logica di ingresso compatibile. Il feedback incrementale misura il movimento relativo e non fornisce la posizione assoluta all'avvio.
Il riferimento dell'albero del motore di base è 7 PPR; il riferimento dell'albero di uscita è 7×rapporto.Ricevitore x 1/x 2/x 4 il conteggio dei bordi può cambiare il conteggio riportato. Invertire i cavi del motore per la direzione mantenendo corretta la polarità dell'alimentazione Hall.
Installazione e Operazione
Controllare l'adattamento albero/mozzo, la profondità delle viti di montaggio, il gioco del supporto e lo spazio della scheda dell'encoder prima dell'assemblaggio. Il supporto a L è incluso solo nel pacchetto nominato. Selezionare un driver e un'alimentazione con adeguata capacità di corrente di avviamento e fornire protezione da sovracorrente. Evitare stalli prolungati, impatti sull'albero, sovraccarichi e inversioni brusche sotto carico.
Applicazioni
Azionamenti robotici compatti, piccoli meccanismi di automazione e progetti di misurazione della velocità o della rotazione relativa. Abbinare il rapporto scelto, la velocità, la coppia, il montaggio e l'interfaccia di feedback al meccanismo.
Cosa è incluso
Un motore a ingranaggio Hall-encoder selezionato e un cavo a sei fili corrispondente. Il pacchetto del supporto include inoltre il supporto illustrato e l'hardware corrispondente.Il controller, l'alimentatore, la ruota, il robot completo e gli ingranaggi interni aggiuntivi non sono inclusi.
FAQ
Ogni opzione include il feedback Hall?
Sì. Entrambi i pacchetti utilizzano il motore dotato di encoder ABHL.
Posso alimentare Hall VCC dall'alimentazione del motore?
No. Hall VCC richiede un'alimentazione separata di 3,3 V o 5 V.
È selezionabile 9 V?
No. La tabella delle prestazioni a 9 V è solo un riferimento per la famiglia; le avvolgiture effettive in vendita sono 6 V e 12 V.
Ogni rapporto fornisce una coppia nominale di 3 kgf·cm?
No. Utilizzare il valore g·cm nominale; 3 kgf·cm è il limite meccanico del riduttore.
Dettagli Visivi