CHIHAI GM25-370 AB Encoder Hall Motore DC con Ingranaggi, 6V / 12V / 24V
CHIHAI GM25-370 AB Encoder Hall Motore DC con Ingranaggi, 6V / 12V / 24V
CHIHAI MOTOR
Impossibile caricare la disponibilità del ritiro


Panoramica
Il CHIHAI MOTOR CHR-GM25-370ABHL motore a corrente continua combina un riduttore in metallo da 25 mm con un motore a spazzole e feedback Hall quadratura AB. Scegli una bobina da 6V, 12V o 24V, il rapporto di riduzione richiesto e un pacchetto solo motore, supporto di montaggio o kit ruota da 65 mm.
Caratteristiche
- Riduttori completamente in metallo, avvolgimenti in rame e un albero di uscita a forma di D.
- Due canali dell'encoder forniscono conteggio degli impulsi e informazioni sulla direzione quando decodificati insieme.
- Dieci scelte standard di rapporto di riduzione e velocità senza carico, con disponibilità effettiva mostrata dalla configurazione.
- I kit ruote includono un motore e una ruota; acquista la quantità necessaria per un veicolo a più ruote.
Specifiche
| Marca / modello | CHIHAI MOTOR / CHR-GM25-370ABHL |
| Motore | Motore DC a spazzole con diametro di 25 mm, ingranaggi di riduzione in metallo e encoder AB Hall |
| Tensione | Avvolgimenti separati da 6V, 12V e 24V; utilizzare solo la tensione selezionata |
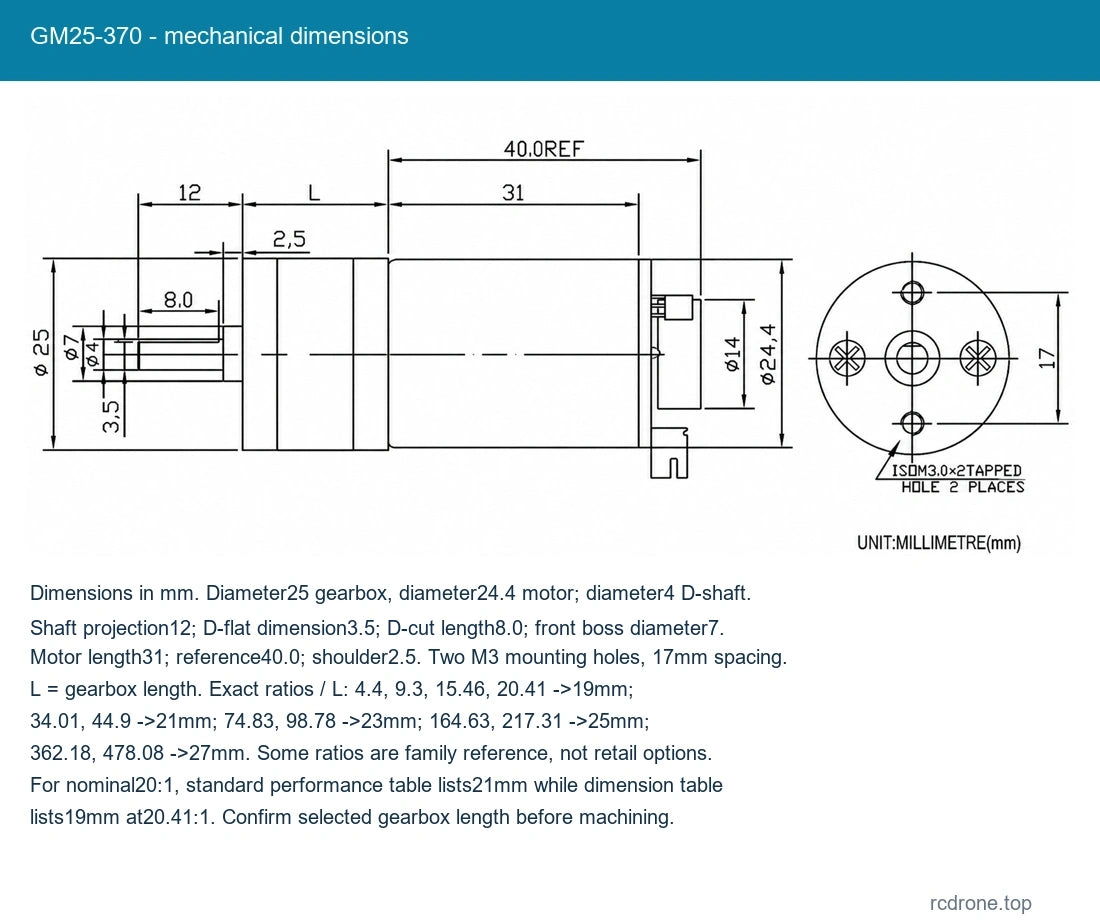
| Albero | Albero D con diametro di 4 mm; proiezione di 12 mm; sezione D di 8 mm |
| Riferimento massa netta | Motore di circa 100g; varia con il rapporto di riduzione e la configurazione |
| Riferimento corpo motore | Dimensione di riferimento di 40 mm; la lunghezza del riduttore varia in base al rapporto di riduzione |
| Lunghezza del riduttore | 19 mm per 4.4 e 9.3; 21mm per 20, 34 e 45; 23mm per 75 e 100; 25mm per 165 e 217; 27mm per 478 |
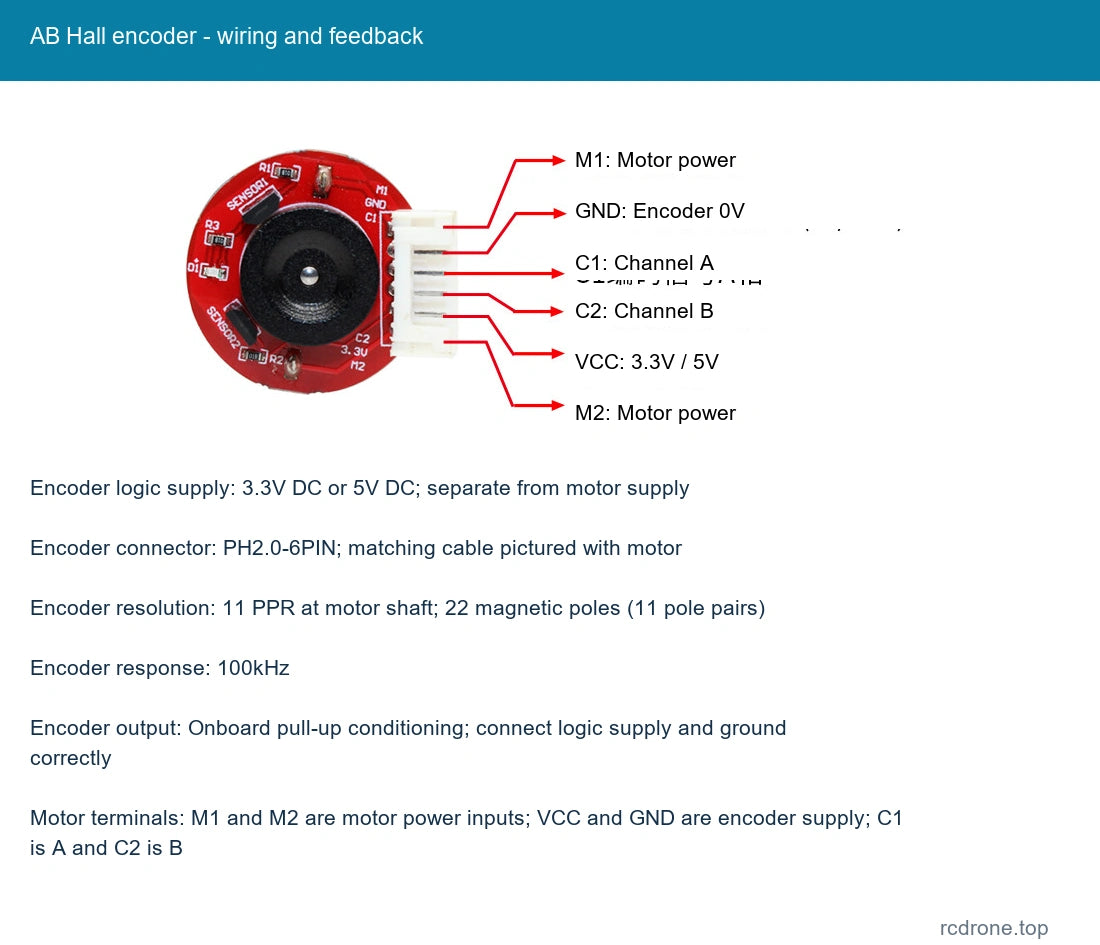
| Encoder | Encoder magnetico incrementale Hall quadratura AB, onda quadra A/B |
| Alimentazione logica dell'encoder | 3.3V DC o 5V DC; separata dall'alimentazione del motore |
| Connettore dell'encoder | PH2.0-6PIN; cavo di abbinamento mostrato con il motore |
| Risoluzione dell'encoder | 11 PPR all'albero del motore; 22 poli magnetici (11 coppie di poli) |
| Risposta dell'encoder | 100kHz |
| Uscita dell'encoder | Condizionamento pull-up a bordo; collegare correttamente l'alimentazione logica e la massa |
| Terminali del motore | M1 e M2 sono ingressi di alimentazione del motore; VCC e GND sono alimentazione dell'encoder; C1 è A e C2 è B |
| Rilevamento della direzione | L'ordine di fase A/B indica la direzione. Contare un solo canale non determina la direzione. |
| Limite di carico del riduttore | Non superare 9.0 kgf.cm carico; evitare il blocco e la rapida inversione di direzione |
Prestazioni Standard-Winding
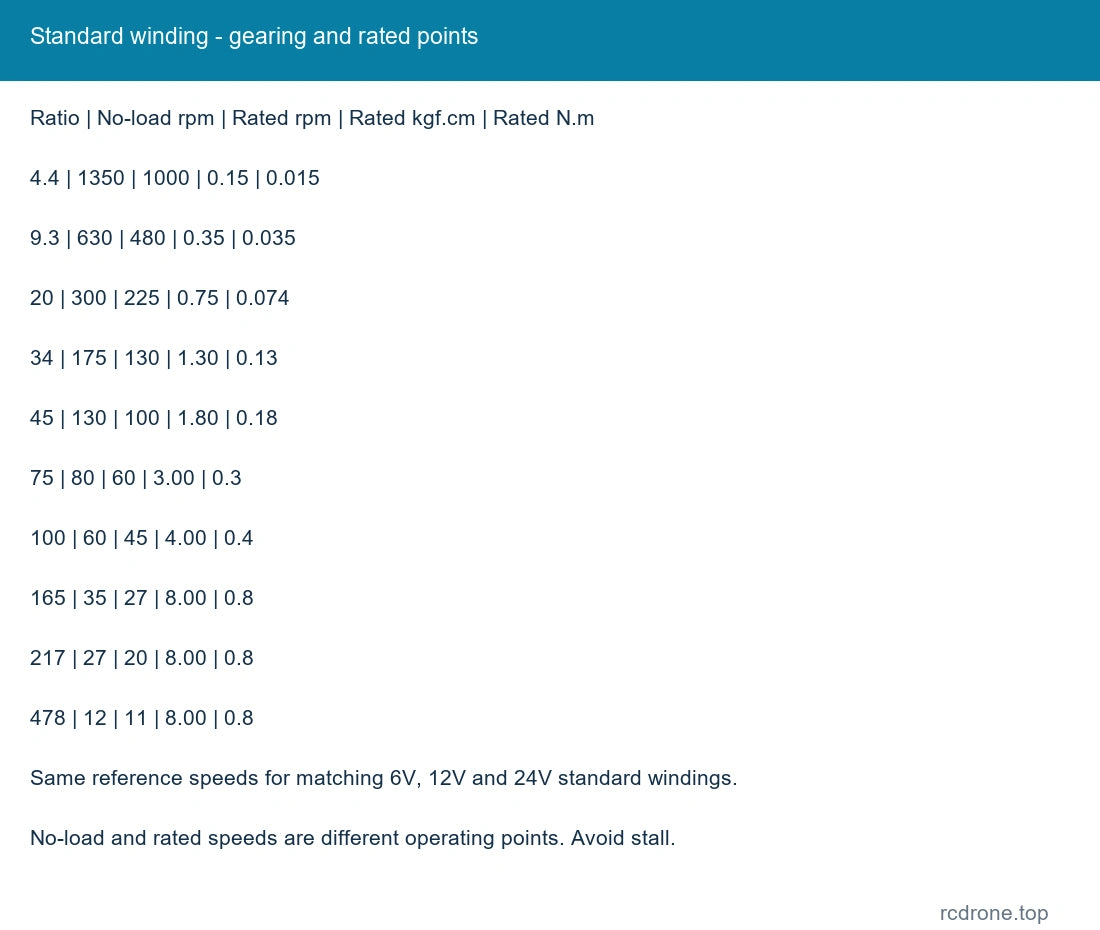
Le velocità sottostanti sono punti di riferimento senza carico e nominali per l'abbinamento della bobina standard alla sua tensione nominale selezionata. Il carico riduce la velocità. I nomi del rapporto di riduzione sono arrotondati; le cifre dei impulsi dell'encoder di uscita utilizzano i rapporti interni più precisi. I conteggi degli impulsi dipendono dalla modalità di decodifica e non sono un conteggio a quattro bordi.
| Riduzione :1 | rpm senza carico | rpm nominale | Nominale kgf.cm | Nominale N.m | Impulsi di uscita/rivoluzione riferimento | Riduttore mm | Riferimento di blocco kgf.cm riferimento |
|---|---|---|---|---|---|---|---|
| 4.4 | 1350 | 1000 | 0.15 | 0.015 | 48.4 | 19 | 0.6 |
| 9.3 | 630 | 480 | 0.35 | 0.035 | 102.04 | 19 | 1.1 |
| 20 | 300 | 225 | 0.75 | 0.074 | 224.51 | 21 | 2.7 |
| 34 | 175 | 130 | 1.30 | 0.13 | 374.11 | 21 | 4.5 |
| 45 | 130 | 100 | 1.80 | 0.18 | 493.87 | 21 | 6.0 |
| 75 | 80 | 60 | 3.00 | 0.3 | 823.13 | 23 | 9.0 |
| 100 | 60 | 45 | 4.00 | 0.4 | 1086.58 | 23 | 9.0 limite |
| 165 | 35 | 27 | 8.00 | 0.8 | 1810.95 | 25 | 9.0 limite |
| 217 | 27 | 20 | 8.00 | 0.8 | 2390.43 | 25 | 9.0 limite |
| 478 | 12 | 11 | 8.00 | 0.8 | 5258.92 | 27 | 9.0 limit |
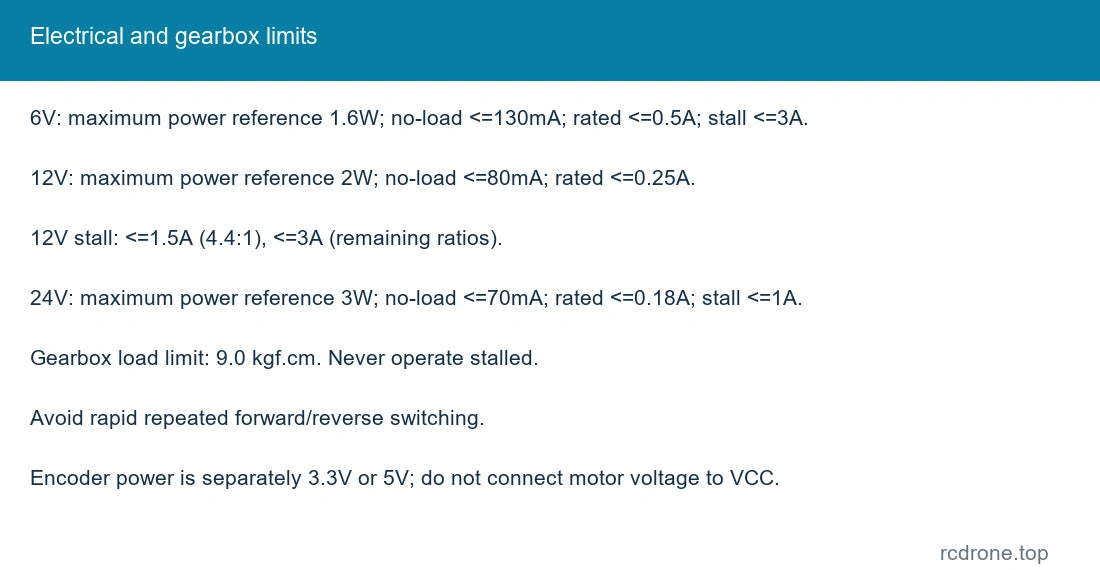
| Avvolgimento standard | Riferimento potenza massima | Corrente a vuoto | Corrente nominale | Riferimento corrente di stallo |
|---|---|---|---|---|
| Avvolgimento standard 6V | 1.6W | <=130mA | <=0.5A | <=3.0A |
| Avvolgimento standard 12V | 2.0W | <=80mA | <=0.25A | <=1.5A per 4.4:1, <=3.0A per i rapporti rimanenti |
| Avvolgimento standard 24V | 3.0W | <=70mA | <=0.18A | <=1.0A |
I valori di stallo sono limiti di riferimento, non condizioni operative.Non superare il carico del cambio di 9.0 kgf.cm , fermare il motore o passare rapidamente e ripetutamente tra avanti e indietro.
Dimensioni Meccaniche
Tutte le dimensioni sono in mm. Diametro del cambio 25; diametro del motore 24.4; diametro dell'albero di uscita 4, proiezione 12, dimensione D-piatta 3.5 e lunghezza piatta 8.0. Diametro del boss anteriore 7, spalla 2.5, lunghezza del motore 31 e riferimento complessivo del motore 40.0. Due fori di montaggio M3 sono distanziati di 17 mm. La lunghezza del cambio L varia in base al rapporto. Il riferimento dimensionale elenca rapporti esatti 4.4/9.3/15.46/20.41 a 19 mm; 34.01/44.9 a 21 mm; 74.83/98.78 a 23 mm; 164.63/217.31 a 25 mm; 362.18/478.08 a 27 mm. I rapporti 15.46 e 362.18 sono riferimenti familiari piuttosto che scelte di vendita al dettaglio offerte. Per nominale 20:1, la tabella delle prestazioni elenca 21 mm mentre il riferimento dimensionale 20.41:1 elenca 19 mm; confermare la lunghezza del cambio selezionato prima della lavorazione.
Cablaggio e Utilizzo dell'Encoder
M1 e M2 si collegano all'alimentazione del motore. L'encoder VCC richiede 3.3V o 5V, con GND come terra logica.C1 è il canale A e C2 è il canale B. Non applicare la tensione del motore a VCC dell'encoder. L'encoder ha un condizionamento pull-up integrato per la connessione al microcontrollore. Decodifica l'ordine di fase A/B per la direzione; un singolo canale di impulso fornisce conteggi ma non può distinguere tra avanti e indietro.
Guida alla configurazione
I motori elencati da 6V, 12V e 24V hanno avvolgimenti diversi, piuttosto che un motore universale da 6–24V. Seleziona sia la tensione nominale che il rapporto di trasmissione. Gli avvolgimenti per applicazioni di auto intelligenti non definiti che richiedono osservazioni sull'ordine non sono offerti qui. L'opzione standard 24V / 9.3:1 non era disponibile al momento della cattura.
Applicazioni
Azionamenti a ruota con feedback dell'encoder per piccoli robot mobili e sviluppo di veicoli in equilibrio, così come meccanismi di posizionamento, automazione, telecamere e meccanismi compatti di taglio o gestione della carta. Abbina il carico del riduttore, la velocità, il ciclo di lavoro e il controller al meccanismo. Robot, telaio, controller e alimentatore non sono inclusi.
Cosa è incluso
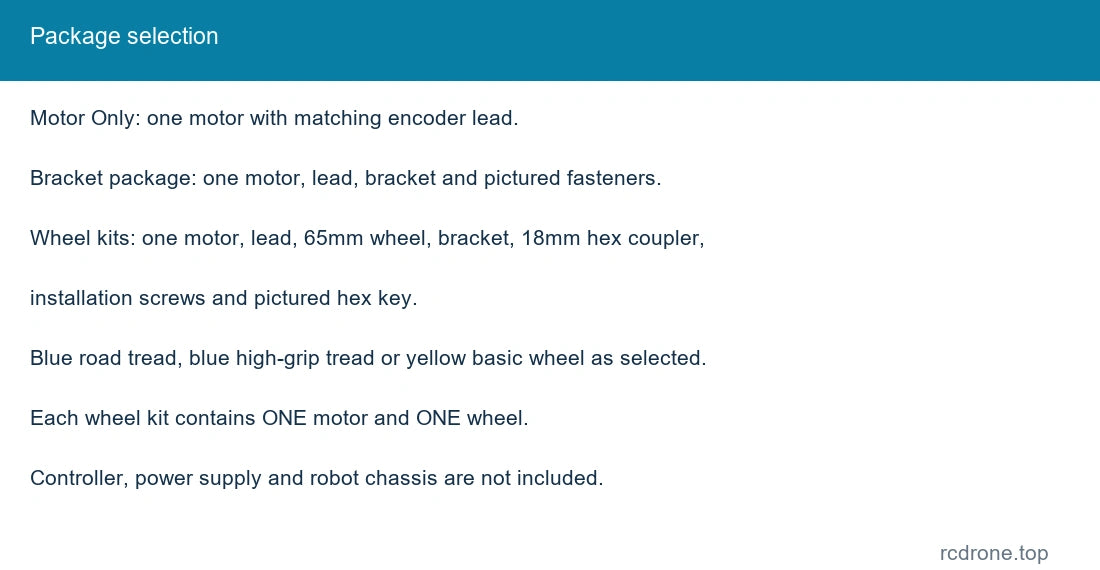
- Solo motore: un motore a ingranaggio con encoder selezionato e cavo corrispondente.
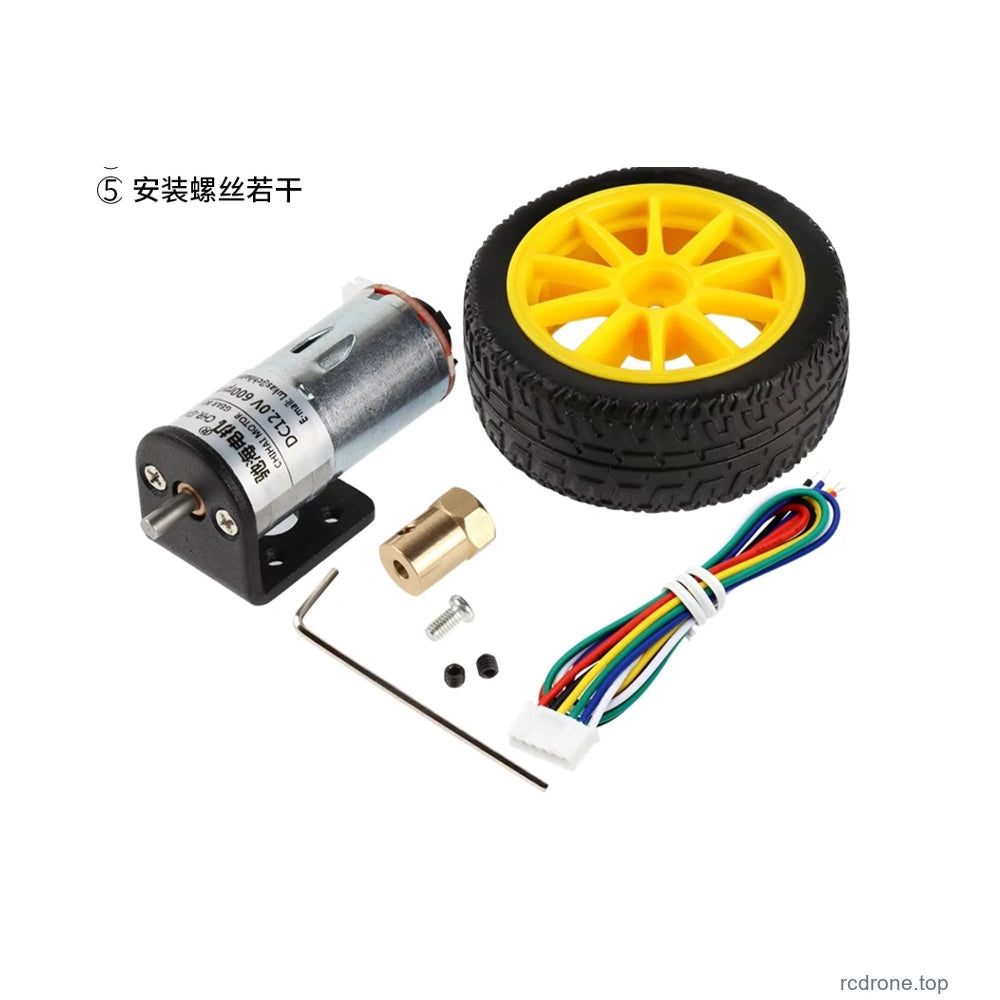
- Motore + supporto di montaggio: un motore, cavo, supporto e fissaggi di montaggio mostrati in figura.
- Kit ruote da 65 mm: un motore e cavo, una ruota da 65 mm selezionata con battistrada blu, alta aderenza blu o base gialla, un supporto di montaggio, un accoppiatore esagonale da 18 mm e viti di installazione / chiave esagonale mostrate in figura.
Pacchetti alternativi e accessori opzionali mostrati nelle immagini di confronto non sono tutti forniti insieme. Non è inclusa alcuna scheda di controllo o controller di feedback.
Installazione e funzionamento
- Confermare le dimensioni dell'albero, i fori di montaggio, la lunghezza del riduttore e lo spazio disponibile prima del montaggio.
- Utilizzare solo la tensione nominale del motore selezionato. L'alimentazione dell'encoder è indipendentemente 3.3V o 5V.
- Controllare il carico del riduttore e la domanda di corrente prima di collegare un driver per motore; evitare il bloccaggio.
- Per il primo avvio, eseguire brevemente senza carico e controllare la direzione e il feedback prima di caricare il meccanismo.
- Evitare umidità, polvere, forti vibrazioni e operazioni al di fuori delle condizioni termiche richieste.
FAQ
Il motore da 12V può essere utilizzato come versione da 24V?
No. Selezionare l'avvolgimento destinato all'alimentazione del motore; le versioni da 6V, 12V e 24V sono configurazioni separate.
È possibile alimentare l'encoder dall'alimentazione del motore?
Il VCC dell'encoder richiede 3.3V o 5V. Mantenerlo separato dalla tensione del motore.
Un canale dell'encoder è sufficiente per rilevare la direzione?
No. Leggere sia A che B e la loro relazione di fase per determinare la direzione di rotazione.
Un kit ruote include un paio di ruote?
No. Ogni kit elencato contiene un motore e una ruota selezionata da 65 mm.
Dettagli Visivi