CHIHAI CHR-GM37-3429 Motore DC con Encoder Ottico, 12 V / 24 V
CHIHAI CHR-GM37-3429 Motore DC con Encoder Ottico, 12 V / 24 V
CHIHAI MOTOR
Impossibile caricare la disponibilità del ritiro


Panoramica
Il CHIHAI MOTOR CHR-GM37-3429 motore a corrente continua combina un riduttore metallico da 37 mm con un encoder ottico incrementale AB. Seleziona il pacchetto, avvolgimento del motore a 12 V o 24 V, e velocità/rapporto di uscita indipendentemente dalle combinazioni disponibili.
Caratteristiche
- Ingranaggi di riduzione completamente in metallo, avvolgimento in rame e funzionamento DC reversibile.
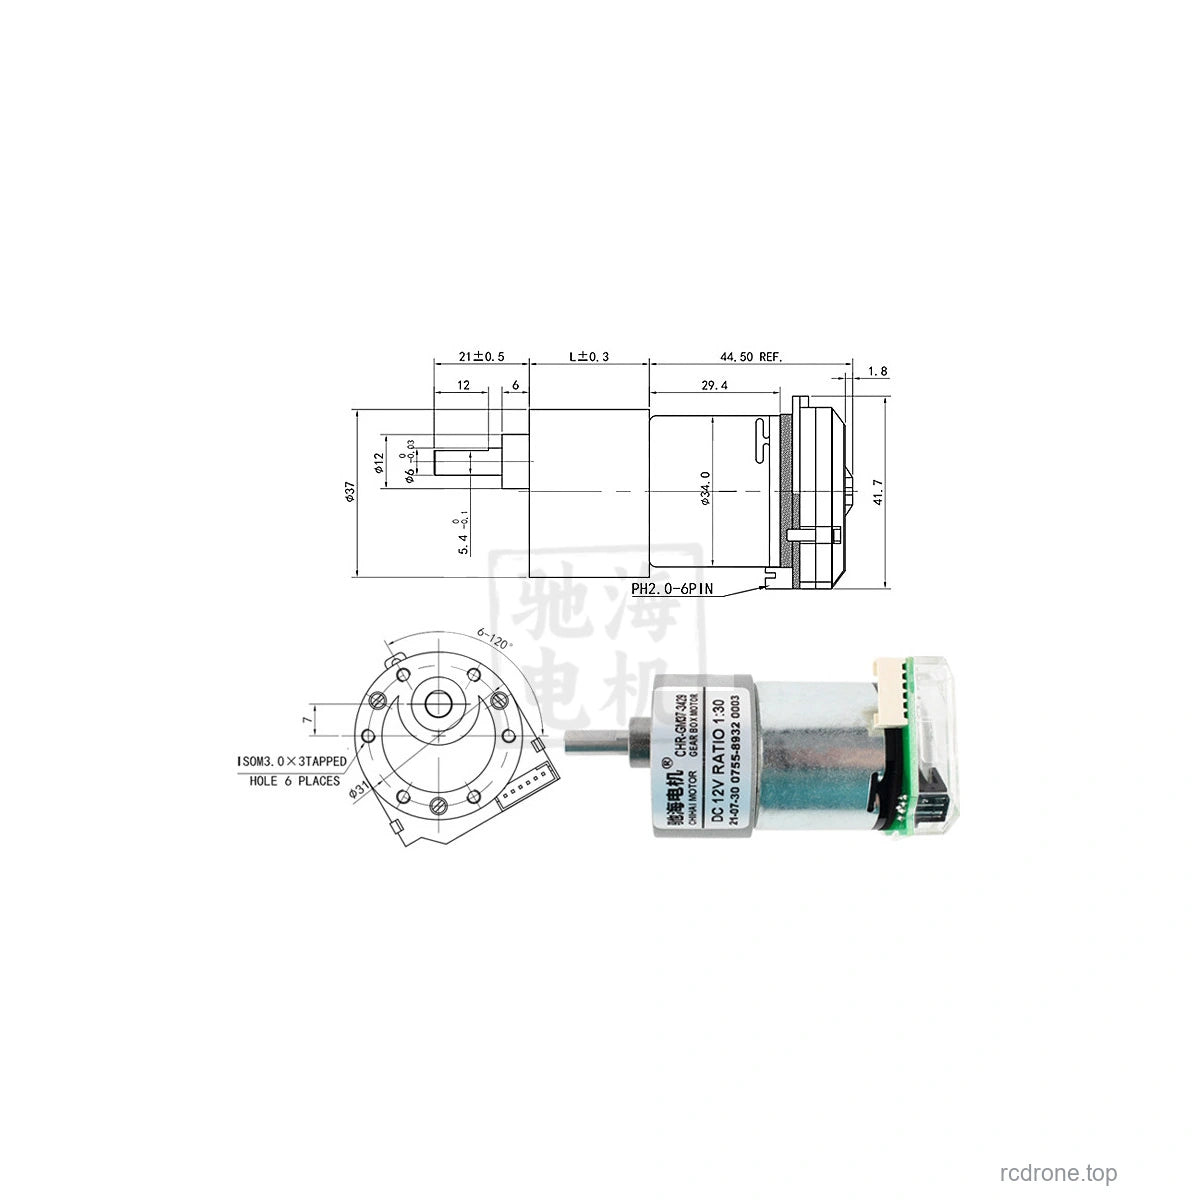
- Albero di uscita a forma di D da 6 mm con proiezione di 21 mm e lunghezza piatta di 12 mm.
- Encoder ottico a doppio canale per feedback di velocità e posizione.
- Cinque livelli di pacchetto: motore, supporto, accoppiatore a flangia, kit ruote da 65 mm o kit ruote da 80 mm.
Cosa è incluso
| Pacchetto | Contenuti |
|---|---|
| Motore con encoder ottico | 1 motore con ingranaggio, encoder ottico e cavo di collegamento |
| Motore e supporto | Assemblaggio del motore più supporto di montaggio |
| Supporto del motore e accoppiatore a flangia | Assemblaggio del motore, supporto e accoppiamento a flangia |
| Kit ruote da 65 mm o 80 mm | Assemblaggio del motore, supporto, accoppiamento esagonale, ruota di diametro selezionato e hardware di montaggio illustrato |
I kit ruote utilizzano un accoppiamento esagonale; l'accoppiamento a flangia separato non è sostituito in essi. Il colore e il battistrada della ruota non sono opzioni selezionabili in modo indipendente. Un motore è incluso per pacchetto; le immagini di confronto non indicano un set multi-motore. Un controller e un'alimentazione non sono inclusi.
Specifiche del motore
12 V e 24 V sono avvolgimenti selezionati separati. Le loro velocità nominali a vuoto sono le stesse alle rispettive tensioni selezionate; non alimentare un avvolgimento da 12 V a 24 V. La potenza massima di uscita di riferimento della famiglia è di 11 W. Il carico massimo consentito del riduttore è di 30 kgf·cm (circa 3,0 N·m); il funzionamento in stallo non è una valutazione continua.
| Rapporto selezionato / rapporto di riferimento esatto | giri a vuoto, 12 o 24 V | Momento torcentale nominale kgf·cm | giri nominali | Lunghezza del riduttore mm |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| Riferimento elettrico | Avvolgimento 12 V | Avvolgimento 24 V |
|---|---|---|
| Corrente a vuoto | ≤300 mA | ≤150 mA |
| Corrente nominale, rapporti6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | ≤1.8 A per tutti i rapporti |
| Corrente di stallo | ≤7.0 A | ≤4.5 A |
| Momento di stallo, rapporti6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| Rapporti più elevati | Osservare il limite di carico del riduttore di 30 kgf·cm piuttosto che utilizzare un valore di stallo calcolato superiore ad esso | |
La massa di riferimento è di circa 200 g per l'assemblaggio del motore e varia con il rapporto del riduttore. Le dimensioni e le masse non sono identiche in tutti i pacchetti.
Encoder ottico e cablaggio
Utilizzare un'alimentazione separata per encoder DC 3.3 V o 5.0 V. L'encoder è un design ottico incrementale a due fasi AB con una marcatura di base di 448 CPR e una frequenza di risposta di riferimento di 25–60 kHz, operante su una temperatura di 0–85°C. I conteggi di uscita per rivoluzione del riduttore dipendono dal rapporto selezionato e dalla convenzione di decodifica; calibrare la propria implementazione di conteggio prima di utilizzare la posizione come misura.
| Colore del filo | Segnale |
|---|---|
| Rosso | Uscita dell'encoder B |
| Nero | Uscita dell'encoder A |
| Verde | GND dell'encoder |
| Blu | VCC dell'encoder, 3.3/5.0 V |
| Giallo | Positivo del motore |
| Bianco | Negativo del motore |
Il connettore dell'encoder è PH2.0-6PIN; il cavo di connessione può terminare in connettori di tipo Dupont o XH2.54. Confermare le etichette dei pin reali prima della connessione; i colori dei fili sopra si applicano all'assemblaggio ottico illustrato. Non collegare mai l'alimentazione del motore 12/24 V al VCC dell'encoder, invertire VCC/GND dell'encoder o superare 5 V.Utilizzare un microcontrollore con un ingresso di encoder quadratura hardware adatto, come STM32. La decodifica diretta Arduino/8051 non è supportata da questa guida alla configurazione.
Riferimento della serie a 6 V
La seguente tabella delle serie a bassa tensione è solo per riferimento e non aggiunge un avvolgimento a 6 V alle opzioni selezionabili da 12/24 V. La potenza massima di uscita è di 2,6 W, corrente a vuoto ≤ 200 mA, corrente nominale ≤ 1,4 A e corrente di stallo ≤ 3,5 A.
| Rapporto | rpm a vuoto a 6 V | kgf·cm nominale | rpm nominale |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
A 6 V, i riferimenti di coppia di stallo per i rapporti 6.3/10/18.8/30/50/90 sono ≥1.2/2.0/3.7/6.0/10/18 kgf·cm; per rapporti più elevati osservare il limite del riduttore di 30 kgf·cm.
Applicazioni e Installazione
Adatto per veicoli a auto-bilanciamento progettati in modo appropriato, robot di tracciamento, piccole piattaforme mobili, elettrodomestici intelligenti, meccanismi robotici, meccanismi di inclinazione/pan e assemblaggi di modelli elettrici. Abbinare l'albero, il modello di montaggio, il accoppiamento della ruota e il requisito di coppia prima dell'assemblaggio. Disconnettere l'alimentazione prima di ricollegare; evitare il blocco continuo, il sovraccarico e i carichi radiali non supportati.
FAQ
Questo è un motore con encoder Hall?
Questi pacchetti selezionabili utilizzano un encoder ottico incrementale AB. Utilizzare la tabella di alimentazione e cablaggio dell'encoder ottico sopra.
Perché l'elenco dei rapporti mostraw6: 1 e la tabella di riferimento 6.3:1?
La selezione breve utilizza etichette di rapporto nominali; la tabella delle prestazioni mantiene i riferimenti più precisi 6.3:1 e 18.8:1 per quelle due voci.
Dettagli Visivi