CHIHAI MOTOR GW12T-050 Motore DC a vite senza fine, Opzioni con encoder Hall
CHIHAI MOTOR GW12T-050 Motore DC a vite senza fine, Opzioni con encoder Hall
CHIHAI MOTOR
Impossibile caricare la disponibilità del ritiro


Panoramica
Il CHIHAI MOTOR CHF-GW12T-050 motore DC a ingranaggi compatti combina un riduttore a vite metallica ad angolo retto con scelte di avvolgimento a 6V o 12V e sei rapporti di riduzione. Scegli la versione con encoder Hall AB con terminali del motore sullo stesso lato o sul lato opposto, oppure il motore con albero posteriore senza scheda encoder.
Caratteristiche
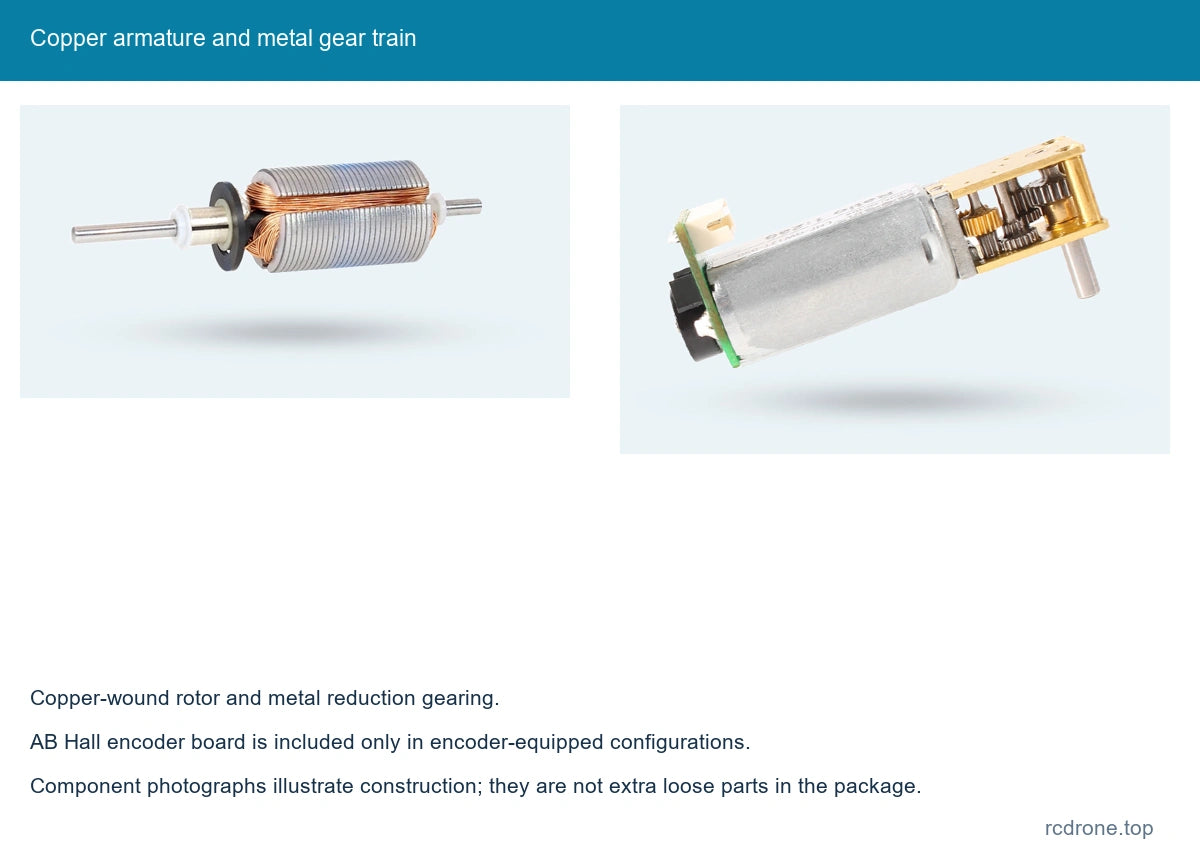
- Ingranaggi di riduzione in metallo compatti e armatura del motore avvolta in rame.
- Sei rapporti di uscita da 42:1 a 1030:1 per la selezione di velocità e coppia.
- Le configurazioni dotate di encoder forniscono feedback a due fasi A/B per la rilevazione della direzione e della rotazione.
- Albero di uscita a forma di D da 3 mm e geometria di montaggio compatta.
- Connettore a sei pin abbinato mostrato con opzioni di motore dotate di encoder.
Specifiche
| Marca / modello | CHIHAI MOTOR / CHF-GW12Famiglia di encoder T-050ABHL; opzione motore a albero posteriore offerta |
|---|---|
| Alimentazione motore | Seleziona avvolgimento DC a 6V o 12V; l'alimentazione dell'encoder è separata |
| Trasmissione | Vite senza fine in metallo e ingranaggi di riduzione; costruzione in lamiera d'acciaio esplicitamente elencata su rapporti 42, 236, 302, 603 e 1030; materiale della custodia 118 non specificato nel selettore |
| Rapporti di riduzione | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Albero di uscita | Diametro di 3 mm (+0 / −0.03); D-piatto di 2.5 mm (+0 / −0.05); proiezione di 8.0 ±0.3 mm |
| Dimensioni di riferimento | 50.0 mm riferimento complessivo; 32.0 mm riferimento motore; 18.0 ×12.0 mm riferimento della piastra ingranaggio |
| Dettagli del disegno | Offset dell'estremità dell'albero di 4.0 mm; distanza dei fori di montaggio di 8.50 mm; 2 ×1.4 mm fori; offset del bordo di 1.8 mm; caratteristica del collare di 0.5 mm; spalla di 7.5 mm (+0.03 / 0) |
| Sezione di riferimento | Distanza della piastra di 10.0 mm; altezza esterna di 11.8 mm; riferimento diagonale di 15.5 mm; larghezza della scheda dell'encoder di 18.5 mm |
| Massa del motore di riferimento | Circa 25 g; il rapporto e la configurazione influenzano la massa reale |
| Tipo di encoder | Encoder Hall magnetico incrementale a doppio canale AB, solo su opzioni dotate di encoder |
| Alimentazione dell'encoder | 3.3V DC o 5.0V DC |
| Connettore dell'encoder | ZH1.5-6PIN, cavo corrispondente incluso con le opzioni dell'encoder in figura |
| Segnale dell'encoder | Segnali quadrati A/B; resistori di pull-up / modellazione del segnale a bordo; collegare ai livelli di ingresso MCU compatibili |
| Pulsi dell'encoder di base | 7 PPR all'albero del motore; riferimento del pulso dell'albero di uscita = 7 × rapporto di riduzione |
| Anello magnetico dell'encoder | 14 poli / 7 coppie di poli |
| Frequenza di risposta dell'encoder | 100 kHz |
| Scelte di orientamento | Disposizione dei terminali del motore sullo stesso lato o sul lato opposto rispetto all'albero di uscita, come mostrato; non una direzione di rotazione comandata |
| Opzione albero posteriore | Motore con albero posteriore e senza la scheda encoder Hall mostrata nelle opzioni dotate di encoder |
Velocità e coppia per configurazione
Utilizzare la tabella per l'avvolgimento scelto e il rapporto di riduzione.I riferimenti di potenza si applicano al motore di ingresso illustrato di dimensioni 11: 0,55 W a 12V e 0,15 W a 6V. La velocità, la corrente e la coppia sono quantità operative diverse; la velocità a vuoto non è la velocità nominale.
Prestazioni a 12V
| Rapporto | giri a vuoto | giri nominali | kgf·cm nominale | N·m nominale | Riferimento coppia di stallo, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0,1 | 0,01 | ≤0,35 |
| 118:1 | 135 | 105 | 0,3 | 0,03 | ≤1,0 |
| 236:1 | 68 | 53 | 0,65 | 0,064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Non specificato |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Non specificato |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Non specificato |
Corrente a vuoto ≤85 mA; corrente nominale ≤0.23 A; corrente di stallo ≤1.0 A.
6V prestazioni
| Rapporto | rpm a vuoto | rpm nominali | kgf·cm nominali | N·m nominali | Riferimento coppia di stallo, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Non specificato |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Non specificato |
Corrente a vuoto ≤65 mA; corrente nominale ≤0.18 A; corrente di stallo ≤0.6 A.
Mantenere il carico di uscita al di sotto di 3 kgf·cm ed evitare il funzionamento in stallo. I riferimenti di stallo non stabiliscono una valutazione di funzionamento continuo. I rapporti senza un valore di coppia di stallo separato utilizzano lo stesso limite di carico meccanico di 3 kgf·cm; questo limite non è una coppia di stallo promessa.
Cablaggio dell'encoder
I colori dei fili seguono il cavo a sei fili di questo motore, inclusi rosso M− e bianco M+. Non assumere un cablaggio convenzionale rosso-positivo. Mantenere l'alimentazione del motore separata dall'alimentazione Hall a 3.3V/5V.
| Filo | Marcatura | Funzione |
|---|---|---|
| Rosso | M− | Alimentazione motore negativa |
| Nero | VCC | Alimentazione encoder, 3.3V o 5.0V |
| Giallo | C2 / B | Fase B dell'encoder |
| Verde | C1 / A | Fase A dell'encoder |
| Blu | GND | Terra dell'encoder |
| Bianco | M+ | Alimentazione motore positiva |
L'encoder ha 7 impulsi di base per ogni rivoluzione del motore.Il riferimento dell'impulso dell'albero di uscita è 7 moltiplicato per il rapporto del riduttore selezionato; le convenzioni di conteggio dei bordi dipendono dal controller. Confermare la compatibilità del livello logico prima della connessione.
Guida alla Configurazione
Le scelte di orientamento descrivono dove si trova l'arrangiamento dei terminali del motore rispetto all'albero di uscita nelle foto di confronto; non selezionano un comando fisso in senso orario o antiorario. L'opzione dell'albero posteriore è un motore senza la scheda dell'encoder Hall. I rapporti delle piastre in acciaio sono etichettati singolarmente; l'opzione 118:1 non specifica il materiale della piastra. Il confronto acciaio/rame è un riferimento familiare, non un selettore di materiale aggiuntivo.
Applicazioni
- Piccoli robot mobili che utilizzano feedback di rotazione per il controllo delle ruote, quando è selezionata l'opzione encoder.
- Meccanismi di tracciamento compatti e assemblaggi di posizionamento della telecamera che richiedono movimento con ingranaggi.
- Meccanismi di automazione per la gestione della carta e hobby di piccole dimensioni abbinati alla coppia, velocità e ciclo di lavoro del motore.
Cosa è incluso
Un motore a ingranaggi selezionato. Le selezioni dotate di encoder includono la scheda dell'encoder Hall mostrata in figura e il cavo a sei fili corrispondente. La versione con albero posteriore non ha scheda encoder; non è implicato alcun cavo encoder. Driver, controller, alimentatore, ruote e robot o meccanismo completo non sono inclusi. Le foto di confronto mostrano alternative, non un pacchetto a due motori.
FAQ
L'opzione con albero posteriore include un encoder?
No. Seleziona un'opzione terminale con encoder equipaggiato sullo stesso lato o sul lato opposto per il feedback A/B Hall.
La scheda Hall può essere alimentata direttamente da 12V?
No. L'encoder utilizza un'alimentazione separata da 3.3V o 5.0V; l'avvolgimento del motore utilizza l'alimentazione selezionata da 6V o 12V.
È 7 PPR misurato all'uscita del riduttore?
No. È il riferimento del impulso dell'albero del motore di base.Moltiplica per il rapporto di riduzione per il riferimento dell'albero di uscita, quindi considera la convenzione di conteggio del controller.
Le opzioni di orientamento selezionano la direzione di rotazione del motore?
No. Identificano la disposizione dei terminali rispetto all'albero di uscita come mostrato.
Dettagli Visivi