DSpower DS-P008 Motore Servo CAN Bus, 14–22 V, 15 kgf·cm per Sterzo AGV
DSpower DS-P008 Motore Servo CAN Bus, 14–22 V, 15 kgf·cm per Sterzo AGV
DSpower
Prezzo normale
$127.00 USD
Prezzo normale
Prezzo di vendita
$127.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
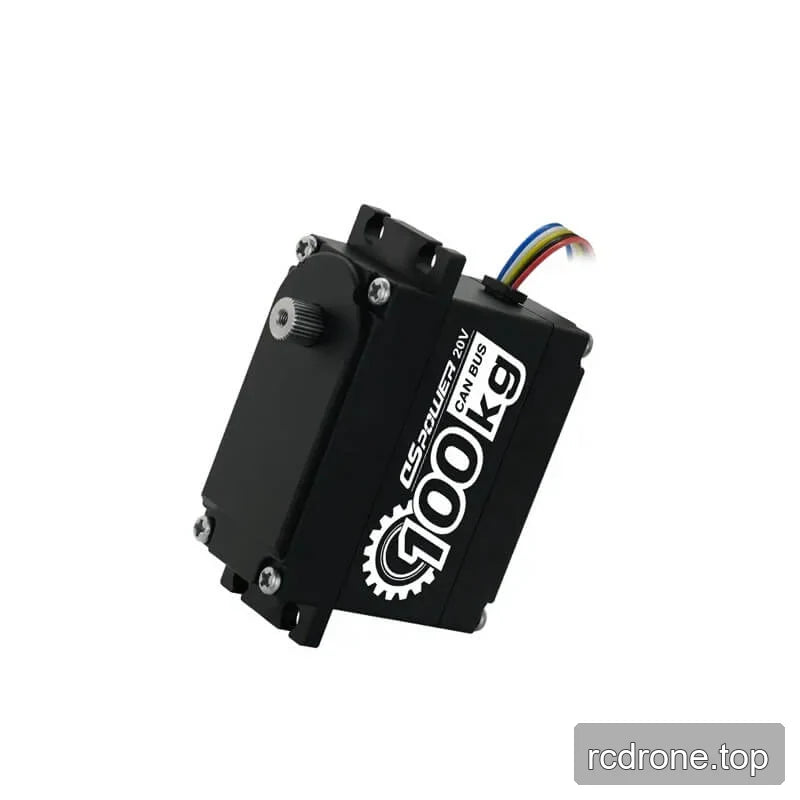
Il DSpower DS-P008 motore servo è destinato a compiti di movimento e sterzo robotico, inclusa la guida AGV. Funziona con una tensione di 14–22 V DC, con adattamento dichiarato per un'alimentazione esterna a 20 V, e fornisce una coppia nominale di 15 kgf·cm con un'escursione operativa di 360°. La comunicazione CAN, un albero di uscita 30T / D8, rotazione CCW e un gioco ≤1° supportano il controllo e l'integrazione meccanica.
Caratteristiche
- Interfaccia di comunicazione CAN bus.
- Costruzione senza spazzole con codifica magnetica.
- Design degli ingranaggi ad alta precisione e alta resistenza.
- Design della frizione ad alta coppia dichiarato con un rotore bloccato da 100 kg e una frizione da 50 kg.
- Test di rotazione continua dichiarato di 1.000 ore.
- Classificazione impermeabile IPX5 e un corpo in lega di alluminio descritto per la dissipazione del calore.
- Protezione a strati contro il blocco del rotore, la temperatura e la tensione, dichiarata per aiutare a prevenire il surriscaldamento del motore o il salto degli ingranaggi a causa di collisioni accidentali.
Specifiche
| Parametro | Valore |
|---|---|
| Tensione di funzionamento | 14–22 V DC |
| Adattamento dell'alimentazione | 20 V tensione di alimentazione esterna |
| Corrente statica | TBD |
| Corrente di stallo | ≤3.5 A |
| Momento torcentale nominale | 15 kgf·cm |
| Direzione di rotazione | CCW |
| Velocità a vuoto | ≤0.27 sec/60° |
| Velocità di controllo a ciclo chiuso | 0.25 sec/60° |
| Intervallo di larghezza dell'impulso | 0–4096 |
| Angolo di viaggio operativo | 360° |
| L&Deviazione angolare R | TBD |
| Posizione virtuale meccanica | ≤1° |
| Gioco | ≤1° |
| Peso | TBD |
| Interfaccia di comunicazione | CAN |
| Albero di uscita | 30T / D8 |
| Protezione contro l'ingresso | IPX5 |
| Condizioni di temperatura e umidità | -25 °C a +70 °C; ≤90% RH |
DS P008 1 DSpower Servo Motor — Documento prodotto (PDF)
Applicazioni
- Veicoli AGV e sterzo auto AGV: Controllo CAN e supporto per viaggio operativo a 360° integrazione dell'attuatori .
- Direzione a quattro ruote motrici per auto piccole: le funzioni di frizione e protezione indicate sono rilevanti per i meccanismi di sterzo soggetti a eventi di rotore bloccato o collisione.
- Bracci robotici, robot umanoidi, esoscheletri, robot quadrupedi, robot ARU e robot di ispezione: adatti per compiti di movimento rotatorio controllato che richiedono l'interfaccia CAN e il formato dell'albero di uscita elencati.
Dettagli Visivi
Esempi di Applicazione