DSpower DS-W011A 12KG PWM Servo Digitale con Ingranaggi in Metallo per Controllo Alettoni e Coda Drone
DSpower DS-W011A 12KG PWM Servo Digitale con Ingranaggi in Metallo per Controllo Alettoni e Coda Drone
DSpower
Impossibile caricare la disponibilità del ritiro


Panoramica
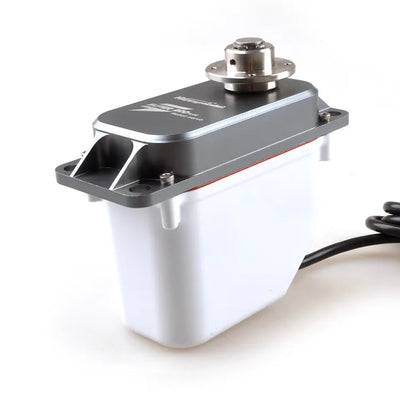
Il DSpower DS-W011A è un servo digitale PWM per il controllo degli alettoni e della coda dei droni, ed è anche elencato per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Funziona con una tensione di 6.0–8.4 V DC (7.4 V DC nominale), con ingranaggi in metallo, un corpo dichiarato di 15 mm di spessore e una velocità a vuoto di ≤0.11 sec/60°.
Caratteristiche
I punti salienti delle caratteristiche includono un corpo leggero e cavo interamente in metallo con un corpo in lega di alluminio resistente agli urti, un profilo dichiarato di 15 mm di spessore e una forma a scatola quadrata facile da installare. Il DS-W011A è etichettato come un servo in metallo HV con denti in acciaio rinforzato ad alta precisione , controllo PWM, risposta rapida, un motore senza spazzole e un encoder magnetico.
- Design del corpo cavo dichiarato per aiutare a prevenire alte temperature.
- Resistenza dichiarata all'uso ciclico ad alte e basse temperature, con funzionamento normale dichiarato a −40 °C.
- Descritta con tecnologia di azionamento elettrico di base e un motore brushless a lunga durata.
Specifiche
| Parametro | Valore |
|---|---|
| Voltaggio di lavoro | 6.0–8.4 V CC |
| Voltaggio nominale | 7.4 V CC |
| Momento torcentale nominale | 2.5 kgf·cm |
| Corrente a riposo | ≤50 mA |
| Corrente a vuoto | ≤200 mA |
| Velocità a vuoto | ≤0.11 sec/60° |
| Corrente del rotore bloccato | ≤2.8 A |
| Momento torcentale del rotore bloccato | ≥12.0 kgf·cm |
| Angolo di funzionamento | 180 ±10° |
| Posizione virtuale meccanica | ≤1° |
| Metodo di comunicazione | PWM |
| Materiale degli ingranaggi | Ingranaggio in metallo |
| Larghezza della zona morta | ≤7 μs |
| Spessore del corpo | 15 mm (dichiarato) |
| Funzionamento a basse temperature | Funzionamento normale a −40 °C (dichiarato) |
ds w011a 1 DSpower Servo Motor DRAW — Disegno (PDF)
Applicazioni
- Controllo dell'aileron e della coda del drone: controllo PWM, il dichiarato ≤0.11 sec/60° velocità a vuoto, e un profilo corpo di 15 mm supporta l'integrazione dove è necessitata un'azione servo compatta.
- Meccanismi robotici: Elencati per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU.
Dettagli visivi
Caratteristiche e design