


EYOU PH08N Motore a Coppia con Rotore Interno, Rapporto di Trasmissione 51/101, Doppio Encoder per Robotica
EYOU PH08N Motore a Coppia con Rotore Interno, Rapporto di Trasmissione 51/101, Doppio Encoder per Robotica
EYOU
Prezzo normale
$609.00 USD
Prezzo normale
Prezzo di vendita
$609.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
Il EYOU PH08N è un motore torque motor a rotore interno offerto senza freno, con opzioni di rapporto di trasmissione selezionabili di 51 o 101 per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Entrambe le opzioni utilizzano una tensione di funzionamento di 24–36 V, una potenza nominale di 36 W, un encoder magnetico duale a 19 bit e un diametro elencato di 40 mm. Scegli il rapporto in base alla velocità elencata, al torque nominale e al torque di picco.
Caratteristiche
- Motore torque motor a rotore interno con un encoder magnetico duale.
- Estremità rivolta verso l'uscita con un'apertura circolare centrale, schema di fori di montaggio circolari e fissaggi perimetrali.
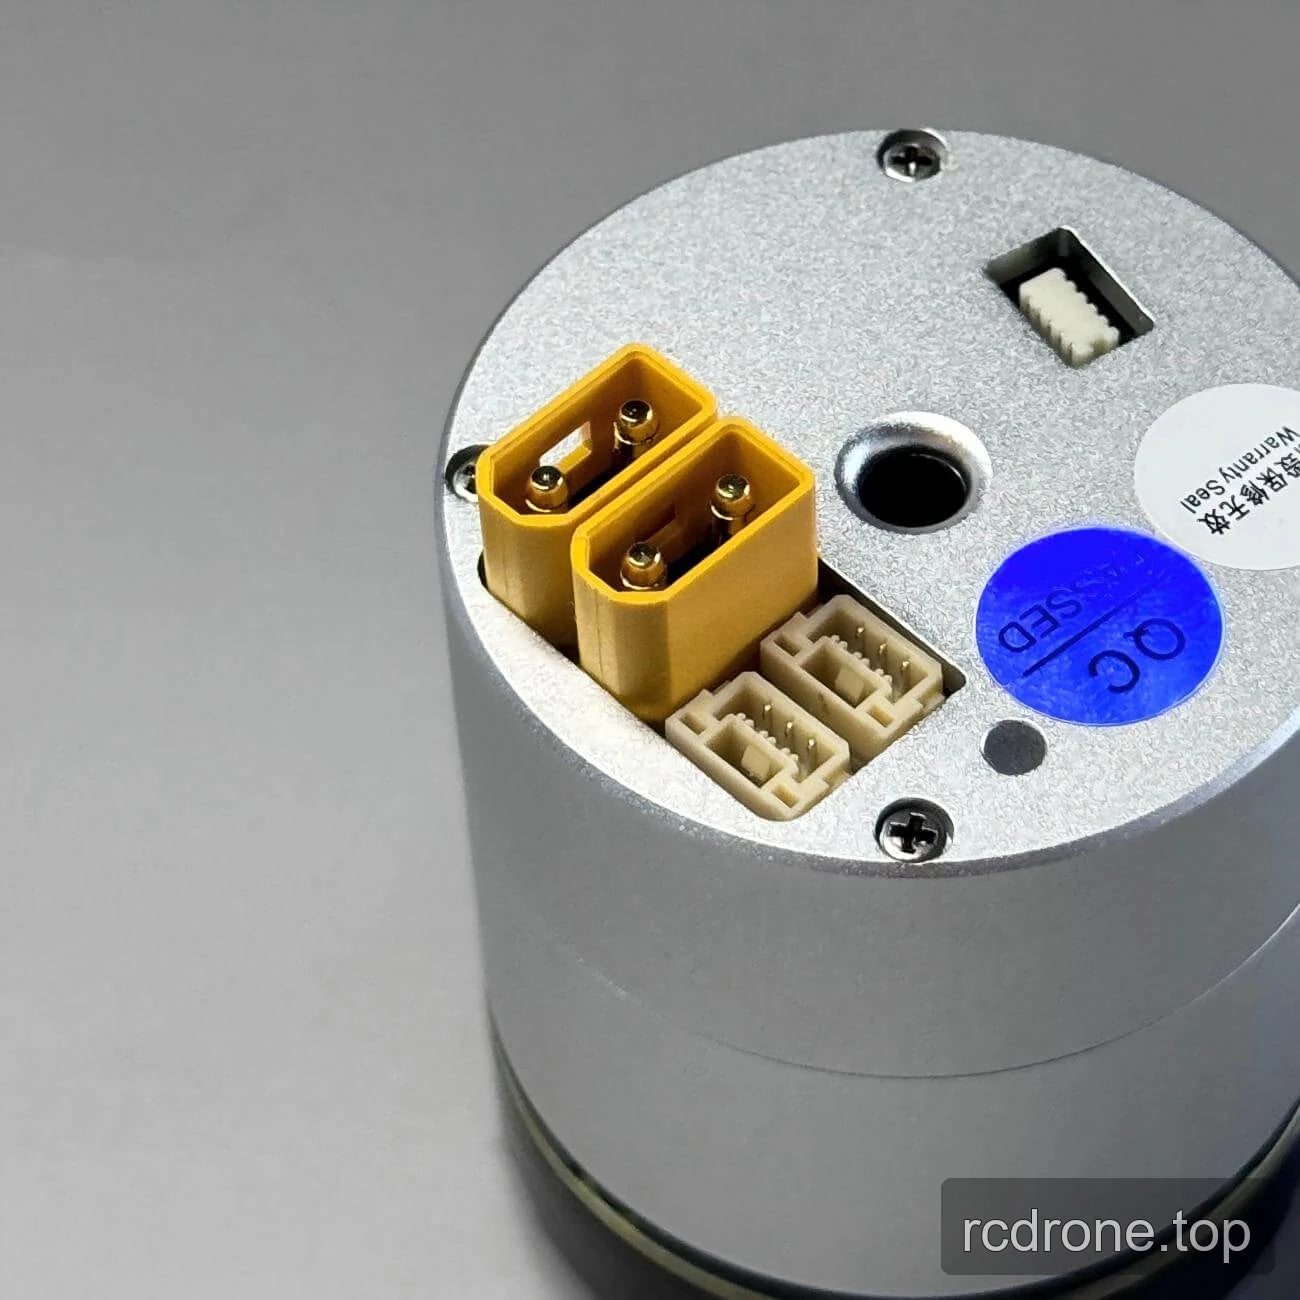
- Pannello posteriore con due connettori gialli a due contatti, due connettori multipin bianchi, una piccola porta rettangolare o recessione e un connettore dentato bianco incassato.
- Corpo cilindrico argentato con un anello nero all'estremità di uscita.
Specifiche
Prestazioni e specifiche elettriche
| Parametro | Rapporto di Trasmissione 51 | Rapporto di Trasmissione 101 |
|---|---|---|
| Modello | PH08 | PH08 |
| Tipo di Motore | Motore a Coppia con Rotore Interno | Motore a Coppia con Rotore Interno |
| Diametro | 40 mm | 40 mm |
| Diametro Interno del Foro | 4.6 mm | 4.6 mm |
| Peso (Con Freno / Senza Freno) | /185 g | /185 g |
| Gioco | 15 arcsec | 15 arcsec |
| Rumore | <70 dB | <70 dB |
| Intervallo di Temperatura | -20 a 80 °C | -20 a 80 °C |
| Tensione di Funzionamento | 24–36 V | 24–36 V |
| Potenza Nominale | 36 W | 36 W |
| Rapporto di Trasmissione | 51 | 101 |
| Velocità Nominale | 60 rpm | 30 rpm |
| Momento Torcentale Nominale | 1 N·m | 1.6 N·m |
| Momento Torcentale Massimo | 2.8 N·m | 3.5 N·m |
| Precisione dell'Encoder | 19 bit | 19 bit |
| Tipo di Encoder | Encoder Magnetico Doppio | Encoder Magnetico Doppio |
Dimensioni del disegno di installazione
Le seguenti dimensioni e riferimenti di montaggio sono indicati nel disegno di installazione PH08.
| Riferimento del disegno | Valore |
|---|---|
| Diametro totale del corpo | Ø39.5 ±0.1 |
| lunghezza totale | 43.8 ±0.05 |
| Schema di montaggio | Ø36 con 8 fori filettati M2, profondità 4 |
| Schema di montaggio | Ø26 con 8 fori filettati M1.6, profondità 3 |
| Fori | Otto fori Ø2, profondità 5 |
| Apertura centrale sul retro | Ø4.4 |
| Riferimento angolare della faccia di montaggio anteriore | 22.5° |
| Diametro dell'interfaccia laterale | Ø29.5 |
| Dimensione dell'area di interfaccia | 30 |
| Dimensioni dell'area di interfaccia anteriore | 9 e 4.5 |
| Sezione dettagliata dell'interfaccia | 2.5 ±0.02 |
| Sezione interfaccia dettagliata | 3.5 |
| Riferimento posizione | “Posizionare utilizzando questa posizione.” |
Motore EYOU PH08 — Modello 3D (STP)
PH08 — Disegno di installazione (PDF)
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Dettagli visivi
Visualizzazioni prodotto


Interfacce e Connessioni


Dimensioni e Costruzione



