EYOU PH11 Motore a Coppia con Rotore Interno, 24–36 V, per Robot Umanoidi
EYOU PH11 Motore a Coppia con Rotore Interno, 24–36 V, per Robot Umanoidi
EYOU
Prezzo normale
$759.00 USD
Prezzo normale
Prezzo di vendita
$759.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
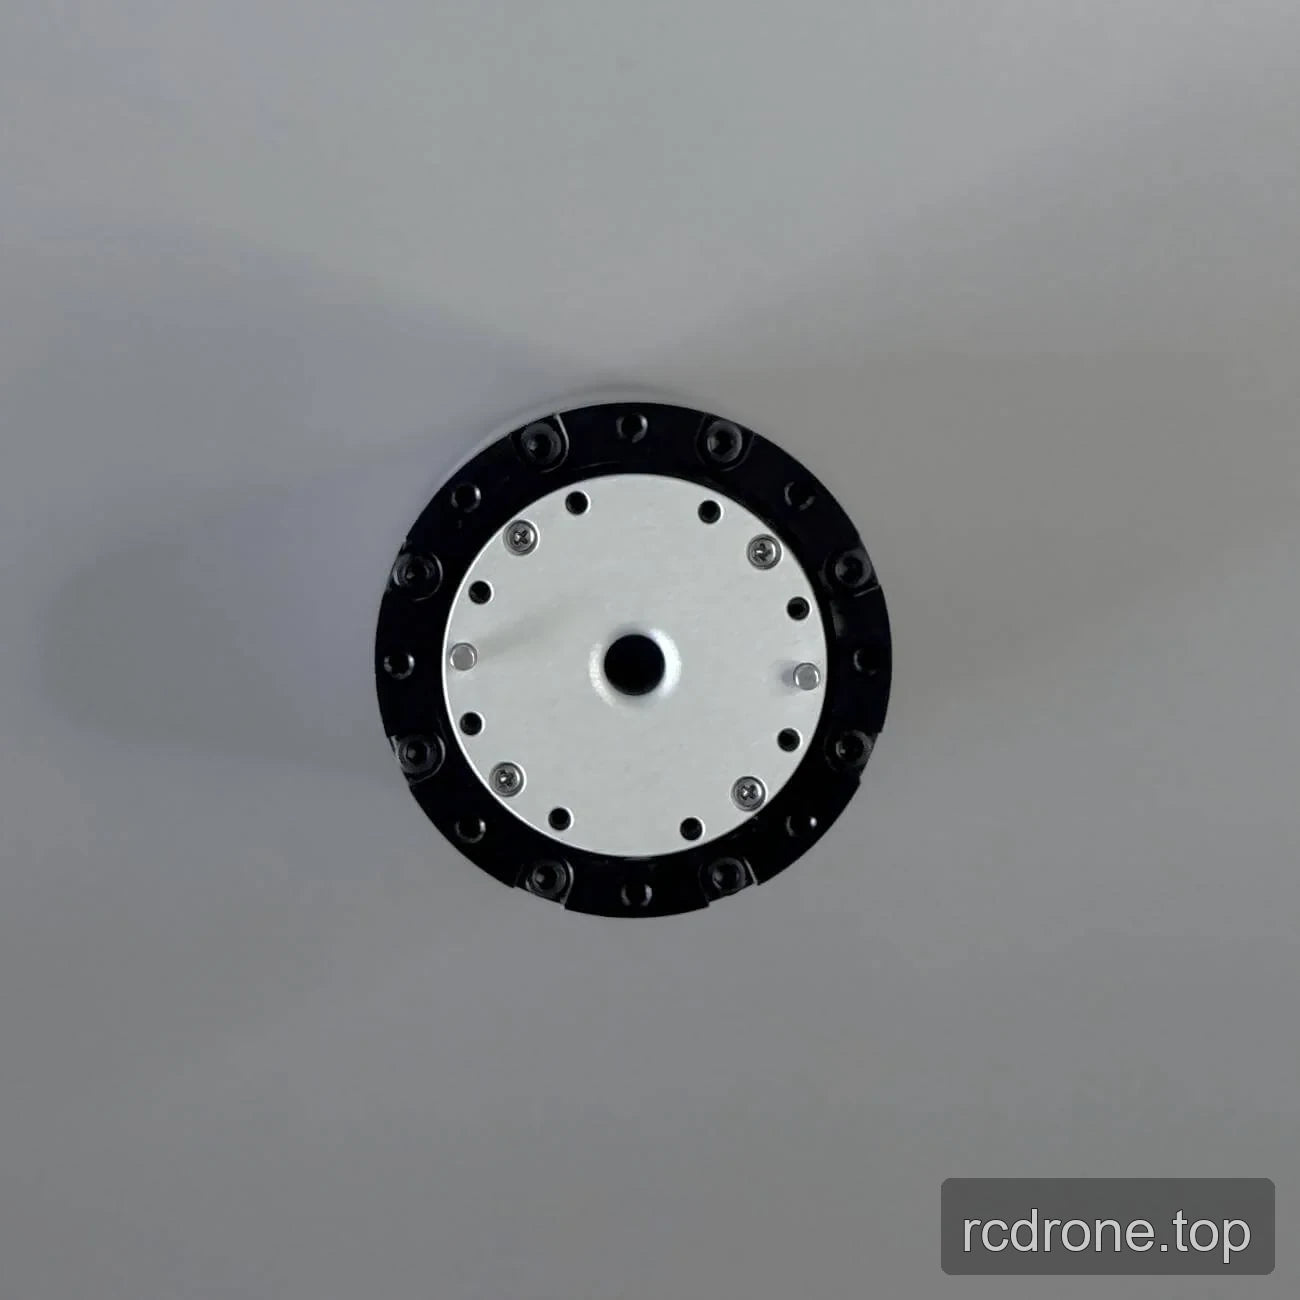
Il EYOU PH11 è un motore torque motor a rotore interno per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Funziona a 24–36 V ed è offerto come PH11B con freno o PH11N senza freno, con selezioni di rapporto di trasmissione di 51 o 101. Le selezioni di rapporto forniscono valori di velocità nominale e coppia distinti per abbinare il motore al profilo di movimento richiesto.
Caratteristiche
- Motore a coppia con rotore interno motore design
- Encoder magnetico duale con precisione dell'encoder a 19 bit
- Passaggio di 6 mm
- 15 arcsec di gioco
- Rumore: <70 dB
- Intervallo di temperatura operativa: −20 a 80 °C
Specifiche
| Parametro | Rapporto di trasmissione 51 | Rapporto di trasmissione 101 |
|---|---|---|
| Modello | PH11 | PH11 |
| Tipo di motore | Motore a coppia con rotore interno | Motore a coppia con rotore interno |
| Diametro | 52 mm | 52 mm |
| Passaggio ID | 6 mm | 6 mm |
| Peso (con freno / senza freno) | 495 / 434 g | 495 / 434 g |
| Gioco | 15 arcsec | 15 arcsec |
| Rumore | <70 dB | <70 dB |
| Intervallo di temperatura | −20 a 80 °C | −20 a 80 °C |
| Tensione operativa | 24–36 V | 24–36 V |
| Potenza nominale | 120 W | 120 W |
| Rapporto di trasmissione | 51 | 101 |
| Velocità nominale | 60 rpm | 30 rpm |
| Coppia nominale | 3.5 N·m | 6.8 N·m |
| Momento torcentale massimo | 6.8 N·m | 13 N·m |
| Precisione dell'encoder | 19-bit | 19-bit |
| Tipo di encoder | Encoder magnetico duale | Encoder magnetico duale |
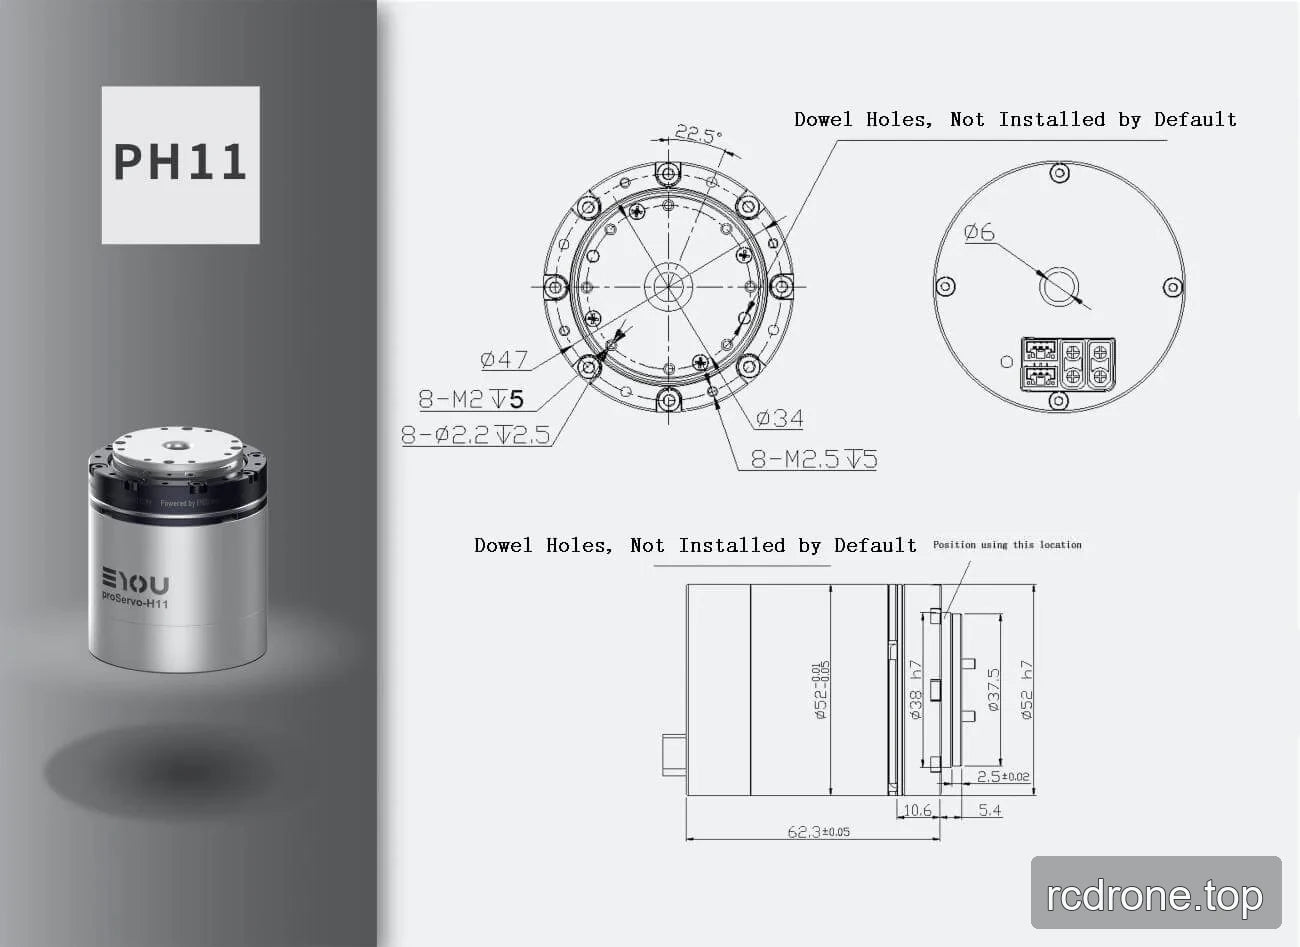
Dettagli del disegno di installazione
| Elemento del disegno | Valore specificato |
|---|---|
| Lunghezza totale | 62.3 ±0.05 |
| Diametro della custodia | Ø58 ±0.2 |
| Dimensione del cerchio di montaggio | Ø47 |
| Dimensione | Ø34 |
| Caratteristica centrale | Ø6 |
| Caratteristica | Ø38 H7 |
| Caratteristica | Ø52 H7 |
| Dimensione | 23.7 |
| Dimensione | 2.5 ±0.02 |
| Dimensioni | 10.6 e 5.4 |
| Fori filettati | 8 × M2, profondità 5 |
| Fori | 8 × Ø2.2, profondità 2.5 |
| Fori filettati | 8 × M2.5, profondità 5 |
| Spaziatura del modello dei fori di montaggio | 22.5° |
| Fori per spine | Non installato di default |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Documenti tecnici
Motore EYOU PH11 — Modello 3D (STP)
PH11 — Disegno di installazione (PDF)
Dettagli visivi
Dettagli aggiuntivi sul prodotto
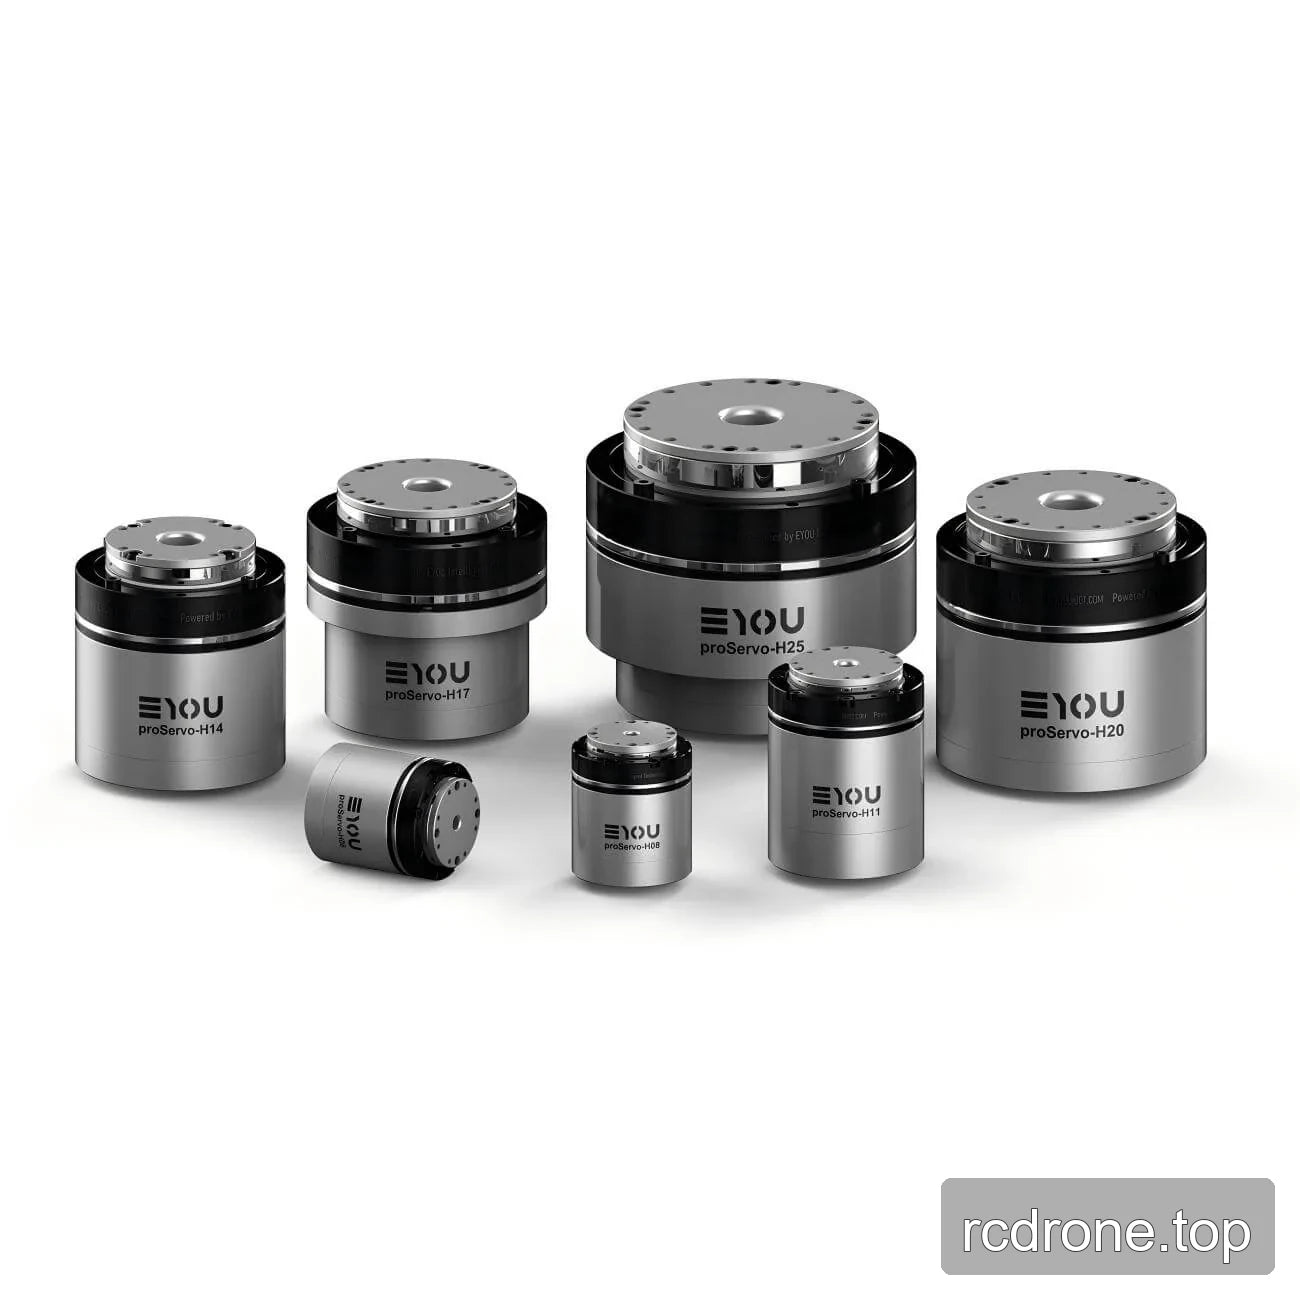
Interfacce e connessioni
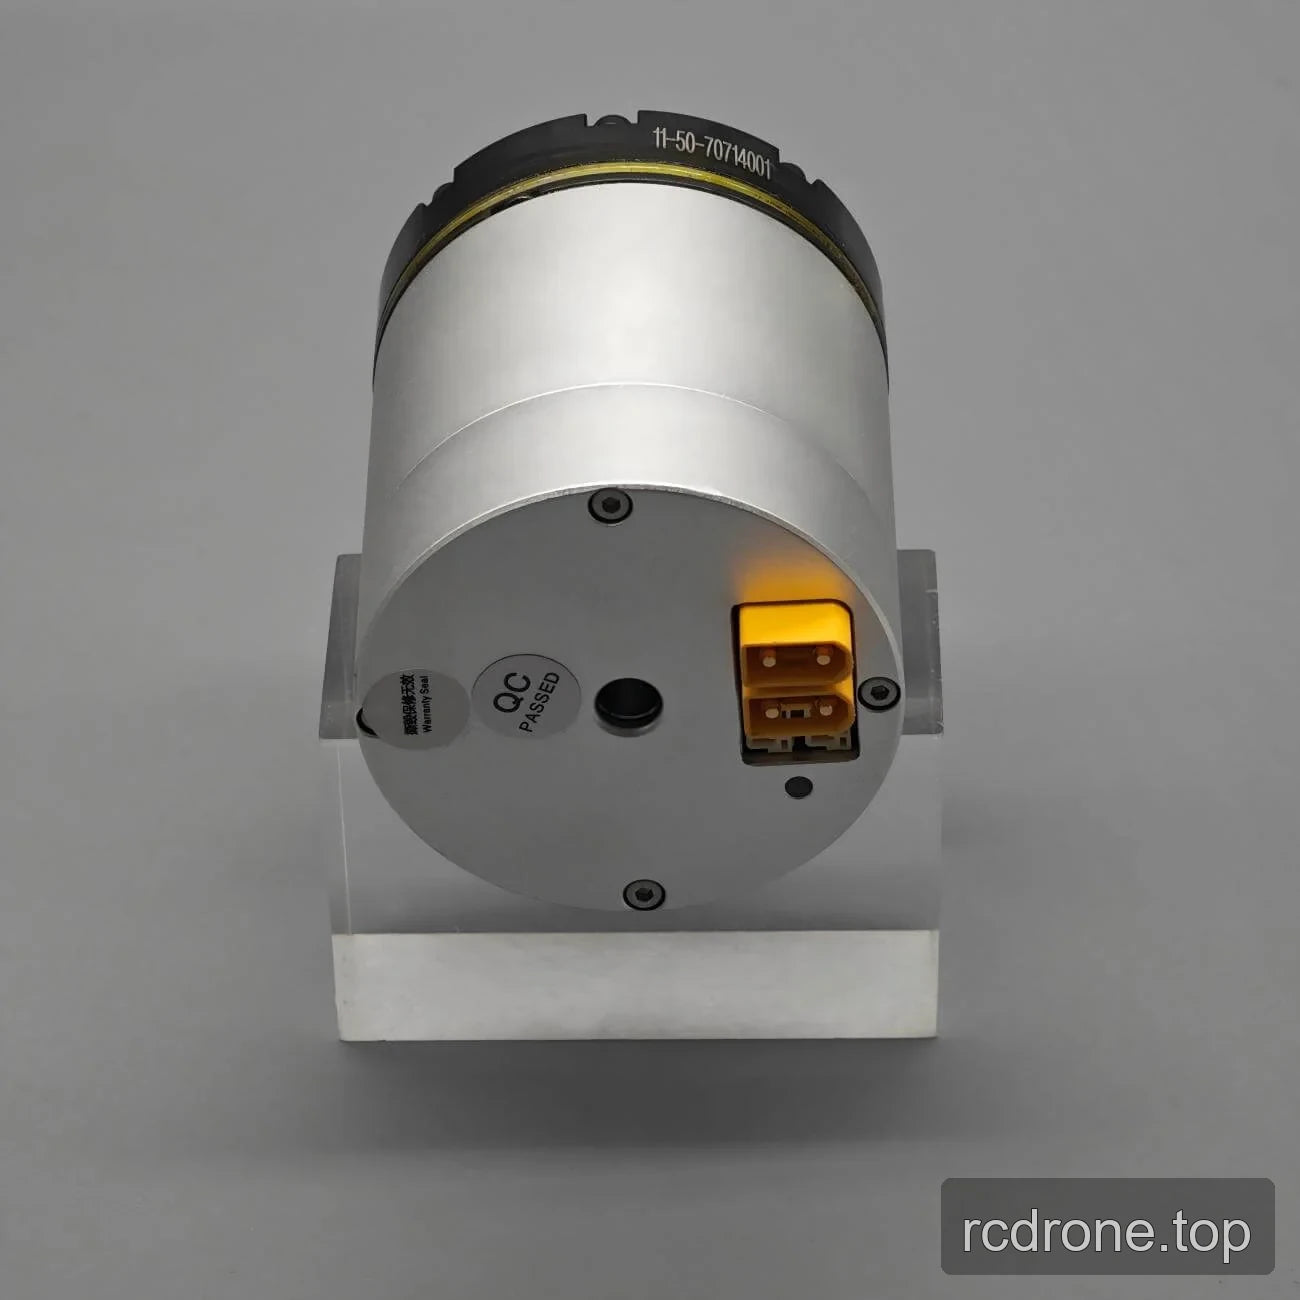
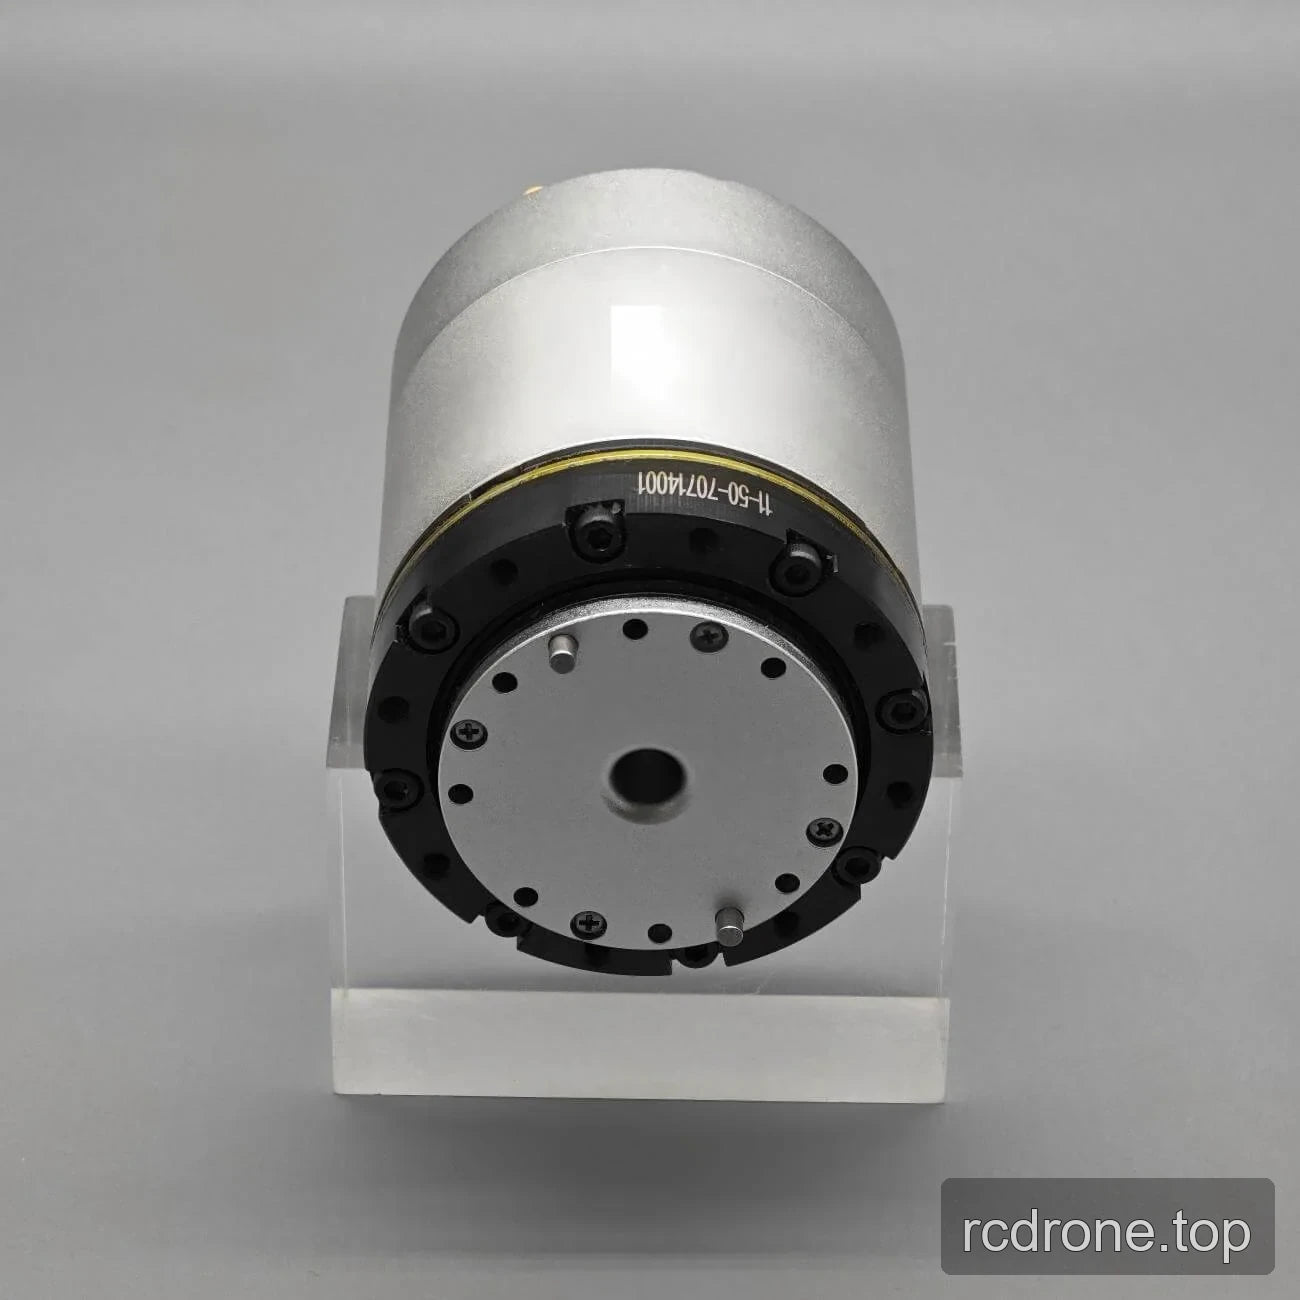
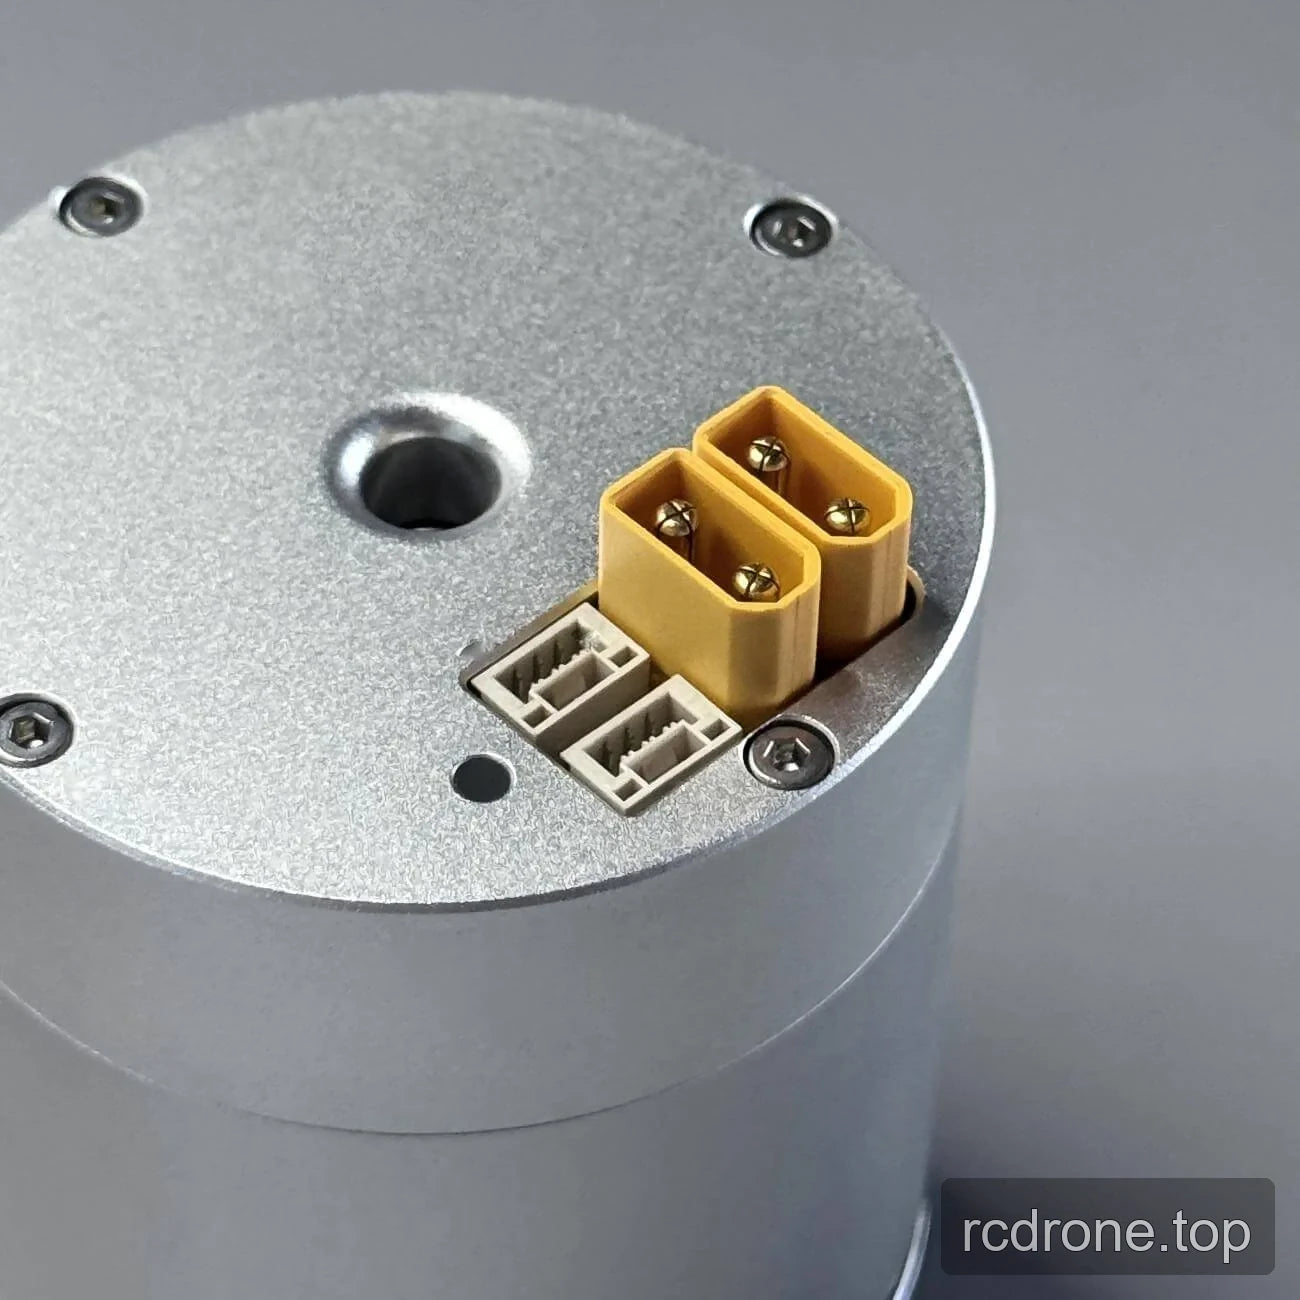
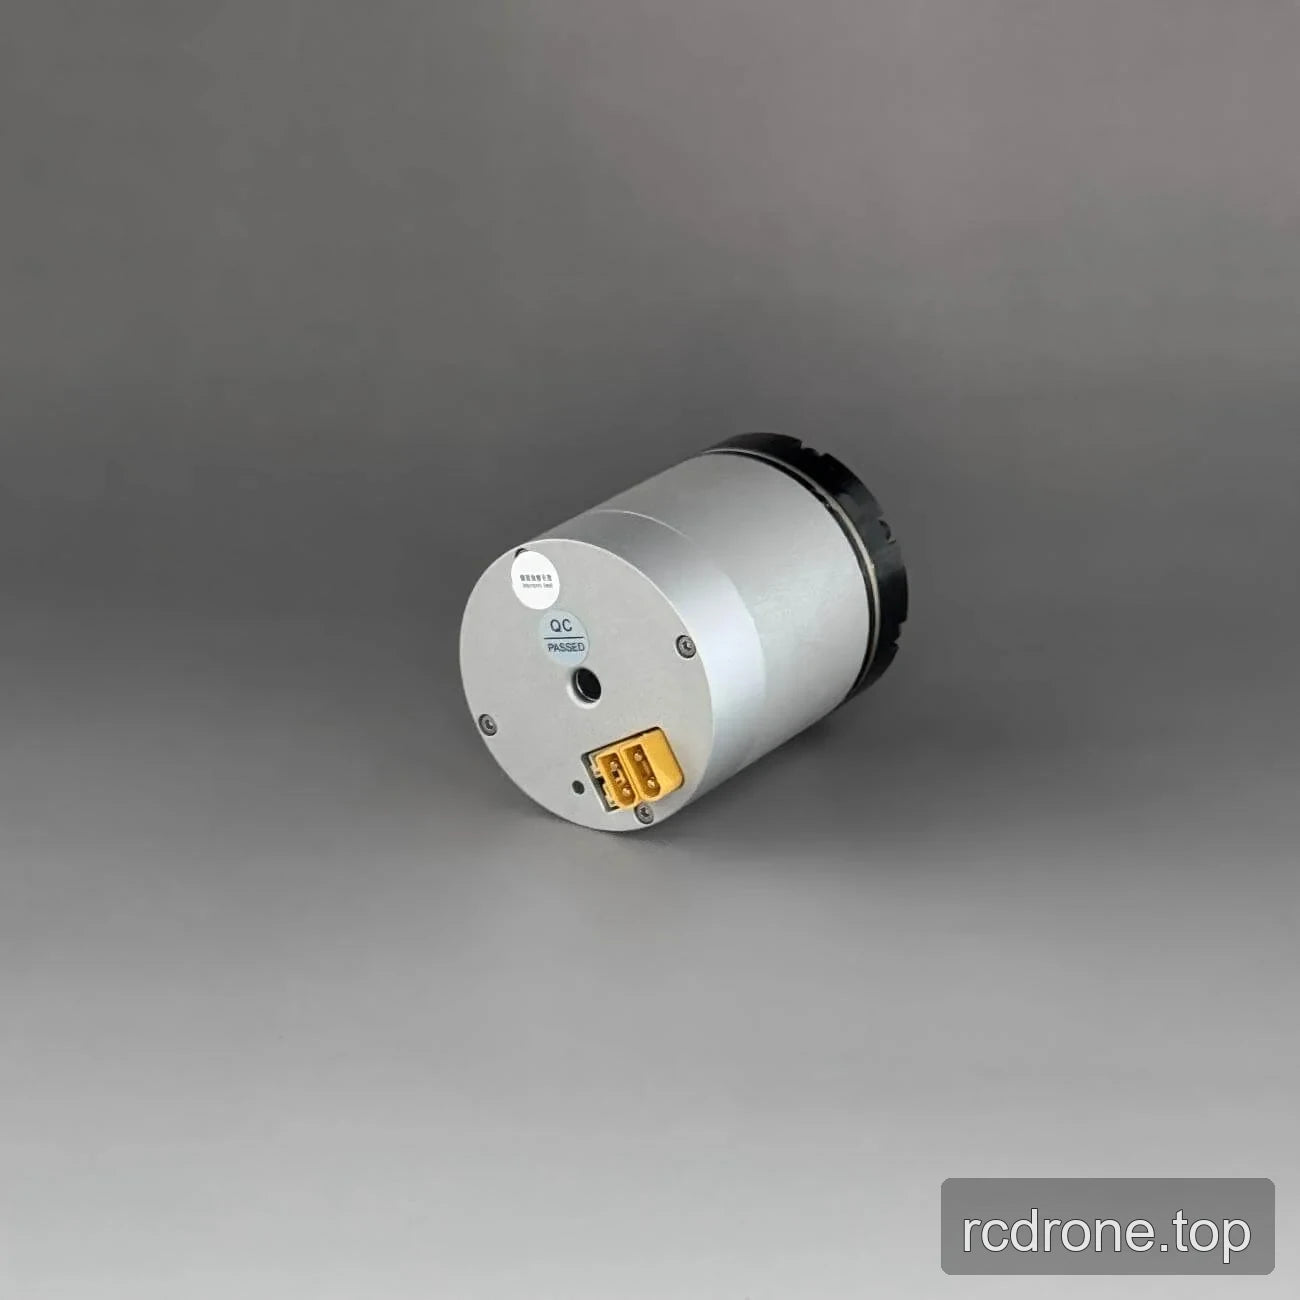
Visualizzazioni del prodotto
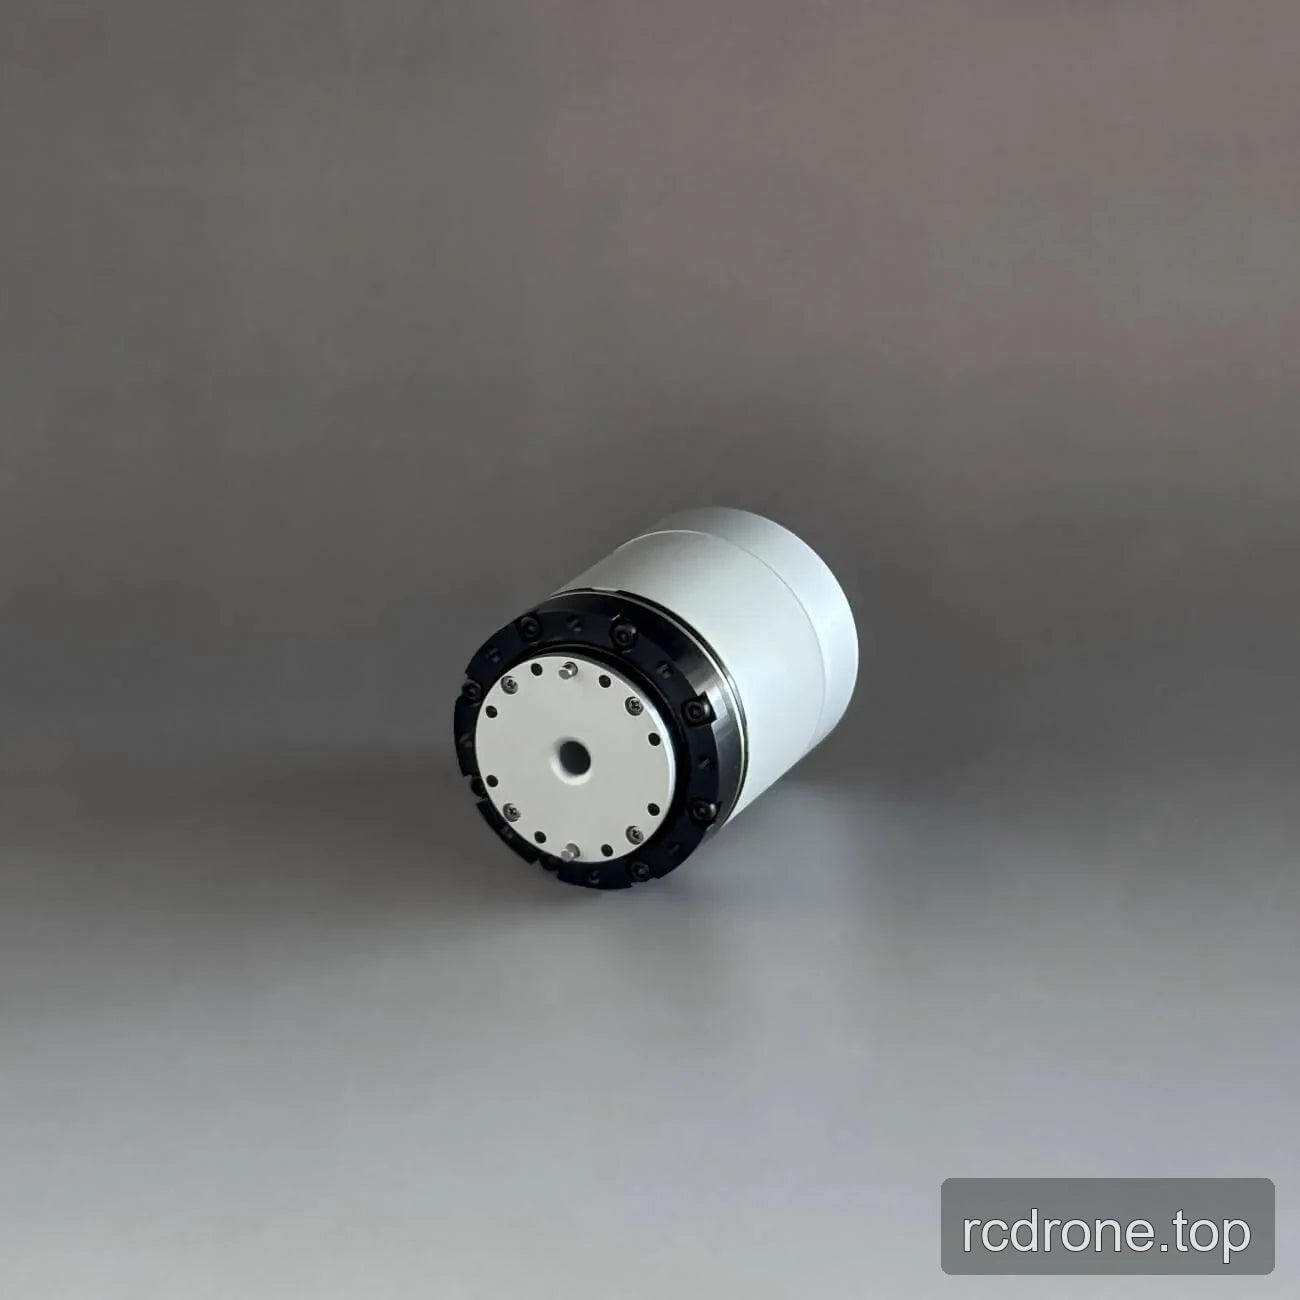
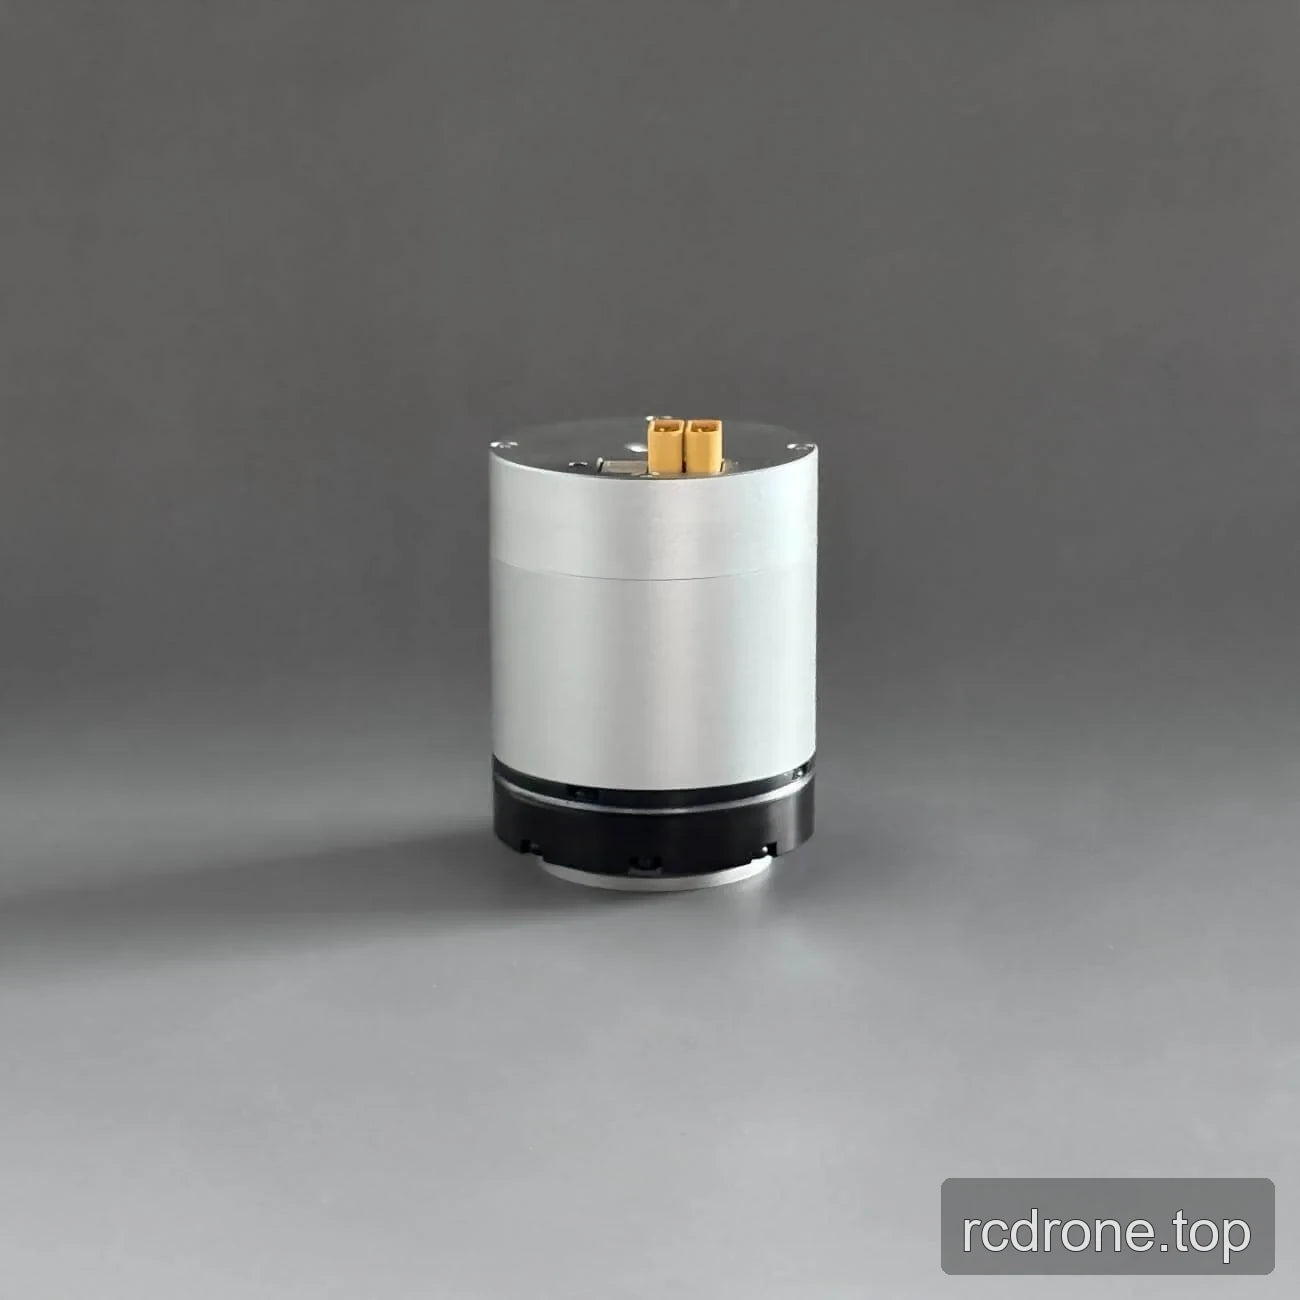
Dimensioni e Costruzione